
关于KUKA机器人死机的处理方法
BMW Brilliance Automotive Title Body Shop Mingli Zhang 2010-9-9 Page 4
关于KUKA机器人死机的处理方法 机器人死机的处理方法 关于 零点失效的原因
KUKA机器人的基准零点参数记录于RDC(机器人底座部位的 一个黑色盒子)中。 正常情况下,每次断电或关机时,系统会使用后备电池的电力 延缓关机时间,使系统有充足的时间将当前的机器人的位置参 数存入RDC中。下次开机时,系统会读取RDC中的参数,并与 当前的机器人位置进行比对,如果不一致,就强制删掉RDC中 的零点参数以保护设备。 如果计算机死机,系统便无法有效的控制后备电池工作,无法 保障有足够的时间将参数存入RDC中。那么下次开机时,机器 人位置参数就会与RDC不一致,基准零点就会被删除,并提示 操作者重新校正。
BMW Brilliance Automotive Title Body Shop Mingli Zhang 2010-9-9 Page 5
关于KUKA机器人死机的处理方法 机器人死机的处理方法 关于 通常的方法
当机器人死机且需要重新启动时,我们通常的做法是关闭主电 源开关。此时,你会发现当你关闭主开关时,系统立刻掉电关 机,向停电一样。而再次开机时,系统就会报告零点失效错误。 而重新校正零点是一件费时费力工作,甚至可能对质量造成影 响。
BMW Brilliance Automotive Title Body Shop Mingli Zhang 2010-9-9 Page 7
关于KUKA机器人死机的处理方法 机器人死机的处理方法 关于 建议的方法
具体的操作过程如下。 如图所示:打开控制柜,找到计算机的电源(这个电源接头在 计算机的上方,距离键盘和鼠标插口比较近)并将其拔掉,等 待30秒后在将其重新连接好,进行重启。你会发现整个过程中, KUKA伺服系统始终处于工作状态。避免了无法存储RDC的问 题。
Hale Waihona Puke 关于KUKA机器人死机的处理方法 机器人死机的处理方法 关于 零点失效的原因
在分析零点失效原因之前,我们先澄清一个问题。 长时间以来,我们一直称此故障为“零点丢失”,这是一种不 准确的描述。KUKA机器人零点参数不会“丢失”,它是记录 在一个EEPROM(电可擦写只读存储器)中的,不会因为长时 间断电、电池电力不足等原因而“丢失”。 正确的解释应为“零点失效”。机器人开机或工作时,会时刻 检测机器人的当前位置与零点参数之间的相互关系,如果发现 存在错误,机器人为了保障设备安全,会停止一切任务,强制 删除零点参数并要求操作人员重新校正。 也就是说,零点参数是被主动删除的,不是丢掉的。所以,不 是“丢失”,而是“失效”。
拔掉计算机的电源, 30秒后在接好。
BMW Brilliance Automotive Title Body Shop Mingli Zhang 2010-9-9 Page 8
关于KUKA机器人死机的处理方法 机器人死机的处理方法 关于 总结
事实证明,用这种只关闭计算机而不关闭机器人的方法,可以 有效地避免由于死机-重启造成的零点失效。只要操作得当,此 方法的风险要比常规方法小得多。 如果在今后的工作中,再遇到机器人死机的问题,希望上述说 明能够有一定的帮助。
BMW Brilliance Automotive Title Body Shop Mingli Zhang 2010-9-9 Page 1
关于KUKA机器人死机的处理方法 机器人死机的处理方法 关于
Title
Shenyang 2010-9-9
Sheer Driving Pleasure
BMW Brilliance Automotive Title Body Shop Mingli Zhang 2010-9-9 Page 2
BMW Brilliance Automotive Title Body Shop Mingli Zhang 2010-9-9 Page 9
谢谢关注。
关于KUKA机器人死机的处理方法 机器人死机的处理方法 关于 内容摘要
KUKA机器人使用计算机进行运动控制,使用过程中有可能会 出现死机的情况,如果处理不当,容易造成机器人基准零点失 效,长时间的影响生产。 针对上述问题,本文给出了一种快速、有效、风险小的解决方 法,共大家参考。
BMW Brilliance Automotive Title Body Shop Mingli Zhang 2010-9-9 Page 3
直接关闭主电源, 可能导致零点失效。
那么我们如何避免此类故障呢?
BMW Brilliance Automotive Title Body Shop Mingli Zhang 2010-9-9 Page 6
关于KUKA机器人死机的处理方法 机器人死机的处理方法 关于 建议的方法
其实死机只是计算机失去响应,重启也只需要重新启动该计算 机。我们只要保证在重启过程中机器人不断电,即可保证零点 不会失效。 由此原则,如果使用只重启计算机,不关闭机器人的方法,就 可以很好地解决这个问题。
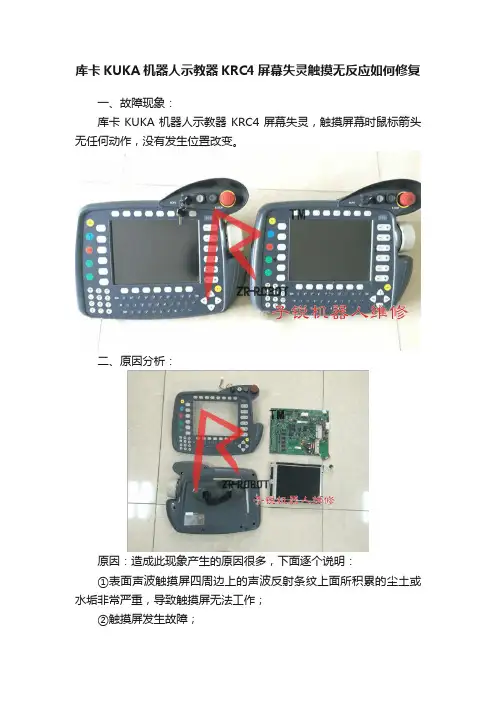
库卡KUKA机器人示教器KRC4屏幕失灵触摸无反应如何修复
库卡KUKA机器人示教器KRC4屏幕失灵触摸无反应如何修复
一、故障现象:
库卡KUKA机器人示教器KRC4屏幕失灵,触摸屏幕时鼠标箭头无任何动作,没有发生位置改变。
二、原因分析:
原因:造成此现象产生的原因很多,下面逐个说明:
①表面声波触摸屏四周边上的声波反射条纹上面所积累的尘土或水垢非常严重,导致触摸屏无法工作;
②触摸屏发生故障;
③触摸屏控制卡发生故障;
④触摸屏信号线发生故障;
⑤主机的串口发生故障;
⑥示教器的操作系统发生故障;
⑦触摸屏驱动程序安装错误。
三、解决方法:
观察触摸屏信号指示灯,该灯在正常情况下为有规律的闪烁,大约为每秒钟闪烁一次,当触摸屏幕时,示教器黑屏,这个问题比较复杂了。
如果设置了背光节能,黑屏是正常的;如果误操作了系统控制区的第二个字,也会黑屏。
如果能排除前两点,
可以更新到最新的韧体看一下。
KUKA机器人故障处理
•准确分析故障现象 –故障产生时间? –在信息窗里显示什么故障信息?
–故障现象使人想起硬件问题?
检查电源模块,DSE,RDC,KSD等LED。 检查连接电缆 –外部接口信号丢失了吗? 检查 X11 –是偶发故障吗? •比较典型故障现象 •交换元件故障消失吗? •输出状态分析 •最后功能测试
一汽大众
焊装车间
A4/A6维修中心
2003年11月5日
A1-A6在单轴方式 调节器超限位 在激活驱动器和轴移动后 ESC故障 DSE-RDW传输错误 DSE文件“*.bin“ 丢失
ESC-CI 板 (X13)上的跳线丢失
RDW故障, DSERDW连接电缆, DSE故障, RDW电源(F16) KSD-IBS模块 和KPS600连线松动 软件、硬件不匹配 DSE故障
KRC2 不能启动
偶尔有驱动不能接通 偶尔有DSE-RDW传输错误
一汽大众 焊装车间 A4/A6维修中心
DSE-IBS故障 DSE-IBS故障
2003年11月5日
KRC2故障现象 故障号 错误信息 在自动方式驱动不能接通 原因、措施 从X11移动跳线 43-44 (外部驱动使能通过脉冲) 机床数据可能不正确
一汽大众 焊装车间 A4/障显示
LED 5
KPS
LED 3 LED 2
绿LED 5 灭
闪, 1.5 Hz
亮 X X 灭 X X X X X
红 LED 5 灭 X X 闪, 6.1 Hz 闪, 3.1 Hz 亮
闪 5 次, 1.5 Hz 闪 4 次, 1.5 Hz 闪 3 次, 1.5 Hz 闪 2次, 1.5 Hz 闪 1次, 1.5 Hz
一汽大众 焊装车间 A4/A6维修中心
库卡基本问题点以及处理方法

库卡基本问题点处理1、工作过程中闯入光栅1、按下操作台上的光栅复位2、如果还不工作在库卡KRC通知栏中按下YES即可3、如果上述两种情况都不得在防护栏触摸屏上按一下出错确认2、工作结束时提前闯入光栅1、将KRC达到手动模式将页面切换到通知栏按下全部确认2、将页面切换到主程序将光标移动到INI初始化指令点击句选择3、按下伺服启动点击单步前进运行到HOME指令4、将机器人打到自动模式按下自动伺服启动即可工作3、机器人触摸屏提示达到修模值1、点击触摸屏上的参数设置2、点击焊点清零输入密码12345678即可继续工作3、有的如果点一下焊点清零没有显示输入密码就长按焊点清零大约一秒即可跳出输入密码界面4、零件厚度错误1、如果电极头磨损严重直接更换新的电极头2、如果电极头不是磨损太严重就是焊点指令里面的厚度参数错误进入对点界面找准对应焊点指令更改part参数范围在原来数据上下0.5-2波动5、机器人第一次进行焊接如果速度太快导致轴报警停止工作1、手动将机器人移动到安全位置2、执行主程序里面的HOME指令到已到SAK3、将机器人打到自动模式点击伺服启动即可6、如何人工换电极头1、手动将机器人移动到即安全又方便安装的位置进行手工更换2、将机器人移动到安全位置执行主程序里面的HOME指令到已到SAK3、将机器人打到自动模式点击伺服启动即可添加1、库卡机器人水压问题,当水压低于8的时候机器人指示灯显示红色,机器人手盒显示全体运行封锁,指示灯显示红色,触摸屏显示机器人报错,水压不足解决方法1、清洗水单元过滤网恢复水压2、在防护栏上的触摸屏点击出错确认机器人即可恢复工作2、当夹具装夹完毕机器人工作指示灯闪烁,但是按下工作还不工作解决方法:1、按下光栅复位看下光栅信号是否可以恢复2、如果不能恢复可能是光栅感应装置被触碰错位3、此时光栅感应灯显示红色,调整光栅位置、使其显示绿色恢复光栅自动复位功能、按下光栅复位、再按工作机器人即可恢复工作3、要求在换夹具和焊接过程中禁止触碰或者依靠光栅支架7、关于5/6工位只是焊枪不一样,焊枪打开与闭合的操作不一样,其他的都和伺服焊枪一样,在krc最左边通知栏里面有加减标志可以转变数字大小,这个数字在一二之间循环,当处于二的时候按下手动伺服启动点击减号下面那个键可以转换焊枪大小开,当处于的时候按下手动伺服启动点击减号下面那个键可以转换焊枪小开与合枪,记住焊枪只有在小开状态下才能实现合枪8、再次强调禁止操作员乱闯或者提前闯入光栅,这样会造成很多机器停机时间,造成一些现场班组长无法解决问题点、9、如果机器人打到自动模式且一切准备就绪,无报警,这时指示灯还不亮则有可能是夹具夹紧到位和零件检测到位传感器不亮,10、禁止焊接人员抚摸或依靠光栅安装支架11、换夹具时一定要确认夹具更换到位,否则后果很严重面临焊枪与夹具和零件碰撞的危险。
KUKA机器人故障处理
KUKA故障处理KUKA故障处理文档一:引言本文档旨在提供关于KUKA故障处理的详细指导。
故障可能会对生产线运行和工作效率产生负面影响,因此,本文档将涵盖各种可能的故障情况以及相应的处理方法。
二:常见故障类型2.1 电力故障2.1.1 无法启动(a) 检查主电源是否正常供电(b) 检查电缆连接是否松动(c) 检查电源线是否损坏2.1.2 断电(a) 检查电源线是否连接稳定(b) 检查电源线是否损坏(c) 检查发电机是否正常工作2.2 机械故障2.2.1 关节无法移动(a) 检查关节连接是否牢固(b) 检查润滑油是否充足(c) 检查关节传感器是否正常工作2.2.2 末端执行器异常(a) 检查执行器连接是否正常(b) 检查执行器的运动范围限制(c) 检查执行器的电源供应2.3 控制故障2.3.1 控制器无法启动(a) 检查控制器电源(b) 检查控制器连接是否正常(c) 检查控制器的电源供应2.3.2 控制器程序错误(a) 检查程序是否存在语法错误(b) 检查程序是否存在逻辑错误(c) 检查程序是否被占用或被锁定三:故障处理步骤3.1 故障诊断3.1.1 获取故障现象3.1.2 分析故障现象3.1.3 确定可能的故障原因3.2 故障排除3.2.1 按照故障原因的可能性顺序逐一排除 3.2.2 根据实际情况进行测试验证3.3 故障修复3.3.1 根据故障原因采取相应的修复措施 3.3.2 验证修复效果四:附件本文档附带以下附件供参考:- KUKA操作手册- KUKA维修手册- KUKA控制器连接图五:法律名词及注释1. 法律名词:故障处理注释:故障处理是指对机器、设备或系统发生故障时采取的一系列修复措施和解决方法的过程。
2. 法律名词:润滑油注释:润滑油是一种用于减少机器摩擦和磨损的润滑剂,通常由基础油和添加剂组成。
3. 法律名词:执行器注释:执行器是指用于执行具体运动的装置,常见于和自动化系统中。
4. 法律名词:控制器注释:控制器是指用于控制设备、机器或系统运行的电子设备或程序。
kuka机器人操作与编程手册

KUKA机器人操作与编程手册简介KUKA机器人是德国KUKA机器人公司(KULG)生产的工业机器人。
它们被广泛应用于汽车制造、电子制造、建筑等各个领域。
本手册旨在为初学者提供一些关于KUKA机器人操作和编程的基础知识。
操作手册1. KUKA机器人的启动和关闭KUKA机器人的启动和关闭是使用KUKA KR C4控制器进行操作的。
下面是启动和关闭机器人的步骤:1.打开控制器电源2.使用控制器上的开关将机器人系统启动3.等待机器人系统自检完成4.通过控制器进行机器人的操作5.关闭机器人系统前,确保机器人处于安全位置6.使用控制器上的开关关闭机器人系统2. 机器人的基本移动KUKA机器人具有多种不同类型的运动,包括直线运动、旋转运动和关节运动。
下面是一些基本的机器人移动指令示例:•直线运动:LIN X100 Y100 Z100 A45 B45 C45•旋转运动:CIRC P100 P200 R50•关节运动:JNT J1=90 J2=453. 机器人编程语言KUKA机器人使用KRL(KUKA Robot Language)作为其编程语言。
KRL是一种结构化编程语言,类似于C或Pascal。
下面是一个简单的KRL程序示例:DEF myProgram()DECL int iDECL bool conditioni = 0condition = trueWHILE condition DOINC iIF i == 10 THENcondition = falseENDIFENDWHILEENDDEF4. 机器人的传感器和反馈KUKA机器人可以配备各种传感器,以便实时监测机器人的状态和周围环境的信息。
一些常见的传感器包括力传感器、视觉传感器和温度传感器。
通过这些传感器,机器人可以感知和适应外部环境的变化。
5. 机器人的安全措施在操作KUKA机器人时,安全是至关重要的。
以下是一些常见的机器人安全措施:•确保机器人周围没有障碍物•执行安全风险评估,并根据评估结果制定相应的操作计划•对机器人进行定期维护和检查,确保其正常运行•使用必要的个人防护设备,例如手套和护目镜结论本手册提供了初学者入门KUKA机器人操作和编程的基本知识。
常见的KUKA机器人示教器故障以及相应的维修方法
常见的KUKA机器人示教器故障以及相应的维修方法KUKA机器人示教器是一种用于编程和控制KUKA工业机器人的重要设备。
虽然它具有可靠性和耐用性,但有时也会遇到需要维修的情况。
以下将介绍一些常见的KUKA机器人示教器故障以及相应的维修方法。
1、如果示教器无法开机或无法显示图像,可能是由于电源问题引起的。
确保示教器连接正确的电源插座,并检查电源线是否完好无损。
如果仍然无法解决问题,可以尝试更换电源适配器或联系KUKA技术支持获取进一步的帮助。
2、如果示教器屏幕上显示错误信息或操作异常,可能是软件问题导致的。
可以尝试重新启动示教器,并检查是否存在任何软件更新。
如果问题仍然存在,可以尝试恢复出厂设置或重新安装机器人编程软件来解决问题。
在执行这些操作之前,请务备份任何重要的程序和数据。
3、示教器的触摸屏可能会出现响应迟缓或失灵的情况。
首先,清洁触摸屏表面,确保没有污垢或液体影响其正常操作。
如果问题仍然存在,可以尝试校准触摸屏或更换故障的触摸屏模块。
最好在进行这些维修操作之前咨询专业人员的建议。
4、示教器的按键和控制杆也可能出现损坏或失效的情况。
如果某个按键无法正常工作,可以尝试清洁或更换按键。
对于控制杆问题,可以检查连接线路是否完好,并确保控制杆没有受到物理损坏。
如果需要更换控制杆,建议联系KUKA经销商或技术支持获取合适的替代品。
KUKA机器人示教器维修需要注意安全,并尽量由经过培训和熟悉机器人系统的专业人员进行操作。
如果遇到无法解决的问题,建议及时联系KUKA技术支持或经销商寻求帮助。
保持设备的良好维护和定期检查也有助于减少故障发生的可能性,并延长示教器的使用寿命。
KUKA机器人故障信息与故障处理_中文版
KUKA故障信息与故障处理_中文版KUKA故障信息与故障处理_中文版1、引言本文档旨在提供KUKA故障信息与故障处理的详细指南。
通过这份文档,用户可以了解常见的故障情况以及相应的处理方法,以保障的正常运行。
2、故障分类2.1 硬件故障2.1.1 电源故障2.1.2 电池故障2.1.3 传感器故障2.1.4 电机故障2.1.5 控制器故障2.2 软件故障2.2.1 程序错误2.2.2 网络故障2.2.3 控制系统故障2.2.4 编码器错误2.2.5 通信故障3、故障诊断与处理流程3.1 故障诊断准备工作3.1.1 收集故障现象描述3.1.2 检查故障历史记录3.1.3 确定故障发生时间3.1.4 准备相关工具和设备3.2 故障诊断步骤3.2.1 检查硬件故障3.2.1.1 检查电源连接3.2.1.2 检查电池状态3.2.1.3 检查传感器连接3.2.1.4 检查电机运行情况3.2.1.5 检查控制器工作状态3.2.2 检查软件故障3.2.2.1 检查程序错误3.2.2.2 检查网络连接3.2.2.3 检查控制系统设置3.2.2.4 检查编码器校准3.2.2.5 检查通信连接3.3 故障处理3.3.1 确定解决方案3.3.2 调整设置3.3.3 更换故障部件3.3.4 修复软件3.3.5 联系技术支持4、附件本文档附带以下附件:附件1、KUKA故障代码表附件2、KUKA硬件检修指南附件3、KUKA软件故障处理手册5、法律名词及注释5.1 保修条款:厂商提供的保修政策和条件,包括保修期限、保修范围等。
5.2 故障代码:系统自动产生的错误代码,用于帮助诊断故障原因。
5.3 技术支持:由厂商或系统集成商提供的技术支持和咨询服务。
KUKA库卡机器人故障报警维修处理方法
KUKA库卡机器人维修故障处理方法报警文本保存在文件中。
无确访问这些文件中的一个文件。
反响:报警显示。
处理:扩大报警列表( 在文件的报警一节中输入文件最大数量)。
然后执行操作员面板冷再启动。
减少报警文本数目。
然后执行操作员面板冷再启动。
凌肯自动化机械负载是否有突变变频器容量是否太小,增大变频器容量电网电压是否有突变, 过流,减速中或停车时过流, 输出连线绝缘是否良好,电动机是否有短路现象延长减速时间更换容量较大的变频器, 直流制动量太大,减少直流制动量机械故障。
输出线绝缘是否良好, 检查电动机是否堵转故障现象发生时的工作状况.处理方法,过流,恒速中过流检查电动机是否短路或局部短路送厂维修,短路, 对地短路检查电动机连线是否有短路检查输出线绝缘是否良好送修,, 过压, 停车中过压,, 延长减速时间否则加大容量检查机械负载是否有卡死现象 V/F曲线设定不良。
KUKA库卡机器人维修PLC编程840D的集成式PLC完全以标准sIMAncs7模块为根底,PLC程序和数据内存可扩展到288KB,u/o模块可扩展副2048个输入/输出点,PLC程序能以极高的采样速率数据输入,向数控机床发送运动停止/起动等指令。
电机参数的输入变频器的参数输入工程中有一些是电机根本参数的输入,如电机的功率,额定电压,额定电流,额定转速,极数等。
这些参数的输入非常重要,将直接影响变频器中一些爱护功能的正常发挥,肯定要依据电机的实际参数正确输入,以确保变频器的正常使用。
为了能够简化设备系统的传动环节,提升综合传动效率和操纵性能,除了有一般旋转电机以外,变频伺服的传动执行部件还经常会有一些不同类型的动力输出形式,如:旋转直接驱动电机,直线电机,直线电动缸等等。
在将旋转伺服电机的输出动力传递到运动负载的过程中,运控系统系统往往还需要使用到各种伺服级别的机械传动组件,如:联轴器,减速机,同步带,丝杠等等,这一点也是有必要提示大家注意的。
KUKA库卡机器人维修F077维修,F078维修,F079维修,F006维修,F007维修,F008维修,F009维修,F080维修,F081维修,F031维修,运转速度不稳定维修,可控硅晶闸管烧维修,直流调速装置无显示维修,运转速度不连贯维修,高速不稳定维修,低速不稳定维修,启动合闸跳保险维修,运转不出力维修,报励磁故障维修,优化通不过维修,启动报代码故障维修,炸机维修,电源板坏维修,速度不可控维修,超速维修。
KUKA相关问题点的解决参考
6.DSE-RDW transmission Error RDW – DSE传输错误,掉零点。
(1)X21-X31 DATA cable 数据线(插拔, 看接头,看针头) (2). RDW DSE (更换MFC3+DSE) (3).打开RDW,无电源更换RDW卡 (4).ESC-X19(RDW的供电) (5).A32-ST4
KUKA相关问题点的解决参考
1.Data of RDC and Hard Disk inconsistent! Check robot data? ( RDW与硬盘上的数据不一致!检测机器人 数据?)
解决参考:选择RDC或者Hard Disk 都可以,一般选择RDC。具体要看情 况。即机器人参数,选择错了也不影 响机器人运行。 备注:专家模式下选择。
4.黑屏
(1).电源问题(总电源380、KPS27 、PC 电源) (2).KCP (3).显卡 (4).内存(换插槽) (5).主板 (6).cpu (7).ESC (CI3 X5 KCP的电源)
5.进不了系统
一:进不了windows (1).BIOS configuration error 主板电池没电,更换 恢复出厂设置 (2).operation system not found 软件、主板IDE接口线 (可用带系统备用硬盘) 二:进不了HMI 卡在10% 20% (1).软件 (2).硬件:MFC3/主板 (特殊固件的电器元件) 三:进入HMI,但是按键无反应,死机 (1).软件 (2).硬件:KCP / MFC3(用鼠标有反应) /ESC
2.Safety circuit for drives not ready. 经常还伴有急停 外部急停 安全回路没有准备好
KUKA机器人常见故障及维修方式
KUKA机器人常见故障及维修方式01如何解决库卡机器人开机示教器黑屏无反应故障1.打开控制柜,查看库卡PC机硬盘是否运行,擦拔显卡和内存,并清除锈迹和灰尘,重新正确安装。
测量库卡PC主电源开机下是否有压降等。
2.检查各轴驱动器是否存在报警故障,示教器线接口缆是否松动。
3.更换触揽屏以及驱动电路板。
02库卡机器人示教器触摸不良或局部不灵更换触摸面板03库卡机器人示教器显示不良、竖线、竖带、花屏,摔破等更换液晶屏04库卡机器人示教盒按键不良或不灵换按键面板05库卡机器人教导盒操纵杆XYZ轴不良或不灵更换操纵杆06库卡机器人教导盒急停按键失效或不灵更换急停按键07开机坐标系无效解决方案:配置→当前工具/基坐标→工具号→108专家登录解决方案:配置→用户组→专家→登陆→密码KUKA→登陆09如何设置END解决方案:配置→杂项→编辑器→定一行DEF10程序第一条设置为home位置编辑程序时,第一条指令要设为home位置,这时我们在最后可以直接找到home 位置的标准,可以节省手动移动机器人的操作时间。
11当测试遇到突发状况(预热失败、程序错误),如何手动关闭输出信号解决方案:显示→输入/输出端→数字输出端→按住驱动→数(关闭或者打开)在问题解决完毕后我们可以再次用kcp打开输出信号。
(其中我们的输出信号是3是低压氧,4是高压氧,5是丙烷)126D鼠标失效的解决方式系统指示6D鼠标仍然有电压之类的提示,鼠标失效了,我们这时可以松开驱动,从新按下去等待驱动指示I 变为绿色即可13机器人开启了自我保护无法操作怎么办?解决方案:配置→输入/输出端→外部自动→允许运动→把5改成1025→此时机器人就不受系统保护限制可以移动,注意调节机器人运动方向,调整运动速度,离开撞车点,到达安全位置后把“允许运动”的数值调成5 即可。
14下列情况下库卡机器人需要重新标定零点1.机器人没有完全关闭下,蓄电池电量消耗殆尽后会丢失零点。