
第七章 磁电式传感器
1、磁电感应式传感器的工作原理? 它与电感式传感器的区别?
磁电感应式传感器工作原理:根据电磁感应定律,当导体在稳恒均匀磁 场中,沿垂直磁场方向运动时,导体内产生的感应电势为
e d dx Bt Blv dt dt
式中: B——稳恒均匀磁场的磁感应强度
l——导体有效长度 v——导体相对磁场的运动速度
二、其工作原理是: 霍尔电路通电后, 当翼片齿未进入工 作气隙时, 由磁钢产生的磁场作用到霍尔电路的磁感应强 度B> Bop( 工作点) , 电路处于导通状态, 输出低电平Uo< 0. 4V。翼片齿进入工作气隙后, 永磁磁钢的磁力线被软磁 翼处屏蔽, 使作用到电路的磁感应强度P> BRP( 释放点) , 电路截止, 输出高电平( 电压幅度接近电源电压) 。在汽 车分电器中, 将翼片连接在凸轮轴上, 传感器固定于分电 器底板上。工作中, 当翼片齿移入气隙时给出一高电平, 移出气隙时给出一低电平,形成矩形波, 利用下降沿( 或上 升沿) 触发点火电路, 进行点火。
4.
将钢球放进一卸料装置中,在卸料装置的下方有一个传送 带,箱子通过传送带被送到卸料装置的正下方;在卸料装 置的卸料口旁边安装一个霍尔式接近开关,通过霍尔式接 近开关就可以计算出钢球的个数,当钢球的个数达到100个 时,关闭卸料装置的卸料口。下一个箱子到达卸料口下方, 开始装料,如此循环。
三、这种用霍尔翼片传感器取代机械触点断电器的电子断 电器工作无惯性, 无触点, 无磨擦, 无须保养, 寿命长, 可靠性高, 点火准时性不受其它因素的影响, 准时误差最 小, 和晶体管开关电路一起工作时, 可使点火线圈次级得 到较高的点火电压和能量, 且低速、高速点火性能均好。
9.霍尔电流传感器的工作原理?将380伏空调电源的 “三芯护套线”夹到钳形表的环形铁中心,钳形表 的示值为多少?为什么?
工作原理:线圈和磁铁部分都是静止的,与被测物连接而 运动的部分是用导磁材料制成的,在运动中,它们改变磁 路的磁阻,因而改变贯穿线圈的磁通量,在线圈中产生感 应电动势。 在齿轮检测中的应用:用来测量转速,线圈中产生感应电 动势的频率作为输出,而感应电动势的频率取决于磁通变 化的频率。
5.请解析下图两种传感器的工 作原理?是什么传感器?
将380伏空调电源的“三芯护套线”夹到钳形表的环形铁中 心,钳形表的示值为零,因为地线没有电流,相线电流与 零线电流大小相等,方向相反,产生的电磁场相互抵消, 钳表没有感生电流。
1.
用磁场作为被传感物体的运动和位置信息载体时,一般采 用永久磁铁来产生工作磁场,所以将永久磁铁放置在霍尔 元件背后可以最大限度地把永久磁铁的磁力线集中通过霍 尔元件以提高测量精度。A和C均可实现测量,但A的测量效 果更好。B中永久磁铁放置在霍尔元件前,齿轮转动时,齿 轮对磁力线的影响不能被霍尔元件检测。D中放置的永久磁 铁在霍尔元件背后距离较远处,会降低了测量的精度。
当与 Ip 与匝数相乘所产生的磁场相等时, Is 不再增加,这 时的霍尔器件起到指示零磁通的作用,此时可以通过 Is 来 测试 Ip 。当 Ip 变化时,平衡受到破坏,霍尔器件有信号输 出,即重复上述过程重新达到平衡。被测电流的任何变化 都会破坏这一平衡。一旦磁场失去平衡,霍尔器件就有信 号输出。经功率放大后,立即就有相应的电流流过次级绕 组以对失衡的磁场进行补偿。从磁场失衡到再次平衡,所 需的时间理论上不到 1μs,这是一个动态平衡的过程。因 此,从宏观上看,次级的补偿电流安匝数在任何时间都与 初级被测电流的安匝数相等。
• 二、属于磁电感应式转速传感器,也是动圈式恒定磁通型
7.霍尔元件在汽车点火线圈中 的应用?
一、霍尔器件在汽车发动机点火线圈应用:将霍尔传感器 放在分电器内取代机械断电器, 用作点火脉冲发生器。这 种霍尔式点火脉冲发生器随着转速变化的磁场在带电的半 导体层内产生脉冲电压, 控制电控单元( ECU) 的初级电流。 相对于机械断电器而言, 霍尔式点火脉冲发生器无磨损免 维护, 能够适应恶劣的工作环境, 还能精确地控制点火正 时,能够较大幅度提高发动机的性能, 具有明显的优势。
2.
• A和B均很靠近磁轮,可以最大限度地把磁轮的磁力线集中 通过霍尔元件,达到最好的测量效果
• C由于靠近磁轮中心,这里的磁力轻度最弱,所以测量效 果最差。
3.
在机械臂上安装梁两个永久磁铁,分别在永久磁铁同一水 平方向上且在摆臂左右摆动 30 度的极限位置上安装一个永 久磁铁霍尔式接近开关。当磁铁随运动物体移动靠近永久 磁铁时,霍尔元件有信号输出,控制运动物体的停止。
当一个W匝线圈相对静止地处于随时间变化的磁场中时,设 穿过线圈的磁通为φ,则线圈内的感应电势e与磁通变化率 dφ/dt有如下关系:
d e N dt
区别:磁电式传感器工作时不需要外加电阻式传感器的工作原理?在齿 轮检测中应用?
第七章 磁电 式传感器
作业
SZCB磁电式转速传感器
(一)介绍:磁电式转速 传感器采用电磁感应原理 来达到测速目的。具有测 速信号大,抗干扰性能好, 不需外接电源,可在烟雾、 油气、水气等恶劣环境中 使用。
(二)SZCB系列磁电式传感器外形图
(三)工作原理
(四)接线方式
测量齿形
(五)量程范围:10-15000r/min(60齿) (六)检测精度:1mm (七)输出信号:模拟量
一、磁电式速度传感器工作原理:它属动圈式恒定磁通 型,在测振时,传感器固定或紧压于被测系统,永久磁 铁3与壳体一起随被测系统的振动而振动,装在阻尼器同 心轴5上的工作线圈6和圆环形阻尼环器2组成惯性系统的 质量块并在磁场中运动。弹簧片1、8径向刚度很大、轴 向刚度很小,使惯性系统既得到可靠的径向支承,又保 证有很低的轴向固有频率。阻尼环一方面可增加惯性系 统质量,降低固有频率,另一方面在磁场中运动产生的 阻尼力使振动系统具有合理的阻尼。
磁平衡式电流传感器也称补 偿式传感器,即原边电流Ip 在聚磁环处所产生的磁场通 过一个次级线圈电流所产生 的磁场进行补偿,其补偿电 流Is精确的反映原边电流Ip, 从而使霍尔器件处于检测零 磁通的工作状态。
当主回路有一电流通过时,在导线上产生的磁场被磁环聚 集并感应到霍尔器件上,所产生的信号输出用于驱动功率 管并使其导通,从而获得一个补偿电流 Is 。这一电流再通 过多匝绕组产生磁场,该磁场与被测电流产生的磁场正好 相反,因而补偿了原来的磁场,使霍尔器件的输出逐渐减 小。
当导体在稳恒均匀磁场中
•
齿轮材料 齿轮材料应采用导磁率强的金属材料 齿形 成渐开线齿形 是最合适的齿形。用大模数的 齿轮或用其它的齿形将会产生巨大的波 形畸变, 这将会妨碍精确的测量。如果主轴有轴向移动, 则要注意 磁极的中心应处在齿轮的中心位置上。 齿轮模数 :2 ~ 4 齿宽b: 大于5mm m= = = h=2.25×m m:模数 z:齿数 p: 节距 • 传感器要正常工作,须在要检测的旋转体上安装导磁体发讯齿轮或孔 板齿轮,模数大于或等于2,安装时,传感器端面距齿顶1mm左右.传感器 输出为双芯高温屏蔽线,其中屏蔽层与双芯线中任一根相并连后再连接 至转速表磁电式输入的“– 端”.(信号线标准长2.5m,特殊规格小于 10m)。
3.请设计一方案,利用磁电式传感器控制其
摆动角度。
• 如右图:在摆臂上安装2个永久磁铁,并测 量距离,分别把2个霍尔元件安装在摆臂左 右30°的极限位置。当磁铁随运动部件移 动到距霍尔接近开关几毫米时,霍尔IC的 输出由高电平变为低电平,使继电器吸合 或释放,控制运动部件停止运动(否则将 撞坏霍尔IC,)起限位作用。
SZCB系列磁电式转速传感器说明书
• 磁电式转速传感器采用电磁感应原理来达到测速 目的。具有输出信号大,抗干扰性能好,不需外 接电源,可在烟雾、油气、水气等恶劣环境中使 用。 • 特点: • 磁电式转速传感器是针对测速齿轮而设计的发电 型传感器(无源),测速齿轮旋转引起的磁隙变 化,在探头线圈中产生感生电动势,其幅度与转 速有关,转速越高输出电压越高,输出频率与转 速成正比。转速进一步增高,磁路损耗增大,输 出电势已趋饱和,当转速过高时,磁路损耗加剧, 电势锐减。
•
技术参数 直流电阻:150Ω~ 200Ω(25℃) 齿轮形式:模数2 ~ 4(渐 开线齿轮) 使用温度:-10 ~+120℃ 抗 振 动:20g 螺纹规格: M16×1(或客户要求) 测量范围:10~15000r/min (60齿) 输出 信号幅值:30r/min>500mV (测试条件:发讯齿轮,齿数为60,材 料为电工钢,模数为2,传感器端面距齿顶1mm)。信号幅值大小, 与转速成正比,与端面和齿顶间隙的大小成反比。 输出电压波形: 渐 开线齿轮–––近似正弦波,若齿轮略有偏心则为调幅正弦波; 孔板––近 似方波。
传感器习题第7章 磁电式传感器
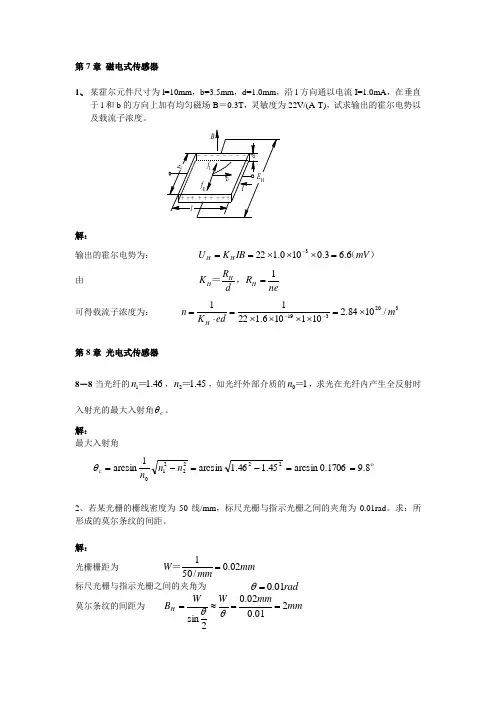
第7章 磁电式传感器1、 某霍尔元件尺寸为l=10mm ,b=3.5mm ,d=1.0mm ,沿l 方向通以电流I=1.0mA ,在垂直于l 和b 的方向上加有均匀磁场B =0.3T ,灵敏度为22V/(A·T),试求输出的霍尔电势以及载流子浓度。
解:输出的霍尔电势为: )(mV IB K U H H 6.63.0100.1223=⨯⨯⨯==- 由neR d R K H H H 1=,=可得载流子浓度为: 320319/1084.2101106.12211m ed K n H ⨯=⨯⨯⨯⨯=⋅=--第8章 光电式传感器8-8当光纤的46.11=n ,45.12=n ,如光纤外部介质的10=n ,求光在光纤内产生全反射时入射光的最大入射角c θ。
解:最大入射角8.91706.0arcsin 45.146.1arcsin 1arcsin2222210==-=-=n n n c θ2、若某光栅的栅线密度为50线/mm ,标尺光栅与指示光栅之间的夹角为0.01rad 。
求:所形成的莫尔条纹的间距。
解:光栅栅距为mm mmW 02.0/501==标尺光栅与指示光栅之间的夹角为rad 01.0=θ 莫尔条纹的间距为 mm mmW W B H 201.002.02sin ==≈=θθ+++-t 1t 2AA BBt 0 t 03、利用一个六位循环码码盘测量角位移,其最小分辨率是多少?如果要求每个最小分辨率对应的码盘圆弧长度最大为0.01mm ,则码盘半径应有多大?若码盘输出数码为“101101”,初始位置对应数码为“110100”,则码盘实际转过的角度是多少? 解:六位循环码码盘测量角位移的最小分辨率为:rad 098.06.523606===α。
码盘半径应为:mm mmlR 1.0098.001.0===α循环码101101的二进制码为110110,十进制数为54; 循环码110100的二进制码为100111,十进制数为39。
磁电式传感器的结构

磁电式传感器的构成磁电式传感器构成:磁路系统、线圈1、磁路系统由它产生恒定直流磁场。
为了减小传感器的体积,一般都采用永久磁铁;2、线圈由它运动切割磁力线产生感应电动势。
作为一个完整的磁电式传感器,除了磁路系统和线圈外,还有一些其它元件,如壳体、支承、阻尼器、接线装置等。
磁电式传感器的原理及特性(1)工作原理磁电式传感器的工作原理如图1 所示,它主要由旋转的触发轮(被等分的齿轮盘,上面有多齿或缺齿)和相对静止的感应线圈两部分组成。
当柴油机运行时,触发轮与传感器之间的间隙周期性变化,磁通量也会以同样的周期变化,从而在线圈中感应出近似正弦波的电压信号。
(2)输出特性由磁电式传感器工作原理可知,其产生的交流电压信号的频率与齿轮转速和齿数成正比。
在齿数确定的情况下,传感器线圈输出的电压频率正比于齿轮的转速,其关系为式中,n 为发动机转速,r/ s;z 为触发轮被等分的齿数;f 为磁电式传感器的输出信号频率,Hz 。
磁电式传感器的输出电压不仅与传感器和触发轮间的间隙( d )有关,而且与n 有关。
为了设计合理的磁电式传感器信号处理模块,本研究在不同的d 以及n 条件下,通过大量的试验测出传感器的输出电压特性。
图2 为不同的n 条件下,7 X 传感器输出峰值电压与d 的关系;图3 为在不同的d 条件下,7 X 传感器输出峰值电压与n 的关系。
48 X 传感器输出峰值电压信号特征也如此。
从图中可看出,在同一d 条件下,传感器输出的峰值电压随n 升高而增大;在同一n 条件下,d 越小, 其输出峰值电压越高。
由此可以拟合出传感器的输出峰值电压特性为式中, V 为传感器输出峰值电压,V;n 为发动机转速,r/ s;d 为传感器与触发轮间的间隙,mm;K 为与传感器有关的参数。
磁电式传感器的实验一、实验原理:磁电式传感器是一种能将非电量的变化转为感应电动势的传感器,所以也称为感应式传感器。
根据电磁感应定律,ω匝线圈中的感应电动势e的大小取决于穿过线圈的磁通?的变化率:霍尔式传感器是一种磁电传感器,它利用材料的霍尔效应而制成。
磁电式传感器
➢因RH=ρμ(其中ρ为材料电阻率;μ为载流子迁移率, μ=v/E,即单位电场强度作用下载流子的平均速度),一 般电子迁移率大于空穴迁移率,因此霍尔元件多用N型半 导体材料。
➢霍尔元件越薄(即d越小),kH就越大,所以通常霍尔元 件都较薄。薄膜霍尔元件厚度只有1μm左右。
一般频响范围:10Hz~2kHz。
(二)变磁通式
又称为变磁阻磁电感应式传感器,常用来测量旋转物体的 角速度。结构原理如下图。
1、开磁路变磁通式
工作原理:线圈3和磁铁5静止不动,测量齿轮2(导磁材 料制成)安装在被测旋转体1上,随之一起转动,每转过一 个齿,它与软铁4之间构成的磁路磁阻变化一次,磁通也就 变化一次,线圈3中产生的感应电动势的变化频率等于测量 齿轮2上齿轮的齿数和转速的乘积。
(三)磁电感应式扭矩仪(变磁通式)
1、结构组成:
转子(包括线圈)固定在传感器轴上,定子(永久磁铁) 固定在传感器外壳上。转子、定子上都有一一对应的齿和 槽。
2、测量原理:
➢测量扭矩时,需用两个传感器,将它们的转轴(包括线圈 和转子)分别固定在被测轴的两端,它们的外壳固定不动。
➢安装时,一个传感器的定子齿与其转子齿相对,另一个传 感器的定子槽与其转子齿相对。
定义:通过磁电作用将被测量(如振动、位移、转 速)转换成电信号的一种传感器。
分类: 磁电感应式传感器; 霍尔式传感器; 磁栅式传感器。
第一节 磁电感应式传感器
▪ 磁电感应式传感器简称感应式传感器,也称为电动 式传感器。它是利用导体和磁场发生相对运动而在 导体两端输出感应电动势的。它是一种机-电能量 变换型传感器。
在这种结构中,也可以用齿轮代替椭圆形测量轮2,软铁 (极掌)4制成内齿轮形式,这时输出信号频率为f=nZ/60, 其中Z为测量齿轮的齿数。
磁电式传感器原理及应用
磁电式传感器原理及应用磁电式传感器是一种基于磁效应的传感器,能够通过测量电流和磁场之间的关系来检测和测量电流、位移、速度、角度等物理量。
该传感器通过电流和磁场之间的相互作用,将物理量转化为电信号,从而实现对物理量的测量和控制。
磁电式传感器具有高精度、高分辨率、高灵敏度、可靠性高等优点,因此在许多领域得到广泛应用。
磁电式传感器的工作原理主要是基于磁电效应,即通过磁场作用于磁电材料产生的电势差来测量物理量。
常用的磁电材料有铁磁材料、反铁磁材料和压电材料等。
当磁电材料受到外界磁场的影响时,内部的电荷分布状态发生改变,从而在材料的两侧产生电势差。
根据外加电场的方向,可以将磁电材料分为电压系数和电流系数两种类型。
磁电式传感器的应用非常广泛,主要包括以下几个方面:1. 电流测量:磁电式传感器可以通过测量电流所产生的磁场来实现对电流的测量。
在电力系统中,磁电式传感器被广泛用于测量电流,用于电能计量、故障检测和保护等。
2. 位移测量:通过将磁电材料与磁场探头相结合,可以实现对位移的测量。
在工业自动化领域,磁电式传感器被广泛应用于位移传感器、液位传感器、角度传感器等领域。
例如,在机械加工中,可以通过位移传感器来监测工件的位移,从而实现对机械加工的控制和调整。
3. 速度测量:磁电式传感器可以通过测量旋转物体所产生的磁场来实现对速度的测量。
在汽车行业中,磁电式传感器被广泛用于测量车速,用于车速表和巡航控制系统等。
4. 角度测量:通过将磁电材料与磁场探头结合,磁电式传感器可以实现对角度的测量。
在航空航天、机器人、自动化控制等领域,磁电式传感器被广泛应用于角度传感器、导航传感器、姿态传感器等领域。
5. 磁场测量:磁电式传感器可以通过测量磁场对磁电材料产生的电势差来实现对磁场的测量。
在地理勘测、地震监测等领域,磁电式传感器被用于测量地球磁场和地震活动等。
总之,磁电式传感器作为一种重要的传感器技术,具有广泛的应用前景。
随着科技的不断发展和进步,磁电式传感器将更加精确、灵敏地测量和控制物理量,为各个领域的发展做出更大的贡献。
磁电式传感器的原理及应用

磁电式传感器的原理及应用引言磁电式传感器是一种常见的传感器类型,广泛用于测量和检测磁场、电流、位移等物理量。
本文将介绍磁电式传感器的工作原理以及一些应用领域。
工作原理磁电式传感器是基于磁电效应工作的,磁电效应是指在外加磁场下材料产生的电磁感应效应。
磁电式传感器一般由磁电材料和传感器结构组成。
磁电材料是传感器的核心部分,它具有磁场敏感性,能够将外加磁场转化为电信号。
常见的磁电材料有磁电晶体、磁电陶瓷等。
传感器结构一般采用薄膜形式,具有高灵敏度和快速响应的特点。
具体来说,磁电式传感器的工作原理如下:1.当外加磁场作用于磁电材料时,磁电材料内部的晶格结构会发生改变。
2.这种晶格结构的改变会引起材料内部的电荷分布发生变化。
3.电荷分布的变化会产生一个电场,进而产生电压差。
4.通过测量电压差的大小,可以确定外加磁场的强度。
应用领域磁电式传感器在许多领域都有广泛的应用,下面列举了一些常见的应用领域:1. 磁场测量磁电式传感器可以用于测量磁场的强度和方向。
例如,在地磁测量中,磁电式传感器可以用来检测地磁场的变化,帮助我们研究地球的磁场分布和变化规律。
2. 电流测量由于电流在传感器周围会产生磁场,磁电式传感器可以用来测量电流的大小和方向。
这在电力系统中非常重要,可以用于电流监测和故障检测。
3. 位移测量磁电式传感器还可以用来测量物体的位移。
通过将磁电传感器与磁体结合使用,可以实现非接触式的位移测量。
这在自动化控制、机器人技术等领域有着广泛的应用。
4. 电子设备磁电式传感器可以用于电子设备中的位置检测、方向检测等功能。
例如,在手机中,磁电式传感器能够检测手机的方向,从而实现屏幕的自动旋转功能。
5. 医疗领域磁电式传感器在医疗领域也有着重要的应用。
例如,可以用于心脏磁场的监测和分析,帮助医生进行心脏病的诊断和治疗。
总结磁电式传感器是一种基于磁电效应工作的传感器,具有广泛的应用。
本文介绍了磁电式传感器的工作原理,以及在磁场测量、电流测量、位移测量、电子设备和医疗领域中的应用。
磁电式传感器课件
34
2. 工作原理
空穴
电子
磁场H = 0:
(a)
P
→ →→
i
←←←
N 电流
少量电子和空穴
在
复合区 H=0
I 区、r区复合
(b) P
i
H+
N 电流
正向磁场 H+ : 电子和空穴偏向 r 区, 电流因复合增大而减小
(c)
P
i
H-
N 电流
反向磁场 H- : 电子和空穴偏向 I 区, 电流因复合减少而增大
这种传感器工作磁场恒定,线圈和磁铁两者间 产生相对运动,切割磁场线而产生感应电势。
动圈式
动铁式
4
恒磁通式磁电传感器的结构原理图
e WBLvsin
e WBLvsin
e WBAsint
5
(二)变磁通式磁电式传感器(磁阻式)
线圈和磁铁部分都是静止的,与被测物连 接而运动的部分是用导磁材料制成的,在运动 中,它们改变磁路的磁阻,因而改变贯穿线圈 的磁通量,在线圈中产生感应电动势。
1 Vcc
霍尔元件 放大
稳压
整形 输出 3 VT
结构: 稳压器、霍尔片、 差分放大器,施 密特触发器和输
地 2 出级等部分组成。
24
1 Vcc
霍尔元件 放大
稳压
整形 输出 3 VT
工作原理:
有磁场:UH >开启阈值,
高电平,VT导通 开状态
磁场减弱:UH <断开阈值,
地 2 低电平,VT截止 关状态
45
谢谢!
46
2. 已知某霍尔元件尺寸为长L=10mm,宽 b=3.5mm,厚d=1mm。沿L方向通以电流 I=1.0mA,在垂直于L×b方向上加均匀磁场 B=0.3T,输出霍尔电势UH=6.55mV。求该霍尔 元件的灵敏度系数KH和载流子浓度n是多少?
磁电感应式传感器工作原理
图 7 - 5 是动圈式振动速度传感器结构示意图。 其结构主 要由钢制圆形外壳制成, 里面用铝支架将圆柱形永久磁铁与外 壳固定成一体, 永久磁铁中间有一小孔, 穿过小孔的芯轴两端 架起线圈和阻尼环, 芯轴两端通过圆形膜片支撑架空且与外壳 相连。
第7章 磁电式传感器
第7章 磁电式传感器
第7章 磁电式传感器
(7 - 13)
EH=
IB bdae
(7 -14)
第7章 磁电式传感器将上源自代入式(7 - 10)得UH =
IB ned
(7 -15)
式中令RH =1/(ne), 称之为霍尔常数, 其大小取决于导
体载流子密度,则
UH =RH
IB d
K
HIB
(7 - 16)
式中KH=RH/d称为霍尔片的灵敏度。由式(7 - 16)可见, 霍尔
第7章 磁电式传感器
第7章 磁电式传感器
7.1
磁电感应式传感器又称磁电式传感器, 是利用电磁感应 原理将被测量(如振动、位移、转速等)转换成电信号的 一种传感器。 它不需要辅助电源就能把被测对象的机械量 转换成易于测量的电信号, 是有源传感器。由于它输出功率 大且性能稳定, 具有一定的工作带宽(10~1000 Hz), 所以 得到普遍应用。
但在室温时其霍尔系数较大。砷化铟的霍尔系数较小, 温 度系数也较小, 输出特性线性度好。 表 7 - 1 为常用国产霍尔 元件的技术参数。
第7章 磁电式传感器
第7章 磁电式传感器
第7章 磁电式传感器
2. 霍尔元件基本结构
霍尔元件的结构很简单, 它由霍尔片、 引线和壳体组成, 如图 7 - 9(a)所示。 霍尔片是一块矩形半导体单晶薄片, 引出四个引线。1、1′两根引线加激励电压或电流,称为激 励电极;2、2′引线为霍尔输出引线,称为霍尔电极。 霍尔 元件壳体由非导磁金属、陶瓷或环氧树脂封装而成。 在电 路中霍尔元件可用两种符号表示,如图7- 9(b)所示。
磁电式传感器的工作原理
一、引言磁电式传感器(magnetic-electric sensor)是一种常见的传感器类型,广泛应用于各个领域中,包括工业自动化、交通运输、机器人、医疗设备等。
磁电式传感器利用磁力与电磁感应的原理,将磁场的变化转化为电信号,从而实现对磁场强度、方向或位置的检测。
本文将详细解释磁电式传感器的工作原理,包括其基本原理、结构、工作方式以及应用领域。
二、磁电式传感器的原理1. 电磁感应原理磁电式传感器的工作原理基于电磁感应的原理。
根据法拉第电磁感应定律,当一个导体在磁力线穿过时,会在导体中产生电动势。
这种现象可以用以下公式表示:EMF = -dΦ/dt其中EMF表示电动势,Φ表示磁场通量,dt表示时间的微小变化。
根据该定律可知,当磁场强度或磁场方向发生变化时,会在导体中产生电动势。
2. 磁电效应原理磁电式传感器的核心部件是磁电材料,如铁电材料或磁电材料。
磁电材料具有磁电效应,即在外加磁场的作用下,会产生磁感应强度与电场强度之间的线性关系。
磁电效应可以通过以下公式表示:E = k * H其中E表示电场强度,k表示磁电系数,H表示磁场强度。
根据该公式可知,当磁场强度发生变化时,磁电材料会产生相应的电场强度变化。
3. 磁电式传感器的构成磁电式传感器通常由磁电材料、电极、封装以及相关电路组成。
磁电材料:磁电材料是磁电式传感器的核心部件,它通过磁电效应将磁场的变化转化为电场的变化。
常见的磁电材料包括铁电材料和磁电材料。
电极:电极用于连接磁电材料和外部电路,将磁电材料产生的电场信号引出。
封装:封装是保护磁电材料和电极的外壳,通常采用环氧树脂或金属外壳进行封装。
相关电路:相关电路包括放大电路、滤波电路和输出电路等,用于放大和处理磁电材料产生的电场信号,提供给外部电路使用。
4. 磁电式传感器的工作原理磁电式传感器的工作原理基于磁电效应和电磁感应的原理。
当存在磁场时,磁电材料会产生相应的电场变化。
根据电磁感应原理,当磁场的强度或方向发生变化时,会在磁电材料中产生电动势。
磁电式传感器工作原理
磁电式传感器工作原理
磁电式传感器,又称磁电效应式传感器,是利用电磁效应进行信
号转换的一种传感器。
它将物理量转换为电信号,其运行原理如下:
当受到外力作用时,磁电式传感器内的磁性结构会相应的形变发生变化,从而导致胶体囊泡内部电荷的变化,使得囊泡内部电位发生变化,变化的电位会将胶体囊泡中的电荷通过引线传送到电路中,在电路中
采集这些变化信号,控制电路对变化信号进行处理和恢复,将变化信
号转换成模拟电压或数字信号,以给控制系统提供输入信号。
磁电式传感器的结构简单、重量轻、原理容易理解,在测试过程
中不受外界条件的影响,能够稳定强烈的信号输出,具有非常好的鲁
棒性和可靠性,而且受力后反应极快,可以提供精确的信号采集,可
以较好的满足用户对高精度和高灵敏度测量要求,所以磁电式传感器
在测量、控制、检测等领域都有广泛的应用。