
自动控制原理试卷及答案
1《自动控制原理》试卷(A 卷)一、 用运算放大器组成的有源电网络如图所示,试采用复数阻抗法写出它的传递函数。
(10分)(1图 )(3图)二、假设某系统对于单位阶跃输入信号的响应为t te et y 10602.12.01)(---+= 。
(a) 求该系统的闭环传递函数。
(b) 确定该系统的阻尼系数。
(10分)三、试用梅逊增益公式求图中系统的闭环传递函数。
(写出步骤)(10分)四、控制系统的结构如图所示,设 r(t ) = t ⋅ 1(t ) ,p (t ) = 1(t )定义e (t ) = r(t ))(t y -,试求系统的稳态误差。
(10分))(t p )(t r -++)(t y 1+s )1(1+s s +(4图)五、试确定题图所示系统参数K 和ξ的稳定域。
(写步骤)(10分)(5图)六、设单位反馈控制系统的开环传递函数为(1) 绘制根轨迹,并加以简要说明。
(2) 当系统的阻尼振荡频率s rad /1d =ω时试确定闭环主导极点的值与相应的增益值。
(15分)七、最小相位系统的开环对数幅频特性的渐近线如图所示,确定系统的开环传递函数。
(10分)八、已知最小相位系统校正前后系统的折线对数幅频特性如图所示,其中Lo(ω)为校正前特性,L开(ω)为校正后特性。
(1)试作出校正装置的对数幅频特性Lc(ω)(折线);(2)试写出校正装置的传递函数Gc(s);(3)计算校正后系统的相位裕度γ。
(15分)cp为s右半平面上的开环根的个数,v为开九、设开环系统的奈氏曲线如下图所示,其中,环积分环节的个数,试判别闭环系统的稳定性。
(10分)(a)(b)2《自动控制原理》试卷(B 卷)一、 求下图所示系统的传递函数)(/)(0s U s U i 。
(10分)(1图) (3图)二、假设某系统对于单位阶跃输入信号的响应为t t e e t y 10602.12.01)(---+= 。
(a) 求该系统的闭环传递函数。
(b) 确定该系统的阻尼系数。
(10分)三、系统的信号流图如图所示,求输出C (S )的表达式。
(10分)四、反馈控制系统如图所示,如果要求闭环系统的特征根全部位于S 平面上虚轴的左面,试确定参数K 的取值范围。
(10分)(4图) (5图)五、已知系统结构图如下图所示,试写出闭环传函,并计算输入信号为r(t)=0.5t 时的稳态误差。
(10分)六、已知单位反馈系统的开环传递函数,1()(1)(3)K G s s s s =++绘出当K 1变化时系统的根轨迹图,并加以简要说明。
(15分)七、最小相位系统的开环对数幅频特性的渐近线如图所示,确定系统的开环传递函数。
(10分)八、已知最小相位系统校正前后系统的折线对数幅频特性如图所示,其中Lo(ω)为校正前特性,L开(ω)为校正后特性。
(1)试作出校正装置的对数幅频特性Lc(ω)(折线);(2)试写出校正装置的传递函数Gc(s);γ。
(3)计算校正后系统的相位裕度c(15分)p为s右半平面上的开环根的个数,v为开九、设开环系统的奈氏曲线如下图所示,其中,环积分环节的个数,试判别闭环系统的稳定性。
(10分)(b)(b)3河南理工大学 2010-2011 学年第 一 学期《自动控制原理》试卷(B 卷)一、 用运算放大器组成的有源电网络如图所示,试采用复数阻抗法写出它的传递函数。
(10分)(1图) (3图)二、试用梅逊增益公式求下图中系统的闭环传递函数。
(写出步骤)(10分)三、控制系统结构图如图所示:(1)当T=0时,试求系统的阻尼比ζ,无阻尼自然振荡角频率ωn 和单位斜坡函数输入时系统的稳态误差。
(2)当ζ=0.7,试求系统中的T 值和单位斜坡函数输入时系统的稳态误差。
【单招班不做(2)】(15分)四、设单位反馈控制系统的开环传递函数为:)10)(4()(++=s s s Ks G(1)确定使系统稳定的K 值范围;(2)要使系统闭环极点的实部不大于-1,试确定K 的取值范围。
(10分)五、设系统开环传递函数如下,试画出b 从零变到无穷时的根轨迹图。
(15分)))(4(20)(b s s s G ++=。
六、已知最小相系统的Bode 图如图所示。
写出对应的传递函数G (s )的表达式,并求。
和h γ (20分)七、设开环系统的奈氏曲线如下图所示,其中,p 为s 右半平面上的开环根的个数,v 为开环积分环节的个数,试判别闭环系统的稳定性。
(10分)(a) (b)八、已知最小相位系统校正前后系统的折线对数幅频特性如图所示,其中Lo(ω)为校正前特性,L 开(ω)为校正后特性。
(1)试作出校正装置的对数幅频特性Lc(ω)(折线);(2)试写出校正装置的传递函数Gc(s);(10分)1答案一、 应用复数阻抗法,如图所示计算反馈复数阻抗:则反馈复数阻抗为:(5分)对于反相运算电路,其传输关系为:输入阻抗为:将输入阻抗与反馈阻抗代入上式,得到传递函数为:(5分)二、(a) 在零初始条件下,输出的拉普拉斯变换是)10)(60(600102.1602.01)(++=+-++=s s s s s s s y 。
输入s s x /1)(=,所以闭环传递函数为60070600)10)(60(600)()()(2++=++==s s s s s x s y s G 。
(b) 对照2nn 22n 2)(ωζωω++=s s s G ,可得6002n=ω,49.24610n ==ω。
于是 43.165.3270n ≈==ωζ。
评分标准:每小问答对得5分,共10分。
三、L1=-G1G2H1, L2=-G3H2, L3=-G2H3, L1L2=G1G2G3H1H2; (3分) P1=G1G2G3, △1=1; P2=-G3G4, △2=1+G1G2H1 (2分)213213223121121343211)1()()(H H G G G H G H G H G G H G G G G G G G s R s C +++++-=(5分)四、)(1)1()(r 11)(22s p s s s s s s s s s y +++++++=)(1)1()(1)()(r )(222s p s s s s s r s s s s y s s e +++-++=-=ss s s s s s s s 11)1(112222⋅+++-⋅++= 111122+++-++=s s s s s 122++=s s s (5分) 01lim )(lim 2200=⎭⎬⎫⎩⎨⎧++==→→s s s s s se e s s ss (5分) 五、闭环传函为:(2分)闭环特征方程为: (1分)由劳斯判据,作劳斯表:(5分)令第一列系数全部大于零,解出:(2分)六、解: (1)分离点:d1=-3.414; d2=-0.586。
(5分)(2)闭环特征方程为02)1(s 2=+++g g K s K ,设闭环主导极点为j a s +=,代入闭环特征方程中得到:02))(1()(2=+++++g g K j a K j a ,得到实部方程和虚部方程分别为:12012)1(a 2=++=-+++g g g K a K K a解出:5,31,12211=-==-=g g K a K a , 所以有:5,3;1,j 1=±-==±-=g g K j s K s 。
(10分)七、)16)(1()8(200)1161)(1(s 1)s 81100(G(s)22+++=+++=s s s s s s 评分标准:酌情打分。
共10分。
八、评分标准:每问5分。
共15分。
九、(a )R=-1,Z=P-2R=2, 闭环不稳定,有2个正根。
(b )R=1/2,Z=P-2R=0, 闭环稳定。
评分标准:每图5分。
共10分。
2答案一、)1()()(3132320+++-=CS R R R R CS R R s U s U i评分标准:写对得分,写错不得分, 共10分 二、(同卷1第二题)三、L1=G1H3,L2=G2H4,L3=G4H1,L4=G3H2,L5=G4H3G3H4,L6=G2H2G1H1,L1L2=G1G2H3H4,L3L4=G4G3H1H2。
(5分)(5分)四、闭环传函为:(2分)闭环特征方程为:(1分)由劳斯判据,作劳斯表:(5分)令第一列系数全部大于零,解出:(2分)五、(1)系统闭环传函:(3分)(2)(7分)另解:G 开=G 闭/(1-G 闭)=5(0.2s+1)/0.05S 2系统为2型系统,斜坡输入时的稳态误差为零。
所以,e ss =0。
六、(1) 开环极点: p1=0,p2=-1,p3=-3 (1分)实轴上的根轨迹区间: (-∞,-3],[-1,0](1分)渐进线: 013433a σ--==-00060(0)(21)180(1)360(1)a k k k k πϕ⎧⎪⎨⎪⎩=+===-=- (2分)分离点:111013d d d ++=++解得d1=-0.45,d2=-2.2。
d2=-2.2不在根轨迹上,舍去。
(3分)与虚轴交点:特征方程321()430D s s s s K =+++= 将s =j ω代入后得2134030K ωωω⎧⎪⎨⎪⎩-=-= 解之得 3ω=± 112K = (3分)当 ∞<≤10K 时,按 180相角条件绘制根轨迹如图所示。
(5分)七、)2()5.0(2)15.0(s 1)0.5(2s G (s)22++=++=s s s s 评分标准:酌情打分。
共10分。
八、(同卷1第八题)九、(a )R=0,Z=P-2R=0, 闭环稳定。
(b )R=1-1=0,Z=P-2R=1, 闭环不稳定,有1个正根。
评分标准:每图5分。
共10分。
3答案一、(同卷1第一题)二、存在三个回路:312323431G H G G H G G H ∆=+++ (5分) 存在两条前向通路:1123451262,1,P G G G G G P G =∆==∆=∆ (3分) 所以:12345631343232()()1G G G G G C s G R s G H G G H G G H =++++ (2分)三、(1)当T =0时:开环传函为:)15.0(4)2(8)(+=+=s s s s s G 开 (1分) 闭环传函为:828)(2++=s s s G 闭 (1分) 根据闭环传函表达式,与标准式子比较得:828.2228≈==n ω (1分) 由:22n =ξω,解得:354.01≈=n ωξ。
(1分)由开环传函表达式知:型别V=1,K=4,则:25.01e ==Kss (3分) (2) 加入速度反馈后,开环传函为: )82(8)2(*81)2(8)(T s s s s Ts s s s G ++=+++=开 (2分) 闭环传函为:8s )828)(2+++=T s s G (闭 (1分) 根据闭环传函表达式,与标准式子比较得:828.2228≈==n ω (1分) 根据已知条件有:22*7.0*2282==+n T ξω,解得:T=0.245。
自动控制原理试卷有参考答案

称为传递函数。一
1
阶系统传函标准形式是 G (s)
,二阶系统传函标准形式是
Ts 1
2
G(s)
s2
n
2 ns
2 (或: G (s)
n
T 2s2
1
。
2T s 1
3、在经典控制理论中,可采用
劳斯判据 、根轨迹法或奈奎斯特判据等方法判断线性控
制系统稳定性。
4、控制系统的数学模型,取决于系统
结构 和 参数 , 与外作用及初始条件无关。
7、已知某些系统的开环传递函数如下,属于最小相位系统的是 ( B )
K (2 s) A、
s( s 1)
K (s 1) B、
s( s 5)
K C 、 s(s2- s 1)
K (1 s) D、
s(2 s)
8、若系统增加合适的开环零点,则下列说法不正确的是 ( B ) 。
A 、可改善系统的快速性及平稳性;
2s 1
C、
0.5s 1
0.1s 1
D、
10s 1
1、关于传递函数,错误的说法是 ( B )
A 传递函数只适用于线性定常系统;
B 传递函数不仅取决于系统的结构参数, 给定输入和扰动对传递函数也有影
响;
C 传递函数一般是为复变量 s 的真分式;
D 闭环传递函数的极点决定了系统的稳定性。 2、下列哪种措施对改善系统的精度没有效果 ( C )。
2、适合应用传递函数描述的系统是
( A )。
A 、单输入,单输出的线性定常系统;
B、单输入,单输出的线性时变系统;
C 、单输入,单输出的定常系统;
D 、非线性系统。
3、若某负反馈控制系统的开环传递函数为
自动控制原理试卷及答案

7、已知某些系统的开环传递函数如下,属于最小相位系统的是( A、
K (2 − s ) s ( s + 1)
B 、−
K ( s + 1) s ( s + 5)
C 、
K s ( s -s + 1)
2
K (1 − s ) s (2 − s )
8、若系统增加合适的开环零点,则下列说法不正确的是 ( B )。 A、 可改善系统的快速性及平稳性; B、 会增加系统的信噪比; C、会使系统的根轨迹向 s 平面的左方弯曲或移动; D、可增加系统的稳定裕度。 9、开环对数幅频特性的低频段决定了系统的( A )。 A、稳态精度 B、稳定裕度 C、抗干扰性能 D、快速性 10、下列系统中属于不稳定的系统是( D )。 A、 闭环极点为 s1,2 = −1 ± j 2 的系统 C、阶跃响应为 c(t ) = 20(1 + e−0.4t ) 的系统 B、 闭环特征方程为 s 2 + 2 s + 1 = 0 的系统 D、脉冲响应为 h(t ) = 8e0.4t 的系统
一、填空题(每空 1 分,共 15 分)
1、反馈控制又称偏差控制,其控制作用是通过 给定值 与反馈量的差值进 行的。 2、复合控制有两种基本形式:即按 输入 的前馈复合控制和按 扰动 的前 馈复合控制。 3、两个传递函数分别为 G1(s)与 G2(s)的环节,以并联方式连接,其等效传 递函数为 G ( s ) ,则 G(s)为 G1(s)+G2(s)(用 G1(s)与 G2(s) 表示) 。 4、典型二阶系统极点分布如图 1 所示, 则无阻尼自然频率 ω n = 阻尼比 ξ = 0.707 , 2 ,
3、系统特征方程为 D( s ) = s 3 + 2 s 2 + 3s + 6 = 0 ,则系统 A、 稳定; C、临界稳定;
自动控制原理考试试卷及答案30套
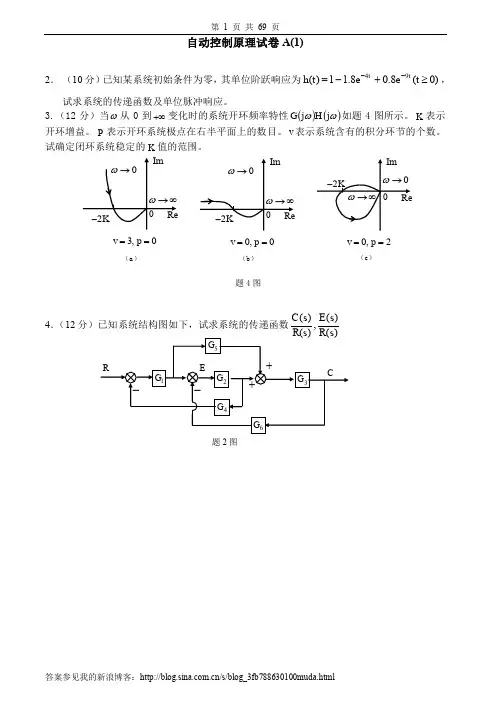
0
v 3, p 0
(a)
Re
2K
0
Re
v 0, p 2
(c )
v 0, p 0
(b)
题4图
4. ( 12 分)已知系统结构图如下,试求系统的传递函数
G5
R
C (s) E (s) , R( s ) R( s)
G1
E
G2 G4 G6
题2图
G3
C
答案参见我的新浪博客:/s/blog_3fb788630100muda.html
答案参见我的新浪博客:/s/blog_3fb788630100muda.html
第 4 页 共 69 页
(1)试写出系统的传递函数 G(s); (2)画出对应的对数 相频特性 的大致 形状; (3)在图上标出相位裕量 Υ 。 7. (15 分)题 7 图(a)所示为一个具有间隙非线性的系统,非线性环节的负倒幅相特性与 线性环节的频率特性如题 6 图(b)所示。这两条曲线相交于 B1 和 B 2 两点,判断两个交点处 是否存在稳定的自持振荡。
示,试判断系统稳定性,并指出
1 和 G(jω )的交点是否为自振点。 N ( x)
答案参见我的新浪博客:/s/blog_3fb788630100muda.html
第 3 页 共 69 页
自动控制原理试卷 A( 2)
1. ( 10 分)已知某单位负反馈系统的开环传递函数为 G ( s) 冲响应和单位阶跃响应。
4、 ( 10 分)题 4 图所示离散系统开环传递函数 Go s
G z
10 的 Z 变换为: ss 1
z 1z e 1
10 1 e 1 z
(完整word版)自动控制原理试题有参考答案解析

一、填空题(每空 1 分,共15分)1、反馈控制又称偏差控制,其控制作用是通过 给定值 与反馈量的差值进行的。
2、复合控制有两种基本形式:即按 输入 的前馈复合控制和按 扰动 的前馈复合控制。
3、两个传递函数分别为G 1(s)与G 2(s)的环节,以并联方式连接,其等效传递函数为()G s ,则G(s)为G 1(s)+G 2(s)(用G 1(s)与G 2(s) 表示)。
4、典型二阶系统极点分布如图1所示,则无阻尼自然频率=n ω 1.414 ,阻尼比=ξ 0.707 , 该系统的特征方程为 2220s s ++= ,该系统的单位阶跃响应曲线为 衰减振荡 。
5、若某系统的单位脉冲响应为0.20.5()105t t g t e e --=+,则该系统的传递函数G(s)为1050.20.5s s s s +++。
6、根轨迹起始于 开环极点 ,终止于 开环零点 。
7、设某最小相位系统的相频特性为101()()90()tg tg T ϕωτωω--=--,则该系统的开环传递函数为 (1)(1)K s s Ts τ++。
1、在水箱水温控制系统中,受控对象为水箱,被控量为 水温 。
2、自动控制系统有两种基本控制方式,当控制装置与受控对象之间只有顺向作用而无反向联系时,称为 开环控制系统 ;当控制装置与受控对象之间不但有顺向作用而且还有反向联系时,称为 闭环控制系统 ;含有测速发电机的电动机速度控制系统,属于 闭环控制系统 。
3、稳定是对控制系统最基本的要求,若一个控制系统的响应曲线为衰减振荡,则该系统 稳定 。
判断一个闭环线性控制系统是否稳定,在时域分析中采用劳斯判据;在频域分析中采用 奈奎斯特判据。
4、传递函数是指在 零 初始条件下、线性定常控制系统的 输出拉氏变换 与 输入拉氏变换 之比。
5、设系统的开环传递函数为2(1)(1)K s s Ts τ++,则其开环幅频特性为2222211K T τωωω++; 相频特性为arctan 180arctan T τωω--(或:2180arctan 1T T τωωτω---+) 。
自动控制原理期末考试试卷六套 (答案详解)
42.建立图示系统的数学模型,并以传递函数形式表示。
43.已知系统的传递函数 ,试分析系统由哪些环节组成并画出系统的Bode图。
44.电子心率起搏器心率控制系统结构如图所示,其中模仿心脏的传递函数相当于一个纯积分环节,要求:
3)离虚轴的闭环极点对瞬态响应影响很小,可忽略不计;(1分)
4)要求系统动态过程消失速度快,则应使闭环极点间的间距大,零点靠近极点。即存5)在偶极子;(1分)
5)如有主导极点的话,可利用主导极点来估算系统的性能指标。(1分)
五、计算题(第41、42题每小题5分,第43、44题每小题10分,共30分)
39.什么是偏差信号?什么是误差信号?它们之间有什么关系?
偏差信号:输入信号与反馈信号之差;(1.5分)误差信号:希望的输出信号与实际的输出信号之差。(1.5分)
两者间的关系: ,当 时, (2分)
40.根轨迹的分支数如何判断?举例说明。
根轨迹S平面止的分支数等于闭环特征方程的阶数,也就是分支数与闭环极点的数目相同
B.输入量
3.直接对控制对象进行操作的元件称为()
A.给定元件B.放大元件D.执行元件C.比较元件
4.某典型环节的传递函数是 ,则该环节是()
A.比例环节B.惯性环节C.积分环节D.微分环节
5.已知系统的单位脉冲响应函数是 ,则系统的传递函数是()
A. B. C. D.
6.梅逊公式主要用来()
A.判断稳定性B.计算输入误差
17.进行串联超前校正前的穿越频率 与校正后的穿越频率 的关系,通常是()
B. >
18.已知系统开环传递函数 ,则与虚轴交点处的K*=()
自动控制原理试题及答案

自动控制原理试题及答案一、单项选择题(每题2分,共20分)1. 自动控制系统中,开环系统与闭环系统的主要区别在于()。
A. 是否有反馈B. 控制器的类型C. 系统是否稳定D. 系统的响应速度答案:A2. 在控制系统中,若系统输出与期望输出之间存在偏差,则该系统()。
A. 是闭环系统B. 是开环系统C. 没有反馈D. 是线性系统答案:B3. 下列哪个是控制系统的稳定性条件?()A. 所有闭环极点都位于复平面的左半部分B. 所有开环极点都位于复平面的左半部分C. 所有闭环极点都位于复平面的右半部分D. 所有开环极点都位于复平面的右半部分答案:A4. PID控制器中的“P”代表()。
A. 比例B. 积分C. 微分D. 前馈答案:A5. 在控制系统中,超调量通常用来衡量()。
A. 系统的稳定性B. 系统的快速性C. 系统的准确性D. 系统的鲁棒性答案:C6. 一个系统如果其开环传递函数为G(s)H(s),闭环传递函数为T(s),则闭环传递函数T(s)是()。
A. G(s)H(s)B. G(s)H(s)/[1+G(s)H(s)]C. 1/[1+G(s)H(s)]D. 1/G(s)H(s)答案:B7. 根轨迹法是一种用于()的方法。
A. 系统稳定性分析B. 系统性能分析C. 系统设计D. 系统故障诊断答案:B8. 一个系统如果其开环传递函数为G(s)H(s),闭环传递函数为T(s),则T(s)的零点是()。
A. G(s)的零点B. H(s)的零点C. G(s)和H(s)的零点D. G(s)和H(s)的极点答案:A9. 一个系统如果其开环传递函数为G(s)H(s),闭环传递函数为T(s),则T(s)的极点是()。
A. G(s)的零点B. H(s)的零点C. 1+G(s)H(s)的零点D. G(s)和H(s)的极点答案:C10. 一个系统如果其开环传递函数为G(s)H(s),闭环传递函数为T(s),则系统的稳态误差与()有关。
自动控制原理考试试卷及答案
自动控制原理考试试卷及答案一、选择题(每题2分,共20分)1. 下列哪项不是自动控制系统的基本组成部分?A. 控制器B. 被控对象C. 执行机构D. 操作人员答案:D2. 在自动控制系统中,下列哪项属于反馈环节?A. 控制器B. 执行机构C. 被控对象D. 反馈元件答案:D3. 下列哪种控制方式属于闭环控制?A. 比例控制B. 积分控制C. 微分控制答案:D4. 下列哪种控制方式属于开环控制?A. 比例控制B. 积分控制C. 微分控制D. 比例-积分控制答案:A5. 在自动控制系统中,下列哪种控制规律不会产生稳态误差?A. 比例控制B. 积分控制C. 微分控制D. 比例-积分-微分控制答案:B6. 下列哪种控制方式适用于一阶惯性环节?A. 比例控制B. 积分控制C. 微分控制答案:A7. 在自动控制系统中,下列哪种环节不会产生相位滞后?A. 比例环节B. 积分环节C. 微分环节D. 比例-积分环节答案:A8. 下列哪种控制方式可以使系统具有较好的稳定性和快速性?A. 比例控制B. 积分控制C. 微分控制D. 比例-积分-微分控制答案:D9. 在自动控制系统中,下列哪种环节可以使系统具有较好的阻尼效果?A. 比例环节B. 积分环节C. 微分环节D. 比例-积分环节答案:C10. 下列哪种控制方式可以使系统具有较好的跟踪性能?A. 比例控制B. 积分控制C. 微分控制D. 比例-积分-微分控制答案:D二、填空题(每题2分,共20分)1. 自动控制系统的基本组成部分有:控制器、被控对象、执行机构、________。
答案:反馈元件2. 在自动控制系统中,反馈环节的作用是________。
答案:减小系统的稳态误差3. 闭环控制系统的特点有:________、________、________。
答案:稳定性好、快速性好、准确性高4. 开环控制系统的缺点有:________、________、________。
自动控制原理期末考试试卷六套+(答案详解)
自动控制原理1一、 单项选择题(每小题1分,共20分)1. 系统和输入已知,求输出并对动态特性进行研究,称为( c )C.系统分析2. 惯性环节和积分环节的频率特性在( d )上相等。
D.穿越频率3. 通过测量输出量,产生一个与输出信号存在确定函数比例关系值的元件称为( d )D.放大元件4. ω从0变化到+∞时,延迟环节频率特性极坐标图为(a )A.圆5. 当忽略电动机的电枢电感后,以电动机的转速为输出变量,电枢电压为输入变量时,电动机可看作一个( d )D.惯性环节6. 若系统的开环传 递函数为2)(5 10+s s ,则它的开环增益为(c ) C.57. 二阶系统的传递函数52 5)(2++=s s s G ,则该系统是(b ) B.欠阻尼系统8. 若保持二阶系统的ζ不变,提高ωn ,则可以(b )B.减少上升时间和峰值时间9. 一阶微分环节Ts s G +=1)(,当频率T1=ω时,则相频特性)(ωj G ∠为( a ) A.45°10.最小相位系统的开环增益越大,其( d )D.稳态误差越小11.设系统的特征方程为()0516178234=++++=s s s s s D ,则此系统 ( )A.稳定12.某单位反馈系统的开环传递函数为:())5)(1(++=s s s k s G ,当k =( )时,闭环系统临界稳定。
C.3013.设系统的特征方程为()025103234=++++=s s s s s D ,则此系统中包含正实部特征的个数有( )C.214.单位反馈系统开环传递函数为()ss s s G ++=652,当输入为单位阶跃时,则其位置误差为( )D.0.0515.若已知某串联校正装置的传递函数为1101)(++=s s s G c ,则它是一种( ) D.相位滞后校正16.稳态误差e ss 与误差信号E (s )的函数关系为( )B.)(lim 0s sE e s ss →=17.在对控制系统稳态精度无明确要求时,为提高系统的稳定性,最方便的是( )A.减小增益18.相位超前校正装置的奈氏曲线为( )B.上半圆19.开环传递函数为G (s )H (s )=)3(3+s s K ,则实轴上的根轨迹为( ) C.(-∞,-3)20.在直流电动机调速系统中,霍尔传感器是用作( )反馈的传感器。
自动控制原理试卷及答案
试题一答案 1、给定值2、输入;扰动;3、G 1(s)+G 2(s); 40.7072=;2220s s ++=;衰减振荡 5、1050.20.5s s s s+++; 6、开环极点;开环零点 7、(1)(1)K s s Ts τ++8、1()[()()]p u t K e t e t dt T =+⎰;1[1]p K Ts+; 稳态性能 1、D 2、A 3、C 4、A 5、D 6、A 7、B 8、C 9、B 10、B解:1、建立电路的动态微分方程 根据KCL有200i 10i )t (u )]t (u )t (d[u )t (u )t (u R dt C R =-+-(2分)即 )t (u )t (du )t (u )()t (du i 2i 21021021R dtC R R R R dt C R R +=++ (2分)2、求传递函数对微分方程进行拉氏变换得)(U )(U )(U )()(U i 2i 21021021s R s Cs R R s R R s Cs R R +=++ (2分)得传递函数 2121221i 0)(U )(U )(R R Cs R R R Cs R R s s s G +++==(2分) 解:1、(4分) 22222221)()()(n n n s s K s K s K sK s K s Ks R s C s ωξωωββ++=++=++==Φ 2、(4分) ⎩⎨⎧=====2224222n n K K ξωβω ⎩⎨⎧==707.04βK3、(4分) 0010032.42==--ξξπσe83.2244===ns t ξω4、(4分) )1(1)(1)(2+=+=+=s s K s s K sK s K s G βββ ⎩⎨⎧==11v K K β414.12===βKss K Ae 5、(4分)令:0)()(11)()()(=s s G ss K s N s C s n n ∆-⎪⎭⎫ ⎝⎛+==Φβ 得:βK s s G n +=)(五、(共15分)1、绘制根轨迹 (8分)(1)系统有有3个开环极点(起点):0、-3、-3,无开环零点(有限终点);(1分)(2)实轴上的轨迹:(-∞,-3)及(-3,0); (1分)(3) 3条渐近线: ⎪⎩⎪⎨⎧︒︒±-=--=180,602333a σ (2分) (4) 分离点: 0321=++d d 得: 1-=d (2分)432=+⋅=d d K r (5)与虚轴交点:096)(23=+++=r K s s s s D[][]⎩⎨⎧=+-==+-=06)(Re 09)(Im 23r K j D j D ωωωωω ⎩⎨⎧==543r K ω (2分) 绘制根轨迹如右图所示。
(完整版)自动控制原理试题答案
∑∆∆=i i i s s Q s H )()(1)(zidpngkongzhi1 闭环系统(或反馈系统)的特征:采用负反馈,系统的被控变量对控制作用有直接影响,即被控变量对自己有控制作用 。
2 典型闭环系统的功能框图。
自动控制 在没有人直接参与的情况下,通过控制器使被控对象或过程按照预定的规律运行。
自动控制系统 由控制器和被控对象组成,能够实现自动控制任务的系统。
被控制量 在控制系统中.按规定的任务需要加以控制的物理量。
控制量 作为被控制量的控制指令而加给系统的输入星.也称控制输入。
扰动量 干扰或破坏系统按预定规律运行的输入量,也称扰动输入或干扰掐入。
反馈 通过测量变换装置将系统或元件的输出量反送到输入端,与输入信号相比较。
反送到输入端的信号称为反馈信号。
负反馈 反馈信号与输人信号相减,其差为偏差信号。
负反馈控制原理 检测偏差用以消除偏差。
将系统的输出信号引回插入端,与输入信号相减,形成偏差信号。
然后根据偏差信号产生相应的控制作用,力图消除或减少偏差的过程。
开环控制系统 系统的输入和输出之间不存在反馈回路,输出量对系统的控制作用没有影响,这样的系统称为开环控制系统。
开环控制又分为无扰动补偿和有扰动补偿两种。
闭环控制系统 凡是系统输出端与输入端存在反馈回路,即输出量对控制作用有直接影响的系统,叫作闭环控制系统。
自动控制原理课程中所讨论的主要是闭环负反馈控制系统。
复合控制系统 复合控制系统是一种将开环控制和闭环控制结合在一起的控制系统。
它在闭环控制的基础上,用开环方式提供一个控制输入信号或扰动输入信号的顺馈通道,用以提高系统的精度。
自动控制系统组成 闭环负反馈控制系统的典型结构如图1.2所示。
组成一个自动控制系统通常包括以下基本元件 .给定元件 给出与被控制量希望位相对应的控制输入信号(给定信号),这个控制输入信号的量纲要与主反馈信号的量纲相同。
给定元件通常不在闭环回路中。
2.测量元件 测量元件也叫传感器,用于测量被控制量,产生与被控制量有一定函数关系的信号。