
MSP430单片机串口通信详解
MSP430单片机串口通信详解#include"msp430G2553.h"#include "in430.h"void UartPutchar(unsigned char c);unsigned char UartGetchar();unsigned char temp=0;unsigned char number[2]={0};void main( void ){WDTCTL = WDTPW + WDTHOLD; // Stop WDTBCSCTL1 = CALBC1_1MHZ; // Set DCODCOCTL = CALDCO_1MHZ;P1DIR|=BIT6;P1OUT&=~BIT6;P1SEL = BIT1 + BIT2; // P1.1为 RXD, P1.2为TXD P1SEL2 = BIT1 + BIT2; // P1.1为 RXD, P1.2为TXDUCA0CTL1 |= UCSSEL_2; // 选择时钟BRCLKUCA0BR0 = 106; // 1MHz 9600UCA0BR1 = 0; // 1MHz 9600UCA0MCTL = UCBRS2 + UCBRS0; // 波特率=BRCLK/(UBR+(M7+...0)/8)UCA0CTL1 &= ~UCSWRST;// 初始化顺序:SWRST=1设置串口,然后设置SWRST=0,最后设置相应中断IE2 |= UCA0RXIE; // 使能接收中断while(1){//UartPutchar(9);// display_int(temp,0);__delay_cycles(10000);}}/**********************************UART接收中断*************************/#pragma vector=USCIAB0RX_VECTOR__interrupt void USCI0RX_ISR(void){//while (!(IFG2&UCA0TXIFG)); // 等待发送完成 //UCA0TXBUF = UCA0RXBUF; // TX ->; RXed charactertemp=UCA0RXBUF;}/******************************UART发送字节函数*************************/void UartPutchar(unsigned char c){while(!(IFG2 & UCA0TXIFG)); //待发送为空UCA0TXBUF=c;IFG2 &=~UCA0RXIFG;}/*********************************UART接收字节数据******************/unsigned char UartGetchar(){unsigned char c;while(!(IFG2 & UCA0RXIFG)); //等待接收完成c=UCA0RXBUF;IFG2 &=~UCA0TXIFG;return c;}/******智能控制工作室*******/MSP430g2553串口通信MSP430的不同型号,其串行通讯工作模式是一样的。
以MSP430G2553为例进行说明。
MSP430G2553是20个引脚的16位单片机。
具有内置的16位定时器、16k的FLASH和512B的RAM,以及一个通用型模拟比较器以及采用通用串行通信接口的内置通信能力。
此外还具有一个10位的模数(A/D)转换器。
其引脚排布如图1.1所示。
其功能表如表1.1所示。
串行通讯模块主要由三个部分组成:波特率生成部分、发送控制器以及接收控制器。
如图1.2所示。
一、UART模式在异步模式下,接收器自身实现帧的同步,外部的通讯设备并不使用这一时钟。
波特率的产生是在本地完成的。
异步帧格式由1个起始位、7或8个数据位、校验位(奇/偶/无)、1个地址位、和1或2个停止位。
一般最小帧为9个位,最大为13位。
(一)UART的初始化单片机工作的时钟源来自内部三个时钟或者外部输入时钟,由SSEL1、SSEL0,以决定最终进入模块的时钟信号BRCLK的频率。
所以配置串行通讯的第一步就是选择时钟。
通过选择时钟源和波特率寄存器的数据来确定位周期。
所以波特率的配置是串行通讯中最重要的一部分。
波特率设置用三个寄存器实现:UxBR0(选择控制器0):波特率发生器分频系数低8位。
UxBR1(选择控制器1):波特率发生器分频系数高8位。
UxMCTL数据传输的格式,以及数据传输的模式是通过配置控制寄存器UCTL来进行设置。
接收控制部分和发送控制部分。
首先需要串行口进行配置、使能以及开启中断。
串口接收数据一般采用中断方式,发送数据采用主动发送。
当接收到一个完整的数据,产生一个信号:URXIFG0=1(类似于51单片机的接收中断标志位),表示接收完整的数据。
当数据正在发送中,UTXIFG0=1,此时不能再发送数据,必须等当前数据发送完毕(UTXIFG0=0)才能进行发送。
二、SPI模式USTAR下的SPI模式有如下特点:1、SPI模式支持3线和4线模式;2、支持主机与从机模式;3、接受和发送有各自独立的发送移位寄存器和缓冲器;4、接受和发送都有独立的中断能力;5、移位时钟的极性和相位可编程;6、字符长度可以是7位或者8位。
SPI工作在全双工下,即主机发送的同时也接收数据,传输的速率由编程决定。
4线SPI模式用附加数据线,允许从机数据的发送和接收。
其信号如下:SIMO:从进主出,主机模式下,数据输出;从机模式下,数据输入。
SOMI:从出主进,主机模式下,数据输入,从机模式下,数据输出。
UCLK:USART SPI模式时钟,信号有主机输出,从机输入。
CLK时钟只能由主机提供。
STE:从机模式发送接收允许控制脚,用于4线模式。
(一)SPI初始化SPI当中不需要波特率调整,所以UxMCTL=0x0000,SPI的初始化及其复位和UART公用一套寄存器。
在初始化或者重新配置USART的SPI时,必须按照以下顺序进行:1、UxCTL寄存器的第0位SWRST置位;2、在SWRST置位的条件下,初始化所有的SPI寄存器,包括UxCTL寄存器;3、通过置位模块使能寄存器MEx的URXEx和UTXEx位使能SPI的接受和发送使能模块;4、通过软件复位UxCTL寄存器的第0位SWRST;5、通过中断使能寄存器IEx的URXIEx和UTXIEx来使能发送和接受中断。
}三、寄存器及其功能通信模块寄存器如下:表3.1USART0的寄存器寄存器缩写读写类型地址初始状态控制寄存器U0CTL读/写070HPUC后001H发送控制寄存器 U0TCTL读/写71HPUC后001H接收控制寄存器U0RCTL读/写72HPUC后000H波特率调整控制寄存器 U0MCTL读/写73H不变波特率控制寄存器0 U0BR0读/写74H不变波特率控制寄存器1 U0BR1读/写75H不变接收缓冲器U0RXBUF读76H不变发送缓冲器U0TXBUF读/写77H不变SFR 模块使能寄存器1 ME1读/写004HPUC后000HSFR 模块使能寄存器1 IE1读/写000HPUC后000HSFR 模块使能寄存器1 IFG1读/写002HPUC后082H(1)控制寄存器UxCTL控制寄存器内的信息决定了USART的基本操作。
如:选择通信协议、通信模式和校验位。
在SWRST复位使USART 复位操作禁止前,各位应根据选择的模式进行编程。
表3.2发送控制寄存器UxCTL位含义使用7(PENA)校验允许位0:校验禁止1:校验允许6(PEV)奇偶校验位0:奇校验1:偶校验5(SP)停止位选择0:1位停止位1:2位停止位4(CHAR)字符长度0:7位1:8位3(LISTEN)反馈选择(选择是否发送数据由内部反馈给接收器) 0:无反馈1:有反馈2(SYNC)USART模块的模式选择0:UART模式(异步)1:SPI模式(同步)1(MM)多机模式选择位0:线路空闲多机协议1:地址位多机协议0(SWRST)控制位(上电置位)0:USART禁止1:USART允许(2)发送控制寄存器UxTCTL(未作说明的位未用)寄存器UxTCTL控制与发送操作相关的USART硬件。
表3.3发送控制寄存器UxTCTL位含义使用7(CKPH)时钟相位控制位0:正常UCLK时钟1:UCLK时钟延迟半个周期6(CKPL)时钟极性控制位0:UCLKI信号与UCLK信号极性相同1:UCLKI信号与UCLK信号极性相反5(SSEL1)时钟源选择(确定波特率发生器的时钟源)00:外部时钟UCLKI01:辅助时钟ACLK10:系统时钟MCLK11:子系统时钟SMCLK4(SSEL0)1(STC)发送控制位0:SPI为4线模式1:SPI为3线模式0(TXEPT)发送器空标志,在异步模式与同步模式时是不一样的0:正在传输数据或者发送缓冲器(UTXBUF)有数据1:表示发送移位寄存器和UTXBUF空或者SWRST=1 (3)接收控制寄存器URCTLURCTL 控制与接收操作相关的USART硬件并保存由最新写入URXBUF的字符引起的出错状况和唤醒条件。
若FE、PE、OE、BRK、RXERR 或 RXWake中的任何一位置位,通过接收下一个字符不能使其复位。
它们的复位要通过访问接收缓存URXBUF、USART的软件复位SWRST、系统复位PUC或用指令修改。
表3.4接收控制寄存器URCTL位含义使用7(FE)帧错误标志位0:无帧错误1:有帧错误6(PE)校验错误标志位0:校验正确1:校验错误5(OE)溢出标志位0:无溢出1:有溢出4(BRK)打断检测位0:未打断1:打断3(URXEIE)接收出错中断允许位0:禁止中断,不接收出错字符,不改变URXIFG标志1:允许中断,接收出错字符,置位URXIFG标志 2(URXWIE)接收唤醒中断允许位0:接收的所有字符都能够置位URXIFG1:只有接收到地址字符才置位URXIFG1(RXWake)接收唤醒检测位0:未被唤醒,接收到的字符是数据1:唤醒,接收的字符是地址0(RXERR)接收错误标志位0:未接收到错误1:接收到错误在各种条件下URXEIE和URXWIE对URXIFG的影响:URXEIEURXWIE字符出错地址字符接收字符后的标志位URXIFGX1 X不变 0 0 0 X置位1 0 0不变11置位 1 0 X X置位(接收所有字符)11X不变11X1置位(4)波特率选择寄存器和调制控制寄存器波特率产生器利用波特率选择寄存器UxBR1和UxBR0,以及调整控制寄存器UxMCTL,来产生串行数据流的位定时。
基于MSP430的模拟SPI串口通信的实现

基于MSP430的模拟SPI串口通信的实现MSP430是德州仪器(Texas Instruments)公司生产的一款微控制器,内置有模拟外设接口和数字外设接口,非常适合用于嵌入式系统的开发。
SPI(Serial Peripheral Interface)是一种同步串行通信协议,常用于微控制器之间的通信。
在基于MSP430的模拟SPI串口通信实现中,我们需要使用MSP430的GPIO(General-Purpose Input/Output)外设模拟SPI通信协议的时序。
以下是基于MSP430的模拟SPI串口通信实现的步骤:1.配置MSP430的GPIO口为输出模式,并将片选信号(CS)、时钟信号(CLK)、主设备输入信号(MISO)设置为低电平,主设备输出信号(MOSI)设置为高电平。
2.配置MSP430的GPIO口中的片选信号(CS)为输出模式,并将其设置为高电平。
3.编写SPI通信的初始化函数,设置SPI的参数,如时钟分频比、数据位长度等。
4.实现SPI通信的发送函数。
将待发送的数据放入发送缓冲区,按照SPI通信协议的时序,通过MSP430的GPIO口将数据逐位发送出去。
5.实现SPI通信的接收函数。
按照SPI通信协议的时序,通过MSP430的GPIO口接收从外设传入的数据,并存储到接收缓冲区。
6.实现SPI通信的片选控制函数。
控制片选信号的输出,使得与其他外设通信时只选中对应的外设。
7.在主函数中调用上述SPI通信的功能函数,进行数据的发送和接收。
需要注意的是,以上步骤仅是基于MSP430的模拟SPI串口通信实现的一般步骤,具体的实现细节还需根据具体的硬件设备和通信协议来进行调整。
总结起来,基于MSP430的模拟SPI串口通信的实现主要包括配置GPIO口、初始化SPI通信参数、实现发送和接收函数,以及控制片选信号的输出等步骤。
通过这些步骤的完成,可以实现MSP430与其他外设之间的SPI串口通信。
msp430f149技术资料
MSP430是德州公司新开发的一类具有16位总线的带FLASH的单片机,由于其性价比和集成度高,受到广大技术开发人员的青睐.它采用16位的总线,外设和内存统一编址,寻址范围可达64K,还可以外扩展存储器。
具有统一的中断管理,具有丰富的片上外围模块,片内有精密硬件乘法器、两个16位定时器、一个14路的12位的模数转换器、一个看门狗、6路P口、两路USART通信端口、一个比较器、一个DCO内部振荡器和两个外部时钟,支持8M的时钟。
由于为FLASH型,则可以在线对单片机进行调试和下载,且JTAG口直接和FET(FLASH EMULATION TOOL)的相连,不须另外的仿真工具,方便实用,而且,可以在超低功耗模式下工作,对环境和人体的辐射小,测量结果为100mw左右的功耗(电流为14mA左右),可靠性能好,加强电干扰运行不受影响,适应工业级的运行环境,适合与做手柄之类的自动控制的设备.我们相信MSP430单片机将会在工程技术应用中得以广泛应用,而且,它是通向DSP系列的桥梁,随着自动控制的高速化和低功耗化,MSP430系列将会得到越来越多人的喜爱。
第三章MSP430F149 资源的应用介绍及开发第一节中断介绍及存储器段介绍中断在MSP430中得以广泛的应用,它可以快速进入中断程序,之后返回中断前的状态,其时序为:PC执行程序中断允许置位SR中的GIE置位 EINT(中断开)中断到,中断标志位(IFG)置位从中断向量表中读取中断程序的入口地址,进入中断程序执行中断程序中断允许位复位 RETI中断返回回到原来地址。
具体应用将会在应用程序中的到应用。
有关中断源和中断优先级及中断允许位、中断标志位在参考资料1上有详细介绍。
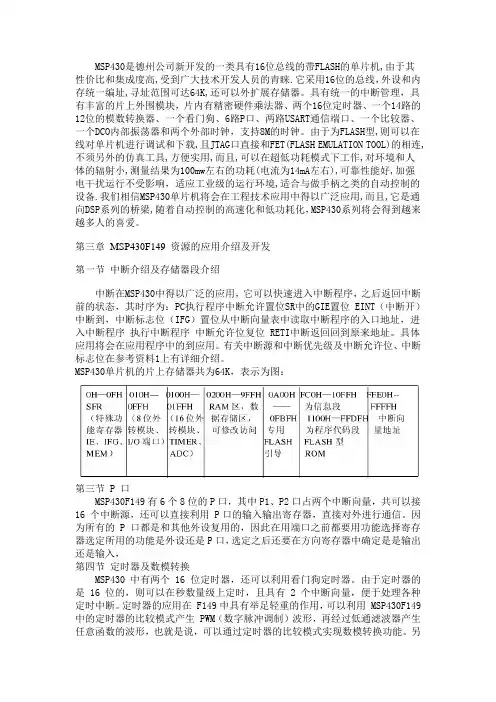
MSP430单片机的片上存储器共为64K,表示为图:第三节 P 口MSP430F149有6个8位的P口,其中P1、P2口占两个中断向量,共可以接16 个中断源,还可以直接利用 P口的输入输出寄存器,直接对外进行通信。
单片机MSP430与PC机串口通讯设计
单片机MSP430与PC机串口通讯设计一、引言串口通信是指通过串行通信接口进行数据传输的一种通信方式。
单片机MSP430和PC机的串口通信设计可以实现二者之间的数据传输和通信交互。
本文将从串口介绍、硬件设计和软件实现等方面详细介绍该设计。
二、串口介绍串口是一种串行通信接口,常用的有RS232和RS485等。
RS232是一种使用较为广泛的串口通信协议。
RS232接口有三根线,分别为发送线Tx、接收线Rx和地线GND。
该协议规定,发送端与接收端之间的电平差为±3至±15V,其中正电平表示逻辑0,负电平表示逻辑1三、硬件设计1.MSP430硬件设计MSP430是一种低功耗的专用于嵌入式应用的16位RISC微控制器。
它具有丰富的外设资源,包括多个通用输入输出引脚(GPIO)和两个USART (UART)接口。
其中一个USART接口用于将MSP430与PC机连接。
2.PC机硬件设计PC机通过串口连接到MSP430。
首先,需要将PC机的串口RS232转换为TTL电平,即RS232转TTL电平转换器。
其次,将转换后的TTL电平通过杜邦线连接至MSP430的USART接口的Tx和Rx引脚。
四、软件实现1.MSP430软件设计(1)串口初始化:设置数据位长度、停止位、奇偶校验等。
(2)发送数据:将要发送的数据存入发送缓冲区,并使能发送中断。
(3)接收数据:开启接收中断,并将接收到的数据存入接收缓冲区。
(4)中断处理:发送中断和接收中断时,分别从发送缓冲区和接收缓冲区读取数据并发送/接收。
2.PC机软件设计(1)打开串口:设置串口参数,如波特率、数据位长度等。
(2)发送数据:向串口发送数据,可以通过打开的串口进行写入。
(3)接收数据:使用轮询或中断方式读取串口接收到的数据。
五、总结与展望本文详细介绍了单片机MSP430与PC机串口通信设计,主要包括了串口介绍、硬件设计和软件实现。
通过串口通信,MSP430和PC机可以实现数据传输和通信交互,从而满足各种嵌入式应用的需求。
MSP430--UART模块
MSP430--UART模块UART 是通用异步串行接口的简称。
串行通信接口是用来与单片机外界系统进行通信桥梁,比如可以吧单片机ADC 转换的数据通过串口发送给PC 机(上位机),经上位机处理之后在发回给单片,达到通信的目的。
TI 公司的MSP430 系列单片机均具有UART 功能,其中大部分还和SPI,I2C 功能复用,通过相关寄存器的配置,可以很轻松地就实现了UART,SPI,I2C 的通信功能。
在此以MSP430x149 为例介绍UART 功能及其实现过程。
1.异步通信的结构:2.UART 数据格式(数据协议):异步通信再不发送数据的时候,通信线路上总是呈现高电平状态,称为空闲状态。
当有数据发送是,信号线变成低电平,并持续一位的时间用于表示发送字符的开始,该为称为起始位。
起始位之后在信号线上依次出现发送的数据。
起始位,数据位由高到低7/8 位,地址位0/1 位,奇偶校验位奇偶或无,停止位1/2 位。
数据位位数、地址位、奇偶校验位、停止位均可由单片机内部寄存器控制;这款单片机都有两个USART 模块,有两套独立的寄存器组;以下寄存器命中出现x 代表0 或是1,0 代表对应0 模块的寄存器,1 代表对应1 模块的寄存器;其中,与串口模式设置相关的控制位都位于UxCTL 寄存器,与接收相关的控制位都位于UxRCTL 寄存器,与发送相关的控制位都位于UxTCTL 寄存器;波特率设置用UxBR0、UxBR1、UxMCTL 三个寄存器;接收与发送有独立的缓存UxRXBUF、UxTXBUF,并具有独立的移位寄存器和独立的中断;中断允许控制位位于IE1/2 寄存器,中断标志位位于IFG1/2 寄存器。
3.波特率设置:430 的波特率设置用三个寄存器实现:UxBR0:波特率发生。
单片机MSP430F149-DS1302读写及串口收发程序

/********************************************************* 文件名称:* IIC.c* 文件说明:* 使用口线模拟IIC* 程序使用波特率为2400,程序运行时需要在pc机上使用一个串口* 接收发送程序,任意发送字符,接收的字符为十六进制时间数据* MSP-FET430P149 Demo - Basic Clock, MCLK Sourced from HF XTAL XT2* L.TCH* Feb 2007* Built with IAR Embedded Workbench Version: 3.10A*******************************************************//*********************************************************/#include <MSP430X14X.h>/********************************************************** 定义*********************************************************/#define RST BIT7#define SDA BIT6#define SCLK BIT5char pbuf[7];char clok[7]={0x16,0x15,0x14,0x13,0x12,0x04,0x07};char cbuf;char bbuf;char *pda;char *pck;char *prg;/************************************************说明************************************************/void Port_Init(void);void Init_CLK(void);void Init_UART0(void);void RST_Enable(void);void RST_Disable(void);void SCLK_HI(void);void SCLK_LO(void);void WriteByte(char nVal);char ReadByte(void);void WriteTo1302(char nAddr, char nVal);char ReadFrom1302(char nAddr);void BurstWriteTime(char *pWClock);void BurstReadTime(char *pRClock);void BurstWriteRam(char *pWReg);void BurstReadRam(char *pRReg);void SetTime(char *pClock);void GetTime(char pTime[]);/***********************************************/void Port_Init(void){P1DIR |= RST; //设置CE为输出管脚P1DIR |= RST; //设置SCLK为输出管脚P1DIR |= SCLK;P2DIR |= 0x02; // Set P2.1 to output directionreturn;}void Init_CLK(void){unsigned int i;BCSCTL1 = 0X00; //将寄存器的内容清零//XT2震荡器开启//LFTX1工作在低频模式//ACLK的分频因子为1do{IFG1 &= ~OFIFG; // 清除OSCFault标志for (i = 0xFF; i > 0; i--);}while ((IFG1 & OFIFG) == OFIFG); // 如果OSCFault =1BCSCTL1 &= ~(XT2OFF + XTS); //open XT2, LFTX2 select low frequency //BCSCTL1 |= RSEL0 + RSEL1 + RSEL2; //DCO Rsel=7(Freq=3200k/25摄氏度)//BCSCTL1 |= 0x07;BCSCTL2 += SELM1; //MCLK的时钟源为TX2CLK,分频因子为1BCSCTL2 += SELS; //SMCLK的时钟源为TX2CLK,分频因子为1return;}void Init_UART0(void){U0CTL = 0X00; //将寄存器的内容清零UCTL0|=SWRST;P3SEL |= 0x30; // P3.4,5 = USART0 TXD/RXDME1 |= UTXE0 + URXE0; // Enable USART0 TXD/RXD UCTL0 |= CHAR; // 8-bit characterUTCTL0 |= SSEL1; // UCLK = SMCLKUBR00 = 0xD3; // 3.58Mhz/2400 -1491UBR10 = 0x05; //UMCTL0 = 0x00; // no modulationUCTL0 &= ~SWRST; // Initialize USART state machine IE1 |= URXIE0; // Enable USART0 RX interruptIE1 &= ~UTXIE0; // Disable USART TX interrupt return;}void RST_Enable(void){P1OUT |= RST;return;}void RST_Disable(void){P1OUT &= ~(RST);return;}void SCLK_HI(void){P1OUT |= SCLK;return;}void SCLK_LO(void){P1OUT &= ~(SCLK);return;}/*-------------------------------* 功能: 写入1Byte数据* 调用:* 输入: nVal 写入的数据* 返回值: 无*------------------------------*/void WriteByte(char nVal){char i,j;char nTemp = nV al;char nSend;P1DIR |= SDA; //设置DATA为输出管脚_NOP();_NOP();_NOP();_NOP();for(i = 0; i < 8; i++) //发8位,从0位开始{nSend = (nTemp & 0x01);if(nSend == 1){P1OUT |= SDA;}else{P1OUT &= ~(SDA);}SCLK_HI();for(j = 10;j > 0;j--) ;SCLK_LO();for(j = 10;j > 0;j--) ;nTemp >>= 1; //从0位开始,发8位}return;}/*--------------------------------------* 功能: 读取1Byte数据* 调用:* 输入:* 返回值: nTemp*------------------------------------*/char ReadByte(void){char nTemp = 0;int i;int j;P1DIR &=~SDA; //设置DATA为输入管脚_NOP();_NOP();_NOP();_NOP();for(i = 0; i < 8; i++) //接受8位{SCLK_HI();for(j = 10;j > 0;j--);SCLK_LO();_NOP();_NOP();if(P1IN & SDA) //如果第i位是高电平置1{nTemp |= (0x01 << i);}for(j = 10;j > 0;j--);}return nTemp;}/*-----------------------------------------* 功能: 往DS1302写入1Byte数据* 调用:* 输入: nVal 写入的数据* 返回值: 无*------------------------------------------*/void WriteTo1302(char nAddr, char nVal){RST_Disable();SCLK_LO();RST_Enable();_NOP();_NOP();_NOP();_NOP();WriteByte(nAddr); //地址,命令WriteByte(nVal); //写1Byte数据SCLK_HI();RST_Disable();return;}/*-----------------------------------------* 功能: 从DS1302读取1Byte数据* 调用:* 输入:* 返回值: nDta*-----------------------------------------*/char ReadFrom1302(char nAddr){char nData;RST_Disable();SCLK_LO();RST_Enable();_NOP();_NOP();_NOP();_NOP();WriteByte(nAddr); //地址,命令nData = ReadByte(); //读1Byte数据SCLK_HI();RST_Disable();cbuf = nData; //return(nData);}/*-------------------------------------* 功能: 往DS1302写入时钟数据(多字节方式)* 调用:* 输入: pClock[]: 时钟数据地址格式为: 秒分时日月星期年控制* 8Byte (BCD码)* 返回值: 无*----------------------------------*/void BurstWriteTime(char *pClock){char i;WriteTo1302(0x8e,0x00); //控制命令,写操作.。
MSP430I2C通信

04
MSP430I2C通信模块的 应用实例
MSP430I2C通信模块与EEPROM的通信
总结词
实现数据存储与读取
详细描述
MSP430I2C通信模块通过与EEPROM进行通信,可以实现数据的存储和读取功能。在数据存储时,可以将需要 保存的数据通过I2C通信协议发送到EEPROM中;在数据读取时,可以从EEPROM中读取数据并通过I2C通信协 议返回给MSP430I2C通信模块。
要点三
解决方案
首先检查总线的负载情况,确保总线 上连接的设备数量和信号线的长度在 合理范围内。然后检查信号线的质量 ,排除信号干扰的可能性。此外,可 以尝试调整I2C通信的速率参数,以 找到最适合系统需求的通信速率。
THANKS
感谢观看
寄存器访问
通过读写寄存器的方式,实现数据的读取和 写入。
03
MSP430I2C通信模块的 使用
MSP430I2C通信模块的初始化
初始化I2C通信模块
启动I2C通信
在开始通信之前,需要先初始化I2C通 信模块,包括设置通信速率、数据位、 停止位等参数。
完成初始化后,通过发送起始信号启 动I2C通信。
I2C通信模块支持多主模式和从模式, 方便实现多机通信。
MSP430I2C通信模块具有硬件仲裁 功能,可自动处理多个主设备同时请 求的情况,保证数据传输的可靠性。
02
I2C通信协议
I2C通信协议概述
I2C通信是一种双线串行通信协 议,主要用于连接微控制器和 各种外围设备。
它由Philips公司开发,具有简 单、稳定、高速等优点,广泛 应用于各种嵌入式系统中。
模块的亮度和对比度等参数,从而实现数据显示和控制功能。
05
MSP430单片机入门例程
MSP430单片机入门例程MSP430单片机是一款低功耗、高性能的16位单片机,广泛应用于各种嵌入式系统。
下面是一个简单的MSP430单片机入门例程,可以让大家初步了解MSP430单片机的基本使用方法。
所需材料:1、MSP430单片机开发板2、MSP430单片机编译器3、MSP430单片机调试器4、电脑和相关软件步骤:1、安装MSP430单片机编译器首先需要安装MSP430单片机的编译器,该编译器可以将C语言代码编译成MSP430单片机可以执行的机器码。
在安装编译器时,需要选择与您的单片机型号匹配的编译器。
2、编写程序下面是一个简单的MSP430单片机程序,可以让LED灯闪烁:c本文include <msp430.h>int main(void)本文P1DIR |= 0x01; //设置P1.0为输出while(1){P1OUT ^= 0x01; //反转P1.0的状态,LED闪烁__delay_cycles(); //延时一段时间,控制闪烁频率}本文上述程序中,首先定义了P1DIR寄存器,将P1.0设置为输出。
然后进入一个无限循环,在循环中反转P1.0的状态,使LED闪烁。
使用__delay_cycles()函数实现延时,控制LED闪烁频率。
3、编译程序使用MSP430单片机编译器将程序编译成机器码,生成可执行文件。
在编译时,需要注意选择正确的编译器选项和单片机型号。
4、调试程序使用MSP430单片机调试器将可执行文件下载到单片机中,并使用调试器进行调试。
在调试时,可以观察单片机的输出口状态和LED灯的闪烁情况,确保程序正常运行。
随着嵌入式系统的发展,MSP430单片机作为一种低功耗、高性能的微控制器,在各种应用领域中得到了广泛的应用。
为了更好地理解和应用MSP430单片机,我在学习过程中积累了一些经验,现在分享给大家。
MSP430单片机是一种超低功耗的微控制器,由德州仪器(Texas Instruments)推出。
msp430 485通信
微控设计网
MSP430 的 RS232 与 RS485 范例程序 策划:微控设计网—DC
最近在微控技术论坛上有较多的初学者发出较多的 RS485 例程求助,总想找到一个很 符合自己的 RS485 通讯例子程序。所以我今晚特此简单地写调了一个 MSP430 的 RS232 与 RS485 接口程序出来供给初学者参考。以简单的程序图文形式表达出来,希望对微控论坛 初学者有一定的入门帮助。
关于 RS232、RS485 的协议或更多的系统应用,请参考相关的技术文章。同时,也可 以到微控技术论坛上的器件通讯专区查看有关的器件接口通讯文章。
描述:本范例由 MSP430 单片机作为 RS485 总线上的从机,PC 为主机。功能是由 PC 主机 发送一个字符到从机,从机接收后再发回主机的一个收发过程。另外,此程可以改为 RS232 接收方式,除了硬件电路不同外,其就是在软件和控制上有所差别。采用 RS485 时,单片 机的引脚要比 RS232 多了一个引脚,主要用来控制接收与发送之用;在软件中只需多加了 一个 IO 的方向控制,在此要注意方向。
#include <msp430x14x.h> void delay (void); void main(void) {
WDTCTL = WDTPW + WDTHOLD;
//串口时,无此延时 // 停止看门
P5DIR |= 0x80; P5OUT &= ~0x80;
// P5.7 为输出,RS485 控制端 // 使 SN75176B 为接收状态
基于模拟前端信号处理与控制技术的专业论坛、网站.
RS485 接口电平转换电路图,注意 RXD 端为电阻式电平转换。而 TXD 不需要,因为 SN75176B 能接收 3.3V 的高电平输入。
MSP430F5438UART串口总结
// 关狗 // P5_6 和 P5_7 第二功能打开,设置方向
// 首先使 RST 位置位,只有这样后面的设置才有效
UCA1CTL1 |= UCSSEL_2; // SMCLK,为系统时钟 1048576Hz UCA1BR0 = 9; // 1MHz 115200 UCA1BR1 = 0; // 1MHz 115200 UCA1MCTL |= UCBRS_1 + UCBRF_0; // 设置调整参数 UCBRSx=1, UCBRFx=0 UCA1CTL1 &= ~UCSWRST; // RST 复位 UCA1IE |= UCTXIE; // 使能发送中断允许 while(1); } HAL_ISR_FUNCTION(UCA1ISR,USCI_A1_VECTOR) { unsigned int i; unsigned char data; switch(__even_in_range(UCA1IV,4)) { case 0:break; //无中断 case 2: // RX 接收中断 data = UCA1RXBUF; if(data == 0x00) { for(i=0; i<sizeof(buffer0); i++) { UCA1TXBUF = buffer0[i]; while (!(UCA1IFG&UCTXIFG)); delay(20); } } else if(data == 0x01) { for(i=0; i<sizeof(buffer1); i++) { UCA1TXBUF = buffer1[i]; while (!(UCA1IFG&UCTXIFG)); delay(20); } } else { for(i=0; i<sizeof(buffer2); i++) { UCA1TXBUF = buffer2[i]; while (!(UCA1IFG&UCTXIFG));
MSP430F149的USART0的UART方式
MSP430F149的USART0的UART方式MSP430F149 的USART0 的UART 方式(UCTL0 中的SYNC 位清0)用于串口通信,以下是一段初始化过程:P3SEL |= 0x30;P3DIR |= BIT4;ME1 |= UTXE0 + URXE0; //允许USART0 接受和发送UCTL0 |= CHAR;U0TCTL|=SSEL1;UBR00 = 0x68;//波特率9600UBR10 = 0x00;UMCTL0 = 0x40;UCTL0 &= ~SWRST;IE1|=URXIE0;__enable_interrupt();首先是设置引脚的方向,RX 为输入,TX 为输出,所以TX 的DIR 位应设为1。
ME1 是功能模块,即允许UART 的接收和发送,CHAR 置1 是设置数据为8 位,SSELx 选择UART 的时钟源,波特率的设置可以用MSP430 波特率计算器来算。
IE1 中的UTXIE0 和URXIE0 分别用来使能接收和发送中断,中断标志分别为UTXIFG0 和URXIFG0,UTXIFG0 置1 表示等待新的数据写入发送寄存器,即上一次发送已完成,而URXIFG0 置1 表示已接收到数据并装入接收缓存寄存器中void main(){Init();while(1){for(num=0;num{//发数组TXBUF0=T[num];//数据被写入发送缓冲寄存器,发送中断标志清0while ((IFG1 & UTXIFG0)!=0x80);//等待中断标志置1,即等待接收完成}num=0;while(1);}}#pragma vector=USART0RX_VECTOR__interrupt void UART0RX (void){R[num]=RXBUF0;//当读接收寄缓冲存器时,接收中断标志清0num++;if(num==5) num=0;}tips:感谢大家的阅读,本文由我司收集整编。