
第二章挖掘装置动力学及运动学分析.
第二章挖掘装置运动学及动力学分析2.1 挖掘装置的结构及工作特点挖掘装载机反铲工作装置的结构,其基本型式见图 2-1 所示。
图2-1反铲结构简图工作特点:反铲工作装置主要用于挖掘停机面以下的土壤,其挖掘轨迹决定于各液压缸的运动及其相互配合的情况。
当采用动臂液压缸工作进行挖掘时(斗杆、铲斗液压缸不工作可以得到最大的挖掘半径和最大的挖掘行程,此时铲斗的挖掘轨迹系以动臂下铰点 C 为中心,斗齿尖 V 至 C 的距离|CV|为半径而作的圆弧线,其极限挖掘高度和挖掘深度(不是最大挖掘深度,分别决定于动臂的最大上倾角和下倾角(动臂对水平线的夹角,也即决定于动臂液压缸的行程由于这种挖掘方式时间长,并且稳定条件限制了挖掘力的发挥,实际工作中基本上不采用。
当仅以斗杆液压缸工作进行挖掘时,铲斗的挖掘轨迹系以动臂与斗杆的铰点 F 为中心,斗齿尖 V 至 F 的距离|FV|为半径所作的圆弧线,同样,弧线的长度与包角决定于斗杆液压缸的行程。
当动臂位于最大下倾角时,可以得到最大挖掘深度,并且有较大的挖掘行程,在较硬的土质条件下工作时,能够保证装满铲斗,故中小型挖掘机构在实际工作中常以斗杆挖掘进行工作。
反铲装置如果仅以铲斗液压缸工作进行挖掘时,挖掘轨迹则为以铲斗与斗杆的铰点 Q 为中心,该铰点 Q 至斗齿尖 V 的距离|QV|为半径所作的圆弧线。
同理,圆弧线的包角( 铲斗的转角及弧长决定于铲斗液压缸的行程(|GH|–|GH|)。
显然,以铲斗液压缸进行挖掘时的挖掘行程较短,如使铲斗在挖掘行程结束时能够装满土壤,需要有较大的挖掘力以保证能够挖掘较大厚度的土壤。
所以,一般挖掘机构的斗齿最大挖掘力都在采用铲斗液压缸工作时实现。
用铲斗液压缸进行挖掘常用于清除障碍,挖掘较松软的土壤以提高生产率,因此在一般土方工程机械中(土壤多为Ⅲ级土以下,转斗挖掘最常采用。
在实际挖掘中,往往需要采用各种液压缸的联合工作。
例如,当挖掘基坑时,由于挖掘深度较大,并且要求有较陡而且平整的基坑壁时,需要采用动臂与斗杆两种液压缸的同时工作;当挖掘到坑底时,挖掘行程将结束,为加速将铲斗装满土,以及挖掘过程需要改变切削角,需要采用斗杆与铲斗液压缸同时工作。
当然,这种动作能否实现还取决于液压系统的设计。
当反铲装置的结构形式及尺寸已定时,即可用作图法求出挖掘包络图,即挖掘机构在工作位置时,所能控制到的作业范围。
对反铲工作装置而言,包络图中可能有部分区域靠近甚至深入到挖掘机构停机点以下,这一范围的土壤虽能挖及,但可能引起土壤的崩塌而影响作业的稳定性和安全性,除有条件的挖沟作业外,一般不使用。
挖掘机构的最大挖掘力除决定于液压系统的压力、液压缸的尺寸,以及各液压缸间作用力的影响(液压缸闭锁能力的限制外,还受整机稳定性和附着性的影响。
因此,工作装置不可能在任何位置都能发挥其最大挖掘力。
反铲工作装置一般采用转斗卸土,卸载较准确、平稳,便于装车工作。
2.2 挖掘机构的设计原则1.满足主要工作尺寸及作业范围的要求,在设计时应考与同类机型相比时的先进性,性能与主参数应符合国家标准之规定。
2.满足整机挖掘力大小及分布情况的要求。
3.功率利用情况好,理论工作循环时间短。
4.确定各铰点布置,结构形状应尽可能使受力状态有利,在保证刚度和强度的前提下,重量越轻越好。
5.应考虑到通用性和稳定性。
6.运输或停放时应有合理的姿态。
7.液压缸设计应考虑到三化,采用系列参数。
8.工作装置应安全可靠,拆装维修方便。
9.满足特殊使用要求。
2.3 挖掘机构运动学分析2.3.1 动臂机构参见图 2-1,反铲工作考虑到主要作业区域在地面以下,为有利于挖深,一般常选用弯动臂,考虑到动臂强度,弯角α一般不宜太小,推荐取 120°~140°。
角度α一般不小于 45°,同样有利于地面以下作业。
初步设计常取 K=L/L,(ZF/ZC)=1.1~1.3或 B、Z 点重合,考虑到变形的需要可取K=1.1~1.9为结构的宜于实现,动臂的仰角一般不大于 45°,俯角一般不小于-52°,保证△ABC 在运动过程中均成立。
考虑到动臂液压缸的稳定性,一般常取伸缩比为:λ=1.6~1.7,对通用式挖掘机构常取:L=(0.5~0.6·L,动臂与斗杆的长度比 K=l/l,可在很大范围内变动,一般为:K>2 称为长动臂短斗杆方案;K<1.5 称为短动臂长斗杆方案;K=1.5~2 时称为中间方案。
动臂液压缸的力臂比:K=e/e=(动臂缸全伸时对C点的力臂/(动臂缸全缩时对 C 点的力臂,专用反铲要求地面以下挖掘时,动臂液压缸能有足够的闭锁力距,可以取K<0.8,考虑到以反铲为主的通用式挖掘机构,并适当照顾其它换用装置,保证地面以上作业时能有足够的提升力矩,常取K=0.8~1.1。
在设计动臂机构及选用动臂油缸时,应考虑到动臂液压缸作用力之要求,要求应保证反铲作业过程中在任何位置上都能提起带有满载斗的工作装置到达最高和最远的位置。
计算时,可选用下述三个位置:从最大挖深处提起满载斗;从最大挖远处提起满载斗;从最大卸高处提起满载斗。
动臂液压缸应有足够的闭锁力,保证斗杆或铲斗挖掘力充分发挥本文采用动臂缸置于动臂上方,且动臂为整体直动臂的方案。
2.3.2 斗杆机构确定斗杆液压缸铰点位置、行程及力臂比时应当考虑以下因素:1.保证斗杆液压缸产生足够的斗齿挖掘力。
一般来说希望液压缸在全行程中产生的挖掘力始终大于正常挖掘阻力;液压缸全伸全缩时的作用力都应足以支撑满载斗和斗杆静止不动;液压缸作用力臂最大时产生的挖掘力应大于要求克服的最大挖掘阻力。
2.液压缸应有必要的闭锁能力。
要求在主挖区内铲斗挖掘力能够得到充分的发挥。
3.保证斗杆的摆角范围。
对于通用式挖掘机构,斗杆的摆角范围大致为100°~120°,在满足工作范围和运输要求的前提下,此值应尽可能的小些。
一般来说,斗杆越长摆角范围也可越小。
当斗杆、铲斗液压缸全伸时,斗前壁与动臂之间的距离应大于 10cm。
斗杆上∠EFQ 取决于结构因素,考虑到作业范围,一般取为130°~170°。
斗杆液压缸在全行程中,应保证△DEF 均成立。
2.3.3 铲斗连杆机构反铲铲斗机构通常采用六连杆机构,如图 2-1 所示。
铲斗在挖掘时的转角大致为90°~110°,为了满足开挖和最后卸载及运输状态之要求,铲斗总的转角往往要达到 150°~180°。
当铲斗缸全缩时,齿尖Ⅴ可能在 FQ 延长线上,或者,在其上侧0°~30°处,在个别情况下,为了适应挖掘深沟及垂直侧壁的作业要求,为不使斗底先于斗齿接触土壤,常采用大仰角机构,此时,仰角可达 25°~45°。
铲斗机构挖掘力之要求:要求铲斗最大理论挖掘力应与铲斗挖掘最大阻力相适应,当铲斗以15°~20°的仰角开挖时,最大挖掘力一般应出现在 FQ 延长线下侧 25°~35°处,也即铲斗挖掘时转角行程的一半处,此时,挖掘土壤的厚度最大,挖掘阻力也最大。
图2-2转斗挖掘阻力此外,要求连杆机构在液压缸的全行程中均能成立,为保证铲斗液压缸的稳定性,取λ=1.45 ~ 1.65 ,∠ KQV=95 °~ 120 °,K=l/l=0.3~0.38,当铲斗转角较大时K可取小些,液压缸闭锁力应保证斗杆挖掘力的正常发挥。
连杆机构最大传动比及其所发生的位置可以使用黄金分割法(0.618 法计算求出。
2.4 挖掘机构动力学分析2.4.1挖掘阻力的计算图2-3大曲率切削阻力实验曲线反铲装置工作时,既可用铲斗液压缸挖掘(简称转斗挖掘),也可用斗杆液压缸挖掘(简称斗杆挖掘),或作复合动作挖掘。
一般认为,斗容量小于 0.5 米或在土质松软时以转斗挖掘为主,反之以斗杆挖掘为主。
1.铲斗挖掘阻力的计算参照《单斗液压挖掘机》2-35,转斗挖掘时,挖掘阻力的切向分力可表示为:(2-1式中各参数的含义分别为:C:土壤硬度系数,对二级土,C=50~80R:转斗切削半径,取 R=l3,单位:厘米B:切削刃宽度影响系数,B=1+2.6b,b 为铲斗平均宽度:铲斗瞬时转角,单位为度A:切削角变化影响系数,一般取 A=1.3Z:斗齿系数,有齿时,Z=0.75;无齿时,Z=1D:与斗容量 q 有关,估算 q=0.1~0.2m时,D =5000~8000当=时,得最大挖掘阻力(2-2平均挖掘力按平均厚度下的阻力计算:近似取 W=(70~80%·W试验证明法向挖掘阻力 W的指向是可变的,数值也较小,一般W=0~0.2 W土质越均匀W越小,从随机统计的角度看,取法向分力W为零来简化计算是可以的。
这样W就可以看作为铲斗挖掘的最大阻力。
2.斗杆挖掘阻力的计算:(2-3)对Ⅱ级土,K=6~13,ψg为挖掘过程中的总转角,一般为ψg=50°~80°2.4.2 工作液压缸的理论挖掘力挖掘力是指当反铲作业时在铲斗齿尖上可能主动发挥的挖掘能力,它是衡量反铲装置挖掘性能的重要指针之一。
工作液压缸的理论挖掘力是指由该液压缸的理论推力所能产生的斗齿切向挖掘力。
1.铲斗挖掘时,铲斗缸的理论挖掘力P=P·i= P*r r/r=f(L)(2-4)P为铲斗缸理论推力,P=F·p,F为大腔作用面积,p 为系统工作压力。
i=i时,得最大理论挖掘力 P= P·i2.斗杆挖掘时,斗杆缸的理论挖掘力P=P·r/r=f(L,L) (2-5P为斗杆缸理论推力,r是L的函数,r是L的函数,所以P是L和L的函数。
2.4.3 整机理论挖掘力参见图 2-4,已知条件:整机重量 G,重心坐标(x,y,斗容 q,地面附着系数μ,三组液压缸的工作压力 P 和闭锁压力 P,除反铲装置外机体重量 G及重心位置坐标(x,y,反铲装置各零部件的重量 G及重心位置坐标(x,y,前轮及支腿着地点 O和 O的位置参数 x和 x,三组液压缸的缸径D、D和D,活塞杆直经 d、d和 d3,液压缸的伸缩比λ、λ和λ。
图2-4整机结构简图1.斗杆挖掘:在给定工况(L,L,L的情况下,计算斗杆的实际挖掘力时,应当考虑到下列因素的影响:①动臂液压缸闭锁能力对斗杆挖掘力的限制。
②斗杆主动挖掘力的限制。
③铲斗液压缸闭锁能力对斗杆挖掘力的限制。
④整机向前倾翻对斗杆挖掘力的限制。
⑤整机向后倾翻对斗杆挖掘力的限制。
⑥整机对地面的前后滑移对斗杆挖掘力的限制。
现分别计算如下:1动臂液压缸闭锁力限制的最大斗杆挖掘力 P液压缸闭锁力则指挖掘工况下某些液压缸被动状态所能承受的作用力,它是挖掘力发挥的重要影响因素之一。
挖掘机工作装置运动和疲劳强度分析

设计计算DESIGN & CALCULATION挖掘机工作装置运动和疲劳强度分析武慧杰1,杨建伟1,张志强2(1. 北京建筑大学 机电与车辆学院,北京 100044;2. 中交路桥北方工程有限公司,北京 100024)[摘要]针对挖掘机工作装置的疲劳损伤,利用Pro/E 及ANSYS 进行三维建模及有限元分析。
通过Pro/E 平台中的机构模块分析工作装置的极限位姿以及运动参数,然后利用工作装置位姿转换,基于力矩平衡关系,对斗杆挖掘和铲斗挖掘工况下的铰点进行受力分析,获取工作装置各铰点的最大载荷。
在此基础上,利用ANSYS 疲劳强度分析得出挖掘机最小疲劳全寿命。
研究结果可为挖掘机工作装置结构设计提供理论参考。
[关键词]挖掘机;运动分析;疲劳强度;全寿命[中图分类号]TU621 [文献标识码]B [文章编号]1001-554X (2015)06-0089-05Kinematics and fatigue strength analysis of excavator working deviceWU Hui -jie ,YANG Jian -wei ,ZHANG Zhi -qiang本文在Pro/E 软件中对挖掘机整机进行实体三维建模,并运用Pro/E 的机构运动分析模块对挖掘机工作装置的包络图及铲斗齿尖的位移、速度和加速度进行仿真模拟。
然后基于ANSYS 软件,结合工作装置位姿关系计算工作装置各铰点承受的最大载荷,在此基础上对挖掘机动臂、斗杆进行应力和全寿命分析,得到挖掘机工作强度和使用寿命的校核结果,为挖掘机工作装置强度和可靠性分析提供了高效的解决办法。
1 挖掘机三维建模与虚拟仿真1.1 工作装置原理与结构液压挖掘机的作业过程包括铲土挖掘、满载回转、举升卸载、空斗返回等,其中反铲作业设备是液压挖掘机的主要工作装置[1],由动臂、斗杆、铲斗、动臂油缸、斗杆油缸、铲斗油缸、连杆等组成,其结构如图1所示。
硬岩掘进机(TBM)的动力学分析与振动控制
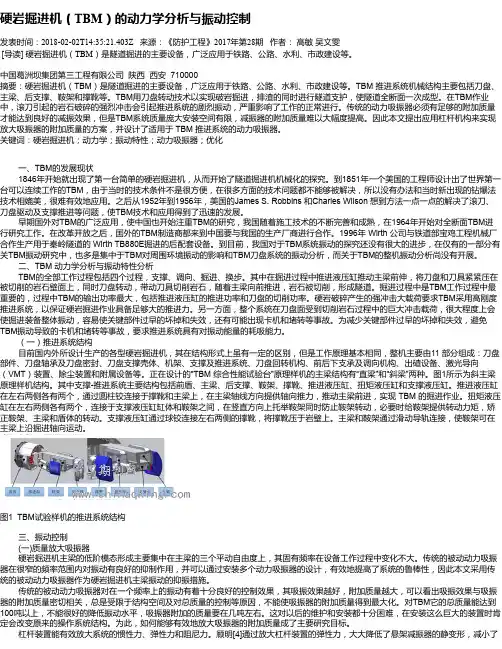
硬岩掘进机(TBM)的动力学分析与振动控制发表时间:2018-02-02T14:35:21.403Z 来源:《防护工程》2017年第28期作者:高敏吴文雯[导读] 硬岩掘进机(TBM)是隧道掘进的主要设备,广泛应用于铁路、公路、水利、市政建设等。
中国葛洲坝集团第三工程有限公司陕西西安 710000摘要:硬岩掘进机(TBM)是隧道掘进的主要设备,广泛应用于铁路、公路、水利、市政建设等。
TBM 推进系统机械结构主要包括刀盘、主梁、后支撑、鞍架和撑靴等。
TBM用刀盘转动技术以实现破岩掘进,排渣的同时进行隧道支护,使隧道全断面一次成型。
在TBM作业中,滚刀引起的岩石破碎的强烈冲击会引起推进系统的剧烈振动,严重影响了工作的正常进行。
传统的动力吸振器必须有足够的附加质量才能达到良好的减振效果,但是TBM系统质量庞大安装空间有限,减振器的附加质量难以大幅度提高。
因此本文提出应用杠杆机构来实现放大吸振器的附加质量的方案,并设计了适用于 TBM 推进系统的动力吸振器。
关键词:硬岩掘进机;动力学;振动特性;动力吸振器;优化一、TBM的发展现状1846年开始就出现了第一台简单的硬岩掘进机,从而开始了隧道掘进机机械化的探究。
到1851年一个美国的工程师设计出了世界第一台可以连续工作的TBM,由于当时的技术条件不是很方便,在很多方面的技术问题都不能够被解决,所以没有办法和当时新出现的钻爆法技术相媲美,很难有效地应用。
之后从1952年到1956年,美国的James S. Robbins 和Charles Wilson 想到方法一点一点的解决了滚刀、刀盘驱动及支撑推进等问题,使TBM技术和应用得到了迅速的发展。
早期国外对TBM的广泛应用,使中国也开始注重TBM的研究,我国随着施工技术的不断完善和成熟,在1964年开始对全断面TBM进行研究工作。
在改革开放之后,国外的TBM制造商都来到中国要与我国的生产厂商进行合作。
1996年 Wirth 公司与铁道部宝鸡工程机械厂合作生产用于秦岭隧道的 Wirth TB880E掘进的后配套设备。
农用挖掘机铲斗机构的多体运动学与动力学研究

ห้องสมุดไป่ตู้
农 机 化 研 究
第 5期
农 用 挖 掘 机 铲 斗 机 构 的 多 体 运 动 学 与 动 力 学 研 究
樊 建 荣 , 吕新 民 ,林 伟 ,谯坤 华
720 1 1 0)
( 北 农 林 科 技 大 学 机 械 与 电子 工 程学 院 ,陕 西 杨凌 西 摘
要 : 农 用 液 压 挖 掘 机 的工 作 装 置 有 其 特殊 性 , 铲 斗 机 构是 其 重 要 的 组 成 部 分 。 由于 农 用 挖 掘 机 工 作 时 主 而
= sn r = 2, , c = c s r = 2, , s+ = i0 , … 6; o0, … 6; ,t
收 稿 日期 :2 0 0 0 8— 7—2 4
基金 项 目:陕西 省科学技术研 究发展计 划项 目( 0 3 0 2 0 K 3一G 9一O ) 1
作 者简介 :樊建 荣 ( 9 9一) 男 , 西扶 风 人 , 17 , 陕 在读 硕 士 , E—m 1 ( m)
0 引 言
农用 挖 掘 机 主 要 用 于农 田水 利 工 程 、 型 基 建 、 小 公 路 建设 工 程 、 自来 水 管道 修 建 、 厂 、 石 料 厂 的作 砖 砂 业 以及各 种 形 式 的农 活 , 用 范 围非 常 广 泛 。 目前 市 使 场 上 销售 的农 用液 压 挖 掘 机 大 多 为 轮 式 , 工 作 装 置 其 采 用 反铲 的较 多 , 造 特 点 是 铰 接 式 , 般 是 将 通 用 构 一
35~4 5 , 多 用 于 分 散 性 强 、 业 量 小 的 土 方 挖 . . t大 作 掘 J 。农用 挖 掘 机 以铲 斗 挖 掘 为 主 , 斗 容量 小 和 整 在 机 质 量小 的情 况下 , 斗 机 构 的运 动 学 和 动力 学 的 特 铲 殊 规 律有 待 探 明 。农 用 液 压 挖 掘 机 铲 斗 机 构 由 1个 摆 臂 油缸 和 1 铰 链 四连 杆 机 构 串 联 而 成 , 1个 平 个 是
多自由度可控新型机械式挖掘机构的运动学和静力学研究的开题报告

多自由度可控新型机械式挖掘机构的运动学和静力学研究
的开题报告
1. 研究背景与意义:
目前使用较多的挖掘机构设计通常为单自由度结构,只能控制一种运动,如:挖掘臂的位置、深度等。
这种结构存在效率低、适应性差等问题。
为解决这些问题,本
论文拟研究一种多自由度可控的新型机械式挖掘机构,通过掌握其运动学和静力学知识,为今后机械式挖掘机构的设计提供新的思路和方法。
2. 研究内容与目标:
本论文需要解决的问题有:多自由度可控新型机械式挖掘机构的运动学分析、运动轨迹规划;静力学分析、受力分析和扭矩优化等。
通过建立运动学和静力学的数学
模型,分析研究其可控程度和设计优化程度。
最终达到的目标是提供一种新型的、高
效的、适应性强的机械式挖掘机构设计思路。
3. 研究方法和技术路线:
本论文的研究方法为理论分析和仿真研究相结合,主要通过以下步骤展开:(1)建立多自由度可控新型机械式挖掘机构的运动学和静力学模型,研究机构的运动控制
与受力分析。
(2)利用仿真软件进行数值仿真,优化机械结构设计。
(3)搭建实验
平台进行实验验证,提出改进建议。
技术路线为运用机械制图、计算机辅助设计、solidworks和ANSYS有限元分析等技术手段进行分析研究。
4. 预期研究成果及应用:
通过本论文的研究,预期可以达到以下成果:(1)建立多自由度可控新型机械
式挖掘机构的运动学和静力学模型及控制算法;(2)设计高效、稳定的机械式挖掘机构,利用仿真软件进行验证;(3)通过实验验证,提出改进措施,为机械式挖掘机构的应用提供技术支持。
以上为本论文的开题报告。
土动力学第2章PPT学习教案

第4页/共22页
2021/6/8
5
共振现象与稳态振动
在强迫振动时,如果干扰力也是一个周期作用力,其圆频率为ω1,则当其和 振动体系的自由振动频率ω相同时,运动的振幅将随振次的增大而迅速增大, 出现所谓的共振现象。
在一般频率条件下作有阻尼强迫振动时,由于阻尼的作用仅影响振动初期的 一个很短的时间,此后的影响很小,从而使振动出现一种所谓的稳态振动。
第14页/共22页
15
振波在土介质中传播的规律及其应用
成层介质中振波的传播。当弹性体波(P波及S波)遇到不同特性 岩土的交界面或边界面时,将发生反射和折射。横波在界面上将 分为SV波和SH波两个分量。前者在包含传播方向的垂直平面内运 动,后者在平行于界面的水平平面内运动,纵波在界面上将会有 三种波:P、SV及SH。同时,当入射波为P波或SV波时,一般都能 产生反射的P波和SV波以及折射的P波和SV波,共四个合量波。
第7页/共22页
2021/6/8
8
图 2-8
图 2-9
第8页/共22页
2021/6/8
9
2021/6/8
为了表示材料阻尼的影响,常采用不同的参数来反 映阻尼的大小。对于粘弹性体系,采用了阻尼系数c, 它是阻尼力R(t)与振动速度v(t)之间的比例常数, 即单位速度引起的阻尼力。另一个常用的参数为阻 尼值,比可λ,写它为规:定λ实,际阻阻尼尼比系在数土c与动临力界学阻中尼应系用数很c广c的,比 是一个重要的特性指标。除此之外,还有各种不同 的阻尼参数,如能量损失系数ψ,对数递减率δ,非 弹性阻力系数r,应力应变位相角φ及复合模量G*等, 使其对讨论问题的方便而得到应用。
第2页/共22页
2021/6/8
3
图 2-4
液压挖掘机工作装置的动力学分析及仿真
26
机械传动
2 l2 H + l2 H] - L 3 2 l HlH] [ T] [ [ T2] : Tl] 等效力矩阵为
2005 年
等效有限元方法, 表示单元节点号与系统节点号之间 为 关系的关联阵 [ Nm ]
x3 :
[ F ]:[ Ml F cos "3
0
0
T 0]
M2
0
0
M3
F sin "
8
曲秀全 . 单自由度平面连杆机构等效转动惯量的计算公式 . 哈尔滨 工业大学学报,2004 . 5 610 ~ 612
图4
动臂的仿真曲线
9 车仁炜 . 一种自动仓储货运车工作装置的设计及动力分析 . 大连铁 道学院学报,2004 . 2 . 9 ~ 12 10 王国强, 张进平 . 虚拟样机技术及其在 ADAMS 上的实践 . 西安: 西 北工业大学出版社, 2002 收稿日期: 20041205 资助项目: 黑龙江省自然科学基金资助项目 (F01 - 23) 哈尔滨工业大学跨学科交叉基金资助项目 (HTT. MD 2000 . 17) 作者简介: 车仁炜 (1964 - ) , 女, 黑龙江哈尔滨人, 博士研究生
[6, 7] 本文采用等效元素法 对液压挖掘机工作装置
A l lI ! (! 2 2 (1)
进行动力分析, 并在 ADAMS 上进行动力学仿真, 改动 了模型后可以直接在仿真中把改动体现出来; 调整了 某设计参数或某关节的运动规律后无需改动程序就可 以直接进行运动学与动力学的重新计算。
(2)
1
!.!
动力学建模
等效原则 等效元素法的基本思想是把有限元方法与等效的
式中
— —系统等效质量阵, 它由单元质量阵和表 M— 示系统可能位移与单元节点坐标之间关 系的关联阵 [ Nm ] 所决定。 — —雅可比阵, 它建立了广义坐标和为推导 T— 和建立有限元模型的方便而设定的系统 "Ri 。 运动自由度之间的关系 [ T] = "gS — —广义坐标阵 g—
挖掘机工作装置的空间力学分析方法
挖掘机工作装置的空 间力学分析方法
侯鹏龙 陆凤仪 徐格宁 马治宁 太原 科技大学机械工程 学院 太原 030024
摘 要 :普通挖掘机加装倾斜旋转 器后 ,铲斗等属具不仅具有_T-作装置平面 内的运动 ,且有偏 离平面 内的运 动,从 而挖掘机_r-作装置 不再是平 面运动机构 。另外 ,以往对挖掘 机工作装置力学分析时是将横向 力和切向挖掘 力分开考 虑 ,而实际工作 中挖掘 力是一个 三维力,特别是加 装倾斜旋转器后 。为此 ,根据理论 力学中空间力系平衡 和矩阵理 论的运算法则 ,采 用划分杆组 法,建立安装倾斜旋 转器后的挖掘机工作装 置力学模 型,通 过理论推 导 ,得 到一种能 适用 于空间受 力分析 的计 算方法和计 算流程,以解决挖 掘机3-作装置 中不同部件受 力分析 问题 。通 过计 算铲斗杆组 的铰 点力并与传 统平面受力分析结果比较 ,结果表 明,该计算方法正确 ,且能兼容平面受力分析 。
关键词 :挖掘机 ;工作 装置 ;空间受力;分析
Keywords:excavator;working device;spatial force;analysis
中图分类号 :U415.51 1 文献标识码 :A 文章编 号:1001—0785(2018)0卜0118 06
0 前言
普通 挖 掘机繁调 整 整机 位 置 ,工 作 效率 很 低 。此 外 ,挖掘 机 功
差 [S]. [6] GB/T10183.1-2010 起 重机 车轮 及 大车 和 小车轨 道 公 差
参 考 文献
[1] 尚勇 .从 标准 的 演变 分析 桥 式起 重机 小车 “三 条 腿” [J1. 装 备制 造技 术 ,2016(1): 177—180.
机械式挖掘机工作装置动力学分析
林贵 瑜 。 ,阚
( 1 .东北大学
司
敏 ,王 晓 明 ,任 月龙 ,任 举 鹏 。
沈阳 l 1 0 0 0 4 ;2 .中航 工业 沈阳黎明航空发动 机 ( 集团 )有限责任公
太原 0 3 0 0 2 4;4 .内 蒙 古 大 唐 国 际锡 林 浩 特矿 业
法 求 得位 移 响 应 及各 构 件 的最 大 动 载荷 及 动 载荷 系数 。研 究 中提 出 的挖 掘机 动 力学 分析方 法 ,可适 用 于 设 计 挖掘 机新 产 晶时 的动 力计算 和强度 校核 ,也 可用 于 已有 产 品的 动 力评 价 。 [ 关键 词 ] 挖掘 机 ;动力学 ;T作 装置 [ 中图分 类 号 ] T U 6 2 1 [ 文 献标 识码 ] A [ 文 章编 号 ] 1 0 0 1 — 5 5 4 X( 2 0 1 4) 0 2 — 0 0 8 7 — 1 l
式 中 . , , . — —齿 轮 2 和 半 联 轴 器 及 所 在 轴 的转 动 惯
量 ,k g ・ I T I ;
— —
齿轮 3 和齿 轮4 及 所在 轴 的转 动 惯量 ,
kg・ m ;
—
—
卷筒 所连接 齿轮 的转动 惯量 ,
k g・ r r l ;
—
1 . 2 广 义 坐标 的建 立
根 据 机 械 式 挖 掘 机 T 作 原 理 及 建 立 广 义 坐 标 的原 则 ,建 立 广 义 坐 标 如 图 l 所 示 ,挖 掘 机 铲 斗 提 升 系 统 和 斗 柄 推 压 系 统 的传 动 图如力 学 的 方 法 基 于 系 统 论 思 想 J ,将 提 升 和 推 压 系 统 纳 入 一 个 系 统 综 合 考
液压挖掘机工作装置动力学建模与分析
→ a Gi —杆件 i 质心加速度;
→ P o (i-1)oi —坐标原点 o i-1 到 o i 的矢量; → P o (i-1)Gi —坐标原点 o i -1 到杆件 i 质心 G i
的矢量。
3 工作装置动力学方程
分别对动臂、斗杆和铲斗进行受力分析,受 力情况如图 2 所示。F12 为回转平台对动臂的约束
[摘 要] 提出一种基于牛顿 -欧拉方程的挖掘机工作装置动力学数学模型的推导方法。 利用Matlab符号运 算功能,编制 M 文件实现数学模型自动推导,整个建模和运算过程简单、直观和高效。以某中型 挖掘机为例进行分析, 结果表明模型很好地反映了挖掘机工作装置的动力学特性。 [关键词] 液压挖掘机;工作装置;动力学模型;建模 Abstract: A method of the excavator mechanism dynamics modeling based on Newton-Euler equation was presented and that automation of the modeling was realized by programming with symbolic math toolbox of Matlab makes the modeling efficient and easy to understand. Animation of an excavator mechanism was completed to verify the model built and the simulation results show that the dynamic model is solid. Key words: hydraulic excavator; mechanism; dynamic model; modeling
液压挖掘机工作装置的动力学分析及控制
好 的期 望轨迹 .
Dy a iala a y i n o to o ni u a o n m c n l s s a d c n r l rma p l t r f
o y a c e c v t r fh dr u x a a o l i
L U n - u,Z I Pe g h HANG o g,Z Yn HANG a g Qi n
t or.
Ke r s y r ui x a ao ;k n ma i ;L g a g q a in;PI c n r l y wo d :h d a l e c v t r i e t s a r n e e u t c c o D o to
液压挖掘机是功能最典型 、 结构最复杂 、 用途最广泛的工程机械之一, 作为工程机械的代表产品, 它在 工业与民用建筑 、 交通运输 、 水利电力工程 、 矿山采掘以及军事工程等施工中起着极为重要的作用 . 随着工程 机械 机器 人 的研究 发展 , 压 挖 掘机 的 自动 化逐 渐 成 为研究 的重 点 . 局 部 自动化 的研究 液 在
作装置的轨迹 规划 和运动控制.
关键词 : 液压挖掘机 ; 运动学 ; 拉格 朗 日方程 ; I P D控制
中图 分 类 号 : 4 55 1 U 1 .1 文 献 标 识码 : A 文 章 编 号 : 6 2 5 12 0 ) 1 0 2 3 17 —5 8 (0 7 0 —0 7 —0