
光纤陀螺仪性能指标
光纤陀螺仪性能指标
光纤陀螺仪性能指标
1、零偏和零漂
零偏是输入角速度为零(即陀螺静止)时陀螺仪的输出量,用规定时间内测得的输出量平均值对应的等效输入角速度表示,理想情况下为地球自转角速度的分量。
零漂即为零偏稳定性,表示当输入角速率为零时,陀螺仪输出量围绕其零偏均值的离散程度,用规定时间内输出量的标准偏差对应的等效输入角速率表示。
零漂是衡量FOG(光纤陀螺)精度的最重要、最基本的指标。
产生零漂的主要因素是沿光纤分布的环境温度变化在光纤线圈内引入的非互易性相移误差。
通常为了稳定零漂,常需要对IFOG进行温度控制或者温度补偿。
另外偏振也会对零漂产生一定的影响,在IFOG中常采用偏振滤波和保偏光纤的方法消除偏振对零漂的影响。
2、标度因数
标度因数是陀螺仪输出量与输入角速率的比值,在坐标轴上可以用某一特定直线斜率表示,它是反映陀螺灵敏度的指标,其稳定性和精确性是陀螺仪的一项重要指标,综合反映了光纤陀螺的测试和拟合精度。
标度因数的稳定性无量纲,通常用百万分比(ppm)表示。
标度因数的误差主要来源于。
光纤陀螺仪误差分析与补偿 共32页
2.2 光纤陀螺仪的误差补偿技术
2)改进半导体激光光源的噪声特性;
光源的波长变化、频谱分布变化及光功率的波动,将直 接影响干涉的效果。返回到光源的光直接干扰了它的发射状 态,引起二次激发,与信号光产生二次干涉,引起发光强度 和波长的波动。
目前的解决方法有: (1)对于光源波长变化的影响,通过数据处理方法解 决;若波长变化是由温度引起,则直接测量温度,进行温度 补偿; (2)对于返回光的影响,采用光隔离器,信号衰减器 或选用超辐射发光二级管等低相干光源。
光纤陀螺仪不仅具有激光陀螺仪的各种优点,而且 它无克服“自锁”用的机械抖动装置,也不用在石英块 精密加工出光路,降低了结构的复杂性和生产成本。而 且,利用不同规格的基本元件,可构成适合不同要求的 高、中、低级光纤陀螺仪,因此具有极大的设计灵活性, 得到了大力研究和发展。
4
1.1 光纤陀螺仪的组成
光源
探测器 光纤环 调制器
耦合器
光纤陀螺组成示意
6
1.2 光纤陀螺仪的分类
按原理与结构 按相位解调方式 按有无反馈信号
干涉式光纤陀螺仪(I-FOG) 谐振式光纤陀螺仪(R-FOG) 受激布里渊光纤陀螺仪(B-IFOG) 锁模光纤陀螺仪 法-珀光纤陀螺仪(Fabry-Perot) 相位差偏置式光纤陀螺仪 光外差式光纤陀螺仪 延时调制式光纤陀螺仪
9
2.1 光纤陀螺仪的主要性能指标
(1)零偏 当输入角速度为零时,陀螺仪的输出量,以规定时间内测得输出量 的平均值相应的等效输入角速度表示,单位为(⁰⁄h)。 (2)标度因数 陀螺仪输出量与输入量角速率的比值。 (3)零漂 又称零偏稳定性,它的大小值标志着观测值围绕零偏的离散程度, 单位为(⁰⁄h)。 (4)随机游走系数 由白噪声产生的随时间积累的输出误差系数,其量纲为⁰⁄√h,它反 映了光学陀螺输出随机噪声的强度。
陀螺仪主要性能指标
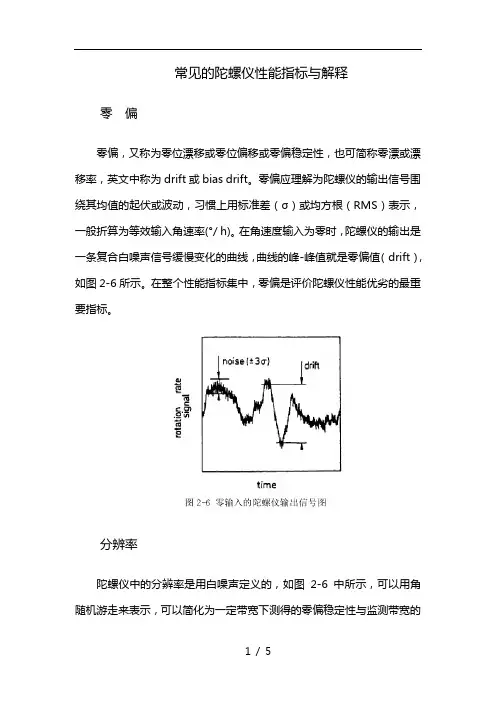
常见的陀螺仪性能指标与解释零偏零偏,又称为零位漂移或零位偏移或零偏稳定性,也可简称零漂或漂移率,英文中称为drift或bias drift。
零偏应理解为陀螺仪的输出信号围绕其均值的起伏或波动,习惯上用标准差(σ)或均方根(RMS)表示,一般折算为等效输入角速率(°/ h)。
在角速度输入为零时,陀螺仪的输出是一条复合白噪声信号缓慢变化的曲线,曲线的峰-峰值就是零偏值(drift),如图2-6所示。
在整个性能指标集中,零偏是评价陀螺仪性能优劣的最重要指标。
分辨率陀螺仪中的分辨率是用白噪声定义的,如图2-6 中所示,可以用角随机游走来表示,可以简化为一定带宽下测得的零偏稳定性与监测带宽的平方根之比,其单位为,或简化为。
角度随机游走表征了长时间累积的角度误差。
角随机游动系数反映了陀螺的研制水平,也反映了陀螺可检测的最小角速率能力,并间接反映了与光子、电子的散粒噪声效应所限定的检测极限的距离。
据此可推算出采用现有方案和元器件构成的陀螺是否还有提高性能的潜力。
标度因子标度因子是陀螺仪输出量与输入角速率变化的比值,通常用某一特定的直线斜率表示,该斜率是根据整个正(或负)输入角速率范围内测得的输入/输出数据,通过最小二乘法拟合求出的直线斜率。
对应于正输入和负输入有不同的刻度因子称为刻度因子不对称,其表明输入输出之间的斜率关系在零输入点不连续。
一般用刻度因子稳定性来衡量刻度因子存在的误差特性,它是指陀螺在不同输入角速率情况下能够通过标称刻度因子获得精确输出的能力。
非线性往往与刻度因子相关,是指由实际输入输出关系确定的实际刻度因子与标称刻度因子相比存在的非线性特征,有时还会采用线性度,其指陀螺输入输出曲线与标称直线的偏离程度,通常以满量程输出的百分比表示。
动态范围陀螺在正、反方向能检测到的输入角速率的最大值表示了陀螺的测量范围。
该最大值除以阀值即为陀螺的动态范围,该值越大表示陀螺敏感速率的能力越强。
带宽带宽是指陀螺能够精确测量输入角速度的频率范围,这个频段范围越大表明陀螺的动态响应能力越强。
光纤陀螺仪指标 国军标
光纤陀螺仪测试方法1范围本标准规定了作为姿态控制系统、角位移测量系统和角速度测量系统中敏感器使用的单轴干涉性光纤陀螺仪(以下简称光纤陀螺仪)的性能测试方法。
2规范性引用文件下列文件中的条款通过本标准的引用而成为本标准的条款。
凡是注目期的引用文件,其随后所有的修改单(不包含勘误的内容)或修订版均不适用于本标准,然而,鼓励根据本标准达成协议的各方研究是否可使用这些文件的最新版本。
凡是不注日期的引用文件,其最新版本适用于本标准。
GB321-1980优先数和优先系数CB998低压电器基本实验方法GJB585A-1998惯性技术术语GJB151军用设备和分系统电磁发射和敏感度要求3术语、定义和符号GJB585A-1998确立的以及下列术语、定义和符号适用于本标准。
3.1术语和定义3.1.1干涉型光纤陀螺仪interferometric fiber optic gyroscope仪萨格奈克(Sagnac)效应为基础,由光纤环圈构成的干涉仪型角速度测量装置。
当绕其光纤环圈等效平面的垂线旋转时,在环圈中以相反方向传输出的两束相干光间产生相位差,其大小正比于该装置相对于惯性空间的旋转角速度,通过检测输出光干涉强度即反映出角速度的变化。
3.1.2陀螺输入轴input axis of gyro垂直于光纤环圈等效平面的轴。
当光纤陀螺仪绕该轴有旋转角速度输入时,产生光纤环圈相对于惯性空间输入角速度的输出信号。
3.1.3标度因数非线性度scale factor nonlinearity在输入角速度范围内,光纤陀螺仪输出量相对于最小二乘法拟合直线的最大偏差值与最大输出量之比。
3.1.4零偏稳定性bias stability当输入角速度为零时,衡量光纤陀螺仪输出量围绕其均值的离散程度。
以规定时间内输出量的标准偏差相应的等效输入角速度表示,也可称为零漂。
3.1.5零偏重复性bias repeatability在同样条件下及规定间隔时间内,多次通电过程中,光纤陀螺仪零偏相对其均值的离散程度。
光纤陀螺仪介绍
光纤陀螺仪简介一、陀螺仪综述陀螺仪,是能够感知自身角运动的变化的仪器,又称角运动传感器。
陀螺仪广泛应用在惯性导航系统(INS,)中。
惯性导航系统,主要由角运动传感器(陀螺仪)、加速度传感器和运算电路三部分主要部件构成,不同于卫星导航系统(北斗导航、GPS导航),惯导系统不依赖外部信号的输入,仅通过测量自身运动的变化便可计算出自身的位臵信息。
如图1-1,INS导航与GPS导航共同组成的GPS/INS组合导航系统,是目前高精度导航仪的主要结构。
GPS/INS组合导航系统陀螺仪关键性能指标:1 零偏稳定性定义:当输入角速度为零时,衡量光纤陀螺仪输出量围绕其均值的离散程度。
以规定时间内输出量的标准偏差相应的等效输入角速度表示,也可称为零漂。
2 角随机游走定义:表征光纤陀螺仪中角速度输出白噪声大小的一项技术指标,它反映的是光纤陀螺仪输出的角速度积分(角度)随时间积累的不确定性(角度随机误差)。
3 标度因数非线性度在输入角速度范围内,光纤陀螺仪输出量相对于最小二乘法拟合直线的最大偏差值与最大输出量之比。
物理意义:测量精度(二)陀螺仪主要种类比较1 机械式陀螺仪机械式陀螺仪发展经历了滚珠轴承式陀螺仪、气浮陀螺仪、液浮陀螺仪、磁浮陀螺仪、静电陀螺仪、挠性陀螺仪。
其共同点都是通过测量自由机械转子的运动获得转动参数,不同的是对转子的支撑方式或测量方式。
机械陀螺中静电陀螺仪的漂移率可以达到0.001°/h,甚至更高,能够满足惯性级的精度要求。
但是无论是早期的滚珠轴承陀螺,还是后来发展起来的液浮陀螺、挠性陀螺和静电陀螺,这些机械陀螺都有一个共同的特点,就是采用高速转子。
由于高速转子容易产生质量不平衡问题,容易受到加速度的影响,而且需要一段预热时间,转速才能达到稳定。
同时,高速转子的磨损较快令其使用寿命有限。
机械陀螺共性是存在体积大,结构复杂,可靠性低,带宽和动态范围窄等问题。
三轴机械式陀螺仪结构原理图美国80年代研制的MX(和平保卫者)导弹上搭载的机电陀螺仪是世界上精度最高的机械式陀螺仪,每小时仅偏离1.5*10-5度,使该导弹可以在完全不依赖外部信息的情况下在14000公里射程上偏差小于100米,然而设备成本也极为高昂。
光纤陀螺技术参数选型

光纤陀螺技术参数选型1.光纤陀螺工作原理光纤陀螺是一种利用回波光纤中光信号相位差变化来测量转动角速度的设备。
其基本原理是通过光纤传输光信号的相位差变化来实现转动角速度的测量。
2.光纤陀螺技术参数光纤陀螺的技术参数包括测量范围、分辨率、精度、稳定性等。
2.1测量范围光纤陀螺的测量范围是指其能够测量的转动角速度的上下限。
根据具体应用的需求,需要选用合适的测量范围,以保证光纤陀螺可以满足实际测量需要。
2.2分辨率光纤陀螺的分辨率是指其能够测量的最小角速度变化,也可以理解为陀螺仪的感知能力。
分辨率越高,表示光纤陀螺对微小的角速度变化更加敏感。
2.3精度光纤陀螺的精度是指其输出值与实际值之间的误差。
精度越高,表示光纤陀螺的测量结果与实际值之间的偏差越小。
2.4稳定性光纤陀螺的稳定性是指其在长期工作过程中输出值的稳定性能。
稳定性越好,表示光纤陀螺的测量结果在不同环境条件下的波动较小。
3.光纤陀螺技术参数选型方法在确定光纤陀螺的技术参数时,需要综合考虑实际应用需求、成本和技术可行性等因素。
以下是一些常用的光纤陀螺技术参数选型方法:3.1根据应用需求确定测量范围根据实际测量需求,确定光纤陀螺的测量范围。
需要考虑转动角速度的最大值和最小值,以保证光纤陀螺能够满足实际测量需求。
3.2根据应用场景确定分辨率根据应用场景的需求,确定光纤陀螺的分辨率。
一般来说,对于需要测量微小角速度变化的应用,需要选择具有高分辨率的光纤陀螺。
3.3根据应用精度确定精度要求根据应用的精度要求,确定光纤陀螺的精度。
对于需要高精度测量的应用,需要选择具有高精度的光纤陀螺。
3.4根据应用稳定性确定稳定性要求根据应用的稳定性要求,确定光纤陀螺的稳定性。
对于需要长期稳定工作的应用,需要选择具有良好稳定性的光纤陀螺。
4.光纤陀螺技术参数选型的注意事项在进行光纤陀螺技术参数选型时,需要注意以下几个方面:4.1应用需求的准确把握需要充分了解实际应用需求,使技术参数选型更加准确。
70光纤陀螺仪指标
70光纤陀螺仪指标70光纤陀螺仪的主要技术指标包括:1. 零偏稳定性:这是衡量陀螺仪在无外力作用下的输出漂移量,通常以角度/小时为单位。
根据提供的信息,零偏稳定性为0.2°/hr(1σ)。
2. 动态范围:这是陀螺仪能够测量的最大和最小角速度范围,通常以度/秒为单位。
根据提供的信息,动态范围为±300°/s。
3. 零偏重复性:这是衡量陀螺仪在多次启动和运行中零点输出的可重复性,通常以角度/小时为单位。
根据提供的信息,零偏重复性为0.2°/hr(1σ)。
4. 带宽:这是陀螺仪的响应速度,即角速度变化时,陀螺仪输出达到稳定值所需的时间。
根据提供的信息,带宽≥200Hz。
5. 随机游走系数:这是衡量陀螺仪随机误差的参数,通常以角度/√小时为单位。
根据提供的信息,随机游走系数为0.02°/√hr。
6. 工作温度:这是陀螺仪正常工作的环境温度范围。
根据提供的信息,工作温度为-40℃~+60℃。
7. 储存温度:这是陀螺仪可以安全存放的环境温度范围。
根据提供的信息,储存温度为-50℃~+70℃。
8. 振动条件:这是陀螺仪可以承受的振动强度和频率范围。
根据提供的信息,振动条件为4.2g,20Hz~2000Hz。
9. 外形尺寸和重量:根据提供的信息,外形尺寸为70mm×70mm×32mm,重量≤220g。
10. 电源要求:这是陀螺仪正常工作所需的电源电压和电流范围。
根据提供的信息,电源供电为±5V直流电源供电,电源精度±5%,电源纹波20mV。
11. 输出接口:这是陀螺仪与外部设备连接的接口类型和规格。
根据提供的信息,输出接口为J30-21ZK插座,相应采集线采用J30-21T J。
直接数字量输出,可选RS-422、RS-485、RS-232、脉冲等方式。
以上信息仅供参考,建议咨询相关厂家了解更详细的产品参数信息。
光纤陀螺仪指标(国军标)1资料
光纤陀螺仪测试方法1范围本标准规定了作为姿态控制系统、角位移测量系统和角速度测量系统中敏感器使用的单轴干涉性光纤陀螺仪(以下简称光纤陀螺仪)的性能测试方法。
2规范性引用文件下列文件中的条款通过本标准的引用而成为本标准的条款。
凡是注目期的引用文件,其随后所有的修改单(不包含勘误的内容)或修订版均不适用于本标准,然而,鼓励根据本标准达成协议的各方研究是否可使用这些文件的最新版本。
凡是不注日期的引用文件,其最新版本适用于本标准。
GB321-1980优先数和优先系数CB998低压电器基本实验方法GJB585A-1998惯性技术术语GJB151军用设备和分系统电磁发射和敏感度要求3术语、定义和符号GJB585A-1998确立的以及下列术语、定义和符号适用于本标准。
3.1术语和定义3.1.1干涉型光纤陀螺仪interferometric fiber optic gyroscope仪萨格奈克(Sagnac)效应为基础,由光纤环圈构成的干涉仪型角速度测量装置。
当绕其光纤环圈等效平面的垂线旋转时,在环圈中以相反方向传输出的两束相干光间产生相位差,其大小正比于该装置相对于惯性空间的旋转角速度,通过检测输出光干涉强度即反映出角速度的变化。
3.1.2陀螺输入轴input axis of gyro垂直于光纤环圈等效平面的轴。
当光纤陀螺仪绕该轴有旋转角速度输入时,产生光纤环圈相对于惯性空间输入角速度的输出信号。
3.1.3标度因数非线性度scale factor nonlinearity在输入角速度范围内,光纤陀螺仪输出量相对于最小二乘法拟合直线的最大偏差值与最大输出量之比。
3.1.4零偏稳定性bias stability当输入角速度为零时,衡量光纤陀螺仪输出量围绕其均值的离散程度。
以规定时间内输出量的标准偏差相应的等效输入角速度表示,也可称为零漂。
3.1.5零偏重复性bias repeatability在同样条件下及规定间隔时间内,多次通电过程中,光纤陀螺仪零偏相对其均值的离散程度。
光纤陀螺仪测试规范
光纤陀螺仪测试规范1范围本方案规范了光纤陀螺的技术要求、质量保证和交货准备等方面的要求,以及相应的测试条件、测试项目、测试方法、测试程序,适用于在航海、航空、航天及陆用等惯性技术领域中应用的陀螺仪的设计、制造及检验。
2 测试条件与测试设备2.1测试条件2.1.1 环境条件2.1.1.1 大气条件标准大气条件如下:环境温度:23℃±2℃相对湿度:20%~80%大气压力:86KPa ~ 106KPa5 测试主要项目5.1.1 光纤陀螺在室温环境下性能a) 标度因数;b) 标度因数非线性度;c) 标度因数不对称度;d) 标度因数重复性。
5.1.2 零偏a) 零偏;b) 零偏稳定性;c) 零偏重复性(逐次、逐日)。
5.1.3 阈值5.1.4 随机游走系数5.2 振动环境性能5.3 冲击试验5.4 标度因数、零偏、零偏稳定性与环境温度项目综合测试a) 标度因数温度灵敏度;b) 零偏温度零敏度; c) 陀螺启动时间;d) 温度梯度对陀螺零偏的影响。
6 测试方法 6.1 标度因数 6.1.1 标度因数数值 6.1..1.1 测试设备a) 具有角度输出的速率位置转台(速率平稳度优于5×10⁻³,测量范围大于±0.001°/s ~ ±500°/s );b) 陀螺输出测试和记录装置; c) 陀螺测试专用工装夹具。
6.1.1.2 测试程序陀螺仪通过安装夹具固定在速率转台上。
在输入角速率范围内,按GB321规定的R5系列,适当圆整,均匀删除后选取输入角速率,在正转、反转方向输入角速率范围内,分别不能小于11个角速率档,包括最大输入角速率。
当速率平稳时进行测试。
程序如下:a) 转台加电,设定转台的转动角速度、速率值和转动方向,接通陀螺仪电源,预热一定时间。
转台输入角速率按从小到大的顺序改变,转台正转测试陀螺仪输出,停转;转台反转,测试陀螺仪输出停转;b) 设定采样间隔时间为1S 及采样次数,测试陀螺仪测试陀螺仪输出量,求得该输入角速率下陀螺仪输出的平均值; 6.1.1.3 计算方法设j F 为第j 个输入角速度时光纤陀螺仪输出的平均值,标度因数绝对值计算方法见公式:j F =1N1Njpp F=∑ (1)式中: j F —陀螺仪第P 个输出值,N —采样次数。
光纤陀螺仪指标国军标
10
4.2 测试设备 4.2.1 一般要求
测试设备的精度和频率特性应与光纤陀螺仪性能规范的要求相 匹配,测试设备的随机误差应小于光纤陀螺仪随即误差的 1 至 1 。测
7
ij —第 j 个输入角速度,单位为度每小时( / h ); j —输入角速度,单位为度每小时( / h ); p ( ) —始于第 p 个数据电并含有 k 个数据的一个数组上的输出
角速度的数组平均;
2 ( ) —随机变量集合 p1,p , p 1,, n k 1 的方差。
注:光纤陀螺仪的输出单位为安培( A )、毫伏( mV )或脉冲数 等。
11
5 测试项目与方法
5.1 概述 对本标准所列各测试项目,可根据需要,将若干测试设备相同,
测试程序详尽的项目统一进行测试,然后再按各项目相应的计算方法 对测试数据进行处理。 5.2 外观检查
光纤陀螺仪应通过外观和尺寸的检验,确认其是否有适当的标 识、表面光洁度,有无生产过程中的缺陷,是否符合产品的专用技术 条件的要求。 5.3 电气检查 5.3.1 绝缘电阻 5.3.1.1 测试目的
垂直于光纤环圈等效平面的轴。当光纤陀螺仪绕该轴有旋转角速 度输入时,产生光纤环圈相对于惯性空间输入角速度的输出信号。 3.1.3 标度因数非线性度 scale factor nonlinearity
在输入角速度范围内,光纤陀螺仪输出量相对于最小二乘法拟合 直线的最大偏差值与最大输出量之比。 3.1.4 零偏稳定性 bias stability
按右手螺旋定则以四指指向光纤陀螺仪旋转方向,拇指指向光纤 陀螺仪输入轴正方向。光纤陀螺仪绕其输入轴正向旋转时,其输出信 号为正。 4.1.5 光纤陀螺仪轴的规定
70光纤陀螺仪指标
70光纤陀螺仪指标70光纤陀螺仪是一种高性能的惯性导航传感器,广泛应用于航空航天、导航定位、导弹制导等领域。
本文将围绕70光纤陀螺仪的指标展开讨论,介绍其原理、性能参数以及应用。
一、70光纤陀螺仪的原理70光纤陀螺仪利用光学原理实现角速度的测量。
它由光纤环路、光源、探测器和信号处理器等组成。
当陀螺仪受到外界角速度的作用时,光纤环路中的光束将发生相位差,通过探测器测量该相位差,就可以得到角速度的信息。
二、70光纤陀螺仪的指标1. 零偏稳定度:即陀螺仪在无角速度输入时输出信号的稳定性。
零偏稳定度越高,说明陀螺仪的零点漂移越小,能够提供更准确的角速度测量。
2. 零偏温度漂移:陀螺仪的零偏会受到温度变化的影响而发生漂移,零偏温度漂移指的是在一定温度范围内,陀螺仪零偏随温度变化的程度。
对于高精度的导航系统来说,零偏温度漂移应尽量小。
3. 零偏随振动的变化:陀螺仪在受到振动时,其零偏会发生变化,零偏随振动的变化指的是陀螺仪零偏与振动强度之间的关系。
对于航空航天等振动环境严苛的应用场景,零偏随振动的变化应尽量小。
4. 零偏随时间的变化:陀螺仪在使用过程中,其零偏可能会随时间发生变化,零偏随时间的变化指的是陀螺仪零偏与使用时间之间的关系。
对于长时间稳定性要求高的应用,零偏随时间的变化应尽量小。
5. 角速度测量范围:陀螺仪能够测量的角速度范围。
对于不同应用场景,对角速度测量范围的要求不同,需要根据实际需求选择合适的陀螺仪。
6. 角速度测量精度:陀螺仪输出的角速度与实际角速度之间的偏差。
角速度测量精度越高,陀螺仪提供的角速度信息越准确。
7. 抗震性能:陀螺仪在受到外部震动时的稳定性。
抗震性能好的陀螺仪能够在恶劣的振动环境下提供可靠的角速度测量。
8. 体积和重量:陀螺仪的体积和重量对于应用场景来说是非常重要的考虑因素。
体积小、重量轻的陀螺仪更适合嵌入式系统和小型装备中使用。
三、70光纤陀螺仪的应用1. 航空航天:70光纤陀螺仪广泛应用于飞行器的姿态控制、导航定位和飞行参数测量等方面。