
现代控制理论习题集
现代控制理论习题集
考虑以下系统的传递函数:
试求该系统状态空间表达式的能控标准形和可观测标准形。
1、2 考虑下列单输入单输出系统:
试求该系统状态空间表达式的对角线标准形。
1、3 考虑由下式定义的系统:式中试将该系统的状态空间表达式变换为能控标准形。
1、4 考虑由下式定义的系统:式中试求其传递函数
Y(s)/U(s)。
1、5 考虑下列矩阵:
试求矩阵A的特征值λ1,λ2,λ3 和λ4。
再求变换矩阵P,使得第二章状态方程的解2、1 用三种方法计算下列矩阵A的矩阵指数函数。
1);2)2、2 计算下列矩阵的矩阵指数函数。
1);2);3);4)5)
;6);7)2、2 给定线性定常系统式中且初始条件为试求该齐次状态方程的解x(t)。
2、4 已知系统方程如下求输入和初值为以下值时的状态响应和输出响应。
1);2)3);4)2、5 验证下列矩阵是否满足状态转移矩阵的条件,若满足,求相应的状态系数矩阵A。
2、6 对线性定常系统,已知求系统矩阵A。
2、7 已知线性时变系统的系统矩阵如下,计算状态转移矩阵。
1);2)2、8 给定系统和其伴随方程,其状态转移矩阵分别用和表示,证明:。
2、9 求解下列系统的状态响应。
2、10 已知如下离散时间系
统,,是从单位斜坡函数t采样得到的,求系统的状态响应。
2、11 已知如下离散时间系统,试求,使系统能在第二个采样时刻转移到原点。
第三章线性系统的能控性与能观性3、1 考虑由下式定义的系统式中试判断该系统是否为状态能控和状态能观测。
该系统是输出能控的吗?3、2 下列能控标准形式中是状态能控和状态能观测的吗?3、3 考虑如下系统式中除了明显地选择外,试找出使该系统状态不能观测的一组,和。
3、4 给定线性定常系统式中试将该状态空间表达式化为能控标准形和能观测标准形。
3、5 给定线性定常系统式中试将该状态方程化为能观测标准形。
第四章动态系统的稳定性分析4、1 试确定下列二次型是否为正定的。
4、2 试确定下列二次型是否为负定的。
4、3 试确定下列非线性系统的原点稳定性。
考虑下列二次型函数是否可以作为一个可能的Lyapunov函数:4、4 试写出下列系统的几个Lyapunov函数并确定该系统原点的稳定性。
4、5 试确定下列线性系统平衡状态的稳定性4、6 试确定下列线性系统平衡状态的稳定性。
第五章线性系统的综合5、1 给定线性定常系统式中采用状态反馈控制律,要求该系统的闭环极点为s =10。
试确定状态反馈增益矩阵K。
5、2 试用MATLAB求解习题4、3。
5、3 给定线性定常系统试证明无论选择什么样的矩阵K,该系统均不能通过状态反馈控制来稳定。
5、4 调节器系统被控对象的传递函数为定义状态变量为利用状态反馈控制律,要求闭环极点为 (i=1,2,3),其中试确定必需的状态
反馈增益矩阵K。
5、5 试用MATLAB求解习题4、6。
5、6 给定线性定常系统式中试设计一个全维状态观测器。
该观测器的期望特征值为。
5、7 考虑习题4、8定义的系统。
假设输出y是可以准确量测的。
试设计一个最小阶观测器,该观测器矩阵所期望的特征值为,即最小阶观测器所期望的特征方程为。
5、8 给定线性定常系统式中假设该系统的结构与图4、5所示的相同。
试设计一个全维状态观测器,该观测器的期望特征值为。
5、9 给定线性定常系统该观测器增益矩阵的一组期望的特征值为。
试设计一个全维观测器。
5、10 考虑习题4、11给出的同一系统。
假设输出y 可准确量测。
试设计一个最小阶观测器。
该最小阶观测器的期望特征值为。
5、11考虑图4、17所示的I型闭环伺服系统。
图中的矩阵
A、B和C为试确定反馈增益常数和,使得闭环极点为。
试利用计算机对所设计的系统进行仿真,并求该系统单位阶跃响应的计算机解,绘出y(t)对t的曲线。
图4、17 I型闭环伺服系统5、12 考虑4、4节讨论的倒立摆系统。
参见图4、2所示的原理图。
假设M =2千克,m = 0、5千克,l =1米定义状态变量为输出变量为试推导该系统的状态空间表达式。
若要求闭环极点为试确定状态反馈增益矩阵K。
利用已被求出的状态反馈增益矩阵K,用计算机仿真检验该系统的性能。
试写出一个MATLAB程序,以求出该系统对任意初始条件的响应。
对一组初始条件米/秒试求x1(t),x2(t),x3(t)和
x4(t)对t的响应曲线。
5、13 考虑4、4节讨论的倒立摆系统。
假设M、m和l 的值与4、4节中的相同。
对于该系统,状态变量定义为试求该系统的状态空间表达式。
假设采用状态反馈控制律,试设计一个稳定的控制系统。
考虑以下两种情况下的期望闭环极点情况1:;情况2:试确定在这两种情况下的状态反馈增益矩阵K。
再求设计出的系统对初始条件的响应,并比较这两种系统的响应。
5、14 考虑4、7节讨论的倒立摆系统。
设计一个状态反馈增益矩阵K,其中已知和积分增益常数。
假设该系统的期望闭环极点为。
试利用MATLAB确定增益矩阵K和积分增益常数。
再求当单位阶跃输入作用于小车位置时的阶跃响应曲线。
第六章最优控制6、1设系统状态方程及边界条件为:
试求最优控制,使下列性能指标取最小值。
6、2求从到直线之间距离最短的曲线及最优终端时间。
6、3系统状态方程及边界条件为:
试求最优控制使下列指标取极值并求最优轨线。
6、4设系统状态方程及初始条件为未给定,试求最有控制及使下列指标取极值,并求出最优轨线。
6、5设系统状态方程及初始条件为:
中断状态受如下约束试求最优控制是下列性能指标取极小值,且求出最优轨线。
6、6 设一阶离散系统方程为边界条件为:。
试求最优控制序列,使下列性能指标取极小值,并求出状
态序列。
6、7 设系统状态方程及边界条件为: ; ,试求最优控制是指标取极值,并求出最优轨线及最优性能指标。
6、8设系统状态方程及边界条件为: ;,试求最有控制及使取极值。
6、9 设系统状态方程为试确定最优控制,使下列性能指标取极小值。
6、10 设有下列受控系统状态方程:1、2、3、试分别研究有无最优控制使下列性能指标取极小值?是否存在正定矩阵?分析受控系统状态可控性、稳定性与最优解的关系。
《现代控制理论》第3版课后习题答案
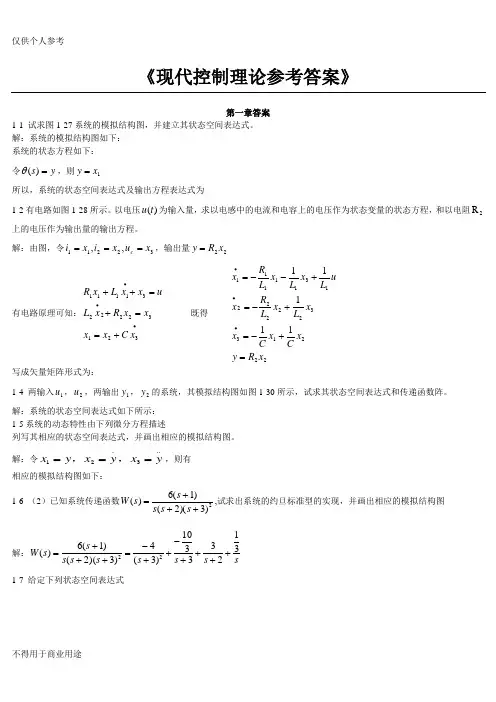
《现代控制理论参考答案》第一章答案1-1 试求图1-27系统的模拟结构图,并建立其状态空间表达式。
解:系统的模拟结构图如下: 系统的状态方程如下: 令y s =)(θ,则1x y =所以,系统的状态空间表达式及输出方程表达式为1-2有电路如图1-28所示。
以电压)(t u 为输入量,求以电感中的电流和电容上的电压作为状态变量的状态方程,和以电阻2R 上的电压作为输出量的输出方程。
解:由图,令32211,,x u x i x i c ===,输出量22x R y =有电路原理可知:•••+==+=++3213222231111x C x x x x R x L ux x L x R 既得2221332222213*********1x R y x C x C x x L x L R x u L x L x L R x =+-=+-=+--=•••写成矢量矩阵形式为:1-4 两输入1u ,2u ,两输出1y ,2y 的系统,其模拟结构图如图1-30所示,试求其状态空间表达式和传递函数阵。
解:系统的状态空间表达式如下所示: 1-5系统的动态特性由下列微分方程描述列写其相应的状态空间表达式,并画出相应的模拟结构图。
解:令..3.21y x y x y x ===,,,则有 相应的模拟结构图如下:1-6 (2)已知系统传递函数2)3)(2()1(6)(+++=s s s s s W ,试求出系统的约旦标准型的实现,并画出相应的模拟结构图解:ss s s s s s s s W 31233310)3(4)3)(2()1(6)(22++++-++-=+++=1-7 给定下列状态空间表达式[]⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡----=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡321321321100210311032010x x x y u x x x x x x ‘(1) 画出其模拟结构图(2) 求系统的传递函数 解:(2)⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+-+-=-=31103201)()(s s s A sI s W 1-8 求下列矩阵的特征矢量(3)⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=6712203010A 解:A 的特征方程 061166712230123=+++=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+---=-λλλλλλλA I 解之得:3,2,1321-=-=-=λλλ当11-=λ时,⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---3121113121116712203010p p p p p p 解得: 113121p p p -== 令111=p 得 ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡--=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=1113121111p p p P (或令111-=p ,得⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=1113121111p p p P ) 当21-=λ时,⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---32221232221226712203010p p p p p p 解得: 1232122221,2p p p p =-= 令212=p 得 ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=14222122p p p P(或令112=p ,得⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡-=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=21213222122p p p P ) 当31-=λ时,⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---33231333231336712203010p p p p p p 解得: 133313233,3p p p p =-= 令113=p 得 ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=3313323133p p p P 1-9将下列状态空间表达式化成约旦标准型(并联分解)(2)⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡--=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡32121321321110021357213311201214x x x y y u x x x x x x解:A 的特征方程 0)3)(1(311212142=--=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡------=-λλλλλλA I 当31=λ时,⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡--3121113121113311201214p p p p p p 解之得 113121p p p == 令111=p 得 ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=1113121111p p p P 当32=λ时,⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡--1113311201214312111312111p p p p p p 解之得 32222212,1p p p p =+= 令112=p 得 ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=0013222122p p p P 当13=λ时,⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡--23132313311201214p p p p p p解之得3323132,0p p p == 令133=p 得 ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=1203323133p p p P约旦标准型1-10 已知两系统的传递函数分别为W 1(s)和W 2(s)试求两子系统串联联结和并联连接时,系统的传递函数阵,并讨论所得结果 解:(1)串联联结 (2)并联联结1-11 (第3版教材)已知如图1-22所示的系统,其中子系统1、2的传递函数阵分别为 求系统的闭环传递函数 解:1-11(第2版教材) 已知如图1-22所示的系统,其中子系统1、2的传递函数阵分别为 求系统的闭环传递函数 解:1-12 已知差分方程为试将其用离散状态空间表达式表示,并使驱动函数u 的系数b(即控制列阵)为 (1)⎥⎦⎤⎢⎣⎡=11b 解法1: 解法2:求T,使得⎥⎦⎤⎢⎣⎡=-111B T 得⎥⎦⎤⎢⎣⎡=-10111T 所以 ⎥⎦⎤⎢⎣⎡-=1011T 所以,状态空间表达式为第二章习题答案2-4 用三种方法计算以下矩阵指数函数At e 。
现代控制理论习题集

现代控制理论习题集序为了帮助同学们更好地学习《现代控制理论》这门大学自动化专业的主干基础课程,在王整风老师的指导下,我们共同编写了这本基于刘豹版本教材的习题集,希望能让大家拥有做题不仅仅注重题目答案,更关注解题过程的意识。
本书第一章由张胜编写,第二章由何新礼编写,第三章由刘洋编写,第四章由邢雅琪编写,第五章由孙峰编写,由宋永康和王彦明统稿,在此向王老师和以上同学表示感谢。
由于时间仓促,本习题集难免有不当之处,个别题目的解法并不唯一,解题过程难免有错误、疏漏的地方,恳请大家批评指正。
编者2013年6月目录第一章控制系统的状态空间表达式 (1)第二章控制系统状态空间表达式的解 (13)第三章线性控制系统的能控性和观性 (21)第四章稳定性与李亚普诺夫方法 (33)第五章线性定常系统综合 (38)第一章控制系统的状态空间表达式张胜1-1 试求图1-27系统的模拟结构图,并建立其状态空间表达式。
解:直接对系统方块结构图转化得系统的模拟结构图如下:可得系统的状态方程:故系统的状态空间表达式为:1-2 有电路如图1-28所示。
以电压u(t)为输入量,求以电感中的电流和电容上的R上的电压作为输出量的输出方程。
电压作为状态变量的状态方程,和以电阻2解:易得系统为3维单输入单输出系统:假定流过c U 上的电流向下,对图中的两个回路由KVL 得 :解得213.11x Cx C x -=转化成矩阵形式为:1-4 两输入21,u u ,两输出21,y y 的系统。
其结构模拟图如图1.30所示,试求其状态空间表达式和传递函数阵。
解:令11y u -前向通道上积分号后的状态变量分别为12,x x ;22y u -前向通道上积分号后的状态变量分别为4,3x x 。
由于系统为四维,两输入,两输出系统,故系统阵A 为4×4阶,输入阵B 为4×2阶,输出阵C 为2×4阶。
由图得,系统的状态空间表达式如下:⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡43212101000001x x x x y y由 可求得系统传递函数阵。
胡寿松《现代控制理论》习题集部分解答

胡寿松《自动控制原理习题集》第九章现代控制理论B部分习题解答
ROnei(李荣辉)完成,仅供参考
非 卖 品
ROnei(李荣辉)完成,仅供参考
胡寿松《自动控制原理习题集》第九章现代控制理论B部分习题解答
品 卖 非
胡寿松《自动控制原理习题集》第九章现代控制理论B部分习题解答
ROnei(李荣辉)完成,仅供参考
ROnei(李荣辉)完成,仅供参考
非 卖 品
胡寿松《自动控制原理习题集》第九章现代控制理论B部分习题解答
ROnei(李荣辉)完成,仅供参考
非 卖 品
胡寿松《自动控制原理习题集》第九章现代控制理论B部分习题解答
ROnei(李荣辉)完成,仅供参考
非 卖 品
胡寿松《自动控制原理习题集》第九章现代控制理论B部分习题解答
ROnei(李荣辉)完成,仅供参考
非 卖 品
胡寿松《自动控制原理习题集》第九章现代控制理论B部分习题解答
ROnei(李荣辉)完成,仅供参考
非 卖 品
胡寿松《自动控制原理习题集》第九章现代控制理论B部分习题解答
ROnei(李荣辉)完成,仅供参考
非 卖 品
胡寿松《自动控制原理习题集》第九章现代控制理论B部分习题解答
品 卖 非
胡寿松《自动控制原理习题集》第九章现代控制理论B部分习题解答
ROnei(李荣辉)完成,仅供参考
非 卖 品
胡寿松《自动控制原理习题集》第九章现代控制理论B部分习题解答
ROnei(李荣辉)完成,仅供参考
非 卖 品
ROnei(李荣辉)完成,仅供参考
胡寿松《自动控制原理习题集》第九章现代控制理论B部分习题解答
ROnei(李荣辉)完成,仅供参考
《现代控制理论》课后习题答案1.pdf

《现代控制理论》第一章习题解答1.1 线性定常系统和线性时变系统的区别何在? 答:线性系统的状态空间模型为:xAx Bu y Cx Du=+=+线性定常系统和线性时变系统的区别在于:对于线性定常系统,上述状态空间模型中的系数矩阵A ,B ,C 和中的各分量均为常数,而对线性时变系统,其系数矩阵D A ,B ,C 和中有时变的元素。
线性定常系统在物理上代表结构和参数都不随时间变化的一类系统,而线性时变系统的参数则随时间的变化而变化。
D 1.2 现代控制理论中的状态空间模型与经典控制理论中的传递函数有什么区别? 答: 传递函数模型与状态空间模型的主要区别如下:传递函数模型(经典控制理论)状态空间模型(现代控制理论) 仅适用于线性定常系统 适用于线性、非线性和时变系统用于系统的外部描述 用于系统的内部描述基于频域分析基于时域分析1.3 线性系统的状态空间模型有哪几种标准形式?它们分别具有什么特点?答: 线性系统的状态空间模型标准形式有能控标准型、能观标准型和对角线标准型。
对于阶传递函数n 1212101110()n n n n n n n b s b s b s b G s d s a s a s a −−−−−−++++=+++++"",分别有[]012101210100000100000101n n n xx ua a a a yb b b b x du−−−⎧⎡⎤⎪⎢⎥⎪⎢⎥⎪⎢⎥=+⎪⎢⎥⎨⎢⎥⎪⎢⎥⎪−−−−⎣⎦⎪=+⎪⎩"" ###%##"""⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⑴ 能控标准型:[]0011221100010********001n n n b a b a xa x ub a b y xdu −−−⎧−⎡⎤⎡⎤⎪⎢⎥⎢⎥−⎪⎢⎥⎢⎥⎪⎢⎥⎢⎥=−+⎪⎢⎥⎢⎥⎨⎢⎥⎢⎥⎪⎢⎥⎢⎥⎪−⎣⎦⎣⎦⎪=+⎪⎩"" "######""⑵ 能观标准型:[]1212001001001n n p p x x up y c c c x du⎧⎡⎤⎡⎤⎪⎢⎥⎢⎥⎪⎢⎥⎢⎥=+⎪⎢⎥⎢⎥⎨⎢⎥⎢⎥⎪⎣⎦⎣⎦⎪⎪=+⎩"" ##%##""⑶ 对角线标准型: 式中的和可由下式给出,12,,,n p p p "12,,,n c c c "12121012111012()n n n n n n n n nb s b s b s bc c c G sd d s a s a s a s p s p s p −−−−−−++++=+=++++++−−−"""++能控标准型的特点:状态矩阵的最后一行由传递函数的分母多项式系数确定,其余部分具有特定结构,输出矩阵依赖于分子多项式系数,输入矩阵中的元素除了最后一个元素是1外,其余全为0。
现代控制理论基础(习题)

现代控制理论基础(习题)1-4. 两输入1u 、2u ,两输出1y 、2y 的系统,其模拟结构图如下所示,试求其状态空间表达式和传递函数阵。
解:状态方程111220312135133442423x a x a x a x b u x x x a x a x a x b u xx x =---+⎧⎪=⎨=---+⎪=+⎩输出方程为{1224y xy x ==整理有1261125342001000000001100001000001a a a b u x x u a a a b y x ⎧---⎛⎫⎛⎫⎪⎪ ⎪⎛⎫⎪ ⎪ ⎪=+ ⎪⎪ ⎪ ⎪---⎪⎝⎭⎪ ⎪⎨⎝⎭⎝⎭⎪⎪⎛⎫⎪= ⎪⎪⎝⎭⎩求传函:1121126153420010000()()00010000001001000000010001100b G s sI A b s a a a b s a s a a b s --⎛⎫ ⎪⎛⎫ ⎪=-⎪ ⎪⎝⎭ ⎪⎝⎭+⎛⎫⎛⎫ ⎪ ⎪-⎛⎫ ⎪ ⎪=⎪⎪ ⎪+⎝⎭⎪ ⎪--⎝⎭⎝⎭125342616122234534213415622346242260100det()det 001100(1)(1)det 0(1)det 1101()()()()s a a a s sI A a s a a s a a s a a s a a s a s a a s s a s s a a a a a s s a s a a s a s a a sa s a +++⎛⎫ ⎪- ⎪-= ⎪+ ⎪--⎝⎭+⎛⎫⎛⎫ ⎪ ⎪=-⋅-⋅++-⋅⋅+ ⎪ ⎪⎪ ⎪---⎝⎭⎝⎭=+-++++++-=+432222346241313441564221313562414232446()()()()a s a a a a s a a s a a s a s a a s a a s s a a s a a a a a a s a a a a s a a a a -+++++++-=+++-+++++-121223141243()b a b a G s b a b a ⎛⎫= ⎪⎝⎭322134a s a s a s =++ 4153(1)a a s a=-+ 236a a s =- 243126a s a s a a =++- 213141622511321222621()det()(1)b s a b s a b a b s G s sI A a b s b a b s a b s a b a b ⎛⎫++-= ⎪--+++-⎝⎭1-5. 系统的动态特性由下列微分方程描述(1)5732y y y y u u +++=+(2)57332y y y y u u u +++=++列写其相应的状态空间表达式,并画出相应的模拟结构图。
现代控制理论习题及答案

现代控制理论习题及答案现代控制理论习题及答案现代控制理论是控制工程领域的重要分支,它研究如何设计和分析控制系统,以实现对动态系统的稳定性、响应速度、精度等方面的要求。
在学习现代控制理论过程中,习题是一个非常重要的环节,通过解答习题可以帮助我们巩固理论知识,提高问题解决能力。
本文将介绍一些常见的现代控制理论习题及其答案,希望对读者有所帮助。
1. 题目:给定一个开环传递函数 G(s) = 10/(s+5),求其闭环传递函数 T(s) 和稳定性判断。
解答:闭环传递函数 T(s) 可以通过公式 T(s) = G(s) / (1 + G(s)) 计算得到。
代入G(s) 的表达式,得到 T(s) = 10/(s+15)。
稳定性判断可以通过判断开环传递函数G(s) 的极点是否在左半平面来进行。
由于 G(s) 的极点为 -5,位于左半平面,因此系统是稳定的。
2. 题目:给定一个系统的状态空间表达式为 dx/dt = Ax + Bu,其中 A = [[-1, 2], [0, -3]],B = [[1], [1]],求系统的传递函数表达式。
解答:系统的传递函数表达式可以通过状态空间表达式进行求解。
首先,计算系统的特征值,即矩阵 A 的特征值。
通过求解 det(sI - A) = 0,可以得到系统的特征值为 -1 和 -3。
然后,将特征值代入传递函数表达式的分母,得到传递函数的分母为 (s+1)(s+3)。
接下来,计算传递函数的分子,可以通过求解 C = D(sI - A)^(-1)B 得到,其中 C 和 D 分别为输出矩阵和输入矩阵。
代入给定的 A、B 矩阵,计算得到 C = [1, 0] 和 D = [0]。
因此,系统的传递函数表达式为 G(s) = C(sI - A)^(-1)B = [1, 0] * [(s+1)^(-1), -2(s+3)^(-1); 0, (s+3)^(-1)] * [1; 1] =(s+1)^(-1) + 2(s+3)^(-1)。
现代控制理论1-8三习题库
信息工程学院现代控制理论课程习题清单正确理解线性系统的数学描述,状态空间的基本概念,熟练掌握状态空间的表达式,线性变换,线性定常系统状态方程的求解方法。
重点内容:状态空间表达式的建立,状态转移矩阵和状态方程的求解,线性变换的基本性质,传递函数矩阵的定义.要求熟练掌握通过传递函数、微分方程和结构图建立电路、机电系统的状态空间表达式,并画出状态变量图,以及能控、能观、对角和约当标准型。
难点:状态变量选取的非唯一性,多输入多输出状态空间表达式的建立.预习题1.现代控制理论中的状态空间模型与经典控制理论中的传递函数有何区别?2。
状态、状态空间的概念?3。
状态方程规范形式有何特点?4。
状态变量和状态矢量的定义?5.怎样建立状态空间模型?6。
怎样从状态空间表达式求传递函数?复习题1.怎样写出SISO系统状态空间表达式对应的传递函数阵表达式2.若已知系统的模拟结构图,如何建立其状态空间表达式?3.求下列矩阵的特征矢量⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡--=2510221-1A4.(判断)状态变量的选取具有非惟一性。
5.(判断)系统状态变量的个数不是惟一的,可任意选取。
6.(判断)通过适当选择状态变量,可将线性定常微分方程描述其输入输出关系的系统,表达为状态空间描述。
7.(判断)传递函数仅适用于线性定常系统;而状态空间表达式可以在定常系统中应用,也可以在时变系统中应用。
8.如果矩阵A 有重特征值,并且独立特征向量的个数小于n ,则只能化为模态阵。
9.动态系统的状态是一个可以确定该系统______(结构,行为)的信息集合。
这些信息对于确定系统______(过去,未来)的行为是充分且必要的。
10.如果系统状态空间表达式中矩阵A,B, C,D中所有元素均为实常数时,则称这样的系统为______(线性定常,线性时变)系统。
如果这些元素中有些是时间t 的函数,则称系统为______(线性定常,线性时变)系统.11.线性变换不改变系统的______特征值,状态变量)。
现代控制理论1-8三习题库
信息工程学院现代控制理论课程习题清单3.有电路如图1-28所示。
以电压U(t)为输入量,求以电感中的电流和电容上的电压作为状态变量的状态方程,和以电阻 R 2上的电压作为输出量的输出方程。
4.建立图P12所示系统的状态空间表达式。
M 21 f(t)5.两输入u i ,U 2,两输出y i ,y 的系统,其模拟结构图如图1-30所示,练习题 ,输出为,试自选状态变量并列写出其状2.有电路如图所示,设输入为 态空间表达式。
Cri _ l- ------- sR 2 U i U ciL uA------—2R i试求其状态空间表达式和传递函数阵。
6.系统的结构如图所示。
以图中所标记的 x 1、x 2、x 3作为状态变量,推导其状态空间表达式。
其中,u 、y 分别为系统的输入、 输出,1、2试求图中所示的电网络中,以电感L i 、L 2上的支电流x i 、X 2作为状态变量的状态空间表达式。
这里 u 是恒流源的电流值,输出 y 是R 3上的 支路电压。
8.已知系统的微分方程y y 4y 5y 3u ,试列写出状态空间表达式。
9.已知系统的微分方程2y 3y u u , 试列写出状态空间表达式。
10. 已知系统的微分方程y2y 3y 5y5u 7u ,试列写出状态空间表达式。
7.3均为标量。
11.系统的动态特性由下列微分方程描述y 5 y 7 y 3y u 3u 2u列写其相应的状态空间表达式,并画出相应的模拟结构图。
12. 已知系统传递函数 W(s) 坐 卫 2 ,试求出系统的约旦标准型s(s 2)(s 3)的实现,并画出相应的模拟结构图13. 给定下列状态空间表达式X 1 0 1 0 X 10 X 2 2 30 X 2 1 u X 31 13 X 32X 1y 00 1 x 2X 3(1)画出其模拟结构图;(2)求系统的传递函数14. 已知下列传递函数,试用直接分解法建立其状态空间表达式,并画出状 态变量图。
《现代控制理论》课后习题答案(完整版)
1-1
解:系统的模拟结构图如下:
系统的状态方程如下:
阿
令 ,则
所以,系统的状态空间表达式及输出方程表达式为
1-2
解:由图,令 ,输出量
有电路原理可知:既得
写成矢量矩阵形式为:
1-4 两输入 , ,两输出 , 的系统,其模拟结构图如图1-30所示,试求其状态空间表达式和传递函数阵。
(1)
解法1:
解法2:
求T,使得得所以
解:系统的状态空间表达式如下所示:
1-5
列写其相应的状态空间表达式,并画出相应的模拟结构图。解:令 ,则有
相应的模拟结构图如下:
1-6
解:
1-7
‘
(1)画出其模拟结构图
(2) 求系统的传递函数解:
(2)
1-8
(3)(3)
解:A的特征方程
解得: 令得
(或令 ,得)
当 时,
解得: 令 得
1-9
(2)
解:A的特征方程
当时,
解之得 令 得
当时,
解之得 令 得
当 时,
解之得令得
约旦标准型
1-10
试求两子系统串联联结和并联连接时,系统的传递函数阵,并讨论所得结果解:(1)串联联结
(2)并联联结
1-11
求系统的闭环传递函数解:
求系统的闭环传递函数解:
1-12已知差分方程为
试将其用离散状态空间表达式表示,并使驱动函数u的系数b(即控制列阵)为
现代控制理论习题附答案
现代控制理论习题附答案现代控制理论习题附答案现代控制理论是控制工程领域中的重要分支,它研究如何利用数学模型来描述和分析控制系统的行为,并设计出相应的控制算法。
掌握现代控制理论对于提高控制系统的性能和稳定性至关重要。
在这篇文章中,我们将介绍一些现代控制理论的习题,并附上相应的答案,希望能够帮助读者更好地理解和应用这一理论。
1. 问题:给定一个连续时间域的线性时不变系统,其传递函数为G(s) = (s + 1)/(s^2 + 3s + 2),试求该系统的单位阶跃响应。
答案:单位阶跃响应是指当输入信号为单位阶跃函数时,系统的输出响应。
对于连续时间域的系统,单位阶跃函数可以表示为u(t) = 1,其中t >= 0。
根据系统的传递函数,我们可以使用拉普拉斯变换来求解单位阶跃响应。
首先,将传递函数G(s)进行部分分式分解,得到G(s) = 1/(s + 1) - 1/(s + 2)。
然后,对每一项进行拉普拉斯反变换,得到g(t) = e^(-t) - e^(-2t)。
因此,该系统的单位阶跃响应为g(t) = e^(-t) - e^(-2t)。
2. 问题:给定一个离散时间域的线性时不变系统,其传递函数为G(z) = (0.5z + 0.3)/(z^2 - 0.7z + 0.1),试求该系统的单位脉冲响应。
答案:单位脉冲响应是指当输入信号为单位脉冲函数时,系统的输出响应。
对于离散时间域的系统,单位脉冲函数可以表示为δ(n),其中n为整数。
根据系统的传递函数,我们可以使用z变换来求解单位脉冲响应。
首先,将传递函数G(z)进行部分分式分解,得到G(z) = 0.3/(z - 0.5) + 0.2/(z - 0.1)。
然后,对每一项进行z反变换,得到g(n) = 0.5^n - 0.1^n。
因此,该系统的单位脉冲响应为g(n) = 0.5^n - 0.1^n。
3. 问题:给定一个连续时间域的线性时不变系统,其状态空间表示为dx/dt =Ax + Bu,y = Cx + Du,其中A = [[-1, -2], [3, -4]],B = [[1], [0]],C = [[1, 0], [0, 1]],D = [[0], [0]],试求该系统的零输入响应。