
2017年全国大学生电子设计竞赛试题 设计报告
2017年全国大学生电子设计竞赛试题
设计报告
四旋翼自主飞行器探测跟踪系统(C题)
【本科组】
廖聪,吴雨航,张锦华
摘要:根据四旋翼飞行器飞行原理,首先根据设计方案采购了飞行器机体模型,选择合适的直流无刷电机作为系统动力装置,选取了功能强大且容易开发的微处理器、传感器和相关电子元器件,并做了大量的系统软硬件调试工作,最终完成了整体设计。
根据系统动力学模型设计控制算法,设计控制系统控制规律,主要包括两个控制回路姿态控制回路、位置控制回路。
在仿真软件平台上,进行控制算法验证及实验研究,优化飞行控制算法参数。
最后,设计实时性高的控制系统软件程序,进行相关实验调试工作,最终设计出能够实现一键飞行探测跟踪的四旋翼自主飞行器。
关键词:ATMEGA2560 瑞萨R5F523T5ADFM MPU6000陀螺仪超声传感器
一、系统方案
根据设计任务的要求,本系统包括飞行控制模块、驱动模块、飞行导航模块、测距模块等。
1、飞行控制模块的选择
飞行控制模块是四旋翼自主飞行器的核心。
按照题目要求,飞行控制模块由ATMEGA2560处理器的开发板专门实现飞行控制算法。
为了实现自主飞行探测跟踪,必须要形成控制的闭环回路,必须要有检测和反馈系统状态的传感器,包括四旋翼的姿态、经纬度、航向、高度、空速、角速率等信号。
目前看来,国内外普遍应用MEMS器件来获取姿态、高度、空速、经纬度等信息。
此外这中间还需要有A/D采样电路、信号调理电路对采集的电信号进行必要的转换和简单的滤波。
针对四旋翼飞行器,控制方法有PID控制、反步法、滑模控制等飞行控制算法,我们采用经典的PID控制算法。
2、驱动模块的选择
方案一:采用普通直流电机。
普通直流电机有价格低廉、使用简单等优点,但其扭矩较小,可控性差,此系统要求控制精度高、速度快、且质量要小,所以直流电机一般不能满足要求。
方案二:采用无刷直流电机,其具有响应速度快、较大的启动转矩,从零转速至额定转速具备可提供定转矩的性能。
因系统精度较高,足够精确控制飞机的速度。
综合以上方案,采用方案二。
3、飞行导航模块的选择
方案一:惯性导航系统能在世界任何地方,不依赖环境条件,但是,惯性导航不适合在小空间内精确制导。
方案二:GPS导航可以全球定位、被动定位,安全隐蔽,无限服务,可以同时为无限数量接收机提供定位信息。
但是GPS导航不适合室内环境。
方案三:红外导航比较适合小车这种速度慢且接近地面的物体,不适合我们飞行器在高度一米以上的情况下的导航。
方案四:图像导航具有隐蔽性好、自主性强、测量快速、准确、以及廉价、可靠等优点。
在飞机,无人飞行器、巡航导弹等得到广泛应用。
综合以上四种方案,我们选择方案四,图像导航实现飞行器跟踪小车。
采用摄像头拍摄小车的运动情况,,从而指导飞行器前行的方向及悬停的位置。
图像采集模块有OV7725照相模组完成。
4、测距模块的选择
方案一:红外测距具有便宜、易制、安全、等优点,但是精度低、距离近,方向性差。
方案二:激光测距具有精确度高和测距远的优点,但是制作难度大、成本较高,一般用于远距离测距。
方案三:超声波测距结果简单、成本低廉、等优点,经常用一般的距离的测量,如深井、管道长度等封闭场合。
综上三种方案考虑,由于飞行器在封闭空
间内飞行,同时又要在一米以上的空中悬停,
因此可以采用超声波测量飞行器的高度。
如
图(1)所示。
我们采用HC - SR04超声波测
距模块
图(1) HC - SR04超声波图
二、系统理论分析与计算
1、四旋翼飞行器产生基本动作的原理
四旋翼飞行器结构形式如图(2)所示,电机1和电机3逆时针旋转的同时,电机2和电机4顺时针旋转,因此当
飞行器平衡飞行时,陀螺效应和空气
动力扭矩效应均被抵消。
与传统的直
升机相比,四旋翼飞行器有下列优势:
各个旋翼对机身所施加的反扭矩与旋
翼的旋转方向相反,因此当电机1和
电机3逆时针旋转的同时,电机2和
电机4顺时针旋转,可以平衡旋翼对
机身的反扭矩。
四旋翼飞行器在空间
共有6个自由度(分别沿3个坐标轴
作平移和旋转动作),这6个自由度图(2)四旋翼自主飞行器的结构形式
的控制都可以通过调节不同电机的转速来实现。
基本运动状态分别是:1垂直运动;2俯仰运动;3滚转运动;4偏航运动;5前后运动;6侧向运动。
2、PID飞行控制算法
如图(3)所示:由于四旋翼飞行器由四路电机带动两对反向螺旋桨来产生推力,所以如何保证电机在平稳悬浮或上升状态时转速的一致性及不同动作时各个电机转速的比例关系是飞行器按照照期望姿态飞行的关键。
所以这里我们采用到pid控制理论把飞机的当前姿态调整到期望姿态。
图(3) PID算法图
如图(4)所示:PID
控制是通过姿态采集模块
发送回来的数据与期望姿
态进行比对,如果存在误
差,就对误差进行比例、积
分、微分的调整,再将调整
后的值加到当前电机上,
从而达到调整的目的。
比
例调节的反应速度较快,
而且调节作用明显,飞机
出现俯仰和翻滚时能快速图(4)PID调节图
调节回来,但是稳定性较差,往往会调节过火;积分调节可以消除长期误差,排除外界因素的干扰,但是同样会降低系统整体的稳定性,使飞机发生震荡;微分调节可以预测被控设备的将来状态,及时的进行调整,而且对比例调节有抑制作用,加强单比例调节的稳定性,排除调节过度的问题。
所以通过pid控制可以完全考虑
到整个系统的过去、现在、将来,以使系统达到稳定。
三、电路与程序设计
1、系统组成
整个系统的组成如图(5)所示:系统核心主控MPU - ATMEGA2560采用ATMELDE 的8bit和整合三轴陀螺仪与三轴加速度的六轴MEMS传感器MPU6000以及高度测量采用高精度数字空气压力传感器MS - 5611等。
可以完成飞行控制算法和完成飞行器的导航控制算法,它需要外接OV7725照相模组、HC - SR04超声波测距模块、微波检测模块。
图(5)系统硬件电路结构
2、导航控制电路
如图(6)所示,导航控制电路主要由主控MPU - ATMEGA2560、OV7725照相模组、HC - SR04超声波测距模块、微波检测模块等构成。
根据小车的运动情况,确定飞行器的飞行速度和飞行方向,从而完成指定的任务。
图(6)飞行控制电路
3、主要模块程序设计图(7)
四、竞赛工作环境条件
1、仪器设备硬件平台:PC机等。
2、配套加工安装条件:电烙铁、
钻孔机、制版机、打印机等。
3、开发环境:飞控ATMEGA2560 瑞
萨R5F523T5ADFM 。
五、测试方案与测试结果
1、测试方案
通过模拟考场,进行模拟比
赛。
2、测试结果
(1)、飞行器放在A区通过按
键可以实现一键平稳起飞,并且能图(7)飞控流程图
够在1米以上悬停5秒后平稳降落并准确的停在A区,悬停期间激光笔可以照在A区。
(2)、手持飞行器靠近小车,当两者距离1米左右时,飞行器和小车发出了响声和光。
(3)、当小车摆放在位置8,飞行器在A区,一键启动飞行器,飞行器可以以接近直线的路径飞至小车上方并悬停5秒,然后降落在小车左侧,悬停期间,激
光笔可以照射在A区内,并且不止一次照在小车上。
从起飞到降落用时24。
8秒。
(4)、发挥部分,飞行器基本上可以探测跟踪小车飞行,只是跟踪的路径有些曲折。
到此,竞赛要求绝大部分可以完成。
六、参考资料
[1].黄智伟.全国大学生电子设计竞赛训练教程。
电子工业出版社,2010
[2].张淑清.嵌入式单片机STM32设计及应用技术。
国防工业出版社,2015
[3].王广雄.控制系统设计[M]。
宇航出版社,1992
[4].王彤.PC机在测量和控制中的应用[M],哈尔滨工业大学出版社。
1995
[5].刘豹.现代控制理论,机械工业出版社.2004
[6].秦永元.惯性导航[M]第一版,北京科学出版社。
2005
[7].王冬来,吕强,刘峰.小型四轴飞行器动力学参数测定方法设计[J],科技出版社。
2011
09204C。
2017年全国大学生电子设计竞赛自适应滤波器(E题)报告
信号输入
同相参考 正交参考
FIR
+
-
滤波器输出
信号输出
FIR
更新滤波器值
误差信号
LMS
图 3 LMS 算法流程图 6
四.测试方案与测试结果
使用仪器 DG4162 信号源/频率计……1 台 DS1102E 示波器……1 台 测试项目 详细测试方案请见附录。测试结果如表 1 和表 2。
表 1 基本要求测试结果
滤波器
频率差≥100Hz 时,输出能够恢复
时,输出能够恢复 输入信号,幅度频
输入信号,幅度频 率误差均小于
率误差均小于
10%,滤波器对有
10%,滤波器对有 用信号衰减小于
用信号衰减小于 1%
1%
是否 达标 是
是
是
测试方案简述 与测量仪器 DG4162 函数发生器 DS1102E 示波器 示波器频率计 DG4162 函数发生器 DS1102E 示波器 示波器频率计
DG4162 函数发生器 DS1102E 示波器 示波器测输出信号幅 度、频率 测试方案按照题目说明 3
表 2 发挥部分测试结果
测量项目 2.1 自适应滤 波器
2.2 自适应滤 波器
题目指标
完成情况
输入输出均正弦, 输入输出均正弦,频
频率差≥100Hz 率差≥100Hz 时,输
时,输出能够恢复 出能够恢复输入信
4)自适应滤波器模块
方案一:采用模拟方案。 由参考信号生成两路正交信号分别和输入信号相乘, 再通过积分器得到一对 正交信号的权值,然后分别与两路正交信号相乘得到干扰信号。最后用模拟减法 器减去干扰信号即可实现滤波。 方案二:采用数字方案。 将干扰信号源和加法器的输出信号通过 AD 采样后输入到 ARM 处理器中。 在 ARM 中设计多个陷波器分别滤除干扰信号的固定谐波。基波频率通过 LMS 自适应算法跟踪锁定,再通过 DDS 还原干扰信号,再通过与有用信号源的运算 操作滤除干扰信号。 提一下 ZYNQ 的 PL PS 或在框图上 否则后面直接就用 到了。 综上,方案二实现相对容易,修改参数较为方便,因此选取方案二。
2017年全国电子竞赛设计报告(A题)

入的电流值控制。实现给电池充电的步进可调。 充电电流显示为 1.017A,代表充电电流恒定。
主要原理图如下所示:
(2)步进可调测量,并测试电流的控制
-1SI 1 Rm01R F 4 u Rm4.11+1SI 1C 3 Fu7.4C 2 Fu7.4C 1 Fu7.4C K KK0 84 502 1001R1R2R F n 3 331C D N 3 F D G K4.06R p K51.2 N A 0 7 G 2 R 621C A D N G A 43210 1111198 CB F N DNGPDNGPDNGPQERF PMOC 1 45KSD D N GN SWW 1 ACNYSSENIVSS 04355SPTU 7654321 D N G F A n 2 1 211C D N N E G A k 6 1 D 5R N G H A u 1 0 1L F n 0 0 101C D N G A 9 Fu7.4C
D
结论
满足基本要求,实现对电池恒流充电,充 电电流步进可调,电流控制精度不低于 5%,电 流转换效率高达 95%,并能实现过充保护功能。 在发挥部分,放电模式的变换器效率达到 95.4%,总重量保持在 500g 内。
6
需要保证各单体的相互电气隔离,因此必须选 用有隔离的 DC-DC 变换器,选用方案二。
2.理论分析与计算
2.1 定位方法
充电时,直流稳压电源给 Buck 模块提供 电源,在 2.5V 的参考电压下输入,通过 TPS 54560 降压,产生恒定电流对五节 18650 型串 联电池组充电,用 STM8S105C4 单片机对输 出电流进行采样、放大,并显示 OLED 液晶屏 上。手动切换开关,变换器处于放电状态,Buck 模块中的肖特基截止,在输出端接一个 30Ω的 负载,输出电压与芯片的 FB 端相连在用单片 机对负载两端输出电流进行采样、放大、显示。 将输出端反馈给 DC-DC 变换模块的 FB 端,使
2017年全国大学生电子设计竞赛
2017年全国大学生电子设计竞赛远程幅频特性测试装置(H题)2017年8月12日摘要本远程幅频特性测试装置是由信号源、放大器、幅频特性装置、电源模块等组成。
本设置中信号源的输出频率范围为:1MHz~40MHz且具有自动扫描功能,步进: 1MHz;放大器的输出电压的峰值为1V,且波形无明显失真;远程幅频特性测试装置可用示波器显示放大器输出信号的幅频特性。
放大器的输出信号信息与笔记本电脑连接起来时,笔记本电脑就可完成放大器输出信号的幅频特性测试,并能以曲线的方式显现出来。
用设计利DDS原理由FPGA经D/A转换产生扫频信号,再经待测网络实现峰值检测和相位检测,从而完成了待测网络幅频和相频特性曲线的测量和显示。
经过调试,示波器显示待测网络频率范围1MHz~40 MHz的幅频和相频特性曲线,该系统工作稳定,操作方便。
关键词:频率特性测试仪、幅频特性、相频特性、FPGA1.方案设计与论证 (3)1.1 单片机的选择 (3)1.2整体方案设计 (4)1.3控制系统的论证与选择 (4)2.系统理论分析与计算 (5)2.1扫频测试法理论依据 (5)2.2 DDS信号源 (6)2.3相位差测量 (6)2.4特性曲线显示分析 (7)3.电路的设计 (7)3.1.放大器 (7)3.2 TLV3501比较器的设计 (8)3.2系统总体框图 (9)3.3电源 (10)3.4滤波电路 (11)4.测试方案及测试结果 (12)4.1 测试仪器: (12)4.2 测试方案: (12)5.测试结果: (13)6结论 (13)7.文献 (14)1.方案设计与论证1.1 单片机的选择方案一:普通的AT89S51从内部的硬件到软件有一套完整的按位操作系统,称作位处理器,处理对象不是字或字节而是位。
不但能对片内某些特殊功能寄存器的某位进行处理,如传送、置位、清零、测试等,还能进行位的逻辑运算,其功能十分完备,使用起来得心应手。
但是运算速度过慢,保护能力很差,AD、EEPROM等功能需要靠扩展,增加了硬件和软件负担方案二:STM32系列基于专为要求高性能、低成本、低功耗的嵌入式应用专门设计的ARM Cortex-M3内核。
全国大学生电子设计竞赛设计报告模板()

全国大学生电子设计竞赛设计报告模板(最新)————————————————————————————————作者:————————————————————————————————日期:2017年全国大学生电子设计竞赛XXX控制系统(A/B/C题)2017年8月12日摘要(小四、宋体,300字以内)关键词:脉宽;脉冲;数显;电容(小四、宋体)XXX控制系统(A/B/C题)【本科组】一、系统方案本系统主要由单片机控制模块、XXX模块、XXX模块、电源模块组成,下面分别论证这几个模块的选择。
1、主控制器件的论证与选择1.1.1控制器选用单片机比较方案一:采用传统的51系列单片机。
XXXXXX.方案二:采用以增强型80C51内核的STC系列单片机XXXXXX通过比较,我们选择方案二。
1.1.2控制系统方案选择方案一:采用在面包板上搭建简易单片机系统在面包板上搭建单片机系统可以方便的对硬件做随时修改,也易于搭建,但是系统连线较多,不仅相互干扰,使电路杂乱无章,而且系统可靠性低,不适合本系统使用。
方案二:自制单片机印刷电路板自制印刷电路实现较为困难,实现周期长,此外也会花费较多的时间,影响整体设计进程。
不宜采用该方案。
方案三:采用单片机最小系统。
单片机最小系统包含了显示、矩阵键盘、A/D、D/A等模块,能明显减少外围电路的设计,降低系统设计的难度,非常适合本系统的设计。
综合以上三种方案,选择方案三。
2、XXXX的论证与选择方案一:XXX。
XXXX方案二:XXX。
XXXX方案三:XXX。
XXXX综合以上三种方案,选择方案三。
3、控制系统的论证与选择方案一:XXX。
XXXX方案二:XXX。
XXXX综合考虑采用XXXXX。
二、系统理论分析与计算1、XXXX的分析(1)XXXXXXX(2)XXXXXXX(3)XXXXXXX2、XXXX的计算(1)XXXXXXX(2)XXXXXXX(3)XXXXXXX3、XXXX的计算(1)XXXXXXX(2)XXXXXXX(3)XXXXXXX三、电路与程序设计1、电路的设计(1)系统总体框图系统总体框图如图X所示,XXXXXX图X 系统总体框图(2)XXXX子系统框图与电路原理图1、XXXX子系统框图图X XXXX子系统框图2、XXXXX子系统电路图X XXXX子系统电路(3)XXXX子系统框图与电路原理图1、XXXX子系统框图图X XXXX子系统框图2、XXXXX子系统电路图X XXXX子系统电路(4)电源电源由变压部分、滤波部分、稳压部分组成。
2017大学生电子设计竞赛I题可见光室内定位装置
- 20EB20A0- 20DC202017?年全国大学生电子设计竞赛试题参赛注意事项(1)8?月?9?日?8:00?竞赛正式开始。
本科组参赛队只能在【本科组】题目中任选一题;高 职高专组参赛队在【高职高专组】题目中任选一题,也可以选择【本科组】题目。
(2)参赛队认真填写《登记表》内容,填写好的《登记表》交赛场巡视员暂时保存。
(3)参赛者必须是有正式学籍的全日制在校本、专科学生,应出示能够证明参赛者学生身份的有效证件(如学生证)随时备查。
(4)每队严格限制?3?人,开赛后不得中途更换队员。
(5)竞赛期间,可使用各种图书资料和网络资源,但不得在学校指定竞赛场地外进行设计制作,不得以任何方式与他人交流,包括教师在内的非参赛队员必须回避,对违 纪参赛队取消评审资格。
(6)8?月?12?日?20:00?竞赛结束,上交设计报告、制作实物及《登记表》,由专人封存。
可见光室内定位装置(I?题)【本科组】一、任务设计并制作可见光室内定位装置,其构成示意图如图?1?所示。
参赛者自行搭建不小于?80cm×80cm×80cm?的立方空间(包含顶部、底部和?3?个侧面)。
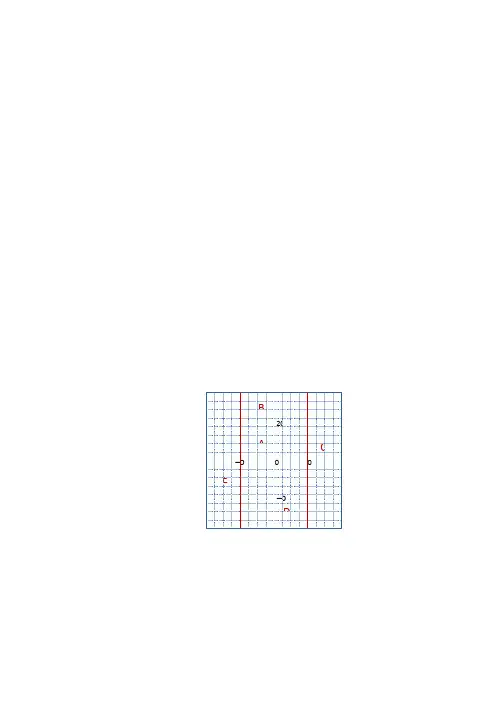
顶部平面放置?3?个白光?LED,其位置和角度自行设置,由?LED?控制电路进行控制和驱动;底部平面绘制纵横坐标线(间隔?5cm),并分为?A、B、C、D、E?五个区域,如图?2?所示。
要求在?3?个?LED?正常照明(无明显闪烁)的情况下,测量电路根据传感器检测的信号判定传感器的位置。
LED?控制电路 LED1 LED2 LED3传感器测量电路LCDy(cm)40图?1?可见光室内定位装置示意图 I-1/3-40 图?2?底部平面坐标区域图 40 x(cm)-40二、要求1.基本要求 (1)传感器位于?B、D? 区域,测量电路能正确区分其位于横坐标轴的上、 下区域。
(2)传感器位于?C、E?区域,测量电路能正确区分其位于纵坐标轴的左、 右区域。
2017年全国大学生电子设计竞赛试题 设计报告

2017年全国大学生电子设计竞赛试题设计报告四旋翼自主飞行器探测跟踪系统(C题)【本科组】廖聪,吴雨航,张锦华摘要:根据四旋翼飞行器飞行原理,首先根据设计方案采购了飞行器机体模型,选择合适的直流无刷电机作为系统动力装置,选取了功能强大且容易开发的微处理器、传感器和相关电子元器件,并做了大量的系统软硬件调试工作,最终完成了整体设计。
根据系统动力学模型设计控制算法,设计控制系统控制规律,主要包括两个控制回路姿态控制回路、位置控制回路。
在仿真软件平台上,进行控制算法验证及实验研究,优化飞行控制算法参数。
最后,设计实时性高的控制系统软件程序,进行相关实验调试工作,最终设计出能够实现一键飞行探测跟踪的四旋翼自主飞行器。
关键词:ATMEGA2560 瑞萨R5F523T5ADFM MPU6000陀螺仪超声传感器一、系统方案根据设计任务的要求,本系统包括飞行控制模块、驱动模块、飞行导航模块、测距模块等。
1、飞行控制模块的选择飞行控制模块是四旋翼自主飞行器的核心。
按照题目要求,飞行控制模块由ATMEGA2560处理器的开发板专门实现飞行控制算法。
为了实现自主飞行探测跟踪,必须要形成控制的闭环回路,必须要有检测和反馈系统状态的传感器,包括四旋翼的姿态、经纬度、航向、高度、空速、角速率等信号。
目前看来,国内外普遍应用MEMS器件来获取姿态、高度、空速、经纬度等信息。
此外这中间还需要有A/D采样电路、信号调理电路对采集的电信号进行必要的转换和简单的滤波。
针对四旋翼飞行器,控制方法有PID控制、反步法、滑模控制等飞行控制算法,我们采用经典的PID控制算法。
2、驱动模块的选择方案一:采用普通直流电机。
普通直流电机有价格低廉、使用简单等优点,但其扭矩较小,可控性差,此系统要求控制精度高、速度快、且质量要小,所以直流电机一般不能满足要求。
方案二:采用无刷直流电机,其具有响应速度快、较大的启动转矩,从零转速至额定转速具备可提供定转矩的性能。
2017年大学生子电子设计竞赛题目(A-P题全)附元器件清单
完成第( 2)项
完成第( 3)项
完成第( 4)项 合计
完成第( 1)项
完成第( 2)项
完成第( 3)项 其他
合计
总分
满分 3
6
6
3
2
20 12 10 15 13 50 10 15 15 10 50 120
A-3/3
逆境是成长必经的过程,能勇于接受逆境的人,生命就会日渐的茁壮。
2017年全国大学生电子设计竞赛试题
四、评分标准
系统方案 理论分析与计算
设计 报
基本 要求
完成第( 1)项 完成第( 2)项 完成第( 3)项 完成第( 4)项
项目 技术路线、系统结构、方案论证 小球检测及控制方法分析 电路设计与参数计算, 小球运动检测及处理, 执行机构控制算法与驱动 测试方法,测试数据,测试结果分析 摘要,设计报告结构及正文 图表的规范性
合计
合计
B-2/3
分数 3 5
5 4
3
20 10 10 15 15 50
逆境是成长必经的过程,能勇于接受逆境的人,生命就会日渐的茁壮。
发挥 部分
完成第( 1)项 完成第( 2)项 完成第( 3)项 完成第( 4)项
合计 总分
15 15 10 10 50 120
B-3/3
逆境是成长必经的过程,能勇于接受逆境的人,生命就会日渐的茁壮。
20cm
计时并显示,单位为秒。
7
20cm
2
3cm
5
4.5cm
8
20cm
3
6
9
二、要求
1.基本部分
图 1 平板位置分布示意图
( 1) 将小球放置在区域 2,控制使小球在区域内停留不少于 5 秒。
2017年全国大学生电子设计竞赛F题分析
调幅信号处理实验电路(F题)西安电子科技大学傅丰林2017‐11‐04目录一、命题目的二、方案选择和论证三、理论分析与计算四、电路与程序设计五、测试结果提高通信电路(又称高频电子线路、非线性电路等)工作频率,2015年200MHz,2017年提高到300MHz以上。
尽可能避开通信概念,只要学过通信电子线路都能做。
调幅信号处理实验电路(F题)【本科组】一、任务设计并制作一个调幅信号处理实验电路。
其结构框图如图1所示。
输入信号为调幅度50% 的AM信号。
为其载波频率为250MHz~300MHz,幅度有效值Virms10µV~1mV,调制频率为300Hz~ 5kHz。
低噪声放大器的输入阻抗为50Ω,中频放大器输出阻抗为50Ω,中频滤波器中心频率为10.7MHz,基带放大器输出阻抗为600Ω、负载电阻为600Ω,本振信号自制。
图1 调幅信号处理实验电路结构框图二、要求1.基本要求(1)中频滤波器可以采用晶体滤波器或陶瓷滤波器,其中频频率为10.7MHz;(2)当输入AM信号的载波频率为275MHz,调制频率在300Hz ~5kHz 范围内任意设定一个频率,V irms=1mV时,要求解调输出信号为V orms=1V±0.1V的调制频率的信号,解调输出信号无明显失真;(3)改变输入信号载波频率250MHz~300MHz,步进1MHz,并在调整本振频率后,可实现AM信号的解调功能。
2.发挥部分在(1)当输入AM信号的载波频率为275MHz,Virms10µV~1mV之间变动时,通过自动增益控制(AGC)稳定在1V±0.1V;电路(下同),要求输出信号Vorms(2)当输入AM信号的载波频率为250MHz~300MHz在10µV~1mV之间变动,(本振信号频率可变),Virms稳定在1V±0.1V;调幅度为50%时,要求输出信号Vorms稳定在1V±0.1V的前提下,尽(3)在输出信号Vorms可能降低输入AM信号的载波信号电平;稳定在1V±0.1V的前提下,尽(4)在输出信号Vorms可能扩大输入AM信号的载波信号频率范围;二、方案选择和论证系统由射频低噪声放大器、混频、本振信号产生、中频滤波放大、AM检波和基带滤波放大以及自动增益控制等组成。
2017年全国大学生电子设计竞赛
2017年全国大学生电子设计竞赛————————————————————————————————作者:————————————————————————————————日期:2017年全国大学生电子设计竞赛管道内钢珠运动测量装置(M题)【高职高专】摘要:系统以STC15W4K61S4单片机为主控器,设计一款管道内钢珠运动测量装置。
该装置可以获取管道内钢珠滚动的方向,以及倒入管道内钢珠的个数和管道的倾斜角度。
并通过LCD12864液晶显示屏实时显示钢珠滚动方向、个数以及管道的倾斜角度。
系统包括单片机主控模块、角度信号采集模块、磁力传感器模块、显示模块、电源模块、采用稳压输出电源为系统提供工作电源。
系统制作成本较低、工作性能稳定,能很好达到设计要求。
关键词:角度传感器、磁性接近开关、LCD12864目录1设计任务与要求 (1)1.1设计任务 (1)1.2技术指标 (1)1.3题目评析 (1)2方案比较与选择 (2)2.1单片机选择 (2)2.2角度测量选择 (2)2.3 钢珠运动检测选择 (2)2.4显示选择 (2)2.5电源选择 (2)3电路系统与程序结构设计 (3)3.1系统硬件总体设计 (3)3.2单片机最小系统模块设计 (3)3.3角度传感器模块设计 (3)3.4 磁性传感器模块设计 (3)3.5显示模块设计 (4)3.6电源模块设计 (4)3.7程序结构与设计 (4)4系统测试 (5)5总结 (6)参考文献及附录 (6)1设计任务与要求1.1设计任务设计并制作一个管道内钢珠运动测量装置,钢珠运动部分的结构如图1.1所示。
1.2技术指标1.基本要求规定传感器宽度w≤20mm,传感器1和2之间的距离l任意选择。
(1)按照图1.1所示放置管道,由A端放入2~10粒钢珠,每粒钢珠放入的时间间隔≤2s,要求装置能够显示放入钢珠的个数。
(2)分别将管道放置为A端高于B端或B端高于A端,从高端放入1粒钢珠,要求能够显示钢珠的运动方向。
大学生电子设计竞赛设计报告
大学生电子设计竞赛设计报告目录:第一部分设计要求`1.1设计任务 (1)1.2设计基本要求 (1)研制报告2.1 设计摘要 (1)2.2 设计要求与原理分析 (2)2.2.1电控系统分析 (2)2.2.2机械系统分析 (2)2.2.3 传感器设置与分析 (2)2.3 方案论证与系统原理框图 (3)2.3.1传感器的选型与工作方式选取 (3)(1)、红外探测器的选型与工作方式 (3)I、红外探测器的选型 (3)II、主动式红外探测器的工作方式选取 (4)(2)、超声探测器的选型与工作方式 (5)I、超声探测器的选型 (5)II、用超声波探测器测距的工作方式的选取 (5)(3)、金属探测器的选型 (6)(4)、光电探测器的选型 (6)2.3.2总控电路的选型 (6).(1)、单片机的选型 (7)(2)、键盘与显示电路的选型 (7)I、键盘电路选型 (7)II、车轮检速及路程显示电路选型 (7)(3)、电源电路的选型 (7)(4)、直流电机与步进电机驱动电路的选型 (8)(5)、声光报示电路的选型 (8)2.3.3 系统原理框图 (8)2.4、硬件电路设计与参数计算 (9)2.4.1红外与光电探测器的驱动电路设计与参数计算 (9)2.4.2金属探测装置的设计与参数计算 (10)2.4.3 超声测距装置的设计与参数计算 (11)2.4.4 主轴电机与步进电机驱动电路设计与参数计算 (12)2.4.5显示、键盘、声光告示与单片机电路设计及参数计算 (13)2.4.6遥控接收模块的电路设计与参数计算 (14)2.5、单片机软件设计 (15)2.5.1行走控制程序流程 (15)2.5.2超声测距程序流程 (15)2.5.3光源搜索及跟踪程序流程 (15)2.6应用实例分析前景展望 (15)2.6.1.步进电机与直流电动机 (16)2.6.2.左右转向灯 (16)2.6.3.车速显示 (16)2.6.4.时间显示 (16)2.6.5.超声波与红外避障系统 (16)2.6.6.金属探测报警器 (17)2.6.7.单片机遥控发射接收系统 (17)2.7、测试数据与实验结论 (20)2.7.1 测试数据 (20)(1)、电动小汽车运行动作测试 (20)(2)、电动小汽车红外避障对应动作测试 (20)(3)、电动小汽车路程及运行时间测量精度测试 (20)(4)、金属探测器、超声波探测器工作状态 (21)(4)、其他功能测试 (21)2.7.2实验结论及存在问题分析 (21)附录一参考文献 (22)附录二部分专用程序清单 (23)第一部分设计要求遥控启停电动车一、任务:设计并制作一个遥控启停电动车。