
自动控制元件部分课后题答案
矿产资源开发利用方案编写内容要求及审查大纲
矿产资源开发利用方案编写内容要求及《矿产资源开发利用方案》审查大纲一、概述
㈠矿区位置、隶属关系和企业性质。
如为改扩建矿山, 应说明矿山现状、
特点及存在的主要问题。
㈡编制依据
(1简述项目前期工作进展情况及与有关方面对项目的意向性协议情况。
(2 列出开发利用方案编制所依据的主要基础性资料的名称。
如经储量管理部门认定的矿区地质勘探报告、选矿试验报告、加工利用试验报告、工程地质初评资料、矿区水文资料和供水资料等。
对改、扩建矿山应有生产实际资料, 如矿山总平面现状图、矿床开拓系统图、采场现状图和主要采选设备清单等。
二、矿产品需求现状和预测
㈠该矿产在国内需求情况和市场供应情况
1、矿产品现状及加工利用趋向。
2、国内近、远期的需求量及主要销向预测。
㈡产品价格分析
1、国内矿产品价格现状。
2、矿产品价格稳定性及变化趋势。
三、矿产资源概况
㈠矿区总体概况
1、矿区总体规划情况。
2、矿区矿产资源概况。
3、该设计与矿区总体开发的关系。
㈡该设计项目的资源概况
1、矿床地质及构造特征。
2、矿床开采技术条件及水文地质条件。
自动控制原理课后习题答案
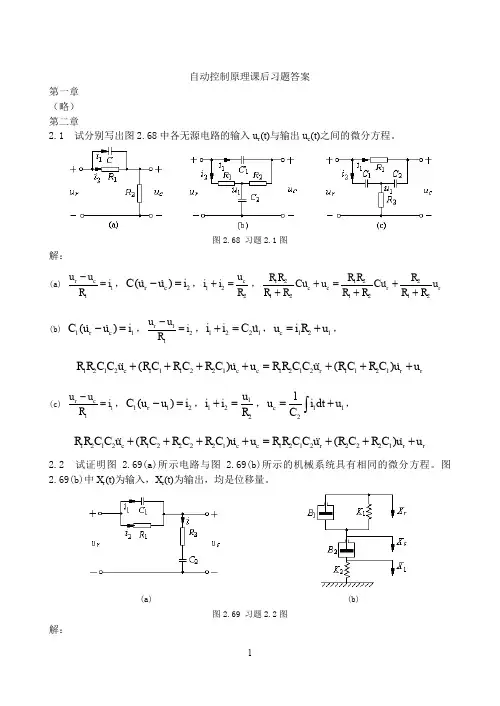
C1 ( s ) R1 ( s ) (2)求传递函数阵 G(s),其中,C(s)=G(s)R(s), C(s)= ,R(s)= 。 C 2 ( s ) R2 ( s )
8
图 2.80 习题 2.16 图
解: (1)
G1G2 G3 (1 G5 H 2 ) C1 ( s) G11 ( s) R1 ( s) 1 G5 H 2 G3 H 1 G5 G7 G8 G1G5 G6 G7 C 2 ( s) G21 ( s) R1 ( s) 1 G5 H 2 G3 H 1 G5 G7 G8 G3G4 G5 G9 C1 ( s) G12 ( s) R2 ( s) 1 G5 H 2 G3 H 1 G5 G7 G8 G4 G5 G( C 2 ( s) 6 1 G3 H 1) G22 ( s) R2 ( s) 1 G5 H 2 G3 H 1 G5 G7 G8
解:
(a)
u u du u u 1 ur uc i2 dt , 2 c , i1 , i1 ( 1 C1 1 ) , i2 1 , u 2 R1 R2 dt R3 R4 R5 C2
R1 R3 R4 C1C 2 RRRC c 1 3 4 2 u c u c u r u R5 R2 R5
解:
(a)
G( s)
G( s)
0.5K s 3.5s 2 s 0.5K
3
(b)
G1G2 G3G4 G1G5 G6 (1 G4 H 2 ) 1 G1G2 H 1 G1G2 G3 G1G5 G4 H 2 G1G2 G4 H 1 H 2
2.14 试梅逊公式求图 2.78 所示结构图的传递函数 C(s)/R(s)。
自动控制原理完整版课后习题答案
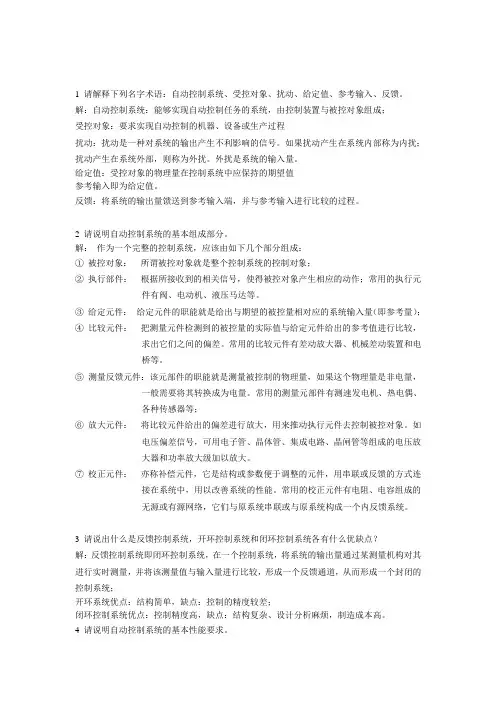
1 请解释下列名字术语:自动控制系统、受控对象、扰动、给定值、参考输入、反馈。
解:自动控制系统:能够实现自动控制任务的系统,由控制装置与被控对象组成;受控对象:要求实现自动控制的机器、设备或生产过程扰动:扰动是一种对系统的输出产生不利影响的信号。
如果扰动产生在系统内部称为内扰;扰动产生在系统外部,则称为外扰。
外扰是系统的输入量。
给定值:受控对象的物理量在控制系统中应保持的期望值参考输入即为给定值。
反馈:将系统的输出量馈送到参考输入端,并与参考输入进行比较的过程。
2 请说明自动控制系统的基本组成部分。
解:作为一个完整的控制系统,应该由如下几个部分组成:①被控对象:所谓被控对象就是整个控制系统的控制对象;②执行部件:根据所接收到的相关信号,使得被控对象产生相应的动作;常用的执行元件有阀、电动机、液压马达等。
③给定元件:给定元件的职能就是给出与期望的被控量相对应的系统输入量(即参考量);④比较元件:把测量元件检测到的被控量的实际值与给定元件给出的参考值进行比较,求出它们之间的偏差。
常用的比较元件有差动放大器、机械差动装置和电桥等。
⑤测量反馈元件:该元部件的职能就是测量被控制的物理量,如果这个物理量是非电量,一般需要将其转换成为电量。
常用的测量元部件有测速发电机、热电偶、各种传感器等;⑥放大元件:将比较元件给出的偏差进行放大,用来推动执行元件去控制被控对象。
如电压偏差信号,可用电子管、晶体管、集成电路、晶闸管等组成的电压放大器和功率放大级加以放大。
⑦校正元件:亦称补偿元件,它是结构或参数便于调整的元件,用串联或反馈的方式连接在系统中,用以改善系统的性能。
常用的校正元件有电阻、电容组成的无源或有源网络,它们与原系统串联或与原系统构成一个内反馈系统。
3 请说出什么是反馈控制系统,开环控制系统和闭环控制系统各有什么优缺点?解:反馈控制系统即闭环控制系统,在一个控制系统,将系统的输出量通过某测量机构对其进行实时测量,并将该测量值与输入量进行比较,形成一个反馈通道,从而形成一个封闭的控制系统;开环系统优点:结构简单,缺点:控制的精度较差;闭环控制系统优点:控制精度高,缺点:结构复杂、设计分析麻烦,制造成本高。
自动控制原理部分课后题答案
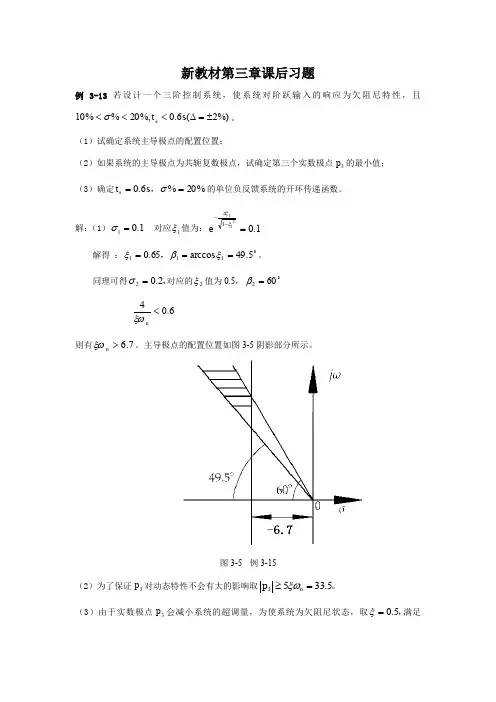
新教材第三章课后习题例3-13若设计一个三阶控制系统,使系统对阶跃输入的响应为欠阻尼特性,且%)2(6.0%,20%%10±=∆<<<s t s σ。
(1)试确定系统主导极点的配置位置;(2)如果系统的主导极点为共轭复数极点,试确定第三个实数极点3p 的最小值; (3)确定%20%6.0==σ,s t s 的单位负反馈系统的开环传递函数。
解:(1)1.01=σ 对应1ξ值为:1.02111=--ξπξe解得 :5.49arccos 65.0111===ξβξ,。
同理可得,2.02=σ对应的2ξ值为0.5,602=β6.04n<ξω则有7.6n >ξω。
主导极点的配置位置如图3-5阴影部分所示。
图3-5 例3-15(2)为了保证3p 对动态特性不会有大的影响取。
5.3353=≥n p ξω(3)由于实数极点3p 会减小系统的超调量,为使系统为欠阻尼状态,取,5.0=ξ满足s t s 6.0=的n ω值为:3.135.06.04n =⨯=ω取14=n ω则:35145.0553=⨯⨯==n p ξω 则闭环后传递函数为))(22()()()(3232p s s s p s R s C s n n n +++==Φωζωω[])1029.0(107.0)07.0(122+++=s s s开环传递函数为 []10446.078.02)0446.0(25.8)(1)()(22+⨯⨯+=Φ-Φ=s s s s s s G3-18 系统的特征方程式如下,试求系统在s 的右半平面的根数及虚根数。
(1)322091000s s s +++=; (2)432310520s s s s ++++=; (3)54323122432480s s s s s +++++=; (4)6543244478100s s s s s s +-+--+=。
【解】:(1)劳斯表为100410020910123s s s s劳斯表第一列符号没有改变,且特征方程各项系数均大于0,因此系统稳定,该系统三个特征根均位于s 的左半平面。
自动控制元件及线路课后题答案

• 现代的先进步进电机驱动器一般同时 包括细分、恒流斩波、升频升压等电 路。
第九章
• 1.产生误差的主要原因是负载电流磁势的交轴 分量。可采用负边补偿和原边补偿消除误差。 • 2.线性旋变接线图 • 3.旋变发送机和变压器的转角分别为 1 和 2 。旋 ' ' s 变变压器定子磁密与定子绕组 1 s3 轴线的夹角为 1 ,与转子绕组 R2' R4' ' 90 (1 2 ) ,与 R1' R3 轴线的夹角为 ' ' 的夹角为 1 2 。所以 R2 R4 中的感 应电势有效值为
• 8.步进电机最大输出转矩与运行频率的关系 称为运行矩频特性。起动频率与负载转矩的 关系是起动矩频特性,起动频率与负载转动 惯量的关系是起动惯频特性。在负载条件下 能无失步运行的最高控制频率称为运行频率。
12. 步进电动机的驱动器包括哪些主要部分? 它们的主要功能是什么?
驱动器包括脉冲分配器与功率放大器。 脉冲分配器接收控制脉冲和方向信号, 并按要求的状态顺序产生各相控制绕组 导通或截止的信号。 功率放大器包括信号放大器与处理、保 护电路,推动放大级和功率输出级。功放 输出级直接与步进电机各相绕组连接,直 接向绕组提供所要的电压、电流。
' ' ' ' ER 1 2 ) E R sin 24 ER cos[90 (1 2 )] E R sin(
故可测出两轴转角差。
7.当电机的轴被卡住不动,定子绕组仍加 额定电压,为什么转子电流会很大? 伺服电动机从启动到运转时, 转子绕组 电流的频率、电势及电抗会有什么变化? 为什么会有这些变化?
7.1)转子不动时,n=0,s=1, ' 1 - s r2 =0 模拟电阻 s 等效电路中转子电路阻抗最小,只有转子 本身的电阻和漏抗,故电流很大。 从物理角度看,转子不动时,转子与磁场 间相对速度最高,感 s :1 0 f2 = sf1 : f1 0
(完整版)自动控制原理课后习题及答案
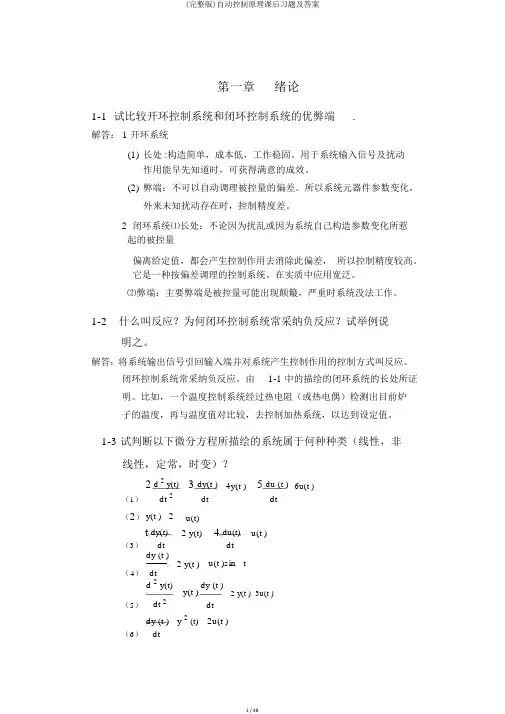
第一章绪论1-1 试比较开环控制系统和闭环控制系统的优弊端.解答: 1 开环系统(1)长处 :构造简单,成本低,工作稳固。
用于系统输入信号及扰动作用能早先知道时,可获得满意的成效。
(2)弊端:不可以自动调理被控量的偏差。
所以系统元器件参数变化,外来未知扰动存在时,控制精度差。
2闭环系统⑴长处:不论因为扰乱或因为系统自己构造参数变化所惹起的被控量偏离给定值,都会产生控制作用去消除此偏差,所以控制精度较高。
它是一种按偏差调理的控制系统。
在实质中应用宽泛。
⑵弊端:主要弊端是被控量可能出现颠簸,严重时系统没法工作。
1-2什么叫反应?为何闭环控制系统常采纳负反应?试举例说明之。
解答:将系统输出信号引回输入端并对系统产生控制作用的控制方式叫反应。
闭环控制系统常采纳负反应。
由1-1 中的描绘的闭环系统的长处所证明。
比如,一个温度控制系统经过热电阻(或热电偶)检测出目前炉子的温度,再与温度值对比较,去控制加热系统,以达到设定值。
1-3试判断以下微分方程所描绘的系统属于何种种类(线性,非线性,定常,时变)?2 d 2 y(t)3 dy(t ) 4y(t ) 5 du (t ) 6u(t )(1)dt 2 dt dt(2) y(t ) 2 u(t)(3)t dy(t) 2 y(t) 4 du(t) u(t ) dt dtdy (t )u(t )sin t2 y(t )(4)dtd 2 y(t)y(t )dy (t ) (5)dt 2 2 y(t ) 3u(t )dt(6)dy (t ) y 2 (t) 2u(t ) dty(t ) 2u(t ) 3du (t )5 u(t) dt(7)dt解答: (1)线性定常(2)非线性定常 (3)线性时变(4)线性时变(5)非线性定常(6)非线性定常(7)线性定常1-4 如图 1-4 是水位自动控制系统的表示图, 图中 Q1,Q2 分别为进水流量和出水流量。
控制的目的是保持水位为必定的高度。
自动控制习题课(习题答案)

uo (s)
31
ui (s)
-
+
1 R1
1 R2
-
1 R2
1 C1s
-
1 R2 1 R2
1 C2 s
uo (s)
ui (s)
-
+
1 R1
R2 R2C1s 1
1 R2 ( R2C2 s 1)
1 R2C2 s 1
uo (s)
ui (s)
-
+
1 R1
R2 R2C1s 1
1 R2C2 s 1
第三章 自动控制系统的时域分析
3-6某单位反馈随动系统的开环传递函数为:
若将开环特性近似为二阶的(即可考虑略去小时间常数)计算 闭环系统的瞬态性能指标 和 值。 解:先将开环传递函数写成时间常数形式:
第三章 自动控制系统的时域分析
解:由于要略去小时间常数项,即略去: 则新的开环传递函数为:
闭环传递函数为:
4
0.05s 3 0.2s 2 0.4s 1 0
试用胡尔
s 4 50s 3 200s 2 400s 1000 0
0 0 0 0
50 400 1 0 0
200 1000 50 400 1
200 1000 50 400 0 50 400 1 50 0, 2 0, 3 1 200 1000 0 1 200 0 50 400 4 1000 3 0, 且a4 1 0
可将框图看作是 则结果为:
输入的负反馈。
第二章 自动控制系统的数学模型
2-8化简下列系统结构图,并求出传递函数 。
第二章 自动控制系统的数学模型
解:
哈尔滨工业大学自动控制元件及线路 第一章 习题答案
0.118 N m
3)
Tc1
0.03 N m
,
I1
Tc1 Kt
0 .03 0.219
0.137 A
Tc 2
0.04 N m
,
I2
Tc2 Kt
0.04 0.219
0.183 A
U a RIa Ke
U a RIa Ke
Tc 0.03 N m, I a 0.137 A T c 0.04 N m, I a 0.183 A
Ra I a1
Ke
2n01 60
110
80 0.055
2
4600 60
Ke
110
Ke 0.219 V s/rad, Kt 0.219 N m/s
1) U a
70
,
Ua
Ke
2n02 60
70
n02
70 60 2K e
70 60 2 219
3050
r/min
,或
02
70 Ke
1
长,电机就会发热导致损坏。所以直流电机必须在磁场正常时才
能加上电枢电压。
综上所述,为了避免磁通很低时接通电枢电压,电磁式直流电
动机起动时应先接通激磁绕组,然后再接电枢电压。停机时,应
先断开电枢电压,然后再切断激磁绕组。
13.
Ua
Ra I a
Ea
Ra
Tem Kt
Ke , U a不变时,Tem
增加,必有 下降,即,
2)
m
Ra J KeKt
200 3.7 10 6 0.19 0.19
0.02 s
3)
由
m
Ra J KeKt
知
m与U
自动控制元件及线路 第五版 梅晓榕 课后答案
自动控制元件及线路第五版梅晓榕课后答案第一章简介1.1 自动控制的定义自动控制是指利用设备和线路来实现对系统或过程的自动管理和控制。
通过引入传感器、执行器和控制器等元件,可以使系统实现自动运行、自动调节和自动控制。
1.2 自动控制系统的组成自动控制系统主要由以下几个部分组成:•传感器:用于感知被控对象的状态或变量。
•执行器:用于执行控制信号,控制被控对象的状态或变量。
•控制器:通过对传感器的反馈信息进行处理,并生成控制信号,实现对被控对象的控制。
•信号调理电路:用于处理传感器信号,使其符合控制系统的输入要求。
•电源电路:为控制系统提供稳定的电源。
•通信线路:用于传输控制信号和传感器信号。
•被控对象:即需要被控制的系统或过程。
1.3 自动控制系统的分类自动控制系统可以按照不同的标准进行分类。
常见的分类方法包括按照控制方式、按照控制对象、按照控制任务等等。
按照控制方式可以分为开环控制和闭环控制。
开环控制是指控制器仅根据系统输入信号的设定值进行控制,不考虑被控对象的实际输出信号。
闭环控制则是根据系统输出信号与设定值的偏差来调节控制器的输出信号,实现对被控对象的精确控制。
按照控制对象可以分为连续控制系统和离散控制系统。
连续控制系统是指被控对象的输入与输出变量是连续变化的,如温度、压力等。
离散控制系统则是指被控对象的输入与输出是离散的,如开关等。
按照控制任务可以分为调节控制和跟踪控制。
调节控制是指对被控对象的输出变量进行调节,使其达到设定值。
跟踪控制则是指控制系统需要根据某个参考输入信号来跟踪输出信号,如跟踪轨迹等。
第二章传感器2.1 传感器的基本原理传感器是通过物理、化学、生物等效应来实现将被测量物理量转换为电信号的装置。
传感器的基本原理可以分为以下几种:•电阻性原理:根据被测量物理量对电阻的影响,如热敏电阻、应变电阻等。
•电容性原理:根据被测量物理量对电容的影响,如电容式湿度传感器等。
•压阻性原理:根据被测量物理量对压阻的影响,如压力传感器等。
自动控制元件习题答案
习题参考答案第一章习题1-1由负载总转矩决定习题1-2稳态电磁转矩、控制电流(电枢电流)不变;转速升高。
习题1-380.5 mN ·m习题1-6电枢电流减少;电磁转矩减少;转速升高。
第二章习题2-4空载输出电压 53 V ;输出电流 0.01667 A第三章习题3-82-2通电,步距角 1.5º;2-3通电,步距角 0.75º习题3-10步距角 1.8º/0.9º单双八拍运行时,起动转矩为 0.1N ·m ;步距角 0.9º双四拍运行时,起动转矩为 0.1N ·m ;步距角 1.8º单四拍运行时,起动转矩为 0.0707N ·m ;步距角 1.8º第四章习题4-6cos sin sin s c x y s x y U U U U U U co θθθθ=+=-+习题4-8(1)21θθ= (2)5γ=-,负号表示逆时针。
第五章习题5-421θθθ=-,若21θθ-大于0,顺时针转;21θθ-小于0,逆时针转; 21θθ-等于0,不转。
习题5-6(1) 逆时针方向;(2) 逆时针方向转过20°;(3) 不做(4) -20°(逆时针)习题5-70124.44sin()E fW θθ=Φ⋅-f 为激磁电源交变频率;W 为自整角变压器输出绕组有效匝数;Φ为自整角变压器的主磁通。
第六章习题6-8幅值控制、相位控制、幅相(复合)控制。
习题6-13控制信号(电压)消失时,伺服电动机不能停转,这种现象称为自转现象。
见书中图6-28实线所示机械特性。
自动控制元件 部分课后题答案
自动控制元件部分课后题答案第一章直流伺服电动机1-1直流伺服电动机的电磁转矩和控制电流由什么决定?答:a :由T em =C m ΦI a 知电磁转矩由每极磁通量和绕组电流大小决定。
b :由T em =T 0+T 2=CmΦIa 控制电流由负载转矩(T 2)和空载转矩(T 0)大小决定。
1-2当直流伺服电动机的负载转矩恒定不变时,控制电压升高将使稳态的电磁转矩、控制电流、转速发生怎样的变化?为什么?答:a :电磁转矩T em =T 0+T 2可见电磁转矩也不变。
由T em =C m ΦI a 知控制电流I a 也不变b :KeKtRaTem Ke Ua n -=知T em 不变可见U a 转速升高理想空载转速变大导致转速n 升高。
1-3已知一台直流电动机,其电枢额定电压Ua=110V ,额定运行时电枢电流Ia=0.4A ,转速n=3600rpm ,它的电枢电阻Ra=50欧姆,负载阻转矩To=15mN.m 。
试问该电动机额定负载转矩是多少?答:Ea=Ua-IaRa=110-0.4×50=90VEa=CeΦn,Ce=0.105Cm CmΦ=0.23836000.10590n 105.0=⨯=⨯Ea T em =T 0+T 2=CmΦIa→T 2=CmΦIa-T 0=0.40.238=0.0952-15×10-3=80.2mN.m 1-6当直流伺服电动机电枢电压、励磁电压不变时,如将负载转矩减少,试问此时电动机的电枢电流、电磁转矩、转速将怎样变化?并说明由原来的状态到新的稳态的物理过程。
答:磁转矩T em =T 0+T 2可见T 2↓电磁转矩也↓。
由T em =C m ΦI a 知控制电流I a ↓Ea=Ua-IaRa 可见I a ↓知Ea↑,由Ea=CeΦn 知Ea↑知n↑第二章直流测速发电机2-4某直流测速发电机,其电枢电压U=50V ,负载电阻R L =3000Ω,电枢电阻Ra=180Ω,转速n=3000rpm ,求该转速下的空载输出电压Uo 和输出电流Ia 。