
三维网格分割--基础知识汇总
flac3d基础相关命令
Flac3D基础知识
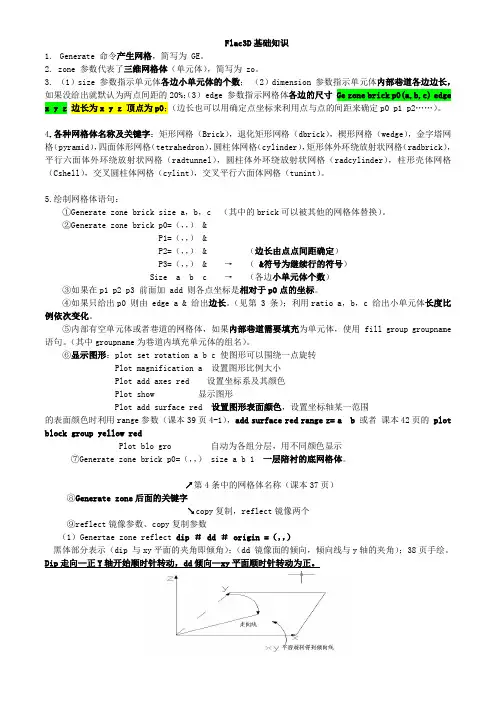
1. Generate 命令产生网格,简写为 GE。
2. zone 参数代表了三维网格体(单元体),简写为 zo。
3. (1)size 参数指示单元体各边小单元体的个数; (2)dimension 参数指示单元体内部巷道各边边长,如果没给出就默认为两点间距的20%;(3) edge 参数指示网格体各边的尺寸 Ge zone brick p0(a,b,c)
edge
x y z 边长为x y z 顶点为p0;(边长也可以用确定点坐标来利用点与点的间距来确定p0 p1 p2……)。
4.各种网格体名称及关键字:矩形网格(Brick),退化矩形网格(dbrick),楔形网格(wedge),金字塔网格(pyramid),四面体形网格(tetrahedron),圆柱体网格(cylinder),矩形体外环绕放射状网格(radbrick),平行六面体外环绕放射状网格(radtunnel),圆柱体外环绕放射状网格(radcylinder),柱形壳体网格(Cshell),交叉圆柱体网格(cylint),交叉平行六面体网格(tunint)。
5.绘制网格体语句:
①Generate zone brick size a,b,c (其中的brick可以被其他的网格体替换)。
②Generate zone brick p0=(,,) &
P1=(,,) &
P2=(,,) & (边长由点点间距确定)
P3=(,,) & → ( &符号为继续行的符号)
Size a b c → (各边小单元体个数)
③如果在p1 p2 p3 前面加 add 则各点坐标是相对于p0点的坐标。
④如果只给出p0 则由 edge a & 给出边长。(见第 3 条);利用ratio a,b,c 给出小单元体长度比例依次变化。
ICEM入门教程
ICEM入门教程
ICEM是一种用于三维几何建模和网格生成的软件工具,被广泛应用于流体力学和结构分析等领域。本教程将介绍ICEM的基础知识和操作技巧,帮助读者快速入门。
一、ICEM的界面和基本操作
1.启动ICEM后,会显示出主界面。主界面由菜单栏、工具栏、工具箱和3D图形窗口组成。
2.菜单栏包含了所有的命令选项,工具栏提供了一些常用命令的快捷方式,工具箱包含了各种网格生成工具。
1.可以通过菜单栏的“文件-导入”命令将几何模型导入到ICEM中。支持的导入格式包括STL、STEP和IGES等。
3.使用选择工具可以选择几何体的边、面和体。选择后,可以进行操作,如移动、旋转、缩放或删除。
三、网格生成的基本步骤
1.网格生成的第一步是创建一个空的网格。可以通过菜单栏的“几何-新建”命令创建一个新的几何体。
2.创建几何体后,可以使用绘图工具创建网格。在创建网格之前,可以设置网格的边界条件和约束条件。
3.使用边界条件工具可以定义网格的边界条件,如壁面、进口和出口等。约束条件工具可以定义网格的约束条件,如网格密度和网格尺寸等。 4.在设置完边界条件和约束条件后,可以使用生成工具生成网格。生成工具会根据边界条件和约束条件自动生成网格。
5.生成网格后,可以使用检查工具检查网格的质量。质量低的网格可能会影响数值计算的准确性,需要进行调整或修复。
6.调整或修复网格后,可以输出网格文件。输出格式可以是CGNS、FLUENT或ANSYS等。
四、ICEM的进阶技巧
2.使用网格生成辅助工具可以更高效地生成网格,如等间距法、背景网格法和缝合法等。
3.使用ICEM提供的优化工具可以优化网格的质量和结构,以提高数值计算的准确性和效率。
4.在处理大型模型时,可以使用ICEM的并行处理功能,以提高处理速度和效率。
5.学习和掌握ICEM的宏命令和脚本语言可以自动化网格生成过程,提高工作效率。
五、常见问题解决方法
cad常用命令及一些命令介绍
CAD常用命令
一
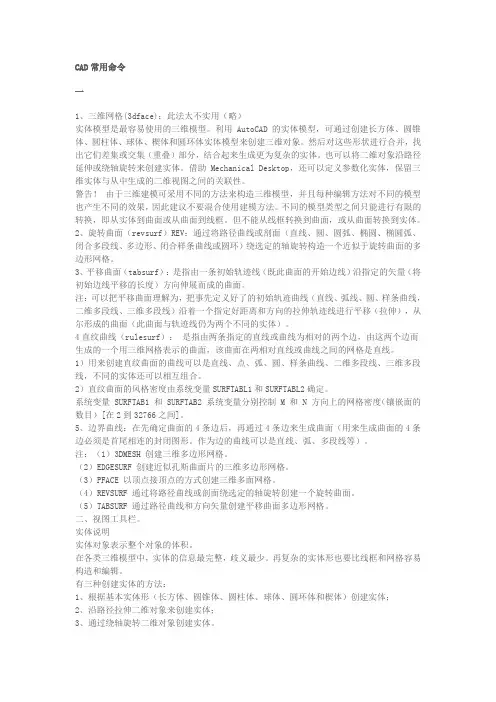
1、三维网格(3dface):此法太不实用(略)
实体模型是最容易使用的三维模型。利用 AutoCAD 的实体模型,可通过创建长方体、圆锥体、圆柱体、球体、楔体和圆环体实体模型来创建三维对象。然后对这些形状进行合并,找出它们差集或交集(重叠)部分,结合起来生成更为复杂的实体。也可以将二维对象沿路径延伸或绕轴旋转来创建实体。借助 Mechanical Desktop,还可以定义参数化实体,保留三维实体与从中生成的二维视图之间的关联性。
警告! 由于三维建模可采用不同的方法来构造三维模型,并且每种编辑方法对不同的模型也产生不同的效果,因此建议不要混合使用建模方法。不同的模型类型之间只能进行有限的转换,即从实体到曲面或从曲面到线框。但不能从线框转换到曲面,或从曲面转换到实体。
2、旋转曲面(revsurf)REV:通过将路径曲线或剖面(直线、圆、圆弧、椭圆、椭圆弧、闭合多段线、多边形、闭合样条曲线或圆环)绕选定的轴旋转构造一个近似于旋转曲面的多边形网格。
3、平移曲面(tabsurf):是指由一条初始轨迹线(既此曲面的开始边线)沿指定的矢量(将初始边线平移的长度)方向伸展而成的曲面。
注:可以把平移曲面理解为,把事先定义好了的初始轨迹曲线(直线、弧线、圆、样条曲线,二维多段线、三维多段线)沿着一个指定好距离和方向的拉伸轨迹线进行平移(拉伸),从尔形成的曲面(此曲面与轨迹线仍为两个不同的实体)。
4直纹曲线(rulesurf): 是指由两条指定的直线或曲线为相对的两个边,由这两个边而生成的一个用三维网格表示的曲面,该曲面在两相对直线或曲线之间的网格是直线。
1)用来创建直纹曲面的曲线可以是直线、点、弧、圆、样条曲线、二维多段线、三维多段线,不同的实体还可以相互组合。
2)直纹曲面的风格密度由系统变量SURFTABL1和SURFTABL2确定。
系统变量 SURFTAB1 和 SURFTAB2 系统变量分别控制 M 和 N 方向上的网格密度(镶嵌面的数目)[在2到32766之间]。
三维地理信息系统知识点总结
1、三维GIS在空间分析方面的独特应用:
三维空间分析除了包括二维gis的分析功能外,还应包括针对三维空间对象的特殊分析功能。具体可分为以下几类:空间查询,包括几何参数查询(空间位置、属性)、空间定位查询(点定位、面定位)、空间关系查询(邻接、包含、相离、相交、覆盖等)等;空间量测,包括距离、质心、面积、表面积、体积等;叠置分析;缓冲区分析,包括点缓冲、线缓冲、面缓冲、体缓冲等;网络分析,包括最短路径、资源分配、连通分析等;地形分析,包括趋势面分析、坡度坡向分析、晕渲分析等;剖面分析,它是实现通视分析、日照分析阴影计算等的基础;空间统计分析,包括统计图表分析、密度分析、层次分析、聚类分析等。
根据空间分析所处理的对象进行划分,空间分析方法主要有基于图形的方法与基于数据的方法两类。基于图形的空间分析方法如常规的缓冲区分析、叠置分析、网络分析、复合分析、邻近分析与空间联结等能直接从2D扩展至2.5D乃至3D。由于三维数据本身可以降维到二维,因此三维GIS自然能包容二维GIS的空间分析功能。三维GIS最有特色的也许是其基于三维数据的复杂分析能力,如计算空间距离、表面积、体积、通视性与可视域等。结合物理化学模型提供一些更具增值价值的真三维空间分析功能,如水文分析、可视性分析、日照分析与视觉景观分析等已成为三维GIS分析研究的重要内容之一,并正积极朝结合属性数据和其他专题数据开发知识发现的新方法、“面向解决与空间有关的问题”提供定量与定性结合的空间决策支持方向发展。
2、三维建筑物模型的重建方法:
大量的研究致力于地物(尤其是人工地物)的三维自动重建,而依据分辨率、精度、时间和成本等的不同已经有许多不同的技术方法可供选择。如Tao(2004)将三维建筑物模型的重建方法分为以下三类:1)基于地图的方法,利用已有GIS、地图和CAD提供的二维平面数据以及其他高度辅助数据经济快速建立盒状模型; 2)基于图象的方法,利用近景、航空与遥感图象建立包括顶部细节在内的逼真表面模型,该方法相对比较费时和昂贵,自动化程度还不高; 3)基于点群的方法,利用激光扫描和地面移动测量快速获得的大量三维点群数据建立几何表面模型。
有限元网格剖分原理
有限元网格剖分原理: 1. 引言 有限元法是求解复杂工程问题的一种近似数值解法,现已广泛应用到力学、热学、电磁学等各个学科,主要分析工作环境下物体的线性和非线性静动态特性等性能。 有限元法求解问题的基本过程主要包括:分析对象的离散化?有限元求解?计算结果的处理三部分。 曾经有人做过统计:三个阶段所用的时间分别占总时间的40%~50%、5%及50%~55%。也就是说,当利用有限元分析对象时,主要时间是用于对象的离散及结果的处理。如果采用人工方法离散对象和处理计算结果,势必费力、费时且极易出错,尤其当分析模型复杂时,采用人工方法甚至很难进行,这将严重影响高级有限元分析程序的推广和使用。因此,开展自动离散对象及结果的计算机可视化显示的研究是一项重要而紧迫的任务。 可喜的是,随着计算机及计算技术的飞速发展,出现了开发对象的自动离散及有限元分析结果的计算机可视化显示的热潮,使有限元分析的“瓶颈”现象得以逐步解决,对象的离散从手工到半自动到全自动,从简单对象的单维单一网格到复杂对象的多维多种网格单元,从单材料到多种材料,从单纯的离散到自适应离散,从对象的性能校核到自动自适应动态设计/分析,这些重大发展使有限元分析摆脱了仅为性能校核工具的原始阶段,计算结果的计算机可视化显示从简单的应力、位移和温度等场的静动态显示、彩色调色显示一跃成为对受载对象可能出现缺陷(裂纹等)的位置、形状、大小及其可能波及区域的显示等,这种从抽象数据到计算机形象化显示的飞跃是现在甚至将来计算机集成设计/分析的重要组成部分。 2. 有限元分析对网格剖分的要求 有限元网格生成就是将工作环境下的物体离散成简单单元的过程,常用的简单单元包括:一维杆元及集中质量元、二维三角形、四边形元和三维四面体元、五面体元和六面体元。他们的边界形状主要有直线型、曲线型和曲面型。对于边界为曲线(面)型的单元,有限元分析要求各边或面上有若干点,这样,既可保证单元的形状,同时,又可提高求解精度、准确性及加快收敛速度。不同维数的同一物体可以剖分为由多种单元混合而成的网格。网格剖分应满足以下要求: 合法性。一个单元的结点不能落入其他单元内部,在单元边界上的结点均应作为单元的结点,不可丢弃。 相容性。单元必须落在待分区域内部,不能落入外部,且单元并集等于待分区域。
第9章AutoCAD 基本三维表面造型
课 题:第9章 基本三维表面造型
课 时:共11学时(其中理论 1学时,操作10 学时),建议分四次课完成。
课 次 理论课时 上机课时 自学(作业)课时
第1次课 1 2
第2次课 3
第3次课 2
第4次课 3
合计 1 10
能力目标:
能进行三维曲面分析、设计;能对比较复杂的三维曲面进行创建、编辑;能使用用户坐标在三维曲面进行编辑;能熟练进行三维曲面建模。
本章重点:
三维曲面空间构造分析。三维曲面的创建、编辑综合应用能力。用户坐标在三维曲面创建中的应用。
本章难点:
用户坐标在三维曲面创建中的应用。对三维曲面空间构造的抽象性理解。三维曲面的创建、编辑综合应用能力。
教学用具:多媒体计算机网络机房,AutoCAD2009软件,随书配套光盘素材:“第9章”。
第1次课 3学时
三维曲面知识技能建构1
能力目标:
会基本三维曲面创建、编辑的基本操作和应用。
教学重点:
熟练掌握基本三维曲面创建、编辑的基本操作。
教学难点:
基本三维曲面的应用。
教学方法:
建议通过操作练习、任务驱动等方法传授基本知识和技能。
教学过程:
一、 表面造型基础
平面:
光滑曲面:前两章介绍的EXTRUDE 拉伸、REVOLVE旋转、LOFT放样等命令除了可以创建实体外,还可以创建光滑的曲面。
网格曲面:网格密度越大,曲面越平滑。基本的网格命令有三维面(3DFACE)、三维网格(3DMESH)和三维多面网格(PFACE)。AutoCAD还有五条高级的网格曲面命令:预定义的三维网格(3D)、旋转网格(REVSURF)、平移网格(TABSURF) 、直纹网格(RULESURF)和边界网格(EDGESURF)。
网格曲面技能实训:
对于网格曲面可以通过设置SURFTAB1和SURFTAB2来调整网格密度。球面网格密度的稀疏效果(8行×8列)与稠密效果(32行×32列)的对比。
二、基本网格命令
基于K-means聚类方法的三维点云模型分割_论文
2006.10计算机工程与应用1引言近年来,由于三维激光扫描仪的广泛使用,第四代数字多媒体———面向三维模型的数字几何处理时代已经到来[1]。在网络游戏、影视娱乐、三维CAD等应用中,如何根据某种局部形状特征,重用和修改现有三维模型,即三维模型的分割,已经成为一个重要研究课题[2]。2004年,基于分割的三维模型形状描述和检索列入了多媒体信息检索国际标准MPEG-7,这标志着一个巨大的产业前景[3]。三维模型分割,是指依据表面形状特征,将三维模型分解为一组数目有限、各自具有简单形状意义的较小模型的研究工作。它被广泛应用于网格简化、几何压缩与传输、交互编辑、纹理映射、几何变形、参数化、以及CAD逆向工程等数字几何处理工作[4,5]。目前国际国内对三维模型分割问题的研究,多数是面对具体应用问题,从图像分割技术推广而来,例如分水岭法、区域增长法、Mean-shift法、聚类分析方法等。目前还没有一个有效的三维模型分割评价标准,多数工作仅仅致力于进一步提高分割质量[2]。较早的三维模型分割工作,可以追溯到1991年Vincent和Soille将图像处理中的分水岭方法推广到任意拓扑连接的三维模型分割问题上[6]。另外两个有代表性的工作是:1997年Wu和Levine模拟电场在曲面网格上的分布,给出了基于物理的分割方法[4];1999年Mangan和Whitaker使用分水岭方法实现三维网格分割,并较好地解决了过分割问题[5]。更多的相关研究工作在文献[2]中有详细的介绍。但是,由于三维网格模型的有效性普遍较低,针对网格缝隙、空洞、悬挂点、边面退化等问题,目前还没有较为理性的健壮算法。于是,对三维点云模型的分割是本文的出发点。2三维模型的聚类分割聚类分析(ClusterAnalysis)是一种多元统计分析方法,它按照“物以类聚”的原则,对数据进行分类。其基本原理是:考察m个数据点,在m维空间内,定义点与点之间某种性质的亲疏距离;设m个数据点组成n类(n≤m),然后将具有最小距离的两类合为一类,并重新计算类与类之间的距离;迭代,直到任意基于K-means聚类方法的三维点云模型分割孙红岩1孙晓鹏2,3李华21(鞍山科技大学计算机系,辽宁鞍山114044)2(中国科学院计算技术研究所智能信息处理重点实验室,北京100080)3(中国科学院研究生院,北京100039)E-mail:xpsun@ict.ac.cn摘要提出采用K-means聚类分析方法对三维点云模型进行分割。论文指出,对于分布呈现类内团聚状三维点云模型,K均值聚类分割可以得到较好的结果。与三维网格模型的K均值聚类分割、点云模型的谱系聚类分割的实验结果比较证实了这一点。关键词三维模型分割聚类分割三维点云模型K均值聚类文章编号1002-8331-(2006)10-0042-04文献标识码A中图分类号TP3913DPointCloudModelSegmentationBasedonK-meansClusterAnalysisSunHongyan1SunXiaopeng2,3LiHua21(DepartmentofComputer,AnshanUniversityofScienceandTechnology,Anshan,Liaoning114044)2(KeyLabofIntelligentInformationProcessing,InstituteofComputingTechnology,ChineseAcademyofSciences,Beijing100080)3(GraduateSchoolofChineseAcademyofSciences,Beijing100039)Abstract:Inthispaper,weproposeamethodtosegmentmeshandpointscloudof3DmodelsusingClusterAnalysis.WhenbeingsegmentedbyK-meansclusteringalgorithm,pointsclouddatasetwithconglomerationfeaturepresentsabettersegmentation.ThisissupportedbythecomparisonwiththeresultsofhierarchicalclusteringsegmentationofpointcloudmodelandK-Meansclusteringsegmentationofmeshmodel.Keywords:3Dmodelsegmentation,clustersegmentation,3Dpointcloud,K-meanscluster基金项目:国家自然科学基金资助项目(编号:60533090,60573154);国家973基础研究规划资助项目(编号:G2004CB318000)作者简介:孙红岩(1968-),女,讲师,工程师,主要研究方向为计算机图形学,计算机辅助设计和软件工程等。孙晓鹏(1968-),男,博士,副教授,主要研究方向为计算机图形学,计算机辅助设计,科学计算可视化,图像处理,ERP和软件工程等。李华(1957-),男,博士,研究员,博士生导师,主要研究方向为计算机图形学,计算机辅助几何设计,网络虚拟现实,科学计算可视化以及医学图像处理等。42
点云入门知识
点云⼊门知识
学习⽬标:点云基础知识⼊门--持续更新
在这四种3D表⽰⽅式中(体素⽹格,点云,隐式表⾯和三⾓⽹格)为什么选择点云的⽅式呢?
个⼈理解中,原因有以下⼏点:
1、点云数据获取⽐较简单,⽽且点云最接近原始传感器的数据(激光雷达扫描得到的就是点云数据,深度传感器获得的是⼀个深度图像,可以理解为局部的点云)。
左图:深度传感器获得的图像,右图为激光雷达和深度传感器得到的点云(经过⼀定的处理)
2、点云的表⽰形式很简单。
3、不是所有的3维图形都能⽤隐式表⾯表⽰出来,⽽且隐式表⾯⽐较复杂。
4、由于点云中的点是不规则、⽆序的,所以有些研究是将点云转化为体素结构的形式,从⽽变成规则的表达。但是,在这个转化的过程中会丢失很多精准度。
5、三⾓⽹格的精度较⾼,但是也⽐较难以获得,常⽤于3维建模。
应⽤场景:
点云的应⽤场景⽐较⼴泛,如:⾃动驾驶、场景分割、AR等⽅⾯。
特别是⾃动驾驶,夜间⾏车时,摄像头的呈像效果并不是太好,但如果利⽤点云,则可以很好的把对象识别出来。未来可能是2D+3D结合的技术。
PointNet还可应⽤在3D场景的理解中:
如上图所⽰,输⼊的是RGB-D的图像,输出的是⽤3D框框住的物体,这⼀技术可应⽤在⾃动驾驶中。
学习内容(⼀些术语的理解--持续更新):
1、ground-truth:在三维领域中,ground-truth可以代表⼈⼯标注,即标签的意思。
2、Context:(即在点云中经常提到的上下⽂相关这⾥介绍下具体的含义)potential semantic dependencies between a targetpattern and its surroundings.(如下图,可以理解为最⼩红框中的信息不是独⽴存在的,⽽是和周围信息有着上下⽂的关系)
3、在先前的⼯作中,不仅有把点云转化为规则的体素⽹格的形式,还有把3D点云映射到2D上,然后⽤2D CNN进⾏处理,但是效果也不是很好。PointNet的提出,可以在点云上直接提取特征,使我们可以直接在点云上就⾏操作(下图展⽰了PointNet的应⽤)。(在这⾥建议从PointNet这篇论⽂⼊⼿)
基于谱聚类的三维网格分割算法(SpectralClustering)
基于谱聚类的三维⽹格分割算法(SpectralClustering)
谱聚类(Spectral Clustering)是⼀种⼴泛使⽤的数据聚类算法,[Liu et al. 2004]基于谱聚类算法⾸次提出了⼀种三维⽹格分割⽅法。该⽅法⾸先构建⼀个相似矩阵⽤于记录
⽹格上相邻⾯⽚之间的差异性,然后计算相似矩阵的前k个特征向量,这些特征向量将⽹格⾯⽚映射到k维谱空间的单位球上,最后使⽤K-means⽅法对谱空间中的数据点进⾏聚
类。具体算法过程如下:
⼀.相似矩阵
⽹格分割以⾯⽚为基本单元,为了能使算法沿着⼏何模型的凹形区域进⾏分割,⽹格相邻⾯⽚之间的距离采⽤[Katz et al. 2003]中提到的⽅法,具体形式在“”中有所解释,距
离由测地距离Geod_Dist和⾓度距离Ang_Dist两部分组成,如下所⽰:
上式中有两个重要的参数δ和η,参数δ通常取值范围为[0.01, 0.05],其⽤于控制测地距离和⾓度距离之间的权重⽐例,参数η通常取值范围为[0.1, 0.2],其使得分割边界更倾
向于凹形区域。 计算完相邻⾯⽚之间的距离后,相似矩阵中对应位置的值由距离的⾼斯函数得到:其中:
⼆.⽹格谱聚类
谱聚类⽅法在本质上都是类似的,都是利⽤相似矩阵的特征向量将原始空间中的数据映射到谱空间,并在谱空间中进⾏聚类。⽹格上的谱聚类⽅法如下:
1 由上述定义计算相似矩阵W;
2 计算归⼀化矩阵N:N = D-1/2WD-1/2;
3 计算矩阵N的前k个最⼤特征向量e1, e
2, … , e
k,以这k个特征向量为列组成矩阵U = [e1, e
2, … , e
k];
4 将矩阵U的每⼀⾏单位化后得到矩阵Ȗ;
5 提取出k个初始聚类中⼼⽤于K-means聚类,该过程先计算矩阵Q = ȖȖT,然后查找矩阵Q中的最⼩元素Qrs,那么r和s点就是两个距离最远的点,然后继续查找后续点;
6 以Ȗ的⾏向量为数据样本进⾏K-means聚类。
三维网格表面的分层分割算法
第36卷第d期 2002年4月 上海交通走学学报 J【)URNAI OF SHANGHAI JlAOTONG UNIVERSITY V0L 36 No 4 ADr 2002
文章编号:1 006 24 67(2002)O4 0,t94 04
三维网格表面的分层分割算法
严京旗,施鹏飞
(上海交通大学图像处理与模式识别研究所.上海200030)
摘要:提出了基于单位外法向矢量空间的分层表面网格分剖算法,通过将任意表面映射到单位
矢量空问即单位球面上,以单位球面划分作为模板应用到任意表面分剖.通过划分.为三维表面网
格建立了自然的区域面片分层表示.实验表明,新算法不仅计算速度快,而且具有很好的分割效果. 关键词:表面分剖;聚粪;三角形网格
中图分类号:TP 391 文献标识码:A
Hierarchical Segmentation Algorithm for 3D Mesh Surfaces
YANtling qi (Inst.of Image Processing&Pattern Recognition SHI Pen,g一 i Shanghai Jiaotong Univ.、Shanghai 200030,China)
Abstract:A hierarchiea[segmentation algorithm based on vector space was presented.It firstly maps the
arbitrary surfaces into a unit vector space,which is isomorphic tO the unit spherical surface,and then par— titions them by the temp[et of partitioning unit spherica[su rface.It intuitively produces a hierarchica[