
UG后处理tcl语言解释
TCL语言 Tcl (最早称为“工具命令语言”"Tool Command Language", 但是目前已经不是这个含义,不过我们仍然称呼它为TCL)是一种 脚本语言。 由John Ousterhout创建。 TCL很好学,功能很强大。TCL经常被用于 快速原型开发,脚本编程, GUI和测试等方面。
Tcl (最早称为“工具命令语言”"Tool Command Language", 但是目前已经不是这个含义,不过我们仍然称呼它为TCL)是一种 脚本语言。 由John Ousterhout创建。 TCL很好学,功能很强大。TCL经常被用于 快速原型开发,脚本编程, GUI和测试等方面。TCL念作“踢叩” "tickle". Tcl的特性包括: * 任何东西都是一条命令,包括语法结构(for, if等)。 * 任何事物都可以重新定义和重载。 * 所有的数据类型都可以看作字符串。 * 语法规则相当简单 * 提供事件驱动给Socket和文件。基于时间或者用户定义的事件也可以。 * 动态的域定义。 * 很容易用C, C++,或者Java扩展。 * 解释语言,代码能够动态的改变。 * 完全的Unicode支持。 * 平台无关。Win32, UNIX, Mac 上都可以跑。 * 和Windows的GUI紧密集成。 Tk * 代码紧凑,易于维护。 TCL本身不提供面向对象的支持。但是语言本身很容易扩展到支持面向对象。许多C语言扩展都提供面向对象能力,包括XOTcl, Incr Tcl 等。另外SNIT扩展本身就是用TCL写的。 使用最广泛的TCL扩展是TK。 TK提供了各种OS平台下的图形用户界面GUI。连强大的Python语言都不单独提供自己的GUI,而是提供接口适配到TK上。另一个流行的扩展包是Expect. Expect提供了通过终端自动执行命令的能力,例如(passwd, ftp, telnet等命令驱动的外壳).
具体例子 下面是TCL程序的例子: #!/bin/sh # next line restarts using tclsh in path \ exec tclsh ${1+"$@"} # echo server that can handle multiple # simultaneous connections. proc newConnection { sock addr port } { # client connections will be handled in # line-buffered, non-blocking mode fconfigure $sock -blocking no -buffering line # call handleData when socket is readable fileevent $sock readable [ list handleData $sock ] } proc handleData { puts $sock [ gets $sock ] if { [ eof $sock ] } { close $sock } } # handle all connections to port given # as argument when server was invoked # by calling newConnection set port [ lindex $argv 0 ] socket -server newConnection $port # enter the event loop by waiting # on a dummy variable that is otherwise # unused. vwait forever 另外一个TK的例子 (来自 A simple A/D clock) 它使用了定时器时间,3行就显示了一个时钟。 proc every {ms body} {eval $body; after $ms [info level 0]} pack [label .clock -textvar time] every 1000 {set ::time [clock format [clock sec] -format %H:%M:%S]} ;# RS 解释:第一行定义了过程every, 每隔ms毫秒,就重新执行body代码。第二行创建了标签起内容由time变量决定。第3行中设置定时器,time变量从当前时间中每秒更新一次。 Tcl被广泛的用做script语言,大多数情况下,Tcl和Tk(“Tool Kit”)库同时使用,Tk是一系列令Tcl易于编写图形用户接口的命令和过程 Tcl的一个重要特性是它的扩展性。如果一个程序需要使用某些标准Tcl没有提供的功能,可以使用c语言创造一些新的Tcl命令,并很容易的融合进去。正是由于Tcl易于扩展,很多人为它编写了扩展包,并在网上共享。 Tcl和其他编程语言例如c不同,它是一种解释语言而非编译语言。Tcl程序由一系列Tcl命令组成,在运行时由Tcl解释器解释运行。解释运行的一个优点是它可以自己为自己生成Tcl script。
变量和变量交换 不像c,Tcl的变量在使用前不需要声明。Tcl的变量在它首次被赋值时产生,使用set命令。变量可以用unset命令删除,虽然并不强制需要这样做。 变量的值通过$符号访问,也叫变量交换。 Tcl是一个典型的”弱类型定义”语言,这意味者任何类型可以存储在任何变量中。例如,同一个变量可以存储数字,日期,字符串甚至另一段Tcl script. Example 1.1: set foo "john" puts "Hi my name is $foo" Output: Hi my name is john Example 1.2: set month 2 set day 3 set year 97 set date "$month:$day:$year" puts $date Output: 2:3:97 Example 1.3: set foo "puts hi" eval $foo Output: hi 在这个例子里,变量foo存储了另外一段Tcl script. 表达式 包括数学表达式,关系表达式,通常用 expr命令。 Example 2.1: expr 0 == 1 Output: 0 Example 2.2: expr 1 == 1 Output: 1 两数比较,true则输出1,false输出0 Example 2.3: expr 4 + 5 Output: 9 Example 2.4: expr sin(2) Output: 0.909297 命令传递 以运算结果替代Tcl命令中的部分 Example 3.1: puts "I am [expr 10 * 2] years old, and my I.Q. is [expr 100 - 25]" Output: I am 20 years old, and my I.Q. is 75 方括号是命令传递的标志 Example 3.2: set my_height 6.0 puts "If I was 2 inches taller, I would be [expr $my_height + (2.0 / 12.0)] feet tall" Output: If I was 2 inches taller, I would be 6.16667 feet tall 命令流控制 Tcl有判断流转(if-else; switch)和循环控制(while; for; foreach) Example 4.1: set my_planet "earth" if {$my_planet == "earth"} { puts "I feel right at home." } elseif {$my_planet == "venus"} { puts "This is not my home." } else { puts "I am neither from Earth, nor from Venus." } set temp 95 if {$temp < 80} { puts "It's a little chilly." } else { puts "Warm enough for me." } Output: I feel right at home. Warm enough for me. Example 4.2: set num_legs 4 switch $num_legs { 2 {puts "It could be a human."} 4 {puts "It could be a cow."} 6 {puts "It could be an ant."} 8 {puts "It could be a spider."} default {puts "It could be anything."} } Output: It could be a cow. Example 4.3: for {set i 0} {$i < 10} {incr i 1} { puts "In the for loop, and i == $i" } Output: In the for loop, and i == 0 In the for loop, and i == 1 In the for loop, and i == 2 In the for loop, and i == 3 In the for loop, and i == 4 In the for loop, and i == 5 In the for loop, and i == 6 In the for loop, and i == 7 In the for loop, and i == 8 In the for loop, and i == 9 Example 4.4: set i 0 while {$i < 10} { puts "In the while loop, and i == $i" incr i 1 } Output: In the while loop, and i == 0 In the while loop, and i == 1 In the while loop, and i == 2 In the while loop, and i == 3
UG基础 第10章 后处理(UGPost)

2020/7/2
Page 31 【例10-1】建立5轴铣床后处理
•
步骤二:建立双转台5轴后处理。
• 在【File】菜单下选择【Save】命令,弹出【Select A License】对话框,单击按钮,如图10-12所示。
• 在弹出的【Save As】对话框中,保存后处理将新建 的5轴后处理加入到template_post.dat文件中 (template_post.dat文件的所在路径为UG安装目录下
2020/7/2
Page 4 10.1.1 刀轨源文件
• CLSF是刀位源文件(Cutter Location Source File)的英文缩写,意思是刀具位置源 文件,简称刀位源文件,是由加工一个工件 所需的所有刀具轨迹按照一定的加工顺序连 接起来构成的ATP语言格式的文本文件。
Page 5
Page 2 第10章 后处理(UG/Post)
10.1 后置处理的基本概念及任务
10.2
后处理构造器简介
10.3 后处理构造器参数定义
10.4
后处理实例
10.5Βιβλιοθήκη 本章小结10.6课后习题
2020/7/2
Page 3 10.1 后置处理的基本概念及任务
10.1.1 刀轨源文件 10.1.2 后处理器 10.1.3 加工输出管理器
2020/7/2
Page 9 10.1.3 加工输出管理器
• Manufacturing Output Manager 简称 MOM,即加工输出管理器,是一个应用程序。 UG/Post用它来启动后处理,将内部刀轨数据 加载给解释程序,并生成.tcl文件和.def文件。
2020/7/2
Page 10 10.2 后处理构造器(UG/Post Builder) 简介
应用Tcl语言实现非正交五轴联动数控机床后置处理

收稿日期:2009-12-02作者简介:刘东杰(1977-),男,工程师,主要从事CAD/CAM 精密制造技术研究.结构与工艺应用T cl 语言实现非正交五轴联动数控机床后置处理刘东杰(东北电子技术研究所,辽宁 锦州 121000)摘 要:针对非正交五轴联动数控机床,即转动工作台与主轴成45 倾角的特殊双转台五轴联动数控机床,进行了机床结构分析,通过对机床运动学求解,提出了刀位点后置处理坐标变换的计算方法,推导出相应的坐标变换公式,并将该算法成功应用到T cl 语言编程中,实现了非正交五轴联动数控机床后置处理程序编制.该后置处理程序稳定可靠,并已成功应用于工程实际中.关键词:T cl 语言;后置处理;五轴联动中图分类号:TG 502.1;TP 312 文献标识码:A 文章编号:1673-1255(2010)01-0075-04Achieved Post Processing for Non Orthogonal 5 axisLinkage CNC Machine by Programming with Tcl LanguageLIU Dong jie(Nor theast Resear ch I nstitute of Electronics T echnology ,Jinz hou 121000,China)Abstract:After analyzing the structure and kinem atics features of 5 ax is linkage CNC machine w ith tw o ro tary tables and one of the rotary axis fix ed at angle of 45 to the spindle,the algorithms for the post processing method of cutter location data are proposed and the corresponding formulate of coordinate conversion are de duced,the post processing for non orthogonal 5 axis linkag e CNC machine by programming w ith Tcl languag e is achieved.The post processor is stable and reliable,and put into practical application. Key words:T cl language;post processing;5 ax is linkage 数控加工设备的结构形式逐步趋向紧凑化、集成化、复杂化、多样化,现代数控加工机床的加工程序编制仅仅依靠手工编程的方式,在准确率和编程效率上已经不能满足复杂、精密零件的加工要求,甚至一些复杂加工程序是无法用手工编程的方式来实现的.随着计算机技术的不断发展,计算机辅助制造(CAM )技术日臻完善,CAM 软件已经被广泛应用于航空、航天、医疗、汽车、电子等诸多领域.其中,西门子公司的UG NX 辅助设计制造软件是目前主流的计算机辅助CAD/CAM/CAE 集成设计软件之一.利用U G NX/CAM 编制数控加工程序,一般包括前置处理和后置处理2个过程,如图1所示.图1 程序处理过程前置处理是指在计算机辅助制造过程中,将CAD 设计的模型,通过CAM 软件模块计算产生的刀位轨迹的整个过程.前置处理产生的是刀位轨迹源文件(cutter location source file),要将其转换成机第25卷第1期2010年2月光电技术应用EL ECT RO-O PT IC T ECHNOL OGY APPL ICAT I ONVol.25,No.1Februar y.2010床能够识别的G 代码就必须通过后置处理来完成.因此,后置处理是数控加工中的一个重要环节,其主要任务是将CAM 软件生成的刀位轨迹源文件转成特定机床可接收的数控代码(NC)文件[1].不同的数控机床,因控制系统的不同,对其数控程序要求的代码格式辅助命令等使用不同.因此要针对不同的数控系统生成不同的后置处理生成器[2].到目前为止,机床后置处理算法研究基本成熟,但如何运用已有的成熟算法解决实际加工中具体机床的NC 程序后置处理问题,用于实际零件加工,仍然具有重要的工程应用价值[3].以德马吉非正交五轴联动数控机床DM U50V 为例(即转动工作台与主轴成45 倾角的特殊双转台五轴联动数控机床),分析机床结构,建立了机床结构运动学数学模型及算法.并介绍了如何将数学模型及算法写入Tcl 语言,完成后置处理程序的编制.1 机床运动学算法分析DMU50V 数控机床结构采用双轴数控回转摆动工作台,机床运动坐标包括X 、Y 、Z 3个移动坐标和转动轴C 及与Z 轴成45 夹角的转动轴B ,如图2所示.其中,C 轴为任意角度,B 轴的运动范围是0 ~180 .机床第4轴B 轴与Z 轴交点与机床原点之间的距离H 是机床的一个重要参数,如图3所示.该参数影响工作台旋转后的坐标[4].图2 DM U 50V 机床坐标系假设工件坐标系O W x yz 与机床坐标系OX YZ 平行,且O W 在机床坐标系OX YZ 中的坐标为(x 0,y 0,z 0),工件坐标系中任意点的刀具中心位置即刀位点为(x w ,y w ,z w ),假定刀轴矢量为单位向量n,n =a x i +a y j +a z k (a z !0).从而,确定加工点(x w ,y w ,z w )时,机床运动坐标X 、Y 、Z 、B 、C 的值[5].图3 旋转工作台坐标关系1.1 确定机床B 、C 轴旋转角度将任意刀轴矢量ON 的起点移到机床坐标系的原点,并平移B 轴使之过O 点.在实际加工中,B 、C 轴的运动方向都是刀具相对工作台的运动方向,与工作台的实际运动方向相反,因此问题可转化为任意刀轴矢量ON 如何转化成ON 0(如图4所示),即如何将刀轴矢量旋转到与机床坐标系Z 轴方向一致的位置.要达到上述要求需进行4次旋转:(1)将刀轴矢量ON 绕Z 轴顺时针旋转一周,形成一个圆弧;(2)将单位矢量ON 0绕B 轴旋转形成一个半圆弧(0 ∀B ∀180 ),2个圆弧产生交点M ;(3)将刀轴矢量ON 绕Z 轴旋转角度C 至OM ;(4)将OM 绕B 轴顺时针旋转角度B 至ON 0.从而,使任意刀轴矢量与Z 轴重合.图4 旋转工作台角度计算根据图4中向量关系可推导出OM =OO 1O 1M =a z k +a 2x +a 2y(cos C #i +sin C #j )(1)OM =OO 2O 2M =12(-j +k )+22∃(22cos B (j +k )+sin Bi)(2)由式(1)、式(2)可得cos B =2a z -1C #=arcsin (1-a z a 2x +a 2y)得出机床的旋转坐标为76光 电 技 术 应 用 第25卷B =arccos (2a z -1)(3)C =arcsin (1-a za 2x +a 2y)+C %(4)其中,C %为向量ON 与X 轴的夹角,根据向量所在象限的不同,具体取值随之变化.令a 2x +a 2y =a xy,则旋转角度C 可表示为C =arcsin 1-a z a xy +arctan a ya xa x >0a y >0arcsin 1-a za xy+90a x =0a y >0arcsin1-a z a xy +arctan a ya x+180 a x <0a y >0arcsin 1-a za xy+180a x <0a y =0arcsin 1-a z a xy +arctan a ya x -180a x <0a y <0arcsin 1-a za xy -90a x =0a y <0arcsin 1-a z a xy -arctan a ya x a x >0a y <0arcsin1-a za xya x >0a y =0(5)1.2 求解旋转后的直角坐标值求解工作台旋转后的任意刀位点(x w ,y w ,z w )在机床坐标系OX YZ 中的坐标(X ,Y ,Z ),根据机床的运动顺序进行如下空间变换(1)将工件坐标系O w xyz 原点平移到机床坐标系OX YZ 原点O,平移距离为(x 0,y 0,z 0-H ),其中(x 0,y 0,z 0)为工件坐标系原点在机床坐标系中的坐标值,变换矩阵为T 1=1 0 0 00 1 0 00 0 1 0x 0 y 0 z 0-H 1(6)(2)工件绕B 倾斜轴旋转B 角,变换矩阵为0 0cos B 0 sin B 0-sin Bcos B 0 00 0 1 00 0 0 1∃1 0 0 00 cos45 sin45 00 -sin45 cos45 00 0 0 1(7)(3)工件绕Z 轴旋转C 角,变换矩阵为R 1=cos C sin C 0 0-sin C cos C 0 00 01 00 0 0 1(8)(4)将工件坐标系原点平移到新工件坐标系O 1x 1y 1z 1原点处的坐标变换矩阵为T 2= 1 0 0 0 0 1 0 0 01 0-x 0 -y 0 -z 0+H 1(9)因此,工作台旋转后的刀位点的齐次坐标[X ,Y ,Z ,1]表达式为[X ,Y,Z,1]=[x w ,y w ,z w ,1]T 1R 1R 2T 2(10)2 后置处理的T cl 语言编程实现Tcl 是&工具控制语言(tool control language)∋的缩写,是一种交互式解释性计算机语言,几乎可以在所有的平台上解释运行,有强大的功能和简单的语法,具有很强的可扩充性和可移植性.嵌入UG NX 系统中,通常用于CAM 中的后置处理程序和加工文档处理程序.应用Tcl 语言编制后处理程序主要开展2项工作:(1)完成事件定义文件的编写;(2)完成事件处理文件的编写.事件定义文件用来控制事件处理后输出的数据格式,事件处理文件用来控制加工过程中的每个事件的处理方式.为了快速搭建后置处理程序框架,可以通过NX/Post Builder 建立事件定义文件和事件处理文件的程序框架,根据实际情况,在程序框架中通过Tcl 语言,添加相应的用户化内容.2.1 编写子程序完成B 、C 角度和刀位点坐标计算 在事件处理文件框架中新建3个子程序为:77第1期 刘东杰:应用T CL 语言实现非正交五轴联动数控机床后置处理proc M OM before motion{};proc r otate c{c pos in pos out};proc rotate b{b pos in pos out}.通过3个子程序分别完成B、C旋转角度的计算、坐标变换矩阵和刀位点在新坐标系中的坐标计算.子程序proc MOM before motion{},T cl语言源代码示例(部分):(1)定义全局变量global mom tool ax is 定义刀轴矢量;global mom pos 定义基于机床坐标系下的运动坐标值;global mom prev pos定义前一个运动事件的坐标系;global mom motion event定义当前运动事件的类型;(((2)确定机床工作台状态及B、C旋转角度if{$tmpz=1}{ 机床主轴矢量垂直于工作台;set ud pos(b)0.0 B轴旋转角度为0;rotate c$ud pos(c)mom pos ud posrotate c$ud pos(c)mom pos arc center ud cpos ((上述程序段为子程序pro c M OM before motion 的部分程序段示例,由于篇幅关系不再展开叙述.通过T cl语言进行一系列事件的逻辑判断、数学计算,最终完成B、C旋转角度的计算、坐标变换矩阵和刀位点在新坐标系中的坐标计算.2.2 后置处理程序与UG/CAM系统的集成将定义好的事件处理文件和事件定义文件存储在相应的后置处理程序存放的根目录下,如:(E:\ Program F iles\U GS\NX3.0\M A CH\resour ce\postpro cessor).并在该根目录中找到template post.dat文件,打开该文件并对文件进行如下修改.DMU50V 后置处理器${UG II CAM PO ST DIR}DM U50V.tcl, ${UG II CA M PO ST DIR}DM U50V.def.通过上述编辑完成了后置处理程序与UG/ CAM系统的集成,用户通过UG/CAM系统直接对DM U50V机床后置处理进行调用.3 结 束 语以上通过结合非正交五轴联动数控机床(DMU50V)的结构特点,介绍了后置处理算法,并将该算法成功应用到Tcl语言编程中,实现了非正交五轴联动数控机床后置处理程序编制并已成功应用于工程实际中.后置处理作为CAD/CAM系统中的关键环节,决定了CAD/CAM软件的应用效果和复杂零件加工的质量、效率等.文中提出的机床运动学算法的推导对同类型设备和标准五轴联动数控机床的后置处理程序开发具有一定的参考价值.参考文献[1] 张磊.U G N X4后处理技术培训教程[M].北京:清华大学出版社,2007.[2] 李海泳,张森棠,赵明,等.U G N X数控加工技术[M].北京:清华大学出版社,2006.[3] 成群林,侯正全,宋健,等.特殊五坐标数控机床后置处理技术研究[J].航天制造技术,2007(6):20-22. [4] 葛振红,姚振强,赵国伟.非正交五轴联动数控机床后置处理算法[J].机械设计与研究,2006,22(2):79-81.[5] 丁勇,耿小强,陈刚.一种特殊结构的五轴数控机床的后置处理算法与软件实现[J].CA D/CA M与制造信息化,2005(1):77-78.(上接第59页)了DSP计算庞大数据的高效性和FPGA精于并行处理的优点,系统具有集成度高、存储量大、处理速度快和方便传输等特点.另外系统也有很好的通用性,不仅能够用于目标识别,还可实现压缩、分类等其他信息处理,具有广泛的应用前景.参考文献[1] 赵建平,李捍东.基于DSP的图像处理系统的应用研究[J].自动化技术与应用,2008,27(11):45-48. [2] 贾俊涛,张桂林.基于U SB2.0的图像传输系统的设计与实现[J].计算机工程与设计,2006,27(17):3239-3242.[3] 李方慧,王飞,何佩坤.T M S320C6000系列DSPs原理与应用[M].2版.北京:电子工业出版社,2003:1-2,9-11.[4] 谷延锋,刘颖,贾友华,等.基于光谱解译的高光谱图像奇异识别算法[J].红外与毫米波学报,2006,25(6):473-477.78 光 电 技 术 应 用 第25卷。
Cimatron和UG软件后置处理的比较及应用

文章编号:1674-540X(2011)02-023-05Cimatron和UG软件后置处理的比较及应用尹冠群,周吉,程松(上海电气集团股份有限公司中央研究院,上海200070)摘要:针对五轴数控加工机床的应用,分别基于Cimatron和Unigraphics(UG)软件的后置处理系统,对零件刀路轨迹文件的后置处理及生成五轴加工系统可识别的代码等问题进行了研究;分析与研究了DMU70V型五轴数控机床中心坐标转换数学模型。
比较此两种软件的后置处理情况、资源整合合理利用达到最恰当的使用和处理结果,为不同场合选用不同的后置处理提供依据。
关键词:五轴联动加工中心;后置处理;Cimatron;Unigraphics(UG)中图分类号:TG659文献标志码:ACommonApplicationofCimatronandUGPostProcessingYINGuanqun,ZHOUJi,CHENGSong(ShanghaiElectricGroupCo.,Ltd.CentralAcademe,Shanghai200070,China)Abstract:Fromtheapplicationperspectiveof5-axismachiningtool,theproblemofcutterlocationfilegeneratedintheCimatronandUnigrahpics(UG)postprocessingsystemthatistranslatedintothecodeidentifiedby5-axismachiningtoolNCsystemisstudied.AfterhavinganalyzedandresearchedthoroughlythemathematicalmodelofcoordinatetransformationofCNCmillingmachiningcenterDMU70V.Comparingthesituationofthepostprocessingbytwosoftware,itmakesresourcesintegrateandmeetsthemostapplicationandprocessingresultproperly.Moreover,itprovidesthebasisofusingdifferentpostprocessingsoftwareindifferentoccasions.Keywords:5-axislinkagemachiningcenter;postprocessing;Cimatron;Unigraphics(UG)随着数控加工技术的不断发展,五轴和高速加工必将成为主流。
UG后处理文件的安装及使用

UG后处理文件的安装及使用从各大三维网站上都能找到UG的后处理文件,每个后处理器(如西门子的840D)一般包含两个文件。
一个为*.tcl,使用TCl语言编写的处理程序,另一个为*.def,是定义文件。
下面介绍如何使用这些后处理文件。
1.安装后处理为了使一个后处理程序能够在UG中进行使用,必须在后处理配置文件中注册、安装它。
UG6.0默认的后处理配置文件为X:\Program Files\UGS\NX 6.0\MACH\resource\postprocessor\template.dat。
该文件中,“#”开始的行为注释行,其他每一行为一个后处理器注册项,其格式为:后处理器名,包含路径的事件处理器文件,包含路径的定义文件例如,MILL_3_AXI S,${UGII_CAM_POST_DIR}mill3ax.tcl, ${UGII_CAM_POST_DIR}mill3ax.def。
明白了这个就好说了。
首先将后处理文件拷贝到Postprocessor文件夹里面。
然后将template.dat这个模板文件打开,复制里面的任意一个后处理器的这一行。
然后将这一行修改为自己添加的后处理器所对应的文件名。
比如添加一个西门子840D的后处理器,那就把后处理器的名字改为840D,处理器文件改成所拷贝文件中的840D.tcl,前面的路径不要动。
同理定义文件改为840D.def。
这样就可以保存退出了。
2.使用后处理当后处理器安装好后就可以使用了,具体的做法如下:打开已经做好加工操作(Operation)的UG文件,选取一个或多个加工操作,点击“Manufacturing Operations”工具条上“UG/POST postprocess”图标,出现后处理的对话框,在对话框中选取特定机床的后处理器,如果第一步添加后处理器没有错误的话就应当可以看到自己的后处理器名,如840D。
再给出输出文件的名称,点击Ok或Apply即可生成输出文件。
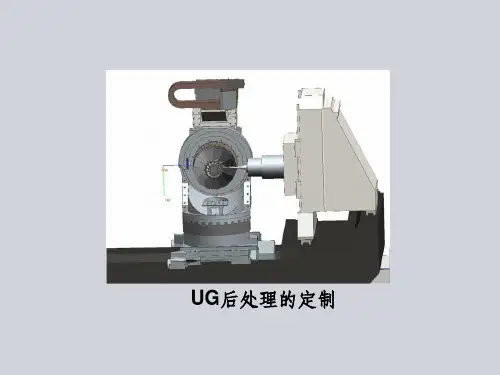
UG_后处理的定制
END 謝謝大家
*.tcl文件
*.nc文件
*.def文件
后处理器缺省路径
后处理器的加载
UG/Post Builder工具
udssoft.pui
1、事件处理器(udssoft.tcl) 包含一系列指令用来处理
不同的事件类型 2、定义文件(udssoft.def)
主要包含与特定机床相关 的静态信息
定制后处 理的名称
MOM_output_literal "( $mom_tool_name D=[format "%.2f" $mom_tool_diameter] R=[format "%.2f" $mom_tool_corner1_radius] )"
2、强制输出 MOM_output_literal “亿和"
3、输出加工时间 global mom_machine_time MOM_output_literal "(time: [ format "%.2f" $mom_machine_time] MIN)"
UG另外 写的命令
设定螺旋下刀方式,续1
左键按住不放拖 到需要位置松开
设定螺旋下刀方式,续2
Linear是G1逼近,要走G02/G03 就是Full_circle/Quadrant
定义圆弧输出(全圆或四分之一圆)
加入Turbo,使后处理速度加快数倍,适合于类似FANUC系统
பைடு நூலகம்
方法:类似于才定 制螺旋下刀的方式
自定义程序头 决定是否有序列号N输出
#决定是否强制输出内容
*.def 文档
浅析UG后处理中的定制命令

TECHNOLOGY AND INFORMATIONIT技术论坛60 科学与信息化2019年7月下浅析UG后处理中的定制命令肖兵兵 裴计达 中捷机床有限公司 辽宁 沈阳 110142摘 要 UG是众多后处理软件中的老牌明星,拥有大量的使用者和相关从业者,在汽车、模具以及航空航天领域内具有不可撼动的地位,后处理程序是软件编程中的核心环节,完善、安全的后处理程序是编程中的重要资源,掌握后处理程序的编写方法是每个UG使用者的必备技能,否则只能受制于人,要实现灵活可靠的编程功能,就离不开定制命令。
关键词 UG;后处理;定制命令引言定制命令(Custom Command )是UG 后处理中非常重要的功能,可以帮助UG 编程者实现一些逻辑上比较复杂的任务。
通常POSTBuilder 能够生成符合机床控制系统要求的NC 程序,但有些机床的控制系统比较特殊,一般的后处理不能满足要求。
这时候就需要使用定制命令(Custom Command )来处理这些情况,所以使用定制命令可以看作是制作UG 后处理中比较高阶的层次,能熟练使用定制命令可以大大提高后处理的适用能力。
使用定制命令要求后处理制作者具备一定的计算机语言编程能力,因为定制命令要求使用TCL 语言进行编写, TCL 是Tool Command Language 的缩写,中文叫工具命令语言。
最初由美国加州大学伯克利分校开发 ,TCL 是一种解释执行的脚本语言,几乎可以在任何的平台运行,它具有非常强大的的功能和简单的语法。
我们用到的UG 后处理是由这个脚本语言做的,所以我们用后处理构造器(PostBuilder )制作定制命令也要由TCL 语言编写[1]。
1 TCL的基本语法 命令名称 选项 参数1 参数2 参数N它们之间用一个空格隔开,而且只能是一个空格。
格式书写很重要,不能有任何的错误,一个空格不能多也不能少,否则编译器就会报错。
除了TCL 语言中的固定语法和命令外,定制命令中会经常用到MOM/mom 命令,MOM/mom 命令是UG 内部扩展命令,MOM 开头是指令,它指导后处理器完成一个特定动作,mom 开头是变量名称,代表UG 内部一个特定参数。
UG后处理制作说明汇总
Tool Path(刀軌事件):定義機床控制﹑機床運 動和循環加工等事件。
Machine Control(機床控制):控制冷卻液﹑主 軸﹑刀號﹑刀補等事件。例如﹕ Spindle RPM 設置的SM03;也可以是模式的改變﹐如輸出是
CONFIDENTIAL
Presenter:
4
UG_Post-Builder界面介紹 點激新增進入Create New Post Processor模式
Quality Assurance
新建后處理的名稱 后處理說明 公制﹑英制選擇 銑床﹑車床選擇
機台種類選擇 控制器選擇 通用格式
UG提供的格式 在瀏覽器中選已有的
No為不顯示。負數前總有”-”號。 Lead Zero(前零):正數前面的零是否輸出。
Print Date: 13-Mar-20
foxsemicon integrated technology Inc.
CONFIDENTIAL
Presenter:
13
UG_Post-Builder界面介紹 3.2.5 Word Sequencing (字地址順序)
foxsemicon integrated technology Inc.
CONFIDENTIAL
Presenter:
14
UG_Post-Builder界面介紹
Quality Assurance
3.2.6 Custom Command(用戶指令)
Import(插入已有的指令):從UGNX4.0\POSTBUILD\pblib\custom_command路徑
CONFIDENTIAL
UG-后处理程序解析
6: 自动换刀格式此程序没有输出,以上更改可使用搜索字符方式快速查找。
7: 未说明的其它格式参数请不要随意更改。
UG刀路回放
000001.pim
%,MX--, ;(JIATIE COMPANY Tel:0769-3000000;This is for nx4) N0010 G17 G90 N0012 G53 Z0 S10000 M03 M08 N0014 G51 E0.01 N0016 G54 N0018 G04 K500 N0020 G43 D1 ;(ToolName=D10 D=10.00 R=0.00 ) N0024 G00 X0.0 Y-24.15 S10000 M03 N0026 Z15. N0028 Z2.7 N0030 G01 Z-.3 F3000. N0032 Y-21.15 N0034 X-16. F5000. N0036 G02 X-21.15 Y-16. I0.0 J5.15 N2380 G00 Z15. N2382 M09 N2384 G53 Z-1 N2386 M05 N2388 G53X0Y0 M30 %,MX--,
UG 后处理
龚老师-----制作
1:在产生完一系列刀具路径后,需要将这些刀具路径按其在机床中的加 工顺序排列,然后对它们进行后处理,产生机床代码文件 .NC PIM 或其 它后缀格式。
2:如果机床具有自动换刀功能,则可将不同尺寸刀,则仅可将尺寸相同的 刀具的刀具路径组合在一组。
2:此后处理开启了螺旋下刀圆弧输出。(若你机床不接受此格式) 关闭螺旋下刀圆弧输出:打开dochop.tcl 文件 PB_CMD_init_helix 更改成 # PB_CMD_init_helix
浅谈SIEMENS数控系统UG后置处理常用TCL语句使用技巧
浅谈SIEMENS数控系统UG后置处理常用TCL语句使用技
巧
刘解语
【期刊名称】《电脑与电信》
【年(卷),期】2018(000)009
【摘要】SIEMENS数控系统为满足数控加工中心高速、高效、高精度加工零件的要求,提供了一系列特有的指令功能,其程序结构有独特的要求.使用UG软件的数控编程人员往往只需关心加工刀轨,把生成程序代码的任务交给后置处理来完成.为满足数控编程人员的需求,就需要使用TCL语言制作后置处理.本文结合SIEMENS系统指令特点,简要介绍TCL语言替换命令、流程控制命令在SIEMENS系统后置处理制作中的应用.
【总页数】5页(P39-43)
【作者】刘解语
【作者单位】洛阳市第一高级中学,河南洛阳 471000
【正文语种】中文
【中图分类】TP312
【相关文献】
1.浅析 UG NX Postbuilder 结合 TCL 语言的后置处理 [J], 尹童飞;王建新;胡忠彪
2.MasterCAM9.0软件专用后置处理程序的开发用于SIEMENS 810D数控系统[J], 魏家鹏;王素艳
3.浅谈UG6.0后置处理器的应用 [J], 袁国伟
4.基于Mastercam X3的SIEMENS 802D数控铣床系统后置处理程序开发 [J], 张莲;黄浪贵
5.TCL语言在FANUC数控系统UG后置处理中的应用 [J], 刘解语
因版权原因,仅展示原文概要,查看原文内容请购买。
(完整版)五轴UG(NX)后处理
0 引言UG作为一种优秀的CAD/CAM软件,他几乎可以覆盖从设计到加工的方方面面。
利用UG NX CAM加工模块产生刀轨。
但是不能直接将这种未修改过的刀轨文件传送给机床进行切削工件,因为机床的类型很多,每种类型的机床都有其独特的硬件性能和要求,比如他可以有垂直或是水平的主轴,可以几轴联动等。
此外,每种机床又受其控制器(controller)的控制。
控制器接受刀轨文件并指挥刀具的运动或其他的行为(比如冷却液的开关)。
但控制器也无法接受这种未经格式化过的刀轨文件,因此,刀轨文件必须被修改成适合于不同机床/控制器的特定参数,这种修改就是所谓的后处理。
近年来,五轴加工已开始应用到精密机械加工领域,工件一次装夹就可完成五面体的加工。
如配置上五轴联动的高档数控系统,还可以对复杂的空间曲面进行高精度加工。
但五轴机床后置处理因机床具体结构、刀位文件不同。
后置处理所得出的数控程序也不尽相同。
因为五轴加工的后处理非常关键,本人结合自己的实际工作经验,着重谈谈五轴加工中心后处理的制作过程。
1 UG后处理开发方法UG/Post Execute和UG/Post Builder共同组成了UG加工模块的后置处理。
UG的加工后置处理模块使用户可方便地建立自己的加工后置处理程序。
后处理最基本的2个要素就是刀轨数据(Tool Path Data)和后处理器(A Postprocessor)。
利用UG/Post Execute后置处理器进行后处理,有2种方法:①利用MOM(Manufacturing Output Manager),②利用GPM(Graphics Postprocessor Module)。
MOM的工作过程如下:刀轨源文件→Postprocessor→NC机床MOM后处理是将UG的刀轨作为输入,他需要2个文件,一个是Event Handler,扩展名为.tcl,包含一系列指令用来处理不同的事件类型;另一个是Definition File,扩展名为.def,包含一系列机床、刀具的静态信息。