
PLC机械手课程设计报告
P L C机械手课程设计报告Company Document number:WTUT-WT88Y-W8BBGB-BWYTT-19998目录附录1 机械手电气原理图附录2 机械手梯形图摘要机械手主要用于搬动或者装卸零件的重复动作,动力来源于液压系统。
在机械手控制选用PLC,其原因安全可靠。
机械手控制分为手动、回原点、单步、单周期、自动五大部分。
各个功能运用转换开关进行切换,切后按照以前步骤继续执行。
通过PLC输出驱动中间继电器,接通电磁阀。
首先运用AUTOCAD绘制实际工程电气接线图,在实验室运用实验模拟设备,进行编程模拟。
关键字:机械手 PLC 电气接线图电磁阀中间继电器1 设计目的和要求目的(1)用PLC实现对机械手手、自动控制。
(2)用PLC设计具有多种操作方式的电控系统的程序结构。
(3)掌握一般控制系统操作方式切换时保持系统状态连续的程序设计思路和方法。
(4)自行设计手动、回原点、单步、单周期和自动五种工作方式下的控制程序。
要求(1)绘制电气原理图时要符合国家标准。
(2)PLC配置及硬件接线正确。
(3)PLC程序要满足设计要求。
(4)编写规范可读性强。
(5)程序设计报告撰写规范。
2 机械手的工艺和控制要求设备概况机械手在专用机床及自动生产线上应用十分广泛,主要用于搬动或者装卸零件的重复动作,以实现生产自动化。
本设备为一般机械手,其动力来源于液压系统。
2.1.1 工艺介绍机械手搬运工件动作示意图如下:图机械手搬运工件动作示意图左上角为原点位置,工件按下降—>夹紧—>上升—>右行—>下降—>放松—>上升—>左行—>回原点为一个工作周期。
上升/下降、左行/右行、夹紧/放松的动作均采用电磁阀控制液压系统实现,都工作顺序由行程开关和定时器进行控制。
2.1.2 面板操作该系统的控制方式由操作面板的行程开关进行选择,设计时要求能够进行手动、自动操作方式控制功能。
控制要求2.2.1液压系统油泵启动及停止单按钮操作,按下油泵启/停按钮,油泵启动,在按下一次油泵停止。
系统工作时卸荷阀得电升压,反之卸荷阀失电卸荷。
2.2.2机械手工作方式机械手的操作方式分为手动、回原点、单步、单周期、自动五种工作方式,五种工作不仅能各自独立工作,还能按顺序实现他们之间的互相转换,转换过程中原状态保持,转换后按照新的工作方式进行。
(1)手动:选择手动方式,按下手动按钮,结合限位开关,对各个动作进行单独控制。
如:按下机械手下降按钮,机械手下降,松开机械手按钮,机械手停止下降,或者到位后,机械手停止下降,机械手只能在左限位和有限位才能下降中间不可以下降。
(2)回原点:选择回原点方式,按下原点按钮,机械手以最快及最安全的路径回到原点位置停止。
如:若机械手未夹物体时,以最快路径回到原点位置;若机械手夹了物体必须搬运到B点,在回到原点位置。
(3)单步:选择单步方式,按一次启动按钮,机械手动作一个工步后自动停止。
(4)单周期:选择单周期方式,按启动按钮,机械手动作一个周期后自动停止;在动作过程中,按停止按钮,机械手立即停止,在按启动按钮,机械手继续动作,机械手继续动作,一个周期后自动停止。
(5)自动:选择自动方式,按启动方式,机械手周而复始的动作;在动作过程中,按停止按钮,机械手不立即停止等到当前一个周期结束才停止。
2.2.3系统保护和报警功能。
该系统的动力装置为液压控制系统。
液压系统要求具有滤油器堵、油温高声光报警,失压和油位低要求声光报警、立即卸荷和停油泵的保护功能故障报警后,按报警解除按钮,可解除报警信号。
3 PLC 控制系统发设计方法。
确定输入输出根据机械手的控制要求,确定输入的个数。
在本控制中,共需要22个输入点,14个输出点。
选着PLC 的型号。
在常用的PLC 中,能那个满足这样的输入数点数的PLC 有许多类型。
为此在这里我们选择PLC224XP 作为最佳型号;这样的PLC 我们熟悉他的编程和输入输出接线,以及他的扩展模块的使用。
机械手设计框图:为力的地址一依据。
其编址表如下图PLC 输入输出编址表图 PLC输入输出编址表注释:由于编址表内没有原点指示灯的输出,在做实验时把作为原点指示灯,为电机输出,其他与编址表相同。
4 电气原理图设计在实际工程运用中必须有系统接线图,绘制电气原理图采用CAD绘图方法。
主要绘制主电路和控制电路。
在每张图纸中最多只能有八个点。
在绘制时主电路和控制电路分开。
在控制电路中输入与输出分开。
由于接线图和真实的接线图必须一一对应,所以在接线图的绘制中必须考虑实际的情况:如空开的使用,电机的接地保护等。
主电路设计在附录XX为主电路电机的接线图。
三相电源经过接线端子进入主电路部分。
其中经过空开1,最后经过空开接触器热继电器为三相电机供电。
其中另外一相到达附录XX为电源供电,其中一个为直流24V供电,最后为PLC供电。
输入电路在附录十中有输入电路,由PLC内部42V电源供电。
其输入的各个端子上最多只能接两根线,所以绘制接线端子应该注意到这一点。
在每张图中最多只能有八个点。
从输入图中可以看出头转换开关输入按钮输入,和传感器输入信号输入。
每个输入必须和端子表对应。
且需注意PLC的输入输出端子必须和实际的PLC端子一一对应。
输出电路在附录十中有输出电路,从输出图可以看出输出可以直接驱动灯和扬声器。
在输出中可以看出输出驱动中间继电器。
有中间继器去接通电磁阀,,这样做有力于保护PLC。
输出需外接24V电源。
由电源部分共给绘图注意事项绘制电气原理图时应注意,从上到下,从左到右。
绘制图时主电路为粗实线,且为绿色,控制电路为细实线,为白色。
5 PLC程序设计由于机械手动作复杂,且要求还能互相之间进行切换。
所以在设计程序时采取模块化思想。
有主程序调用相应的模块。
实现功能间的转化,在设计程序的过程中要求能够在模式切换后能够在继续进行上次的位置进行,所以在设计时我采用了存储器VW0来记忆机械手的其位置。
VW0为全局变量所以在模式切换后不会被清零。
在主程序流程图中(如图),可以看出各种模式的切换是根据开关所处的位置来决定的。
很据处位置所处的位置的不同调用不同的子程序。
可以看出这种方法的思路简单。
而且易于实现,避免了逻辑的复杂性。
在在相应的模式里面加入限制条件这样就能够实现所需求的动作在手动子程序里面(如图)在每一步的后面都给VW0赋不同的数值,在这里.给VW0 值并不影响自动的逻辑顺序。
这是因为在各个模式切换时我必须知道机械手所处的位置,为以后模式的切换提供有力的条件。
在回原点流程图(图)从所有子程序可以看出,在VW0=1,或者VW0=0..时,机械手正处于原点位或者最下限位置。
故机械手没有夹紧物体,最短回原点路径为,直接上升,碰到最上限开关后回原点。
若VW0>1,可以看出是夹着物体像B点移动,或者正在向原点移动,所以跟单周期一样,直接调用单周期子程序即可实现。
可以看出运用各个位置的记忆,对模式的切换有很大的帮助。
且回原点显得最为简单。
从单步流程图(如图)中可以看出,每步的位置决定了下一步的走向。
没按一次转换开关的启动按钮VW0自己增加一次,它的具体数决定下一步的走向。
当回到原点否VW0自动清零。
可以看出这样为各个模式的切换的通用性打下基础。
从单周期和自动流程图中(图)中,可以看出他们在程序的控制中是一样的,不一样的是在主程序对其条件进行了限制,故能实现不同功能。
主程序流程图图主程序流程图手动子程序图手动子程序流程图回原点子程序流程图图回原点子程序流程图图单步流程图图单周期流程图自动流程图自动流程图与单周期(图)几乎一样。
其功能不同主要在于主程序对他们条件限制。
由他们的流程图可看出,运用记忆单元来记录各个位置可以看出,程序的繁琐性。
但根据调试的结果可以看出运用记忆单元调试结果是最好的。
是能够实现各个模块的转换,而且还能实现各个模块的功能。
程序调试机械手控制逻辑比较复杂所以在程序调试时要将就技巧。
应该先调节各个子程序,把每个子程序调试成功后在进行总体调节。
在手动调节时是非常轻松的,很快就调试成功。
单步、单周期、和自动的调试也是非常的轻松。
调试的难点在回原点和各个模式间的相互转换。
在程序设计时应该首先考虑如何回原点和模式转换的问题,因为这将影响到你设计成需的思路。
我选择了记忆各个位置的算法,虽然程序显得比较繁琐,但却能实现各个功能,而且程序格式清晰。
具体程序请见程序附录XXX6 总结该机械手已经在生产实际中运用。
用机械手搬运物体,显得效率的提高。
在本次程序的设计中还有许多地方显得不足,如卸荷阀在程序中的具体应用没有体现出来。
在电机和安全方面设计的还不够。
自己主要设计机械手动作的逻辑顺序。
程序不够完善。
在本次设计中,我学会了运用CAD绘制电气接线图。
对电气的操作规范有了深刻的认识。
在程序设计中要总体设计程序思路。
然后分块设计。
在程序设计中我加强理解PLC基本指令的使用方法。
对基本指令的具体运用有了深刻的概念。
在程序的调试阶段,体会到调试程序的重要性。
在自己设计的程序一般来说都有许多逻辑错误如果不经过调试一般很难发现,如:输出的覆盖,上一句话线圈接通,而下一条指令却又把它关断,在如该复位的再下一个模式里没有复位。
总之,会有许多问题。
经过这两周的实习,我对PLC的认识进一步加强。
在设计接线图时,理解了硬件部分。
在硬件中输入运用PLC的内部24V电源。
在输出中运用外接24V电源驱动。
这些问题如果不实际操作很难深刻认识。
程序设计中,复习了各种指令的运用。
加强;了自己的动手能力。
我们应该多参加这样的训练。
PLC课程设计报告书
山东交通学院电控与PLC课程设计报告书院(部)别信息科学与电气工程学院姓名Donald George指导教师王长顺课程设计任务书题目基于PLC的机械手控制(天煌)基于PLC的多通道温湿度监控装置(天煌)基于步进电机控制的PLC实现(东疆教仪)院 (部) 信息科学与电气工程学院学生姓名Donald George5 月 27 日至6 月 7日共2 周指导教师(签字)院长(签字)成绩评定表目录摘要 (1)第一章基于PLC 的机械手控制(天煌) (3)1.1总体设计要求 (3)1.2设计目的 (3)1.3 I/O分配 (4)1.4梯形图及STL语句 (4)1.5实验照片 (12)1.6实验心得 (12)第二章基于S7-200 PLC的多通道温湿度监控装置(天煌) (13)2.1总体设计要求 (13)2.2设计目的 (13)2.3 EM235的使用 (13)2.4 I/O分配 (20)2.5主程序及子程序结构框图 (20)2.6梯形图 (22)2.7 实验照片 (26)2.8实验心得 (26)第三章基于PLC的步进电机的控制(东疆教仪) (27)3.1总体设计要求 (27)3.2设计目的 (27)3.3 I/O分配 (27)3.4工作及设计原理 (28)3.6实验照片 (36)3.7实验心得 (36)第四章设计总结 (37)参考文献 (38)摘要电控与PLC课程设计主要基于PLC的控制实验,结合理论知识从而对其有更好的认识,以至于在工作中更好的运用。
可编程控制器(PLC)把计算机的功能完备、通用性和灵活性好等优点和继电器控制系统的操作方便、简单易懂、价格低廉等优点结合起来,因此它是一种适应与工业环境的通用控制装置。
现在的可编程序控制器和原来的控制系统相比,增加了算术运算、数据转换、过程控制、数据通讯等功能,已可以完成大型而复杂的控制任务。
可编程序控制器作为工业自动化的技术支柱之一,在工业自动控制领域占有十分重要的地位。
PLC步控机械手实验报告文档

PLC步控机械手实验报告文档实验报告:PLC步控机械手一、实验目的本次实验旨在通过PLC(可编程逻辑控制器)控制步进电机,实现机械手的自动化控制,熟悉PLC的编程和应用。
二、实验器材和软件1.PLC:型号为XY-PLC系列;2.机械手:采用步进电机驱动;3.电源:PLC和步进电机分别供电;4.PLC编程软件;5.串口线和电缆。
三、实验原理PLC(Programmable Logic Controller),又称可编程逻辑控制器,是一种数字化操作设备,主要用于工业自动化领域的控制系统。
它通过编程控制逻辑功能,实现对工业过程的自动化控制。
步进电机是一种将电信号转换为机械运动的装置。
步进电机每接收到一个脉冲信号,就会转动一个固定角度,因此可以通过控制脉冲信号的频率和数量来控制步进电机的转动速度和位置。
四、实验步骤1.连接PLC和步进电机:a.将PLC和步进电机分别接上电源;b.使用串口线将PLC与计算机连接;c.将电机驱动模块与PLC相连。
2.编写PLC控制程序:a. 打开PLC编程软件,新建一个Ladder Diagram(LD)程序;b.设计程序逻辑,例如控制机械手的移动轨迹;c.编写PLC程序代码。
3.传输程序到PLC:a.将编写好的PLC程序传输到PLC设备;b.通过串口线将计算机与PLC进行连接;c.在PLC编程软件中选择“传输”选项,将程序传输到PLC设备。
4.进行实验验证:a.确保PLC和步进电机连上电源;b.启动PLC程序,观察机械手的运动是否符合预期;c.调整控制程序,实现机械手的准确控制。
五、实验结果和分析通过编写PLC控制程序,成功实现了对步进电机的控制,并通过控制机械手运动轨迹的设计,实现了机械手的自动化控制。
通过修改PLC程序代码,可以实现不同的控制模式和机械手运动方式。
六、实验总结本次实验通过PLC控制步进电机,实现了机械手的自动化控制。
通过该实验,我们深入了解了PLC的编程和应用,并掌握了步进电机的控制原理和技术。
机械手搬运加工PLC课程设计
机械手搬运加工PLC课程设计作者前言机械手搬运加工PLC课程设计,主要是把学到的知识应用到设计中,是理论联系的过程。
对自动化专业要求:1.不仅注重软件设计还要硬件设计并重,我们不是计算机专业,软件只是一方面。
(软件设计毕竟要容易一些,除了本文的自动控制,有能力尽可能联系实际,手动程序、原点复位、断电保持等)2.仿真和实际电路连接最好要有。
3.最后锦上添花的是用组态王软件组合起来。
(前面的是重点,前面做好也能得优)学习目的:设计可以很容易的完成,要多问问老师,给予指导,学到不少东西。
最后,非常感谢我的王老师、任老师、(大学中佩服的老师不多,首先第一条德,我是很佩服的;第二才是学识)。
在啰嗦一句,当你搜到这篇文章时,可能已经大三下学期了,抓紧时间准备考试,抓紧时间要么考研,要么学习。
2014.6.13日午时记电气控制与PLC课程设计课题:机械手臂搬运加工流程控制系别:电气与信息工程学院专业:自动化姓名:王弘毅学号:0924111XX指导教师:孙XX 董XX 王XX 任XXXXXXXXXX学院2014年6月13日成绩评定·一、指导教师评语(根据学生设计报告质量、答辩情况及其平时表现综合评定)。
二、评分课程设计成绩评定成绩:(五级制)成绩:(五级制)指导教师签字年月日目录目录1.引言 (1)2.控制要求 (2)3.硬件系统设计 (3)3.1机械手臂的结构 (3)3.2系统硬件配置及组成原理 (4)3.3电气控制的设计 (4)3.4 PLC I/O分配表 (5)3.5 PLC外部接线图 (5)4.搬运机械手的软件系统设计 (5)4.1PLC顺序功能图 (7)4.2控制顺序功能图 (7)4.3绘制搬运机械手PLC控制梯形图 (7)4.4各部分功能具体实现 (8)5.系统调试及结果分析 (11)5.1编程指令的选择 (12)5.2接地点的选择 (12)5.3结果分析 (13)6.课程设计心得 (12)7.参考文献 (13)8.附录 (14)8.1附录一 (15)8.2附录二 (17)8.3附录三 (18)第一章引言课程设计背景:随着工业自动化的发展,在工业生产中,越来越多的自动化设备已经完全取代了传统的人工参与工作的工业生产流程。
机械手plc控制设计总结

机械手PLC控制设计项目年度总结一、项目概述项目名称:机械手PLC控制设计项目负责人:____________________项目团队成员:____________________项目周期:____年____月至____年____月二、设计目标和要求1. 设计目标:开发一套高效稳定的PLC控制系统,用于机械手的精准操作和控制。
2. 技术要求:确保系统能够实现____________________(例如:高速响应、精准定位等)。
三、项目实施过程1. 需求分析:与利益相关者进行沟通,明确了机械手的操作需求和技术规格。
2. 系统设计:设计了基于PLC的控制逻辑,包括输入/输出配置、逻辑编程等。
3. 系统集成:将PLC控制系统与机械手硬件进行集成测试。
4. 现场调试:在实际工作环境中对系统进行调试,确保其性能稳定可靠。
5. 用户培训和文档编制:为操作人员提供培训,并编制了详细的使用手册。
四、项目成果1. 成功实现了机械手的自动控制,提高了操作效率和准确性。
2. 在实际应用中,系统表现稳定,故障率低。
3. 用户反馈良好,操作简便,维护方便。
五、遇到的挑战及应对1. 挑战:____________________。
应对措施:____________________。
2. 挑战:____________________。
应对措施:____________________。
六、经验与教训1. 项目管理经验:如何高效地协调团队资源,确保项目按时完成。
2. 技术经验:在PLC编程和系统集成方面的实践经验。
3. 遇到的问题和解决方法:____________________。
七、未来工作建议1. 对现有系统进行进一步优化,以提高____________________。
2. 探索新的技术应用,如____________________,以增强系统功能。
3. 加强与用户的沟通,收集反馈,持续改进产品。
八、总结本项目在机械手PLC控制设计方面取得了重要成果,不仅提高了操作效率,也为未来相关项目提供了宝贵的经验。
PLC搬运机械手课程设计
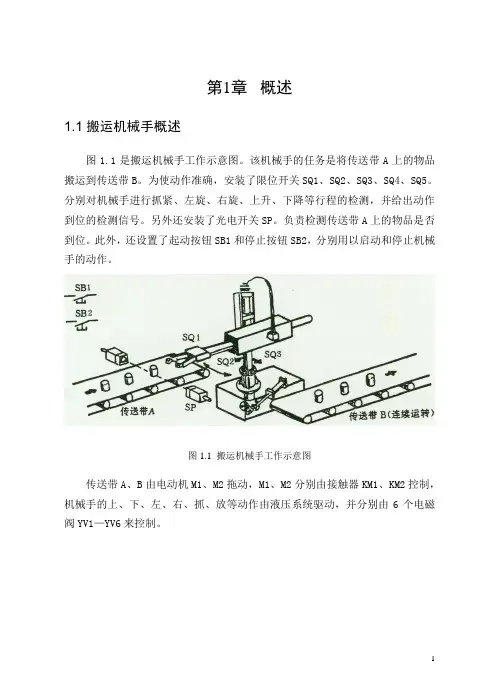
第1章概述1.1搬运机械手概述图1.1是搬运机械手工作示意图。
该机械手的任务是将传送带A上的物品搬运到传送带B。
为使动作准确,安装了限位开关SQ1、SQ2、SQ3、SQ4、SQ5。
分别对机械手进行抓紧、左旋、右旋、上升、下降等行程的检测,并给出动作到位的检测信号。
另外还安装了光电开关SP。
负责检测传送带A上的物品是否到位。
此外,还设置了起动按钮SB1和停止按钮SB2,分别用以启动和停止机械手的动作。
图1.1 搬运机械手工作示意图传送带A、B由电动机M1、M2拖动,M1、M2分别由接触器KM1、KM2控制,机械手的上、下、左、右、抓、放等动作由液压系统驱动,并分别由6个电磁阀YV1—YV6来控制。
1.2搬运机械手运动过程根据对机械手的工艺过程及控制要求分析,机械手的动作过程如图1.2所示:图1.2机械手动作过程1.3设计要求传送带B处于连续运行状态,不用PC控制。
机械手和传送带A要求按照一定的顺序动作,其步序图如图1.3所示。
启动时,机械手按照步序图的工步顺序动作;停止时,机械手停止在现行工步上。
重新启动时机械手从停止前一瞬间的动作继续进行;PLC断电时的要求与停止时的要求一致。
要求搬运机械手控制系统具有手动、单周期和连续循环三种工作方式。
1.4设计任务1.设计和绘制电气控制原理图或PC I/O接线图、功能表图和梯形图,编写指令程序清单。
2.选择电气元件,编制电气元件明细表。
3.设计操作面板电器元件布置图。
4.上机调试程序。
5.编写设计说明书。
启动按钮SB1停止按钮SB2手爪抓限位开关SQ1手臂左限位开关SQ2手臂右限位开关SQ3手臂上限位开关SQ4手臂下限位开关SQ5光电开关SP 传送带A运行KM1手臂左旋YV3手臂右旋YV4手臂上升YV1手臂下降YV2手爪抓紧YV5手爪松开YV6步序234567891s11个搬运周期图1.3搬运机械手动作步序图第2章控制方案论证机械手电气控制系统,除了有多工步特点之外,还要求有单周(连续)控制和手动控制等操作方式。
(完整word版)PLC机械手臂课程设计原稿
气动机械手控制系统1 课程设计的任务与要求1。
1 课程设计的任务1。
熟悉三菱FX2N PLC的机构及使用。
2.掌握相关的PLC的编程操作并实现所要求的功能。
3。
具备PLC的硬件设计。
4.熟悉PLC仿真软件的操作和仿真。
通过本次论文,进一步加强自己对机械手和PLC的认识,以及它们在生活中广泛应用.1.2 课程设计的要求气动机械手动作示意图如下图所示,气动机械手的功能是将工件从A点搬运到B点,控制要求为:(1)气动机械手的升降和左右移动分别由不同的双线圈电磁阀实现,电磁阀线圈失电时能保持原来的状态,必须驱动反向的线圈才能反向运动;(2)上升、下降的电磁阀线圈分别为MB2、MB1;右行、左行的电磁阀线圈为MB3、MB4;(3)机械手的夹钳由单线圈电磁阀MB5来实现,线圈通电夹紧,断电松开;(4)机械手的夹钳的松开,夹紧通过延时2s实现;(5)机械手下降、上升、右行、左行的限位由行程开关BG1、BG2、BG3、BG4来实现。
图1 气动机械手动作示意图2气动机械手控制系统设计方案制定本设计采用三菱系列PLC设计下图为一个将工件由A处传送到B处的机械手,上升/下降和左移/右移的执行用双线圈二位电磁阀推动气缸完成.当某个电磁阀线圈通电,就一直保持现有的机械动作,例如一旦下降的电磁阀线圈通电,机械手下降,即使线圈再断电,仍保持现有的下降动作状态,直到相反方向的线圈通电为止.另外,夹紧/放松由单线圈二位电磁阀推动气缸完成,线圈通电执行夹紧动作,线圈断电时执行放松动作。
设备装有上、下限位开关和左、右限位开关,它的工作过程如图所示,有八个动作,即为:原位下降夹紧上升右移左移上升放松下降图2 机械手的动作周期3气动机械手控制系统设计方案实施3.1气动机械手控制系统电路元器件选择为实现设计目的,本设计需用到两台三相电机,4个接触器,4个继电器.其中M1三相电机控制机械手臂的上下移动(KM1闭合M1电动机正转,机械手臂下降;KM2闭合M1电动机反转,机械手臂上升);M2三相电机控制机械手臂的左右移动(KM3闭合M2电动机正转,机械手臂右移;KM4闭合M2电动机反转,机械手臂左移)。
PLC课程设计报告书
山东交通学院电控与PLC课程设计报告书院(部)别信息科学与电气工程学院姓名Donald George指导教师王长顺课程设计任务书题目基于PLC的机械手控制(天煌)基于PLC的多通道温湿度监控装置(天煌)基于步进电机控制的PLC实现(东疆教仪)院 (部) 信息科学与电气工程学院学生姓名Donald George5 月 27 日至6 月 7日共2 周指导教师(签字)院长(签字)控制过程如下:分别有总的启、停按钮,开始时,按下启动按钮SB后,机械手处于原始位置,Y3亮,过2秒钟,变为放松状态,则Y1亮,Y7亮,准备2秒钟后,机械手开始顺序动作,SW1 按键实现“多次循环/一次循环”的切换,“多次循环”可自动循环完成整个过程,直至按停止按钮复原。
“一次循环”实现一次完整工作过程,若仍需工作,则需按键控制。
“停止”按钮应设有两个,一个实现立即完全停止,完全停电,而另一个停止按钮按下时,先完成整个工作过程,然后停止。
1、机械手下降:延时1秒后,Y1灭,按SQ1,表示到下限位的检测信号,则Y2亮。
2、机械手夹紧:延时3秒后, Y3亮,表示夹紧。
3、机械手上升:延时1秒后,Y2灭,按SQ2,表示到上限位的检测信号,则Y4亮。
4、机械手右行:延时1秒后,Y4灭,按SQ3,表示到右限位的检测信号,则Y5亮。
5、机械手下降:延时1秒后,Y5灭,按SQ1,到下限位后,则Y6亮,6、机械手放松:延时2秒后,Y3灭,Y7亮,7、机械手上升:Y6灭,按SQ2,到上限位后,则Y8亮,延时1秒,Y8灭。
8、机械手左移:按SQ4,到左限位后,则Y1亮,回到原始位置。
2. 基于PLC的多通道温湿度监控装置(天煌)成绩评定表目录摘要 (1)第一章基于PLC 的机械手控制(天煌) (3)1.1总体设计要求 (3)1.2设计目的 (3)1.3 I/O分配 (4)1.4梯形图及STL语句 (4)1.5实验照片 (12)1.6实验心得 (12)第二章基于S7-200 PLC的多通道温湿度监控装置(天煌) (13)2.1总体设计要求 (13)2.2设计目的 (13)2.3 EM235的使用 (13)2.4 I/O分配 (20)2.5主程序及子程序结构框图 (20)2.6梯形图 (22)2.7 实验照片 (26)2.8实验心得 (26)第三章基于PLC的步进电机的控制(东疆教仪) (27)3.1总体设计要求 (27)3.2设计目的 (27)3.3 I/O分配 (27)3.4工作及设计原理 (28)3.6实验照片 (36)3.7实验心得 (36)第四章设计总结 (37)参考文献 (38)摘要电控与PLC课程设计主要基于PLC的控制实验,结合理论知识从而对其有更好的认识,以至于在工作中更好的运用。
机械手设计报告
JINGCHU UNIVERSITY OF TECHNOLOGY电气控制与PLC控制技术课程设计题目:坐标式机械手的PLC控制专业:电气自动化技术姓名:何建军学号:2010301020123指导教师:刘冬梅成绩:目录题目 (1)目录 (2)第一章绪论 (3)第二章程序设计与题目要求 (4)2.1题目 (4)2.2目的 (4)2.2控制要求 (4)第三章控制系统 (5)3.1系统设计基本步骤 (5)3.2系统PLC主机I/O接线图 (6)3.3模拟程序设计要求与监控界面 (6)第四章设计程序与说明 (7)4.1开始与停止互锁控制 (7)4.2手动单步操作程序 (7)4.3主控显示控制程序 (8)4.4自动步进控制主程序 (9)第五章设计总结 (11)参考文献 (12)第一章绪论长期以来,PLC在工业控制领域发挥着巨大的作用,为各行各业的自动化控制设备提供可靠的控制保证。
随着半导体技术、计算机技术和通信技术的发展,PLC也在飞速的发展,PLC不断地采用新技术、不断增强系统的开放性,同时可以和各种组态软件很好的结合使用。
所以,PLC将在未来的工业控制领域有着广阔的用武之地。
PLC的主要特点是:从开关量控制发展到顺序控制、运送处理,是自上而下的,连续PID控制等多功能。
PID在中断站中,可用一台PC机为主站,多台同型PLC为从站。
也可一台PLC为主站,多台同型PLC为从站,构成PLC网络。
这比用PC机作主站方便之处是:有用户编程时,不必知道通信协议,只要按说明书格式写就行;PLC网格既可作为独立DCS/TD-CS,也可作为DCS/TDCS的子系统,PLC网络主要用于工业过程中的顺序控制,新型PLC也乘有闭环控制功能。
PLC的最大特点在于:电气工程师已不再电气的硬件上花费太多的心计,只要将按钮开关或感应器的输入点连接到PLC的输入点上就能解决问题,通过输出点连接接触器或继电器来控制大功率的启动设备,而小功率的输出设备直接连接就可以。
PLC机械手毕业设计(论文)开题报告
PLC机械手毕业设计(论文)开题报告洛阳理工学院毕业设计(论文)开题报告系(部):电气工程及其自动化年月日(学生填表)课题名称PLC在机械手控制系统中的应用学生姓名专业班级课题类型指导教师职称课题来源1.综述本课题国内外研究动态,说明选题的依据和意义国外机械手在机械制造行业中应用较多,发展也很快。
目前主要用于机床、横锻压力机的上下料,以及点焊、喷漆等作业,它可按照事先指定的作业程序来完成规定的操作。
国外机械手的发展趋势是大力研制具有某种智能的机械手。
使它具有一定的传感能力,能反馈外界条件的变化,作相应的变更。
如位置发生稍许偏差时,即能更正并自行检测,重点是研究视觉功能和触觉功能。
目前已经取得一定成绩。
目前世界高端工业机械手均有高精化,高速化,多轴化,轻量化的发展趋势。
定位精度可以满足微米及亚微米级要求,运行速度可以达到3M/S,量新产品达到6轴,负载2KG的产品系统总重已突破100KG。
更重要的是将机械手、柔性制造系统和柔性制造单元相结合,从而根本改变目前机械制造系统的人工操作状态。
同时,随着机械手的小型化和微型化,其应用领域将会突破传统的机械领域,而向着电子信息、生物技术、生命科学及航空航天等高端行业发展。
目前国内机械于主要用于机床加工、铸锻、热处理等方面,数量、品种、性能方面都不能满足工业生产发展的需要。
所以,在国内主要是逐步扩大应用范围,重点发展铸造、热处理方面的机械手,以减轻劳动强度,改善作业条件,在应用专用机械手的同时,相应的发展通用机械手,有条件的还要研制示教式机械手、计算机控制机械手和组合机械手等。
同时要提高速度,减少冲击,正确定位,以便更好的发挥机械手的作用。
此外还应大力研究伺服型、记忆再现型,以及具有触觉、视觉等性能的机械手,并考虑与计算机连用,逐步成为整个机械制造系统中的一个基本单元。
2.研究的基本内容,拟解决的主要问题机械手也被称为自动手,auto hand能模仿人手和臂的某些动作功能,用以按固定程序抓取、搬运物件或操作工具的自动操作装置。
电控与PLC课程设计 报告书 基于PLC的机械手设计和多通道温湿度监控装置.(DOC)
山东交通学院电控与PLC课程设计报告书院(部)别信息科学与电气工程学院班级学号姓名指导教师时间 2014.05.19-2014.05.30课程设计任务书题目基于PLC的机械手设计和多通道温湿度监控装置院(部) 信息科学与电气工程学院专业电气工程及其自动化班级学生姓名学号5 月19 日至5 月30日共2 周指导教师(签字)系主任(签字)2014年3月13日一、设计内容及要求(1) 分别有总的启、停按钮,开始时,按下启动按钮 SB 后,机械手处于原始位置,Y3 亮,过 1秒钟,变为放松状态,则Y1亮,Y7亮,准备 1秒钟后,机械手开始顺序动作,1、机械手下降:延时 1秒后,Y1灭,按SQ1,表示到下限位的检测信号,则Y2亮。
2、机械手夹紧:延时 2秒后, Y3亮,表示夹紧。
3、机械手上升:延时 1秒后,Y2 灭,按SQ2,表示到上限位的检测信号,则Y4 亮,4、机械手右行:延时 1秒后,Y4 灭,按SQ3,表示到右限位的检测信号,则Y5 亮,5、机械手下降:延时 1秒后,Y5灭,按SQ1,到下限位后,则Y6亮,6、机械手放松:延时 1秒后,Y3灭,Y7亮,7、机械手上升:Y6 灭,按SQ2,到上限位后,则Y8亮,延时 1秒,Y8 灭,8、机械手左移:按SQ4,到左限位后,则Y1亮,回到原始位置。
然后跳到步1,循环执行。
9、“停止”按钮应设有两个,一个实现立即完全停止,完全停电,而另一个停止按钮按下时,先完成整个工作过程,然后完全停电。
用数码管显示机械手下降的时间。
当按下非立马停止的“停止”按键的同时,启动三相异步电动机运转,当机械手完成整个工作过程,三相异步电动机停止。
三相异步电动机也应能独立控制启停。
(2)用稳压器给定 2 路输入信号为 0-10V 标准直流电压信号分别表示为温度、湿度对应的电压信号。
分别经过EM235 转换之后,用 2位LED 交替显示相应电压值的个位和第一个小数位(静态显示方式),要实现可自动每隔 2 秒交替,也可手动按键交替显示。