
蛇形机器人在障碍物环境中的运动研究
长春工程学院高级自动化结课论文
`I 摘 要
蛇形机器人要走向实际应用,必须着力解决的首要问题是如何在复杂环境中运动以及实现适应环境的避障基础理论问题。本文致力于研究蛇形机器人在复杂环境中的避障运动。
目前蛇形机器人普遍采用模块化结构,以便于设计安装和节约成本。蜿蜒运动是蛇形机器人通过各个模块间规律性的振荡推动整个蛇体运动的一种运动步态,是蛇形机器人运动效率较高的一种运动方式[1]。这种运动方式不同于普通的行走机器人,维护模块之间的规律性振荡产生蜿蜒运动使运动控制变得复杂,更增加了复杂环境中路径规划的难度。本文在蜿蜒运动理论基础上,基于几何法、人工势能法和改进后的人工势能法对蛇机器人在障碍物环境下的运动进行规划。利用几何方法探讨了通过规划蛇头与规划整个蛇体对蛇形机器人运动路径的影响,得到更有利于运动稳定性的规划方法,为人工势能法奠定基础。应用人工势能法中将障碍物赋予高势能产生排斥力,将目标赋予低势能产生吸引力,使蛇形机器人在排斥力与吸引力的作用下避开障碍物到达目标。在人工势能法中,蛇形机器人在纵向方向偏移障碍物的距离过大,这不仅浪费了能量,而且增加了运动时间。综合蛇形机器人前进方向与障碍物势能的关系,对人工势能法进行改进。将障碍物产生的排斥力组成的等势面改成椭圆形,不仅缩短了运动路径更提高蛇形机器人的运动稳定性。分析外力对蛇形机器人的运动方向及运动稳定性的影响,建立了避障过程中的力学理论。最后,通过 3D 动力学模型模拟真实机器人在障碍物环境中的避障运动,验证了避障方法的可行性。
本文的研究对蛇形机器人在障碍物环境中的路径规划具有推动作用,为蛇形机器人的应用奠定理论基础。
关键词:蛇形机器人;障碍物;人工势能;运动;动力学
长春工程学院高级自动化结课论文
`II Abstract
If the applications of snake-like robot were true, the most important things to
be solve that the snake-like robot how to move in rugged environment and how to
avoid the obstacles.This thesis focuses on how to make the moving snake-robot
without collision in environmentwith obstacles.
Winding movement caused by the regular oscillation interaction between the
adjacent joints of snake-like robot is very efficient, which is different from the general
walking robots movement. Snake robot becomes difficult in complicated environment
to keep regularoscillation to produce the winding movement. This paper uses winding
movement to plan the snake-like robot’s movement in the environment with obstacles
based on geometry, artificial potential method and the improved artificial potential
method. Snakehead planning method or the whole body planning of the snake-like
robot method is investigated in geometry method. Results of Two types of simulation
are analyzed to choose which way is better for snake-like robot locomotion. The
obstacles with repulsive force are given high potential energy. And the target with
attractive force is given low potential energy in artificial potential method. The
snake-like robot reaches the target without collision with obstacles in environment by
these force. However, the distance is too longer in the longitudinal direction from the
obstacle, which wastes much energy and computing time. Therefore, the artificial
potential method is improved for getting better path. When equipotential surfaces
which composed of repulsive force are changed round into oval, the path would not
only be shorted but also the stability of the movement would be better. The force
changed the original snake-like robot force in the artificial potential method.
Dynamics analysis of the snake-like robot would be analyzed by considering the
moving direction and motion stability when the external force exerting on the
snake-like robot. Finally, the 3D dynamic simulation verifies the path planning of
snake-like robot in the environment with obstacles.
These studies give impetus to the snake-like robot path planning. These obstacle
avoidance methods have some reference meanings to the application of snake robot.
.
Key words:snake-like robot; obstacle; artificial potential; motion; dynamics
长春工程学院高级自动化结课论文
`III
目 录
摘 要 ............................................... Ⅰ
Abstract ............................................... Ⅱ
1绪论 ................................................... 1
1.1引言..................................................................................................................................... 1
1.2蛇的运动特点及生活环境 ................................................................................................. 1
2 蛇形机器人的机构及运动函数 ............................. 3
2.1 引言.................................................................................................................................... 3
2.2 蛇形机器人的机构介绍 .................................................................................................... 3
2.2.1 外壳 ......................................................................................................................... 5
2.2.2连接机构 .................................................................................................................. 5
2.2.3 运动机构 ................................................................................................................. 5
2.2.4 驱动机构 ................................................................................................................. 5
3 蛇形机器人在障碍物环境中的运动规划 ..................... 7
3.1 引言.................................................................................................................................... 7
3.2 运动规划............................................................................................................................ 7
关于蛇形机器人结构运动及控制的研究

关于蛇形机器人结构运动及控制的研究
蛇形机器人是一种模仿蛇形动态运动特性的机器人。由于蛇形机器人的结构与运动方式与传统的机器人有所不同,因此对于蛇形机器人的结构、运动以及控制的研究具有重要意义。
首先,蛇形机器人的结构设计是研究的关键。蛇形机器人通常由多个连续关节组成,每个关节都可以相对于前一个关节弯曲并展开。通过控制关节的弯曲和展开,蛇形机器人可以模拟蛇身的曲线形状。为了实现这种结构,研究人员通常采用柔性材料制作机器人的关节,以实现关节的变形。此外,关节之间的连杆也需要适应关节变形的能力,这需要考虑到关节与连杆之间的连接方式及材料选择。
然后,蛇形机器人的运动特性也是研究的重点之一、蛇形机器人的运动是通过关节的协调运动实现的。研究人员通过研究蛇类的运动方式,探索了不同的运动模式。其中,波浪式运动是常见的一种模式,即蛇形机器人从头部到尾部依次弯曲并展开,形成像蛇一样的波浪形状。此外,还有一些其他的运动模式,如直线运动、旋转运动等。研究人员通过研究这些运动模式,探索了不同的运动方法和策略,以实现蛇形机器人的高效运动。
最后,蛇形机器人的控制方法也是蛇形机器人研究的重要内容。蛇形机器人的控制需要实时控制各个关节的弯曲角度以及关节之间的协作运动。常用的控制方法包括开环控制和闭环控制。开环控制是在事先确定好运动序列的情况下,通过一定的控制输入来驱动机器人完成运动。闭环控制则是在运动过程中通过传感器检测实际运动状态,并与目标运动状态进行比较,通过调整控制输入来实现机器人的运动控制。研究人员通过模拟和实验,比较不同的控制方法的优缺点,并提出了一些新的控制策略,以提高蛇形机器人的运动性能和控制精度。 综上所述,关于蛇形机器人的结构、运动及控制的研究是一项具有重要意义的研究工作。通过对蛇形机器人的结构、运动及控制的研究,可以为机器人的设计和应用提供一定的理论基础和实践经验,推动机器人技术的发展和应用。同时,蛇形机器人的研究还可以为生物学、医学等领域提供一定的借鉴和启示,促进不同学科之间的跨界合作。
蛇形模块化机器人产品及技术介绍
SolidSnake-II
——模块化机器蛇概述
一、应用背景:
近几年来,仿生机器人学正在机器人领域占有越来越重要的位置,蛇形机器
人由于其结构的特殊性,已成为仿生领域的研究热点。蛇形机器人在战场上的扫
雷,爆破,矿井和废墟中探测营救,管道维修以及外行星地表探测等条件恶劣,
且要求有高可靠性的领域有着广阔的应用前景。模块化设计和高冗余度设计等新
思路的提出和逐步完善,使蛇形机器人成为研究的亮点。
二、SolidSnake II 实验样机概述:
SolidSnake II 结合了国内外蛇形机器人的发展现状,充分考虑了蛇类生物的运
动特点,从仿生学的角度,结合机器人动力学和摩擦学等的相关理论,建立了基
于行为控制理论的蛇类运动学模型,把蛇类生物的复杂运动形式化解为局部的、
简单的行波状态,并以固定的相位差沿蛇体进行传播。采用中央处理机(即蛇的
大脑)集中控制的方式把各种运动方式进行合成,实现了机器蛇的蠕动、游动、
侧移、侧滚、抬头、翻越障碍物等运动形式。在对蛇类运动机理深入研究的基础
上,得出了利用杆状结构的角度变化和运动时延,相位差去控制机器蛇运动的速
率和运动方向的规律,并在实验中得到了验证。
三、solid snake – II 创新点详述
一)、模块化的机构设计:
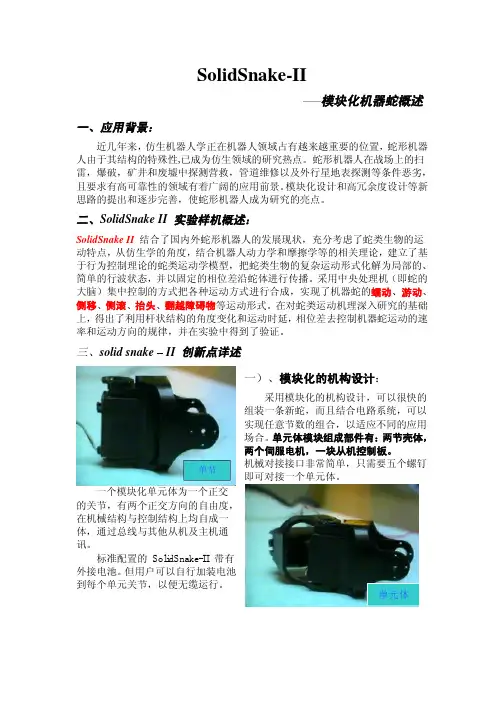
采用模块化的机构设计,可以很快的
组装一条新蛇,而且结合电路系统,可以
实现任意节数的组合,以适应不同的应用
场合。单元体模块组成部件有:两节壳体,
两个伺服电机,一块从机控制板。
机械对接接口非常简单,只需要五个螺钉
即可对接一个单元体。
一个模块化单元体为一个正交
的关节,有两个正交方向的自由度,
在机械结构与控制结构上均自成一
体,通过总线与其他从机及主机通
讯。
标准配置的 SolidSnake-II 带有
外接电池。但用户可以自行加装电池
到每个单元关节,以便无缆运行。
二)、基于行为控制设计的solid snake – II 电路系统及程序构架:
1),电路系统构架:在电路设计上采用分布式底层运动控制——高层中枢决
蛇形机器人的原理

蛇形机器人的原理
蛇形机器人的原理是通过模仿和模拟蛇的运动方式来实现机器人的移动。蛇能够在不同的环境下灵活地爬行,并且能够通过扭动身体的方式来改变方向和前进。蛇形机器人就是通过类似的方式来实现机械结构和运动控制。
蛇形机器人通常由多个关节和环节组成,这些关节和环节通过某种机械连接方式相互连接。每个关节都有能够自由运动的自由度,可以通过这些自由度的组合来实现蛇形机器人的运动。在机械设计上,通常使用连杆、铰链、舵机等来实现关节的运动。
蛇形机器人的运动方式主要是通过扭曲和扭转自身的身体来实现。具体来说,当蛇形机器人需要向前运动时,它会将身体前面的一部分向前扭动,同时将身体后面的一部分向后扭动。这样一来,机器人整体的前进方向就会与身体的扭动方向相反,从而向前移动。
蛇形机器人的身体通常由一系列类似链环的环节组成。这些环节具有一定的柔软性和可变形性,可以通过变形来实现机器人的运动。每个环节通常由一个关节和一个连接环组成。关节用于控制环节的运动,连接环用于实现环节之间的连接和运动传递。
在控制方面,蛇形机器人通常使用传感器和控制算法来实现运动的识别和控制。传感器主要用于感知机器人周围的环境,例如通过摄像头来感知周围障碍物的位置和距离。控制算法则负责根据传感器的数据来计算机器人的运动轨迹和关节的运动方式。
在运动控制方面,蛇形机器人的目标是通过对每个关节的运动控制来实现机器人整体的运动。通常,每个关节都由一个电机或舵机驱动,通过改变电机或舵机的转动角度来实现关节的运动。控制算法根据机器人的运动目标和当前环境的信息,计算每个关节应该运动的角度和方向,然后发送控制信号给相应的电机或舵机。
总结起来,蛇形机器人的原理是通过模仿和模拟蛇的运动方式来实现机器人的移动。它由多个关节和环节组成,通过某种机械连接方式相互连接,并且通过扭曲和扭转身体来实现运动。蛇形机器人通过传感器和控制算法来感知环境和控制运动,以实现机器人整体的运动和导航。蛇形机器人的模仿蛇的运动方式,使其在狭小和复杂环境下具有较强的灵活性和适应性,因此在一些特定的应用领域有着广泛的应用潜力。
蛇形机器人的运动分析以及步态研究

第21卷 V01.21 第11期 No.11 电子设计工程 Electronic Design Engineering 2013年6月 Jun.2013
蛇形机器人的运动分析以及步态研究
谭启明,何振勇,陈然
(华南理工大学广东广州510640)
摘要:近年来,蛇形机器人作为一类有重要应用前景的仿生机器人受到了国内的广泛关注,并取得了很多进展。蛇形
机器人跟传统的两足式机器人或者履带机器人比较,具有更好的运动稳定性和环境适应能力。蛇形机器人是一种新
型的仿生机器人.与传统的轮式或两足步行式机器人不同之处在于,它实现了像蛇一样的基本运动模式。本文提出了
一种类似正弦波形的7关节三动杆蛇形机器人结构模型。并对该机器人的基本步态进行了分析研究,对其前进的方
式进行了数学建模设计,为该蛇形机器人在具体设计制造前提供了理论分析基础。
关键词:蛇形机器人;运动分析;步态分析;刚性连杆
中图分类号:TP242 文献标识码:A 文章编号:1674—6236(2013)11-0043—03
KinematiCS analysis and gait research of snake-like robot
TAN Qi-ming,HE Zhen-yong,CHEN Ran
(South China University of Technology,Guangzhou 5 10640,China)
Abstract:In recent years,as a kind of snake robot having important application prospect has attracted wide attention of
domestic,and made a lot of progress.Snakelike robot in comparison with traditional biped robot and ̄acked robot,has better
仿生机构的分类和结构简介

. . .
1 / 15 仿生机构的分类与其结构简介
摘 要
仿生机构是由刚性构件、柔韧构件、仿生构件以与动力元件等人为实物组合而成的机槭系统。仿生机构按照机构所能实现的运动功能可划分为仿鸟飞行机构、仿蛇爬行机构、多足步行机构、尾鳍推进机构等。本文针对以上四种类型的仿生机构进行了简要说明并分别举例介绍了其结构形式。
关键词仿生机构;类型;结构
. . .
2 / 15 目录
摘 要1
第1章 仿生机构概述3
1.1 引言3
1.2 仿生机构的概念与组成3
1.3 仿生机构的基本类型4
第2章 四种仿生机构分类介绍5
2.1 仿生扑翼飞行机构结构简介5
2.1.1 仿昆飞行机器人结构简介5
2.1.2 扑翼三维运动的新型扑翼机构结构简介6
2.2 仿蛇蠕动爬行机构结构简介8
2.2.1 多关节仿蛇机器人结构简介8
2.2.2 一种蠕动爬行方案结构简介9
2.3 多足步行机构结构简介10
2.3.1 一种新型四足机器人机构构型设计11
2.3.2 具有手脚融合功能的多足步行机器人结构12
2.4 尾鳍推进机构结构简介12
结论14
参考文献15
. . .
3 / 15 第1章 仿生机构概述
1.1 引言
所谓“仿生学”,就是旨在研究生物系统,用来改进人类工程技术的一门属于生物科学与技术科学之间的边缘新兴学科。具体地说,它是研究和探索生物系统的结构特性、能量转换、信息控制过程,并把研究的结果用于改善现有的或创造全新的机械设备、俭测仪器、建筑构型石工艺过程与自动装置等工程技术。
1.2 仿生机构的概念与组成
仿生机构是由刚性构件、柔韧构件、仿生构件以与动力元件等人为实物组合而成的机槭系统。通过运动副或仿生关节的联接,系统的各部之间能保持足够确定的相对运动,在控制系统的指挥下,可于某种程度上模拟设计者所期望的某特定生物的运动功能。其中,刚性构件的概念与传统机构学中的构件概念一样。指的是机构中做刚体运动的单元体,柔韧构件和仿生构件却是传统机构学中的新概念,前者是指弯曲刚度很小(在研究问题中其刚度可以被忽略)且不会伸长或缩短或弹性很小)的带状构件;后者是指那些为模仿生物运动器官的力学特性而增设的,在机构中独立存在,不影响机构相对运动,只起改善传动质量的构件。如滑液囊、滑液鞘等;至于动力元件,实际上是关于构件驱动装置的新提法,本文中是指一类能在控制下直接对柔韧构件施加力的动力源的总称,其功能相当于动物的肌肉[1]。
蛇形机器人运动机制的仿生研究

蛇形机器人运动机制的仿生研究
关键信息项:
1、 研究目的
2、 研究方法
3、 研究进度
4、 成果评估标准
5、 知识产权归属
6、 合作方式
7、 风险与责任承担
8、 经费预算及使用
9、 保密条款
11 研究目的
本协议旨在明确关于蛇形机器人运动机制的仿生研究的目标和期望成果。通过对蛇类生物运动方式的深入分析和模仿,开发出更高效、灵活和适应性强的蛇形机器人运动模式,以应用于多个领域,如救援、探测、工业生产等。
111 具体目标包括但不限于: 1111 深入理解蛇类生物的肌肉运动、骨骼结构和关节活动对其运动的影响。
1112 建立精确的蛇形机器人运动数学模型。
1113 设计并实现能够模拟蛇类多种运动形态的机器人硬件结构和控制系统。
12 研究方法
121 采用多学科交叉的研究方法,融合生物学、机械工程学、电子工程学、计算机科学等领域的知识和技术。
122 对蛇类生物进行实地观察和影像资料分析,获取其运动特征和规律。
123 运用先进的建模软件和仿真工具,对蛇形机器人的运动进行模拟和优化。
124 制作实验样机,进行实际运动测试和性能评估。
13 研究进度
131 第一阶段(时间区间 1):完成蛇类生物运动数据的收集和分析,初步建立理论模型。
132 第二阶段(时间区间 2):设计机器人硬件结构和控制系统方案,并进行初步制作。
133 第三阶段(时间区间 3):进行样机的调试和实验,优化运动性能。 134 第四阶段(时间区间 4):对最终成果进行全面评估和总结。
14 成果评估标准
141 运动速度和灵活性达到预定指标。
142 能够适应多种复杂地形和环境条件。
143 与真实蛇类运动的相似度和仿生效果显著。
144 控制精度和稳定性符合设计要求。
15 知识产权归属
151 研究过程中产生的所有知识产权归合作双方共同所有。
152 未经双方同意,任何一方不得擅自将知识产权转让或授权给第三方。
一种可重构蛇形机器人的研究
一种可重构蛇形机器人的研究
可重构蛇形机器人(Reconfigurable Snake-like Robot)是一种基于蛇形形态的机器人设计,它具有自主变形能力的特点。这种机器人能够通过改变自身的形态和结构,适应不同的环境和任务需求。在现代机器人技术的发展中,可重构蛇形机器人被广泛应用于各种领域,如救援、勘测、管道探测等,具有广阔的应用前景。
可重构蛇形机器人的研究可以从以下几个方面展开:
1.结构设计:可重构蛇形机器人的结构设计是其重要组成部分。机器人的主体由多节连杆组成,每个连杆之间都能够自由运动,从而实现机器人的变形。这种设计可以通过电机、液压或气动等方式驱动每个连杆的运动,使机器人具备更大的灵活性和可控性。
2.运动控制:机器人的运动控制是可重构蛇形机器人研究的关键技术之一、通过对每个连杆的运动进行精确控制,机器人可以实现多种运动形式,如爬行、攀登、转向等。这些运动模式可以通过传感器来实时感知环境,并通过算法进行运动规划和控制。
3.自主感知与决策:为了使机器人能够适应不同的环境和任务需求,可重构蛇形机器人需要具备自主感知与决策的能力。通过搭载各种传感器,如摄像头、超声波、激光雷达等,机器人可以实时感知周围的环境信息,如障碍物位置、形状和距离等。同时,机器人还需要具备自主决策的能力,能够根据感知到的信息,做出相应的运动和形态变换决策。
4.智能控制算法:可重构蛇形机器人的运动控制和形态变换需要依靠智能控制算法的支持。通过采用机器学习、遗传算法、强化学习等先进的控制算法,可以使机器人具备更加智能化的行为和决策能力。这些算法可以根据机器人的运行环境和任务需求,对运动控制和形态变换进行优化和自适应调整,从而提高机器人的运动效率和适应能力。
5.应用领域:可重构蛇形机器人在应用领域上具有广泛的潜力。在救援领域,机器人可以通过变形的能力,适应各种复杂的环境,如狭窄的通道、倾斜的地面等,实施搜救行动。在勘测领域,机器人可以利用其变形能力,穿越地下管道,进行管道检测和维护。此外,可重构蛇形机器人还可以应用于工业自动化、冶金等领域,提高作业效率和工作安全性。
国外机器人的研究现状
国外机器人的研究现状
1 仿生机器人与新型机构
对人的研究,国外侧重于对人行走时的步态分析,通过对人脚形状的分析, 得出具有圆形截面的脚趾和脚后跟以及具有扁平截面的连接脚趾和脚后跟的中间部分具有最佳的动力学性能。 对人形机器人步态规划问题,Xia Zeyang 等人提出了一种基于样品的决定性的脚步规划方法, 该方法综合考虑了自身独特的运动能力和稳定性。 对于在不同类型障碍的复杂环境中脚步规划,Yasar Ayaz 采用与人走近障碍物时绕过的方法,通过脚步实时的生成成功避开障碍物。 此外,对于双足步行机器人的复杂地面运动的研究也有新的进展,研究出一种新型的双足机构,能实现不平区域稳定地行走,该足由 4 个分别带光学传感器的鞋钉组成,总重 1.5 kg。 对动物的研究则表现为对诸如蛇、鱼的结构以及运动性能的研究。 仿蛇机器人不仅可以作为管道检测装置,也可以作为地震或矿难探索装置,更可以当作 极 地 探 测 器 来 进 行 科 研 活 动 。 Shigeo 和
HiroyaYamada 就将仿蛇机器人的机械结构分为 5 种类型:活动的弯曲关节式;活动的弯曲和拉伸关节式;活动的弯曲关节和活动的车轮式;被动弯曲关节和活动车轮式;活动的弯曲关节和履带式。 Aksel Andreas Transeth 等采用摩擦力模型方法建立了一蛇形机器人模型, 该机器人能与包括地面的障碍物以外的物体接触, 对地震或矿区救援很有帮助。 Kristin Y.Pettersen 等人对蛇形机器人在存在障碍物环境中运动进行了复合建模,仿真结构证明该模型能实现不规则环境中的一般运动。但蛇形机器人目前要真正达到在复杂环境中畅通无阻地运动,还有待进一步研究。 对海洋的开发,相对于其它的水下自动化装置, 仿生鱼具有更好的推进力和流体适应性。其研究主要体现在结构和运动特性上。JunGao 和
K.H.Low 等人对胸鳍驱动和尾鳍驱动鱼形机器人进行了分析, 讨论了鱼结构和运动各参数的关系。Yu Zhong 等人对由阀体与尾鳍构成的机器人鱼的运动性能进行了研究,采用量纲分析方法,建立了一种能预测运动的机器鱼模型。
蛇形机器人研究
1.蛇形机器人研究背景
仿生学的范围很广,譬如雷达是对蝙蝠超声测距能力的模仿,而机翼使用的防震措施则借鉴了蜻蜓翅膀的结构。仿生机器人运动学是仿生学的一个很重要的发展。人类在智慧上超出动物很多,但在特定环境的适应上就要比动物差很多。虽然人发明了很多的技术弥补了这一不足,但明显可以看到,舰船的灵活性比不上鱼类,飞机的灵活性比不上鸟类甚至昆虫,车辆的地形适应性比不上四条腿的动物。仿生运动的研究可以弥补我们这方面的不足,对社会产生大的经济效益。蛇形机器人的研究可以满足一些行业的需求。蛇形机器人由于其天生的多关节、多自由度,多冗余自由度,可以有多种运动模式,可以满足在复杂环境中搜救、侦查、排除爆炸物等反恐任务;航空航天领域可用其作为行星表面探测器,轨道卫星的柔性手臂;工业上则可应用于多冗余度柔性机械手臂,管道机器人等方面。
2.国内外研究情况分析
1)目前国内外对蛇形机器人研究综述
近几年来,特别是2000年以来,蛇形仿生机器人正在成为全世界新的研究热点。其理由有二:首先,仿生机器人学正在机器人领域占有越来越重要的位置,而由于其自身的典型性,蛇形机器人是仿生领域的热点研究方向;其次,运动机理特殊的蛇形机器人有广阔的应用情景,例如战场上的扫雷,爆破,空间站的柔性机械手臂,通过能力很强的行星地表探测器等;且其模块化结构和高冗余度非常适应于条件非常恶劣而又要求高可靠性的战场、外层空间等环境。国内也已经有单位开展这方面的研究,例如国防科大与中科院沈阳自动化所。
2)国内外研究概况
a) 美国宇航局(NASA)的SnakeBot
NASA于1999年开始研究多关节的蛇形机器人,计划在其太空计划中用于行星地表探测以及空间站维护工作。其第一代蛇形机器人如图所示。它采用相邻正交的串联机构,由中央计算机集中控制。该机器人能完成蠕动前进,游动前进,翻越简单障碍物等功能。该蛇形机器人结构简单合理,对目前的蛇形机器人结构产生了很大的影响。
仿生蛇形机器人的设计及研究
浠跨敓铔囧舰鏈哄櫒浜虹殑璁捐鍙婄爺绌?
鎽? 瑕侊細 瀵硅泧鐨勮韩浣撶粨鏋勫拰杩愬姩褰㈡€佽繘琛屼簡鍒嗘瀽锛屾帉鎻′簡铔囩殑杩愬姩妯″瀷锛屽垎鏋愪簡铔囧湪铚胯湌杩愬姩杩囩▼涓殑鍙楀姏鎯呭喌銆傞€氳繃瀵硅泧琛岃繍鍔ㄧ殑鐮旂┒锛岀粨鍚堢粨鏋勮璁°€佹帶鍒剁郴缁熻璁$瓑锛岃璁′竴鏉?3鍏宠妭鐨勪豢鐢熸満鍣ㄨ泧锛屽疄鐜拌溈铚掑墠杩涖€佽浆寮€佽湻缂┿€佹姮澶寸瓑鍔ㄤ綔銆傚苟瀵逛豢鐢熻泧鐨勮璁℃彁鍑轰竴浜涚湅娉曪紝缁撳悎瀹為檯锛屽鍏舵湭鏉ュ彂灞曟彁鍑哄缓璁€傚叧閿瘝锛?铔囧舰鏈哄櫒浜猴紱缁撴瀯璁捐锛涜溈铚掕繍鍔?
闅忕潃浠跨敓瀛︾殑鍙戝睍锛屼汉浠妸鐩厜瀵瑰噯浜嗙敓鐗╃晫锛屾帰绱㈡柊鐨勮繍鍔ㄦā寮忔湁浜嗘柊鐨勮繘灞曘€傝泧鏄棤鍥涜偄鍔ㄧ墿涓渶搴炲ぇ鐨勪竴绫伙紝鍦ㄥ嚑鍗冨勾鐨勮繘鍖栧巻鍙蹭腑锛屽畠鑳借繘琛屽绉嶈繍鍔ㄤ互閫傚簲涓嶅悓鐨勭敓娲荤幆澧冿紙濡傛矙婕犮€佹按姹犮€侀檰鍦般€佹爲鏋楃瓑锛夈€備豢铔囧舰鏈哄櫒浜哄氨鍦ㄨ繖绉嶈儗鏅笅璇炵敓浜嗐€傝泧褰㈡満鍣ㄤ汉鍙€傚簲鍚勭澶嶆潅鍦板舰鐨勮璧帮紝濡傚湪鎴樺満鎵浄銆佷睛娴嬨€佺垎鐮淬€佺熆浜曞拰搴熷涓帰娴嬭惀鏁戙€佺閬撶淮淇互鍙婂琛屾槦鍦拌〃鎺㈡祴绛塠1]锛屽叾鎬ц兘浼樹簬浼犵粺鐨勮璧版満鏋勶紝鍦ㄨ澶氶鍩熷叿鏈夐潪甯稿箍娉涚殑搴旂敤鍓嶆櫙銆傛湰鏂囬€氳繃瀵硅泧鐨勮繍鍔ㄦ柟寮忚繘琛屽垎鏋愬苟灏变豢鐢熻泧鐨勫叧鑺傜粨鏋勮繘琛岃璁★紝鎻愬嚭绯荤粺鎺у埗鏂规銆? 铔囩被杩愬姩鐮旂┒ 鍦ㄨ嚜鐒剁晫鐨勪笉鍚岀幆澧冧腑锛岀敓瀛樼潃涓嶅悓绉嶇被鐨勮泧锛屽畠浠殑杩愬姩鏂瑰紡涔熸湁鎵€涓嶅悓锛屽ぇ鑷村彲鍒嗕负浠ヤ笅鍑犵锛?1)铚胯湌杩愬姩锛氳泧浣撴憜鍔ㄨ繎浼间簬姝e鸡娉㈢殑瑙勫緥锛屼緷闈犺吂閮ㄨ泧槌炰笌鍦伴潰鐨勬懇鎿︿綔鐢ㄤ骇鐢熸帹鍔ㄥ姏銆傝溈铚掕繍鍔ㄦ椂锛岃泧浣撲綔妯悜鐨勬尝鍔紝褰㈡垚鑻ュ共涓尝宄板拰娉㈣胺锛屽湪寮洸澶勭殑鍚庤竟鏂藉姏浜庡湴闈紝娌夸粠澶撮儴鍒板熬閮ㄦ柟鍚戜紶鎾紝鐢卞湴闈㈢殑鍙嶄綔鐢ㄥ疄鐜拌繍鍔ㄣ€?2)浼哥缉杩愬姩锛氬湪铔囬€氳繃闀跨洿鐨勭嫮绐勯€氶亾鏃跺父閲囩敤杩欑杩愬姩鏂瑰紡銆傝杩愬姩鍙垎涓轰袱涓妭鎷嶏紝鍏堜互鍓嶉儴浣滄敮鎾戯紝鏀剁缉鑲岃倝鍚戝墠鎷夊悗閮紝鍐嶄互鍚庨儴浣滄敮鎾戯紝閫氳繃鑲岃倝鏀剁缉鍚戝墠鎺ㄥ姩鍓嶉儴銆傝繖绉嶈繍鍔ㄧ殑鏁堢巼姣旇緝浣庛€?3)渚у悜绉诲姩锛氳繖绉嶈繍鍔ㄥ父瑙佷簬鐢熷瓨鍦ㄦ矙婕犱腑鐨勮泧绫汇€傝繍鍔ㄤ腑铔囪吂濮嬬粓閮藉彧鏈夊緢灏忕殑閮ㄥ垎涓庡湴闈㈡帴瑙︼紝鑰岀浉閭绘帴瑙﹂儴鍒嗕箣闂寸殑韬綋鏄姮璧风殑锛屽垎椤哄簭鎺ヨЕ鍦伴潰锛岀劧鍚庢姮璧凤紝渚濇寰幆锛屼骇鐢熶竴涓晶鍚戠殑杩愬姩銆傝繖绉嶈繍鍔ㄧ殑鏁堢巼姣旇緝楂橈紝鑳借幏寰楄緝澶х殑鍔犻€熷害锛岄€傚悎鍦ㄦ煍杞殑娌欏湴杩愬姩銆? 鍦ㄤ互涓婅繍鍔ㄦ柟寮忎腑锛屾渶甯歌鐨勬槸杩愬姩鏁堢巼鏈€楂樼殑铚胯湌杩愬姩锛岀劧鍚庢槸浼哥缉杩愬姩锛屼晶鍚戣繍鍔ㄦ瘮杈冨皯瑙併€傞€氳繃瀵硅泧鐨勮繍鍔ㄥ垎鏋愬彲瑙侊紝鏃犺鍝竴绉嶈繍鍔ㄦ柟寮忥紝閮藉彲浠ョ湅鎴愭槸涓€绯诲垪鐨勬尝褰紶閫掞紝銆俌Z骞抽潰娌縔鏂瑰悜涓婁笅杩愬姩锛屽疄鐜颁几缂╄繍鍔紱XY骞抽潰娌縔鏂瑰悜宸﹀彸杩愬姩锛屽疄鐜拌溈铚掕繍鍔紱濡傛灉YZ骞抽潰鍜孹Y骞抽潰娌縔鏂瑰悜杩涜绌洪棿澶嶅悎杩愬姩锛屽氨浜х敓鎵€璋撶殑渚у悜绉诲姩[2]銆?