
机器视觉期末复习总结
20,形状感知是对景物各部分相对关系的知觉,也与视野中各种空间关系有关。 21,人们在没有亮度差别的情况下,由于某种原因也可以看到一定的轮廓或者形状,这种在没有直接刺激作用 下产生的轮廓知觉成为主观轮廓或者错觉轮廓。 22,空间知觉的问题本质上是一个深度感知的问题。人对空间场景的深度感知主要依靠双目视觉实现。 23,图像采集是获取图像的技术和过程。对应于视觉过程中的光学和化学子过程,图像采集需要利用几何学原 理解决场景中目标的投影位置在图像中的什么地方的问题和利用辐射度学或者光度学原理建立场景中目标的亮度与 图像中对应位置的灰度的联系。 24,图像采集中的主要模型包括几何成像模型和亮度成像模型。 25,坐标系:世界坐标系统,摄像机坐标系统和图像平面坐标系统。 26,图像采集方式主要由光源,采集器和景物三者共同决定。 27,在直方图规定化的处理过程中,我们在第三步需要将原始直方图映射到规定直方图,有两个映射规则, 一 种是单映射规则,相对较好的另一种是组映射规则(group mapping law,GML) 。 二,计算题 1,这个说来有点牵强,具体参见黑皮书 Page58 的平移变化,尺度变化和旋转变化的基本计算,这个要会, 在机器人考试的计算题也有用到。 2,要求:会作图,会计算。具体就是黑皮书 Page21 的图要会做,Page37 的习题 2.1 要会做。 3,要求比较多,参见黑皮书 Page53,例题 3.4.1 4,直方图均衡化,参见黑皮书 Page6,例题 4.3.1 三,程序设计 1,边缘检测 以 e 盘根目录下 rice.tif 为例,分别采用 sobel,prewitt,roberts,log,canny,零交接融合和小波变换两种方式。 小波分析在图像中的应用有哪些方面,写出基于小波分析的图像平滑以及图像融合的代码。 小波分析用于边界的处理与滤波、时频分析、信噪分离与提取弱信号、求分形指数、信号的识别与诊断 以及多尺度边缘检测等
[x,map]=imread('field1.gif'); x1=x; map1=map; subplot(2,2,1); image(x1); colormap(map1); title('原始图像 1') [x,map]=imread('field2.gif'); x2=x; map2=map; subplot(2,2,2); image(x2); colormap(map2); title('原始图像 2'); [c1,l1]=wavedec2(x1,1,'sym4'); [c2,l2]=wavedec2(x2,1,'sym4'); c=0.5*(1.2*c1+0.8*c2); xx=waverec2(c,l1,'sym4'); subplot(2,2,3); image(xx); title('融合结果'); csize1=size(c1); for i=1:csize1 c1(i)=0.8*c1(i); end csize2=size(c2); for j=1:csize2 c2(j)=1.2*c2(j); end c=0.6*(c1+c2); xxx=wavedec2(c,l2,'sym4'); subplot(2,2,4); image(xxx); title('融合结果');
Author:lm 学校:西安邮电大学 机器视觉复习
一,题目类型 填空 20 个 20 分;判断 10 个 10 分;选择 6 个 18 分(单选多选) ;计算 3 个 24 分;程序设计 2 个 24 分。 重点关键点:直方图均衡化,直方图规定化,边缘检测,图像融合,坐标计算,摄像机标定。
二,概念(总结的顺序是首先是蓝皮书,再接着是黑皮书) 1,视觉是人类观察世界和认知世界的重要手段。人类从外部世界获得的信息约有 80%是由视觉获取的。 2,计算机视觉是采用图像处理,模式识别,人工智能技术相结合的手段,着重于一幅或者多幅图像的计算机 分析。机器视觉偏重于计算机视觉的技术工程化,能够自动获取和分析特定的图像,以控制响应的行为。 3,机器视觉系统一般以计算机为核心,主要由视觉传感器,高速图像采集系统及专用图像处理系统等组成。 4,进入 20 世纪 90 年代,为了满足对小型化,低功耗和低成本成像系统消费需求的增加,出现了几种新的固 体图像传感技术,比如 CMOS 图像传感器。 5,机器视觉系统的功能包括物体定位,特征检测,缺陷判断,目标识别,计数和运动跟踪。 6,Marr 从信息处理系统的角度出发,认为对视觉系统的研究应分为三个层次:计算理论层次,表达和算法层 次和硬件实现层次。 7,Marr 从视觉计算理论出发,将系统分为自上而下的三个阶段:图像经过早期处理过程变为基元图,基元图 经过中期处理过程变成 2.5 维图,2.5 维图经过后期视觉处理变成三维模型表示的图形。P6,表 1.2 8,所谓齐次坐标表示法,就是由 n + 1 维矢量表示一个 n 维矢量。 (注意:平移变换不能写成 n 维矢量) 9,图像边缘:图像的最基本特征是边缘,所谓边缘是指图像中像素灰度有阶跃变化或者屋顶状变化的那些像 素的集合,存在于目标与背景,目标与目标,区域与区域之间。边缘可以分为阶跃边缘和线条边缘。 10,边缘有方向和幅度两个特性,通常沿边缘走向的幅度变化比较平缓,而垂直于边缘走向的幅度变化比较剧 烈。 11,图像算子: 一阶算子:Roberts 算子,Sobel 算子,Prewitt 算子和 Kirsch 算子。 二阶算子:拉普拉斯算子,LoG 算子(又称为马尔算子,是在拉普拉斯算子的基础上实现的),Canny 边缘算子。 12,摄像机的内部参数: x , y (有效焦距) , u 0 , v0 (光学中心) , (u 轴和 v 轴不垂直因子) 摄像机的外部参数:R,T(旋转矩阵和平移矩阵) 13,,双目立体视觉基于视差原理,由三角法原理进行三维信息的获取。 14,融合——融合处理有不同的层次,对于机器视觉信息来说,融合方法有:信号级融合方法,像素级融合 方法,特征级融合方法和决策级融合方法上进行处理。信息融合主要有三个优点:冗余性,互补性和时效性。 15,变形轮廓线中有主动轮廓线和动态轮廓线。 16,视觉是人类观察世界,认识世界的重要功能手段。 17,整个视觉过程由光学过程,化学过程和神经处理过程 3 个顺序子过程构成。 18,光学过程基本确定了成像的尺寸。 19,在化学过程中,光接收细胞有两类:锥细胞和柱细胞,锥细胞适合于在白天工作,称为适亮视觉,柱细胞 只有在月光下工作,称为适暗视觉。
图像边缘,并在一幅图像里面显示。 clear all; warning off all; A=imread('E://rice.tif'); %A=imread('lxy.jpg'); %如果是其他类型图像,请先转换为灰度图 %没有噪声时的检测结果 B=rgb2gray(A); BW_sobel = edge(B,'sobel'); BW_prewitt = edge(B,'prewitt'); BW_roberts = edge(B,'roberts'); BW_laplace = edge(B,'log'); BW_canny = edge(B,'canny'); BW_0= edge(B,'zerocross',[],5); % 0 交叉 subplot(2,3,1),imshow(BW_sobel),xlabel('sobel 检测'); subplot(2,3,2),imshow(BW_prewitt),xlabel('prewitt 检测'); subplot(2,3,3),imshow(BW_roberts),xlabel('roberts 检测'); subplot(2,3,4),imshow(BW_laplace),xlabel('laplace 检测'); subplot(2,3,5),imshow(BW_canny),xlabel('canny 检测'); subplot(2,3,6),imshow(BW_0),xlabel('0 交叉');
《计算机视觉》知识要点总结终极
1、、。
;视觉是人类观察世界、认知世界的重要功能手段。
人类从外界获得信息约有80%来自视觉系统。
2、计算机视觉是指用计算机实现人类的视觉功能,即对客观世界中三维场景的感知、加工和理解。
计算机视觉的研究方法只有有两种:一种是仿生学的方法,参照人类视觉系统的结构原理,建立相应的处理模块完成类似的功能和工作;另一种是工程的方法,即从分析人类视觉过程的功能着手,并不刻意模拟人,视觉系统内部结构,而仅考虑系统的输入和输出,并采用任何现有的手段来实现系统的功能。
计算机视觉主要研究目标有两个:一是建立计算机视觉系统来完成各种视觉任务;二是把该研究作为探索人脑视觉工作机理的手段,即生物学机理。
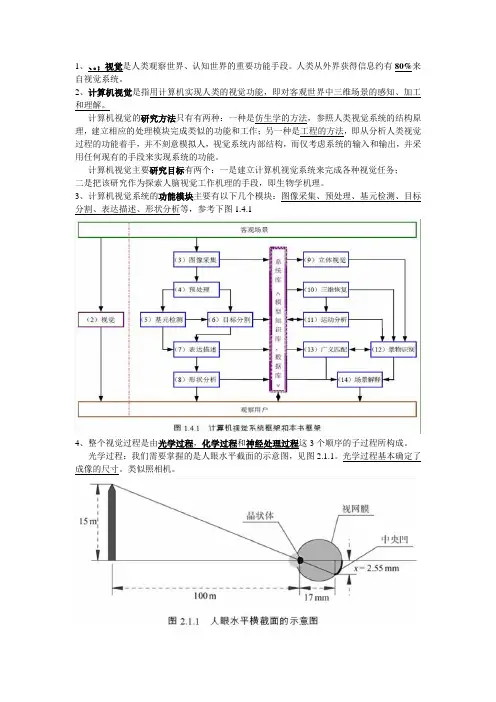
3、计算机视觉系统的功能模块主要有以下几个模块:图像采集、预处理、基元检测、目标分割、表达描述、形状分析等,参考下图1.4.14、整个视觉过程是由光学过程,化学过程和神经处理过程这3个顺序的子过程所构成。
光学过程:我们需要掌握的是人眼水平截面的示意图,见图2.1.1。
光学过程基本确定了成像的尺寸。
类似照相机。
化学过程:视网膜表面的光接收细胞可分为:锥细胞(亮视觉)和柱细胞(暗视觉)。
化学过程,基本确定了成像的亮度或颜色。
神经处理过程:将对光的感觉转换为对景物的知觉。
视觉处理过程流图2.1,2如下:5、形状知觉是对景物各部分相对关系的知觉,也与视野中各种空间关系的知觉有关。
6、轮廓(封闭的边界)是形状知觉中最基本的概念,人在知觉一个形状以前一定先看到轮廓。
轮廓的构成如果用数学语言来说就是轮廓对应亮度的二阶导数。
轮廓与形状又有区别,轮廓不等于形状。
轮廓在帮助构成形状时还有“方向性”。
轮廓通常倾向于对它所包围的空间发生影响,即轮廓一般是向内部而不是向外部发挥构成形状的作用。
7、主观轮廓:在没有直接刺激作用下产生的轮廓知觉。
主观轮廓的形成是在一定感觉信息的基础上进行知觉假设的结果8、空间知觉的问题本质是一个深度感知的问题。
人对空间场景的深度感知主要依靠双目视觉实现。
(完整)计算机视觉期末考点

2021年7月30日星期五多云文档名称:《(完整word版)计算机视觉期末考点》文档作者:凯帆创作时间:2021.07.30计算机视觉重点考点集锦手工整理,如有错误,慎之!第一章1、计算机视觉:研究用计算机来模拟生物视觉功能的科学和技术.2、视觉表示框架的三个阶段(也就是提取三阶段):1)第一阶段是将输入的原始图像进行处理,抽取基本特征形成基元图。
2)第二阶段(中期阶段)是指在以观测者为中心的坐标系中,由输入图像和基元图恢复场景可见部分的深度、法线方向、轮廓等,形成二维半图。
3)第三阶段(后期阶段)是在以物体为中心的坐标系中,由输入图像、基元图、二维半图来恢复、表示和识别三维物体。
第三章1、二值图像的特点:a.假定二值图像大小为mxn,其中物体像素值为1,背景像素值0;b.二值图像处理的算法简单,易于理解和实现,计算速度快;c. 二值视觉所需的内存小,对计算设备要求低;d.二值视觉系统技术可用于灰度图像视觉系统2、二值图像的获取:1)通过图像的阙值2)通过硬件实现3)通过软件实现3、图像分割:把图像划分成区域,使每一个区域都对应一个候选的目标。
4、图像二值化:设一副灰度图像中物体的灰度分布在某一区间内,通过阙值运算后的图像为二值图像5、投影分类及作用:1)水平/垂直投影;给定直线上的投影;对角线投影(仿射变换)2)投影能表现图像的某种信息。
6、4-连通成分序贯法(标记算法)步骤:1)从左到右,从上到下扫描图像2)①如果上面点和左面点有一个标记,复制这一标记②如果两点相同的标记,复制这一标记③如果两点有不同标记,则复制上点标记且将两个标记输入到等价表中作为等价标记④否则给这一像素点分配一个新的标记并将这个标记输入到等价表3)如考虑更多的点,回到第二步4)在等价表中的每一等价集中找到最低的标记5)扫描图像,用等价表中的最低标记取代每一个标记7、欧拉数:E=C—H,连通成分数(C)—空洞数(H)8、扩展与收缩:1)要掌握用结构元进行扩展与收缩2)先扩展后收缩:补上不希望存在的洞3)先收缩后扩展:去除孤立的噪声点4)定义:①扩展:如果背景和洞的像素点临点显1,则该点从0变为1②收缩:如果物体像素点连点为0,则将该点从1变为09、开、关运算:1)开运算:先腐蚀后膨胀,去除比结构元小的区域的像素点 2)关运算:显膨胀后腐蚀,填充比结构元小的孔洞第四章1、常见的噪声:常见的噪声有椒盐(Salt & Pepper)噪声、脉冲噪声、高斯噪声等2、常见的滤波器:均值滤波器,高斯平滑滤波器,非线性滤波器(包括中值滤波器,边缘保持滤波器)3、高斯平滑滤波的5条性质:1)旋转对称性 2)高斯函数是单值函数 3)高斯函数的付立叶变换频谱是单瓣的 4)高斯滤波器宽度由参数σ表征 5)高斯函数的可分离性4、级联高斯函数:会计算相同效果δ=√δ1²+δ2²第五章1、边缘:边缘是指图像局部强度变化最显著的部分.边缘主要存在于目标与目标、目标与背景、区域与区域之间2、图像强度的不连续可分为:1) 阶跃不连续,即图像强度在不连续处的两边的像素灰度值有着显著的差异;2) 线条不连续,即图像强度突然从一个值变化到另一个值,保持一较小行程后又回到原来的值3、术语定义:边缘点(Edge point) :在亮度显著变化的位置上的点.边缘段(Edge segment) :对应于边缘点坐标及其方位.边缘检测器(Edge detector) :从图像中抽取边缘集合的算法.轮廓(Boundary) :边缘列表或一条表示边缘列表的拟合曲线.边缘连接(Edge linking) :从无序边缘表形成有序边缘表的过程.边缘跟踪(Edge tracking):一个用来确定轮廊的图像搜索过程.4、边缘检测算法基本步骤:1)滤波:边缘检测算法主要是基于图像强度的一阶和二阶导数,但导数的计算对噪声很敏感,因此必须使用滤波器来改善与噪声有关的边缘检测器的性能.需要指出,大多数滤波器在降低噪声的同时也导致了边缘强度的损失,因此,增强边缘和降低噪声之间需要折衷. 2)增强:增强边缘的基础是确定图像各点邻域强度的变化值.增强算法可以将邻域(或局部)强度值有显著变化的点突显出来.边缘增强一般是通过计算梯度幅值来完成的. 3)检测:在图像中有许多点的梯度幅值比较大,而这些点在特定的应用领域中并不都是边缘,所以应该用某种方法来确定哪些点是边缘点.最简单的边缘检测判据是梯度幅值阈值判据. 4)定位:如果某一应用场合要求确定边缘位置,则边缘的位置可在子像素分辨率上来估计,边缘的方位也可以被估计出来.5、LOG算法的两种等价算法:1)求图像与高斯滤波器卷积,再求卷积的拉普拉斯变换.2)求高斯滤波器的拉普拉斯变换,再求与图像的卷积.6、canny边缘检测算法步骤:1) 用高斯滤波器平滑图像;2) 用一阶偏导有限差分计算梯度幅值和方向;3) 对梯度幅值应用非极大值抑制;4) 用双阈值算法检测和连接边缘.第六章1、轮廓:把边缘连接起来就成为轮廓(contour).轮廓可以是断开的,也可以是封闭的.2、轮廓的表示方法:轮廓可以用边缘有序表或曲线来表示。
机器视觉行业知识点总结
机器视觉行业知识点总结在这篇文章中,我们将对机器视觉行业的一些知识点进行总结和梳理,以帮助读者更好地理解这一领域的发展和应用。
一、机器视觉的基本原理1.图像采集和传感器技术图像采集是机器视觉系统的第一步,也是至关重要的一步。
图像传感器的选择将直接影响到后续的图像处理和分析效果。
常见的图像传感器有CCD(Charge-Coupled Device)和CMOS(Complementary Metal-Oxide-Semiconductor)两种类型,它们在成本、灵敏度和分辨率等方面各有优劣。
2.图像预处理图像预处理包括对图像进行去噪、增强、滤波、边缘检测等操作,目的是减少图像中的噪声和干扰,从而提高后续的图像处理和分析效果。
3.特征提取和描述特征提取和描述是机器视觉系统中的关键步骤,它涉及到对图像中的特征进行提取和描述,常用的特征包括边缘、角点、纹理等。
特征提取和描述的质量将直接影响到后续的目标检测、识别和跟踪效果。
4.目标检测、识别和跟踪目标检测、识别和跟踪是机器视觉系统中的核心任务之一,它涉及到对图像中的目标进行定位、识别和跟踪。
常见的目标检测和识别算法包括Haar特征、HOG特征、深度学习等技术。
5.应用领域机器视觉技术在工业自动化、智能制造、医疗影像诊断、交通监控、安防监控等领域都有广泛的应用。
其中,工业自动化是机器视觉技术应用最为广泛的领域之一,它包括产品的质量检测、组装线的监控、机器人视觉导航等方面。
二、机器视觉的发展趋势1.深度学习与机器视觉深度学习作为机器学习的一种方法,在图像识别和分析领域表现出了强大的能力,因此也在机器视觉领域得到了广泛的应用。
通过深度学习技术,机器视觉系统可以更准确地识别和分析图像中的目标,实现更高水平的自动化。
2.智能传感器与机器视觉智能传感器集成了传感器、处理器和通信接口等功能,它可以直接在传感器端进行数据的处理和分析,从而减轻了计算机端的负担。
智能传感器的发展将进一步推动机器视觉系统的智能化和自动化。
机器视觉复习题及答案2
1.什么是机器视觉技术?试论述其基本概念和目的。
器视觉技术最大的特点是速度快、信息量大、功能多。
目的:机器视觉是用机器代替人眼来完成观测和判断,常用于大批量生产过程汇总的产品质量检测,不适合人的危险环境和人眼视觉难以满足的场合。
机器视觉可以大大提高检测精度和速度,从而提高生产效率,并且可以避免人眼视觉检测所带来的偏差和误差。
2.机器视觉系统一般由哪几部分组成?试详细论述之。
(必考)答:机器视觉系统主要包括三大部分:图像获取、图像分析和处理、输出显示或控制。
图像获取:是将被检测物体的可视化图像和内在特征转换成能被计算机处理的一系列数据。
该部分主要包括,照明系统、图像聚焦光学系统、图像敏感元件(主要是CCD 和CMOS )采集物体影像。
图像分析和处理:视觉信息的处理主要包括滤波去噪、图像增强、平滑、边缘锐化、分割、图像识别与理解等内容。
经过图像处理后,图像的质量得到提高,既改善了图像的视觉效果又便于计算机对图像进行分析、处理和识别。
输出显示或控制:主要是将分析结果输出到显示器或控制机构等输出设备。
3.试论述机器视觉技术的现状和发展前景。
(不考)答:机器视觉技术的现状:机器视觉是近20~30年出现的新技术,由于其固有的柔性好、非接触、快速等特点,在各个领域得到很广泛的应用,如航空航天、工业、军事、民用等等领域。
发展前景:随着光学传感器、信息技术、信号处理、人工智能、模式识别研究的不断深入和计算机性价比的不断提高,机器视觉技术越来越成熟,特别是市面上已经有针对机器视觉系统开发的企业提供配套的软硬件服务,相信越来越多的客户会选择机器视觉系统代替人力进行工作,既便于管理又节省了成本。
价格持续下降、功能逐渐增多、成品小型化、集成产品增多。
4.机器视觉技术在很多领域已得到广泛的应用。
请给出机器视觉技术应用的三个实例并叙述之。
答:○1在激光焊接中的应用,通过机器视觉系统,实时跟踪焊缝位置,实现实时控制,防止偏离焊缝,造成产品报废。
《计算机视觉》知识要点总结终极

1、、。
;视觉是人类观察世界、认知世界的重要功能手段。
人类从外界获得信息约有80%来自视觉系统。
2、计算机视觉是指用计算机实现人类的视觉功能,即对客观世界中三维场景的感知、加工和理解。
计算机视觉的研究方法只有有两种:一种是仿生学的方法,参照人类视觉系统的结构原理,建立相应的处理模块完成类似的功能和工作;另一种是工程的方法,即从分析人类视觉过程的功能着手,并不刻意模拟人,视觉系统内部结构,而仅考虑系统的输入和输出,并采用任何现有的手段来实现系统的功能。
计算机视觉主要研究目标有两个:一是建立计算机视觉系统来完成各种视觉任务;二是把该研究作为探索人脑视觉工作机理的手段,即生物学机理。
3、计算机视觉系统的功能模块主要有以下几个模块:图像采集、预处理、基元检测、目标分割、表达描述、形状分析等,参考下图1.4.14、整个视觉过程是由光学过程,化学过程和神经处理过程这3个顺序的子过程所构成。
光学过程:我们需要掌握的是人眼水平截面的示意图,见图2.1.1。
光学过程基本确定了成像的尺寸。
类似照相机。
化学过程:视网膜表面的光接收细胞可分为:锥细胞(亮视觉)和柱细胞(暗视觉)。
化学过程,基本确定了成像的亮度或颜色。
神经处理过程:将对光的感觉转换为对景物的知觉。
视觉处理过程流图2.1,2如下:5、形状知觉是对景物各部分相对关系的知觉,也与视野中各种空间关系的知觉有关。
6、轮廓(封闭的边界)是形状知觉中最基本的概念,人在知觉一个形状以前一定先看到轮廓。
轮廓的构成如果用数学语言来说就是轮廓对应亮度的二阶导数。
轮廓与形状又有区别,轮廓不等于形状。
轮廓在帮助构成形状时还有“方向性”。
轮廓通常倾向于对它所包围的空间发生影响,即轮廓一般是向内部而不是向外部发挥构成形状的作用。
7、主观轮廓:在没有直接刺激作用下产生的轮廓知觉。
主观轮廓的形成是在一定感觉信息的基础上进行知觉假设的结果8、空间知觉的问题本质是一个深度感知的问题。
人对空间场景的深度感知主要依靠双目视觉实现。
机器视觉知识考点

机器视觉知识考点●第1章绪论●1.2.1P5系统硬件组成●●第2章机器视觉硬件技术●机器视觉硬件系统组成:图像获取、图像分析处理、图像结果显示与控制●2.1镜头技术●P17视场(Field of View,简称FOV):就是整个系统能够观察的物体的尺寸范围。
进一步分为水平视场和垂直视场,也就是CCD芯片上最大成像对应的实际物体大小,定义为 FOV=L/M(L是CCD芯片的高或宽,M是放大率,M=h/H=V/U,h是像高,H是物高,V是像距,U是物距)●视场角\alpha:镜头对视野的高度和宽度的张角,\alpha=2\cdot \theta=2\cdotarctan(L/2V).●焦距:透镜中心到光聚焦焦点的距离亦是相机中从镜片中心到底片或者CCD等成像平面的距离。
简单点说焦距是焦点到面镜顶点之间的距离。
●视场角和焦距之间的关系:镜头焦距的长短决定着视场角的大小,焦距越短,视场角就越大,观察范围也越大,但远物体不清楚:焦距越长,视场角就越小,观察范围也越小,很远的物体也能看清楚,短焦距的光学系统比长焦距的光学系统有更佳的聚集光的能力。
\alpha=2\cdot arctan(\cfrac{SR}{2\cdot WD})f=\cfrac{d}{2\cdot tan(\alpha /2)}●2.2.5相机接口(P24)●CameraLink接口●IEEE 1394(Fire Wire)接口●USB接口●Gigabit Ethernet●2.3光源技术●前光源:前光式照明主要应用于检测反光与不平整表面,如检测IC芯片上的印刷字符、电路板元件、焊点、橡胶类制品、封盖标记、包装袋标记、封盖内部以及底部的脏污等。
●背光源:主要应用于被测对象的轮廓检测透明体的污点缺陷检测、液晶文字检查、小型电子元件尺寸和外形检测、轴承外观和尺寸检查、半导体引线框外观和尺寸检查等。
●环形光源:环形光源对检测高反射材料表面的缺陷极佳,非常适合电路板和BGA(球栅阵列封装)缺陷的检测。
机器视觉知识点归纳总结
机器视觉知识点归纳总结一、基本概念1. 图像与视频的基本概念图像是指由像素组成的二维数据,每个像素表示图像中的一个点的亮度和颜色。
而视频则是由一系列相继的图像组成的,每秒钟包含25~30帧图像。
在机器视觉中,图像和视频是最基本的数据类型,因此理解图像和视频的基本概念对于学习机器视觉至关重要。
2. 特征提取与描述特征是指图像或视频中的局部区域或结构,特征提取是指从原始图像中抽取出具有代表性和区分性的特征。
通常包括几何特征、颜色特征、纹理特征等。
特征描述是指用向量或矩阵等数据结构对提取出的特征进行表示和储存,以便进行后续的分析和处理。
3. 图像处理与分析图像处理是指采用数字图像处理技术对图像进行一系列的操作,如去噪、增强、分割、配准等。
图像分析则是指对图像进行解释和理解,包括目标检测、目标识别、目标跟踪等。
4. 神经网络与深度学习神经网络是一种模拟人脑神经元网络的数学模型,深度学习则是指基于多层神经网络的学习算法。
在机器视觉中,深度学习技术已经取得了很大的成功,如卷积神经网络(CNN)在图像识别、目标检测等领域的广泛应用。
5. 三维视觉三维视觉是指利用多个二维图像或视频重构出三维物体的形状和结构的技术。
它包括立体视觉、结构光、多视点等技术,常用于虚拟现实、医学影像学等领域。
二、常用算法1. 图像处理算法(1)滤波算法:用于去除图像中的噪声,如均值滤波、中值滤波、高斯滤波等。
(2)边缘检测算法:用于检测图像中的边缘结构,如Sobel算子、Canny算子等。
(3)图像分割算法:将图像分割成多个区域或对象,如基于阈值的分割、基于边缘的分割、基于区域的分割等。
(4)配准算法:用于将多幅图像进行配准,以便进行后续的处理和分析。
2. 特征提取与描述算法(1)HOG特征:Histogram of Oriented Gradients,是一种用于目标检测的特征描述方法。
(2)SIFT特征:Scale Invariant Feature Transform,是一种用于图像匹配和目标识别的特征描述方法。
机器视觉期末总结800字
机器视觉期末总结800字首先,在学习机器视觉的过程中,我掌握了图像处理的基本技术。
图像的处理与分析是机器视觉的基础,而图像处理的关键就是对图像进行数字化处理,包括图像的采集、变换、增强、压缩等。
通过学习图像处理的原理和算法,我能够使用常见的图像处理软件进行图像的预处理和后处理,提高图像的质量和清晰度。
其次,我学习了目标检测与识别的基本方法。
目标检测与识别是机器视觉的重要应用之一,它可以识别图像中的物体并进行分类,通过训练算法和模型,可以实现对目标的快速检测和准确识别。
在目标检测中,常用的算法包括卷积神经网络(CNN)、支持向量机(SVM)等,这些算法能够对图像进行特征提取和分类,实现对目标物体的自动检测。
另外,我还学习了机器视觉中的物体跟踪技术。
物体跟踪是一种通过连续观察目标物体的位置和形状变化,实时追踪物体的技术。
常用的物体跟踪算法包括卡尔曼滤波器、粒子滤波器、均值偏移等。
通过学习这些算法,我能够编写程序,实现对视频中物体的跟踪与定位,提高机器视觉系统的实时性和准确性。
此外,我还学习了深度学习在机器视觉中的应用。
深度学习是一种基于神经网络的机器学习方法,通过多层次、多隐藏层次的网络结构,可以实现对图像和视频的自动学习和分析。
通过深度学习方法,我可以使用卷积神经网络来进行图像分类和识别,提高机器视觉系统的精确度和鲁棒性。
在机器视觉的实践中,我遇到了许多挑战与困难。
一方面,由于机器视觉需要处理大量的图像和视频数据,因此对计算资源的要求较高。
在实践中,我经常需要使用高性能计算平台来加速图像处理和分析的过程,提高系统的响应速度。
另一方面,由于图像中常常存在噪声、模糊和变形等问题,因此实现对图像的准确处理和分析是一项具有挑战性的任务。
在实践中,我需要不断的调整和优化算法和模型,以获得更好的性能和效果。
通过这个学期的学习和实践,我对机器视觉有了更全面的认识,对图像处理、目标检测与识别、物体跟踪和深度学习等方面的技术和方法有了更深入的掌握。
完整版机器视觉与视觉检测知识点归纳
完整版机器视觉与视觉检测知识点归纳机器视觉是一门研究如何让机器像人一样进行视觉感知和理解的领域。
视觉检测是机器视觉的一个重要分支,主要研究如何从图像或视频中检测出感兴趣的目标物体或特征。
以下是机器视觉与视觉检测的一些重要知识点的归纳:1.图像处理基础:了解数字图像的表示和处理方法,包括灰度图和彩色图的表示、像素操作、滤波器、图像增强等。
2.特征提取:通过特定的算法从图像中提取有用的特征,如边缘、角点、纹理等。
常用的特征提取方法有SIFT、SURF、HOG等。
3. 物体检测:在图像中定位和识别出感兴趣的物体。
常用的物体检测算法有Haar特征和级联分类器、基于深度学习的目标检测方法(如RCNN、YOLO、SSD等)。
4. 目标跟踪:在视频序列中实时跟踪目标的位置和形状变化。
常用的目标跟踪算法有卡尔曼滤波器、粒子滤波器、基于深度学习的跟踪方法(如Siamese网络、MOT等)。
5.三维重建:从多个图像或视频中恢复出场景的三维结构和姿态。
常用的三维重建方法有多视图几何、结构光、RGB-D相机等。
8.视觉SLAM:实时融合视觉感知和定位的技术,用于机器人导航、增强现实等领域。
常用的视觉SLAM系统有ORB-SLAM、LSD-SLAM等。
9.深度学习:利用多层次的神经网络来实现图像识别、目标检测等任务。
深度学习在机器视觉领域已经取得了很大的突破,如基于卷积神经网络(CNN)的图像识别、目标检测和分割等。
10. 数据集和评估:机器视觉和视觉检测的研究都需要大量的数据集进行算法训练和验证。
常用的数据集有ImageNet、COCO、PASCAL VOC等。
评估指标如准确率、召回率、精确率、平均精度均值(mAP)等。
11.实际应用:机器视觉和视觉检测在很多领域有广泛的应用,如智能监控、自动驾驶、工业自动化、医学图像分析、无人机等。
总结起来,机器视觉和视觉检测涵盖了图像处理、模式识别、机器学习、深度学习等多个领域的知识和技术。
《计算机视觉》知识要点总结终极
《计算机视觉》知识要点总结终极计算机视觉是一门研究如何使计算机“看”和“理解”图像和视频的领域。
它涉及到图像处理、图像分析、模式识别、机器学习等多个学科的知识。
下面是《计算机视觉》的一些重要知识要点的总结:1.图像和图像处理:图像是计算机视觉的基本输入,理解图像的内容和特征是计算机视觉的首要任务。
图像处理技术包括图像增强、图像滤波、边缘检测等,用于提高图像的质量和清晰度。
2.特征提取和描述:特征用于描述图像中的重要信息,如纹理、形状、颜色等。
常用的特征提取算法包括SIFT、SURF、HOG等,通过这些算法可以获取图像的特征向量,用于后续的图像分类、检索等任务。
3.目标检测与识别:目标检测是指在图像中定位并标记出感兴趣的目标物体,目标识别是指识别目标物体的类别。
常用的目标检测和识别方法包括基于特征的方法、深度学习方法等。
4.图像分割:图像分割是将图像分为若干个子区域,每个区域具有相似的特征。
常用的图像分割方法包括阈值分割、边缘分割、基于区域的分割等,可以用于图像分析、目标提取等任务。
5.三维重建与摄像机模型:三维重建是指根据多个图像或视频估计出场景的三维结构,摄像机模型是用于描述摄像机的内部参数和外部姿态的数学模型。
常用的三维重建方法包括立体视觉、结构光、光场摄影等。
6.图像识别与分类:图像识别是指将图像分为不同的类别,图像分类是指将图像分为预定义的类别。
常用的图像识别和分类方法包括传统的机器学习方法如SVM、KNN,以及深度学习方法如卷积神经网络。
7.目标跟踪:目标跟踪是指在连续的图像序列中追踪特定目标的位置和状态。
常用的目标跟踪方法包括基于特征匹配的方法、基于深度学习的方法等。
8.图像生成:图像生成是指利用计算机生成逼真的图像,包括计算机图形学、图像合成和图像增强等技术。
常用的图像生成方法包括纹理合成、图像风格转换等。
9.视觉SLAM:视觉SLAM是指在未知场景中同时估计摄像机的轨迹和场景的结构,常用于机器人导航、增强现实等领域。