
2009年机器人十大新闻
第四届中韩日机器人研讨会及第二十八届先进机器人计划研讨会在京召开2009年10月27日至10月30日,第四届中韩日机器人研讨会及第二十八届先进机器人计划研讨会在北京召开。
这是我国首次主办如此大规模的机器人技术研讨会,受到各国的空前重视,欧美日韩等地机器人技术相关权威机构和组织负责人汇聚北京。
第四届中韩日机器人研讨会由科技部高新司、韩国知识经济部机器人处、日中产学官交流机构主办,主题为未来机器人产业发展的机遇与瓶颈。
中韩日三国政府代表、学者专家介绍了各国机器人技术发展规划及最新研究成果,并对机器人前沿技术进行了讨论,会议就中韩日三国如何继续加强合作与交流达成了一致。
第二十八届先进机器人计划协调会和研讨会由科技部高新司、高技术中心、国际先进机器人计划共同主办,会议主题是对近几年国际上服务机器人和纳米机器人研究热点及趋势进行深入研究与探讨。
来自国际上在机器人研究与发展领域处于领先地位的15个国家和地区的知名学者带来了他们的最新研究成果,通过会议的充分研讨,与会专家学者认为服务机器人与纳米机器人是未来的研究热点。
美研制出双腿直立行走机器人 受冲撞仍直立曾研制出大狗机器人的美国波士顿动力公司又有新发明,他们研制出一种像真人一样运动的机器人——Petman。
该公司正在制造Petman的样机,帮助美军检验防护服的性能。
这个机器人有像人一样的“双腿”,无需外部支持就能站立、行走。
波士顿动力公司介绍,Petman能维持平衡,灵活行动。
行走、匍匐、以及应对有毒物质的一系列动作对它来说都不成问题。
它还能调控自身的体温、湿度和排汗量来模拟人类生理学中的自我保护功能,从而达到最佳的测试效果。
和大狗机器人一样,Petman即使受到冲撞也能保持直立。
Petman的行进速度能达到每小时3.2英里(5.1kg),几乎和有血有肉的真人无异。
Petman是许多机器人制造公司努力打造的双足仿真机器人之一,不过迄今还没有研制出非常接近真人的机器人。
2009年机器人 特 稿世界首个可独立进行科学研究的机器人问世英国一个研究团队研发出能独立推理、把理论公式化乃至探索科学知识的“机器人科学家”,堪称人工智能领域一大突破。
英国威尔士阿伯里斯特威斯大学罗斯·金领导的研究团队称这名“机器人科学家”为“亚当”。
金说:“它能独立做出假定,然后展开实验。
经我们检验,它所得实验结果正确。
”据报道, “亚当”不仅能做酵母发酵实验,还能推论出实验结果,而后制定下步实验计划。
作为世界首名能独立获得科学发现的机器人,它发现有关面包酵母基因结构新知识。
研究人员希望这类“机器人科学家”可以投身于解开生物学谜题、研发新药、了解宇宙等研究领域,不过“亚当”眼下仅能承担一些相对简单工作。
他们打算下一步推出比“亚当”更加智能的机器人科学家“夏娃”,主要将其应用于新药的研究领域。
哈工大获得2009亚太大学生机器人大赛冠军2009年8月22日,来自亚太地区20个国家和地区的21只代表队齐聚日本东京,角逐2009亚太大学生机器人大赛。
在本届比赛中,哈尔滨工业大学代表中国参加这次比赛,他们凭借较强的技术实力和稳定的发挥,以5场全胜的成绩获得比赛的冠军,同时获得“ABU ROBOCON”奖。
该项赛事于2002年由“亚洲太平洋地区广播电视联盟”(ABU)发起,每年举办一届,每一届都有不同的主题和规则。
本届大赛的主题是“胜利鼓乐”,是根据日本古代轿夫抬滑杆旅行设计的比赛。
在今年6月的国内选拔赛上,哈工大代表队从43所参赛院校中脱颖而出,获得了国内选拔赛的第一名,代表中国出征本届亚太大学生机器人大赛。
在国际赛的赛场上,哈工大代表队先是在小组循环赛中以绝对优势战胜孟加拉国和沙特阿拉伯两支队伍,顺利进入八强。
并在接下来的淘汰赛中,分别战胜了韩国队和越南队。
在决赛中,哈工大遇到了同样保持全胜战绩的香港大学代表队,最终哈工大以18秒的成绩取得胜利,摘得大赛冠军。
凭借出色的综合表现,哈工大还摘得了“ABU ROBOCON”奖。
十大 新闻美国机器人潜艇下潜11000米 探秘最深海底2009年5月31日,美国伍兹霍尔海洋研究所研制的“海神”号机器人潜艇成功下潜11000m,探秘世界上最深的海底——马里亚纳海沟。
马里亚纳海沟位于太平洋中西部马里亚纳群岛东侧,其最深处“挑战者深渊”深达11000m,是地球上最深的地方,比珠穆朗玛峰的高度还要深2000m。
该深度的压力是地球表面的1100倍。
“海神”号功能强大,不仅比其他各类探索工具下潜更深,还能同时绘制海底地图以及拍摄深水照片。
最为创新之处在于,“海神”号具有双重模式——“远程遥控模式”和“自动工作模式”。
科研人员可以通过纤维光纤光缆,在海面船只上对“海神”号进行远程遥控,又称“带缆式”。
在下潜时,“海神”号携带的40000m长纤维光纤光缆会缓慢释放,这种光纤光缆由玻璃纤维制成,直径只相当于人的头发。
另外,“海神”号还可以切换至“自泳式自动工作”模式,即无需远程控制,完全自动执行预定任务,包括绘制海底地图等。
在完成既定任务后,“海神”号会自动返回水面,再度变形为遥控探测工具。
此外,由于“挑战者深渊”的压力是地表的1100倍,设计者采用新型轻量级材料取代传统建材,并且应用既轻且薄的特制陶瓷材料使得潜艇表面更为“坚硬”,从而加强其抗压能力,应对深海的巨大水压。
“海神”不仅能执行预定的任务,绘制海底地图,还能通过使用化学传感器、声纳和数字摄影找到特别重要的区域。
我国新型救灾救援机器人研制成功一种名为“旋翼飞行机器人”的空中多功能自主飞行机器人在中科院沈阳自动化研究所研制成功。
“旋翼飞行机器人”有大小两款,外形酷似直升机,机器人前下部装有摄像设备,顶部旋翼直径超过3m,机器人长度约为3m。
较大的机器人起飞重量120kg,有效载荷40kg,最大巡航速度每小时100km,最大续航时间4h;较小的机器人起飞重量40kg,有效载荷15kg,最大巡航速度每小时70km,最大续航时间2h。
飞行机器人在空中可以实现全自主飞行,无需人员驾驶和操控,设定目标坐标后,它可以自主起飞、降落、巡航。
在北京地震废墟搜救实战演习中,飞行机器人成功完成了自主起飞、空中悬停、航迹点跟踪飞行、超低空信息获取、自主降落等科目,完成了演习指挥部下达的快速响应与废墟搜索使命。
与无人驾驶飞机相比,旋翼飞行机器人有两大优势:可以较长时间定点悬停,获取目标地的详细影像资料;能够垂直起飞降落,不需要跑道。
除了地震救灾救援外,该机器人还可用于输油管线和高压输电线的巡检等危险作业。
为下半身残疾人士设计的专用机器人面世2009年4月9日,美国军方为战争中下半身受伤而不能行走的士兵设计出了一款新型机器人电动车。
它可以直接将用户的下半身紧紧围拢起来,以便更好地感知用户臀部或其他位置的运动,从而提供更加灵敏的操控。
该车采用电力驱动,最快时速每小时12英里。
特 稿具备人类表情的机器人日本早稻田大学的研究人员与日本机器人制造商Tmsuk公司共同推出了一款可以通过身体的动作表达多种不同情绪的机器人——KOBIAN。
KOBIAN可以表达7种情绪,包括高兴、惊讶、悲伤,以及讨厌等。
另外,为了更好地表达不同的情绪,KOBIAN的嘴唇、眼睛以及眉毛处可以通过电机进行配合。
比如,为了表达快乐的情绪,这个机器人能够将手举高过头,然后张开眼睛和嘴巴,就好像是在欢呼一样。
为了表达悲伤的情绪,机器人会将头低下,然后用手把脸盖住,就好像在痛哭一样。
根据KOBIAN的开发者介绍,机器人通过表情将可以更好地与人类进行沟通,以辅助其完成日常操作。
在不久的未来,这款机器人将有可能在护理行业获得应用。
美国科学家研制出可在沙地上行走的机器人对于机器人来说,能在松软的沙地上站立就已经很不容易了,更别说行走了。
美国科学家依据生活在沙漠中的动物设计出了一款机器人,可以在松软的沙地上行走。
当车子开到沙地上时,常常遇到无法前行的困境。
美国国家宇航局火星探测器也同样存在这样的问题:当火星探测器遇到沙地时,由于陷在沙地中而无法行进。
美国研究人员通过对沙漠中不同动物进行的细致观察,研制出了一个六足的机器人——沙漠机器人(SandBot)。
当它的三个半轮状的脚经过沙地时非常慢,其它的脚快速的旋转过空中确定它们下一步的行进。
经过一年的试验,沙漠机器人最终可以在沙地上快速的行进,速度可达30cm/s,比火星探测器快至少15倍。
研究表示,下一步的试验是在这种机器人身上装上车轮和其它种附件。
如果这项设计可以达到预期的效果,那么,这款新型机器人将会引起新一轮的机器人变革,并且将应用于外星球的探索工作。
日本公司推出“复制自己”迷你机器人服务日本一家公司推出了“复制自己”的迷你机器人服务,顾客只要拿相片,就可以订作一个和自己长得很像,甚至连说话声音都一模一样的机器人。
这款复制机器人内建摄影机和麦克风,还有80GB硬盘及语音辨识软件,除了可以和主人对话外,还可连上无线网络,为主人阅读新闻和气象信息。
这个小机器人无论是眼神还是笑起来的表情,看起来真的是唯妙唯肖,甚至连讲话声音都可以模仿。
解读2009中国与世界十大科技进展
人民日报海外版/2010年/1月/29日/第015版科技观潮解读2009 中国与世界十大科技进展本报记者赵晓霞新闻回放:由563名中国科学院院士和中国工程院院士投票评选的2009年中国与世界十大科技进展新闻,近日揭晓。
2009年中国十大科技进展新闻1、首台千万亿次超级计算机系统“天河一号”研制成功解读:国防科学技术大学研制的“天河一号”,综合技术水平进入世界前列,标志着我国成为继美国之后,世界上第二个能够研制千万亿次超级计算机的国家。
2、第一个南极内陆科学考察站正式建成解读:中国第一个南极内陆科学考察站昆仑站于2009年1月27日在南极内陆冰盖的最高点冰穹A地区建成。
3、上海同步辐射光源建成解读:这是我国迄今为止投资最大的国家重大科技基础设施建设项目。
4、量子计算研究获重大突破解读:中国科技大学教授杜江峰领导的研究小组和香港中文大学教授刘仁保合作,通过电子自旋共振实验技术,在国际上首次通过固态体系实验实现了最优动力学解耦,极大地提高了电子自旋相干时间。
5、甲型H1N1流感疫苗全球首次获批生产解读:北京科兴生物制品有限公司生产的甲型H1N1流感疫苗9月3日获得由国家食品药品监管局颁发的药品批准文号,这也是全球首支获得生产批号的甲型H1N1流感疫苗。
6、iPS细胞的全能性被首次证明解读:2009年7月23日,《自然》在线发表中国科学院动物所研究员周琪和上海交通大学医学院教授曾凡一分别领导的研究组共同完成的一项研究成果。
我国科学家首次利用iPS细胞,通过四倍体囊胚注射得到存活并具有繁殖能力的小鼠,从而在世界上第一次证明了iPS细胞的全能性。
7、研制出大容量钠硫储能电池解读:中国科学院上海硅酸盐研究所和上海市电力公司合作,成功研制具有自主知识产权的容量为650Ah的钠硫储能单体电池,使我国成为继日本之后世界上第二个掌握大容量钠硫单体电池核心技术的国家。
8、发现世界上最早的带羽毛恐龙解读:沈阳师范大学古生物研究所课题组在辽宁省建昌县玲珑塔地区,发现了迄今已知世界上最早的、长有羽毛的恐龙——“赫氏近鸟龙”。
纳米机器人结构体系与工作原理

ATP酶
结构体系与工作原理
有没有可能实现仿照人类尺度机械的纳米机械?
所谓的微机电系统发展非常迅速。但这些机械的 功能还相当简单,它们是微小机械,不是纳米级的机械。 第一个真正的纳米尺度的机电系统仅仅在过去几年中才出 现,并且只是实验性质的。
一个至关重要的问题是摩擦和粘性,微型器件表 面积比率更大。表面效应变得比宏观器件更加显著。如果 值得做,这样的问题最终会被解决,但是现在它带给人们 的是困难的技术挑战。毫无疑问,我们将会发展出更复杂 的纳米机械以及类似人类尺度机械的纳米机械模型,但是 在我们制造出任何实际用途的纳米器件之前,还有很长的 一段路要走。也没有任何理由认为纳米机械一定要和人类 尺度机械相似。
结构体系与工作原理
研制纳米机器人的可能途径:利用生物分子作为分子功能器件组装纳米机器人
ATP酶作为分子发动机的研究已经在 西方形成热点领域。ATP酶在生物体内是执行 能量转换的关键分子之一,它和呼吸链酶系共 同组成线粒体的能量转化体系。
呼吸链传递电子是通过几个生物大分 子的氧化还原变化而实现的,这些大分子按照 氧化还原电位的高低有序地把底物电子逐一传 递,最终把电子传递给氧。作为分子马达进行 研究的ATP酶和呼吸链的四个复合物共同组成 线粒体的能量转化体系。
目前依照纳米机器人的结构构成以及研究进展,纳米机器人主要可 分为三代:
第一代是生物系统和机械系统的有机结合体,例如用碳纳米管做结 构件,分子马达作为动力组件,DNA关节作为连接件等;
第二代是直接利用原子或分子装配成具有特定功能的纳米尺度的分 子装置,例如直接用原子、DNA片段或者蛋白质分子装配成生物纳米机器 人;
第三代将包含有控制器,如纳米芯片、纳米计算机等。
结构体系与工作原理
2009年影响中国物联网的十大人物

2009年影响中国物联网的十大人物/cio/ 2010年01月07日10:55 来源:eNet硅谷动力字号:小 | 大【文章摘要】随后总理又在多个场合提及要将物联网纳入中国未来发展规划中。
正如一家物联网企业负责人所说:国家政策的倾斜一定能带动一个产业的发展。
在总理的关注下,中国物联网技术正向国际一流水准靠齐。
2009年,对于IT界实为不平凡的一年,国家总理温家宝在8月到12月的短短4个月时间中,多次提及一个词语"物联网"。
09年下半年,全球经济出现回暖的态势,在当前形势下我国需要开拓一个全新的市场来带动整个产业链的发展,实现经济发展的再一次腾飞,这就是物联网。
笔者在此总结了2009年给中国物联网带来重要影响10大人物。
中国总理:温家宝09年8月7日,温家宝总理听完我国传感网发展和运用的汇报后说,"至少三件事情可以尽快去做:一是把传感系统和3G中的TD技术结合起来;二是在国家重大科技专项中,加快推进传感网发展;三是尽快建立中国的传感信心中心,或者叫"感知中国"中心。
至此物联网正式进入大众眼球。
随后总理又在多个场合提及要将物联网纳入中国未来发展规划中。
正如一家物联网企业负责人所说:国家政策的倾斜一定能带动一个产业的发展。
在总理的关注下,中国物联网技术正向国际一流水准靠齐。
无锡物联网产业研究院院长:刘海涛刘海涛系中科院上海微系统与信息技术研究所副所长、无锡物联网产业研究院院长、国家中长期科技发展规划03专项"新一代宽带无线移动通信网"总体组专家、国家传感网标准化工作组组长以及国家物联网产业技术联盟筹备组组长,荣誉满贯的他,慧眼识新机,早在1999年就开始着手研究传感网技术。
在研发了几年后,将一个新名词――"传感网"(又名"物联网")应用于大众,他说:"我想让大家知道,我国并没有跟随外国的脚步,这是我们的原创,我们的创新品牌。
工业机器人的前世今生

工业机器人的前世今生工业机器人是一种用于自动化制造工艺的机器人。
它是在1950年代开发出来的,但在经历了几十年的发展之后,现在的工业机器人已经成为了制造业中不可或缺的一部分。
它们能够完成各种不同的任务,从焊接和组装到涂漆和扫描,甚至可以处理强酸和腐蚀性化学品等危险物品。
本文将讨论工业机器人的前世今生。
前世最早的工业机器人可追溯到20世纪50年代的美国。
当时,美国国防部及其合作伙伴在研究如何使生产过程自动化方面进行了实验。
他们需要一种工具,能够在有害环境下、重复性高的工作中代替工人,这就是第一个 "工业机器人" 诞生的时候。
这个机器人叫做"Unimate",由George Devol和Joseph Engelberger两个人合作开发。
最初,Unimate被用来完成汽车零部件的装配工作。
它的诞生引发了理论与应用领域的关注,因为二战后,美国和欧洲的经济和劳动力资源大量损失,所以研究机器人的技术变得更为迫切,也开启了自动化与智能化制造的先例。
此后,机器人技术经历了一段时间的发展,新材料、传感器、控制、集成、网络和云计算等新兴科技降低了工业机器人的成本、提高了效率和安全性。
伴随人们对机器人的需求和技术的提升,工业机器人的小时生产率从1~4台不等,上升到了20~30台,甚至更多。
此外,工业机器人的使用从汽车制造业开始扩展到电子、化工、纺织、食品和医疗行业。
至20世纪90年代,在网络技术和控制技术的发展驱动下,机器人开发变得更加成熟,产品范围更加多样化、功能更加强大,工业机器人占据了在智能制造中的重要地位。
今生现代工业机器人性能的提高,不仅使得其在制造业中的应用更加普遍化,而且在某些情况下,其性能已经达到甚至超过了人类智能的局限。
首先,工业机器人的能力已经越来越多地与生产技术和物料的发展相结合,让机器人能够更加准确地进行生产和流程控制。
例如,一些新型机器人拥有多轴控制的功能,它们可以精准地控制和同步多个部件在一起组装,同时能够判断松散、质量差的组件并及时予以处理。
纳米机器人结构体系与工作原理
结构体系与工作原理
2009年度“十大科学新闻”评选候选新闻:
12.科学家研制出纳米齿轮
6月22日,新加坡科学技术研 究局材料研究与工程研究所的科学家, 研制出世界首个附在原子轴上的分子级 齿轮,其大小仅为1.2纳米,旋转也能 收到精确控制。制造出原子大小的齿轮 并不困难,但实现对微型齿轮运动的精 确控制却并非易事。这些科学家通过对 位于原子轴上的纳米齿轮及扫描隧道显 微镜尖端间的电子连接进行操控,实现 了对齿轮旋转的良好控制,从而解决了 无序运动这一科学难题。
ATP酶
结构体系与工作原理
有没有可能实现仿照人类尺度机械的纳米机械?
所谓的微机电系统发展非常迅速。但这些机械的 功能还相当简单,它们是微小机械,不是纳米级的机械。 第一个真正的纳米尺度的机电系统仅仅在过去几年中才出 现,并且只是实验性质的。
一个至关重要的问题是摩擦和粘性,微型器件表 面积比率更大。表面效应变得比宏观器件更加显著。如果 值得做,这样的问题最终会被解决,但是现在它带给人们 的是困难的技术挑战。毫无疑问,我们将会发展出更复杂 的纳米机械以及类似人类尺度机械的纳米机械模型,但是 在我们制造出任何实际用途的纳米器件之前,还有很长的 一段路要走。也没有任何理由认为纳米机械一定要和人类 尺度机械相似。
目前依照纳米机器人的结构构成以及研究进展,纳米机器人主要可 分为三代:
第一代是生物系统和机械系统的有机结合体,例如用碳纳米管做结 构件,分子马达作为动力组件,DNA关节作为连接件等;
第二代是直接利用原子或分子装配成具有特定功能的纳米尺度的分 子装置,例如直接用原子、DNA片段或者蛋白质分子装配成生物纳米机器 人;
纳米齿轮
Thank you!!!
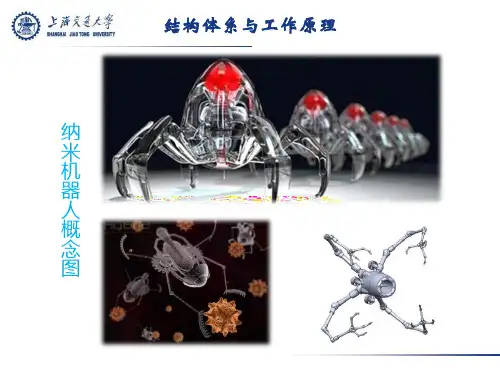
结构体系与工作原理 纳 米 机 器 人 概 念 图
工业机器人发展历程
工业机器人发展历程声明:本文内容信息来源于公开渠道,对文中内容的准确性、完整性、及时性或可靠性不作任何保证。
本文内容仅供参考与学习交流使用,不构成相关领域的建议和依据。
一、国内外发展历程对比(一)早期发展阶段1、国外发展历程工业机器人的概念最早在20世纪50年代提出,当时主要由美国和日本进行研究。
美国在1954年推出了世界上第一台工业机器人,用于汽车制造业的焊接工作。
随后的几十年里,美国不断进行研发和推广,并在各个领域应用工业机器人。
而日本在20世纪60年代开始重视工业机器人的研究与发展,并推出了自己的工业机器人品牌。
日本政府积极支持机器人产业,并在70年代末成立了机器人协会,加速了工业机器人的普及和应用。
2、国内发展历程相较于国外,中国在工业机器人发展上起步较晚。
20世纪80年代初,中国开始引入国外的工业机器人技术,但由于技术水平和市场需求的限制,发展进展缓慢。
直到21世纪初,中国政府提出了中国制造2025战略,将机器人产业列为重点发展方向。
此后,国内机器人产业得到了快速发展,各大企业纷纷涉足机器人领域,并取得了一定的进展。
(二)中期发展阶段1、国外发展历程在20世纪90年代和21世纪初,工业机器人在国外的应用逐渐扩大。
除了汽车制造业外,工业机器人开始在电子、食品、医药等行业得到广泛应用。
同时,工业机器人的功能也不断增强,从最初的简单操作,逐渐发展到能够进行复杂的装配、搬运、包装等任务。
机器人技术的进步使得工业生产更加高效、精确和灵活。
2、国内发展历程中国在中期发展阶段取得了较为显著的进展。
伴随着经济的快速发展和产业升级,工业机器人在中国的应用逐渐扩大。
政府积极推动机器人产业的发展,出台了一系列的政策和支持措施。
同时,国内企业也加大了对机器人技术的研发投入,并与国外企业合作,引进和消化吸收先进技术。
(三)现阶段发展在当前阶段,国外的工业机器人技术继续创新和发展。
机器人越来越智能化、灵活化,能够适应不同场景和任务需求。
2010年国内十大科技新闻
2010年国内十大科技新闻1. 我国迄今最大的国家重大科学工程“上海光源”通过验收炽烈的阳光下纤毫毕现。
上海光源就好比人造的太阳。
1月初我国迄今最大的科学工程——上海光源通过国家验收。
借助于它,许多原本看不见的结构呈现在科学家的眼前。
上海光源的全称是上海同步辐射光源。
1947年,美国人在高能加速器实验时偶然发现:高速运动的电子在改变方向时,会释放出一种“同步辐射光”,其中包含的X光亮度极高。
如果说19世纪末伦琴制造的X光是一支蜡烛,同步辐射光就好比太阳,能把微观世界照个透亮。
第一代同步辐射光源是高能加速器的副产品。
第二代光源,是人们为了获得同步辐射光,专门设计的一种加速器。
而第三代光源使加速器跑道上的电子不断改变方向并释放同步辐射光。
一次次释放叠加起来,得到亮度上万倍的光。
上海光源就属于目前世界上第三代光源中的佼佼者。
在许多科研领域,同步辐射光源都不可缺少。
同步辐射光照到蛋白质分子上得到衍射光谱图,对其运算分析可以得出蛋白质分子的三维结构——以往需要几天的工作,现在只需几个小时甚至几十分钟就能完成;利用同步光源可以拍出极其清晰的X光片,对早期心脏病进行安全和快速的诊断;它还可以分析灰尘的成分,进而找出城市中的污染源;材料科研里,它也能帮上大忙。
建在巨大的球弧状屋顶下的“上海光源”,可容纳60条以上光束线和上百个实验站,每天帮助几百名科研人员工作。
自从投入运行以来,上海光源的日程表排得满满的,工时供不应求。
截至目前,上海光源用户发表论文数已有80篇左右,包括一些发表在《自然》、《科学》和《细胞》等著名科学期刊上的成果。
2. 科技让世博更精彩走进上海世博园的大门,游客们感受到的是技术创新带来的便利和新奇。
门票一刷就放行,内置的“智慧标签”可以防伪。
进入地下通道“世博轴”,玻璃纤维把阳光引入,宛如地上一样明亮。
走上地面,标志性建筑“中国馆”映入眼帘。
它采用可以遮阳的桁架结构,每一根钢架的拼搭都是计算过的。
智能机器人发展历史
智能机器人发展历史
自从20世纪50年代人工智能研究领域诞生以来:20世纪60年代,机器人在工业环境中的应用迅速发展,开始出现完全由计算机控制的机器人;20世纪70年代,工业创新出现具有视觉、触觉和肢体控制系统的机器人,以及太空机器人;20世纪80年代,机器人特别是机器人玩具,进入了主流消费市场;20世纪90年代,出现外科手术机器人、火星漫游机器人和多种机器人宠物;21世纪00年代,出现人形机器人,以及四腿军用负重机器大狗;21世纪10年代,有许多具有里程碑意义的创新,出现了能自己开门的自主机器人狗,能在障碍物上奔跑和跳跃的复杂拟人机器人,能流利聊天的机器人。
在我们的周围,具有更好的算法和更强大的处理器的机器人越来越多。
powerpoint演示文稿展望未来(精)
不会伤害血管和肌肉的静脉注射
8、环保鱼饵
使用整形技术不会污染水质的鱼饵
9、植物油发电站
利用废油为建筑持续提供电力和热水的装置。
10、蘑菇墙板
成本低、强度高的生物材料,可以取代昂贵并有害于环境的聚 苯乙烯泡沫材料和塑料,这两者是广泛使用的墙体隔热防火和 包装材料,风力涡轮的叶片和汽车车体面板上也常用到它们。
展望未来
2009年度十大科技发明
1、摩天大楼逃生轮
依靠足够坚固的长绳,将人们从高楼平稳送至地面
2、最快的坦克
无人驾驶的坦克以每小时60英里的速度在泥泞的野地里披荆斩棘
3、 能发电的减震器
利用汽车颠簸时的上下运动产生电力,帮助减少汽车交流发 电机的工作量,最终达到省油目的。
4、“喉语”翻译器
装置可以探测并捕捉到大脑和声带之间交换的电子信号, 并把它转换成人们听得懂携式投影机和摄像头吊在胸前,两者都与他背着的手 提电脑相连,他的拇指和食指上缠着四种不同颜色的记号或 胶带。当系统接通,摄像头就开始捕捉影像,传送回电脑, 后者的视觉运算模块随即开始工作。
6、截瘫人士助行器
一种可以帮助截瘫患者站立、慢走、甚至爬楼的外骨骼结构
7、更好的静脉导管
2009年度中国基础研究十大新闻简介
2009年度中国基础研究十大新闻简介(含中国香港和澳门地区)1. 北京正负电子对撞机重大改造工程通过国家验收北京正负电子对撞机重大改造工程(简称BEPCII)是我国“十一五”重大科学工程,总投资6.4亿元,工期5年,由中国科学院高能物理研究所承担建设。
工程于2004年初动工,2008年7月完成建设任务,2009年5月对撞机的主要性能参数亮度在束流能量1.89GeV能量下达3.21×1032cm-2s-1,达到设计指标,为改造前的30多倍,是此前该能区对撞机亮度世界纪录的4倍以上。
BEPCII工程按进度、按指标、按预算、高质量地完成了各项建设任务,并于2009年7月17日顺利通过国家验收。
BEPCII是一台粲物理能区国际领先的对撞机和高性能的兼用同步辐射装置,它的建成成为国际同类装置建设的一个范例,是中国高能物理发展的又一个里程碑。
BEPCII试运行期间,北京谱仪III共采集到一亿多ψ(2S)和两亿多J/ψ事例,是目前世界上最大的相关数据样本,并已取得了初步的物理结果。
BEPCII建成并投入运行,有望在今后数年里不断取得重大物理成果,进一步保持和加强我国在粲物理研究领域的国际领先地位。
2. 查明中国陆地生态系统的碳平衡状况20世纪80—90年代,全球陆地生态系统每年净吸收1—4Pg(1Pg =1015g)的碳,这抵消掉了约10%—60%的化石燃料燃烧释放的碳。
然而,人们对陆地生态系统碳汇的分布及其机制并不清楚。
中国位于欧亚大陆的东部,经历着较显著的气候变化,人类活动也异常突出,土地利用/土地覆盖发生了很大改变。
另一方面,中国是世界上人口最多的国家,并已成为全球CO2排放量最大的国家之一。
因此准确估算中国碳收支显得格外重要,受到科学界和国际社会的普遍关注。
北京大学城市与环境学院朴世龙与方精云研究小组及合作者,利用已有的土地利用和资源清查数据、大气CO2浓度观测数据、遥感数据以及气象数据,并结合大气反演模型和基于过程的生态系统碳循环模型,综合研究了中国陆地碳汇/源的时空格局及其机制。