
北航——机械原理课程虚拟样机仿真实验报告
北航的物理实验报告
北航的物理实验报告实验目的本次实验旨在通过实际操作,探究物理原理,并加深学生对电磁场与电磁波的理解,提高实验能力和科学研究能力。
实验器材- 恒定电流源- 直流电动机模型- 磁力计- 电阻丝- 电池组- 石英钟情- 计时器- 导线- 电池板- 平行板电容器- 电容计实验原理实验基于安培定律和法拉第定律,通过改变电流和导线的位置,使用磁力计测量磁感应强度,从而验证电流对磁场的影响关系以及电流的磁场特性。
实验步骤1. 将直流电动机模型连上恒定电流源,并使电动机转动起来,观察电动机中的磁铁与磁力计荧光屏幕指针的位移和方向。
2. 将磁感应强度记录下来,并更改电流值,记录相应的数据。
3. 张贴带电阻丝的电池板,通过改变电流并调整丝线位置,观察炽热丝线形成的荧光轨迹。
4. 构建平行板电容器,在电容计的帮助下,记录电容器中充电过程中的电压和电流数据。
实验结果与分析通过对实验数据的整理,我们得出以下结论:1. 改变电流,磁感应强度也随之改变,验证了安培定律的正确性。
2. 在电动机中,电流生成了一个磁场,使得荧光屏幕指针受力从而位移,进一步证明了电流对磁场的影响,即电流的磁场特性。
3. 带电阻丝的电池板表面形成的荧光轨迹,展示了电流通过导线产生的热效应,热效应将导致导线产生热运动并发光。
4. 在平行板电容器中,电容器的充电过程符合带电粒子向着电势差方向移动的趋势,证明了平行板电容器中电场对电荷的作用。
实验结论通过本次实验,我们进一步了解了电磁场与电磁波的相关原理,手动操作加深了对物理知识的理解。
实验结果验证了安培定律、法拉第定律以及电场对电荷的作用,并使我们更加熟悉了电流对磁场的影响。
这对于进一步的物理学研究和应用具有重要意义。
实验心得通过这次实验,我深刻认识到理论知识与实际操作的重要关系。
对于理论知识的深入理解,实践是必不可少的。
通过亲自动手操作,我对电磁场与电磁波的理论知识有了更加深入的了解。
同时,实验中的问题和困难也加深了我对物理知识的思考和研究兴趣。
北航adams实验报告-四足机器人

成绩采用ADAMS和MATLAB建立机械装置或机电装置虚拟样机——四足机器人建模与仿真实验报告院(系)名称自动化科学与电气工程专业名称控制工程学生学号0学生姓名0指导教师02016年4月一、实验背景1. 参照自然界四足哺乳动物如猫狗的运动形式,对四足机器人进行建模,结合虚拟样机技术软件ADAMS,对四足机器人进行步态规划、运动学和动力学分析,使四足机器人模型良好运行。
2. 利用拉格朗日能量法建立四足机器人坐标系并对四足机器人进行运动学分析。
3.在Solidworks中建立四足机器人三维模型,之后将三维模型导入至虚拟样机软件ADAMS中,在ADAMS中建立虚拟样机模型,并利用样条曲线来规划机器人的运动轨迹,进行仿真,实现机器人的直线行走。
二、实验原理2.1 研究对象背景分析移动机器人按移动方式大体分为两大类;一是由现代车辆技术延伸发展成轮式移动机器人(包括履带式);二是基于仿生技术的运动仿生机器人。
运动仿生机器人按移动方式分为足式移动、蠕动、蛇行、游动及扑翼飞行等形式,其中足式机器人是研究最多的一类运动仿生机器人。
自然环境中有约50%的地形,轮式或履带式车辆到达不了,而这些地方如森林,草地湿地,山林地等地域中拥有巨大的资源,要探测和利用且要尽可能少的破坏环境,足式机器人以其固有的移动优势成为野外探测工作的首选,另外,如海底和极地的科学考察和探索,足式机器人也具有明显的优势,因而足式机器人的研究得到世界各国的广泛重视。
现研制成功的足式机器人有1足,2足,4足,6足,8足等系列,大于8足的研究很少。
曾长期作为人类主要交通工具的马,牛,驴,骆驼等四足动物因其优越的野外行走能力和负载能力自然是人们研究足式机器人的重点仿生对象。
因而四足机器人在足式机器人中占有很大的比例,四足机器人的研究深具社会意义和实用价值。
2.2 研究对象数学模型分析四足机器人整体结构由躯体、左前腿、右前腿、左后腿、右后腿五部分组成。
四足机器人的设计为两腿包含两个关节,分别为髋关节和膝关节,在关节位置添加驱动,这两个驱动为主动自由度,小腿为被动自由度。
虚拟样机技术在机械原理课程设计中的应用
中图分类号 :G 2 . 623
文献标识码 :B
文章编号 :10- 16(09 1 C 01一 1 09 96 20)07()一 13 O
机械原理课程设计能够培养机械类专业学生创新能力,是学 静力学、运动学和动力学分析,输出位移、速度 、加速度和反作
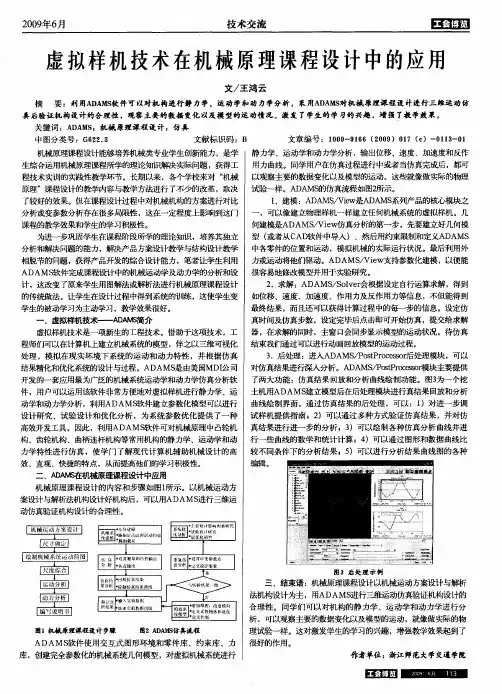
生综合运用机械原理课程所学的理论知识解决实际问题 ,获得工 用力曲线。同学用户在仿真过程进行中或者当仿真完成后,都可 程技术实训的实践性教学环节。长期以来,各个学校来对 “ 机械 以观察主要的数据变化以及模型的运动。这些就像做实际的物理 原理 ”课程设计的教学内容与教学方法进行了不少的改革 ,取决 试验一样。A MS DA 的仿真流程如 图2 所示。
二、A A S D M  ̄机械原理课程设计 中应用 机械原理课程设计的内容和步骤如图1 所示。以机械运动方
案设计与解析法机构设计好机构后 ,可以用AD AMS 进行三维运 动仿真验证机构设计的合理性。
机 械运 动方 案 设 计
自 幕 J “建挂 .L 缱迎接 拇由螬础蹦_遁础曲 I ’ ¨ 矧
趣 卜!. 褒结粜 纳 Jo !f 1h g
/ \
图3 后 处 理 示 倒
犁 檐I 制 鞋 If 骨 ・ 仿 莱I 绘 I i 蛙
<
>
三 结束语 :机械原理课程设计以机械运动方案设计与解析
法机构设计为主 ,用ADAMs 进行三维运动仿真验证机构设计的 合理性。同学们可以对机构的静力学 、运动学和动力学进行分
了较好的效果。但在课程设计过程中对机械机构的方案进行对 比
分析或变参数分析存在很多局限性,这在一定程度上影响到这 门
课程 的教 学效 果 和学生 的学 习 积极 陛。
北航adams实验报告-四足机器人
成绩采用ADAMS和MATLAB建立机械装置或机电装置虚拟样机——四足机器人建模与仿真实验报告院(系)名称自动化科学与电气工程专业名称控制工程学生学号0学生姓名0指导教师02016年4月一、实验背景1. 参照自然界四足哺乳动物如猫狗的运动形式,对四足机器人进行建模,结合虚拟样机技术软件ADAMS,对四足机器人进行步态规划、运动学和动力学分析,使四足机器人模型良好运行。
2. 利用拉格朗日能量法建立四足机器人坐标系并对四足机器人进行运动学分析。
3.在Solidworks中建立四足机器人三维模型,之后将三维模型导入至虚拟样机软件ADAMS中,在ADAMS中建立虚拟样机模型,并利用样条曲线来规划机器人的运动轨迹,进行仿真,实现机器人的直线行走。
二、实验原理2.1 研究对象背景分析移动机器人按移动方式大体分为两大类;一是由现代车辆技术延伸发展成轮式移动机器人(包括履带式);二是基于仿生技术的运动仿生机器人。
运动仿生机器人按移动方式分为足式移动、蠕动、蛇行、游动及扑翼飞行等形式,其中足式机器人是研究最多的一类运动仿生机器人。
自然环境中有约50%的地形,轮式或履带式车辆到达不了,而这些地方如森林,草地湿地,山林地等地域中拥有巨大的资源,要探测和利用且要尽可能少的破坏环境,足式机器人以其固有的移动优势成为野外探测工作的首选,另外,如海底和极地的科学考察和探索,足式机器人也具有明显的优势,因而足式机器人的研究得到世界各国的广泛重视。
现研制成功的足式机器人有1足,2足,4足,6足,8足等系列,大于8足的研究很少。
曾长期作为人类主要交通工具的马,牛,驴,骆驼等四足动物因其优越的野外行走能力和负载能力自然是人们研究足式机器人的重点仿生对象。
因而四足机器人在足式机器人中占有很大的比例,四足机器人的研究深具社会意义和实用价值。
2.2 研究对象数学模型分析四足机器人整体结构由躯体、左前腿、右前腿、左后腿、右后腿五部分组成。
四足机器人的设计为两腿包含两个关节,分别为髋关节和膝关节,在关节位置添加驱动,这两个驱动为主动自由度,小腿为被动自由度。
北航虚拟仪器设计与仿真实验报告
5)各通道之间互不干扰。信号之间切换顺畅,输出信号稳定、可控。
七、实验心得体会
通过设计虚拟信号发生器,我学习了LabView软件的基本操作,并掌握了编程过程、思路和方法。在实验过程中,我对使用LabView进行仿真的虚拟仪器有了较为直观的认识。
通过本次实验,我对LabView编程环境更加熟悉,并复习了一些数字电路和数字信号的知识,真正地学以致用。
5、小数点的输入
小数点的键入也相当于数据的录入,需要设置change3的状态。另外需考虑到一个数中不允许存在2个或者2个以上的小数点。
6、等号键的设置
当num1和num3都键入值,且有确定的运算关系后,按下等号键,显示出结果。由于开方、取反、取倒操作不涉及到等于键,故只需设计“ ”四个键。
7、C键、close键的设计
六、实验心得体会
我在本次实验中,进一步地学习了LabView的各种控件和函数,对LabView有了更深的理解。这次实验主要学习了程序结构、数组、簇等概念,并掌握了其在LabView中的编程过程、思路和方法。在实验过程中,我对较为复杂的虚拟仪器有了较为直观的认识,我也深刻认识到虚拟仪器仿真的便利性。
通过4周的练习,我从一个对LabView完全不懂的门外汉变成能够完成LabView基本操作和编程,这与课程对我的培养密不可分。简而言之,感谢老师和同学的悉心指导,让我学会了新的知识,能够在之后的科研和学习中更好地使用虚拟仪器!
五、软硬件设计
1)信号发生器前面板
2)信号发生器程序框图
六、实验结果及分析
1)信号发生器实现了双通道输出信号的要求。可以同时输出基本信号和任意输入波形的信号。
2)基本信号发生通道,可以输出正弦波、方波、三角波、锯齿波。可以随时进行切换,并可以通过可调控件来改变信号的幅值、频率、偏移量等。
虚拟样机实验报告(精选多篇)
虚拟样机实验报告(精选多篇)第一篇:虚拟样机实验报告机械原理课程虚拟样机仿真实验报告课题:双滑块机构虚拟样机仿真实验姓名:学号:班级:指导教师:2012年5月1日0 自主设计双滑块机构的虚拟样机仿真摘要本实验在学习的机械原理基础课程上,通过自己构思,设计机构,用Adams软件进行机构建模,并对机构的运动进行一些列的模拟和分析,以验证所设计机构的运动规律及其可行性,并通过进一步思考,提出该机构可能的应用构想。
关键词:双滑块、虚拟样机、ADAMS应用、仿真目录1、问题的分析 (3)2、双滑块机构虚拟样机建模.....................................................................................3 2.1设置工作环境..............................................................................................3 2.2双滑块机构的模型创建.. (3)3、机构的相关运动量的分析.....................................................................................5 3.1滑块6的运动量分析....................................................................................5 3.2滑块7的运动量分析....................................................................................6 3.3滑块7压力角的补充分析.............................................................................7 3.4对滑块6和滑块7的运动性质进行对比.. (7)4、基于机构分析的机构应用探讨 (8)5、实验感想.............................................................................................................8 参考文献. (8)1、问题的分析通过本学期机械原理课程的学习,使我对机械机构的相关知识有了一定的了解,激发了我对于机械机构运动的极大兴趣,通过本次仿真实验,我对机械机构中的最为简单的杆和滑块构件进行组合,设计出一种简单的结构,以期通过对它的模型创建和运动分析找到其应用途径。
北航ADAMS机构分析大作业
2 2 tan 1
同理可以得到
B B2 4DE 23.64 2D
3 2 tan 1
所以求得 C 点的位置:
B B2 4 AC 161.29 2A
X r 1cos(1 51.34) l cos( 2 128.66) 416.63mm Y r 1sin(1 51.34) l sin( 2 128.66) 264.02mm
由于输入量是 1 ,因此对上式相对于 1 作微分,得到
(10) (11)
sin 2 r33 sin 3 r1 sin 1 r2 2 cos 2 r33 cos 3 r1 cos 1 r2 2
式中,解得:
(12)
2 21
1.2 求解机构速度(运动影响系数法)
图 5 是铰链四杆机构运动影响系数法坐标系建立示意图。
4
虚拟样机仿真实验——实验报告(2012)
r1
Ѳ1
r2
Ѳ2
r4
r3
Ѳ3
根据前面导出的位移方程得到
r1 r2 r3 r4 0
r1 cos 1 r2 cos 2 r4 r3 cos 3 r1 sin 1 r2 sin 2 r3 sin 3
上式 3 、
2 中正负号表示给定输入角度时对应两个输出值,即在同样的杆长条件下,
机构可有两种“装配方式” (如图实线与虚线所示) 。这时,应按照机构的装配方案(输出杆 在机构的上方还是下方)及运动的连续性选定其中一种位形,以后连续计算中即不变更。
3
虚拟样机仿真实验——实验报告(2012)
如右上图所示, 在我们建立模型的机构中, 取实线杆为我们选用的装配方式, 上面公式 (7) 和公式(8)中应取负号,即:
北航飞行力学实验班飞机典型模态特性仿真实验报告(精)
航空科学与工程学院《飞行力学实验班》课程实验飞机典型模态特性仿真实验报告学生姓名:姜南学号:11051136专业方向:飞行器设计与工程指导教师:王维军(2014年 6 月29日一、实验目的飞机运动模态是比较抽象的概念, 是课程教学中的重点和难点。
本实验针对这一问题,采用计算机动态仿真和在人-机飞行仿真实验平台上的驾驶员在环仿真实验,让学生身临其境地体会飞机响应与模态特性的关系,加深对飞机运动模态特性的理解。
二、实验内容1.纵向摸态特性实验计算某机在某状态下的短周期运动、长周期运动的模态参数;进行时域的非实时或实时仿真实验,操纵升降舵激发长、短周期运动模态,并由结果曲线分析比较模态参数;放宽飞机静稳定性,观察典型操纵响应曲线,并通过驾驶员在环实时仿真体验飞机的模态特性变化。
2.横航向模态特性实验计算某机在某状态下的滚转、荷兰滚、螺旋模态参数;进行时域仿真计算,操纵副翼或方向舵,激发滚转、荷兰滚等运动模态,并由结果曲线分析比较模态参数。
三、各典型模态理论计算方法及模态参数结果表1 纵向模态纵向小扰动运动方程00001000ep ep ep u w e u w q pu w q X X u u X X g Z Z w w Z Z Z q q M M M M M δδδδδδδδθθ⎡⎤∆∆⎡⎤⎡⎤-⎡⎤⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥∆⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥=+⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥∆⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥∆∆⎢⎥⎣⎦⎣⎦⎣⎦⎣⎦⎣⎦A =[ Xu X ̅w Z uZ w 0−g Z q 0M ̅u M ̅w 0Mq 010]=[−0.01999980.0159027−0.0426897−0.04034850−32.2869.6279 0−0.00005547−0.001893500−0.54005010] A 的特征值方程|λ+0.0199998−0.01590270.0426897λ+0.0403485032.2−869.627900.000055470.001893500λ+0.540050−1λ|=0 特征根λ1,2=−0.290657205979137±1.25842158268078iλ3,4=−0.00954194402086311±0.0377636398212079i半衰期t 1/2由公式t 1/2=−ln2λ求得,分别为t 1/2,1=2.38475828674173s t 1/2,3=72.6421344585972s振荡频率ω分别为ω1=1.25842158268078rad/s ω3=0.0377636398212079rad/s周期T 由公式T =2πω求得,分别为T 1=4.99290968436404s T 3=166.381877830828s半衰期内振荡次数N 1/2由公式N 1/2=t 1/2T求得,分别为N 1/2,1=0.436598837599716周 N 1/2,3=0.477628965372620周模态参数结果表如下:特征根t 1/2/sω/(rad/s T /s N 1/2/周模态命名−0.2907±1.2584i 2.38481.25844.99290.4366短周期模态−0.0095±0.0378i 72.6421 0.0378166.3819 0.4776长周期模态2 横航向模态横侧小扰动方程为0001000a r ar a r v p r av p r r v p r Y Y v v Y Y Y g p L L p L L L r r N N N N Nδδδδδδδδφφ⎡⎤⎡⎤⎡⎤⎡⎤⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥=+⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⎣⎦⎣⎦⎣⎦⎣⎦A =[ YvY ̅p L ̅v L ̅p Yr g L ̅r 0N ̅v N ̅p 01N ̅r 000]=[−0.06059630−0.0015153−0.4602834−87132.20.28001300.00111489−0.020782201−0.140994000] A 的特征值方程|λ+0.060596300.0015153λ+0.4602834871−32.2−0.2800130−0.001114890.02078220−1λ+0.1409940 0λ|=0 特征根λ1=−0.529224752834596 λ2=0.00594271142566856λ3,4=−0.0692958292955363±1.00201868823874i半衰期t 1/2由公式t 1/2=−ln2λ求得,分别为t 1/2,1=1.30974066660216s t 1/2,2=−116.638202818668st 1/2,3=10.0027258149084sλ1和λ2对应的运动不存在振荡,没有振荡频率、周期和半衰期内振荡次数。
虚拟仿真分析实验报告(3篇)
第1篇一、实验背景与目的随着科技的飞速发展,虚拟仿真技术已经广泛应用于各个领域,为教学、科研和生产提供了强大的支持。
本实验旨在通过虚拟仿真技术,模拟并分析某一具体场景或过程,探究其运行规律和优化策略。
本次实验选取了某企业生产线为研究对象,通过虚拟仿真软件对生产线进行模拟,分析其生产效率、成本和资源利用等方面的问题,并提出相应的优化方案。
二、实验内容与方法1. 实验内容本次实验主要围绕以下内容展开:(1)生产线布局优化:分析现有生产线布局的合理性,提出优化方案。
(2)生产流程优化:针对生产过程中的瓶颈环节,提出改进措施。
(3)资源利用优化:分析生产线资源利用情况,提出提高资源利用率的措施。
(4)生产计划优化:根据市场需求和资源状况,制定合理的生产计划。
2. 实验方法(1)虚拟仿真软件:采用某虚拟仿真软件对生产线进行模拟,分析其运行状况。
(2)数据分析:收集生产数据,对生产效率、成本和资源利用等方面进行分析。
(3)优化方案:根据分析结果,提出优化方案。
三、实验步骤1. 建立生产线模型根据企业提供的生产线图纸和相关资料,利用虚拟仿真软件建立生产线模型,包括设备、物料、人员等要素。
2. 设置仿真参数根据实际生产情况,设置仿真参数,如生产节拍、设备故障率、人员工作效率等。
3. 进行仿真实验启动仿真软件,进行生产线模拟,观察生产线运行状况,记录相关数据。
4. 数据分析与优化对仿真实验结果进行分析,找出生产线存在的问题,提出优化方案。
5. 方案验证与调整根据优化方案,调整生产线布局、生产流程、资源利用和生产计划,重新进行仿真实验,验证优化效果。
四、实验结果与分析1. 生产线布局优化通过仿真实验发现,现有生产线布局存在以下问题:(1)设备间距过大,导致生产线长度过长,影响生产效率。
(2)部分设备位置不合理,造成物料运输距离过长。
针对上述问题,提出以下优化方案:(1)调整设备位置,缩短生产线长度。
(2)优化物料运输路径,减少物料运输距离。
虚拟样机技术实验报告-推荐下载
对全部高中资料试卷电气设备,在安装过程中以及安装结束后进行高中资料试卷调整试验;通电检查所有设备高中资料电试力卷保相护互装作置用调与试相技互术关,系电通,力1根保过据护管生高线产中0不工资仅艺料可高试以中卷解资配决料置吊试技顶卷术层要是配求指置,机不对组规电在范气进高设行中备继资进电料行保试空护卷载高问与中题带资2负料2,荷试而下卷且高总可中体保资配障料置各试时类卷,管调需路控要习试在题验最到;大位对限。设度在备内管进来路行确敷调保设整机过使组程其高1在中正资,常料要工试加况卷强下安看与全22过,22度并22工且22作尽22下可护都能1关可地于以缩管正小路常故高工障中作高资;中料对资试于料卷继试连电卷接保破管护坏口进范处行围理整,高核或中对者资定对料值某试,些卷审异弯核常扁与高度校中固对资定图料盒纸试位,卷置编工.写况保复进护杂行层设自防备动腐与处跨装理接置,地高尤线中其弯资要曲料避半试免径卷错标调误高试高等方中,案资要,料求编试技5写、卷术重电保交要气护底设设装。备备置管4高调、动线中试电作敷资高气,设料中课并技3试资件且、术卷料中拒管试试调绝路包验卷试动敷含方技作设线案术,技槽以来术、及避管系免架统不等启必多动要项方高方案中式;资,对料为整试解套卷决启突高动然中过停语程机文中。电高因气中此课资,件料电中试力管卷高壁电中薄气资、设料接备试口进卷不行保严调护等试装问工置题作调,并试合且技理进术利行,用过要管关求线运电敷行力设高保技中护术资装。料置线试做缆卷到敷技准设术确原指灵则导活:。。在对对分于于线调差盒试动处过保,程护当中装不高置同中高电资中压料资回试料路卷试交技卷叉术调时问试,题技应,术采作是用为指金调发属试电隔人机板员一进,变行需压隔要器开在组处事在理前发;掌生同握内一图部线纸故槽资障内料时,、,强设需电备要回制进路造行须厂外同家部时出电切具源断高高习中中题资资电料料源试试,卷卷线试切缆验除敷报从设告而完与采毕相用,关高要技中进术资行资料检料试查,卷和并主检且要测了保处解护理现装。场置设。备高中资料试卷布置情况与有关高中资料试卷电气系统接线等情况,然后根据规范与规程规定,制定设备调试高中资料试卷方案。