
机器人的驱动器
5、简述液压驱动器、气压驱动器和电气驱动器特点及应用场合
答:A液压驱动特点
液压驱动所用的压力为5~320kgf/cm2。
a)优点
1.能够以较小的驱动器输出较大的驱动力或力矩,即获得较大的功率重量比。
2.可以把驱动油缸直接做成关节的一部分,故结构简单紧凑,刚性好。
3.由于液体的不可压缩性,定位精度比气压驱动高,并可实现任意位置的开停。
4.液压驱动调速比较简单和平稳,能在很大调整范围内实现无级调速。
5.使用安全阀可简单而有效的防止过载现象发生。
6液压驱动具有润滑性能好、寿命长等特点。
b)缺点
1.油液容易泄漏。
这不仅影响工作的稳定性与定位精度,而且会造成环境污染。
2.因油液粘度随温度而变化,且在高温与低温条件下很难应用。
3.因油液中容易混入气泡、水分等,使系统的刚性降低,速度特性及定位精度变坏。
4.需配备压力源及复杂的管路系统,因此成本较高。
c)适用范围
液压驱动方式大多用于要求输出力较大而运动速度较低的场合。
在机器人液压驱动系统中,近年来以电液伺服系统驱动最具有代表性。
B气压驱动的特点
气压驱动在工业机械手中用的较多。
使用的压力通常在0.4-0.6Mpa,最高可达1Mpa。
a)优点
1.快速性好,这是因为压缩空气的黏性小,流速大,一般压缩空气在管路中流速可达180m/s,而油液在管路中的流速仅为
2.5-4.5 m/s。
2.气源方便,一般工厂都有压缩空气站供应压缩空气,亦可由空气压缩机取得。
3.废气可直接排入大气不会造成污染,因而在任何位置只需一根高压管连接即可工作,所以比液压驱动干净而简单。
4.通过调节气量可实现无级变速。
5.由于空气的可压缩性,气压驱动系统具有较好的缓冲作用。
6.可以把驱动器做成关节的一部分,因而结构简单、刚性好、成本低。
b)缺点
1.因为工作压力偏低,所以功率重量比小、驱动装置体积大。
2.基于气体的可压缩性,气压驱动很难保证较高的定位精度。
3.使用后的压缩空气向大气排放时,会产生噪声。
4.因压缩空气含冷凝水,使得气压系统易锈蚀,在低温下易结冰。
C 电气驱动的特点
电气驱动是利用各种电动机产生力和力矩,直接或经过机械传动去驱动执行机构,以获得机器人的各种运动。
因为省去了中间能量转换的过程,所以比液压及气动驱动效率高,使用方便且成本低。
电气驱动大致可分为普通电机驱动、步进电机驱动和直线电机驱动三类。
(a)普通电机驱动的特点
普通电机包括交流电机、直流电机及伺服电机。
交流电机一般不能进行调速或难以进行无级调速,即使是多速电机,也只能进行有限的有级调速。
直流电机能够实现无级调速,但直流电源价格较高,因而限制了它在大功率机器人上的应用。
(b)步进电机驱动的特点
步进电机驱动的速度和位移大小,可由电气控制系统发出的脉冲数加以控制。
由于步进电机的位移量与脉冲数严格成正比,故步进电
机驱动可以达到较高的重复定位精度,但是,但是步进电机速度不能太高,控制系统也比较复杂。
(c)直线电机驱动的特点
直线电机结构简单、成本低,其动作速度与行程主要取决于其定子与转子的长度,反接制动时,定位精度较低,必须增设缓冲及定位机构。
AMC驱动器
AMC驱动器1. 简介AMC驱动器(Advanced Motion Control)是一种高级运动控制驱动器,它采用先进的技术和算法,能够实现精确的运动控制和位置测量。
该驱动器常用于工业自动化等领域,能够提供高性能的运动控制解决方案。
AMC驱动器具有以下特点: - 高性能运动控制:AMC驱动器能够实现高速、高精度的运动控制,满足各种复杂的运动控制需求。
- 精确的位置测量:AMC驱动器采用先进的位置反馈技术,能够实时测量位置,并根据需求进行位置校准。
- 全面的保护功能:AMC驱动器内置多种保护功能,如过流保护、过压保护等,能够保护系统和设备的安全。
2. 工作原理AMC驱动器采用了先进的控制算法和电路设计,能够实现高精度的运动控制。
其工作原理如下:1.电源供电:AMC驱动器通过电源供电,提供所需的电压和电流给驱动器本身和连接的电机。
2.运动控制信号输入:使用者通过控制接口将运动控制信号输入AMC驱动器,如位置指令、速度指令等。
3.控制算法处理:AMC驱动器内置高级控制算法,根据输入的运动控制信号计算出相应的电机控制信号。
4.电机驱动:AMC驱动器根据计算得到的电机控制信号,通过电路驱动电机,实现运动控制。
5.位置反馈:AMC驱动器采用高精度的位置传感器,实时测量电机的位置,并反馈给控制算法进行位置校准。
6.保护功能:AMC驱动器内置多种保护功能,如过流保护、过压保护等,能够保护系统和设备的安全。
3. 应用领域AMC驱动器广泛应用于工业自动化等领域,为各种设备和系统提供高性能的运动控制解决方案。
以下是AMC驱动器的一些应用领域:3.1 机械加工AMC驱动器常用于机械加工设备,如数控机床、激光切割机等。
它能够实现高速、高精度的工件加工,提高机械加工的效率和质量。
3.2 机器人AMC驱动器在机器人领域具有重要的应用。
它能够实现机器人的高速运动和精确定位,提高机器人的工作效率和准确性。
3.3 自动化生产线AMC驱动器广泛应用于自动化生产线,如流水线、装配线等。
国内外双足人形机器人驱动器研究综述

的方法。 Van de Straete 等[19] 提出了一种驱动器设 计方法,将设计分为可行性和优化阶段。 为伺服驱
设计了驱动器,如图 2 所示,包括无刷电机、谐波减 动系器统提供了快速,自动化的设计程序,同时可用
·938·
哈 尔 滨 工 程 大 学 学 报
第 42 卷
图表显示结果。 Roos 等[20-24] 就减速器传动比对驱 动器性能影响、伺服电机和减速器集成优化、机械和 控制整合设计进行了研究。 Vaculik 等[25] 研究了驱 动器的设计流程,建立电机和减速器参数模型。 为 了平衡 电 机 和 减 速 器 参 数, Zhou 等[26] 开 发 了 由 MSC. ADAMS 动力学模型和 Matlab 代码优化算法组 成的协同仿真平台,该平台通过电机和减速器不同 组 合 实 现 五 轴 机 械 臂 的 重 量 轻 量 化。 Budinger 等[27] 建立了基于模型的机电执行器初步设计的估 算模型。 Rezazadeh 等[28] 研究了机器人系统中一般 负载下驱动器电动机和传动装置的机电选择优化解 决方案。 Saerens 等[29] 针对机器人最大连续输出扭 矩和转动惯量,根据减速器级数、传动比和不同类型 的尺寸参数,制定了比例定律。
3)2016 年,Wensing 等[4] 提出了准直驱驱动器 PA( proprioceptive actuator) 的概念,并将其应用于四 足机器人 Cheetah 和双足机器人 Hermes,准直驱驱 动器成为最近几年研究的热点。
图 1 驱动器类型和历史
Fig. 1 Type and history of actuators
2)1995 年,麻省理工学院的 Pratt 等提出了弹 性驱动器 SEA ( series elastic actuator) 的概念[3] ,拉 开了弹性驱动器研究的序幕。 美国宇航局的机器人 Valkyrie 和意 大 利 技 术 研 究 院 的 机 器 人 Walk-Man 都使用了弹性驱动器。
机器人6驱动器
控制液压伺服电机←控制滑柱位置 控制 控制液压伺服电机←控制滑柱位置←控制 伺服电机电流大小及持续时间←控制器 伺服电机电流大小及持续时间 控制器 液压驱动机器人 1)控制器计算出关节移动量和移动速度 2)设定伺服电机控制电流和持续时间— 设定伺服电机控制电流和持续时间— 控制柱阀位置和速度— —控制柱阀位置和速度—控制流入速度 传感器— 传感器—向控制器提供反馈信息以实 现精确连续控制
五、伺服电机 通过对电机旋转速度、反电动势、 通过对电机旋转速度、反电动势、负荷 及输出力矩关系分析,可以知道: 及输出力矩关系分析,可以知道: 输出更大力矩且不降低电机转速—需要 输出更大力矩且不降低电机转速 需要 给转子或定子增大电流。 给转子或定子增大电流。 通过改变电流(或相应的电压),可以 通过改变电流(或相应的电压),可以 ), 在期望点上维持转速—力矩的平衡 力矩的平衡, 在期望点上维持转速 力矩的平衡,这个 系统叫做伺服电机。 系统叫做伺服电机。
电气子系统:对于电动驱动器, ⑷ 电气子系统 : 对于电动驱动器 , 将来自控 制子系统的驱动器数据输入给电气子系统 电气子系统。 制子系统的驱动器数据输入给电气子系统。 而一般的液压和气动驱动器一般是由电动控 制阀控制,也可以用电动驱动器控制方法实 制阀控制, 这个子系统也包含计算机、 现。这个子系统也包含计算机、接口和动力 源。 机械子系统:这些驱动器驱动机械子系统 ⑸ 机械子系统 : 这些驱动器驱动 机械子系统 中的机构以使该机器人在一定环境下工作并 完成给定的任务。 完成给定的任务。 传感子系统:机器人和环境参数由传感子 ⑹ 传感子系统 : 机器人和环境参数由 传感子 系统监测 监测。 系统监测。传感器信息被用于控制回路的反 馈控制,探测危险环境、 馈控制,探测危险环境、确定任务是否被正 确执行等。 确执行等。
第四章 机器人的驱动与传动装置
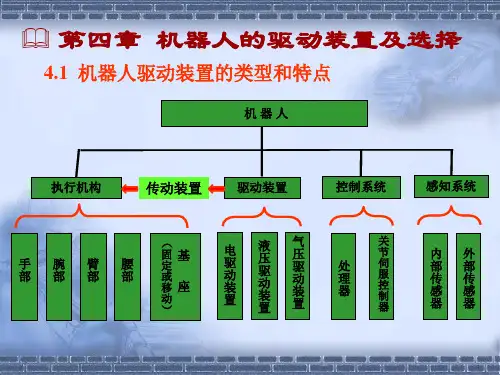
步进电机
步进电机驱动放大器
14
15
4.5 其它驱动器
作为特殊的驱动装置,有压电晶体、形状记忆合金等
压电微驱动并联机器人
形状记忆合金驱动机器人手
16
4.6 驱动器的选择及安装
1.驱动器的选择
驱动器的选择应以作业要求、生产环境为先决条件, 以价格高低、技术水平为评价标准。
一般说来,目前负荷为100 kg以下的,可优先考虑电 动驱动器,并根据机器人的用途选择合适的电机。
只须点位控制且功率较小者,或有防暴、清洁等特殊 要求者,可采用气动驱动器。
负荷较大或机器人周围已有液压源的场合,可采用液 压驱动器。
对于驱动器来说,最重要的是要求起动力矩大,调 速范围宽,惯量小,尺寸小,同时还要有性能好的、与 之配套的数字控制系统。
17
2.驱动器的安装 底座安装——较大体积的驱动器。 法兰安装——中小型驱动器。 卡箍安装——微小型驱动器。 临时安装——微小型驱动器。
第四章 机器人的驱动装置及选择
4.1 机器人驱动装置的类型和特点
机器人
执行机构
传动装置
驱动装置
控制系统
感知系统
手腕臂腰 部部部部
( 固基
定 或
移座
动
)
电 驱 动 装 置
液 压 驱 动 装 置
气 压 驱 动 装 置
关
节
处 理 器
伺 服 控 制
器
内外 部部 传传 感感 器器
1.电动驱动器类型和特点
气动驱动器可分为以下几种类型。
气缸 气动驱动
气动马达
回转马达 摆动马达
5
气缸
气动回转马达
气动摆动马达
工业机器人系统的组成
工业机器人系统的组成
一、工业机器人系统的组成
工业机器人系统是由机器人本体、控制器、传感器、发动机、驱动器和操作平台组成的一个复杂的系统。
1、机器人本体
机器人本体是机器人的核心部件,由机械结构、电气控制及管理系统三部分组成,它主要负责移动、完成指定的加工任务,具体的结构及性能根据具体的机器人类型而定。
2、控制器
控制器是机器人系统的核心部件,它负责接收外部信号并驱动机器人本体执行指定的任务,具体控制策略及实现方法根据机器人类型而定。
3、传感器
传感器用于检测工作环境及机器人本体的变化,以实现机器人的定位和跟踪目标,是机器人系统的重要组成部分。
4、发动机
发动机主要负责提供机器人本体的动力,发动机类型普遍有直流电机、交流电机、液体发动机和流体发动机等。
5、驱动器
驱动器是由驱动器控制器、变换器、伺服系统和反馈系统组成的硬件系统,用于驱动机器人本体的机械部件,实现机器人的精密运动控制。
6、操作平台
操作平台是由计算机、机器人控制系统和辅助设备组成的系统,用于机器人操作前的程序设计、监控、仿真等任务,是机器人工作的重要环节。
机器人驱动器

驱动器是驱使工业机器人机械臂运动的机构。它按照控制系统发出的指令信号,通过移动或转动连杆来 改变机器人的构型,相当于人的肌肉 。所以驱动器要有足够的功率对连杆进行加减速并带动负载,同 时,驱动器自身必须轻便、经济、精确、灵敏、可靠且便于维护。
目 录
驱动器的特性
重量、功率-重量比和工作压强 刚度和柔性 减速齿轮的应用
液压驱动器
依据阀门打开的时间,可以控制注入液压缸的总液量,即活塞的 总行程。柱阀由伺服电机控制,伺服电机的控制指令来自于控制 器,控制器通过控制伺服电机的电流大小以及电流的持续时间以 达到控制滑柱位置的目的。
液压驱动器
液压驱动器
如果我们在阀上增加电 子或机械反馈就可给伺 服阀提供反馈
液压驱动器
-刚性低
-需要减速齿轮,增大了间隙、成本和重 量等 -在不供电时,电机需要刹车装置,否则 手臂会掉落
+与液压系统相比压力低 +适合开关控制及其拾取和放置 +柔性系统 -系统噪声较大 -需要气压机、过滤器等
- 很难控制线性位置
-在负载作用下会持续变形 -刚度低,响应精度低 -功率-重量比最低
液压驱动器
旋转液压驱动器
旋转液压驱动器相比于直线液压驱动 器原理是相同的,只是输出的是力矩 T。
t:旋转液压缸的厚度
旋转液压驱动器
系统液压,所需液体的流速和容量为:
液压驱动器的组成
液压系统通常由下面几部分组成: • 直线或旋转液压缸和活塞:用于产生驱动关节的力和力矩,由伺服阀或手动
阀来控制。 • 高压液压泵:为系统提供高压液体: • 电机(或其他动力源如柴油机):用于驱动液压泵。 • 冷却系统:用于系统散热: • 储液箱:储存系统所用的液体。由于不论是否使用系统,液压泵均要不断地
双足机器人腿部及其驱动器的设计理论与关键技术
双足机器人腿部及其驱动器的设计理论与关键技术双足机器人是一种能够模拟人类双腿行走的机器人。
它通常由机械结构、传感器、控制系统等部分组成,其中腿部结构和驱动器设计是实现双足机器人运动的关键。
本文将从设计理论和关键技术两个方面对双足机器人腿部及其驱动器进行分析和讨论。
设计理论方面,双足机器人腿部的设计需要考虑机构设计和运动学分析两个方面。
机构设计方面,需要选择合适的腿部结构。
常见的腿部结构包括单链杆、双链杆、并联机构等。
要选择结构合理、稳定性好、运动范围广的腿部结构,以便机器人能够在各种地形和工作环境下平稳行走。
运动学分析方面,需要进行机器人运动学正逆解分析,确定机器人每个关节的运动范围和坐标变换关系。
通过正确的运动学分析,可以使机器人的运动更加精确和稳定。
关键技术方面,双足机器人腿部的驱动器设计需要考虑力控制、运动控制以及能量传递等技术。
力控制方面,双足机器人需要具备足够的力矩和刚度来支撑重量以及保持稳定。
常见的驱动器包括电机、液压和气压等。
选择合适的驱动器并进行控制,可以保证机器人的运动稳定性。
运动控制方面,双足机器人需要具备精准的运动控制算法,以便实现各种复杂的动作和运动模式。
常见的运动控制算法包括PID控制、模糊控制和神经网络控制等。
能量传递方面,双足机器人需要合理设计传动系统,以便将能源转化为机器人运动所需的力和功率。
传动系统既需要满足足够的力矩输出,又需要保证高效的能量传输和低能耗。
总之,双足机器人腿部及其驱动器的设计理论与关键技术涉及机构选择、运动学分析、力控制、运动控制和能量传递等方面。
通过合理的设计和优化,可以实现双足机器人在各种环境下平稳行走和精准运动的能力,从而提高其应用的灵活性和实用性。
机器人电动驱动原理
机器人电动驱动原理
机器人电动驱动原理
机器人的运动是由电动驱动实现的,电动驱动将电能转换为机械运动。
目前,机器人电动驱动技术已经非常先进,可以通过改变电流、电压、频率等方式来实现机器人自由移动、转弯、加速等动作。
本文将简要
介绍机器人电动驱动原理。
机器人电动驱动的主要组成部分包括电机、电源、驱动器和编码器。
电机是机器人电动驱动的核心部件,电源为机器人提供能量,驱动器
控制电机的转速和转向,编码器用于测量机器人的位置和运动速度。
电机类型主要有直流电机和交流电机两种。
直流电机速度可以通过改
变电压、电流大小、极对数等多种方式控制,广泛用于机器人驱动。
交流电机的转速调节是通过改变电源电压、频率的大小来实现的,具
有较好的负载短时过载能力和高转矩性能,应用于机器人需要高功率
输出的场合。
电源主要是为机器人提供能量,供电电压、电流大小可以根据机器人
需求配置。
驱动器是机器人电动驱动的控制中心,通过接收来自机器
人控制系统的指令,控制电机的电流大小和方向,从而实现机器人的
根据需求的各种动作。
编码器通过使用光电传感器测量电机输出轴的旋转,测量机器人的位置和动作速度,为机器人控制系统提供定位参考。
机器人电动驱动技术是机器人技术的核心之一。
它不仅能使机器人自由移动、转弯、加速等动作,还能使机器人实现复杂的工作操作,广泛应用于制造业、医疗卫生、环境保护等领域。
总之,机器人电动驱动是机器人技术的重要组成部分,其运作原理非常关键。
随着技术的不断进步和发展,机器人电动驱动技术必将越来越完善,为各行各业带来更大的价值。
机器人电机驱动的组成与原理
机器人电机驱动的组成与原理机器人电机驱动是机器人系统中的重要组成部分,它负责提供动力和控制机器人的运动。
机器人电机驱动系统由电机、电源、驱动器和控制器组成,通过合理的组合和控制,可以实现机器人的各种运动和动作。
电机是机器人电机驱动系统的核心部件,主要通过电能转化为机械能,驱动机器人的运动。
常见的机器人电机包括直流电机、步进电机和伺服电机。
直流电机具有结构简单、转速可调和扭矩大的特点,在机器人的关节驱动和轮式驱动中得到广泛应用。
步进电机能够按照预定的步距和步序进行转动,具有精度高和定位准确的优点,适用于机器人的精细定位和控制。
伺服电机通过反馈控制系统实现对位置、速度和力矩的精确控制,广泛应用于机器人的关节驱动和末端执行器。
电源是机器人电机驱动系统的能量来源,为电机提供所需的电能。
电源的选择应根据电机的功率和工作要求来确定,一般包括直流电源和交流电源。
直流电源常用于直流电机的驱动,可以提供稳定的电流和电压输出。
交流电源常用于交流电机的驱动,可以通过变频器实现对电机转速和扭矩的控制。
驱动器是机器人电机驱动系统的控制装置,负责控制电机的转速和扭矩。
根据不同的电机类型和控制要求,驱动器可以采用不同的控制方式和算法。
常见的驱动器包括PWM驱动器、步进电机驱动器和伺服电机驱动器。
PWM驱动器通过调整占空比来控制电机的转速和扭矩,适用于直流电机和交流电机的控制。
步进电机驱动器通过控制相序和脉冲信号来控制步进电机的转动,适用于步进电机的控制。
伺服电机驱动器通过接收控制信号和反馈信号来控制伺服电机的位置、速度和力矩,适用于伺服电机的控制。
控制器是机器人电机驱动系统的智能控制核心,负责接收和处理控制指令,并向驱动器发送控制信号。
控制器一般由微处理器或单片机组成,具有高性能的计算和控制能力。
控制器可以通过传感器获取机器人的状态信息,通过算法和控制策略实现对电机的精确控制。
常见的控制器包括PLC、DSP和单片机控制器,可以根据不同的应用需求选择合适的控制器。
第七章机器人的驱动系统
机器人的驱动系统机器人的驱动系统是直接驱使各运动部件动作的机构,对工业机器人的性能和功能影响很大。
工业机器人的动作自由度多,运动速度较快,驱动元件本身大多是安装在活动机架(手臂和转台)上的。
这些特点要求工业机器人驱动系统的设计必须做到外形小、重量轻、工作平稳可靠。
另外,由于工业机器人能任意多点定位,工作程序有能灵活改变,所以在一些比较复杂的机器人中,通常采用伺服系统。
一..驱动方式机器人关节的驱动方式有液压式,气动式和电机式。
二.液压驱动机器人的液压驱动是已有压力的油液作为传递的工作台质。
电动机带动油泵输出压力油,将电动机供给的机械能转换成油液的压力能,压力油经过管道及一些控制调节装置等进入油缸,推动活塞杆云佛那个,从而使手臂搜索、升降等运动,将油液的压力能又转换成机械能。
手臂在运动是所能克服的摩擦阻力大小,以及夹持式手部夹紧工件时所需保持的握力大小,均与油液的压力和活塞的有效工作面积有关,手臂做各种动作的速度决定于流入密封油缸中油液面积的多少。
(借助于运动着的压力油的体积变化来传递动力液压传动称为容积式液压传动)1.液压系统的组成①油泵:供给液压系统驱动系统压力油,将电动机输出的机械能转换为油液的压力能,用这压力油驱动整个液压系统的工作。
②液动机:是压力油驱动运动部件对外工作的部分。
手臂作直线运动,液动机就是手臂伸缩油缸,也有作回转运动的液动机,一般就作油马达,回转角度小于360°的液动机,一般叫回转油缸(或摆动油缸)。
③控制调节装置:各种阀类,如单向阀,溢流阀,换向阀,节流阀,调速阀,减压阀,顺序阀等。
各起一定的作用,使机器人的手臂、手腕、手指等能够完成所要求的运动。
④辅助装置:如油箱、滤油器、储能器、管路和管接头以及压力表等。
2.液压驱动系统的特点:①能得到较大的输出力或力矩一般得到20~70公斤/厘米2的油液压力是比较方便的,而通常工厂的压缩空气均为4~6公斤/厘米2。
因此在活塞面积相同的条件下,液压机械手可比气动机械手负荷大得多。