
霍尔元件测速原理说明与应用
3
测量转速,使用霍尔传感器,被测轴安装有1只磁钢,即转轴每转一周,产生1个脉冲,要求将转速值(转/分)显示在数码管上。
用C语言编制的程序如下:
//硬件:老版STC实验版
//P3-5口接转速脉冲
#include <STC12C5410AD.H> // 单片机部专用寄存器定义
#define uchar unsigned char
下面以常见的玩具电机作为测速对象,用CS3020设计信号获取电路,通过电压比较器实现计数脉冲的输出,既可在单片机实验箱进行转速测量,也可直接将输出接到频率计或脉冲计数器,得到单位时间的脉冲数,进行换算即可得电机转速。这样可少用硬件,不需编程,但仅是对霍尔传感器测速应用的验证。
1
霍尔传感器是对磁敏感的传感元件,常用于开关信号采集的有CS3020、CS3040等,这种传感器是一个3端器件,外形与三极管相似,只要接上电源、地,即可工作,输出通常是集电极开路(OC)门输出,工作电压围宽,使用非常方便。如图1所示是CS3020的外形图,将有字面对准自己,三根引脚从左向右分别是Vcc,地,输出。
2
测速的方法决定了测速信号的硬件连接,测速实际上就是测频,因此,频率测量的一些原则同样适用于测速。
通常可以用计数法、测脉宽法和等精度法来进行测试。所谓计数法,就是给定一个闸门时间,在闸门时间计数输入的脉冲个数;测脉宽法是利用待测信号的脉宽来控制计数门,对一个高精度的高频计数信号进行计数。由于闸门与被测信号不能同步,因此,这两种方法都存在±1误差的问题,第一种方法适用于信号频率高时使用,第二种方法则在信号频率低时使用。等精度法则对高、低频信号都有很好的适应性。
图2是测速电路的信号获取部分,在电源输入端并联电容C2用来滤去电源尖啸,使霍尔元件稳定工作。HG表示霍尔元件,采用CS3020,在霍尔元件输出端(引脚3)与地并联电容C3滤去波形尖峰,再接一个上拉电阻R2,然后将其接入LM324的引脚3。用LM324构成一个电压比较器,将霍尔元件输出电压与电位器RP1比较得出高低电平信号给单片机读取。C4用于波形整形,以保证获得良好数字信号。LED便于观察,当比较器输出高电平时不亮,低电平时亮。微型电机M可采用 型,通过电位器RP1分压,实现提高或降低电机转速的目的。C1电容使电机的速度不会产生突变,因为电容能存储电荷。
uint data z,counter;//定义无符号整型全局变量lk
//====================================================
void init(void)//定义名为init的初始化子函数
{ //init子函数开始,分别赋值
TMOD=0X51; //GATE C/T M1 M0 GATE C/T M1 M0 计数器T1 定时器T0
图1CS3020外形图
使用霍尔传感器获得脉冲信号,其机械结构也可以做得较为简单,只要在转轴的圆周上粘上一粒磁钢,让霍尔开关靠近磁钢,就有信号输出,转轴旋转时,就会不断地产生脉冲信号输出。如果在圆周上粘上多粒磁钢,可以实现旋转一周,获得多个脉冲输出。在粘磁钢时要注意,霍尔传感器对磁场方向敏感,粘之前可以先手动接近一下传感器,如果没有信号输出,可以换一个方向再试。这种传感器不怕灰尘、油污,在工业现场应用广泛。
图.2测速电路原理图
3
测量转速,使用霍尔传感器,被测轴安装有1只磁钢,即转轴每转一周,产生1个脉冲,要求将转速值(转/分)显示在数码管上。
用C语言编制的程序如下:
//硬件:老版STC实验版
//P3-5口接转速脉冲
#include <STC12C5410AD.H> // 单片机部专用寄存器定义
#define uchar unsigned char
图1CS3020外形图
使用霍尔传感器获得脉冲信号,其机械结构也可以做得较为简单,只要在转轴的圆周上粘上一粒磁钢,让霍尔开关靠近磁钢,就有信号输出,转轴旋转时,就会不断地产生脉冲信号输出。如果在圆周上粘上多粒磁钢,可以实现旋转一周,获得多个脉冲输出。在粘磁钢时要注意,霍尔传感器对磁场方向敏感,粘之前可以先手动接近一下传感器,如果没有信号输出,可以换一个方向再试。这种传感器不怕灰尘、油污,在工业现场应用广泛。
TR1=1;
TR0=1;
TF0=1;
}
//=============================================
void delay(uint k)//延时程序
电压比较器的功能:比较两个电压的大小(用输出电压的高或低电平,表示两个输入电压的大小关系):
当“+”输入端电压高于“-”输入端时,电压比较器输出为高电平;
当“+”输入端电压低于“-”输入端时,电压比较器输出为低电平;
比较器还有整形的作用,利用这一特点可使单片机获得良好稳定的输出信号,不至于丢失信号,能提高测速的精确性和稳定性。
2
测速的方法决定了测速信号的硬件连接,测速实际上就是测频,因此,频率测量的一些原则同样适用于测速。
通常可以用计数法、测脉宽法和等精度法来进行测试。所谓计数法,就是给定一个闸门时间,在闸门时间计数输入的脉冲个数;测脉宽法是利用待测信号的脉宽来控制计数门,对一个高精度的高频计数信号进行计数。由于闸门与被测信号不能同步,因此,这两种方法都存在±1误差的问题,第一种方法适用于信号频率高时使用,第二种方法则在信号频率低时使用。等精度法则对高、低频信号都有很好的适应性。
下面以常见的玩具电机作为测速对象,用CS3020设计信号获取电路,通过电压比较器实现计数脉冲的输出,既可在单片机实验箱进行转速测量,也可直接将输出接到频率计或脉冲计数器,得到单位时间的脉冲数,进行换算即可得电机转速。这样可少用硬件,不需编程,但仅是对霍尔传感器测速应用的验证。
1
霍尔传感器是对磁敏感的传感元件,常用于开关信号采集的有CS3020、CS3040等,这种传感器是一个3端器件,外形与三极管相似,只要接上电源、地,即可工作,输出通常是集电极开路(OC)门输出,工作电压围宽,使用非常方便。如图1所示是CS3020的外形图,将有字面对准自己,三根引脚从左向右分别是Vcc,地,输出。
}
//=========================================
void main(void)//主程序开始
{
uint temp1,temp2;
init();//调用init初始化子函数
for(;;)
{
temp1=TL1;temp2=TH1;
counter=(temp2<<8)+temp1;//读出计数器值并转化为十进制
TH0=-(50000/256); //定时器t0 定时50ms
TL0=-(50000%256);
// chushi--;
// if(chushi<=0){
z=counter /0.5 ; //读出速度
//}
TH0=0; //每50MS尔测速
测速是工农业生产中经常遇到的问题,学会使用单片机技术设计测速仪表具有很重要的意义。要测速,首先要解决是采样的问题。在使用模拟技术制作测速表时,常用测速发电机的方法,即将测速发电机的转轴与待测轴相连,测速发电机的电压高低反映了转速的高低。使用单片机进行测速,可以使用简单的脉冲计数法。只要转轴每旋转一周,产生一个或固定的多个脉冲,并将脉冲送入单片机中进行计数,即可获得转速的信息。
// 0 1 0 1 0 0 0 1
TH1=0; //计数器初始值
TL1=0;
TH0=-(50000/256); //定时器t0 定时50ms
TL0=-(50000%256);
EA=1; // IE=0X00; //EA - ET1 ES ET1 EX1 ET0 EX0
ET0=1; // 1 0 0 0 0 0 1 0
void display(void) //数码管显示
{
P1=LK[z/1000];P2=LK1[0];delay(10);
P1=LK[(z/100)%10];P2=LK1[1];delay(10);
P1=LK[(z%100)/10];P2=LK1[2];delay(10);
P1=LK[z%10];P2=LK1[3];delay(10);
//z=counter;
display();
}//无限循环语句结束
}//主程序结束
//===================================================
// uint chushi=60;
void timer0(void) interrupt 1 using 1
{
TR1=1;
TR0=1;
TF0=1;
}
//=============================================
void delay(uint k)//延时程序
{
uint data i,j;
for(i=0;i<k;i++)
{
for(;j<121;j++) {;}
}
}
//================================================
#define uint unsigned int//数据类型的宏定义
uchar code LK[10]={0xC0,0xF9,0xA4,0xB0,0x99,0x92,0x82,0xF8,0x80,0x90,} ;//数码管0~9的字型码
uchar LK1[4]={0xfe,0xfd,0xfb,0xf7};//位选码
uint data z,counter;//定义无符号整型全局变量lk
//====================================================
霍尔测速结论

霍尔测速结论一、引言在现代工业生产中,测量物体的速度是一个非常重要的任务。
在许多应用中,如运动控制、机器人技术和汽车工业等领域,需要对物体的速度进行精确测量。
霍尔传感器是一种常用的测速传感器,它可以通过测量磁场变化来确定物体的速度。
本文将介绍霍尔测速传感器的原理、应用和结论。
二、霍尔传感器原理1. 霍尔效应霍尔效应是指当电流通过一个导体时,在该导体上产生磁场时,电荷载流子会受到力的作用而偏转。
这个偏转会产生横向电场,并且这个电场与磁场垂直。
这个现象就是霍尔效应。
2. 霍尔元件霍尔元件是一种半导体材料,在其中添加了掺杂剂以增加其导电性能。
当一个磁场作用于霍尔元件时,载流子会受到力的作用而偏转,并且在两侧产生横向电势差。
这个电势差与磁场强度成正比,与载流子密度和材料厚度成反比。
3. 霍尔传感器霍尔传感器是一种利用霍尔元件测量磁场强度的传感器。
当一个磁场作用于霍尔元件时,它会产生一个电势差。
通过测量这个电势差的大小,可以确定磁场强度的大小。
由于物体的速度与产生的磁场强度成正比,因此可以使用霍尔传感器来测量物体的速度。
三、霍尔传感器应用1. 汽车工业在汽车工业中,霍尔传感器被广泛应用于测量车轮的转速和转向角度。
这些数据可以被用来控制发动机和制动系统,从而提高汽车性能和安全性能。
2. 机器人技术在机器人技术中,霍尔传感器可以被用来测量机械臂和其他移动部件的速度和位置。
这些数据可以被用来控制机械臂和其他移动部件的运动轨迹,并且确保它们按照预定路径运动。
3. 运动控制在运动控制应用中,霍尔传感器可以被用来测量物体的速度和位置。
这些数据可以被用来控制物体的运动轨迹,并且确保它们按照预定路径运动。
四、霍尔测速结论1. 霍尔传感器可以被用来测量物体的速度和位置,它可以通过测量磁场强度来确定物体的速度。
2. 霍尔传感器被广泛应用于汽车工业、机器人技术和运动控制等领域。
3. 霍尔传感器具有精度高、响应快、可靠性好等优点,因此在现代工业生产中得到了广泛应用。
霍尔转速传感器测速实验
实验九霍尔转速传感器测速实验一、实验目的了解霍尔转速传感器的应用。
二、基本原理根据霍尔效应表达示U H=K H IB,当K H I不变时,在转速圆盘上装上N只磁性体,并在磁钢上方安装一霍尔元件。
圆盘每转一周,表面的磁场B从无到有就变化N次,霍尔电势也相应变化N次。
此电势通过放大、整形和计数电路就可以测量被测旋转体的转速。
三、需用器件与单元霍尔转速传感器、转速测量控制仪。
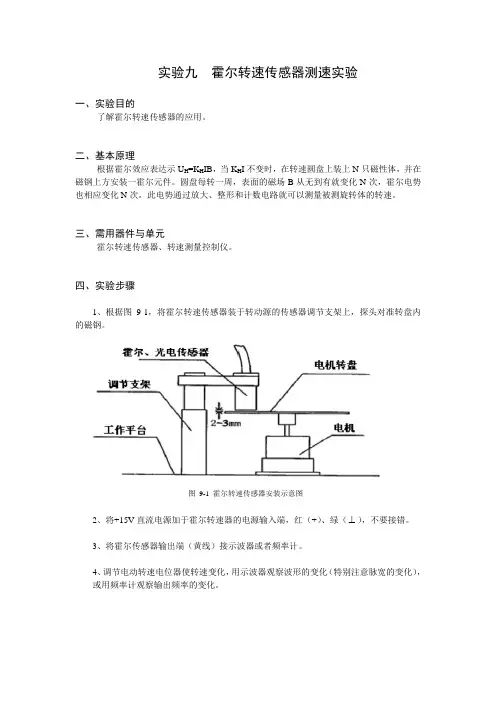
四、实验步骤1、根据图9-1,将霍尔转速传感器装于转动源的传感器调节支架上,探头对准转盘内的磁钢。
图9-1 霍尔转速传感器安装示意图2、将+15V直流电源加于霍尔转速器的电源输入端,红(+)、绿( ),不要接错。
3、将霍尔传感器输出端(黄线)接示波器或者频率计。
4、调节电动转速电位器使转速变化,用示波器观察波形的变化(特别注意脉宽的变化),或用频率计观察输出频率的变化。
五、实验结果分析与处理1、记录频率计六组输出频率数值如下:由以上数据可得:最快转速对应的频率f1=152.83Hz,最慢转速对应频率f6=20.1Hz。
随着转速的减小,脉宽T1逐渐变大,但占空比基本保持不变,而且速度不能无限减小。
六、思考题1、利用霍尔元件测转速,在测量上是否有所限制?答:有,测量速度不能过慢,因为磁感应强度发生变化的周期过长,大于读取脉冲信号的电路的工作周期,就会导致计数错误。
2、本实验装置上用了二只磁钢,能否只用一只磁钢?答:如果霍尔是单极的,可以只用一只磁钢,但可靠性和精度会差一些;如果霍尔是双极的,那么必须要有一组分别为n/s极的磁钢去开启关断它,那么至少要两只磁钢。
1。
霍尔测速原理
霍尔测速原理霍尔测速原理是一种基于霍尔效应的测速方法,它利用了磁场对电荷运动的影响,通过测量电荷在磁场中的运动速度来确定物体的速度。
这种测速方法具有精度高、响应快、可靠性强等优点,被广泛应用于工业、交通、航空等领域。
霍尔效应是指在磁场中,电荷载流子受到洛伦兹力的作用而发生偏转,从而在垂直于磁场方向上产生电势差的现象。
这种现象是由于电荷载流子在磁场中受到的洛伦兹力与载流子自身的电场力相平衡而产生的。
霍尔效应的大小与磁场强度、电荷载流子的种类和密度、载流子的速度等因素有关。
利用霍尔效应进行测速的原理是,将一个霍尔元件安装在被测物体上,当物体运动时,霍尔元件中的电荷载流子也会随之运动,从而在元件的两端产生电势差。
根据霍尔效应的原理,这个电势差与物体的速度成正比,因此可以通过测量电势差的大小来确定物体的速度。
为了提高测速的精度和可靠性,通常会采用多个霍尔元件进行测量,并将它们的输出信号进行合成。
这样可以消除单个元件的误差和干扰,提高测量的准确性。
此外,还可以采用数字信号处理技术对输出信号进行滤波、放大、数字化等处理,进一步提高测量的精度和稳定性。
霍尔测速原理在工业、交通、航空等领域有着广泛的应用。
例如,在汽车、火车、飞机等交通工具中,可以利用霍尔测速原理来测量车辆的速度和加速度,从而控制车辆的行驶和制动。
在工业生产中,可以利用霍尔测速原理来测量机器的转速和线速度,从而控制生产过程的稳定性和质量。
在航空航天领域,可以利用霍尔测速原理来测量飞机的速度和高度,从而保证飞行的安全和稳定。
霍尔测速原理是一种基于霍尔效应的测速方法,具有精度高、响应快、可靠性强等优点,被广泛应用于工业、交通、航空等领域。
随着科技的不断发展,霍尔测速技术也将不断完善和发展,为人类的生产和生活带来更多的便利和效益。
霍尔传感器测速范文

霍尔传感器测速范文随着工业的快速发展,传感器技术的应用越来越广泛。
其中,霍尔传感器作为一种测量磁场强度的敏感器件,广泛应用于各种设备中。
在测速领域,霍尔传感器也被广泛应用,可以用于测量旋转物体的速度,并且还可以测量线性运动物体的速度。
霍尔传感器测速的原理霍尔传感器是一种测量磁场强度的敏感器件。
当传感器处于磁场中时,电荷载流子受到磁场力的作用,电荷载流子所受的力就是霍尔电势,通过对霍尔电势的测量,就可以得到磁场的大小。
在测量旋转物体的速度时,可以将霍尔传感器放置在旋转物体的周围,当物体旋转时,霍尔传感器测量到的电压信号随物体旋转而变化,通过对这些信号的处理,就可以得到物体的旋转速度。
霍尔传感器还可以测量线性运动物体的速度。
在这种情况下,霍尔传感器需要放置在运动物体的路径上,当物体以一定速度运动时,霍尔传感器测量到的电压信号随着物体位置的变化而变化,通过对这些信号的处理,就可以得到物体的速度。
霍尔传感器测速的优点使用霍尔传感器测速有很多优点。
霍尔传感器测速的响应速度非常快,可以达到微秒级别,这使得它非常适合测量高速旋转物体的速度。
霍尔传感器灵敏度高,可以测量非常小的磁场信号。
此外,霍尔传感器具有体积小、重量轻、方便安装等优点,可以方便地应用于各种场合。
霍尔传感器测速的应用霍尔传感器测速在现代工业中得到了广泛应用。
在汽车行业中,霍尔传感器被用于测量车轮旋转的速度,以便控制汽车的速度和刹车效果。
在机床行业中,霍尔传感器被用于测量切削工具的转速,以便更好地控制加工过程。
在电子设备中,霍尔传感器被用于测量风扇转速等,以便对风扇速度进行控制。
霍尔传感器测速在生活中也有很多应用。
比如,在自行车中使用霍尔传感器测速,可以测量自行车的速度和里程,以便更好地控制骑行的效果。
另外,在家庭电器中也经常使用霍尔传感器测速,如洗衣机中的电机转速测量,以便更好地控制洗衣机的清洗效果等。
结语霍尔传感器测速技术在现代工业和生活中得到了广泛应用,其优点是响应速度快、灵敏度高、体积小、重量轻、方便安装等,非常适合测量高速旋转物体的速度和线性运动物体的速度。
霍尔传感器测速原理

霍尔传感器测速原理
霍尔传感器的原理是利用霍尔效应与集成电路技术结合而制成的一种磁敏传感器,它能感知一切与磁信息有关的物理量。
霍尔效应:在金属或半导体薄片的两端通过控制电流I,并在薄片的垂直方向施加磁感应强度为应强度为磁场那么,,在垂直于电流和磁场方向向上将产生电动势场UH(霍尔电压)霍尔元件:根据霍尔效应,人们用半导体材料制成的元件叫霍尔元件。
它具有对磁场敏感、结构简单、体积小、频率响应宽、输出电压变化大和使用寿命长等优点,因此,在测量、自动化、计算机和信息技术等领域得到广泛的应用。
霍尔传感器:由于霍尔元件产生的电势差很小,故通常将霍尔元件与放大器电路、温度补偿电路及稳压电源电路等集成在一个芯片上,称之为霍尔传感器。
霍尔元件测速原理说明及应用

霍尔元件测速原理说明及应用霍尔元件是一种具有特殊结构和特殊材料的电子元件,是由半导体材料组成的。
霍尔元件的测速原理是基于霍尔效应。
霍尔效应是指当电流通过垂直于磁场的导体时,导体两侧产生电压差。
霍尔元件利用霍尔效应,可以将电流和磁场转换为电压信号。
霍尔元件的结构一般由霍尔片和固定在霍尔片上的金属触点组成。
霍尔片一般是在P型或N型半导体上叠加一层接近绝缘的金属层,这两个结构相对于磁场磁通线垂直。
当通过霍尔元件的电流流过时,霍尔片两侧会产生电压差。
这个电压差与磁场的强度、电流的大小及方向,以及霍尔元件的几何尺寸相关。
应用方面,霍尔元件主要用于测速和位置检测。
以下是几个常见的应用示例:1.汽车速度传感器:霍尔元件可以用来检测汽车轮胎凹凸不平引起的震动,从而测量汽车的速度。
它可以代替传统的速度传感器,具有精度高、反应快和不易受环境影响等优点。
2.磁盘驱动器:霍尔元件可用于检测磁盘的转速。
通过检测旋转磁盘上的磁头是否通过霍尔元件附近的磁场来测量转速。
这对于磁盘驱动器的控制和数据读取非常重要。
3.电动机控制:霍尔元件可以用于检测电动机的转速。
通过将霍尔元件固定在电动机旋转轴上,可以通过检测每个霍尔元件通过磁场所产生的电压来测量电动机的转速。
4.位置检测:通过将霍尔元件固定在物体上,可以实时检测物体的位置。
这在一些自动控制系统中很有用,比如门禁系统、自动灯光调节和行车记录仪。
霍尔元件在工业和生活中有很广泛的应用。
它具有高灵敏度、快速响应、抗干扰能力强等优点,可以实现非接触测量和控制。
随着科技的进步和应用领域的扩大,霍尔元件的应用将会更加广泛。
《霍尔传感器测速》课件
测速原理
根据霍尔电压的变化,可以推导出物体的速度。
应用领域
汽车工业
用于测量车辆的转速和速度。
工业应用
应用于生产线监控和设备运行 的测速。
风能领域
用于测量风力涡轮机的旋转速 度。
优点和局限性寿命长,测量准确度高。
受到外界磁场和杂散信号的影响。
《霍尔传感器测速》PPT 课件
在本节中,我们将介绍霍尔传感器测速的原理、应用领域、优点和局限性, 以及基本的计算公式。
什么是霍尔传感器测速
霍尔传感器测速是一种使用霍尔效应进行测量的技术,可以准确地测量物体 的速度。
霍尔传感器的工作原理
霍尔效应
当电流通过通过载流子时,会在磁场中产生霍尔电压。
霍尔传感器结构
基本的计算公式
根据霍尔电压和磁场的关系,可以使用以下公式计算速度:
V
=
UH / (k × B) UH: 霍尔电压 k: 定义常数 B: 磁场强度
实验步骤和操作
1
步骤一
准备霍尔传感器和磁场源。
2
步骤二
连接电路和测量设备。
3
步骤三
将磁场源靠近霍尔传感器,记录霍尔电压。
结论和建议
霍尔传感器测速是一种准确、可靠的测量技术,在各个领域有着广泛的应用。建议在实际应用中注意外 界磁场和杂散信号的影响。
霍尔元件的应用和工作原理
霍尔元件的应用和工作原理一、引言霍尔元件,又称霍尔传感器或霍尔传感元件,是一种基于霍尔效应的电子元件。
它可以感知磁场的变化,并将其转化为电信号输出。
霍尔元件具有广泛的应用领域,在许多电子设备中都扮演着重要的角色。
本文将介绍霍尔元件的工作原理,以及其在不同领域的应用。
二、霍尔元件的工作原理霍尔元件是根据美国物理学家爱德华·霍尔于1879年发现的霍尔效应原理设计而成的。
霍尔效应是指当一根导电物体在磁场中流动电流时,垂直于电流方向和磁场方向的电场会在物体两侧产生,这种电场即为霍尔电场。
基于霍尔效应的元件就是霍尔元件。
霍尔元件通常由霍尔电阻和霍尔电位器两部分组成。
当磁场通过霍尔元件时,霍尔电阻产生电压差,霍尔电位器将其转化为电信号输出。
由于霍尔电阻的灵敏度和输出能力较强,霍尔元件具有良好的线性特性和高精度。
三、应用领域一:电子设备1. 电动机控制霍尔元件可以用于测量电机的转速和位置,并实现精确的电机控制。
通过检测电机旋转时产生的磁场变化,可以实时监测电机运行状态,保证电机的稳定性和安全性。
2. 磁条读卡器在银行卡、信用卡和门禁卡等磁条上,都有一条条的磁带。
磁条读卡器使用霍尔元件可以读取磁条上的信息,并将其转化为电信号,进而实现卡片的识别和数据读取。
3. 接近开关霍尔元件具有良好的接近感应能力,在接近开关中广泛应用。
通过霍尔元件的感应,可以实现对物体的接近或远离的状态监测,从而控制开关的通断。
四、应用领域二:汽车工业1. 车速传感器在汽车行驶过程中,车速传感器可以实时测量车轮的转速,并将其转化为车速信号。
霍尔元件可以在车轮上进行安装,并通过感应磁场变化实现对车速的精确测量。
这对于汽车的行驶控制和安全性具有至关重要的意义。
2. 刹车系统霍尔元件也可以用于汽车的刹车系统中,检测刹车踏板的状态变化,实现对刹车灯的触发。
通过霍尔元件的信号输出,可以使后方的车辆及时得知刹车情况,从而提高行车的安全性。
3. 转向角传感器转向角传感器是汽车底盘控制系统的重要组成部分。
霍尔元件测速原理说明及应用
霍尔测速测速是工农业生产中经常遇到的问题,学会使用单片机技术设计测速仪表具有很重要的意义;要测速,首先要解决是采样的问题;在使用模拟技术制作测速表时,常用测速发电机的方法,即将测速发电机的转轴与待测轴相连,测速发电机的电压高低反映了转速的高低;使用单片机进行测速,可以使用简单的脉冲计数法;只要转轴每旋转一周,产生一个或固定的多个脉冲,并将脉冲送入单片机中进行计数,即可获得转速的信息;下面以常见的玩具电机作为测速对象,用CS3020设计信号获取电路,通过电压比较器实现计数脉冲的输出,既可在单片机实验箱进行转速测量,也可直接将输出接到频率计或脉冲计数器,得到单位时间内的脉冲数,进行换算即可得电机转速;这样可少用硬件,不需编程,但仅是对霍尔传感器测速应用的验证;1 脉冲信号的获得霍尔传感器是对磁敏感的传感元件,常用于开关信号采集的有CS3020、CS3040等,这种传感器是一个3端器件,外形与三极管相似,只要接上电源、地,即可工作,输出通常是集电极开路OC门输出,工作电压范围宽,使用非常方便;如图1所示是CS3020的外形图,将有字面对准自己,三根引脚从左向右分别是Vcc,地,输出;图1 CS3020外形图使用霍尔传感器获得脉冲信号,其机械结构也可以做得较为简单,只要在转轴的圆周上粘上一粒磁钢,让霍尔开关靠近磁钢,就有信号输出,转轴旋转时,就会不断地产生脉冲信号输出;如果在圆周上粘上多粒磁钢,可以实现旋转一周,获得多个脉冲输出;在粘磁钢时要注意,霍尔传感器对磁场方向敏感,粘之前可以先手动接近一下传感器,如果没有信号输出,可以换一个方向再试;这种传感器不怕灰尘、油污,在工业现场应用广泛;2 硬件电路设计测速的方法决定了测速信号的硬件连接,测速实际上就是测频,因此,频率测量的一些原则同样适用于测速;通常可以用计数法、测脉宽法和等精度法来进行测试;所谓计数法,就是给定一个闸门时间,在闸门时间内计数输入的脉冲个数;测脉宽法是利用待测信号的脉宽来控制计数门,对一个高精度的高频计数信号进行计数;由于闸门与被测信号不能同步,因此,这两种方法都存在±1误差的问题,第一种方法适用于信号频率高时使用,第二种方法则在信号频率低时使用;等精度法则对高、低频信号都有很好的适应性;图2是测速电路的信号获取部分,在电源输入端并联电容C2用来滤去电源尖啸,使霍尔元件稳定工作;HG表示霍尔元件,采用CS3020,在霍尔元件输出端引脚3与地并联电容C3滤去波形尖峰,再接一个上拉电阻R2,然后将其接入LM324的引脚3;用LM324构成一个电压比较器,将霍尔元件输出电压与电位器R P1比较得出高低电平信号给单片机读取;C4用于波形整形,以保证获得良好数字信号;LED便于观察,当比较器输出高电平时不亮,低电平时亮;微型电机M可采用型,通过电位器R P1分压,实现提高或降低电机转速的目的;C1电容使电机的速度不会产生突变,因为电容能存储电荷;电压比较器的功能:比较两个电压的大小用输出电压的高或低电平,表示两个输入电压的大小关系:当“+”输入端电压高于“-”输入端时,电压比较器输出为高电平;当“+”输入端电压低于“-”输入端时,电压比较器输出为低电平;比较器还有整形的作用,利用这一特点可使单片机获得良好稳定的输出信号,不至于丢失信号,能提高测速的精确性和稳定性;C1图.2 测速电路原理图3 测速程序测量转速,使用霍尔传感器,被测轴安装有1只磁钢,即转轴每转一周,产生1个脉冲,要求将转速值转/分显示在数码管上;用C语言编制的程序如下:12C1 M1 MHG CS3020M R P1101R P2203R 110KR 2510ΩC 1C 2104C 3104C 4104LM324+5V-+OUT+-123+123411测速电路原理图3 测速程序测量转速,使用霍尔传感器,被测轴安装有1只磁钢,即转轴每转一周,产生1个脉冲,要求将转速值转/分显示在数码管上;用C 语言编制的程序如下:12C1 M1 MHG CS3020M R P1101R P2203R 110KR 2510ΩC 1C 2104C 3104C 4104LM324+5V-+OUT+-123+123411测速电路原理图3 测速程序测量转速,使用霍尔传感器,被测轴安装有1只磁钢,即转轴每转一周,产生1个脉冲,要求将转速值转/分显示在数码管上;用C 语言编制的程序如下:12C1 M1 MHG CS3020M R P1101R P2203R 110KR 2510ΩC 1C 2104C 3104C 4104LM324+5V-+OUT+-123+123411测速电路原理图3 测速程序测量转速,使用霍尔传感器,被测轴安装有1只磁钢,即转轴每转一周,产生1个脉冲,要求将转速值转/分显示在数码管上;用C 语言编制的程序如下://硬件:老版STC 实验版 //P3-5口接转速脉冲include <12C> // 单片机内部专用寄存器定义 define uchar unsigned chardefine uint unsigned int //数据类型的宏定义uchar codeLK10={0xC0,0xF9,0xA4,0xB0,0x99,0x92,0x82,0xF8,0x80,0x90,} ;//数码管0~9的字型码uchar LK14={0xfe,0xfd,0xfb,0xf7};//位选码uint data z,counter;//定义无符号整型全局变量lk//====================================================void initvoid //定义名为init的初始化子函数{ //init子函数开始,分别赋值TMOD=0X51; //GATE C/T M1 M0 GATEC/T M1 M0 计数器T1 定时器T0// 0 1 0 1 0 0 0 1TH1=0; //计数器初始值TL1=0;TH0=-50000/256; //定时器t0 定时50msTL0=-50000%256;EA=1; // IE=0X00; //EA - ET1 ES ET1 EX1 ET0 EX0ET0=1; // 1 0 0 0 0 0 1 0TR1=1;TR0=1;TF0=1;}//============================================= void delayuint k //延时程序{uint data i,j;fori=0;i<k;i++{for;j<121;j++ {;}}}//================================================ void displayvoid //数码管显示{P1=LKz/1000;P2=LK10;delay10;P1=LKz/100%10;P2=LK11;delay10;P1=LKz%100/10;P2=LK12;delay10;P1=LKz%10;P2=LK13;delay10;}//=========================================void mainvoid //主程序开始{uint temp1,temp2;init; //调用init初始化子函数for;;{temp1=TL1;temp2=TH1;counter=temp2<<8+temp1; //读出计数器值并转化为十进制//z=counter;display;} //无限循环语句结束} //主程序结束//================================================= ==// uint chushi=60;void timer0void interrupt 1 using 1{TH0=-50000/256; //定时器t0 定时50msTL0=-50000%256;// chushi--;// ifchushi<=0{z=counter / ; //读出速度//}TH0=0; //每50MS清一次定时器 TL1=0;}。
霍尔传感器测速原理
1.霍尔传感器测速原理利用霍尔器件将喷药设备的转速转化为脉冲信号,将测量转速的霍尔传感器和喷药设备的车轴同轴连接,与霍尔探头相对的喷药设备的轴上固定着一片磁钢块,车轮每转一周,霍尔传感器便发出一个脉冲信号,由霍尔器件电路输出。
将此脉冲信号接到单片机的IO口上,单片机通过采集IO口的信号来计算单位时间内的脉冲个数,从而计算出喷药设备的行进速度。
2.电磁阀工作原理电磁阀里有密闭的腔,在不同位置开有通孔,每个孔都通向不同的油管,腔中间是阀,两面是两块电磁铁,哪面的磁铁线圈通电阀体就会被吸引到哪边,通过控制阀体的移动来档住或漏出不同的排油的孔,而进油孔是常开的,液压油就会进入不同的排油管,然后通过油的压力来推动油缸的活塞,活塞又带动活塞杆,活塞竿带动机械装置动。
这样通过控制电磁铁的电流就控制了机械运动。
2.1直动式电磁阀原理:通电时,电磁线圈产生电磁力把关闭件从阀座上提起,阀门打开;断电时,电磁力消失,弹簧把关闭件压在阀座上,阀门关闭。
2.2分布直动式电磁阀原理:它是一种直动和先导式相结合的原理,当入口与出口没有压差时,通电后,电磁力直接把先导小阀和主阀关闭件依次向上提起,阀门打开。
当入口与出口达到启动压差时,通电后,电磁力先导小阀,主阀下腔压力上升,上腔压力下降,从而利用压差把主阀向上推开;断电时,先导阀利用弹簧力或介质压力推动关闭件,向下移动,使阀门关闭。
2.3先导式电磁阀原理:通电时,电磁力把先导孔打开,上腔室压力迅速下降,在关闭件周围形成上低下高的压差,流体压力推动关闭件向上移动,阀门打开;断电时,弹簧力把先导孔关闭,入口压力通过旁通孔迅速腔室在关阀件周围形成下低上高的压差,流体压力推动关闭件向下移动,关闭阀门。
3.光电耦合器光电偶合器件(简称光耦)是把发光器件(如发光二极体)和光敏器件(如光敏三极管)组装在一起,通过光线实现耦合构成电—光和光—电的转换器件.它对输入、输出电信号有良好的隔离作用.当电信号送入光电耦合器的输入端时,发光二极体通过电流而发光,光敏元件受到光照后产生电流,CE导通;当输入端无信号,发光二极体不亮,光敏三极管截止,CE不通。