
极坐标与参数方程知识点、题型总结
极坐标与参数方程知识点、
题型总结
标准化文件发布号:(9312-EUATWW-MWUB-WUNN-INNUL-DQQTY-
极坐标与参数方程知识点、题型总结
一、极坐标:直角坐标⇒极坐标
cos
sin
x
y
ρθ
ρθ
=
⎧
⎨
=
⎩
极坐标⇒直角坐标
222
tan
(0)
x y
y
x
x
ρ
θ
⎧=+
⎪
⎨
=≠
⎪
⎩
二、直线的参数方程:过定点(x0,y0)倾角为α的直线:
α
α
sin
cos
t
y
y
t
x
x
+
=
+
=
(t为参数)
直线上
12
,P P对应的参数是
12
,t t。
|P1P2|=|t1-t2|=t1+t22-4t1t2.
直线的一般参数方程:0
x x at
y y bt
=+
=+
(t为参数)若221
a b
+=,则上面几何意义成立,否则,不成立。
此时,需要换参,令)
(
2
2
2
2
2
2
为参数
t
b
a
t b
y
y
b
a
t a
x
x
b
a
t
t'
⎪
⎪
⎩
⎪
⎪
⎨
⎧
+
'
+
=
+
'
+
=
⇒
+
'
=
三、圆、椭圆的参数方程
圆心在(x0,y0),半径等于r的圆:
α
α
sin
cos
r
y
y
r
x
x
+
=
+
=
(α为参数)
椭圆
22
22
1
x y
a b
+=(或
22
22
1
y x
a b
+=):
α
α
sin
cos
b
y
a
x
=
=
(α为参数)(或
α
α
sin
cos
a
y
b
x
=
=
)
补充知识:伸缩变换:点)
,
(y
x
P是平面直角坐标系中的任意一点,在变换⎩
⎨
⎧
>
⋅
='
>
⋅
='
).
(,y
y
0),
(
x,
x
:
μ
μ
λ
λ
ϕ的作用下,点)
,
(y
x
P对应到点)
,
(y
x
P'
'
',称伸缩变换抛物线22
y px
=:
pt
y
pt
x
2
22
=
=
(t为参数,p>0)
题型归类:方程的互化:1、代公式;2、消参
一、极坐标的几何意义的应用
1在直角坐标系xOy中。
直线1C:2
x=-,圆
2
C:()()
22
121
x y
-+-=,以坐标原点为
极点,x轴的正半轴为极轴建立极坐标系。
(1)求
1
C,
2
C的极坐标方程;
(2)3C 的极坐标方程()4
R π
θρ=
∈,设2C 与3C 的交点为M ,N ,求
2C MN 的面积
2.曲线C 1:cos sin x t y t α
α=⎧⎨=⎩
(t 为参数,t ≠ 0),其中0 ≤ α < π,在以O 为极点,x 轴正半
轴为极轴的极坐标系中,曲线C 2:2sin ρθ=,C 3
:ρθ=。
(1)求C 2与C 3交点的直角坐标;(2)若C 1与C 2相交于点A ,C 1与C 3相交于点B ,求||AB 的最大值 3在直线坐标系xoy 中,圆C 的方程为(x +6)2+y 2=25. (I )以坐标原点为极点,x 轴正半轴为极轴建立极坐标系,求C 的极坐标方程; (II )直线l 的参数方程是)(sin cos 为参数αα
α
⎩⎨
⎧==t y t x
,l 与C 交于A 、B 两点,求AB
4在直线坐标系xoy 中,曲线C 1的参数方程为⎩
⎪⎨⎪⎧
x =a cos t ,
y =1+ a sin t (t 为参数,a >0)。
在以坐标原点为极点,x 轴正半轴为极轴的极坐标系中,曲线C 2:ρ=4cos θ. (I )说明C 1是哪一种曲线,并将C 1的方程化为极坐标方程;(II )直线C 3的极坐标方程为θ=α0,其中满足tan α0=2,若曲线C 1与C 2的公共点都在C 3上,求α。
5在直角坐标系xOy 中,以坐标原点为极点,x 轴的正半轴为极轴建立极坐标系,曲线1C 的极坐标方程为cos 4ρθ=.(1)M 为曲线1C 上的动点,点P 在线段OM 上,且满足
||||16OM OP ⋅=,求点P 的轨迹2C 的直角坐标方程;(2)设点A 的极坐标为(2,)3π
,点
B 在曲线2
C 上,求OAB ∆面积的最大值.
6在直角坐标系xOy 中,直线1l 的参数方程为2,
x t y kt =+⎧⎨
=⎩
(t 为参数),直线2l 的参数方程
为2,
x m m
y k =-+⎧⎪⎨=⎪⎩
(m 为参数),设1l 与2l 的交点为P ,当k 变化时,P 的轨迹为曲线C .(1)写出C 的普通方程:(2)以坐标原点为极点,x 轴正半轴为极轴建立极坐标
系,设3l
:(cos sin )0ρθθ+=,M 为3l 与C 的交点,求M 的极径.
7.(2017二卷) 在直角坐标系xOy 中,以坐标原点为极点,x 轴的正半轴为极轴建立极坐标系,曲线1C 的极坐标方程为cos 4ρθ=.(1)M 为曲线1C 上的动点,点P 在线段OM 上,且满足||||16OM OP ⋅=,求点P 的轨迹2C 的直角坐标方程; (2)设点A 的极坐标为(2,
)3
π
,点B 在曲线2C 上,求OAB ∆面积的最大值.
8在直线坐标系xOy 中,曲线C 1的参数方程为(t 为参数,a >0)。
在以坐标原点为极点,x 轴正半轴为极轴的极坐标系中,曲线C 2:ρ=4cos θ.
(I )说明C 1是哪一种曲线,并将C 1的方程化为极坐标方程;(II )直线C 3的极坐标方程为θ=α0,其中α0满足tan α0=2,若曲线C 1与C 2的公共点都在C 3上,求a 。
二、直线的参数t 的几何意义的应用 9.直线l 过点(1,1)P ,倾斜角6
π
α=,(1)写出l 的参数方程;
(2)直线l 与圆2cos (2sin x y θ
θθ
=⎧⎨
=⎩为参数)
相交于A 、B 两点,求||||PA PB 。
11、已知直线l 经过点(1,1)P ,倾斜角6
π
α=
,①写出直线l 的参数方程;
②设l 与圆42
2
=+y x 相交与两点,A B ,求点P 到,A B 两点的距离之积.2
12、求直线415
315x t y t ⎧=+⎪⎪⎨⎪=--⎪⎩
(为参数t )被曲线2cos()4πρθ=+所截的弦长. 7
5
13直线12()2x t
t y t
=+⎧⎨
=+⎩为参数被圆229x y +=截得的弦长为
三、圆或椭圆的参数α的应用
14.已知某圆的极坐标方程为06)4
cos(242=+-
-π
θρρ
(I )将极坐标方程化为普通方程,并选择恰当的参数写出它的参数方程; (II )
若点(,)P x y 在该圆上,求x y +的最大值和最小值.6,2
15. 已知直线: t t y t x (.23,211⎪⎪⎩
⎪⎪⎨⎧
=+=为参数), 曲线:1C cos ,sin ,x y θθ=⎧⎨
=⎩ (θ为参数). (Ⅰ)设 与1C 相交于B A ,两点,求||AB ;1
(Ⅱ)若把曲线1C 上各点的横坐标压缩为原来的
2
1
倍,纵坐标压缩为原来的23倍,得到曲
线2C ,设点P 是曲线2C 上的一个动点,求它到直线 的距离的最小值.
)
12(46
-
16.点P(x,y)为椭圆2
213
x y +=上一点,求(1)S x y =+的范围; (2)若0x y a ++≥垣成立,求a 的范围。
17、在曲线1C :⎩⎨⎧=+=)y x 为参数θθθ
(sin cos 1上求一点,使它到直线2C
:
12(112
x t t y t ⎧
=-⎪⎪⎨⎪=-⎪⎩为参数)距离最小,并求出该点坐标和最小距离。
1 P (1-22,-22)18、曲线C 的极坐标方程是θρsin 2=,设直线L 的参数方程是⎪⎩
⎪⎨
⎧
=+-=,54253t
y t x (t 为参数).(Ⅰ)将曲线C 的极坐标方程转化为直角坐标方程;
0222=-+y y x
(Ⅱ)设直线L 与x 轴的交点是M ,N 曲线C 上一动点,求MN
的最大值
1。
极坐标与参数方程考点汇总

专题一极坐标与参数方程考点整合一、极坐标知识点一极坐标系1.极坐标系:如图所示,在平面内取一个定点O,叫作;自极点O引一条射线Ox,叫作;再选定一个长度单位、一个角度单位(通常取弧度)及其正方向(通常取逆时针方向),这样就建立了一个极坐标系.2.极坐标:设M是平面内一点,极点O与点M的距离|OM|叫作点M的,记为ρ;以极轴Ox 为始边,射线OM为终边的角xOM叫作点M的,记为θ.有序数对(ρ,θ)叫作点M的极坐标,记为M(ρ,θ).一般地,不做特殊说明时,我们认为ρ≥0,θ可取任意实数.3.点与极坐标的关系:一般地,极坐标(ρ,θ)与(ρ,θ+2kπ)(k∈Z)表示同一个点.特别地,极点O的坐标为(0,θ)(θ∈R).和直角坐标不同,平面内一个点的极坐标有无数种表示.如果规定ρ>0,0≤θ<2π,那么除极点外,平面内的点可用唯一的极坐标(ρ,θ)表示;同时,极坐标(ρ,θ)表示的点也是唯一确定的.4.极坐标与直角坐标的互化(1)互化背景:把直角坐标系的原点作为极点,x轴的正半轴作为极轴,并在两种坐标系中取相同的长度单位.(2)互化公式:如图所示,设M是坐标系平面内任意一点,它的直角坐标系是(x,y),极坐标是(ρ,θ)(ρ≥0),于是极坐标与直角坐标的互化公式如下表:温馨提示;(1)在由点的直角坐标化为极坐标时,一定要注意点所在的象限和极角的范围,否则点的极坐标将不唯一.(2)在与曲线的方程进行互化时,一定要注意变量的范围,要注意转化的等价性知识点二 常见曲线的极坐标方程.二、参数方程知识点一 参数方程 1.参数方程的概念一般地,在平面直角坐标系中,如果曲线上任意一点的坐标x ,y 都是某个变数t 的函数⎩⎪⎨⎪⎧x =f (t ),y =g (t ),①,并且对于t 的每一个允许值,由方程组①所确定的点M (x ,y )都在这条曲线上,那么方程①就叫作这条曲线的参数方程,联系变数x ,y 的变数t 叫作参变数,简称参数.相对于参数方程而言,直接给出点的坐标间关系的方程叫作普通方程. 2.参数方程和普通方程的变化(1)曲线的参数方程和普通方程是曲线方程的不同形式,一般地,可以通过消去参数而从参数方程得到普通方程.(2)如果知道变数x ,y 中的一个与参数t 的关系,例如x =f (t ),把它代入普通方程,求出另一个变数与参数的关系y =g (t ),那么⎩⎪⎨⎪⎧x =f (t ),y =g (t )就是曲线的参数方程.(3)在参数方程与普通方程的互化中,必须使x ,y 的取值范围保持一致.易误提醒 在将曲线的参数方程化为普通方程时,还要注意其中的x ,y 的取值范围,即在消去参数的过程中一定要注意普通方程与参数方程的等价性. 知识点二 常见曲线的参数方程 1.直线的参数方程经过点M 0(x 0,y 0),倾斜角为α(α≠π2)的直线l 的普通方程是y -y 0=tan_α(x -x 0),而过M 0(x 0,y 0),倾斜角为α的直线l 的参数方程为 (t 为参数),若点P 对于的参数为t ,则有||PM = . 2.圆的参数方程如图所示,设圆O 的半径为r ,点M 从初始位置M 0(t =0时的位置)出发,按逆时针方向在圆O 上作匀速圆周运动,设M (x ,y ),则⎩⎪⎨⎪⎧x =r cos θy =r sin θ(θ为参数).这就是圆心在原点O ,半径为r 的圆的参数方程.其中参数θ的几何意义是OM 0绕点O 逆时针旋转到OM 的位置时,OM 0转过的角度.圆心为(a ,b ),半径为r 的圆的普通方程是(x -a )2+(y -b )2=r 2,它的参数方程为: . 3.椭圆的参数方程中心在原点O ,焦点在x 轴上的椭圆的标准方程为x 2a 2+y 2b 2=1(a >b >0),其参数方程为 (φ为参数).其中参数φ称为离心角;中心在原点O ,焦点在y 轴上的椭圆的标准方程是y 2a 2+x 2b2=1(a >b >0),其参数方程为⎩⎪⎨⎪⎧x =b cos φ,y =a sin φ(φ为参数),其中参数φ仍为离心角,通常规定参数φ的范围为φ∈[0,2π). 温馨提示 (1)将参数方程化为普通方程,需要根据参数方程的结构特征,选取适当的消参方法.常见的消参方法有代入消参法,加减消参法,平方消参法等.(2)将参数方程化为普通方程时,要注意两种方程的等价性,不要增解、漏解,若x 、y 有范围限制,要标出x 、y 的取值范围.典例分析一、t 的几何意义【例1】.在极坐标系中,曲线C 的方程为2cos29ρθ=,点6P π⎛⎫⎪⎝⎭.以极点O 为原点,极轴为x 轴的正半轴建立直角坐标系.(1)求直线OP 的参数方程的标准式和曲线C 的直角坐标方程; (2)若直线OP 与曲线C 交于A 、B 两点,求11PA PB+的值.【变式1】在直角坐标系xOy 中,直线l的参数方程为2{x t y =-+=(t 为参数),若以该直角坐标系的原点O 为极点, x 轴的非负半轴为极轴建立极坐标系,曲线C 的极坐标方程为2sin 4cos 0ρθθ+=. (Ⅰ)求直线l 与曲线C 的普通方程;(Ⅱ)已知直线l 与曲线C 交于,A B 两点,设()2,0M -,求11MA MB-的值.二、ρ的几何意义【例2】(2011新课标全国卷)在直角坐标系xOy 中,曲线C 1的参数方程为:2cos 22sin x y αα=⎧⎨=+⎩(α为参数)M 是C 1上的动点,P 点满足2OP OM =,P 点的轨迹为曲线C 2(Ⅰ)求C 2的方程(Ⅱ)在以O 为极点,x 轴的正半轴为极轴的极坐标系中,射线3πθ=与C 1的异于极点的交点为A ,与C 2的异于极点的交点为B ,求AB .【变式2】在平面直角坐标系中,曲线122:x cos C y sin αα=+⎧⎨=⎩(α为参数)经伸缩变换2x x y y⎧=⎪⎨⎪='⎩'后的曲线为2C ,以坐标原点O 为极点, x 轴非负半轴为极轴建立极坐标系. (1)求曲线2C 的极坐标方程; (2),A B 是曲线2C 上两点,且3AOB π∠=,求OA OB +的取值范围三、面积【例3】.在直角坐标系xOy 中,曲线C 的参数方程是35cos 35sin x y αα=+⎧⎨=+⎩(α为参数),以坐标原点O 为极点,x 轴正半轴为极轴,建立极坐标系.(1)求曲线的极坐标方程; (2)设12:,:,63l l ππθθ==,若12,l l 与曲线C 分别交于异于原点的,A B 两点,求AOB的面积.【变式3】【2015高考新课标1,文23】选修4-4:坐标系与参数方程在直角坐标系xOy 中,直线1:2C x =-,圆()()222:121C x y -+-=,以坐标原点为极点,x 轴正半轴为极轴建立极坐标系. (I )求12,C C 的极坐标方程. (II )若直线3C 的极坐标方程为()πR 4θρ=∈,设23,C C 的交点为,M N ,求2C M N ∆ 的面积. 四、交点【例4】已知直线l 的参数方程为:2cos sin x t y t αα=-+⎧⎨=⎩(t 为参数),以坐标原点为极点,x轴的正半轴为极轴建立极坐标系,曲线C 的极坐标方程为2sin 2cos ρθθ=-.(Ⅰ)求曲线C 的参数方程; (Ⅱ)当4πα=时,求直线l 与曲线C 交点的极坐标.【变式4】【2013课标全国Ⅰ,文23】已知曲线C 1的参数方程为45cos ,55sin x t y t=+⎧⎨=+⎩(t 为参数),以坐标原点为极点,x 轴的正半轴为极轴建立极坐标系,曲线C 2的极坐标方程为ρ=2sin θ. (1)把C 1的参数方程化为极坐标方程;(2)求C 1与C 2交点的极坐标(ρ≥0,0≤θ<2π).五、轨迹【例5】(2013全国Ⅱ卷)已知动点,P Q 都在曲线2cos :2sin x C y ββ=⎧⎨=⎩(β为参数)上,对应参数分别为βα=与)20(2πααβ<<=,M 为PQ 的中点. (Ⅰ)求M 的轨迹的参数方程;(Ⅱ)将M 到坐标原点的距离d 表示为α的函数,并判断M 的轨迹是否过坐标原点.【变式5】在直角坐标系xOy 中,已知圆C : 2{2x cos y sin θθ== (θ为参数),点P 在直线l :40x y +-=上,以坐标原点为极点, x 轴的正半轴为极轴,建立极坐标系.(I )求圆C 和直线l 的极坐标方程;(II )射线OP 交圆C 于R ,点Q 在射线OP 上,且满足2OP OR OQ =⋅,求Q 点轨迹的极坐标方程六、参数方程的应用【例6】(2014课表全国Ⅰ)已知曲线22:149x y C +=,直线2:22x t l y t =+⎧⎨=-⎩(t 为参数).(Ⅰ)写出曲线C 的参数方程,直线l 的普通方程;(Ⅱ)过曲线C 上任意一点P 作与l 夹角为30°的直线,交l 于点A ,求|PA |的最大值与最小值.【变式6】(2016·全国Ⅲ卷)在直角坐标系xOy 中,曲线1C 的参数方程为1:sin x C y αα⎧=⎪⎨=⎪⎩(α为参数),以原点O 为极点,x 轴正半轴为极轴建立极坐标系,曲线2C 的极坐标方程为sin()4πρθ+=。
极坐标与参数方程知识点总结大全及经典试题

极坐标与参数方程1.平面直角坐标系中的坐标伸缩变换设点P(x,y)是平面直角坐标系中的任意一点,在变换⎩⎨⎧=='y y xx μλϕ:的作用下,点P(x,y)对应到点()y x p '',,称ϕ为平面直角坐标系中的坐标伸缩变换,简称伸缩变换.例如:122=+y x 在变换⎩⎨⎧='='yy xx 23:ϕ(即横坐标伸长为原来3倍,纵坐标伸长为原来的2)得到14922=+y x 2.极坐标系的概念 (1)极坐标系如图所示,定点O 叫做 ,自极点O 引一条射线Ox ,叫做 ;再选定一个长度单位,一个角度单位及其正方向,这样就建立了一个极坐标系.(2)极坐标设M 是平面内一点,极点O 与点M 的距离OM 叫做点M 的 ,记为ρ;以极轴Ox 为始边,射线OM 为终边的角MOx ∠叫做点M 的 ,记为θ.有序数对 叫做点M 的极坐标,记作()θρ,M .一般地,不作特殊说明时,我们认为可取任意实数.3.极坐标和直角坐标的互化互化公式:设M 是坐标平面内任意一点,它的直角坐标是()y x ,,极坐标是()θρ, (0≥ρ),于是极坐标与直角坐标的互化公式如表:二、参数方程1.参数方程的概念一般地,在平面直角坐标系中,如果曲线上任意一点的坐标y x ,都是某个变数t 的函数①⎩⎨⎧==)()(t g y t f x ,并且对于t 的每一个允许值,由方程组①所确定的点()y x M ,都在这条曲线上,那么方程①就叫做这条曲线的参数方程,联系变数y x ,的变数t 叫做参变数,简称参数,相对于参数方程而言,直接给出点的坐标间关系的方程叫做普通方程.2.参数方程和普通方程的互化曲线的参数方程和普通方程是曲线方程的不同形式,一般地可以通过消去参数而从参数方程得到普通方程. 3.常见曲线的参数方程①经过点()000,y x M ,倾斜角为α的直线l 的普通方程为 ,参数方程为 。
专题:极坐标与参数方程知识点及对应例题
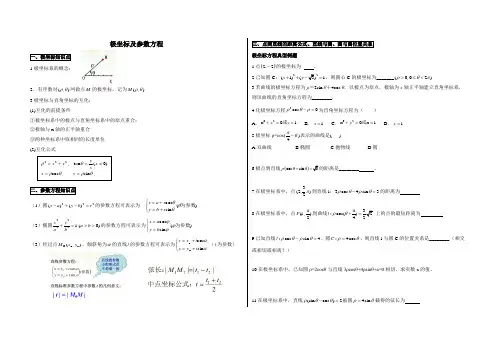
极坐标及参数方程一、极坐标知识点 1.极坐标系的概念:2.有序数对),(θρ叫做点M 的极坐标,记为),(θρM . 3.极坐标与直角坐标的互化: (1)互化的前提条件①极坐标系中的极点与直角坐标系中的原点重合; ②极轴与x 轴的正半轴重合 ③两种坐标系中取相同的长度单位. (2)互化公式二、参数方程知识点(1)圆222)()(r b y a x =-+-的参数方程可表示为 )(.sin ,cos 为参数θθθ⎩⎨⎧+=+=r b y r a x .(2)椭圆12222=+b y a x )0(>>b a 的参数方程可表示为)(.sin ,cos 为参数ϕϕϕ⎩⎨⎧==b y a x .(3)经过点),(o o O y x M ,倾斜角为α的直线l 的参数方程可表示为⎩⎨⎧+=+=.sin ,cos o o ααt y y t x x (t 为参数).三、点到直线的距离公式、直线与圆、圆与圆位置关系 极坐标方程典型例题1.点()22-,的极坐标为 。
2.已知圆C :22(1)(3)1x y ++-=,则圆心C 的极坐标为_______(0,02)ρθπ>≤<3.若曲线的极坐标方程为ρ=2sin θ+4cos θ,以极点为原点,极轴为x 轴正半轴建立直角坐标系,则该曲线的直角坐标方程为________.4.化极坐标方程2cos 0ρθρ-=为直角坐标方程为( )A .201y y +==2x 或B .1x =C .201y +==2x 或xD .1y = 5.极坐标ρ=cos(θπ-4)表示的曲线是( )A.双曲线B.椭圆C.抛物线D.圆6.极点到直线()cos sin 3ρθθ+________ 。
7.在极坐标系中,点3(2,)2π到直线l :3cos 4sin 3ρθρθ-=的距离为 .8.在极坐标系中,点π(1,)2P 到曲线π3:cos()242l ρθ+=上的点的最短距离为 .9.已知直线4sin cos :=-θρθρl ,圆θρcos 4:=C ,则直线l 与圆C 的位置关系是________.(相交或相切或相离?)10.在极坐标系中,已知圆ρ=2cosθ与直线3ρcosθ+4ρsinθ+a=0相切,求实数a 的值。
极坐标和参数方程知识点+典型例题及其详解

极坐标和参数方程知识点+典型例题及其详解极坐标和参数方程知识点+典型例题及其详解知识点回顾(一)曲线的参数方程的定义:在取定的坐标系中,如果曲线上任意一点的坐标x 、y 都是某个变数t 的函数,即⎩⎨⎧==)()(t f y t f x并且对于t 每一个允许值,由方程组所确定的点M (x ,y )都在这条曲线上,那么方程组就叫做这条曲线的参数方程,联系x 、y 之间关系的变数叫做参变数,简称参数. (二)常见曲线的参数方程如下:1.过定点(x 0,y 0),倾角为α的直线:ααsin cos 00t y y t x x +=+= (t 为参数)其中参数t 是以定点P (x 0,y 0)为起点,对应于t 点M (x ,y )为终点的有向线段PM 的数量,又称为点P 与点M 间的有向距离.根据t 的几何意义,有以下结论. ○1.设A 、B 是直线上任意两点,它们对应的参数分别为t A 和t B ,则AB=AB t t -=BA AB t t t t ⋅--4)(2.○2.线段AB 的中点所对应的参数值等于2BA t t +.2.中心在(x 0,y 0),半径等于r 的圆:θθsin cos 00r y y r x x +=+= (θ为参数) 3.中心在原点,焦点在x 轴(或y 轴)上的椭圆:θθsin cos b y a x == (θ为参数) (或θθsin cos a y b x ==)中心在点(x0,y0)焦点在平行于x 轴的直线上的椭圆的参数方程为参数)ααα(.sin ,cos 0⎩⎨⎧+=+=b y y a x x 4.中心在原点,焦点在x 轴(或y 轴)上的双曲线:θθtg sec b y a x == (θ为参数) (或θθec a y b x s tg ==)5.顶点在原点,焦点在x 轴正半轴上的抛物线:pty pt x 222== (t 为参数,p >0)直线的参数方程和参数的几何意义过定点P (x 0,y 0),倾斜角为α的直线的参数方程是⎩⎨⎧+=+=ααsin cos 00t y y t x x (t 为参数).(三)极坐标系1、定义:在平面内取一个定点O ,叫做极点,引一条射线Ox ,叫做极轴,再选一个长度单位和角度的正方向(通常取逆时针方向)。
极坐标和参数方程知识点总结

第一部分:坐标系与参数方程【考纲知识梳理】1平面直角坐标系中的坐标伸缩变换设点P(x,y)是平面直角坐标系中的任意一点,在变换® :«x x,(九>0)的作用下,点卩区y)对应到点y i .y, — 0P x,/ ,称‘为平面直角坐标系中的坐标伸缩变换,简称伸缩变换2•极坐标系的概念(1)极坐标系MR如图(1)所示,在平面内取一个定点O,叫做极点,自极点O引一条射线Ox,叫做极轴。
再选定一个长度单位一个角度单位(通常取弧度)及其正方向(通常取逆时针方向),这样就建立了一个极坐标系注:极坐标系以角这一平面图形为几何背景,而平面直角坐标系以互相垂直的两条数轴为几何背景。
平面直角坐标系内的点与坐标能建立一一对应的关系,而极坐标系则不可•但极坐标系和平面直角坐标系都是平面坐标系•(2)极坐标设M是平面内一点,极点。
与点M的距离|OM|叫做点M的极径,记为。
以极轴Od始边射线0M为终边的角• xOM叫做点M的极角,记为厂有序数对「门叫做点M的极坐标,记作M「门•一般地,不作特殊说明时,我们认为'_0户可取任意实数•特别地,当点M在极点时,它的极坐标为0宀R。
和直角坐标不同,平面内一个点的极坐标有无数种表示•如果规定亍• 0,0 "::^ :::2二,那么除极点外,平面内的点可用唯一的极坐标几二表示。
同时,极坐标匸户表示的点也是唯一确定的•3•极坐标和直角坐标的互化(1)互化背景:把直角坐标系的原点作为极点 ,x轴的正半轴作为极轴,并在两种坐标系中取相同的长度单位,如图(2)所示:(2)互化公式:设M是坐标平面内任意一点,它的直角坐标是x, y,极坐标是■^■-0,于是极坐标与直角坐标的互化公式如表:点M 直角坐标(x, y )极坐标(P,8 )互化公式X = P cos 日y =Psi n 日2 . 2 尸=x十ytan& (x 式0 )x在一般情况下,由tan v确定角时,可根据点M所在的象限最小正角曲线图形极坐标方程4•常见曲线的极坐标方程有一个能满足极坐标方程即可•例如对于极坐标方程「- V 点 『兀兀、fn n ] f 兀 5兀]M —+2兀 或—2兀 或M.——,——[等多种形式14 4 丿 14 4 丿 (44丿p=e .二、参数方程 i •参数方程的概念「X = f (t )一般地,在平面直角坐标系中,如果曲线上任意一点的坐标 (x, y )都是某个变数t 的函数丿①,并且对』= g (t )于t 的每一个允许值,由方程组①所确定的点M x ,y 都在这条曲线上,那么方程①就叫做这条曲线的参数点的坐标,这与点的直角坐标的唯一性明显不同 •所以对于曲线上的点的极坐标的多种表示形式 ,只要求至少 叱引可以表示为「江 Ji 、,其中,只有M —[的极坐标满足方程14 4丿方程,联系变数x,y的变数t叫做参变数,简称参数,相对于参数方程而言,直接给出点的坐标间关系的方程叫做普通方程•2•参数方程和普通方程的互化(1)曲线的参数方程和普通方程是曲线方程的不同形式 ,一般地可以通过消去参数而从参数方程得到普通方 程. (2) 如果知道变数x, y 中的一个与参数t 的关系,例如x 二f t ,把它代入普通方程,求出另一个变数与参数值范围保持一致.注:普通方程化为参数方程,参数方程的形式不一定唯一。
极坐标与参数方程知识点总结

第一部分:坐标系与参数方程【考纲知识梳理】1.平而直角坐标系中的坐标伸缩变换设点P(x,y)是平面直角坐标系中的任意一点,在变换©: ° “纟> 的作用卜-,点P(x, y)对应到点[y=“・%(“>0)p(p,y),称卩为平面直角坐标系中的坐标伸缩变换,简称伸缩变换.2.极坐标系的概念(1)极坐标系如图⑴所示,在平而内取一个左点o.叫做极点,自极点o引一条射线&.叫做极轴;再选左一个长度单位,一个角度单位(通常取弧度)及英正方向(通常取逆时针方向),这样就建立了一个极坐标系.注:极坐标系以角这一平而图形为几何背景,而平而直角坐标系以互相垂直的两条数轴为几何背景;平面直角坐标系内的点与坐标能建立一一对应的关系,而极坐标系则不可•但极坐标系和平而直角坐标系都是平而坐标系. (2)极坐标设M是平而内一点,极点。
与点M的距离IOMI叫做点M的极径,记为°;以极轴Ox为始边,射线OM为终边的角厶OM叫做点M的极角,记为。
有序数对(卩。
)叫做点M的极坐标,记作M(p^) ~般地,不作特殊说明时,我们认为可取任意实数•特别地,当点M在极点时,它的极坐标为(OP X&W R)。
和直角坐标不同,平而内一个点的极坐标有无数种表示•如果规左°>0,05&<2兀,那么除极点外,平而内的点可用唯一的极坐标(0。
)表示;同时,极坐标(Q &)表示的点也是唯一确泄的.3•极坐标和直角坐标的互化(1)互化背景:把直角坐标系的原点作为极点,x轴的正半轴作为极轴,并在两种坐标系中取相同的长度单位,如图(2)所示:(2)互化公式:设M是坐标平面内任意一点,它的直角坐标是(儿极坐标是(%X°no),于是极坐标与直角坐标的互化公式如表:点M直角坐标(%,>') 极坐标(p,0)互化公式X = QCOS&<[y = psinO0 "+〉厂tan® = —(x0)X在一般情况卜:由tan&确左角时,可根据点M所在的象限最小正角.4 •常见曲线的极坐标方程y7y %X N曲线图形极坐标方程圆心在极点,半径为广的圆p = r (0 <0 < 2 兀)圆心为(几0),半径为/•的圆p = 2r -—< 0\ 2 2 /圆心为(几彳j,半径为r 的圆AOip = 2rsin 0(0 <0<^)过极点,倾斜角为a 的直线(1) 0 = a(p e R )或& = rr + a(p e R ) (2) 0 = a(p > 0)或& =兀 + a(p > 0)过点(",0),与极轴垂直的直线o~(a ・0) -VpCQS0 =彳-彳 <0 < yj过点与极轴平行的直 线• ■ • • ■ • ■ ■ • • ■01•Xpsin 0 = «(0 <0 < 7r)注:由于平而上点的极坐标的表示形式不唯一,即(Q&), (°,2兀+ &), (-+ &),(—°-龙+ &)都表示同一点的坐标,这与点的直角坐标的唯一性明显不同•所以对于曲线上的点的极坐标的多种表示形式,只要求至少 有一个能满足极坐标方程即可•例如对于极坐标方程P = O 点M可以表示为U 4;p = 0・二、参数方程1. 参数方程的概念一般地,在平而直角坐标系中,如果曲线上任意一点的坐标(“)都是某个变数/的函数F 々①,并且对[y = sv )于f 的每一个允许值,由方程组①所确左的点M (x,y )都在这条曲线上,那么方程①就叫做这条曲线的参数 方程,联系变数(x,y )的变数f 叫做参变数,简称参数,相对于参数方程而言,直接给出点的坐标间关系的方程 叫的极坐标满足方程等多种形式,其中,只有M14 4丿做普通方程.2.参数方程和普通方程的互化(1)曲线的参数方程和普通方程是曲线方程的不同形式,一般地可以通过消去参数而从参数方程得到普通方程.(2)如果知道变数(x,y)中的一个与参数f的关系,例如兀=/(/),把它代入普通方程,求出另一个变数与参数l\= f(t)的关系y = g(”,那么{丿〈就是曲线的参数方程,在参数方程与普通方程的互化中,必须使(x,y)的取值范围保持一致.注:普通方程化为参数方程,参数方程的形式不一立唯一。
极坐标与参数方程知识点、题型总结
极坐标与参数方程知识点、题型总结一、 极坐标:直角坐标⇒极坐标 cos sin x y ρθρθ=⎧⎨=⎩极坐标⇒直角坐标222tan (0)x y y x x ρθ⎧=+⎪⎨=≠⎪⎩二、直线的参数方程:过定点(x 0,y 0)倾角为α的直线: ααsin cos 00t y y t x x +=+=(t 为参数)直线上12,P P 对应的参数是12,t t 。
|P 1P 2|=|t 1-t 2|=t 1+t 22-4t 1t 2.直线的一般参数方程:00x x at y y bt=+=+(t 为参数)若221a b +=,则上面几何意义成立,否则,不成立。
此时,需要换参,令)(22022022为参数t b a t b y y b a t a x x b a t t '⎪⎪⎩⎪⎪⎨⎧+'+=+'+=⇒+'= 三、圆、椭圆的参数方程圆心在(x 0,y 0),半径等于r 的圆:ααsin cos 00r y y r x x +=+=(α为参数)椭圆22221x y a b +=(或22221y x a b+=):ααsin cos b y a x ==(α为参数)(或 ααsin cos a y b x ==)补充知识:伸缩变换:点),(y x P 是平面直角坐标系中的任意一点,在变换⎩⎨⎧>⋅='>⋅=').0(,y y 0),(x,x :μμλλϕ的作用下,点),(y x P 对应到点),(y x P ''',称伸缩变换抛物线22y px=:pt y pt x 222==(t 为参数,p >0)题型归类:方程的互化:1、代公式;2、消参一、极坐标的几何意义的应用 1在直角坐标系xOy 中。
直线1C :2x =-,圆2C :()()22121x y -+-=,以坐标原点为极点, x 轴的正半轴为极轴建立极坐标系。
(1)求1C ,2C 的极坐标方程;(2)3C 的极坐标方程()4R πθρ=∈,设2C 与3C 的交点为M ,N ,求2C MN 的面积2.曲线C 1:cos sin x t y t αα=⎧⎨=⎩(t 为参数,t ≠ 0),其中0 ≤ α < π,在以O 为极点,x 轴正半轴为极轴的极坐标系中,曲线C 2:2sin ρθ=,C 3:ρθ=。
高中数学极坐标与参数方程知识汇编及高考题型汇总
高中数学极坐标与参数方程知识点汇编及题型汇总编者:邬小军【知识汇编】参数方程:直线参数方程:00cos ()sin x x t t y y t θθ=+⎧⎨=+⎩为参数00(,)x y 为直线上的定点,t 为直线上任一点(,)x y 到定点00(,)x y 的数量;圆锥曲线参数方程:圆的参数方程:cos ()sin x a r y b r θθθ=+⎧⎨=+⎩为参数(a,b)为圆心,r 为半径; 椭圆22221x y a b+=的参数方程是cos ()sin x a y b θθθ=⎧⎨=⎩为参数; 双曲线2222-1x y a b =的参数方程是sec ()tan x a y b φθφ=⎧⎨=⎩为参数; 抛物线22y px =的参数方程是22()2x pt t y pt⎧=⎨=⎩为参数 极坐标与直角坐标互化公式:若以直角坐标系的原点为极点,x 轴正半轴为极轴建立坐标系,点P 的极坐标为(,)ρθ,直角坐标为(,)x y ,则cos x ρθ=,sin y ρθ=,222x y ρ=+,tan yx θ=。
【题型1】参数方程和极坐标基本概念1.点M的直角坐标是(-,则点M 的极坐标为(C )A .(2,)3πB .(2,)3π-C .2(2,)3πD .(2,2),()3k k Z ππ+∈2.圆5cos ρθθ=-的圆心坐标是(A )A .4(5,)3π--B .(5,)3π-C .(5,)3πD .5(5,)3π- 3.已知P 为半圆C :(θ为参数,πθ≤≤0)上的点,点A 的坐标为(1,0),O 为坐标原点,点M 在射线OP 上,线段OM 与C 的弧的长度均为3π。
1)以O 为极点,x 轴的正半轴为极轴建立极坐标系,求点M 的极坐标; 2)求直线AM 的参数方程。
解:1)由已知,M 点的极角为3π,且M 点的极径等于3π,故点M 的极坐标为(3π,3π).2)M点的直角坐标为(6π,A (0,1),故直线AM 的参数方程为1(1)6x t y π⎧=+-⎪⎪⎨⎪⎪⎩(t为参数)4.已知曲线C的参数方程为⎪⎩⎪⎨⎧+=+=ααsin 51cos 52y x (α为参数),以直角坐标系原点为极点,Ox 轴正半轴为极轴建立极坐标系。
最新极坐标与参数方程基础知识附重点题型
高中数学回归课本校本教材24(一)基础知识 参数极坐标1.极坐标定义:M 是平面上一点,ρ表示OM 的长度,θ是MOx ∠,则有序实数实数对(,)ρθ,ρ叫极径,θ叫极角;一般地,[0,2)θπ∈,0ρ≥。
2.常见的曲线的极坐标方程(1)直线过点M 00(,)ρθ,倾斜角为α常见的等量关系:正弦定理sin sin OP OMOMP OPM=∠∠,0OMP παθ∠=-+OPM αθ∠=-;(2)圆心P 00(,)ρθ半径为R 的极坐标方程的等量关系:勾股定理或余弦定理;(3)圆锥曲线极坐标:1cos epe ρθ=-,当1e >时,方程表示双曲线;当1e =时,方程表示抛物线;当01e <<时,方程表示椭圆.提醒:极点是焦点,一般不是直角坐标下的坐标原点。
极坐标方程324cos ρθ=-表示的曲线是 双曲线3.参数方程:(1)圆222()()x a x b r -+-=的参数方程:cos ,sin x a r x b r θθ-=-= (2)椭圆22221x y a b+=的参数方程:cos ,sin x a x b θθ==(3)直线过点M 00(,)x y ,倾斜角为α的参数方程:00tan y y x x α-=-即00cos sin x x y y t θθ--==, 即00cos sin x x t y y t αα=+⎧⎨=+⎩注:0c o s x x t θ-=,0sin y y tθ-=据锐角三角函数定义,T 几何意义是有向线段MP 的数量00000()00.t l M M x y M M M M M M t M M t ><其中表示直线上以定点为起点,任意一点,为终点的有向线段的数量,当点在的上方时,;当点在的下方时,;如:将参数方程222sin (sin x y θθθ⎧=+⎪⎨=⎪⎩为参数)化为普通方程为2(23)y x x =-≤≤ 将2sin y θ=代入22sin x θ=+即可,但是20sin 1θ≤≤;4. 极坐标和直角坐标互化公式:cos sin x y ρθρθ=⎧⎨=⎩ 或222tan (0)xy yx xρθ⎧=+⎪⎨=≠⎪⎩,θ的象限由点(x,y)所在象限确定. (1)它们互化的条件则是:极点与原点重合,极轴与x 轴正半轴重合.(2)将点(,)ρθ变成直角坐标(cos ,sin )ρθρθ,也可以根据几何意义和三角函数的定义获得。
【高中数学】参数方程和极坐标方程常考题型及解题方法归纳
参数方程和极坐标方程常考题型及解题方法归纳一、根据直线参数方程中t的几何意义求与距离有关的问题经过点P(x0,y0),倾斜角为α的直线l的参数方程为x=x0+tcosαy=y0+tsin烅烄烆α(t为参数),参数t的几何意义是:直线上定点P到动点M的有向线段,t表示参数t对应的点M到定点P的距离,即|t|=|PM|.若A,B为直线l上两点,其对应的参数分别为t1与t2,则有:①AB=|t1-t2|;②当A,B在点P的同侧时,t1与t2同号;当A,B分别在点P的两侧时,t1与t2异号.需要注意的是:有时候直线的参数方程也可写为x=x0+aty=y0+烅烄烆bt(t为参数),如果a2+b2≠1,则参数t没有上述几何意义.例1 在直角坐标系中,以原点为极点,x轴的正半轴为极轴建立极坐标系,已知曲线C:ρll与l的普通方程;(2)若PM,MN,PN成等比数列,求a的值.分析 (1)利用x=ρcosθ,y=ρsinθ即可将曲线C的极坐标方程转化为直角坐标方程,在直线l的参数方程中消去参数t即可得直线l的普通方程;(2)将直线l的参数方程代入曲线C的直角坐标方程,利用参数的几何意义结合韦达定理即可建立关于a的方程求解.解 (1)由ρsin2θ=acosθ得ρ2 sin2θ=aρcosθ,可得曲线C的平面直角坐标方程y2=ax(a>0).由直线l的参数方程消去参数t,可得直线l的普通方程为x-y-1=0.(2)设点M,N对应的参数分别为t1,t2,则PM=t1,PN=t2,MN=t1-t2.将x=-1+槡22t,y=-2 +槡22t代入y2=ax,得t2-(槡4 2 +槡2a)t+8+2a=0.所以Δ=(槡4 2 +槡2a)2-4(8+2a)=2a2+8a>0,t1+t2=槡4 2 +槡2a,t1t2=8+2a.由PM,MN,PN成等比数列,可以得到t1-t22=t1t2,所以(t1+t2)2-4t1t2=t1t2,即(槡4 2 +槡2a)2-5(8+2a)=0,解得a=1(a=-4舍去).例2 (2015年高考湖南卷)已知直线l:x=5 +槡32ty =槡3+12烅烄烆t(t为参数),以坐标原点为极点,x轴的正半轴为极轴建立极坐标系,曲线C的极坐标方程为ρ=2cosθ.(Ⅰ)将曲线C的极坐标方程化为直角坐标方程;(Ⅱ)设点M的直角坐标为(5,槡3),直线l与曲线C的交点为A,B,求|MA|·|MB|的值.分析 (Ⅰ)利用ρ2=x2+y2,x=ρcosθ即可将已知条件中的极坐标方程转化为直角坐标方程;(Ⅱ)注意到点M在直线l上,将直线l的参数方程代入圆的直角坐标方程,利用参数的几何意义结合韦达定理即可求解.解 (Ⅰ)ρ=2cosθ等价于ρ2=2ρcosθ,将ρ2=x2+y2,ρcosθ=x代入即得曲线C的直角坐标方程为x2+y2-2x=0.(Ⅱ)结合直线l的参数方程,注意到点M在直线l上,且(槡32)2+(12)2=1,可设点M,N对应的参数分别为t1,t2,则MA=|t1|,MB=|t2|,所以MA·MB=t1t2. 将直线l的参数方程代入曲线C的直角坐标方程,整理得t2 +槡5 3t+18=0,则MA·MB=t1t2=18.例3 已知圆锥曲线C:x=2cosαy=sin{α(α为参数)和定点A(0,,槡3),F1,F2是此圆锥曲线的左、右焦点,以原点O为极点,以x轴的正半轴为极轴建立极坐标系.(1)求直线AF2的极坐标方程;(2)经过点F1且与直线AF2垂直的直线l交此圆锥曲线于M,N两点,求MF1-NF1的值.解 (1)消去参数α即可将曲线C的方程化为普通方程x24+y2=1,从而可求得F1(-槡3,0),F2(槡3,0),于是可得直线AF2的普通方程为x+y-槡3=0,利用互化公式化为极坐标方程为ρcosθ+ρsinθ=槡3.(2)由(1)可得kAF2=-1,所以直线l的倾斜角为45°,从而可得直线l的参数方程为x=-槡3 +槡22ty =槡22烅烄烆t(t为参数),代入椭圆C的直角坐标方程:x24+y2=1,得5t2-槡2 6t-2=0,设点M,N对应的参数分别为t1,t2,注意到点M,N,F1都在直线l上且点M,N在点F1两侧,所以|MF1|-|NF1|=|t1+t2|=槡2 65.评注 对于直线上与定点距离有关的问题,利用直线参数方程中参数t的几何意义,能避免通过解方程组求交点坐标的繁琐运算,使解题过程得到简化.二、利用参数方程求最值和取值范围利用曲线的参数方程求解两曲线间的最值问题,是解决这类问题的常用方法,优点是解题过程比较简洁.为此,需要熟悉常见曲线的参数方程、参数方程与普通方程的互化以及参数方程的简单应用.例4 已知曲线C1:x=8costy=2sin{t(t为参数),以坐标原点为极点,x轴的正半轴为极轴,建立极坐标系,曲线C2的极坐标方程为ρ=7cosθ-sinθ.(1)将曲线C1的参数方程化为普通方程,将曲线C2的极坐标方程化为直角坐标方程.(2)设P为曲线C1上的点,点Q极坐标为(2槡2,π4),求PQ的中点与曲线C2上的点的距离的最小值.分析 (1)利用参数方程和普通方程之间的关系进行互化即可,(2)先把点Q的极坐标化为直角坐标,设出点P的参数形式的直角坐标(t为参数),进而得到PQ的中点M的直角坐标,可用公式得到点M到直线C2的距离d的表达式(用参数t表示),再求最值即可.解 (1)由曲线C1的参数方程消去参数t得曲线C1的普通方程x264+y24=1.由曲线C2的极坐标方程得ρcosθ-ρsinθ=7,于是可得它的直角坐标方程为x-y-7=0.(2)由点Q的极坐标(槡2 2,π4)可得它的直角坐标为(2,2),设P(8cost,2sint),则PQ的中点M的直角坐标为(4cost+1,sint+1),所以,点M到直线C2的距离d=4cost-sint-7槡2=槡17cos(t+φ)-7槡2,其中φ为锐角,且tanφ=14.当cos(t+φ)=1时,d取得最小值dmin=槡7 2 -槡342.所以,PQ的中点M与曲线C2上的点的距离的最小值为槡7 2 -槡342.例5 (2014年全国卷Ⅰ)已知曲线C:x24+y29=1,直线l:x=2+ty=2-2{t(t为参数).(Ⅰ)写出曲线C的参数方程和直线l的普通方程;(Ⅱ)过曲线C上任一点P作与l夹角为30°的直线,交l于点A,求|PA|的最大值与最小值.分析 (Ⅰ)利用椭圆的普通方程及直线的参数的特征进行互化即可;(Ⅱ)由椭圆的参数方程建立|PA|的三角函数表达式,再求最值.图1解 (Ⅰ)曲线C的参数方程为x=2cosθy=3sin{θ(θ为参数),直线l的普通方程为2x+y-6=0.(Ⅱ)如图1,在曲线C上任意取一点P(2cosθ,3sinθ),它到直线l的距离为:d=槡554cosθ+3sinθ-6,则|PA|=dsin30°=槡2 55|5sin(θ+α)-6|,其中α为锐角,且tanα=43.当sin(θ+α)=-1时,|PA|取得最大值,最大值为槡22 55;当sin(θ+α)=1时,|PA|取得最小值,最小值为槡2 55.例6 (2015年高考陕西卷)在直角坐标系xΟy中,直线l的参数方程为x=3+12ty =槡32烅烄烆t(t为参数).以原点为极点,x轴正半轴为极轴建立极坐标系,⊙C的极坐标方程为ρ=槡2 3sinθ.(Ⅰ)写出⊙C的直角坐标方程;(Ⅱ)Ρ为直线l上一动点,当Ρ到圆心C的距离最小时,求Ρ的直角坐标.分析 (Ⅰ)利用x=ρcosθ,y=ρsinθ,由⊙C的极坐标方程可得它的直角坐标方程;(Ⅱ)先设点Ρ的参数坐标,可得ΡC的函数表达式,再利用函数的性质可得ΡC的最小值,进而可得Ρ的直角坐标;或将直线l的方程化为普通方程,再求过圆心且垂直于直线l的直线方程,联立两方程可解得点P的直角坐标.解 (Ⅰ)由ρ=槡2 3sinθ,得ρ2 =槡2 3ρsinθ,从而,⊙C的直角坐标方程为x2+y2 =槡2 3y,即x2+(y-槡3)2=3.(Ⅱ)设P(3+12t,槡32t),又C(0,槡3),则|PC|=(3+12t)2+(槡32t -槡3)槡2=t2+槡12,易知:当t=0时,ΡC取得最小值,此时Ρ点的直角坐标为(3,0).评注 将曲线的参数方程化为普通方程的关键是消去其中的参数,常用的技巧有:代入消参、加减消参、整体消参、平方后加减消参等.如果题目中涉及圆、椭圆上的动点求相关最值(范围)问题时,可考虑用其参数方程设出点的坐标,将问题转化为函数问题来解决,可以使解题的过程更简洁.例7 (2016年全国卷Ⅱ理科第20题)已知椭圆E:x2t+y23=1的焦点在x轴上,A是E的左顶点,斜率为k(k>0)的直线交E于A,M两点,点N在E上,MA⊥NA.(Ⅰ)当t=4,AM=AN时,求△AMN的面积;(Ⅱ)当2 AM=AN时,求k的取值范围.分析 (Ⅰ)先结合已知条件设出直线AM的参数方程,代入椭圆方程,可求得AM,进而求得△AMN的面积;(Ⅱ)设出直线AM、AN的参数方程(以直线AM的倾斜角α为参数),代入椭圆方程,用t和α表示|AM|和|AN|,再利用2 AM=AN将t表示为k的函数,结合t>3,可求得k的取值范围.解 (Ⅰ)当t=4,AM=AN时,可得点A(-2,0),k=1.设直线AM的参数方程为x=-2+槡22my =槡22烅烄烆m(m为参数),代入椭圆方程,整理得72m2-槡6 2 m=0,故AM =槡12 27,所以S△AMN=12AM·AN=14449.(Ⅱ)设直线AM的倾斜角为α,又点A(-槡t,0),可设直线AM的参数方程为x=-槡t+mcosαy=msin烅烄烆α(m为参数),代入椭圆方程,整理得(3cos2α+t sin2α)m2-6tcosα·m=0,所以AM=6tcosα3cos2α+t sin2α.因为MA⊥NA,故直线AN的倾斜角为α+π2,同理可得:AN=6tcos(α+π2)3cos2(α+π2)+t sin2(α+π2)=6tsinα3sin2α+t cos2α.由2 AM=AN,k=tanα,代入化简得t=6k2-3kk3-2.又因为椭圆E:x2t+y23=1的焦点在x轴上,所以t>3,即6k2-3kk3-2>3,解得3槡2<k<2.所以,k的取值范围是(3槡2,2).评注 本题属于圆锥曲线试题,常规思路是利用直角坐标直接求解,过程比较复杂.利用直线的参数方程来求解本题,使问题的求解过程变得简洁.三、利用极坐标中ρ的几何意义求有关距离或相关问题我们知道,极坐标中的ρ为极径,表示曲线上一点与原点O之间的距离,因此,与原点O有关的距离、面积等问题都可考虑运用极坐标中ρ的几何意义来解决,这是一种有效的解题策略,很多时候比化为直角坐标运算更简便.例8 (2015年高考全国卷Ⅱ)在直角坐标系xOy中,曲线C1:x=tcosα,y=tsinα{,(t为参数,t≠0),其中0≤α<π,在以O为极点,x轴正半轴为极轴的极坐标系中,曲线C2:ρ=2sinθ,曲线C3:ρ=2 槡3cosθ.(Ⅰ)求C2与C1的交点的直角坐标;(Ⅱ)若C2与C1相交于点A,C3与C1相交于点B,求AB的最大值.分析 (Ⅰ)可将曲线C2与C1的极坐标方程化为直角坐标方程后联立求交点的直角坐标,也可以直接联立极坐标方程求得交点的极坐标,再化为直角坐标;(Ⅱ)分别联立C2与C1、C3与C1的极坐标方程,求得A,B的极坐标,由极径的概念用α表示出AB,转化为求关于α的三角函数的最大值.解 (Ⅰ)曲线C2的直角坐标方程为x2+y2-2y=0,曲线C3的直角坐标方程为x2+y2 -槡2 3x=0.联立两方程解得:x1=0,y1=0烅烄烆,x2=槡32,y2=32烅烄烆,所以,C2与C1的交点的直角坐标为(0,0)和(槡32,32).(Ⅱ)曲线C1的极坐标方程为θ=α(ρ∈R,ρ≠0),其中0≤α<π.于是可得:点A的极坐标为(2sinα,α),点B的极坐标为(槡2 3cosα,α).所以AB=2sinα-槡2 3cosα=4|sin(α-π3)|,又0≤α<π,所以,当α=5π6时,AB取得最大值,最大值为4.评注 如果用直角坐标来处理本题,计算量较大.例9 (2016年全国卷Ⅱ理科第23题)在直线坐标系xOy中,圆C的方程为(x+6)2+y2=25.(Ⅰ)以坐标原点为极点,x轴正半轴为极轴建立极坐标系,求C的极坐标方程;(Ⅱ)直线l的参数方程是x=tcosα,y=tsinα{,(t为参数),l与C交于A,B两点,|AB|=槡10,求l的斜率.分析 (Ⅰ)利用ρ2=x2+y2,x=ρcosθ可得C的极坐标方程;(Ⅱ)先将直线l的参数方程化为极坐标方程,再利用弦长公式可求得l的斜率.解 (Ⅰ)由x=ρcosθ,y=ρsinθ可得C的极坐标方程ρ2+12ρcosθ+11=0.(Ⅱ)在(Ⅰ)中建立的极坐标系中,直线l的极坐标方程为θ=α(ρ∈R),与C的极坐标方程联立得ρ2+12ρcosα+11=0.设点A,B所对应的极径分别为ρ1,ρ2,则ρ1+ρ2=-12cosα,ρ1ρ2=11,所以|AB|=|ρ1-ρ2|=(ρ1+ρ2)2-4ρ1ρ槡2=144cos2α-槡44.又|AB|=槡10,所以144cos2α-槡44 =槡10,解得cos2α=38,故tanα=±槡153,所以,直线l的斜率为槡153或-槡153.例10 (2015年高考全国卷Ⅰ理科第23题)在直角坐标系xOy中,直线C1:x=-2,圆C2:(x-1)2+(y-2)2=1,以坐标原点为极点,x轴的正半轴为极轴建立极坐标系.(Ⅰ)求C1,C2的极坐标方程;(Ⅱ)若直线C3的极坐标方程为θ=π4(ρ∈R),设C2与C3的交点为M,N,求△C2MN的面积.分析 (Ⅰ)根据公式x=ρcosθ,y=ρsinθ,x2+y2=ρ2即可求得C1,C2的极坐标方程;(Ⅱ)联立直线C3和圆C2的极坐标方程得到关于ρ的方程,可求得MN,进而可求出△C2MN的面积.解 (Ⅰ)因为x=ρcosθ,y=ρsinθ,所以,可求得:C1的极坐标方程为ρcosθ=-2,C2的极坐标方程为ρ2-2ρcosθ-4ρsinθ+4=0.(Ⅱ)将C3的极坐标方程θ=π4代入C2的极坐标方程ρ2-2ρcosθ-4ρsinθ+4=0,得ρ2 -槡3 2ρ+4=0,解得ρ1=槡2 2,ρ2=槡2,所以,MN=ρ1-ρ2=槡2.又因为C2的半径为1,∠C2MN=π4,所以△C2MN的面积为S=12×槡2×1×sinπ4=12.评注 过坐标原点、倾斜角为θ0的直线的极坐标方程为θ=θ0,其上两点P(ρ1,θ0),Q(ρ2,θ0)间的距离为PQ=ρ1-ρ2.【一点感悟】参数方程和极坐标虽然是选考内容,也应得到充分的重视,如果能够将它们和普通方程有机联系,相互补充,可以优化解题思路,简化计算过程,减少运算量,提高解题的效率.。