
爱普生机器人原点校准方法
爱普生机器人原点校准
方法
Company Document number:WUUT-WUUY-WBBGB-BWYTT-1982GT
EPSON机械手脉冲零点校正
一、工具:
钢板尺(或卡尺)、EPSON机械手编程软件RC+等。
二、应用场合:
1.当机械手和驱动器的型号及序列号不一致时,即机械手和不同序列号的控制器混搭使用,需要重新校准机械手的位置(重新校准机械手脉冲零位)。
2.更换马达等其他问题。
三、机械手脉冲零点位置校正:
具体调节步骤如下:
1.拆除机械手丝杆上夹具,同时保证机械手有足够运动空间,用RC+软件连接机械手LS3,在软件中打开机器人管理器,如下图所示:
.点击“motor on”按钮,即给机械手上电;接着点击“释放所有”按钮,即释放机械手4个伺服马达刹车;具体如图:
2.点击“motor on”按钮,即给机械手上电;接着点击“释放所有”按钮,即释放机械手4个伺服马达刹车;具体如图:
3.手动将机械手调整到脉冲零点位置;如下图所示:
+Z方向
+X方向
+Y方向
具体细节:
1)因为刹车释放后,手动可以拖动J1与J2轴,手动拖动使J1与J2轴如下图所示:
2)同理,手动移动丝杆使3、4轴如图所示:( U轴0位,丝杆端面对应外套上的指针;丝杆底部端面到机体底部为75mm,用钢尺量,相差在2mm内可接受。
)
3.保持机械手目前手动零点位置不动,先点击“锁定所有”按钮,即锁定机械手伺服马达刹车;接着点击“motor off”按钮,即关闭机械手;具体如图:
4. 保持机械手目前手动零点位置不动,手动将机械手内编码器重置,具体是在软件中打开命令窗口(ctrl+M)中输入:
Encreset 1 按回车
Encreset 2按回车
Encreset 3按回车
Encreset 3,4按回车
如图:
5. 保持机械手目前手动零点位置不动,重启控制器,具体操作如图:
6. 保持机械手目前手动零点位置不动,在命令窗口中输入Calpls(脉冲零点位置的正确脉冲值)回车,具体如下:
Calpls 0,0,0,0 回车.如下图:
8.保持机械手目前手动零点位置不动,保存各个轴当前的脉冲值,具体是在软件中打开命令窗口(ctrl+M)中输入:
calib 1 按回车 1轴
calib 2按回车 2轴
calib 3按回车 3轴
calib 3,4按回车 4轴
(如只需校第一轴,calib 1即可,以上将4个轴都校正)
机械手脉冲零点的脉冲保存完成,效正基本完成。
7.保持机械手目前手动零点位置不动,打开机器人管理器,点击motor on后,在步进示教可看到如下界面:
其当前世界坐标值x:400 y:0 z:0 u:0
当前关节及脉冲值均为0,
8.验证,将机械手的位置移动,是x、y、z、u的值均有很大变化后,在软件打开命令窗口(ctrl+M)中输入:pulse 0,0,0,0 回车。
此时机械手会自动回到刚校正的脉冲原点位置。
EPSON机器人同第三方相机校准步骤

EPSON机器人同第三方相机校准步骤目的:将第三方相机的视野坐标与EPSON机器人的坐标进行校准,建立转换关系RobotZ AII I f基本思路:1.相机通过以太网或RS232同机器人通信,按机器人校正指令的要求获取、分离相机发送过来的信息2.按照校准步骤,记录机械手校准点的机器人坐标和视觉像素坐标3.使用校准指令,建立机械手和视觉的坐标转换关系4.视觉工作时,将检测到的工件的坐标发给机器人,机器人根据坐标转换关系,转换为机器人坐标后再去做抓取、装配等相应动作准备工作:1.相机安装固定、焦距、光源调整(一旦相机移动了或焦距调整过,需要重新校准)2.机器人原点位置检查:打开电机,命令行窗口中输入Pulse 0,0,0,0看机器人是否运动到原点位置。
如果不准,检查机器人的序列号与控制器是否配套,或者需要重新调整原点。
3.制作9宫图校准板(注意4-5-6的方向是相反的,即上左->上中->上右->中右->中中-> 中左-> 下左-> 下中-> 下右)4.做作机器人工件坐标的校准工具。
一般要求末端是尖端,方便对位,可以稳固的装在轴或抓手上)相机安装方式:相机安装方式有以下几种:1独立安装(相机坐标与机械手坐标不需要相互转换)2固定安装(固定向上、固定向下)3移动相机(J2 轴移动,J4 轴移动,J5J6 轴移动)安装方式比较:使用固定安装,相机无法移动,拍摄范围小;但是视觉检测的时间一般可以用机器人工作的时间并列运行,节省节拍时间。
使用移动相机,相机跟随机器人移动,可以拍摄的范围大;但是视觉进行检测前,机器人必须有一定的静止时间(0.2s~0.5s);视觉进行检测时,机器人一般需要停止不动,不能进行其他工作;整体节拍时间会更长。
因为机器人本身有定位精度,使用移动相机时,视觉检测的精度一般也比使用固定相机的低。
校准步骤:每种安装方式均需要不同的校准方式。
独立安装:使用9 宫格校准板,精确的测量该板9个点之间的坐标关系固定安装(固定向下)•使用九宫格校准板•机器人末端安装校准治具•示教治具末端的工具坐标Tool n•按照九宫图的顺序,机械手末端依次对准9个位置,机器人管理器中选择对应的Tool n,并保持点位置(如保持到P1到P9)•移开机器人,视觉识别九宫图上的9个点的像素坐标,同样按照九宫图顺序,将其像素坐标XY 依次保存到P11-P19 中。
爱普生机器人原点校准方法

爱普生机器人原点校准方法Coca-cola standardization office【ZZ5AB-ZZSYT-ZZ2C-ZZ682T-ZZT18】E P S O N机械手脉冲零点校正一、工具:钢板尺(或卡尺)、EPSON机械手编程软件RC+5.0等。
二、应用场合:1.当机械手和驱动器的型号及序列号不一致时,即机械手和不同序列号的控制器混搭使用,需要重新校准机械手的位置(重新校准机械手脉冲零位)。
2.更换马达等其他问题。
三、机械手脉冲零点位置校正:具体调节步骤如下:1.拆除机械手丝杆上夹具,同时保证机械手有足够运动空间,用RC+5.0软件连接机械手LS3,在软件中打开机器人管理器,如下图所示:.点击“motoron”按钮,即给机械手上电;接着点击“释放所有”按钮,即释放机械手4个伺服马达刹车;具体如图:2.点击“motoron”按钮,即给机械手上电;接着点击“释放所有”按钮,即释放机械手4个伺服马达刹车;具体如图:3.手动将机械手调整到脉冲零点位置;如下图所示:+Z方向+X方向+Y方向具体细节:1)因为刹车释放后,手动可以拖动J1与J2轴,手动拖动使J1与J2轴如下图所示:2)同理,手动移动丝杆使3、4轴如图所示:(U轴0位,丝杆端面对应外套上的指针;丝杆底部端面到机体底部为75mm,用钢尺量,相差在2mm内可接受。
)3.保持机械手目前手动零点位置不动,先点击“锁定所有”按钮,即锁定机械手伺服马达刹车;接着点击“motoroff”按钮,即关闭机械手;具体如图:4.保持机械手目前手动零点位置不动,手动将机械手内编码器重置,具体是在软件中打开命令窗口(ctrl+M)中输入:Encreset1按回车Encreset2按回车Encreset3按回车Encreset3,4按回车如图:5.保持机械手目前手动零点位置不动,重启控制器,具体操作如图:6.保持机械手目前手动零点位置不动,在命令窗口中输入Calpls(脉冲零点位置的正确脉冲值)回车,具体如下:Calpls0,0,0,0回车.如下图:8.保持机械手目前手动零点位置不动,保存各个轴当前的脉冲值,具体是在软件中打开命令窗口(ctrl+M)中输入:calib1按回车1轴calib2按回车2轴calib3按回车3轴calib3,4按回车4轴(如只需校第一轴,calib1即可,以上将4个轴都校正)机械手脉冲零点的脉冲保存完成,效正基本完成。
爱普生机器人原点校准方法

EPSON机械手脉冲零点校正一、工具:钢板尺(或卡尺)、EPSON机械手编程软件RC+等。
二、应用场合:1.当机械手和驱动器的型号及序列号不一致时,即机械手和不同序列号的控制器混搭使用,需要重新校准机械手的位置(重新校准机械手脉冲零位)。
2.更换马达等其他问题。
三、机械手脉冲零点位置校正:具体调节步骤如下:1.拆除机械手丝杆上夹具,同时保证机械手有足够运动空间,用RC+软件连接机械手LS3,在软件中打开机器人管理器,如下图所示:.点击“motor on”按钮,即给机械手上电;接着点击“释放所有”按钮,即释放机械手4个伺服马达刹车;具体如图:2.点击“motor on”按钮,即给机械手上电;接着点击“释放所有”按钮,即释放机械手4个伺服马达刹车;具体如图:3.手动将机械手调整到脉冲零点位置;如下图所示:具体细节: 1)因为刹车释放后,手动可以拖动J1与J2轴,手动拖动使J1与J2轴如下图所示:2)同理,手动移动丝杆使3、4轴如图所示:( U 轴0位,丝杆端面对应外套上的指针;丝杆底部端面到机体底部为75mm ,用钢尺量,相差在2mm 内可接受。
)+X 方向+Y 方向 +Z 方向3.保持机械手目前手动零点位置不动,先点击“锁定所有”按钮,即锁定机械手伺服马达刹车;接着点击“motor off”按钮,即关闭机械手;具体如图:4. 保持机械手目前手动零点位置不动,手动将机械手内编码器重置,具体是在软件中打开命令窗口(ctrl+M)中输入:Encreset 1 按回车Encreset 2按回车Encreset 3按回车Encreset 3,4按回车如图:5. 保持机械手目前手动零点位置不动,重启控制器,具体操作如图:6. 保持机械手目前手动零点位置不动,在命令窗口中输入Calpls(脉冲零点位置的正确脉冲值)回车,具体如下:Calpls 0,0,0,0 回车.如下图:8.保持机械手目前手动零点位置不动,保存各个轴当前的脉冲值,具体是在软件中打开命令窗口(ctrl+M)中输入:calib 1 按回车1轴calib 2按回车2轴calib 3按回车3轴calib 3,4按回车4轴(如只需校第一轴,calib 1即可,以上将4个轴都校正)机械手脉冲零点的脉冲保存完成,效正基本完成。
机器人零点校准的方法

机器人零点校准的方法随着机器人技术的不断发展,机器人在各个领域的应用越来越广泛。
然而,机器人在工作过程中可能会出现一些误差,这就需要进行零点校准来确保机器人的准确性和稳定性。
机器人的零点校准是指将机器人的各个关节或传感器的初始位置或状态设置为零点,以便在后续的工作中能够准确地进行定位和控制。
下面将介绍几种常见的机器人零点校准方法。
1. 机械零点校准:机械零点校准是通过调整机器人的机械结构,使得机器人的各个关节或执行器在特定位置时达到零点状态。
这可以通过调整关节的初始位置或调整机械结构的参数来实现。
机械零点校准通常需要在机器人组装完成后进行,并且需要定期检查和校准,以确保机器人的准确性。
2. 视觉零点校准:视觉零点校准是通过机器视觉系统来确定机器人的零点位置。
这可以通过使用摄像头或其他视觉传感器来获取机器人当前位置的图像或数据,并通过图像处理算法来计算机器人的零点位置。
视觉零点校准通常需要在机器人启动时进行,并且可以在工作过程中进行动态校准,以适应不同的工作环境和任务需求。
3. 力控零点校准:力控零点校准是通过力传感器来确定机器人的零点位置。
力传感器可以测量机器人在工作过程中受到的力和力矩,并通过力控算法来计算机器人的零点位置。
力控零点校准通常需要在机器人启动时进行,并且可以在工作过程中进行动态校准,以适应不同的工作负载和环境变化。
4. 惯性零点校准:惯性零点校准是通过惯性传感器(如加速度计和陀螺仪)来确定机器人的零点位置。
惯性传感器可以测量机器人的加速度和角速度,并通过惯性导航算法来计算机器人的零点位置。
惯性零点校准通常需要在机器人启动时进行,并且可以在工作过程中进行动态校准,以适应不同的工作姿态和运动状态。
机器人的零点校准是确保机器人准确性和稳定性的重要步骤。
不同的机器人零点校准方法可以根据具体的应用需求和机器人的特点选择和组合使用。
通过合理的零点校准,可以提高机器人的工作精度和可靠性,进一步推动机器人技术的发展和应用。
爱普生机器人原点校准办法

爱普生机器人原点校准办法Document serial number【NL89WT-NY98YT-NC8CB-NNUUT-NUT108】EPSON机械手脉冲零点校正一、工具:钢板尺(或卡尺)、EPSON机械手编程软件RC+5.0等。
二、应用场合:1.当机械手和驱动器的型号及序列号不一致时,即机械手和不同序列号的控制器混搭使用,需要重新校准机械手的位置(重新校准机械手脉冲零位)。
2.更换马达等其他问题。
三、机械手脉冲零点位置校正:具体调节步骤如下:1.拆除机械手丝杆上夹具,同时保证机械手有足够运动空间,用RC+5.0软件连接机械手LS3,在软件中打开机器人管理器,如下图所示:.点击“motoron”按钮,即给机械手上电;接着点击“释放所有”按钮,即释放机械手4个伺服马达刹车;具体如图:2.点击“motoron”按钮,即给机械手上电;接着点击“释放所有”按钮,即释放机械手4个伺服马达刹车;具体如图:3.手动将机械手调整到脉冲零点位置;如下图所示:+Z方向+X方向+Y方向具体细节:1)因为刹车释放后,手动可以拖动J1与J2轴,手动拖动使J1与J2轴如下图所示:2)同理,手动移动丝杆使3、4轴如图所示:(U轴0位,丝杆端面对应外套上的指针;丝杆底部端面到机体底部为75mm,用钢尺量,相差在2mm内可接受。
)3.保持机械手目前手动零点位置不动,先点击“锁定所有”按钮,即锁定机械手伺服马达刹车;接着点击“motoroff”按钮,即关闭机械手;具体如图:4.保持机械手目前手动零点位置不动,手动将机械手内编码器重置,具体是在软件中打开命令窗口(ctrl+M)中输入:Encreset1按回车Encreset2按回车Encreset3按回车Encreset3,4按回车如图:5.保持机械手目前手动零点位置不动,重启控制器,具体操作如图:6.保持机械手目前手动零点位置不动,在命令窗口中输入Calpls(脉冲零点位置的正确脉冲值)回车,具体如下:Calpls0,0,0,0回车.如下图:8.保持机械手目前手动零点位置不动,保存各个轴当前的脉冲值,具体是在软件中打开命令窗口(ctrl+M)中输入:calib1按回车1轴calib2按回车2轴calib3按回车3轴calib3,4按回车4轴(如只需校第一轴,calib1即可,以上将4个轴都校正)机械手脉冲零点的脉冲保存完成,效正基本完成。
EPSON爱普生机器人重置编码器和机械原点校验
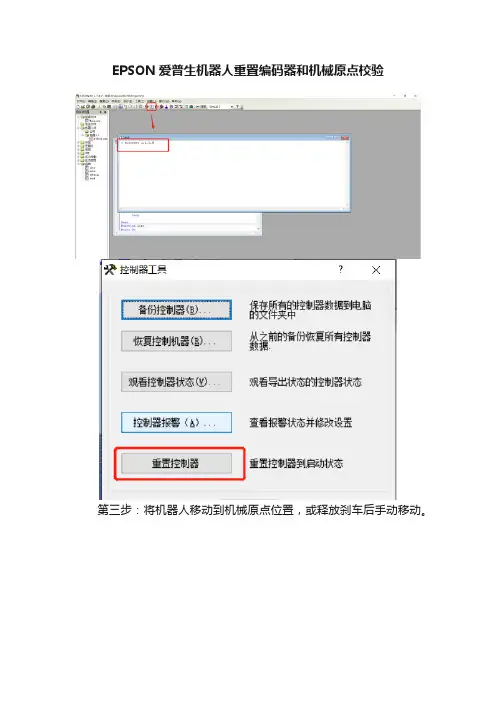
EPSON爱普生机器人重置编码器和机械原点校验
第三步:将机器人移动到机械原点位置,或释放刹车后手动移动。
第四步:RC+7机器人编程软件“命令”窗口里输入calpls 0,0,0,0 (六轴输入:calpls 0,0,0,0,0,0)点回车。
再继续输入calib 1,2,3,4 (六轴输入:calib 1,2,3,4,5,6)点回车。
完成以上操作后,原点就重新校正好了。
第五步:验证原点是否校正完成,可以在命令对话框里输入pulse 0,0,0,0 (六轴输入:pulse 0,0,0,0,0,0)点回车。
如果机器人回到调整后的原点位置,说明原点校正完成。
以上操作可以使用RC+7软件自带的机器人仿真软件仿真测试。
大家感兴趣的可以去试试。
不足的地方还请大家多多指正!。
EPSON LS系列机械手机械原点校准
LS3-401S
LS3-401C
LS6-601S
LS6-602C
6
一、LS系列机械原点调整
1.5 第四轴原点位置,将第二轴前端三角与Z轴平面中心对齐
7
二、原点校准
2.1 先将机械手按照上一节所叙将各轴移动到机械原点处,使机械手呈现如下 姿态,并保持此姿态不变
8
二、原点校准
2.2 打开EPSON软件,连接控制器,先在“工具”
Jump P2 /L
13
结束
谢谢
14
Hofs Hofs (1), Hofs (2) + (Ppls(P1,2) + Ppls(P2,2)) /2, Hofs(3), Hofs(4)
3. 执行完精确校准后,将机械手以右手姿势保存当前点到P2并保存,然后手动将机械 手姿势切换到左手姿势(如果机械手运动范围内可以自动切换姿势可以不用手动切换 姿势,如果有障碍时一定要切换姿势,否则切换姿势时可能会撞到其他设备),然后 再执行以下指令以左手姿势移动到P2点,看机械手末端是否与十字叉重合,如果重 合说明左右手校准成功,如果不重合说明校准有问题重新示教P1、P2点再次校准。
11
四、左右手精确校准
3.1 准备一个带针尖的夹具装到丝杆上,使针尖与丝杆中心同心,并在工作面 上画一个小十字叉,如下图所示: (对于有高精度矩阵或跟视觉配合做 高精度定位时,如果原点丢失进行校准时必须先按照第二章所叙做初略校准 然后再进行左右手精确校准)
12
四、左右手精确校准
2. 移动机械手用左手姿势对正工作面上的十字叉,并将该点示教到P1点,然 后切换到右手姿势对正对正工作面上的十字叉,并将该点示教到P2点。然后 在“命令窗口”执行如下指令后按回车(注意一次精确校准此命令只能输一 次,下一次精确校准时要重新示教P1、P2点)
爱普生工业机器人EPSON C4系列机械手机械原点校准
深圳市长荣科机电设械原点位置 二.编码器脉冲复位
三.左右手精确校准
2
一、LS系列机械原点调整
1.1 原点位置
3
一、LS系列机械原点调整
1.2 原点校准密钥
4
二、原点校准
2.1 调整各关节位置,使各关节的U型槽对准,保证原点校准秘钥可以在1.1所 示的各轴U型槽里自由移动,机械手原点姿势如下图所示
6
结束
谢谢
7
2.3 先在“工具” “控制器” “重置控制器”。 等待控 制器重置完成后打开命令窗口,输入CalPls 0,0,0,0,0,0(注意复位编码器 脉冲后不要移动机械手,保持机械手在原点位置)。然后执行以下指令 calib 1,2,3,4,5,6
2.4 移动机械手各关节位置,然后在命令窗口执行 pulse 0,0,0,0,0,0 让机械手回零 脉冲位置,看机械手是否回到原点位置,如果回到原点位置说明原点校准成功。
5
二、原点校准
2.2 打开EPSON软件,连接控制器,先在“工具” “机器人管理器” “控制面板”里将 Motor Off。然后在“工具” “命 令窗口”或单击工具图标“ ”进入命令输入状态。然后在命令窗口 依次输入以下指令,复位编码器脉冲值,输完后敲一下回车键。 EncReset 1,2,3,4,5,6
爱普生机器人原点校准方法
爱普生机器人原点校准方法首先,我们需要准备以下工具和材料:1.爱普生机器人2.计算机B数据线4.电源适配器接下来,按照以下步骤进行原点校准:步骤1:连接机器人和计算机使用USB数据线将机器人连接到计算机上。
确保连接稳定,并将机器人连接到电源适配器上进行供电。
步骤2:打开调试工具步骤3:选择机器人模式在调试工具中选择适当的机器人模式。
爱普生机器人通常提供多种模式,如教学模式、追随模式等。
根据需要选择正确的模式。
步骤4:选择校准模式在调试工具中选择原点校准模式。
这通常可以在调试工具的菜单栏或工具栏中找到。
步骤5:开始校准在校准模式下,根据调试工具的指引进行校准。
通常,校准包括机器人的动作、灵敏度、传感器等多个方面。
根据提示逐步进行校准,确保每一步都准确无误。
步骤6:保存校准结果在校准完成后,将校准结果保存到机器人的内存中。
这通常可以通过调试工具的保存功能来实现。
步骤7:测试校准结果完成校准后,将机器人从计算机中断开连接,并进行测试。
通过测试,可以确保机器人的动作和行为与期望一致。
以上便是爱普生机器人的原点校准方法。
通过以上步骤进行校准,可以确保机器人的动作准确可靠,提升其整体性能和使用体验。
同时,我们还要提醒几个注意事项:1.在进行原点校准时,确保机器人和计算机之间的连接稳定,以免校准过程中出现问题。
2.在校准过程中,仔细阅读和遵循调试工具的指引,确保操作正确。
3.在校准完成后,及时保存校准结果,并进行测试以验证校准效果。
希望以上内容对您有所帮助!。
爱普生机器人原点校准方法
爱普生机器人原点校准方法EPS O机械手脉冲零点校正一、工具:钢板尺(或卡尺)、EPSON机械手编程软件RC+5.0 等。
二、应用场合:1.当机械手和驱动器的型号及序列号不一致时,即机械手和不同序列号的控制器混搭使用,需要重新校准机械手的位置(重新校准机械手脉冲零位)。
2.更换马达等其他问题。
三、机械手脉冲零点位置校正:具体调节步骤如下:1.拆除机械手丝杆上夹具,同时保证机械手有足够运动空间,用RC+5.0软件连接机械手LS3,在软件中打开机器人管理器,如下图所示:.点击“ motor on ”按钮,即给机械手上电;接着点击“释放所有”按钮,即释放机械手4个伺服马达刹车;具体如图:2. 点击“ motor on ”按钮,即给机械手上电;接着点击“释放所有”按钮,即 释放机械手4个伺服马达刹车;具体如图:3. 手动将机械手调整到脉冲零点位置;如下图所示:骑益惮lfc 关启爷KMP 关电机松笄封车Mg 卿□ J1I 】J2话行丈T 寧口 4LJ 吃POWER狗说时誉⑺]ifiTSlfl-1彼存所戸心|卩1昶姑位” |fcfr.-Rl咔丄僅Af ck. T?H工佃蓝IWN'FR BCHffWISHlXT:方具体细节:冋1)因为刹车释放后,手动可以拖动J1与J2轴, 手动拖动使J1与J2轴如下图所示:第1矣节第2美节2)同理,手动移动丝杆使3、4轴如图所示:(U 轴0位,丝杆端面对应外套上的指针;丝杆底部端面到机体底部为75mm用钢尺量,相差在2mm 内可接受。
)3•保持机械手目前手动零点位置不动,先点击“锁定所有”按钮,即锁定机械 手伺服马达刹车;接着点击“ motoroff ”按钮,即关闭机械手;具体如图:4. 保持机械手目前手动零点位置不动,手动将机械手内编码器重置,具体是在 软件中打开命令窗口( ctrl+M )中输入:En creset 1按回车 En creset 2按回车 En creset 3按回车En creset 3,4 按回车 如图:此按钮口按着薛議却 轴的刹车>Encr^set ; 1>>Encre5et. 2、>Ercr^set 3,5. 保持机械手目前手动零点位置不动,重启控制器 ,具体操作如图:工具一控制弟-重査控制器-重启完成后』叉掉控制器工具窗口。