
仿生爬虫机器人实验指导书
工业机器人基础
实验指导书及试验报告
实验名称
系别
专业
班级
姓名
指导教师
年月日
仿生爬虫机器人实验
一、实验目的
多足爬行机器人是一种典型的仿生机器人。
这类机器人使用多条腿交替地移动来完成爬行,通常采用仿生的结构和运动步态。
在本实践中,我们将搭建一个较复杂的,每条腿都有2 个自由度,一共具有9个自由度(头部有 1 自由度)的仿生机械爬虫。
了解:
多足类仿生概念和进一步了解四足机器人运动步态规划的相关知识;
熟悉:
9 自由度的仿生机器爬虫;
掌握:
掌握“创意之星”机器人套件的搭建和装配技巧,尤其是如何使用螺栓、螺母
进行连接,如何提高组装机器人的结构刚度;在UP-MRcommander 软件中,熟悉舵机的控制,写入动作程序,让仿生机器爬虫运动起来;
二、“创意之星”实验设备介绍
“创意之星”结构件介绍
“创意之星”机器人套件提供了400 多个结构部件,其中包括以下几大类:
1)I 型结构件,共有4 种、40 个,都是白色,聚碳酸酯(PC)材质,结构特点是长条状,具有多个标准孔,零件边缘有加强肋。
零件以大孔的数量命名。
2)L 型结构件,字母L 形状,共有6 种,54 个,都是白色,聚碳酸酯(PC)材质,结构特点是字母“L”状,具有多个标准孔,零件边缘内侧有加强肋。
零件以两侧的大孔数量命名。
3)U 型结构件共有7 种,70 个,都是橙色,聚碳酸酯(PC)材质,结构特点是字母“U”状,具有多个标准孔,零件边缘内侧有加强肋。
零件以三侧面的大孔数量命名。
4)V 型结构件,共有2 种,20 个。
白色,聚碳酸酯(PC)材质,结构特点是字母“V”状,具有多个标准孔,零件边缘内侧有加强肋。
零件以两侧的大孔数量命名。
5)舵机支撑构件,共有2 种,20 个。
白色,聚碳酸酯(PC)材质,结构特点是字母“V”状,具有多个标准孔:
以上各件依次如下图所示:
6)基础构件,共有3 种,4个;
7)机械手组件共有5 种,18 个。
这部分零件是组装机械手爪专用的零件;
8)连接件共有18 种,210 个。
连接件的种类非常丰富。
使用这些零件来连接其他结构件,可以大大减少螺钉的使用,缩短装配时间。
9)辅助零件:包括螺钉、螺母、垫片及其它辅助零件若干。
三、试验步骤
1 结构组装
其结构(3D模型图,线缆和其他细节没有在图上表示出来) 示意图如下:
机器爬虫每个腿部构型由 2 个基本构型B,1 个L1-1,一个L3-1 以及相应的连接件构成。
四只腿两两对称,组装的时候需注意。
机器爬虫的头部构型由1 个基本构型B,2 个光强传感器,1 个L3-3,2个V2-2 以及相应的连接件构成。
机器爬虫控制盒由2 个
电路板底座,6 个U1-2-1,1 块电路板以及相应的连接件构成。
整个机器爬虫由 1 个头部构型,4 个腿部构型,1 个控制盒,1 个支撑架,1 个L5-1,1 个电池组以及相应的连接件构成。
建议腿部与躯干用螺钉连接以保证机体的稳定性。
组装好后的机器爬虫如下图所示:
在计算机上打开UPMRobot 软件,选择正确的COM 端口号,并打开端口。
3 调整初始姿态
打开控制卡的电源,我们会发现机器手开始运动到初始姿势之后会锁定该姿势。
手动调整每个关节的姿势。
4 写入动作程序
调整之后,再次打开电源。
编写自己的动作程序。
动作程序的编写过程就是建立一个个的动作,并设计每个动作的姿态,以及持续时间。
这一步中我们的目标是:机器爬虫向前运动30 厘米,然后左转45 度,向前运动30 厘米,然后摇摇头,趴在地上。
编写动作的几个要点是:
1)要在“在线调试”的状态下对每个动作进行调试;如下图所示,选中“在线调试”复选框,即进入了在线调试状态。
这种状态下,在UPMRobot 界面上的任何改动动作的操作都回立刻被机器人执行。
利用在线调试功能可以很方便地为机器人编写每一个动
作。
2)舵机的运动速度可以在0~255 之间调节。
但是对于机械手来说,舵机的运
动速度在50~150 比较合适。
由于机械手的每个关节舵机(尤其是底座部位的
舵机)的负载很大,如果速度太快的话,舵机会很快速地启动和停止,有可能
损伤舵机本身,甚至有可能误伤操作者。
3)如果设定舵机的速度较慢,并且动作的执行时间太短的话,相应的动作可能还没有执行完毕就已经进入了下一个动作。
没有执行完的动作将被忽略。
4)为刚刚编写好的动作命名。
如下图所示。
命名的好处是,我们可以很清楚地知道这个动作的目的是什么。
如下图所示,你很难搞明白左图的动作程序是什么。
相对的,右图的动作程序每一步都进行了命名,如果我们要修改动作程序,很容易找出需要修改的地方来调试。
5)定期保存你的动作。
UPMRobot软件目前还没有定期自动保存功能。
四、试验总结
谈谈自己在本试验中得到的收获及感想。
机器人实验指导书
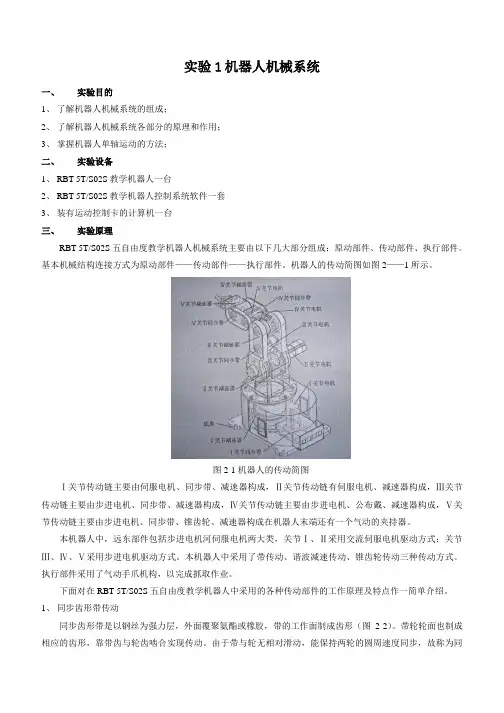
实验1机器人机械系统一、实验目的1、了解机器人机械系统的组成;2、了解机器人机械系统各部分的原理和作用;3、掌握机器人单轴运动的方法;二、实验设备1、RBT-5T/S02S教学机器人一台2、RBT-5T/S02S教学机器人控制系统软件一套3、装有运动控制卡的计算机一台三、实验原理RBT-5T/S02S五自由度教学机器人机械系统主要由以下几大部分组成:原动部件、传动部件、执行部件。
基本机械结构连接方式为原动部件——传动部件——执行部件。
机器人的传动简图如图2——1所示。
图2-1机器人的传动简图Ⅰ关节传动链主要由伺服电机、同步带、减速器构成,Ⅱ关节传动链有伺服电机、减速器构成,Ⅲ关节传动链主要由步进电机、同步带、减速器构成,Ⅳ关节传动链主要由步进电机、公布戴、减速器构成,Ⅴ关节传动链主要由步进电机、同步带、锥齿轮、减速器构成在机器人末端还有一个气动的夹持器。
本机器人中,远东部件包括步进电机河伺服电机两大类,关节Ⅰ、Ⅱ采用交流伺服电机驱动方式:关节Ⅲ、Ⅳ、Ⅴ采用步进电机驱动方式。
本机器人中采用了带传动、谐波减速传动、锥齿轮传动三种传动方式。
执行部件采用了气动手爪机构,以完成抓取作业。
下面对在RBT-5T/S02S五自由度教学机器人中采用的各种传动部件的工作原理及特点作一简单介绍。
1、同步齿形带传动同步齿形带是以钢丝为强力层,外面覆聚氨酯或橡胶,带的工作面制成齿形(图2-2)。
带轮轮面也制成相应的齿形,靠带齿与轮齿啮合实现传动。
由于带与轮无相对滑动,能保持两轮的圆周速度同步,故称为同步齿形带传动。
同步齿形带传动如下特点:1.平均传动比准确;2.带的初拉力较小,轴和轴承上所受的载荷较小;3.由于带薄而轻,强力层强度高,故带速可达40m/s,传动比可达10,结构紧凑,传递功率可达200kW,因而应用日益广泛;4.效率较高,约为0.98。
5.带及带轮价格较高,对制造安装要求高。
同步齿形带常用于要求传动比准确的中小功率传动中,其传动能力取决于带的强度。
基于生物仿生的智能机器人设计实验报告

基于生物仿生的智能机器人设计实验报告一、实验背景随着科技的飞速发展,智能机器人在各个领域的应用越来越广泛。
为了提高机器人的性能和适应性,生物仿生学成为了一个重要的研究方向。
生物经过漫长的进化,形成了各种精妙的结构和功能,通过研究和模仿生物的特点,可以为智能机器人的设计提供新的思路和方法。
二、实验目的本实验旨在通过对生物结构和功能的研究,设计一款具有仿生特点的智能机器人,使其能够在特定环境中完成复杂的任务,并具备良好的适应性和灵活性。
三、实验原理(一)生物仿生学原理生物仿生学是模仿生物系统的原理来构建技术系统,或者使人造技术系统具有类似于生物系统特征的科学。
生物在进化过程中形成了许多优秀的适应环境的特性,如昆虫的飞行机制、鱼类的游动方式、人类的运动协调能力等。
(二)机器人学原理机器人学涉及机械设计、自动控制、传感器技术、计算机科学等多个领域。
通过合理的机械结构设计、精确的控制系统和灵敏的传感器,使机器人能够按照预定的程序和方式完成各种动作和任务。
四、实验材料与设备(一)硬件材料1、高强度轻质金属材料,用于构建机器人的骨架和外壳。
2、高性能电机和驱动器,提供动力。
3、各种传感器,如视觉传感器、距离传感器、力传感器等,用于感知环境。
4、微控制器和电路板,用于控制机器人的动作和处理传感器数据。
(二)软件工具1、机器人编程软件,用于编写控制程序。
2、三维建模软件,用于设计机器人的结构。
3、数据分析软件,用于处理实验数据。
五、实验过程(一)生物模型选择经过对多种生物的研究和分析,我们选择了昆虫中的蚂蚁作为仿生对象。
蚂蚁具有出色的感知能力、运动协调能力和团队协作能力,这些特点对于智能机器人在复杂环境中的应用具有重要的借鉴意义。
(二)结构设计1、外形设计根据蚂蚁的身体结构,设计了机器人的外形。
机器人的身体采用分段式结构,便于灵活运动。
头部安装了视觉传感器和距离传感器,用于感知周围环境。
2、运动机构设计模仿蚂蚁的六条腿运动方式,设计了机器人的腿部结构和驱动系统。
机器人实验指导书

机器人实验指导书主编王俊于洋洋贺莹天津大学仁爱学院专用教材2017年6月实验须知1. 实验是学习现代制造技术课程不可缺少的组成部分,这对加深理解基本概念,巩固课堂上所学的知识都很重要,每次实验必须认真对待。
2.做实验前,必须认真预习有关课程内容和阅读实验指导书,熟悉实验内容和步骤。
3. 做实验时要严格按照实验指导书的内容,步骤进行,认真操作,做好实验记录。
4. 做完实验,请指导教师看实验结果,教师确认实验通过后.应将实验台恢复原状,经指导教师同意后才能离开实验室。
5. 每次实验后,按实验指导书的要求,填好实验报告,交给指导老师审阅。
实验一MD-1200机器人机构测绘和焊接实验(一)实验目的及意义1、实验意义:机器人技术是综合了许多学科的知识,例如计算机、控制论、机构学、信息和传感技术、人工智能、仿生学等多学科而形成的高新技术,是当今研究领域十分重视的课题,机器人在很多领域都得到广泛应用。
机器人是一种具有人体上肢的部分功能,工作程序固定的自动化装置。
机器人具有结构简单、成本低廉、维修容易的优势,但功能较少,适应性较差。
目前我国常把具有上述特点的机器人称为专用机器人,而把工业机械人称为通用机器人。
简而言之,机器人就是用机器代替人手,把工件由某个地方移向指定的工作位置,或按照工作要求以操纵工件进行加工。
工业机器人,一般指的是在工厂车间环境中,配合自动化生产的需要,代替人来完成材料或零件的搬运、加工、装配等操作的一种机器人。
国际标准化组织(ISO)在对工业机器人所下的定义是“机器人是一种自动的、位置可控的、具有编程能力的多功能机械手,这种机械手具有几个轴,能借助于可编程序操作来处理各种材料、零件、工具和专用设备,以执行种种任务”。
通过本次实验使学生充分认识焊接工业机器人结构组成及应用,熟练进行精确的测绘与控制,对于学好工业机器人技术及应用、机械工程测试技术基础等专业课程有着非常重要的意义。
2、实验目的:(1)掌握机器人的组成。
机器人实验指导书---精品模板
实验一机器人运动学实验一、基本理论本实验以SCARA四自由度机械臂为例研究机器人的运动学问题。
机器人运动学问题包括运动学方程的表示,运动学方程的正解、反解等,这些是研究机器人动力学和机器人控制的重要基础,也是开放式机器人系统轨迹规划的重要基础.机械臂杆件链的最末端是机器人工作的末端执行器(或者机械手),末端执行器的位姿是机器人运动学研究的目标,对于位姿的描述常有两种方法:关节坐标空间法和直角坐标空间法。
关节坐标空间:末端执行器的位姿直接由各个关节的坐标来确定,所有关节变量构成一个关节矢量,关节矢量构成的空间称为关节坐标空间。
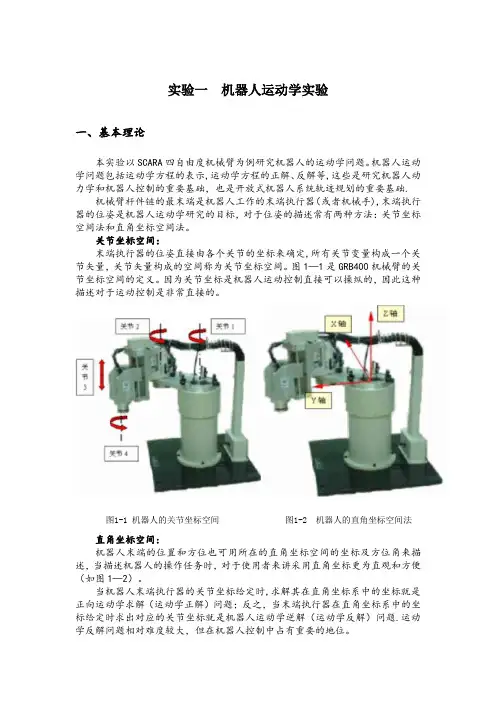
图1—1是GRB400机械臂的关节坐标空间的定义。
因为关节坐标是机器人运动控制直接可以操纵的,因此这种描述对于运动控制是非常直接的。
图1-1 机器人的关节坐标空间图1-2 机器人的直角坐标空间法直角坐标空间:机器人末端的位置和方位也可用所在的直角坐标空间的坐标及方位角来描述,当描述机器人的操作任务时,对于使用者来讲采用直角坐标更为直观和方便(如图1—2)。
当机器人末端执行器的关节坐标给定时,求解其在直角坐标系中的坐标就是正向运动学求解(运动学正解)问题;反之,当末端执行器在直角坐标系中的坐标给定时求出对应的关节坐标就是机器人运动学逆解(运动学反解)问题.运动学反解问题相对难度较大,但在机器人控制中占有重要的地位。
机器人逆运动学求解问题包括解的存在性、唯一性及解法三个问题.存在性:至少存在一组关节变量来产生期望的末端执行器位姿,如果给定末端执行器位置在工作空间外,则解不存在.唯一性:对于给定的位姿,仅有一组关节变量来产生希望的机器人位姿.机器人运动学逆解的数目决定于关节数目、连杆参数和关节变量的活动范围.通常按照最短行程的准则来选择最优解,尽量使每个关节的移动量最小.解法:逆运动学的解法有封闭解法和数值解法两种。
在末端位姿已知的情况下,封闭解法可以给出每个关节变量的数学函数表达式;数值解法则使用递推算法给出关节变量的具体数值,速度快、效率高,便于实时控制。
互联网搜索教案《“虫虫特工队”——机器人仿生小探究》

“虫虫”特工队——机器人仿生小探究广东省佛山市顺德区北滘镇城区小学黄景华一、引言同学们,所谓的“仿生机器人”是指模仿生物、从事生物特点工作的机器人。
目前在西方国家,机械宠物十分流行。
你们是否也想拥有自己的一个机器宠物呢?让我们一起走机器人仿生的小世界!二、任务1、什么是仿生?(请利用网络做有关的资料收集)“仿生”的含义:/view/327479.htm2、试举例身边常见的仿生现象(物品、工具……)“仿生”的例子:/i?tn=baiduimage&ct=201326592&lm=-1&cl=2&word=仿生3、如何仿生?昆虫的三大行为:爬行、避障、觅食……/i?tn=baiduimage&ct=201326592&lm=-1&cl=2&t=12&word=昆虫仿生三、过程“您好,欢迎进入机器人仿生探究的小天地。
在此之前,你是否做了充足的准备?你加入咱们的网络探究小组了吗?是否做过相关的信息收集?比如:你知道什么是仿生吗?生活中,仿生的现象无所不在,你知道的有哪些?试举例,并与你身边的同学说说。
如果你能轻松回答上述的问题,老师相信你一定做了大量功夫,那么请你开始下面的活动吧。
”机器人的判断:四、评价看看你能得到几颗星!五、结论同学们,在本探究活动中,我们通过仿生学习网、机器人虚拟构造、实体机器人现场展示等多个环节,大家合力营造了一个多层次的探究环境。
同学们自主协作、大胆探究、勇于创新、勤于实践的能力相当令人感动。
而最终实现的昆虫仿生三大行为:爬行、避障、觅食……这是对我们劳动成果的充分肯定!老师让大家学习信息技术,学习机器人,并不要求大家将来都投身机器人开发行业。
但如果能通过这一活动,让同学们在玩中学,在做中学,这对自己的创意思维及实践能力绝对是一次重大的提升。
下面是几个相关的机器人网址,请大家在活动之余,也能进行更多探索与学习:*中国机器人网/*广茂达/*中鸣/*乐高/六、课外讨论区“仿生学贴吧”/f?kw=仿生学。
爬虫机器人产品说明书

爬虫机器人产品说明书
一、产品简介
本产品是一款爬虫机器人,旨在帮助用户及时获取互联网上最新的信息和资讯。
该产品采用了先进的技术,如联网、爬虫技术等,可以快速索引互联网各类网站并获取最新信息。
该产品可以根据用户的需求设定不同的爬取条件,采集符合条件的信息并整理后呈现给用户,以满足用户对于信息采集的需求。
二、产品特点
1、快速:采用最先进的爬虫技术,快速索引符合条件的网站,收集信息,极大地提升了信息获取的速度和效率。
2、智能爬取:可根据用户自定义的爬取条件,爬取符合条件的相关信息,避免浪费时间在无用信息上。
3、精准定位:可以通过定位获取指定地区的信息,从而更加精准地获取所需内容。
4、自动更新:定时自动采集最新的信息,为用户提供最新、最准确的资讯服务。
三、使用方法
1、安装和配置:安装好系统后,用户需要设置爬虫机器人的配置参数,包括爬取的范围、深度等,以便爬虫能够更加准确地获取信息。
2、启动爬虫:点击“开始爬取”按钮,爬虫机器人就会开始爬取网络上的网页,根据设定好的条件获取相应的信息。
机器人实验指导书
机器人课程实验指导书实验一机器人仿真平台的应用实验目的:1. 熟悉机器人仿真平台AI-RCJ的安装、组成2. 掌握机器人仿真平台的系统参数设置。
3. 学会简单的机器人程序的设计与调试方法。
实验内容:1. 机器人仿真平台AI-RCJ的安装2. 机器人仿真平台的系统参数设置。
3. 简单的机器人程序的设计。
实验设备:安装AI-RCJ机器人仿真平台的PC机实验学时:2学时实验类型:验证性实验指导教材:《AI-RCJ C语言教程教材》. 中鸣公司. 2008《AI-RCJ 图形化编程教材》. 中鸣公司. 2008实验步骤:(每个学生独立完成本次实验的内容,并写出实验报告)1、机器人仿真平台的系统参数设置练习使用提供的机器人程序新建一场比赛,通过观察不同参数值时的比赛,掌握各参数的作用。
(机器人程序在文件夹“robot”中)。
导入机器人程序步骤:打开AI-RCJ4.0运行平台,菜单项->工具->机器人管理->导入然后再弹出的窗口中找出需要导入的机器人文件(zip或者jar文件)机器人就会被导入(通常在default或者用户自己新建的包里面)新建比赛步骤:然后新建比赛,选择刚刚导入的两队机器人,进行比赛。
2、编写一个简单行走的机器人。
机器人不断重复以下运动:先后退500个单位距离,再前进500个单位距离。
3、编写一个简单行走的机器人。
机器人在点(500,500)和点(100,100)之间来回运动。
4、编写一个简单行走的机器人。
机器人不断重复以下运动:运动到点(100,100),延时50个单位时间,再运动到点(500,500)。
5、编写一个简单转动的机器人。
机器人不断重复以下运动:先左转90度,再右转90度。
6、编写一个简单转动的机器人。
机器人不断重复以下运动:先转到90度,再转到270度。
7、编写一个简单转动的机器人。
机器人不断重复以下运动:绕着边长为500的正方形行走。
8、编写一个简单转动的机器人。
机器人创新实验指导书
机器人创新实验指导书1. 简介机器人创新实验是一项创造性的实践活动,旨在培养学生的动手能力、创新意识和解决问题的能力。
通过设计、搭建、编程和测试机器人模型,学生可以深入了解机器人技术的原理和应用,并能够运用所学知识解决现实生活中的问题。
本指导书将帮助学生理解机器人创新实验的基本概念和步骤,提供详细的实验指导,并引导学生进行创新思考和进一步改进。
2. 实验准备在进行机器人创新实验之前,需要做好以下准备工作:2.1 材料准备准备以下材料:•机器人平台(如Lego Mindstorms EV3套装)•传感器模块(如触碰传感器、颜色传感器等)•电池组•电脑或智能设备•编程软件(如Lego Mindstorms EV3软件)2.2 知识储备在进行机器人创新实验之前,建议学生具备以下基础知识:•了解机器人的基本原理和组成部分•掌握基本的编程概念和语法•熟悉机器人的传感器和执行器的使用方法•具备基本的问题解决能力和创新思维3. 实验步骤3.1 确定实验目标在进行机器人创新实验之前,需要确定实验的目标和问题。
学生可以根据自己的兴趣和实际需求确定一个具体的问题,如设计一个能够自动清扫房间的机器人。
3.2 设计机器人模型根据实验目标和问题,学生需要设计一个机器人模型。
可以根据实际需要选择合适的机器人平台和传感器模块,并根据功能需求设计机器人的结构和布局。
3.3 搭建机器人模型根据设计的机器人模型,学生需要将机器人模型搭建起来。
根据机器人平台的说明书和教程,按照设计进行搭建,确保机器人结构的稳定和可靠。
3.4 编程控制利用编程软件,学生需要编写机器人的控制程序。
根据实验目标和问题,学生可以利用传感器的输入和执行器的输出,编写控制程序来实现所需功能。
可以使用编程软件提供的图形化编程界面或文本化编程界面来编写程序。
3.5 测试和调试在完成编程后,学生需要进行测试和调试。
测试时,学生可以通过手动操控机器人或设定一些测试场景来检查机器人的功能和性能。
仿生机器人爬虫
龙源期刊网
仿生机器人爬虫
作者:彭珊庄璐曦
来源:《青少年科技博览(中学版)》2005年第02期
我们的家在南方丘陵地带。
每到春夏季节,房前屋后总可以发现许多小爬虫,它们满世界悠闲地转悠着。
我们曾把它们逮住,囚禁在玻璃瓶中进行观察,从中受到不少启发。
它们那奇特的身躯,众多的长腿,爬墙下地,翻窗穿洞的本领,不正是我们研制机器人仿生技术所追求的吗?通过思考、研究,我们在老师的指导下,参考蒸汽火车车头的机械运动,根据曲轴连杆的工作原理,设计制作了一个仿生机器人爬虫,它的主要特点是将机械的轮式运动改为模仿动物的爬行运动。
我们设计制作的这个仿生机器人爬虫,是以蝎子为原形设计的,因为,蝎子的生理特征非常适合我们的创作意图。
蝎子的首部有一对有力且粗大的钳形触肢,有一般昆虫所没有的8只步足,口器两侧生有一对螯肢,螯肢前端有锯齿突起便于捕取东西,还有椭圆形的躯干和细长分节上翘如尾巴状的后腹部。
蝎子的这些生理特征,给仿生机器人今后的实际应用提供了很好的帮助。
例如,我国登月计划中的月球采样车,如果采用蝎子的结构进行设计,那它首部的钳形触肢与口器两侧的螯肢,就是非常棒的机械臂了,可很好地发挥采样、开道等功能。
椭圆形的身躯就是大容量的仪器设备仓和储运仓,细长上翘的后腹部,可以设计成起重臂和高空采样、观察、自卫的平台。
8只修长的步足,将在荒漠的月球上行走自如。
仿生软体攀爬机器人的建模、分析与实验
与国内相比,国外在仿生软体攀爬机器人领域的研究起步较 早,技术相对成熟。一些国际知名的研究机构和高校在该领 域进行了长期的研究,积累了丰富的经验,并取得了一系列 具有影响力的研究成果。
研究内容与目标
研究内容
本研究旨在通过对仿生软体攀爬机器人进行建模、分析和实验,深入探究其攀爬机制、运动特性以及 适应复杂环境的能力。具体研究内容包括:建立机器人的数学模型、分析机器人的动力学特性、优化 机器人的结构设计、实验验证机器人的性能等。
材料特性
材料应具备耐磨、耐腐蚀 、高弹性等特性,以确保 机器人在复杂环境中能够 持久稳定工作。
材料加工工艺
考虑材料的加工工艺,如 3D打印技术,以实现复杂 结构的制造和优化。
驱动系统设计
驱动方式
选择合适的驱动方式,如 气压驱动、液压驱动或电 机驱动,以满足机器人对 动力和控制的需求。
驱动器设计
设计轻巧、高效的驱动器 ,以减小机器人重量并提 高其运动性能。
总结词
控制系统是仿生软体攀爬机器人的核心 部分,负责协调机器人的运动和行为。 控制系统建模的目标是建立精确的数学 模型,以描述机器人的动态行为并优化 控制性能。
VS
详细描述
控制系统建模通常采用现代控制理论中的 状态空间法或传递函数法,通过建立控制 系统的数学模型,分析系统的稳定性、响 应速度和鲁棒性等性能指标。通过控制系 统建模,可以设计有效的控制算法和策略 ,实现机器人的自主运动和智能控制。
通过实验测量和仿真计算,评估机器人的效率表现,并 优化设计以提高效率。
效率分析需要考虑机器人的运动速度、负载能力和能量 转化效率等因素。
探讨提高机器人效率的方法,如优化结构设计、改进驱 动机制等。
05