
常用机构设计PPT课件
例2:判断下图所示四杆机构的类型 200
50
130
100
解: Lmax BC 200 Lmin AB 50
Lmax Lmin BC AB 200 50 250
CD AD 130100 230
最长杆与最短杆长度之和>其余两杆长度之和, 故为双摇杆机构.
运动副类型、机构的运动尺寸确定
3.1.2 平面机构运动简图
1.定义:用规定的符号和线条按一定的比例表示构件和
运动副的相对位置,并能完全反映机构特征的简图。
2.绘制:
2
1)运动副的符号 2
2
2
(1)转动副:
1
1
1
2 1
1
(2)移动副:
1
1 2
2
1
2
2
1 2
1 2
(3)齿轮副:
(4)凸轮副:
2 1
2 1
2)铰链四杆机构:运动副都是转动副的四杆机构。
铰链四杆机构: 动画
2 B
C
4—机架
组成 1,3—连架杆→定轴转动
3
2—连杆→平面运动
1
曲柄:作整周转动的连架杆
A
4
D 连架杆 摇杆:非整周转动的连架杆
2.基本类型:根据两连架杆的运动形式 1)曲柄摇杆机构 应用1 应用2 应用3 应用4 2)双曲柄机构 应用1 应用2
2)构件的符号
3)机构运动简图的绘制
(1)分析机构,观察相对运动,数清所有构件的数目;
(2)确定所有运动副的类型和数目;
(3)选择合理的位置(即能充分反映机构的特性);
(4)确定比例尺; l
实际尺寸 m
图上尺寸 (mm)
(5)用规定的符号和线条绘制成简图。
(从原动件开始画)
4)机构运动简图的绘制要求
y y
x 运动视图
x
(2)高副:①齿轮副 ②凸轮副
x
y
x
y
运动视图
运动视图
高副:施加1个约束,还剩2个自由度。
总结:约束1个相对转动而保留2个独立移动的运动副 不可能存在,故没有其他运动副形式。
(3)空间运动副:
分析以下运动副的类型
机构的组成
(1)机 架:1个 (2)主动件:一个或数个,输入独立的确定运动规律 (3)从动件:要有确定的运动规律,由主动件运动规律、
第3章 常用机构
机构:传递运动、动力或改变运动形式、轨迹等。 平面机构:各构件的相对运动平面互相平行(常用 的机构大多数为平面机构)。 空间机构:至少有两个构件能在三维空间中相对运动。
本章学习要点: 1、运动副的概念,画机构的运动简图; 2、计算机构的自由度和机构具有确定运动的条件;
3、能判别四杆机构的类型和运动特性分析; 4、能设计简单 四杆机构; 5、能分析凸轮机构的运动特性;
可见,要清晰表达各构件的相互关系,应当选 择恰当的原动件位置来绘图。
例3:试绘制内燃机的机构运动简图 运动视图
刨床的机构运动简图
§3-2 平面连杆机构
3.2.1 铰链四杆机构的类型及应用 1.基本概念 1)平面连杆机构:用低副连接而成的平面机构。
特点:运动副为低副,面接触 ①承载能力大; ②便于润滑,寿命长; ③几何形状简单——便于加工,成本低。
c<b+(a-d) D B” 即d+c≤b+a (3)
a+d
a-d
(1)+(2)得a+b+2d≤2c+b+a即d≤c (1)+(3)得 d≤b
(2)+(3)得 d≤a
铰链四杆机构存在曲柄的条件
(1)机架和曲柄中必有一构件为的最短杆。 (2)最短杆与最长杆的长度之和小于等于其它两杆
长度之和。 推论:(铰链四杆机构的类型判别)
1a
B"
B'
A
4d
D
a+d≤b+c
b<c+d-a 即a+b≤c+d
(1) (2)
d-a a+d
c<b+d-a 即a+c≤b+d (3)
(1)+(2)得2a+b+d≤2c+b+d即a≤c
(1)+(3)得 a≤b
(2)+(3)得 a≤d
如: a≥d
2b
B
C'
1a
B'
A
4d
C
a+d≤ba-d) 即d+b≤c+a (2)
3.导杆机构与摇块机构
B2 1 A
4
曲柄滑块机构
B
3C 1
2
3C
A
导杆机构
转动4导杆机构 视图
摆动导杆机构 视图
B2 1 A4
摇块机构
3C
应用
B2 1
A4
定块机构
3C
视图
§3-3 平面机构的工作特性
3.3.1
B
铰链四杆机构有曲柄的条件
C
若1能绕A整周转动,
2b C'
C" 则存在两个特殊位置
3c
如:a≤d
用“1、2、3…”标明不同的构件; 用“A、B、C…”标明不同的转动副; 用箭头表明原动件和转向; 用多条斜短线标明机架。
B
2
1
3C
A
4
例1:试绘制如图所示偏心轮机构的运动简图
例2:画出图示柱塞油泵机构的运动简图
注意:绘制机构运动简图时,原动件位置不同, 所绘运动简图的图形也不同。若原动件位置选择不 当,构件可能互相重叠或交叉,使图形不易辨认。
3)双摇杆机构 应用1 应用2
3.2.2 铰链四杆机构的演化
1、扩大转动副:偏心轮机构
2C
2C
B
3
B
3
1 A
4
D
1 A
4
D
A
2C
B
3
D
A1
D
4
2、转动副转化成移动副:曲柄滑块机构 运动视图
3
2 B
C
Kc
3
B2
C
Kc
4
1 A
4
1 DA
D
B2 1 A
3 C
4
e
B
2
1
A
4
C3
e≠0,偏置曲柄滑块机构 曲柄滑块机构(偏距e) e=0, 对心曲柄滑块机构
(1)最短杆与最长杆的长度之和大于其他两杆长度之 和,所有运动副均为摆动副,则为双摇杆机构。 (2)最短杆与最长杆的长度之和小于等于其他两杆长 度之和,最短杆上两个转动副均为整转副。
①取最短杆为机架 ——双曲柄机构
②取最短杆任一相邻杆为机架 ——曲柄摇杆机构
③取最短杆对面的杆件为机架 ——双摇杆机构
3.1.1 平面机构的组成
1.机构的组成
运动视图
从运动的角度看:由构件用运动副组成的可动联接
可动联接:既保持直接接触,又能产生一定的相对
运动。
y
x
A'
A
y
O x
3.运动副:
1)定义:构件间直接接触所组成的可动联接
2)接触元素:点、线、面 3)类型 低副:面接触
高副:点、线接触
运动视图
①转动副(铰链):两构件间只能作相对转动; (1)低副: ②移动副:两构件间只能作相对移动;
复习:
机器:是执行机械运动的装置,用来变换或传递能 量、物料与信息。是由零件装配而成。
零件:是机器中不可拆卸的制造单元。 构件:一个零件,或是若干个零件的组合体。 机构:用运动副将若干个构件连接起来以传递运动
和力的系统。 运动副:构件与构件直接接触所形成的可动联接。
§3-1 机构的结构分析
合集下载
机械制造常用机构
规定: 和在圆销进入区为正,在圆 销离开区为负,变化区间为:
ω1
o1
R
α
α1 -α1
L
-α1≤α≤α1 -φ2≤φ≤φ2
A
φ B
φ2
O2 -φ2
在△ABO2中有如下关系:
AB R sin tg O2 B L R cos
ω2
令λ= R / L,并代入上式得: sin 1 = tg 1 cos
槽数z 圆销数n 3 1~6 1/6~1
k≤1 得:n≤2z/ (z -2)
4
1~4 0.25~1 5 、6 1~3 ≥7
提问:why k≤1? 事实上,当k=1时,槽轮机构已经不具备间歇运动特性了。
1~2
0.36~1
运动系数k
0.3~1
当z=4及n=2时 k=n(1/2-1/z) = 0.5 说明此时槽轮的运动时间和静止时间相等。
运动特性分析: ①槽轮运动的ω max、amax随槽数z的增多而减小。 ②存在柔性冲击。Z愈少,冲击愈大。
参赛专用版
运动特性曲线
圆销进入或退出径向槽时,角速度有突变,
国防科大潘存云教授研制
(2)内啮合槽轮机构
用同样方法可求得内啮合槽轮机构 的运动曲线如图所示。
2 12
1.0 0.75 0.5 0.25 0 -0.25 -0.5 -0.75 0.8 0.6 0.4 0.2
∵
F= Pn f 代入得: tgα> f =tgφ ∴ α >φ
da
o1
当 f=0.2 时,φ=11°30’
参赛专用版
通常取α=20°
国防科大潘存云教授研制
棘轮几何尺寸计算公式 棘轮参数 齿数z 模数m 计算公式或取值 12~25
第四章_常用机构1-1
4.2 凸轮机构
(2)等加速—等减速运动规律
等加速、等减速运动规 律,在前半程用等加速运动 规律,后半程采用等减速运 动规律,两部分加速度绝对 值相等。
等加速、等减速运动规 律在运动起点A、中点B、终 点C的加速度突变为有限值, 产生柔性冲击。用于中速、 轻载的场合。
4.2 凸轮机构
(3)摆线运动规律 当半径为R 的滚圆沿纵坐标轴作 纯滚动时,圆周上某定点M的运动轨 迹为一摆线,该点在纵坐标轴上投影 的变化规律即构成摆线运动规律。 由运动线图可知,当从动件按摆 线运动规律运动时,其加速度按正弦 曲线变化,故又称为正弦加速度运动 规律。从动件在行程的始点和终点处 加速度皆为零,且加速度曲线均匀连 续而无突变,因此在运动中既无刚性 冲击,又无柔性冲击,常用于较高速 度的凸轮机构。
1.曲柄摇杆转化为曲柄滑块
4.1平面连杆机构
2.曲柄滑块转化为偏心轮滑块
4.1平面连杆机构
3.其他机构 如压水井
42 凸轮机构
§4.2凸轮机构
一、凸轮机构的应用和类型
1.凸轮机构的组成特性和应用 平面连杆机构一般只能近似地实现给定的 运动规律,而且设计较为复杂,在各种机器 中,特别是自动化机器中,为实现各种复杂 的运动要求,常采用凸轮机构。 右图所示为内燃机的气门机构,当具有曲 线轮廓的凸轮1作等速回转时,凸轮曲线轮 廓通过与气门2(从动件)的平底接触,迫 使气门2相对于气门导管3(机架)作往复直 线运动,从而控制了气门有规律的开启和闭 合。气门的运动规律取决于凸轮曲线轮廓的 形状。
4.2 凸轮机构
凸轮是一种具有曲线轮廓或凹槽的构件,他通过与从动件 的高副接触,在运动时可以使从动件获得连续或不连续的任 意预期运动。
凸轮机构结构简单、紧凑,能方便地设计凸轮轮廓以实现 从动件预期运动规律,广泛用于自动化和半自动化机械中作 为控制机构。
四杆机构设计ppt课件
自测试题
一、 判断题(正确:T,错误:F)
1.平面连杆机构是低副机构,其接触处压强较小,因 此适用于受力较大的场合。
2.铰链四杆机构通过机架的转换,就一定可以得到曲 柄摇杆机构、双曲柄机构和双摇杆机构。
3.铰链四杆机构如有曲柄存在,则曲柄必为最短构 件。
4.在曲柄滑块机构中,当曲柄为主动件时,机构没
21
5.平行四边形机构的极位夹角=___ ,它的行程速比系 数K____。 6.铰链四杆机构演化成其它形式的四杆机构常有三种 方法,它们是______、________和_______。 7.一对心曲柄滑块机构,若以滑块为机架,则将演化 成___________机构。 8.曲柄为主动件的曲柄摇杆机构中,当从动摇杆处于 两极限位置时,________在该位置所夹的锐角,称 为极位夹角。
14
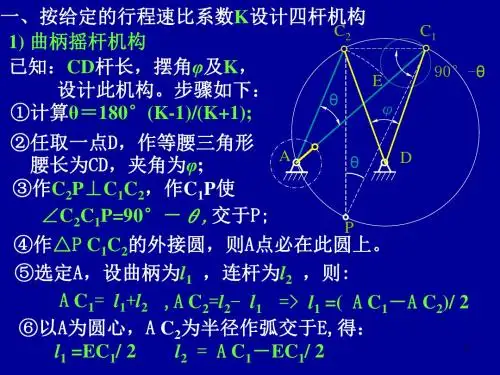
2)用作图法按两连架杆预定的对应位置 设计四杆机构 设计方法是:此类问题刚固反转法进行设计 (重点)
15
3)按预定的连杆位置设计四杆机构:
已知:连杆BC的三个预定位置B1C1、B2C2和B3C3 设计的实质是:求固定铰链中心的位置 设计方法是:此类问题可用求圆心法来解决,即作 铰链B各位置点连线B1B2 、B2B3的中垂线,两中 垂线的交点即为固定铰链中心A。同理,作铰链C 各位置点连线C1C2、 C2C3的中垂线,两中垂线的 交点即为固定铰链中心D。
9.铰链四杆机构中,_____角越大,对机构的传动越 有利。
22
10.死点是指不计摩擦时机构所处的特殊位置,可借 助_____或采用_____的方法使机构能顺利通过死点 位置而正常运转。
三、选择题
1.下面
不是平面连杆机构的优点。
A. 运动副是面接触,故压强小、耐磨损;
机械设计基础第六章 机械常用机构
一、 铰链四杆机构的基本形式及应用
图6-6 双曲柄机构
一、 铰链四杆机构的基本形式及应用
图6-7 机车车轮联动机构
一、 铰链四杆机构的基本形式及应用
3. 双摇杆机构 两连架杆都为摇杆的铰链四杆机构,称为双摇杆机构。 如图6-8a所示,双摇杆机构的两摇杆均可作为主动件,当主动摇杆1往复摆动时,
通过连杆2带动从动摇杆往复摆动。如图6-8b所示门式起重机的变幅机构即是双摇杆机 构,当主动摇杆1摆动时,从动摇杆3随之摆动,使连杆2的延长部分上的E点(吊重物
平面连杆机构中,最常见的是四杆机构。下面主要介绍其类型、运动转换及其特 征。
一、 铰链四杆机构的基本形式及应用
如图6-1所示,当平面四杆机构中的运动副都是转动副时,称为铰链四杆机构。机 构中固定不动的构件4称为机架,与机架相连的构件1和3称为连架杆,不与机架相连的 构件2称为连杆。连架杆相对于机架能作整周回转的构件(如杆1)称为曲柄,若只能绕机 架摆动的称为摇杆(如杆3)。
图6-3 缝纫机踏板机构
一、 铰链四杆机构的基本形式及应用
在双曲柄机构中,如两曲柄的长度相等,且连杆与机架的长度也相等,称为平行 双曲柄机构(图6-6的ABCD)。平行双曲柄机构有两种情况:图6-6a所示为同向双曲柄 机构;图6-6b所示为反向双曲柄机构。
图6-5 惯性筛
图6-4 双曲柄机构运动示意图
第一节 平面连杆机构
连杆机构是由若干构件用转动副或移动副连接而成的机构。在连杆机构中,所有 构件都在同一平面或相互平行的平面内运动的机构,称为平面连杆机构。
平面连杆机构能够实现多种运动形式的转换,构件间均为面接触的低副,因此运 动副间的压强较小,磨损较慢。由于其两构件接触表面为圆柱面或平面,制造容易, 所以应用广泛。缺点是连接处间隙造成的累积误差比较大,运动准确性稍差。
机械设计常用机构
相互转动来实现运动和 柱齿轮的轮齿在轴线上
动力的传递。
倾斜排列,锥齿圆柱齿
轮的轮齿在一个锥面上
排列。
在圆锥齿轮机构中,两 个圆锥齿轮的轮齿在一 个锥面上排列,通过啮 合实现相交轴之间的运 动和动力传递。
在蜗轮蜗杆机构中,蜗 在平面齿轮机构中,直
杆的轮齿在蜗杆面上呈 齿平面齿轮的轮齿在一
螺旋状排列,蜗轮的轮 个平面上垂直排列,斜
用于传递垂直轴之间的运动和动 力,其传动比大、结构紧凑。
平面齿轮机构
用于传递两个平面之间的运动和 动力,其传动形式包括直齿、斜
齿和曲齿等。
齿轮机构的工作原理
01
02
03
04
05
齿轮机构的工作原理基 在圆柱齿轮机构中,直
于齿轮之间的啮合关系, 齿圆柱齿轮的轮齿在轴
通过一对或多个齿轮的 线上垂直排列,斜齿圆
圆锥凸轮机构
凸轮呈圆锥状,常用于需要较小接触面积的场 合。
凸轮机构的工作原理
01
凸轮机构通过凸轮的转动,使从动件产生预期 的运动规律。
02
凸轮的形状决定了从动件的运动轨迹,从而实 现各种复杂的运动要求。
03
当凸轮转动时,从动件在垂直于凸轮轴线的平 面内作往复运动。
凸轮机构的应用
自动化生产线
用于传递和改变运动轨 迹,实现自动化生产。
棘轮机构的工作原理
01
当主动件顺时针转动时 ,棘爪便随主动件一起 顺时针转动,并推动棘
轮逆时针转动。
02
当主动件逆时针转动时 ,棘爪便被压下,无法 与棘轮齿啮合,因此棘
轮不会转动。
03
棘轮机构的运动方向取 决于主动件的转动方向
。
棘轮机构的应用
工业设计机械基础第7章常用机构
M
B 3 O3
n = 3, Pl =4, Ph =0 F = 3×3 - 2×4 – 0 = 1
与实际相符
n = 3, Pl=4, Ph =0
F = 3×3 - 2×4 – 0 = 1
2)两构件形成多个具有相同作用的运动副。 (1)两构件组成多个移动副,且导路相互平行或重合时,只有一个 移动副起约束作用,其余为虚约束。
2
1
◆处理方法:计算中只计入一处高副。
F=3n-2Pl-Ph=3x2-2x2-1=1
3、机构中对运动不起独立作用的对称部分,将产生虚约束。
◆处理方法:计算中应将对称部分除去不计。
图7-11 运动简图中构件的表示方法 a)二运动副构件示例 b)三运动副构件示例
常用机构运动简图 国标GB/T 4460-1984 给出了典型机构的运动简图, 表7-1为摘自该国标的部分常用机构的运动简图。
2.转动副 构件组成转动副时,如下图表示。 图垂直于回转轴线用图a表示; 图不垂直于回转轴线时用图b表示。 表示转动副的圆圈,圆心须与回转轴线重合。 一个构件具有多个转动副时,则应在两条交叉处涂黑,或在其内 画上斜线。
F=3n-2Pl-Ph=3x3-2x4-0=1
◆处理方法:计算中只计入一 个移动副。
F=3n-2Pl-Ph=3x1-2x1=1
(2) 两构件组成多个转动副,且轴线重合,只有一个转动副起 约束作用,其余为约束。
◆处理方法:计算中只计入一个转动副。
(3)两构件组成多处接触点公法线重合的高副,只考虑一处高副。
图7-5 液体搅拌机 1—机架 2—曲柄 3—连杆 4—摇杆
⑶从动件 机构中由原动件驱动的其他构件。 若从动件直接实现机构的功能,称为执行件;若从动件把运动输出本 机构,称为输出构件。 图7-5中连杆3、摇杆4都是从动件。
中职教育-《工程机械基础》课件:第四章 常用机构(人民交通出版社).ppt
2. 从动件的运动规律 (1)等速运动规律。 当凸轮作等角速度旋转时,从动件上升或下降的速度为一常数,这种运动规律称为 等速运动规律。 ① 位移曲线(S- δ 曲线)。 如图4-9所示,若从动件在整个升程中的总位移为h,凸轮上对应的升程角为 δ0,那么由运动学可知,在等速运动中,从动件的位移S与时间t的关系为 S=v·t 凸轮转角 δ 与时间t的关系为
位置所夹的锐角,用 θ 表示,如图4-3所示。
图4-3 曲柄摇杆机构
急回特性指空回行程时的平均速度大于工作行程时的平均速度的特性。 机构的急回特性可用行程速比系数K表示。
K
v2 v1
t1 t2
180 180
极位夹角 θ 越大,机构的急回特性越明显。
曲柄摇杯机构中,当曲柄 AB 沿顺时针方向以等角速度 ω 转过 ϕ1 时,摇 杆CD自左极限位置C1D 摆至右极位置C2D,设所需时间为t1,C 点的平均速 度为 V1;而当曲柄 AB 再继续转过 ϕ2 时,摇杆 C D 自 C2D 摆回至 C1D,设 所需的时间为t2,C点的平均速度为V2 。由 于 ϕ1>ϕ2,所以t1>t2,V2 >V1 。由此说明:曲柄AB虽作等速转动,而摇杆CD空回行程的 平均速度却 大于工作行程的平均速度,这种性质称为机构的急回特性。
图4-5 铰链四杆机构的死点应用 1-手柄 ;2-工件
第二节 凸轮机构
一、凸轮机构概述 凸轮机构由凸轮、从动件和机架组成 (图4-6)。 凸轮是主动件,从动件的运 动规律由 凸轮轮廓决定。 凸轮机构是机械工程中广泛应用的一种高副机构。 凸轮机构常用于低速、轻载的自动机或自动机的控制机构。 图4-7所示为汽车内燃机的配气机构,当凸轮1 转动时,依靠凸轮的轮廓, 可以迫使 从动件气阀2向下移动打开气门(借助弹簧的作用力关闭),这样就可以 按预定时间打开 或关闭气门,以完成内燃机的配气动作。
机械原理其它常用机构
15.10.2020
外啮合式
20
铣刀 8
9
2
球拍 6
靠模凸轮
作者:潘存云教授
7
不完全齿轮1
不完全齿轮1 5
1
34
乒乓球拍专用靠模铣床
15.10.2020
21
退煤饼
压制
作者:潘存云教授
不完全齿轮 锁止弧
填料
填料
15.10.2020
锁止弧
蜂窝煤饼压制机
使运动平稳
瞬心线附加杆
22
§12-7 非圆齿轮机构
s / rφ =l /r2π s=lφ/2π
3
12
K
作者:潘存云教授
K向
15.10.2020
s
l
rφ
r2π
27
图示螺旋机构中,螺母A固 定,螺母2可沿轴向移动,
且: lA≠lB
当A、B段螺纹旋向相同时, 螺杆1相对于机架3的位移为:
s1=lAφ/2π
lA
A
作者:潘作存者云:教潘授存云教授
3 2B
B
工作原理:外套筒逆时针转 动时,滚子楔紧→内套筒 随之转动,当外套筒顺时针 转动 时,滚子松开 →内套筒不动。
特点:传递运动较平稳、无噪声,
从动件的转角可作无级调整。
易出现打滑现象,运动准确性较差,
不15.1适0.2020合用于精确传递运动的场合
9
摩擦自锁式 棘轮机构
15.10.2020
滚子楔紧式
15.10.2020
2'
2
1
2
3
3
6
特点及应用
结构简单、转角 可调、转向可变。 但只能有级调节动 程, 且棘爪在齿背 滑行会引起噪音、 冲击和磨损→高速 时不宜采用。
外啮合式
20
铣刀 8
9
2
球拍 6
靠模凸轮
作者:潘存云教授
7
不完全齿轮1
不完全齿轮1 5
1
34
乒乓球拍专用靠模铣床
15.10.2020
21
退煤饼
压制
作者:潘存云教授
不完全齿轮 锁止弧
填料
填料
15.10.2020
锁止弧
蜂窝煤饼压制机
使运动平稳
瞬心线附加杆
22
§12-7 非圆齿轮机构
s / rφ =l /r2π s=lφ/2π
3
12
K
作者:潘存云教授
K向
15.10.2020
s
l
rφ
r2π
27
图示螺旋机构中,螺母A固 定,螺母2可沿轴向移动,
且: lA≠lB
当A、B段螺纹旋向相同时, 螺杆1相对于机架3的位移为:
s1=lAφ/2π
lA
A
作者:潘作存者云:教潘授存云教授
3 2B
B
工作原理:外套筒逆时针转 动时,滚子楔紧→内套筒 随之转动,当外套筒顺时针 转动 时,滚子松开 →内套筒不动。
特点:传递运动较平稳、无噪声,
从动件的转角可作无级调整。
易出现打滑现象,运动准确性较差,
不15.1适0.2020合用于精确传递运动的场合
9
摩擦自锁式 棘轮机构
15.10.2020
滚子楔紧式
15.10.2020
2'
2
1
2
3
3
6
特点及应用
结构简单、转角 可调、转向可变。 但只能有级调节动 程, 且棘爪在齿背 滑行会引起噪音、 冲击和磨损→高速 时不宜采用。
机械设计常用机构ppt课件
相对独立运动所受到的限制。 根据运动副对被联接的两构件相对运动约束的
不同,可将运动副分为Ⅰ至Ⅴ级,如:引入一个约 束的称为Ⅰ级副。球面副为Ⅲ级副,圆柱副、球销 副为Ⅳ级副,移动副、转动副、螺旋副为Ⅴ级副。
运动副的自由度=6-运动副所有的约束个数
精选课件PPT
6
机构可动的运动学条件:输入的独立运动数目等
机车车轮联动机构
精选课件PPT
20
惯性筛
精选课件PPT
21
双摇杆机构 特征:无曲柄,有两个摇杆 作用:一杆摆动可以影响另一杆的摆动幅度,实 现特定运动轨迹。
起重机
精选课件PPT
22
汽车换向机构
精选课件PPT
23
其它平面连杆机构
曲柄滑块机构
转动导杆机构
曲柄摇块机构
移动导杆机构
精选课件PPT
24
定运动的实现,都是通过机构的协调运动来完成的。
一部较复杂的机器一般是由很多常用机构组成的,如
:连杆机构、轮系机构、凸轮机构、间隙机构和其它
机构,它们之间的相互组合,为实现不同的运动方案
提供了基础 ,而这使机械设计更加丰富与更富有挑战
性,使设计更加趋向合理实用。
精选课件PPT
12
二.机械设计常用机构
于机构的自由度数。
机构的自由度的计算:
F=6n-(5*P5+4*P4+3*P3+2*P2+P1) 但做平面运动的自由构件只有3个自由度,故平 面机构自由度计算也可用以下公式:
F=3n-2P5-P4(n为机构的活动构件数) P1,P2,P3,P4,P5为Ⅰ Ⅱ Ⅲ Ⅳ Ⅴ级副的个数 在自由度的计算中,要注意公共约束和虚约束对
机构自由度的影响,去除多余的约束和局部自由度才
不同,可将运动副分为Ⅰ至Ⅴ级,如:引入一个约 束的称为Ⅰ级副。球面副为Ⅲ级副,圆柱副、球销 副为Ⅳ级副,移动副、转动副、螺旋副为Ⅴ级副。
运动副的自由度=6-运动副所有的约束个数
精选课件PPT
6
机构可动的运动学条件:输入的独立运动数目等
机车车轮联动机构
精选课件PPT
20
惯性筛
精选课件PPT
21
双摇杆机构 特征:无曲柄,有两个摇杆 作用:一杆摆动可以影响另一杆的摆动幅度,实 现特定运动轨迹。
起重机
精选课件PPT
22
汽车换向机构
精选课件PPT
23
其它平面连杆机构
曲柄滑块机构
转动导杆机构
曲柄摇块机构
移动导杆机构
精选课件PPT
24
定运动的实现,都是通过机构的协调运动来完成的。
一部较复杂的机器一般是由很多常用机构组成的,如
:连杆机构、轮系机构、凸轮机构、间隙机构和其它
机构,它们之间的相互组合,为实现不同的运动方案
提供了基础 ,而这使机械设计更加丰富与更富有挑战
性,使设计更加趋向合理实用。
精选课件PPT
12
二.机械设计常用机构
于机构的自由度数。
机构的自由度的计算:
F=6n-(5*P5+4*P4+3*P3+2*P2+P1) 但做平面运动的自由构件只有3个自由度,故平 面机构自由度计算也可用以下公式:
F=3n-2P5-P4(n为机构的活动构件数) P1,P2,P3,P4,P5为Ⅰ Ⅱ Ⅲ Ⅳ Ⅴ级副的个数 在自由度的计算中,要注意公共约束和虚约束对
机构自由度的影响,去除多余的约束和局部自由度才
机械常用机构
因此,螺旋机构常用于起重机、压力机以及功率不大的进给 系统和微调装置中。
螺旋机构(2/4)
2.螺旋机构的运动分析 当螺杆转过φ 时,螺母沿其轴向移动的距离为
s = lφ /(2π)
其中l为螺旋的导程, mm;
(1)微动螺旋机构
A段螺纹
设螺旋机构中A、B段的螺旋导 程分别为lA、lB , 且两端螺旋的旋向 相同(即同为左旋或右旋),则当 螺杆1转过φ时,螺母2的位移s 为
(4)齿轮-连杆组合机构,可实现多种运动规律及轨迹要求。
2)内槽轮机构
其单销内槽轮机构的运动系数为 k= 2α1/(2π) =(π+2φ2)/(2π) = (π+2π/z)/(2π) =1/2+1/z
故 k > 0.5。
槽轮机构(4/5)
槽轮机构(5/5)
(2)普通槽轮机构的运动特性
槽轮机构的角速度及角加速度的最大值随槽轮数 z 的增多 而减少;
当圆销开始进入和离开径向槽时,此两瞬时有柔性冲击, 且随槽数 z 的减少而增大;
组合机构并不是几个基本机构的一般串联,而往往是一种封 闭式的传动机构。
而封闭机式传动机构则是利用一个机构去约束或封闭另一个 多自由度机构,使其不仅具有确定的运动,而且可使从动件具有 更为多样化的运动形式或运动规律。
现比较两个例子来看什么是组合机构。
(2)组合机构的特点
组合机构不仅能满足多 种设计要求, 而且能综合应 用和发挥各种基本机构的特 点,甚至能产生基本机构所 不具有的运转特性和运动形 式,以及更为多样的运动规 律。
因此,组合机构越来越 得到广泛应用。
组合机构(2/3)
2.组合机构的类型及应用
组合机构(3/3)
(1)联动凸轮组合机构 ,可准确实现预定轨迹要求。
螺旋机构(2/4)
2.螺旋机构的运动分析 当螺杆转过φ 时,螺母沿其轴向移动的距离为
s = lφ /(2π)
其中l为螺旋的导程, mm;
(1)微动螺旋机构
A段螺纹
设螺旋机构中A、B段的螺旋导 程分别为lA、lB , 且两端螺旋的旋向 相同(即同为左旋或右旋),则当 螺杆1转过φ时,螺母2的位移s 为
(4)齿轮-连杆组合机构,可实现多种运动规律及轨迹要求。
2)内槽轮机构
其单销内槽轮机构的运动系数为 k= 2α1/(2π) =(π+2φ2)/(2π) = (π+2π/z)/(2π) =1/2+1/z
故 k > 0.5。
槽轮机构(4/5)
槽轮机构(5/5)
(2)普通槽轮机构的运动特性
槽轮机构的角速度及角加速度的最大值随槽轮数 z 的增多 而减少;
当圆销开始进入和离开径向槽时,此两瞬时有柔性冲击, 且随槽数 z 的减少而增大;
组合机构并不是几个基本机构的一般串联,而往往是一种封 闭式的传动机构。
而封闭机式传动机构则是利用一个机构去约束或封闭另一个 多自由度机构,使其不仅具有确定的运动,而且可使从动件具有 更为多样化的运动形式或运动规律。
现比较两个例子来看什么是组合机构。
(2)组合机构的特点
组合机构不仅能满足多 种设计要求, 而且能综合应 用和发挥各种基本机构的特 点,甚至能产生基本机构所 不具有的运转特性和运动形 式,以及更为多样的运动规 律。
因此,组合机构越来越 得到广泛应用。
组合机构(2/3)
2.组合机构的类型及应用
组合机构(3/3)
(1)联动凸轮组合机构 ,可准确实现预定轨迹要求。