
汽车断开式转向梯形机构的优化设计_张立国
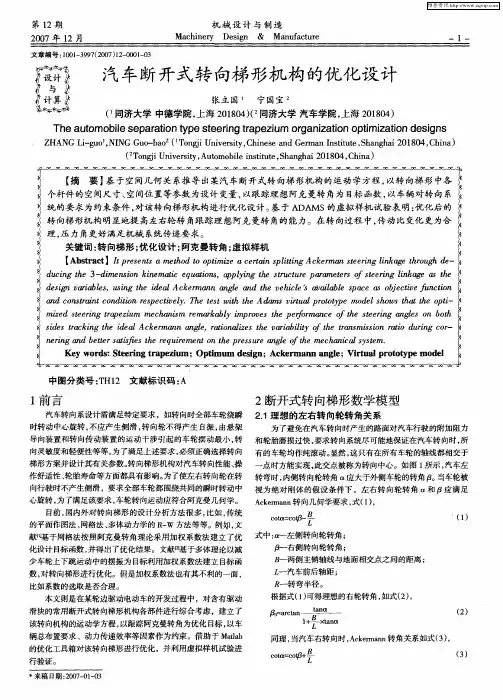
图 2 由齿轮齿条转向机驱动的断开式转向梯形机构
Fig.2 Separation type steering trapezium organization
图中 : L1—转向机齿条左右球铰中心的距离 ;
L2—左右横拉杆的长度 ; L3—左右转向节臂的长度 ; Lw—车轮中心至转向主销的距离 ; S—转 向 齿 条 从 中 心 位 置 的 位 移 量 , 向 左 移 动 时 , 取 正 值 ,
ZHANG Li- guo1, NING Guo- bao2( 1 Tongji University, Chinese and German Institute, Shanghai 201804, China) ( 2 Tongji University, Automobile institute, Shanghai 201804, China) !!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!" !!!!!!!!!!!!!!!!!!!!"
第 12 期
机械设计与制造
2007 年 12 月
文章编号 : 1001- 3997 ( 2007) 12- 0001- 03
Machinery Design
& Manufacture
- 1-
###$
##$
设计 与 计算汽车断开式转向梯源自机构的优化设计张立国 1 (
1
The a utomobile s e pa ra tion type s te e ring tra pe zium orga niza tion optimiza tion de s igns
【摘 要】基于空间几何关系推导出某汽车断开式转向梯形机构的运动学方程 , 以转向梯形中各 个杆件的空间尺寸、 空间位置等参数为设计变量 , 以跟踪理想阿克曼转角为目标函数 , 以车辆对转向系 统的要求为约束条件 , 对该转向梯形机构进行优化设计。 基于 ADAMS 的虚拟样机试验表明 : 优化后的 转向梯形机构明显地提高左右轮转角跟踪理想阿克曼转角的能力。在转向过程中 , 传动比变化更为合 理 , 压力角更好满足机械系统传递要求。 关键词 : 转向梯形 ; 优化设计 ; 阿克曼转角 ; 虚拟样机 【Abstr act】 It presents a method to optimize a certain splitting Ackerman steering linkage through de-
cotα =cotβ -B L
式中 : α —左侧转向轮转角 ; —右侧转向轮转角 ; β
( 1)
B—两侧主销轴线与地面相交点之间的距离 ; L—汽车前后轴距 ; R—转弯半径。
( 1) 可得理想的右轮转角 , 如式 ( 2) , 根据式
β 0=arctan
1+ B × tan! L
tan!
( 2)
S0—直线行驶时 , 转向齿条左球铰中心和左转向主 销 的 水
平距离 ;
"0—转向节臂与汽车纵轴线的夹角。
运用余弦定理和三角函数变换公式 , 经推导可得 :
"A +B - C ( ∠AO1B+∠BO1Y) = - Cy- S × cos"=cos — 2 2 2L( 3 S +y ) A 点的坐标值为 :
β 0=arctan
对于直线行驶时 , S =S0; 转向时 , 对于左转向轮 : S =S0- S 右转向轮 : S =S0+S。 由此得到 左 转 向 轮 转 角 随 齿 条 运 动 的 方 程 , 如 式 ( 5) 所 示 ; 右转向轮如式 ( 7) 所示 , 当 A 点位于 O1 点的左侧—即 Xa> B 时 : ( 5)
同理 , 当汽车右转向时 , Ackermann 转角关系如式 ( 3) ,
cot!=cot"+ B L
( 3)
- 2-
tan" 1- B × tan" L
" v
张立国等 : 汽车断开式转向梯形机构的优化设计
心的动态距离 , ( 4)
B β
第 12 期
根据式 ( 3) 可得理想的右轮转角 , 如式 ( 4) 所示 ,
原车转向梯形尺寸设为设计变量的初值 :
S0=280mm, L2=350mm, L3=120mm, y=- 50mm
—
( y2+S 2) 2×
4 优化结果及验证
中图分类号 : TH12 文献标识码 : A
2 断开式转向梯形数学模型
2.1 理想的左右转向轮转角关系
为了避免在汽车转向时产生的路面对汽车行驶的附加阻力 和轮胎磨损过快 , 要求转向系统尽可能地保证在汽车转向时 , 所 有的车轮均作纯滚动。 显然 , 这只有在所有车轮的轴线都相交于 一点时方能实现 , 此交点被称为转向中心。如图 1 所示 , 汽车左 转弯时 , 内侧转向轮转角 α应大于外侧车轮的转角 β 。 当车轮被 视 为 绝 对 刚 体 的 假 设 条 件 下 , 左 右 转 向 轮 转 角 α和 β应 满 足 ( 1) , Ackermann 转向几何学要求 , 式
—
( 6)
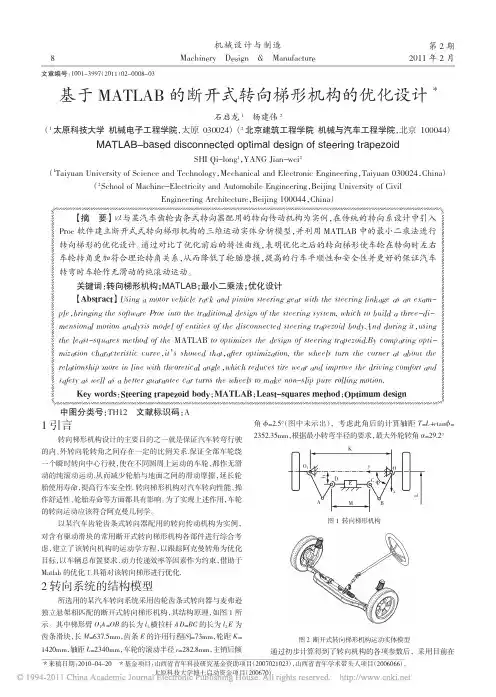
Fig.1 Motor turning schematic drawing
2.2 实际的左右转向轮转角关系
图 2 是一种含有驱动滑块的常用断开式转向梯形机构。齿 ( 滑块) 的直线 轮齿条转向机构将方向盘的旋转运动转化成齿条 运动 , 继而驱动转向梯形机构实现左右前轮转向。 v
A B o O1 S0
2 2 2
( 7)
( 8)
"0
3 优化目标函数和约束条件的确定
3.1 优化目标函数的确定
由 于 现 有 的 转 向 梯 形 机 构 并 不 能 够 完 全 满 足 Ackermann
L4
O3
转向几何学要求 , 实际上只能在一定的车轮转角范围内 , 使两侧 车轮偏转角的关系大体上接近于理想关系。 Matlab 软件中提供 了非线性规划的相关优化函数 , 因此 , 本着最大限度地逼近理想 的阿克曼转角的原则 , 我们采用离散化方法 , 给出了优化设计目
之偏距 , 图示位置取正值 , 反之取负值 ;
3.2 优化约束条件的确定
对 于 一 般 汽 车 , 其 方 向 盘 最 大 行 程 大 约 为± ! 约 三 圈) , 540( 轿 车 的 转 向 系 统 传 动 比 大 约 为 12 ̄20 , 转 向 轮 最 大 转 角 约 为 依据该轿车设计要求 , 其转向轮最大转角设计为 35! 左 27! ̄45! 。 右 , 而齿条的行程为 ± 由于横拉杆和转向节臂之间主要是 70mm。 传递力的作用关系 , 因 此 , 在 传 动 过 程 中 , 两 杆 之 间 应 该 尽 可 能 地保持小的压力角 , 以保证系统效率。 根据该轮 边 驱 动 电 动 车 的 布 置 尺 寸 和 上 述 设 计 基 本 要 求 , 确定各优化变量的取值范围为 :
R " L
O
β
图 1 汽车转向示意图
2 2 2 2 A +B - C C × y+S × " "=!+arccos - "0 — ( y2+S 2) 2× L3× 当 A 点位于 O1 点的右侧—即 Xa< B 时 : 2 2 2 2 A +B - C C × y+S × " }- "0 "={!- arccos
2 2
# % % % % % % $ % % % % % % &
2
S - y× "A2+B2- C2 + B Xa= C× — 2 ( y2+S 2) 2× y+S - × "A2+B2- C2 Ya= C×
—
S0=[250 , 330]; L2=[300 , 390]; L3=[100 , 130]; y=[- 60 , 0]
* 来稿日期 : 2007- 01- 03
[2]
!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!!"
##$
同济大学 中德学院 , 上海 201804)(
同济大学 汽车学院 , 上海 201804)
ducing the 3- dimension kinematic equations, applying the structure parameters of steering linkage as the design variables, using the ideal Ackermann angle and the vehicle's available space as objective function and constraint condition respectively. The test with the Adams virtual prototype model shows that the opti- mized steering trapezium mechanism remarkably improves the performance of the steering angles on both sides tracking the ideal Ackermann angle, rationalizes the variability of the transmission ratio during cor- nering and better satisfies the requirement on the pressure angle of the mechanical system. Key wor ds: Steer ing tr apezium ; Optimum design ; Acker mann angle; Vir tual pr ototype model
转向机
当 D 点位于 O2 点的右侧—即 Xa> B 时 :
断开式转向梯形机构设计及优化

转 向梯形 机构设 计 。的 主要 目的之 一 就是 保证 汽 车转弯 行驶 的内 、外 转 向轮转角 之 间存 在一 定 的 比例 关系 ,尽 可能地使得 全部 车轮绕 一个 瞬时 转 向 中心行驶 , 在不 同圆周上 运动 的车轮 . 都作 无滑 动 的 纯滚 动运动 . 从而 减少轮 胎与地 面之 间 的滑 动摩 擦 . 延 长轮胎使 用寿命 . 提高 行车 安全性 故研 究无 滑动
C t lt o v re - oe t l rI r v fC tlt 一 aa yi C n et r P t ni mp o e o aay i E c af o c
了流动 的分 离区和 涡流 区 其 中半椭球 形端 面载体 中心 区域速 度较高 . 均匀性 指数值 高 . 单位 时间 内参
ev n s 『 ] S a e 8 6 3 1 9 . ie e sJ . AE P p r9 2 3 , 9 8
参 考文献 :
『 ] D ne n ln , i im Mate.Viu l ain o 】 a ilW We da d W la R t s l h s ai t f z o
一
些 基 本 原 理 和方 法 对 其 进行 了空 间 运 动 分 析计 算 . 明 了 优 化 机 构 的 设计 思想 . 其 实 际 的 弹性 轮 胎 更 接 近 于 理 阐 使
论 转 向特 性 , 车 辆 的运 行 经 济性 和行 驶 安 全性 起 到一 定 的积 极作 用 。 对 关键 词 : 向梯 形 ; 位 参数 ; 间机 构 ; 化设 计 转 定 空 优
基于MATLAB的断开式转向梯形机构的优化设计_石启龙
MATLAB-based disconnected optimal design of steering trapezoid
SHI Qi-long1, YANG Jian-wei2 (1Taiyuan University of Science and Technology, Mechanical and Electronic Engineering, Taiyuan 030024, China ) Beijing University of Civil (2 School of Machine-Electricity and Automobile Engineering, Engineering Architecture, Beijing 100044, China ) 【摘 要】以与某汽车齿轮齿条式转向器配用的转向传动机构为实例, 在传统的转向系设计中引入 Proe 软件建立断开式式转向梯形机构的三维运动实体分析模型, 并利用 MATLAB 中的最小二乘法进行 通过对比了优化前后的特性曲线, 表明优化之后的转向梯形使车轮在转向时左右 转向梯形的优化设计。 车轮转角更加符合理论转角关系, 从而降低了轮胎磨损, 提高的行车平顺性和安全性并更好的保证汽车 转弯时车轮作无滑动的纯滚动运动。 关键词: 转向梯形机构; MATLAB; 最小二乘法; 优化设计 【Abstract】Using a motor vehicle rack and pinion steering gear with the steering linkage as an exam - ple, bringing the software Proe into the traditional design of the steering system, which to build a three-di - mensional motion analysis model of entities of the disconnected steering trapezoid body.And during it, using the least-squares method of the MATLAB to optimizes the design of steering trapezoid.By comparing opti - mization characteristic curve, it’ s showed that, after optimization, the wheels turn the corner at about the relationship more in line with theoretical angle, which reduces tire wear and improve the driving comfort and safety as well as a better guarantee car turns the wheels to make non-slip pure rolling motion. Key words: Steering trapezoid body; MATLAB; Least-squares method; Optimum design 中图分类号: TH12 文献标识码: A
转向梯形机构运动目标函数的建立与优化

依 据 三 角 的倍 角 公 式 :cs = 1 cs7 代 入 式 2of = + o2 , :
中得 :
O 一 ) sn i , i~ _ sn( - ) i y 0 F o
-
' 2
4 ̄ 9
,
)
一 c s 1 A os y o 一 2 c —
-
—
—
C Fz m- 0A 2 s 27 O ] - zm( c7 ) Sl + - - d  ̄- o ) . 7 l
.
L
厶 7 “
。
,
( 2 )
c os co 0 = 二 二 二 = = 二 = 二 = 二 = 二 -
这一 关 系 , 车 的转 向梯 形 就 是 为此 而 设计 的 。因 汽
此合 理地 确定 它 的几 何参 数 , 确 保 汽 车转 向特性 对
用能 近似 实现这 一要 求 的转 向梯 为 例 , 析 说 明建 解
立该 转 向梯 形 机 构 目标 函 数 及 优 化 设 计 的 方 法 。
cgo cgi = (见 图 1 tO— tO= : )
L
也是 汽车 操 纵 稳 定 性 指 标 之 一 。为 了 使 行 驶 的汽 车能按 转 向轮指定 方 向或 自动 地 保 持 直线 行 驶 , 我 们设计 的 主 要 任务 是 保 证 汽 车转 向 车 轮 除 具 有 一 定 的定 位 角 ( 销 内 倾 、 销 后 倾 、 轮 内倾 和 前 主 主 车 束) , 应 保 持 车 轮转 向 行驶 时所 有 的 车 轮 都 处 外 还 于纯滚 动 状 态 或 有 极 小 滑 动 。要 求 各 车 轮 的轴 线 交 于一点 , 绕 一 个 瞬 时 中 心做 圆周 运 动 , 足 阿 都 满 克曼 几何 学 要 求 。能 达 到 这 种 理 论 关 系 的运 动杆
分段式转向梯形断开点的优化设计

10.16638/ki.1671-7988.2020.05.027分段式转向梯形断开点的优化设计王成玲,刘富强,张勇,李玉(中国北方车辆研究所,北京100072)摘要:文章建立了某轮式车辆的前独立悬架和转向系统的参数化模型,阐述了分段式梯形断开点设计需要遵循的两点原则,分析了断开点三个方向坐标对阿克曼转向特性以及车轮跳动过程中前束角变化的影响,以实际外轮转角与理论外轮转角差值最小以及前束角变化最小为优化目标,对断开点位置进行了优化分析。
研究结果表明,断开点坐标的优化可以改善车辆转向特性,同时提高转向系统与悬架系统的运动协调性,为轮式车辆转向梯形的设计提出了较为合理的优化方案。
关键词:转向梯形;断开点;优化设计中图分类号:U461.6 文献标识码:A 文章编号:1671-7988(2020)05-93-03Optimization Design of Splitting Point of Steering TrapeziumWang Chengling, Liu Fuqiang, Zhang Yong, Li Yu( China North Vehicle Research Institute, Beijing 100072 )Abstract:The parametric analysis model of the suspension and steering system of certain wheeled vehicle has been established. Two design principle for Splitting Point of steering trapezium has been expounded. The effect of splitting point on Ackerman steering characteristics and toe angle has been studied. Taking minimum deviation between actual wheel turning angle from the angle and theoretical turning angle, the minimum variation of the toe angle as the optimal object, Optimization Design of Splitting Point has been studied. The results indicated that, the wheeled vehicle steering characteri -stics and the correspond between steering system and suspension has been improved by Optimization Design of Splitting Point. A reasonable optimization program for the optimize and design of vehicle is proposed in this paper.Keywords: Steering trapezium; Splitting point; Optimization designCLC NO.: U461.6 Document Code: A Article ID: 1671-7988(2020)05-93-03引言轮式车辆分段式转向梯形机构断开点的确定是转向梯形设计的难点[1-3]。
汽车断开式转向梯形机构的优化设计
第1 2期
20 0 7年 1 2月
文9 7 2 0 )2 0 0 — 3
机 械 设 计 与 制 造
Ma hi r De in c ne y sg & Ma f cu e nu a t r
【 摘
要 】 于空间几何 关系推 导出某汽车断开式转 向梯形机构的运动学方程 , 基 以转向梯形中各
个杆件 的空 间尺寸 、 空间位 置等参数 为设 计 变量 , 以跟 踪理 想 阿克 曼转 角为 目标 函数 , 以车辆对 转 向 系
统的要求为约束条件, 对该转向梯形机构进行优化设计。 于A A 的虚拟样机试验表明: 基 D MS 优化后的 转 向梯 形机 构 明显地提 高左右轮 转 角跟踪 理 想 阿克曼转 角的 能 力。在 转 向过程 中 , 传动 比变化 更 为合
Ke r s S e r n a e i m ;Op i u e i n; k r a n a g e y wo d : t e i g t p zu r t m m d sg Ac e m n n l ;Vi t a r t t p o e ru l oo y em d l p
a d c n tan o d to epe tv l .T e ts t h a i u lpr t tpe mo ls o h h pt— n o r t c n ii n rs c ie y h e twi t e Ad ms v r a o oy de h ws t a te o i s i h t t -
理 , 力 角更好 满足机械 系统传 递要 求 。 压
关键词 : 转向梯形 ; 优化设计 ; 阿克曼转角 ; 虚拟样机 【 s at r etam to pi z et nslt gA kr a t r gl kg ruhd— Abt c】hpe n e dt ot eacri ii em ns ei naet og e r s s h o mi a p tn c e n i h d cn e3 dm ni i m t q ai s ap n es u tr p rm tr o er g l k e∞ te uigt - ie so kn ai e ut n, p gt t cue aa ees f s ei n a h n e c o h r t n ig h
汽车转向梯形机构最佳方案的设计
有几何关系得
tgΑ= y [ (1 2) 3 S- x ]
tgΒ= y [ (1 2) 3 S+ x ] 整理得:
x=
S3 23
( tgΑ( tgΑ+
tgΒ) tgΒ)
,
y=
S3 ( tgΑ3 tgΒ) tgΑ+ tgΒ
根据最小二乘法将这两条实际特征曲线化成一
条近似的直线, 其斜率如下:
∑∑ K (实) =
a rcco s
d- a3 co s (q0- Α) a2+ d2- 23 a3 d3 co s (q0- Α)
见图 4。
图 4 F ig. 4
2. 5 转向理论关系计算公式
ΒL =
a rc tg
k L
1
+
1 tgΑ
2. 6 转向偏差计算公式
∆= Βs- ΒL 2. 7 公式中符号的意义 K —两主销中心线延长交地面的距离 S—两转向球头销中心与主销中心线垂直相交的距 离
上接第 29 页 洗油过滤器, 同时应注意监视油温、油色和油的粘 度。 出现油温上升, 油色加深的现象常常就是摩擦 片有早期磨损的迹象。 油的粘度是油的动力传递特 性的重要保证。 粘度下降, 会使液粘调速离合器带 负荷能力下降。M C 系列液粘调速器用油的粘度要 求在 40°C 时保持在 45- 55cst 的水平。 必要时, 可 以进行油样分析。
算公式, 杆件按最优区间的数据, 其精度 (即步长) 杆
件长度取 0. 1mm , 其底角按最优化区间的角度数, 其精度 (即步长) 取 0. 1°, 计算出相应数据的转向偏
差, 其偏差取最大值进行比较, 选出其中最小的一
种, 此状况下的杆件长度和底角是最好的, 也即是最
FSAE赛车转向系统设计及性能分析任务书及开题报告资料
附件一毕业设计任务书设计(论文)题目FSAE赛车转向系统设计及性能分析学院名称汽车与交通工程学院专业(班级)车辆工程姓名(学号)胡嗣林指导教师张代胜系(教研室)负责人卢剑伟一、毕业设计(论文)的主要内容及要求(任务及背景、工具环境、成果形式、着重培养的能力)背景:中国汽车工业已处于大国地位,但还不是强国。
从制造业大国迈向产业强国已成为中国汽车人的首要目标,而人才的培养是实现产业强国目标的基础保障之一。
中国大学生方程式汽车大赛(以下简称"FSAE")是中国汽车工程学会及其合作会员单位,在学习和总结美、日、德等国家相关经验的基础上,结合中国国情,精心打造的一项全新赛事。
FSAE活动由各高等院校汽车工程或与汽车相关专业的在校学生组队参加。
FSAE要求各参赛队按照赛事规则和赛车制造标准,自行设计和制造方程式类型的小型单人座休闲赛车,并携该车参加全部或部分赛事环节。
比赛过程中,参赛队不仅要阐述设计理念,还要由评审裁判对该车进行若干项性能测试项目。
在比赛过程中,参赛队员能充分将所学的理论知识运用于实践中。
同时,还学习到组织管理、市场营销、物流运输、汽车运动等多方面知识,培养了良好的人际沟通能力和团队合作精神,成为符合社会需求的全面人才。
大学生方程式赛车活动将以院校为单位组织学生参与,赛事组织的目的主要有:一是重点培养学生的设计、制造能力、成本控制能力和团队沟通协作能力,使学生能够尽快适应企业需求,为企业挑选优秀适用人才提供平台;二是通过活动创造学术竞争氛围,为院校间提供交流平台,进而推动学科建设的提升;大赛在提高和检验汽车行业院校学生的综合素质,为汽车工业健康、快速和可持续发展积蓄人才,增进产、学、研三方的交流与互动合作等方面具有十分广泛的意义。
任务:调研国内外赛车转向系统结构及原理,遵循FSAE竞赛规则完成赛车转向系统设计,转向梯形优化,系统建模与转向性能分析。
工具环境:CATIA/UG AutoCAD ADAMS Visio MATLAB Office办公软件等成果形式:①翻译相关外文文献不少于5000字②优化设计说明书一份③赛车转向系统三维模型一份能力培养:培养和锻炼学生搜集相关资料,综合运用所学汽车设计知识解决实际问题的能力、提高学生软件应用能力、独立完成赛车转向系统设计及相关问题的能力,为从事本专业有关工作打下坚实基础。
矿用自卸车断开式转向梯形机构影响参数分析
矿用自卸车断开式转向梯形机构影响参数分析摘要|以某矿用自卸车转向梯形机构断裂为例,从几何结构出发,推导出左右转向轮实际角度关系。
详细分析了断裂式转向梯形机构的影响因素对转向盘转角误差曲线的影响规律,揭示了转向梯形机构设计过程中需要优化的关键参数。
影响左右方向盘实际角度关系的参数有:主销中心距K、梯形臂a臂长、梯形底角、铰链点G与前轮轴的距离s、铰链点G与连接线C、D的距离h,分析结果表明:当H、a、E、s四个值变化量相同时,方向盘转角误差变化曲线由大到小的影响程度为H、E、a、s值,s值的变化对方向盘转角影响不大误差变化曲线。
θ值的变化对方向盘转角误差曲线的影响最大。
关键词:断开式转向梯形;轮转角误差;优化设计转向梯形机构设计的主要任务之一是根据给定的条件,通过选择相关参数来设计转向梯形机构。
梯形是为了保证车辆转弯时内外方向盘角度有一定的比例关系,以保证所有的车轮都绕着一个瞬时的转向中心运动,使在不同圆周上运动的车轮做纯滚动运动而不打滑,从而减小车轮与地面之间的滑动摩擦,延长轮胎的使用寿命,提高行车安全性[1]。
然而,受转向梯形机构特性的限制,在所有可行的转向角范围内,实际转向机构的转向角与理论转向曲线的关系曲线并不完全一致。
因此,优化方法只能使两者之间的差异(角度误差)最小化,并在整个转向角范围内合理分配[2]。
在矿用自卸车前轮采用独立悬架的情况下,要求一侧方向盘的上下跳动不影响另一侧方向盘的运动,转向梯形必须采用断开式梯形机构[3]。
在实际应用中,不同的模型具有不同的梯形结构,其影响因素也不同。
以某矿用自卸车断裂式转向梯形机构为例,根据四连杆的几何关系,推导出了左右转向轮的实际角度关系,分析了影响方向盘转角误差变化曲线的因素。
1转向机构的主要结构矿用自卸车转向机构由转向臂、转向横拉杆、转向摇臂和转向液压缸组成。
直线行驶时,转向液压缸两个腔室的油压相等。
左转向时,高压油进入左转向液压缸有杆腔和右转向液压缸无杆腔;右转向时,高压油进入左转向液压缸无杆腔和右转向液压缸杆腔转向液压缸在高压油的推动下使车轮转动。
汽车双横臂式悬架转向梯形断开点位置优化
示双横臂悬絮转向机卡暂的fjj环系统简化为树型系
统。首先将闭环暴统的铰链h?、h。切除,得到原系统
秘壤维系统豹寄舞辫(篱3)。萁关联舔簿s帮遥籍
矩簿?分别为
S—
一l十i 0 0
0 一l+l 0
O
0 —1 O
0
0
0 一l
0
0
0
0
0
0
0
0
0
0
O
O
O
0
O
0
—1+1
0 —1
(2)
T描
—1—1~1 0
0 一l~1 0
<13)
3计算实铹
利用举文程序对I'J6481AQ。N.。B双横臂悬架 转巍裁梅裁开点童皇爨进符了撬纯彀诗,巍撬匏浚诗
中取内侧转向轮转向角最大值聃一一30。,下摆臂摆 动角n=一6~+6。(相应车轮上下跳动±45 ram),I
—13,,=31,取投煮函数Fn为
fⅣl(04≤%≤106)
Wj=‘W2(104<00j≤20。)
(14)
}W3(20。<&≤‰)
分剜取w,={W,,W2,W3}一{1,l,i}、矾一
{1.5,l,0.5}和矾一{5,3,l}曼缀不同投蓬函数进
行优纯计算。凋6为汽车赢臻{亍驶时车轮跳动g|起
的摆动误羲。图7为优化前蓐车轮攥动误整分布圈。 霹燕取投薰丞数Wj={1.5,1,0.5}_魔识后车轮摆
动总误差为81.r,车轮最太转向角时的最大摆动
轮转角息分数。
2挽恁浚诗模黧
2。l蟊标鹾数
为了体聪转向轮不同转向熊lj才甜枣轮摆动误羲
的螫求不回,一般在最常使用的小转惠角像鬣工提,
车速较高,误箍要小;丽在菲缀常使掰的大转角位置
整体式转向梯形机构的优化设计
整体式转向梯形机构的优化设计随着机械设备的不断发展,对于机构的优化设计也变得越来越重要。
其中,整体式转向梯形机构是一种常见的机构类型,它在工业领域中具有重要的应用价值。
本文将探讨整体式转向梯形机构的优化设计。
整体式转向梯形机构是一种通过摆动约束框架来实现转向功能的机构。
目前,其主要应用领域为车辆转向系统。
通常情况下,该机构由主动轮、从动轮、转向架以及梯形连杆等部件组成。
其中,主动轮和从动轮通过梯形连杆相互连接,转向架则通过约束框架连接至主动轮和从动轮上,以实现车轮的转向功能。
整体式转向梯形机构的优化设计主要从以下几个方面展开:首先,对于梯形连杆的设计要求。
梯形连杆是整个机构的核心部件,其尺寸和形状对机构的性能起着至关重要的作用。
因此,在进行设计时,应根据机构的具体使用环境和转向要求,合理确定梯形连杆的尺寸和形状,以保证机构的工作稳定性和可靠性。
其次,对于转向架的设计要求。
转向架主要起到连接主动轮和从动轮的作用。
在优化设计中,应考虑到转向架的稳定性、刚度以及连接方式等因素,以确保转向架的性能达到要求。
再次,对于摆动约束框架的设计要求。
摆动约束框架用于约束转向架的转向运动,使车轮能够良好的适应路面的起伏和承受各种路况下的压力。
因此,在设计时,应考虑到摆动约束框架所承受的载荷和力矩的大小,以提高机构的适应性和稳定性。
最后,对于轮胎的选择要求。
整体式转向梯形机构的性能也受到轮胎的影响,因此,在进行优化设计时,应选择具有优良性能的轮胎,以提高车辆的使用寿命和行驶安全性。
综上所述,整体式转向梯形机构的优化设计应从多个方面展开,在具体应用中,根据不同情况灵活调整优化方案。
相信通过更加精细的优化,整体式转向梯形机构将能更好地满足工业生产和社会发展的需求,为推动机械设备的高质量发展做出更大的贡献。
数据分析是对大量数据进行分析和解释的过程,以发现潜在的模式、预测趋势或寻找关联性。
在现代社会,数据分析已经成为各个领域的重要部分。