
一种控制器通讯协议格式规范
指令前 7 个字节不变,后字节数据格式如下:
起始 说明
帧2
控制字
数据 命令字
长度
数据 1
数据 68H
代码 备注
01H 固定
04H CMD
开、关 指令
01H 固定
数据 2
信息 1
结 校验
束 码
符
DATA2
NEWS1
CS 16H
固 调光等级 故障信息 计算
定
2/7
2.3、调光指令下行通讯协议说明
指令前 7 个字节不变,后字节数据格式如下:
3.1、开关指令下行通讯协议说明:
指令前 7 个字节不变,后字节数据格式如下:
起始 说明
帧2
控制码
数据 命令字
长度
数据 1
数据
68H
C
04H CMD DATA1
代码
备注
选择下行方 式
开、关 控制 1 调 指令 光等级
控制器 码
LAM.P
控制器 码
数据 2 校验码 结束符
DATA2
CS
16H
控制 2 调 计算
位
D4 D8 D12 D16 D20 D24 D28 D32 D36 D40
选
备注
择
实时
功率 功率
电压 电流 功率 电能 电压 电流 功率 电能
上
数据
因素 因素 计 固
1
1
1
1
2
2
2
2
行
查询
1
2 算定
数据 数据 数据 数据 数据 数据 数据 数据
起始
数据
控制码
命令字
帧2
长度
68H 01H 21H 48H DATA1 DATA2
固定
D1-D4 D5-D8
实时数
电压数 电流数
据查询
据
据
指令
数据 1
DATA3 DATA4 DATA5
D9-D12 D13-D16 D17-D20
功率
功率因 用电量
素
校验 码 CS
计算
结束符 16H
固定
2.9、基本实时故障上报通讯协议说明
光等级
3.2、开关指令上行通讯协议说明:
说明 数据 代码 备注
指令前 7 个字节不变,后字节数据格式如下:
起始 帧2
控制码
数据 状态 1 控制器码
长度
68H
C
LONG STATE1 LAMP
选择下行方 式
开、关 控制器码
状态
数据 1
DATA1 控制 1 调
光等级
状态 2 数据 2
STATE1 DATA2 各控制 控制 2 调 器状态 光等级
指令前 7 个字节不变,后字节数据格式如下:
起始
数据
控制
说明
控制码
状态 1
帧2
长度
器码
数据 1
状态 2
信息 1
数据 2
信息 2
校结 验束 码符
数据
68H
C
07H 45H 03H DATA1 STATE2 NEWS1 DATA3
NEWS2 CS 16H
代码
备注
选择下 行方式
状态查 控制 控制 1 调 各控制 控制 1 故 控制 2 调 控制 2 故 计 询 器码 光等级 器状态 障信息 光等级 障信息 算
1/7
1、基本通讯格式如下:
起始 说明
帧1
地址位
数
起控
校结
据 状态
始制
验束
长 数据
帧2 码
码符
度
数据代 68H 01H 02H 03H 04H 05H 06H 68H C
码
L DATA CS 16H
1字 字节数
节
6 字节
1字 1字 1字
1字 1字
不定
节节节
节节
固
固
备注
固定
定
定
备注 1:检验码 CS 值由计算产生,1 个字节,从起始帧 1 开始到结束符前的所有字节的
02H
备注
固定
命令字 47H
调光指令
数据Байду номын сангаас1
DATA1 调光等
级
校验 码 CS
计算
结束 符 16H
固定
2.5、状态查询指令下行通讯协议说明:
指令前 7 个字节不变,后字节数据格式如下:
说明 起始帧 2 控制码 数据长度
数据代
68H
01H
01H
码
备注
固定
命令字 校验码
45H
CS
状态查 询指令
计算
结束符 16H 固定
模 256 的和,即二进制算数和,不操作 256 的溢出值;
备注 2:后续的所有指令格式中,前 7 个字节保存不变,即:68 01 02 03 04 05 06 这 6
个字节将不会变化,每次的指令前面都将保持这 6 个字节;
备注 3:串口 UART 通讯,TTL 电平,3.3V,波特率 9600,偶检验,8 数据位,1 停止位;
控
起始
说明
制
帧2
码
数 据 命令 长字 度
控制 1 数据
控制 2 数据
功率 功率 校
结
因素 因素 验
束
1
2码
符
数据
DATA DATA DATA DATA DATA DATA DATA DATA DAT DATA CS
68H C 29H 48H
16H
代码
1
2
3
4
5
6
7
8 A9 10
数据
D1- D5- D9- D13- D17- D21- D25- D29- D33- D37-
3/7
2.7、实时数据查询指令下行通讯协议说明:
指令前 7 个字节不变,后字节数据格式如下:
说明 起始帧 2 控制码 数据长度
数据代
68H
01H
01H
码
备注
固定
命令字 校验码
48H
CS
数据查 询指令
计算
结束符 16H 固定
2.8、实时数据查询数据上行通讯协议说明
说明
数据 代码 数据
位
备注
指令前 7 个字节不变,后字节数据格式如下:
2.1、开关指令下行通讯协议说明:....................................................................................... 2 2.2、开关数据上行通讯协议说明:....................................................................................... 2 2.3、调光指令下行通讯协议说明............................................................................................3 2.4、调光数据上行通讯协议说明............................................................................................3 2.5、状态查询指令下行通讯协议说明:............................................................................... 3 2.6、状态查询数据上行通讯协议说明:............................................................................... 3 2.7、实时数据查询指令下行通讯协议说明:....................................................................... 4 2.8、实时数据查询数据上行通讯协议说明........................................................................... 4 2.9、基本实时故障上报通讯协议说明................................................................................... 4 3、双路控制通讯格式说明:...........................................................................................................5 3.1、开关指令下行通讯协议说明:....................................................................................... 5 3.2、开关指令上行通讯协议说明:....................................................................................... 5 3.3、状态查询下行通讯协议说明:....................................................................................... 5 3.4、状态查询数据上行通讯协议说明:............................................................................... 5 3.5、实时数据查询下行通讯协议说明:............................................................................... 6 3.6、实时数据查询数据上行通讯协议说明:....................................................................... 6 3.7、调光指令下行通讯协议说明............................................................................................6 3.8、调光数据上行通讯协议说明............................................................................................7 3.9、双路控制实时故障上报通讯协议说明........................................................................... 7
DMC3000,DMC6000 控制器MODBUS RTU通讯协议_V1.01

6.CRC16 校验算法
const unsigned char auchCRCHi[]={ 0x00,0xC1,0x81,0x40,0x01,0xC0,0x80,0x41,0x01,0xC0,0x80,0x41,0x00,0xC1,0x81, 0x40,0x01,0xC0,0x80,0x41,0x00,0xC1,0x81,0x40,0x00,0xC1,0x81,0x40,0x01,0xC0, 0x80,0x41,0x01,0xC0,0x80,0x41,0x00,0xC1,0x81,0x40,0x00,0xC1,0x81,0x40,0x01, 0xC0,0x80,0x41,0x00,0xC1,0x81,0x40,0x01,0xC0,0x80,0x41,0x01,0xC0,0x80,0x41, 0x00,0xC1,0x81,0x40,0x01,0xC0,0x80,0x41,0x00,0xC1,0x81,0x40,0x00,0xC1,0x81, 0x40,0x01,0xC0,0x80,0x41,0x00,0xC1,0x81,0x40,0x01,0xC0,0x80,0x41,0x01,0xC0, 0x80,0x41,0x00,0xC1,0x81,0x40,0x00,0xC1,0x81,0x40,0x01,0xC0,0x80,0x41,0x01, 0xC0,0x80,0x41,0x00,0xC1,0x81,0x40,0x01,0xC0,0x80,0x41,0x00,0xC1,0x81,0x40, 0x00,0xC1,0x81,0x40,0x01,0xC0,0x80,0x41,0x01,0xC0,0x80,0x41,0x00,0xC1,0x81, 0x40,0x00,0xC1,0x81,0x40,0x01,0xC0,0x80,0x41,0x00,0xC1,0x81,0x40,0x01,0xC0, 0x80,0x41,0x01,0xC0,0x80,0x41,0x00,0xC1,0x81,0x40,0x00,0xC1,0x81,0x40,0x01, 0xC0,0x80,0x41,0x01,0xC0,0x80,0x41,0x00,0xC1,0x81,0x40,0x01,0xC0,0x80,0x41, 0x00,0xC1,0x81,0x40,0x00,0xC1,0x81,0x40,0x01,0xC0,0x80,0x41,0x00,0xC1,0x81, 0x40,0x01,0xC0,0x80,0x41,0x01,0xC0,0x80,0x41,0x00,0xC1,0x81,0x40,0x01,0xC0, 0x80,0x41,0x00,0xC1,0x81,0x40,0x00,0xC1,0x81,0x40,0x01,0xC0,0x80,0x41,0x01, 0xC0,0x80,0x41,0x00,0xC1,0x81,0x40,0x00,0xC1,0x81,0x40,0x01,0xC0,0x80,0x41, 0x00,0xC1,0x81,0x40,0x01,0xC0,0x80,0x41,0x01,0xC0,0x80,0x41,0x00,0xC1,0x81, 0x40};
EU控制器MODBUS通讯协议
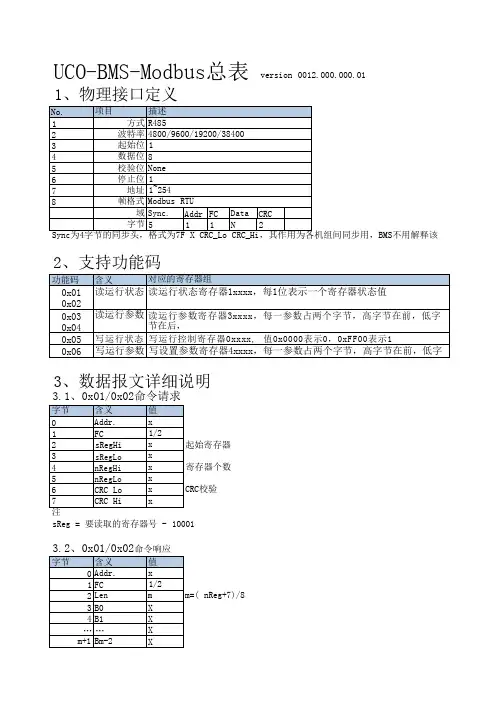
UCO-BMS-Modbus 总表 1、物理接口定义version 0012.000.000.01BMS 不用解释该2、支持功能码3、数据报文详细说明寄存器个数 校验 sReg = 要读取的寄存器号 - 10001命令响应1,每一bit 代表一个寄存器的值,0:表示关,1:表示开2,每个字节从bit0开始填充,最后一个字节的不足8位的,则剩余的高位添0sReg = 要读取的寄存器号 - 300011、sReg = 要读取的寄存器号 - 000012、0x0000表示关,0xFF00表示开写的值 校验 寄存器个数 校验如果写入成功,则数据原样返回,否则应答不成功原因- 400013.8、0x06命令响应1、如果写入成功,则数据原样返回,否则应答不成功原因2、如果写入成功,则值会写入EEPROM ,掉电保存4、异常响应除广播地址不响应外,本机接收请求,会有如下4中响应处理 1)接收到一个正确的,可以正常操作的命令请求,则响应一个正常的,有效的响应。
2)如果由于通讯错误,没有接收到有效的命令请求,则不响应 3)如果由于通讯错误,接收到命令请求中的CRC 校验错误,则不响应 4)如果接收到有效的请求命令,但却无法操作,比如寄存器不存在,或值无效,则返回一个例外 小节3详细描述了正常响应的报文格式如果数据报文无法操作,则按如下报文规则返回一个例外响应,例外响应的FC 的最高位置1写的值 校验 写的值 校验 写的值 校验 sReg = 要读取的寄存器号5、数据表6、协议使用详细说明6.1、6.1.1 读取开关量,01命令请求报文01 01 00 3C 00 27 BC 1C01命令响应报文0500 00 80 0B 00 97 8A字节0的bit0为61号寄存器值,bit1为62号寄存器的值,每8个连续的寄存器的值组成一个字节6.1.2 读取模拟量,03命令请求报文01 03 00 00 00 0585 C903命令响应报文01 030A FE 70 00 62 FD DA 00 00 00 00 2A BA2的补码表示,比如FE70为-400,除以6.1.3 控制命令,05命令请求报文01 05 00 1D FF 0005命令响应报文,控制成功01 05 00 1D FF 006.1.4 设置命令,06命令请求报文01 06 00 14 01 3D1C 3C1C 3C09 8F06命令响应报文,设置成功01 06 00 14 01 3D 09 8F2的补码表示,下发的数据=实际数据6.2、控制说明1、要进入手动或调测模式,用05命令,控制寄存器30,下发值FF00进入调测模式,下发值0000退2、所有部件的控制,必须进入调测模式才可以控制,否则返回控制不成功3、必须先启动内风机,才能开启其它部件,否则开启不了4、要进入强制制冷模式,用05命令,控制寄存器29,下发值FF00进入强制制冷,下发值0000退出5、所有06命令下发的设置值,都会写入到EEPROM中,掉电不丢失。
仪器通信协议标准

仪器通信协议仪器通信协议是用于规范仪器与计算机之间数据交换的标准,其体系结构主要包含物理层、数据链路层、网络层、传输层和应用层。
物理层物理层是仪器通信协议的最底层,主要负责传输比特流。
它定义了通信链路的机械、电气、功能和定时特性,以确保比特流的正确传输。
物理层协议规定了连接、传输和断开连接的方式,以及比特流的同步和错误控制方式。
常见的物理层协议包括RS-232、RS-485和USB等。
数据链路层数据链路层负责将比特流组合成帧,并在通信链路上发送和接收帧。
它定义了帧的格式和结构,以及帧的传输顺序和错误控制方式。
数据链路层还提供了流量控制功能,以确保数据的可靠传输。
常见的数据链路层协议包括以太网和Wi-Fi等。
网络层网络层负责将数据从源地址发送到目的地址。
它通过路由选择算法确定最佳路径,并建立和维护通信链路。
网络层还提供了拥塞控制和差错控制功能,以确保数据的可靠传输。
常见的网络层协议包括IP、ARP和ICMP等。
传输层传输层负责将数据分段并发送到目标主机。
它提供了端到端的通信服务,并确保数据的顺序和完整性。
传输层还提供了流量控制和差错控制功能,以确保数据的可靠传输。
常见的传输层协议包括TCP和UDP等。
应用层应用层负责提供应用程序之间的通信服务。
它定义了应用程序之间的通信协议,并提供了一组通用的应用程序接口。
应用层协议根据具体的应用需求而有所不同,但通常包括文件传输、电子邮件和Web浏览等功能。
常见的应用层协议包括HTTP、FTP和SMTP等。
总之,仪器通信协议是一个完整的体系结构,涵盖了从物理层到应用层的各个方面。
RS485通讯 modbus 协议
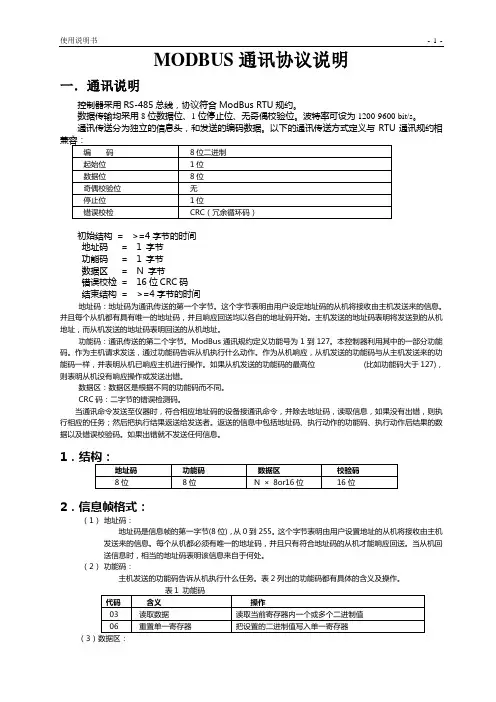
使用说明书 - 1 -_MODBUS 通讯协议说明一.通讯说明控制器采用RS-485总线,协议符合ModBus RTU 规约。
数据传输均采用8位数据位、1位停止位、无奇偶校验位。
波特率可设为1200-9600 bit/s 。
通讯传送分为独立的信息头,和发送的编码数据。
以下的通讯传送方式定义与RTU 通讯规约相初始结构 = >=4字节的时间地址码 = 1 字节功能码 = 1 字节数据区 = N 字节错误校检 = 16位CRC 码结束结构 = >=4字节的时间地址码:地址码为通讯传送的第一个字节。
这个字节表明由用户设定地址码的从机将接收由主机发送来的信息。
并且每个从机都有具有唯一的地址码,并且响应回送均以各自的地址码开始。
主机发送的地址码表明将发送到的从机地址,而从机发送的地址码表明回送的从机地址。
功能码:通讯传送的第二个字节。
ModBus 通讯规约定义功能号为1到127。
本控制器利用其中的一部分功能码。
作为主机请求发送,通过功能码告诉从机执行什么动作。
作为从机响应,从机发送的功能码与从主机发送来的功能码一样,并表明从机已响应主机进行操作。
如果从机发送的功能码的最高位(比如功能码大于127),则表明从机没有响应操作或发送出错。
数据区:数据区是根据不同的功能码而不同。
CRC 码:二字节的错误检测码。
当通讯命令发送至仪器时,符合相应地址码的设备接通讯命令,并除去地址码,读取信息,如果没有出错,则执行相应的任务;然后把执行结果返送给发送者。
返送的信息中包括地址码、执行动作的功能码、执行动作后结果的数据以及错误校验码。
如果出错就不发送任何信息。
1 2.信息帧格式:(1) 地址码: 地址码是信息帧的第一字节(8位),从0到255。
这个字节表明由用户设置地址的从机将接收由主机发送来的信息。
每个从机都必须有唯一的地址码,并且只有符合地址码的从机才能响应回送。
当从机回送信息时,相当的地址码表明该信息来自于何处。
欧姆龙plc通讯协议
欧姆龙PLC通讯协议简介PLC(Programmable Logic Controller,可编程逻辑控制器)是一种用于自动化控制的电子设备,广泛应用于工业控制系统中。
欧姆龙(Omron)是一家知名的自动化控制解决方案提供商,其PLC产品在许多行业中被广泛使用。
本文档将介绍欧姆龙PLC通讯协议,包括其基本原理、通讯方式以及常见的通讯协议类型。
通讯协议的基本原理在自动化控制系统中,PLC通讯协议起着关键的作用。
它定义了PLC与其他设备(如上位机、传感器、执行器等)之间进行数据交换的规则和格式。
通讯协议使得不同设备之间能够准确、可靠地传输和解析数据,实现各种控制操作。
通讯协议的基本原理包括以下几个方面:1.数据格式:通讯协议定义了数据在传输过程中的格式,通常包括数据头、数据体和数据尾等部分。
这些格式使得接收设备能够准确地解析数据,并执行相应的操作。
2.通讯方式:通讯协议规定了PLC与其他设备之间进行通讯的方式,包括串口通讯、以太网通讯等。
不同的通讯方式具有不同的特点和应用场景,选择合适的通讯方式可以提高通讯的稳定性和速度。
3.协议类型:通讯协议根据不同的应用场景和需求,分为多种类型,如Modbus协议、Profibus协议等。
每种协议都有自己的特点和优势,根据实际需求选择合适的协议能够实现更好的通讯效果。
欧姆龙PLC通讯方式欧姆龙PLC支持多种通讯方式,常见的包括串口通讯和以太网通讯。
下面将对这两种通讯方式进行简要介绍。
串口通讯串口通讯是一种基于RS232或RS485等标准的通讯方式,通过串口将PLC与其他设备连接起来。
欧姆龙PLC通常支持多个串口接口,可以与多个设备进行通讯。
串口通讯的优点是成本较低,适用于小规模的控制系统。
然而,由于串口通讯的传输速率较低,其通讯距离有限,且易受干扰。
因此,在一些大规模、复杂的控制系统中,串口通讯的应用相对较少。
以太网通讯以太网通讯是一种基于以太网协议的通讯方式,通过以太网将PLC与其他设备连接起来。
佳力图机房专用空调KN10控制器-通讯协议
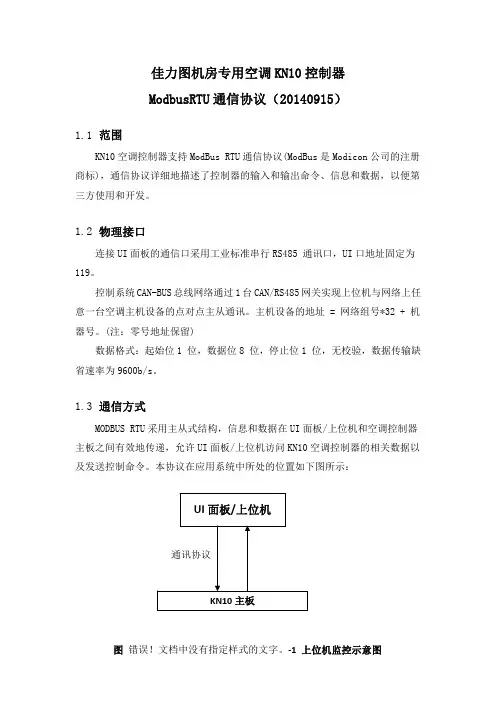
佳力图机房专用空调KN10控制器ModbusRTU通信协议(20140915)1.1范围KN10空调控制器支持ModBus RTU通信协议(ModBus是Modicon公司的注册商标),通信协议详细地描述了控制器的输入和输出命令、信息和数据,以便第三方使用和开发。
1.2物理接口连接UI面板的通信口采用工业标准串行RS485 通讯口,UI口地址固定为119。
控制系统CAN-BUS总线网络通过1台CAN/RS485网关实现上位机与网络上任意一台空调主机设备的点对点主从通讯。
主机设备的地址 = 网络组号*32 + 机器号。
(注:零号地址保留)数据格式:起始位1 位,数据位8 位,停止位1 位,无校验,数据传输缺省速率为9600b/s。
1.3通信方式MODBUS RTU采用主从式结构,信息和数据在UI面板/上位机和空调控制器主板之间有效地传递,允许UI面板/上位机访问KN10空调控制器的相关数据以及发送控制命令。
本协议在应用系统中所处的位置如下图所示:图 错误!文档中没有指定样式的文字。
‐1 上位机监控示意图1.4MODBURTU通信协议详述1.4.1数据字节格式描述信息传输为异步方式,并以字节为单位,每个字节由8 位二进制数组成: 表格 错误!文档中没有指定样式的文字。
-1 通迅格式起始位 1位数据位 8位奇偶校验位 无校验停止位 1位流控 无流控通讯速率 9600bps1.4.2数据帧结构描述通讯主要流程如下图:图 错误!文档中没有指定样式的文字。
-2 通讯流程 每个数据帧组成如下:(RTU模式)表格 错误!文档中没有指定样式的文字。
-2 帧结构地址码 功能码 数据信息 CRC校验8 位 8 位 N*8 位 16位1.地址码地址码是每次数据帧的第一字节(8 位),表明由用户设置地址的从机将接收由主机发送来的信息。
每个从机都必须有唯一的地址码,并且只有符合地址码的从机才能响应回送信息。
当从机回送信息时,回送数据均以各自的地址码开始。
QB2100控制器通讯协议
QB2100控制器通讯协议
河南驰诚电气股份有限公司
2018/04/03
1、概述
本协议适用于上位机软件与QB2100控制器之间的通讯协议,采用标准的ModbusRTU协议。
2、传输规范
工作方式:RS485半双工
波特率:默认9600
数据格式:起始位 1
数据位8
校验位None
停止位 1
流控制None
错误检测(Error Checking):CRC-16
3、通讯帧结构
1)主从命令格式
主站命令格式:
从站命令格式:
主:0103 00 6500 0194 15
从:0103 0200 00B8 44
2)QB2100控制器读取格式
QB2100控制器可以连接16路分线型探测器或64路总线型探测器,其中控制器上传时,分线型和总线型的寄存器起始地址是不同的。
QB2100控制器的16路分线型探测器通道号为A01-A16,对应的寄存器地址如下表:
QB2100控制器的64路总线型探测器通道号为D01-D64,对应的寄存器地址如下表:。
plc的通讯协议-概述说明以及解释
plc的通讯协议-概述说明以及解释1.引言1.1 概述PLC(Programmable Logic Controller)是一种专门用于工业控制系统的自动化控制器,具有可编程性和逻辑运算能力。
PLC通讯协议是PLC 与其他设备(如传感器、执行器、人机界面等)之间进行数据交换和通讯的规范和标准,是实现工业自动化控制系统中不同设备之间互联互通的重要手段。
在工业自动化领域,PLC通讯协议起着至关重要的作用,它使不同厂家、不同型号的设备能够实现数据传输和信息交换,实现设备之间的协同工作。
不同的PLC通讯协议具有不同的特点和适用范围,选择合适的通讯协议对于确保系统稳定性、性能和可靠性具有重要意义。
本文将深入探讨PLC通讯协议的概念、作用、常见类型及应用领域,以期帮助读者更全面地了解和掌握PLC通讯协议的基本知识,为工业自动化控制领域的实际应用提供参考和指导。
1.2 文章结构本文主要分为三个部分: 引言、正文和结论。
在引言部分,将对PLC通讯协议进行概述,介绍文章的结构和目的,为后续内容做铺垫。
在正文部分,将详细讨论PLC通讯协议的概念、作用、常见类型以及应用领域。
通过对这些内容的解析,读者将对PLC通讯协议有更深入的了解。
在结论部分,将总结PLC通讯协议的重要性,并展望其未来的发展趋势。
最后,通过一些结束语,对整篇文章做出一个简要的总结。
1.3 目的本文的目的是通过对PLC通讯协议的概念、作用、类型和应用领域的介绍,使读者能够更全面地了解PLC通讯协议在工业自动化领域中的重要性和必要性。
同时,希望通过对PLC通讯协议发展趋势的展望,引发读者对未来PLC通讯技术的思考和探讨。
通过本文的阐述,读者能够深入了解PLC通讯协议的相关知识,为工程师和技术人员在实际工作中应用和优化PLC通讯协议提供参考和指导。
2.正文2.1 PLC通讯协议的概念和作用PLC通讯协议是指用于控制系统中不同设备之间进行数据交换和通讯的规定和约定。
台达PLC通讯协议
台达PLC通讯协议协议名称:台达PLC通讯协议一、协议目的本协议的目的是规范台达PLC(可编程逻辑控制器)的通讯协议,确保不同设备之间的数据传输和通讯的稳定性和准确性。
二、协议范围本协议适用于所有使用台达PLC进行通讯的设备和系统。
三、协议内容1. 通讯接口台达PLC支持多种通讯接口,包括但不限于串口、以太网口、CAN总线等。
具体的通讯接口使用需根据实际情况进行选择。
2. 通讯协议台达PLC采用自有的通讯协议,协议格式如下:- 数据帧格式:起始字符 + 数据长度 + 数据内容 + 校验和 + 终止字符- 起始字符:用于标识数据帧的起始位置,固定为特定字符。
- 数据长度:表示数据内容的长度,以字节为单位。
- 数据内容:具体的数据内容,根据通讯需求进行定义。
- 校验和:用于校验数据的完整性和准确性,采用CRC校验算法。
- 终止字符:用于标识数据帧的结束位置,固定为特定字符。
3. 数据传输方式台达PLC支持多种数据传输方式,包括但不限于请求-应答方式、发布-订阅方式等。
具体的数据传输方式需根据实际情况进行选择。
4. 数据格式台达PLC支持多种数据格式,包括但不限于二进制、ASCII码等。
具体的数据格式需根据通讯需求进行选择。
5. 错误处理在数据传输和通讯过程中,可能会出现各种错误情况,包括但不限于通讯超时、数据丢失、数据错误等。
为了确保通讯的稳定性和准确性,需要对错误进行适当处理,包括但不限于重传、错误提示等。
6. 安全性保障为了保障通讯的安全性,台达PLC提供了多种安全机制,包括但不限于数据加密、身份认证等。
具体的安全机制需根据实际情况进行选择和配置。
7. 性能要求台达PLC的通讯协议应具备以下性能要求:- 通讯速度:根据实际需求,通讯速度应达到一定的要求,以保证数据传输的实时性。
- 通讯稳定性:通讯协议应具备较高的稳定性,能够在各种环境下正常工作。
- 通讯容错性:通讯协议应具备较高的容错性,能够自动处理错误情况,确保数据的准确性和完整性。
MODBUSTCPIP协议规范详细介绍
MODBUSTCPIP协议规范详细介绍Modbus是一种通信协议,广泛应用于工业自动化领域。
它定义了一种用于从控制器通信的通讯协议,包括了一系列规范与标准,其中Modbus TCP/IP是Modbus协议在以太网上的实现。
Modbus TCP/IP协议是基于TCP/IP协议的应用层协议。
它允许设备使用以太网通过Modbus协议进行通信。
Modbus TCP/IP协议通常用于连接远程设备、传感器和执行器等设备,通过网络进行数据交换与控制。
Modbus TCP/IP协议使用了客户端-服务器(C/S)的架构。
客户端是发出请求的设备,而服务器是提供数据和响应请求的设备。
客户端可以请求服务器读取或写入特定的数据寄存器。
请求消息和响应消息都是基于Modbus协议格式的数据报文。
Modbus TCP/IP协议规范定义了以下几个关键的方面:1. 消息格式:Modbus TCP/IP协议使用面向字节的通讯方式,每个字节都是8位的二进制数。
每个消息都包括了一些固定的字段,如事务标识符(transaction identifier)、协议标识符(protocol identifier)、消息长度(length)等。
这些字段用于标识和验证消息的完整性。
2. 寄存器地址:Modbus TCP/IP协议使用16位的地址来访问设备的寄存器。
可以通过请求消息的字段来指定要读取或写入的寄存器地址。
寄存器可以是输入寄存器、输出寄存器、保持寄存器和线圈。
输入寄存器是只读的,输出寄存器和保持寄存器是可读写的,而线圈是可读写的布尔值。
3. 功能码:Modbus TCP/IP协议使用功能码来标识要执行的操作类型。
常见的功能码包括读取输入寄存器(0x04)、读取保持寄存器(0x03)、写单个线圈(0x05)等。
不同的功能码对应不同的操作,客户端可以通过发送请求消息来执行相应的功能。
4.响应和错误处理:当服务器接收到客户端的请求消息后,会进行相应的处理并返回响应消息。