
《自动控制原理试卷》答案
湖北师范学院2010年“专升本”招生考试
《自动控制原理》试题答案
一、选择题(每题2分,共计20分)
1~5 CBBDA 6~10 BCDCA
二、简答题(每题5分,共计 20 分)
1、答:采样定理的内容是要求采样角频率s 必须满足如下关系:s 2max 。
max 是e(t)中含有的最高次谐波角频率。
2、答:绘制根轨迹的基本条件是幅值条件:G(s)H(s) = 1
相值条件G(s)H(s)=1800+K3600 (K = 0,1,2)
3、答:PID 控制器参数的工程整定方法主要有临界比例法、反应曲线法和衰减法。
4、答:控制系统的频率特性指稳定的线性定常系统的频率特性等于输出量的傅氏变换与输入量的傅氏变换。
三、应用题(12 分)
工作原理:出水量2与进水量一致,系统处于平衡状态,液位高度保持在H0。
当
出水量大于进水量,液位降低,浮子下沉,通过连杆使阀门L1开大,使得进水量增
大,液位逐渐回升;当出水量小于进水量,液位升高,浮子上升,通过连杆使阀门
1 关小,液位逐渐降低。
其中被控对象是水槽,给定值是
液面高度希望值
H0。
被控量是液面实际高度,干扰量是出水量2。
液
位控制系统方框图:
四、计算题(12分)
解:U r(s) = cs I(s)+U c(s)
R
1 +
cs
I(s)=Uc(s)
R2
5 分)
联立上式可解得:U c(s) R2(1+ R1Cs) U ( s) R + R + R R Cs
微分方程为:
du c + dt R + R CRR du
dt 1 CR
u r
7 分)
五、计算题(12 分) 解:(1)绘制根轨迹 (8 分) K *
9 3
s
+1 * G (s ) = s (s K
+3)2
K =K *9 v = 1
- 3 - 3
a =
3 60, 180
1
+ 2 =0 d d + 3 d = -1 K d * = d d +32 =4 D (s ) =
s 3 +6s 2 +9s + K *
=
Im D ( j ) = -3 +9
=0
Re
D ( j ) = -62 +K * =0 绘
制根轨迹如右图所示。
(2)(4分)依题有:
六、
① 渐近线:
② 分离点: 解出:
③ 与虚轴交点: 解: 0K * 计算题(12分)
2 G (s ) = (2s +1)(8s +1)
七、计算题(12分) 解:依题意有:
e (s ) = E (s ) e ( s ) =
X i (s ) -2 54 即: 0
K 6
K * = 54
1-G c (s )G 2(s )H (s )
1 + G 1 ( s ) G
2 ( s ) H ( s ) (6 分) 要使
E ( s ) = 0
G c (s )
=
1 G 2(s )H (s )
6 分)。
自动控制原理考试试卷及答案30套

第 5 页 共 70 页
自动控制原理试卷 A(3)
1、 . (10 分)已知某单位负反馈系统的开环传递函数为 G ( s ) =
6 ,试求系统的单位脉 s ( s + 5)
冲响应和单位阶跃响应。 2、 (10 分)已知单位负反馈系统的闭环零点为 -1,闭环根轨迹起点为 0,-2,-3,试确定系 统稳定时开环增益的取值范围。 3、 (10 分)已知系统的结构图如下,试求: (1)闭环的幅相特性曲线; (2)开环的对数幅频和相频特性曲线; (3)单位阶跃响应的超调量σ%,调节时间 ts; (4)相位裕量γ,幅值裕量 h。
' 近线如图。要求校正后幅值穿越频率 wc 。试求校正装置传递 = e ( l , c, d , e ,均为给定正常数)
函数 G c ( s ) 和校正后开环传递函数 G ( s ) 。
答案参见我的新浪博客:/s/blog_3fb788630100muda.html
1 和 G(jω)的交点是否为自振点。 N ( x)
答案参见我的新浪博客:/s/blog_3fb788630100muda.html
第 3 页 共 70 页
自动控制原理试卷 A(2)
1. (10 分)已知某单位负反馈系统的开环传递函数为 G ( s ) = 冲响应和单位阶跃响应。 2. (10 分) 设单位负反馈系统的开环传递函数为 G ( s ) =
K , S ( S + 2S + 1)
2
试绘制 K 由 0→+∞变化的根轨迹。若用角平分线法进行校正(超前 ) ,使校正后有复极点
−
S + Zc 1 3 ± j ,求校正装置 Gc ( s ) = ( Z c < Pc ) 及相应的 K 值。 2 2 S + Pc
自动控制原理试题(卷)(含答案解析)
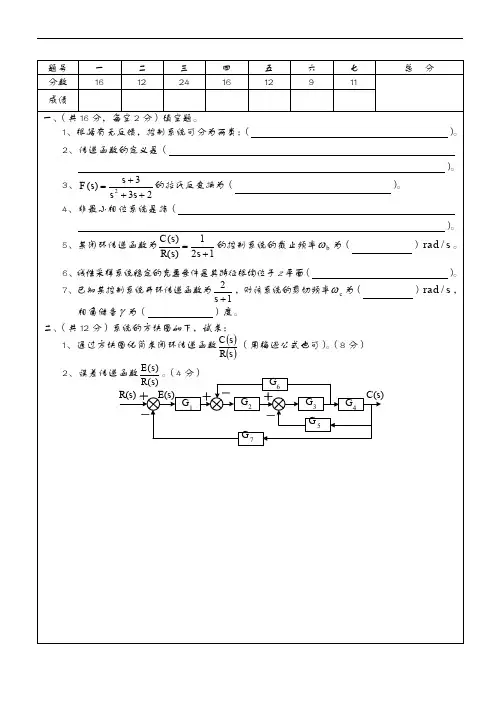
1、已知某单位负反馈系统的开环传递函数为 ,试确定使系统产生持续振荡的 值,并求振荡频率 。(6分)
2、下图中,图(a)为某一系统的开环幅相频率特性曲线,图(b)为另一系统的开环对数幅相频率特性曲线,PR为开环右极点数,试判断两个系统的闭环稳定性。(6分)
(a)(b)
燕山大学试卷密封线共8页第7页
六、(共9分)已知单位负反馈系统的开环传递函数为 ,试求:
1、绘制开环对数幅频特性曲线的渐近线。(4分)
2、输入为 时,闭环系统的稳态输出 。(5分)
七、(共11分)图(a)、(b)中,实线分别为两个最小相位系统的开环对数幅频特性曲线,采用校正后,曲线由实线变为虚线,试问:
1、串联校正有哪几种形式?(3分)
2、K、无阻尼振荡角频率 、有阻尼振荡角频率 的值。(6分)
3、系统的开环传递函数 。(2分)
4、静态误差系数Kp,Kv和Ka。(3分)
5、系统对单位阶跃、单位斜坡、单位加速度输入的稳态误差 , , 。(3分)
6、峰值时间 ,最大超调量 。(4分)
7、输入信号为 时,系统的稳态输出 、输出最大值 。(4分)
,即
所以, ,
2、(6分)
(a)N+-N-=0-2=0,ZR=PR-2N=6,所以闭环不稳定。(3分)
(b)N+-N-=2-1=1,ZR=PR-2N=0,所以闭环稳定。(3分)
六、(共9分)
1、(4分)
所以, , ;
2、(5分)
闭环传函为 ,
频率特性为
, ,即:
,即:
;
系统稳态输出为:
七、(共11分)
2、图(a)、(b)应分别采取什么校正方法?(4分)
3、图(a)、(b)所采取的校正方法分别改善了系统的什么性能?(4分)
自动控制原理试卷及答案
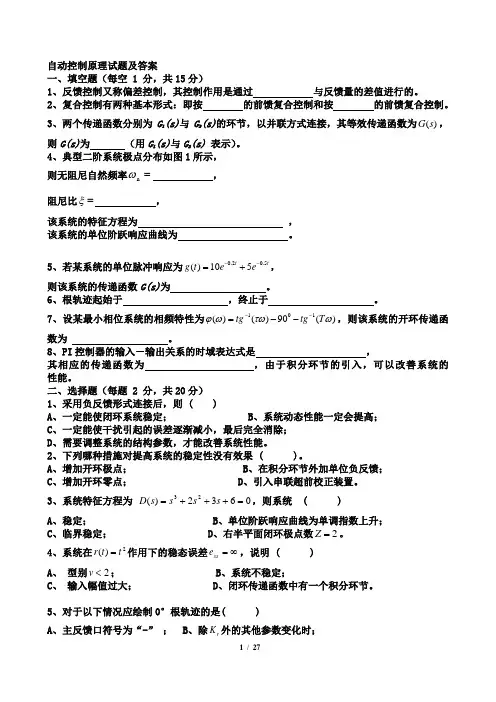
自动控制原理试题及答案一、填空题(每空 1 分,共15分)1、反馈控制又称偏差控制,其控制作用是通过 与反馈量的差值进行的。
2、复合控制有两种基本形式:即按 的前馈复合控制和按 的前馈复合控制。
3、两个传递函数分别为G 1(s)与G 2(s)的环节,以并联方式连接,其等效传递函数为()G s ,则G(s)为 (用G 1(s)与G 2(s) 表示)。
4、典型二阶系统极点分布如图1所示, 则无阻尼自然频率=n ω , 阻尼比=ξ ,该系统的特征方程为 , 该系统的单位阶跃响应曲线为 。
5、若某系统的单位脉冲响应为0.20.5()105t t g t e e --=+,则该系统的传递函数G(s)为 。
6、根轨迹起始于 ,终止于 。
7、设某最小相位系统的相频特性为101()()90()tg tg T ϕωτωω--=--,则该系统的开环传递函数为 。
8、PI 控制器的输入-输出关系的时域表达式是 ,其相应的传递函数为 ,由于积分环节的引入,可以改善系统的 性能。
二、选择题(每题 2 分,共20分) 1、采用负反馈形式连接后,则 ( )A 、一定能使闭环系统稳定;B 、系统动态性能一定会提高;C 、一定能使干扰引起的误差逐渐减小,最后完全消除;D 、需要调整系统的结构参数,才能改善系统性能。
2、下列哪种措施对提高系统的稳定性没有效果 ( )。
A 、增加开环极点;B 、在积分环节外加单位负反馈;C 、增加开环零点;D 、引入串联超前校正装置。
3、系统特征方程为 0632)(23=+++=s s s s D ,则系统 ( )A 、稳定;B 、单位阶跃响应曲线为单调指数上升;C 、临界稳定;D 、右半平面闭环极点数2=Z 。
4、系统在2)(t t r =作用下的稳态误差∞=ss e ,说明 ( )A 、 型别2<v ;B 、系统不稳定;C 、 输入幅值过大;D 、闭环传递函数中有一个积分环节。
5、对于以下情况应绘制0°根轨迹的是( )A 、主反馈口符号为“-” ;B 、除r K 外的其他参数变化时;C 、非单位反馈系统;D 、根轨迹方程(标准形式)为1)()(+=s H s G 。
自动控制原理试题及答案

自动控制原理试题及答案一、单项选择题(每题2分,共20分)1. 自动控制系统中,开环系统与闭环系统的主要区别在于()。
A. 是否有反馈B. 控制器的类型C. 系统是否稳定D. 系统的响应速度答案:A2. 在控制系统中,若系统输出与期望输出之间存在偏差,则该系统()。
A. 是闭环系统B. 是开环系统C. 没有反馈D. 是线性系统答案:B3. 下列哪个是控制系统的稳定性条件?()A. 所有闭环极点都位于复平面的左半部分B. 所有开环极点都位于复平面的左半部分C. 所有闭环极点都位于复平面的右半部分D. 所有开环极点都位于复平面的右半部分答案:A4. PID控制器中的“P”代表()。
A. 比例B. 积分C. 微分D. 前馈答案:A5. 在控制系统中,超调量通常用来衡量()。
A. 系统的稳定性B. 系统的快速性C. 系统的准确性D. 系统的鲁棒性答案:C6. 一个系统如果其开环传递函数为G(s)H(s),闭环传递函数为T(s),则闭环传递函数T(s)是()。
A. G(s)H(s)B. G(s)H(s)/[1+G(s)H(s)]C. 1/[1+G(s)H(s)]D. 1/G(s)H(s)答案:B7. 根轨迹法是一种用于()的方法。
A. 系统稳定性分析B. 系统性能分析C. 系统设计D. 系统故障诊断答案:B8. 一个系统如果其开环传递函数为G(s)H(s),闭环传递函数为T(s),则T(s)的零点是()。
A. G(s)的零点B. H(s)的零点C. G(s)和H(s)的零点D. G(s)和H(s)的极点答案:A9. 一个系统如果其开环传递函数为G(s)H(s),闭环传递函数为T(s),则T(s)的极点是()。
A. G(s)的零点B. H(s)的零点C. 1+G(s)H(s)的零点D. G(s)和H(s)的极点答案:C10. 一个系统如果其开环传递函数为G(s)H(s),闭环传递函数为T(s),则系统的稳态误差与()有关。
自动控制原理试卷及答案
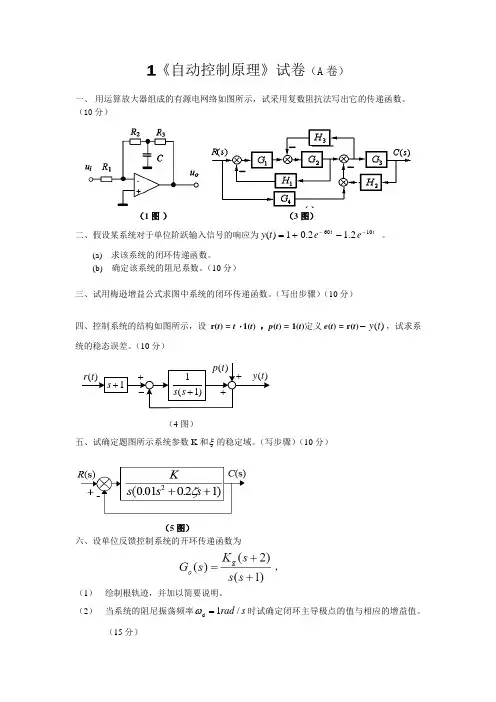
1《自动控制原理》试卷(A 卷)一、 用运算放大器组成的有源电网络如图所示,试采用复数阻抗法写出它的传递函数。
(10分)(1图 )(3图)二、假设某系统对于单位阶跃输入信号的响应为t te et y 10602.12.01)(---+= 。
(a) 求该系统的闭环传递函数。
(b) 确定该系统的阻尼系数。
(10分)三、试用梅逊增益公式求图中系统的闭环传递函数。
(写出步骤)(10分)四、控制系统的结构如图所示,设 r(t ) = t ⋅ 1(t ) ,p (t ) = 1(t )定义e (t ) = r(t ))(t y -,试求系统的稳态误差。
(10分))(t p )(t r -++)(t y 1+s )1(1+s s +(4图)五、试确定题图所示系统参数K 和ξ的稳定域。
(写步骤)(10分)(5图)六、设单位反馈控制系统的开环传递函数为(1) 绘制根轨迹,并加以简要说明。
(2) 当系统的阻尼振荡频率s rad /1d =ω时试确定闭环主导极点的值与相应的增益值。
(15分)七、最小相位系统的开环对数幅频特性的渐近线如图所示,确定系统的开环传递函数。
(10分)八、已知最小相位系统校正前后系统的折线对数幅频特性如图所示,其中Lo(ω)为校正前特性,L开(ω)为校正后特性。
(1)试作出校正装置的对数幅频特性Lc(ω)(折线);(2)试写出校正装置的传递函数Gc(s);(3)计算校正后系统的相位裕度γ。
(15分)cp为s右半平面上的开环根的个数,v为开九、设开环系统的奈氏曲线如下图所示,其中,环积分环节的个数,试判别闭环系统的稳定性。
(10分)(a)(b)2《自动控制原理》试卷(B 卷)一、 求下图所示系统的传递函数)(/)(0s U s U i 。
(10分)(1图) (3图)二、假设某系统对于单位阶跃输入信号的响应为t t e e t y 10602.12.01)(---+= 。
(a) 求该系统的闭环传递函数。
自动控制原理考试试卷及答案

自动控制原理考试试卷及答案一、选择题(每题2分,共20分)1. 下列哪项不是自动控制系统的基本组成部分?A. 控制器B. 被控对象C. 执行机构D. 操作人员答案:D2. 在自动控制系统中,下列哪项属于反馈环节?A. 控制器B. 执行机构C. 被控对象D. 反馈元件答案:D3. 下列哪种控制方式属于闭环控制?A. 比例控制B. 积分控制C. 微分控制答案:D4. 下列哪种控制方式属于开环控制?A. 比例控制B. 积分控制C. 微分控制D. 比例-积分控制答案:A5. 在自动控制系统中,下列哪种控制规律不会产生稳态误差?A. 比例控制B. 积分控制C. 微分控制D. 比例-积分-微分控制答案:B6. 下列哪种控制方式适用于一阶惯性环节?A. 比例控制B. 积分控制C. 微分控制答案:A7. 在自动控制系统中,下列哪种环节不会产生相位滞后?A. 比例环节B. 积分环节C. 微分环节D. 比例-积分环节答案:A8. 下列哪种控制方式可以使系统具有较好的稳定性和快速性?A. 比例控制B. 积分控制C. 微分控制D. 比例-积分-微分控制答案:D9. 在自动控制系统中,下列哪种环节可以使系统具有较好的阻尼效果?A. 比例环节B. 积分环节C. 微分环节D. 比例-积分环节答案:C10. 下列哪种控制方式可以使系统具有较好的跟踪性能?A. 比例控制B. 积分控制C. 微分控制D. 比例-积分-微分控制答案:D二、填空题(每题2分,共20分)1. 自动控制系统的基本组成部分有:控制器、被控对象、执行机构、________。
答案:反馈元件2. 在自动控制系统中,反馈环节的作用是________。
答案:减小系统的稳态误差3. 闭环控制系统的特点有:________、________、________。
答案:稳定性好、快速性好、准确性高4. 开环控制系统的缺点有:________、________、________。
自动控制原理试卷含答案4套完整(免费)
课程名称: 自动控制理论 (A/B 卷 闭卷)试卷A一、填空题(每空 1 分,共15分)1、反馈控制又称偏差控制,其控制作用是通过 与反馈量的差值进行的。
2、复合控制有两种基本形式:即按 的前馈复合控制和按 的前馈复合控制。
3、两个传递函数分别为G 1(s)与G 2(s)的环节,以并联方式连接,其等效传递函数为()G s ,则G(s)为 (用G 1(s)与G 2(s) 表示)。
4、典型二阶系统极点分布如图1所示,则无阻尼自然频率=n ω ,阻尼比=ξ ,该系统的特征方程为 ,该系统的单位阶跃响应曲线为 。
5、若某系统的单位脉冲响应为0.20.5()105t t g t e e --=+,则该系统的传递函数G(s)为 。
6、根轨迹起始于 ,终止于 。
7、设某最小相位系统的相频特性为101()()90()tg tg T ϕωτωω--=--,则该系统的开环传递函数为 。
8、PI 控制器的输入-输出关系的时域表达式是 , 其相应的传递函数为 ,由于积分环节的引入,可以改善系统的 性能。
二、选择题(每题 2 分,共20分)1、采用负反馈形式连接后,则 ( )A 、一定能使闭环系统稳定;B 、系统动态性能一定会提高;C 、一定能使干扰引起的误差逐渐减小,最后完全消除;D 、需要调整系统的结构参数,才能改善系统性能。
2、下列哪种措施对提高系统的稳定性没有效果 ( )。
A 、增加开环极点;B 、在积分环节外加单位负反馈;C 、增加开环零点;D 、引入串联超前校正装置。
3、系统特征方程为 0632)(23=+++=s s s s D ,则系统 ( )A 、稳定;B 、单位阶跃响应曲线为单调指数上升;C 、临界稳定;D 、右半平面闭环极点数2=Z 。
4、系统在2)(t t r =作用下的稳态误差∞=ss e ,说明 ( )A 、 型别2<v ;B 、系统不稳定;C 、 输入幅值过大;D 、闭环传递函数中有一个积分环节。
自动控制原理试题库20套和答案详解
一、填空(每空1分,共18分)1.自动控制系统的数学模型有 、 、 、共4种。
2.连续控制系统稳定的充分必要条件是 。
离散控制系统稳定的充分必要条件是 。
3.某统控制系统的微分方程为:dtt dc )(+0.5C(t)=2r(t)。
则该系统的闭环传递函数 Φ(s)= ;该系统超调σ%= ;调节时间t s (Δ=2%)= 。
4.某单位反馈系统G(s)=)402.0)(21.0()5(1002+++s s s s ,则该系统是 阶 型系统;其开环放大系数K= 。
5.已知自动控制系统L(ω)曲线为:则该系统开环传递函数G(s)= ;ωC = 。
6.相位滞后校正装置又称为 调节器,其校正作用是 。
7.采样器的作用是 ,某离散控制系统)()1()1()(10210T T e Z Z e Z G -----=(单位反馈T=0.1)当输入r(t)=t 时.该系统稳态误差为 。
二. 1.求图示控制系统的传递函数.求:)()(S R S C (10分)R(s)2.求图示系统输出C(Z)的表达式。
(4分)四.反馈校正系统如图所示(12分)求:(1)K f=0时,系统的ξ,ωn和在单位斜坡输入下的稳态误差e ss.(2)若使系统ξ=0.707,k f应取何值?单位斜坡输入下e ss.=?五.已知某系统L(ω)曲线,(12分)(1)写出系统开环传递函数G(s)(1) (2) (3)(2)求其相位裕度γ(3)欲使该系统成为三阶最佳系统.求其K=?,γmax =?六、已知控制系统开环频率特性曲线如图示。
P 为开环右极点个数。
г为积分环节个数。
判别系统闭环后的稳定性。
(要求简单写出判别依据)(12分)七、已知控制系统的传递函数为)1005.0)(105.0(10)(0++=s s s G 将其教正为二阶最佳系统,求校正装置的传递函数G0(S)。
(12分)一.填空题。
(10分)1.传递函数分母多项式的根,称为系统的2. 微分环节的传递函数为3.并联方框图的等效传递函数等于各并联传递函数之4.单位冲击函数信号的拉氏变换式5.系统开环传递函数中有一个积分环节则该系统为型系统。
(完整版)自动控制原理试题答案
∑∆∆=i i i s s Q s H )()(1)(zidpngkongzhi1 闭环系统(或反馈系统)的特征:采用负反馈,系统的被控变量对控制作用有直接影响,即被控变量对自己有控制作用 。
2 典型闭环系统的功能框图。
自动控制 在没有人直接参与的情况下,通过控制器使被控对象或过程按照预定的规律运行。
自动控制系统 由控制器和被控对象组成,能够实现自动控制任务的系统。
被控制量 在控制系统中.按规定的任务需要加以控制的物理量。
控制量 作为被控制量的控制指令而加给系统的输入星.也称控制输入。
扰动量 干扰或破坏系统按预定规律运行的输入量,也称扰动输入或干扰掐入。
反馈 通过测量变换装置将系统或元件的输出量反送到输入端,与输入信号相比较。
反送到输入端的信号称为反馈信号。
负反馈 反馈信号与输人信号相减,其差为偏差信号。
负反馈控制原理 检测偏差用以消除偏差。
将系统的输出信号引回插入端,与输入信号相减,形成偏差信号。
然后根据偏差信号产生相应的控制作用,力图消除或减少偏差的过程。
开环控制系统 系统的输入和输出之间不存在反馈回路,输出量对系统的控制作用没有影响,这样的系统称为开环控制系统。
开环控制又分为无扰动补偿和有扰动补偿两种。
闭环控制系统 凡是系统输出端与输入端存在反馈回路,即输出量对控制作用有直接影响的系统,叫作闭环控制系统。
自动控制原理课程中所讨论的主要是闭环负反馈控制系统。
复合控制系统 复合控制系统是一种将开环控制和闭环控制结合在一起的控制系统。
它在闭环控制的基础上,用开环方式提供一个控制输入信号或扰动输入信号的顺馈通道,用以提高系统的精度。
自动控制系统组成 闭环负反馈控制系统的典型结构如图1.2所示。
组成一个自动控制系统通常包括以下基本元件 .给定元件 给出与被控制量希望位相对应的控制输入信号(给定信号),这个控制输入信号的量纲要与主反馈信号的量纲相同。
给定元件通常不在闭环回路中。
2.测量元件 测量元件也叫传感器,用于测量被控制量,产生与被控制量有一定函数关系的信号。
自动控制原理试卷及答案20套1
《自动控制原理》试卷(一)A一、)(/)(s R s C二、 系统结构图如图所示,τ取何值时,系统才能稳定 ?(10分)三、已知负反馈系统的开环传递函数为, 42)2()(2+++=s s s K s W k(1) 试画出以K 为参数系统的根轨迹;(2) 证明根轨迹的复数部分为圆弧 。
(15分)四、已知一单位闭环系统的开环传递函数为)15.0(100)(+=s s s W K ,现加入串联校正装置:101.011.0)(++=s s s W c ,试: (20分)(1) 判断此校正装置属于引前校正还是迟后校正?(2) 绘制校正前、后系统及校正装置的对数幅频特性。
(3) 计算校正后的相位裕量。
五、非线性系统结构如图所示,设输入r=0, 绘制起始点在0)0(,1)0(00==>=c cc c 的c c -平面上的相轨迹。
(15分)C )(s )(s o六、采样控制系统如图所示,已知: (15分)1.求出系统的开环脉冲传递函数。
2.当输入为)(1*)(1*)(1)(221t t t t t t r ++=时,求稳态误差ss e 。
七、用奈氏稳定判据判断如下图所示系统的稳定性。
其中,(1)─(3)为线性系统,(4)─(6)为非线性系统。
(15分)《自动控制原理》试卷(一)B一、 控制系统的结构如下图。
(1) 当F (s )=0时,求系统闭环传递函数)()()(s R s C s =Φ;(2) 系统中H 2(s )应满足什么关系,能使干扰F (s )对输出C (s )没有影响?(10分)二、. 设某控制系统方框图如图所示,要求闭环系统的特征值全部位于s =-1垂线之左,试确定参数K 的取值范围。
(10分)三、.一单位负反馈系统的开环传函为)15.0()125.0()(++=s s s K s W ,欲使该系统对单位阶跃函数的响应为一振幅按指数规律衰减的简谐振荡时间函数,试用根轨迹法确定K 值范围(要求首先绘制根轨迹,求出并在图上标注主要的特征点参数)。