
S7-1200PLC基于MODBUS通信协议的数据采集及远程传送应用
S7-1200PLC 基于Modbus 通信协议的数据采集及远程传送应用
通过采集各个换热站房的实时数据,建立集中供热热网监控系统既可以实时总览热网当前运行工况又可以分析室外温度及系统供热量变化趋势,做出整体运行规划,指导运行实现自动控制。
Modbus 协议是一种已广泛应用于当今工业控制领域的通用通信协议。
通过此协议,控制器相互之间、或控制器经由网络(如以太网)可以和其它设备之间进行通信。
Modbus 通信物理接口可以选用串口(包括RS232和RS485),也可以选择以太网口。
S7-1200 设计紧凑、组态灵活且具有功能强大的指令集,这些特点的组合使它成为控制各种应用的完美解决方案。
TIA 博途全集成自动化软件用于S7-1200项目管理、编程和调试,在库函数中嵌套了Modbus-RTU 和Modbus-TCP 功能库,可以利用该库函数顺利完成PLC 与第三方设备和上位机的通信。
1系统概述
典型换热站所需监测的运行参数有一次侧供水压力和供水温度、一次侧回水压力和回水温度、二次侧供水压力和供水温度、二次侧回水压力和回水温度、循环变频器工作频率和故障状态、补水变频器工作频率和故障状态。
各换热站现场PLC 与智能仪表和变频器通信采集系统运行数,并通过Internet 或企业局域网,上传至主控中心。
操作员从控制中心通过该系统能够方便地得到子站运行的数据并向子站下达控制指令。
数据采集以及远程传送系统连接如图1所示。
2 系统设计
2.1 站内设备数据采集系统设计
目前大多数换热站内设备的运行参数都是通过智能仪表进行运算处理后显示。
智能仪表兼备标准模拟量信号输出接口和RS485 Modbus 协议通信接口。
变频器工作状态输出也可以通过数字量输出接口、标准模拟量信号输出接口和RS485 Modbus 协议通信接口输出。
数字量输出和模拟量输出能够表达的状态位和数据内容非常有限,而以支持Modbus 协议的通信方式可以读出几乎所有的工作参数值,并能够实现远程参数修改和控制。
因此选择485总线方式连接换热站房内智能仪表、变频器与PLC 通信模块,并通过Modbus-RTU 协议进行设备间通信是一个优选方案。
在Modbus-RTU 总线通信中,智能仪表及变频器作为从站,只需选择Modbus-RTU 通信协议并且为设备分配不重复的站地址即可。
所有主从站点的通信端口设置参数必须一致。
S7-1200 PLC 作为主站必须配备RS485通信模块才能实现Modbus-RTU 协议通信。
S7-1200 图1 换热站数据采集以及远程传送系统图
PLC提供了专门的Modbus库实现Modbus-RTU通信,其通信的基本原理是:首先S7-1200 PLC 程序开始运行时,调用一次Modbus库中的功能块MB_COMM_LOAD来组态CM11241 RS485模块上的端口,对端口进行配置;其次调用Modbus库中的功能块MB_MASTER作为Modbus主站与支持Modbus协议的设备进行通信。
S7-1200PLC作为主站通信是由DATA_ADDR(从站中的起始Modbus地址)和MODE(读、写、诊断模式)参数一起确定实际Modbus消息中使用的功能代码。
DATA_PTR(数据指针)指向要写入或读取的数据的CPU DB地址,该DB必须为“非仅符号访问”DB类型。
在TIA V12以上平台中,将该DB属性中的“优化的块访问”选项取消。
S7-1200 PLC主站发送带有站地址标识的数据来寻址不同的从站,同时不同的从站通过响应带有站地址标识的数据给主站,以完成整个通信过程。
这种轮询通信,可以根据发送和接收完成的标志来完成,即发送完成后启动接收,接收完成后再启动下一次发送。
也可以以固定的时间间隔进行轮询。
每个S7-1200 CPU的CM1241 485通信模块理论上最多支持247个Modbus子站,但是在实际应用时需要考虑CPU的性能以及轮循Modbus子站时间。
2.2数据远程传送系统设计
Modbus-TCP是标准的网络通信协议,S7-1200 PLC通过CPU上PN接口进行TCP/IP通信,不需要额外的通信硬件模块,Modbus-TCP使用开放式用户通信连接作为Modbus通信路径。
在S7-1200 PLC的库函数中嵌套了Modbus-TCP功能块库,它包含了Server 和Client的库函数, 编程时可以直接调用该库函数可实现与上位机的Modbus-TCP通信。
在该系统应用中S7-1200 PLC作为 Modbus Tcp Server (服务器),调用“MB_SERVER”指令处理Modbus-TCP客户机的连接请求、接收Modbus功能的请求并发送响应,设置连接ID、IP端口等参数。
MB_HOLD_REG是“MB_SERVER”指令的Modbus保持寄存器的指针,保持寄存器可以是全局DB块或M区,如果是DB块则需要定义为“非仅符号访问”DB类型。
S7-1200 PLC作为网络的服务器端,上位机可以按需建立连接访问PLC的数据区,这样在上位机对多个换热站的PLC连接中不会占用太多的资源。
3 结束语
本设计方案在多个城市供热系统中得到应用。
实际运行结果表明,该控制系统抗干扰能力强、自动化程度高,并可以大量减少现场布线,是一种很好的工程化实现方法。
通过以太网的方式进行数据远传也是当前最稳定的数据传送方式。
S7-1200 PLC同时支持有关基于字符的串行协议的点对点通信,可为通信提供更大的自由度和灵活性编程。
s7-1200plc的modbustcp通信分析

s7-1200plc的modbustcp通信分析S7-1200 PLC是西门子公司推出的一款低成本、可编程的控制器,具有高效稳定的运行和良好的可扩展性,可满足工业自动化控制系统中的各种需求。
Modbus TCP通信是一种常见的工业通信协议,支持TCP/IP协议栈,可以广泛地应用于工业自动化系统中。
S7-1200 PLC提供了多种通信接口,包括以太网接口、串口接口等,其中以太网接口是支持Modbus TCP通信协议的。
以太网接口允许PLC与其他设备进行数据通信,其中包括Modbus TCP通信。
Modbus TCP通信协议是Modbus ASCII和Modbus RTU通信协议的延伸,使用开放式通信协议,基于TCP/IP网络,具有更高的传输速度和更强的可靠性。
Modbus TCP通信协议使用TCP连接代替串行连接,可以同时连接多个设备。
Modbus TCP通信协议支持各种数据传输方式,包括二进制数据、ASCII码和RTU形式。
Modbus TCP通信协议采用了客户端/服务器模型,客户端发送请求,而服务器则对请求进行响应。
S7-1200 PLC作为服务器,接收客户端的请求,处理请求并返回相应的结果。
S7-1200 PLC使用TSEND_C函数和TRCV_C函数实现Modbus TCP通信。
TSEND_C函数用于发送数据,TRCV_C函数用于接收数据。
在使用TSEND_C函数和TRCV_C函数前,需要对Modbus TCP通信进行初始化。
初始化Modbus TCP通信需要设置IP地址、端口号和通信参数等。
在Modbus TCP通信中,每个数据都有一个唯一的标识号,称为寄存器地址。
寄存器地址用于识别数据在PLC中的位置。
S7-1200 PLC支持读取位、读取字和读取双字等不同的读取方式,可以根据需要进行设置。
S7-1200 PLC还支持写入位、写入字和写入双字等不同的写入方式。
Modbus TCP通信协议需要设备地址来确定通信设备,S7-1200 PLC的设备地址默认为1。
简述西门子PLC的S7-1200的MODBUSTCP通信的客户端及服务器设置
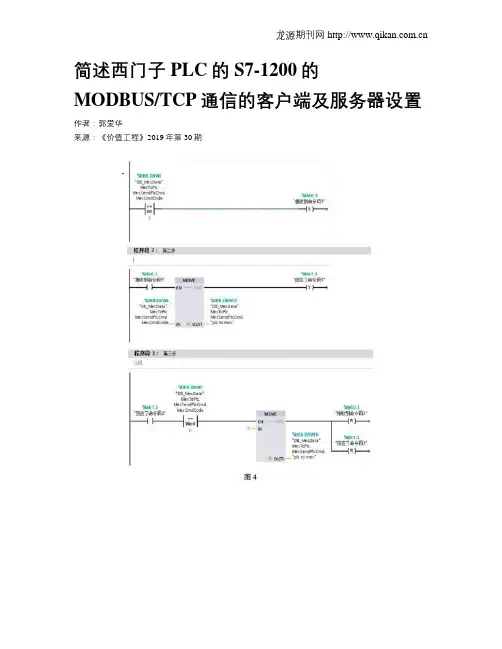
简述西门子PLC的S7-1200的MODBUS/TCP通信的客户端及服务器设置作者:郭爱华来源:《价值工程》2019年第30期摘要:MODBUS/TCP是MODBUS 通讯中的一种以太网通讯方式,MODBUS/TCP通讯对使用硬件要求低,应用广泛。
西门子PLC的S7-200可以设置为MODBUS/TCP通信方法,其中使用了两个MODBUS/TCP命令“MB_CLIENT”指令和“MB_SERVER”指令,它们分别将PLC设置MODBUS客户端和MODBUS服务器,本文重点介绍这两个命令的设置方法。
Abstract: MODBUS/TCP is an Ethernet communication method in MODBUS communication. MODBUS/TCP communication has low hardware requirements and a wide range of uses. The Siemens PLC S7-1200 can be set to the MODBUS/TCP communication method, in which two MODBUS/TCP commands "MB_CLIENT" and "MB_SERVER" are used, which respectively set the PLC as a MODBUS client for industrial robots and MODBUS server for MES manufacturing process execution and management system. This paper focuses on the setting methods of these two commands.关键词:MODBUS/TCP;S7-1200;客户端;服务器Key words: MODBUS/TCP;S7-1200;client;server中图分类号:TP368.5 ; ; ; ; ; ; ; ; ; ; ; ; ; ; ; ; ;文献标识码:A ; ; ; ; ; ; ; ; ; ; ; ; ; ; ; ; ;文章编号:1006-4311(2019)30-0204-030 ;引言自动化系统包括多种通讯协定,它们是可以应用于工业控制器上的通用语言。
如何通过Modbus协议实现S7-1200与S7-200通讯
如何通过Modbus协议实现S7-1200与S7-200通讯文献西门子S7-1200紧凑型PLC在当前的市场中有着广泛的应用,由于其性价比高,所以常被用作小型自动化控制设备的控制器,这也使得它经常与Modbus仪表(扫描枪、打印机等设备进行通讯。
因为没有第三方Modbus仪表,这里就以S7-200作为第三方的仪表为例介绍Modbus通讯。
1. 控制系统原理图i:通讯系统原理2. 硬件需求S7-1200 PLC目前有3种类型的CPU:1) S7-1211C CPU.2) S7-1212C CPU.3) S7-1214C CPU.这三种类型的CPU最多都可以连接三个串口通信模版。
本例中使用的PLC硬件为:1) PM1207 电源(6EP1 332-1SH71 )2) S7-1214C ( 6ES7 214 -1BE30 -0XB0 )3) CM1241 RS485 ( 6ES7 241 -1CH30 -0XB0 )4) CPU224XP (6ES7 214-2AD23-0XB0)3. 软件需求1) 编程软件Step7 Basic V10.5 ( 6ES7 822-0AA0-0YA0)2) 编程软件STEP 7 MicroWIN ; Modbus库软件选项包我们通过下述的实际操作来介绍如何在Step7 Basic V10.5中组态S7-1214C和S7-200的Modbus通信4. 组态4.1 S7-1200作Modbus 主站,S7-200作Modbus 从站S7-1200作为Modbus主站的配置步骤如下:点击桌面上的“Totally Integrated Automation Portal V10图标,打开如下图:Taldtlly Intr-qi dTr-rl AulcimdiEi-wrip“j■貝HiqiFJEr piaftnI to ・ f 1 Lirtit ProjE-cL virw图2:新建S7 -1200项目首先需要选择“Create new projec选项,然后在“Project name里输入Modbus_Master;在“Path ”修改项目的存储路径为“C”;点击“Create”这样就创建了一个文件Modbus的新项目。
s7-1200plc的modbustcp通信分析
s7-1200plc的modbustcp通信分析ModbusTCP是基于TCP/IP的Modbus协议的实现方式。
它是一种网络协议,主要用于通信控制器,设备和相关电子设备之间的沟通。
本文主要讨论S7-1200PLC的ModbusTCP通信分析。
1,介绍:S7-1200PLC 是一种可编程控制器,可以为客户提供最智能的系统结构和最全面的功能,为工业应用控制提供极高的性能。
因为支持ModbusTCP,它也可以作为工业网络的一种通信协议。
2,ModbusTCP协议:ModbusTCP协议基于TCP/IP协议,它是Modbus协议的网络实现,它使得Modbus协议可以在以太网上使用。
ModbusTCP协议对以太网上的以太网报文进行了一定的封装,来实现Modbus混合以太网通信。
ModbusTCP协议中主要涉及三方面内容:(1) Modbus从机地址:Modbus从机一般有32个,其地址从1开始,最多可达到255;(2) Modbus功能码: ModbusTCP功能码包括01,02,03,04,05,06,15,16,17等,各种功能码对应不同的功能,需要根据不同要求而定;(3)数据长度:这个是需要传输的数据字节长度和格式,以帧传输为例,一个帧可以传输8个字节,共用2个字节定义数据长度。
3,S7-1200PLC的ModbusTCP应用:S7-1200PLC使用ModbusTCP协议,是可以将本地的Modbus从机的设备连接到一个中央的Modbus主机。
它可以实现实时的数据传输和状态检测,来方便实现可靠的远程监测系统。
S7-1200PLC的ModbusTCP应用有以下几点:(1)支持Modbus TCP/IP的RTU和ASCII模式通信,可实现设备远程监测;(2)可实现Modbus客户端和服务器端,支持以组播或广播形式发送读数据,支持双向数据交换;(3)可以实现功能码01至0B和1E至4D的读写,支持读取字和位,支持Modbus TCP的多种功能码;(4)支持网络拓扑结构和网络地址搜索,可在不同IP地址域中实现统一的远程管理;(5)可以进行多种通信方式的转换,支持Modbus、OPC、OGEM、OPL等多种协议通信;(6)支持缓冲数据报文转发功能,实时控制读写数据;(7)实现Modbus单片机应用控制,可在实时系统中迅速添加新的通信协议;(8)能够实现多用户的安全管理,通过密码进行数据时间校验。
s7-1200plc的modbustcp通信分析

s7-1200plc的modbustcp通信分析S7-1200 PLC是西门子推出的一款高性能、高可靠的工业自动化控制器,它具有紧凑的结构和强大的功能,适用于各种工业控制应用。
而ModbusTCP是一种常用的工业通信协议,它被广泛应用于工业控制系统中,用于PLC、HMI和其他设备之间的通信。
本文将对S7-1200 PLC的ModbusTCP通信进行分析,探讨其通信原理、配置方法和常见问题及解决方法,以帮助工程师更好地理解和应用S7-1200 PLC的ModbusTCP通信功能。
1. ModbusTCP通信原理ModbusTCP是基于TCP/IP协议的Modbus通信协议的一种实现方式,它采用了现代化的网络通信技术,具有高速传输、稳定性强等特点。
在S7-1200 PLC中,通过配置S7-1200 CPU的通信模块,可以实现与其他设备(如HMI、传感器、执行器等)之间的ModbusTCP通信。
通信的基本原理是通过TCP/IP网络将数据从一个设备传输到另一个设备,其中包括ModbusTCP通信的功能码、数据地址、数据类型等信息。
S7-1200 PLC通过配置ModbusTCP 通信参数,建立与其他设备的通信连接,实现数据的读取和写入。
S7-1200 PLC的ModbusTCP通信配置主要包括以下几个步骤:2.1 配置CPU参数打开TIA Portal软件,选择相应的S7-1200 PLC项目,进入PLC程序编辑界面。
在“设备配置”中选择CPU,点击“属性”进行参数配置。
在“通信”选项中选择“以太网”通信方式,并配置IP地址、子网掩码等基本参数。
还需配置CPU的ModbusTCP通信功能使能,并设置通信模块的通信速率、数据位数等相关参数。
2.3 配置通信数据区在TIA Portal软件中,选择PLC程序编辑界面,添加ModbusTCP通信的数据区。
根据通信需求,设置读写数据的地址、数据类型、数据长度等参数。
s7-1200plc的modbustcp通信分析
s7-1200plc的modbustcp通信分析西门子S7-1200 PLC是一种高级控制器,可用于控制和监控各种工业过程。
它支持多种通信协议,其中包括Modbus TCP。
Modbus TCP是一种通信协议,用于在工业自动化系统中传输数据。
S7-1200 PLC通过Modbus TCP与其他设备进行通信,例如传感器、执行器或其他PLC。
在Modbus TCP通信中,PLC可以充当Modbus TCP客户端或服务器。
客户端将发送请求并接收响应,而服务器将接收请求并返回响应。
在进行Modbus TCP通信之前,首先需要配置PLC的网络设置。
这包括IP地址、子网掩码和网关地址。
确保与其他设备在相同的网络上,并确保其IP地址在网络范围之内。
在PLC中,需要创建一个Modbus TCP通信模块。
在该模块中,可以定义与其他设备之间的通信参数,例如IP地址和端口号。
还可以定义要发送和接收的数据类型和数据量。
PLC还需要定义Modbus TCP请求和响应。
请求通常包括读取或写入数据的目标设备地址、数据类型和数据长度。
响应包括返回的数据。
在PLC中发送Modbus TCP请求时,首先需要建立与目标设备的连接。
然后,将请求发送到目标设备的IP地址和端口号。
目标设备将接收到的请求进行处理,并返回响应。
在PLC中接收Modbus TCP响应时,首先需要检查响应的状态。
如果响应正常,则可以提取所需的数据。
如果响应错误,则需要进行适当的处理。
在进行Modbus TCP通信时,还需要注意数据的顺序。
有两种顺序可供选择:Big-Endian(大端)和Little-Endian(小端)。
确保在PLC和其他设备之间选择相同的顺序,以确保数据的正确传输和解释。
西门子S7-1200 PLC通过Modbus TCP实现与其他设备的通信。
在进行通信之前,需要配置网络设置和创建通信模块。
然后,可以通过发送请求和接收响应来进行通信。
为保证通信的正常进行,需要注意数据顺序和处理响应的状态。
PLC通讯MODBUS协议的应用及编程
PLC通讯MODBUS协议的应用及编程叙述:现为大家讲解一下MODBUS的应用,现在工业控制上位机和下位机通信大部分采用通信协议为MODBUS,可想而知机器与机器通信的重要性。
一:MODBUS系统框架图二:MODBUS运用MODBUS 通讯的底层为 RS485 信号采用双绞线进行联接就可以了,因此传输距离较远,可达 1000 米,抗干扰性能比较好,且成本低,在工业控制设备的通讯中被广泛使用,现在众多厂家的变频器、控制器都采用了该协议。
传送数据格式有HEX 码数据和ASCII 码两种,分别称为MODBUS-RTU 和MODBUS-ASCII 协议,前者为数据直接传送,而后者需将数据变换为 ASCII 码后传送,因此 MODBUS-RTU 协议的通讯效率较高,处理简单,使用得更多。
MODBUS 为单主多从通讯方式,采用的是主问从答方式,每次通讯都是由主站首先发起,从站被动应答。
因此,如变频器之类的被控设备,一般内置的是从站协议,而 PLC 之类的控制设备,则需具有主站协议、从站协议。
现在以 MODBUS-RTU 协议为例,说明通讯帧的典型格式:请求帧格式:从机地址+0x03+寄存器起始地址+寄存器数量+CRC 检验。
正常响应帧格式:从机地址+0x03+字节数+寄存器值+CRC 检验三:PLC 编程时应该注意以下信息:从机地址:主站发送帧中,该地址表示目标接收从机的地址;从机应答帧中,表示本机地址;从机地址的设定范围为 1~247,0 为广播通信地址。
操作类型:表示读或写操作;0x1=读线圈操作;0x03=读寄存器操作;0x05=改写线圈操作;0x06=改写寄存器操作。
对于变频器而言,只支持 0x03 读、0x06 写的操作。
寄存器起始地址:表示对从机中要访问的寄存器地址,对于 MD280、MD320 系列变频器的访问时,对应的就是"功能码号"、"命令地址"、"运行参数地址";数据个数:即从"寄存器起始地址"开始要连续访问的数据个数,对于寄存器变量,以 word 为单位。
一步步教你Modbus通讯,再不会就真的没办法了!
一步步教你Modbus通讯,再不会就真的没办法了!
本文将介绍S7-1200PLC和V20变频器的Modbus通讯详细步骤。
1.找一台带有RS485通讯模块的S7-1200PLC和一台V20变频器。
2.将RS485模块与V20变频器相连,接线的方法是红色线接P+,绿色线接N-。
3.设置V20的变频器参数。
4.创建博途项目并上传S7-1200PLC的硬件组态。
5.设置RS485模块的参数,模块的通讯参数要与V20设置的通讯参数要一致,我这里设置的是9600,8,偶。
6.添加Modbus通讯指令。
7.修改初始化指令背景DB里的mode参数为4。
8.程序测试,电机正常启动停止,其中modbus地址为40100的地址为命令源,047E为停止,047F为正转,0C7F为反转,地址为40100的地址为频率源,16#0-16#4000对应0Hz-50Hz。
9.可以通过观察模块的通讯指示灯可以观察通讯是否成功,如果TX,RX交替闪烁即为通讯成功。
虚拟仪器与S7-1200系列PLC 基于Modbus TCP协议实现PC对PLC监控
虚拟仪器与S7-1200系列PLC 基于Modbus TCP协议实现PC对PLC监控LabVIEW是一种图形化编程软件,使用灵活方便,虚拟仪器开发环境能支持多种接口通信,而以太网接口的通信方式被广泛应用到工业设备中,本文详细介绍了使用LabVIEW内置的TCP模块编写上位机的程序,利用了ModbusTCP/ IP 协议实现了PC主机与西门子S7-1200PLC的通信,PC机读取并写入PLC数据块DB的数据。
从而实现对运行设备的监控。
标签:Modbus TCP/IP协议;虚拟仪器;S7-1200PLC1引言LabVIEW不仅具有强大的虚拟仪表功能,还具有丰富的图形界面模块,支持多种通信协议、数字信号处理。
在工业设备控制上用LabVIEW实施设备运行状态显示和设备在PC机上控制,不仅能够达到智能的人机界面、智能化控制,而且便于专业技术人员对控制系统软件的二次开发。
本文以开发垂直升降类机械式立体停车库的上位机为背景,介绍了用LabVIEW实时在线显示车库运行状态和存取车辆的功能。
2 Modbus TCP客户机与服务器Modbus客户机:允许用户应用控制与远程设备的信息交换。
客户机根据用户应用向Modbus客户机接口的发送要求中所包含的参数来建立一个Modbus请求。
Modbus客户机接口提供一个接口,使得用户应用能够生成各类Modbus服务的请求,该服务包括对Modbus应用对象的访问。
Modbus服务器在收到一个Modbus请求以后,模块激活一个本地操作进行读、写、或完成其他操作。
本文将运用Modbus TCP/IP技术实现计算机和西门子S7-1200PLC之间的通信。
3 系统硬件组成上位机上位机采用普通计算机。
由于本系统采用以太网连接,所以要求计算机必须安装有以太网卡。
下位机下位机使用西门子S7-1215C AC/DC/RL Y PLC,固件版本4.2。
选用的CPU 集成两个带隔离的PROFINET以太网端口,该端口都可用于编程上传和下载,支持PC与PLC间通信。
基于S7―1200 PLC的MODBUS―TCP通信应用
摘要:modbus-tcp是运行在tcp/ip上的modbus传输协议。
应用modbus-tcp构建的工业太网络具有组网简单,通信高效、稳定的特点,因而在工业工程中得到了较多的应用。
该文以modebus-tcp通信在全国工业机器人技术大赛中的具体应用为例,详细阐述了modebus-tcp 在以西门子自动化设备为基础的工业工程中的一般用法。
关键词:tia portal;modbus-tcp;s7-1200 plc前言西门子tia portal全集成自动化软件是业内首个采用统一工程组态和软件项目环境的自动化软件,适用于西门子所有自动化工程任务,功能非常强大。
目前,国内还在广泛使用的西门子早期产品s7-200 plc系列不能在该系统平台上应用。
随着西门子s7-1200 plc逐渐替代s7-200,tia portal软件系统必将在国内得到广泛使用。
modbus-tcp协议是运行在tcp/ip上的modbus报文传输协议。
通过此协议,控制器相互之间可以通过工业以太网和其他设备之间通信。
互联网编号分配管理机构给协议赋予的tcp 编口号为502。
在全国工业机器人技术大赛系统中使用的plc为s7-1200系列,因此必需用tia portal软件来为硬件组态及进行系统程序开发和调试。
系统中s7-1200 plc为modbustcp server,调用“mb_server”指令处理客户机的连接请求、接收modbus功能的请求并发送响应。
1 工业机器人技术大赛系统简介该系统由工业机器人、agv小车、生产流水线、视觉识别单元、立体库、码垛机、控制柜等设备组成。
主控plc安装在控制柜中,采用西门子1215c dc/dc/dc型s7-1200 plc,扩展了3个i/o模块。
与主控plc安装在一起的还有一个思博康8口导轨式非网管型工业以太网交换机。
系统中的s7-1200 plc、工业机器人单元、视觉识别单元均支持modbus-tcp通信协议,设备上都带有rj45连接口。