
四元数矩阵函数
唯 一 确定 的 , 们称 为 A 的复 J r a 我 od n标 准 形 . 我 们知 道 关 于 复矩 阵 函数 已有 丰 富 的理 论 ( E 3 , 用 四 元数 矩 阵 J r a 见 6)利 od n标 准 形 与 复 矩 阵 函数 的 知识 , 们 可 以定 义 与讨论 一些 重 要 的四 元数 矩 阵 函数 . 我 设 A ∈ H , 果存 在 ∈ H 以及 0 X ∈ H 使 得 AX = x , 如 ≠ 则称 为 A 的 一个
i = 一 k 一 一 1 设 口= a + a i aj+ ak∈ H , O— a — a i aj— a k表示 O的 . l z+ 3 4 用 l l — 3 z 4 l
共轭. a ∈ H, 设 , 我们有 , 一蕊 = + a 用 D 表示除环 D 上的 ×n , 一 一 矩阵的集
维普资讯
第 2 2卷 第 2期 20 0 2年 6月
数 学 理 论 与 应 用
M A THEM ATI CAL THEORY AND APPLI CATI ONS
Vo1 2 . . 2 NO 2
Jn 0 2 u e2 0
四元数矩阵 函数 。
其 中
。 : … ,, 不 同 的复数 , 为 A 的 复特 征 值 的指 标 , 任 意 复值 函数 厂( ) 只要 , , 为 t n 对 ,
(D, 2 k= 12 … , 有 意 义 , 称 在 ( ,, 5 则 A)上 有 定 义 , f( , ) 称 2)f ( ,
合. 设 ∈ H , 用 表 示 的 共 轭矩 阵 , 表示 的 共轭 转 置矩 阵 .
设 ∈ H , 则 可唯 一地 写 成 A — A。 A , 中 。A ( + J其 , ∈ ~. 们定 义 的复 表 我 示矩 阵[ 1— 4 ]为
一
(- = A I _
常 的 定义 ) 由四元 数矩 阵的 右特 征值 理论 , 们有 . 我
( A)r C : a Ac l ( ) () 2
2 四 元 数 矩 阵 函 数
设 A∈ , A 的 最小 多 项式 为 且
t ): ( — 1 ( — 2 … ( — ) , n( — ) — )z —
右 特 征值 . 元数 矩 阵的 右 特 征值 已经 有 系 统 的研 究和 结 果 ( [ ] E ] [ ] . 们 用 ( 四 见 1 ,z ,4 ) 我 A)
表 示 A的 右特 征值 集合 , 为 A的 右谱 . a A .表 示 Ac 称 用 ( ) 的复 特 征值 的 集合 ( 按复 矩 阵论 中通
彭 震春 ( 洲 师 范 高 等专 科 学校数 学 系 , 洲 , 1 0 7 株 株 4 20 )
摘 要 本 文 给 出 了四 元数 矩 阵 函数 的 定 义 , 论 了四 元 数 矩 阵 函 数 的 一 些 性 质 讨
四 元数 矩 阵 函数
关键词
F n to so a e n o a rx u cin fQu tr in M ti
Pe g Zh nc n e hun
( e a t e to a h ma is Zh z o a h rCo lg Z u h u, 1 0 7 D p rm n fM t e t u h u Te c e l e, h z o 4 2 0 ) c e
Abs r c T hi pe s us e he de i ton an o r is o unc i ns o ta t s pa rdic s s t fnii d pr pe te f r f to fqua e ni a rx t r on m t i K e wor s q t ni f c ins ofm a rx y d ua er on un to t i
f(。 , , , 2) f ( ) … 厂
…
,
厂
( , = , , , 为 厂在 ( 上 的值 ( [ ] . 里 ( 表 示 复矩 阵 的复 特 征值 )k= 2 … 5 =1 A) 见 6 )这 A)
集合 ( 复 矩 阵论 中通 常 的定 义) 按 . 设 A × H , — P_J 其 中 为 A 的 J r a A 。P, od n标准 形 , ( ) 一个 复 函数 , 且 厂( ) 厂 为 并 在 a J) 有 定义 , 由复矩 阵 函数理 论 , ( ( 上 则 厂 )有定 义 , 们可 以 定 义 我
显然 , 们有 ( 我 B) f— A B ( + B) ( 一 Ac+ B ( ) 一 a 任 取 口∈ R. 口 . A
引理 1 (o d n标 准形 定理 , [ ]中定理 1 设 ∈ H 一 则 存在 可逆 矩 阵 P ∈ H J ra 见 1 ) ,
使 得
A — P - P , 1 () 1
1 引 言
近 年来 , 于 四元 数矩 阵的 研 究 比较 活 跃 [ 关 1— 5 , 尚未 见到 对 四 元 数 矩 阵 函数 的 系 统 ]但 的讨 论 , 文 将 对四 元数 矩 阵 函数 作 一些 初步 讨 论 . 本 设 R 为实 数 域 , c为复 数 域 , = R④ Ri Rj Rk为 实 四元数 体 , 中 k… i H ④ ④ 其 j ,
・
黄 礼平 教 授 推 荐 收 稿 日期 :0 1年 l 20 0月 l 8日
维普资讯 httBiblioteka ://1O 2 数 学 理 论 与 应 用
第2 2卷
其 中
为 一个 复 J r a , 且 的主 对 角元 素均 为形 如 口+ b , 三 0的 复数 , 且 是 由 A od n 并 ib 三 = 并
旋转的矩阵与四元数的转换算法
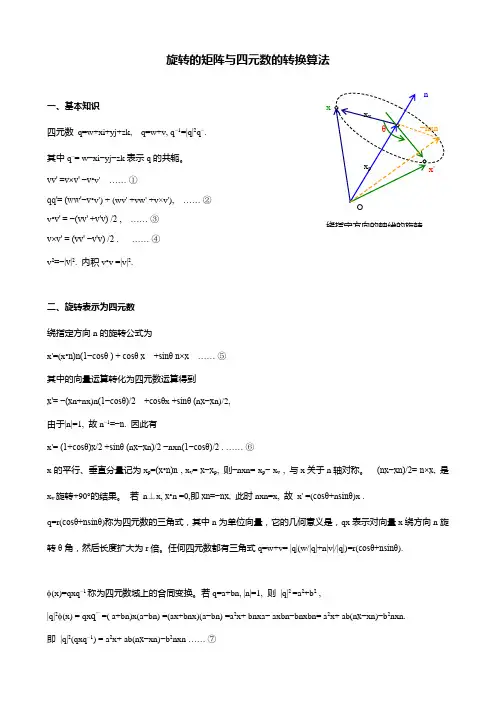
绕指定方向的轴线的旋转旋转的矩阵与四元数的转换算法一、基本知识四元数 q=w+xi+yj+zk, q=w+v, q −1=|q|2q −.其中q −= w −xi −yj −zk 表示q 的共轭。
vv' =v×v' −v•v' …… ①qq'= (ww'−v•v') + (wv' +vw' +v×v'), …… ②v •v' = −(vv' +v'v) /2 , …… ③v×v' = (vv' −v'v) /2 . …… ④v 2=−|v|2. 内积v •v =|v|2.二、旋转表示为四元数绕指定方向n 的旋转公式为x'=(x •n)n(1−cosθ ) + cosθ x +sinθ n×x …… ⑤其中的向量运算转化为四元数运算得到x'= −(x n+nx)n (1−cosθ)/2 +cosθx +sinθ (n x−x n)/2,由于|n|=1, 故n −1=−n. 因此有x'= (1+cosθ)x/2 +sinθ (n x−x n )/2 −nxn (1−cosθ)/2 . …… ⑥x 的平行、垂直分量记为x p =(x•n)n , x v = x−x p , 则−nxn= x p − x v , 与x 关于n 轴对称。
(nx−xn)/2= n×x, 是x v 旋转+90°的结果。
若 n ⊥x, x•n =0,即xn=−nx, 此时nxn=x, 故 x' =(cosθ+n sinθ)x .q=r(cosθ+nsinθ)称为四元数的三角式,其中n 为单位向量,它的几何意义是,qx 表示对向量x 绕方向n 旋转θ角,然后长度扩大为r 倍。
任何四元数都有三角式q=w+v= |q|(w/|q|+n|v|/|q|)=r(cosθ+nsinθ).φ(x)=qxq −1称为四元数域上的合同变换。
一个四元数矩阵方程组的η-Hermitian解
( 1 . C o l l e g e o f S c i e n c e s , S h a n g h a i U n i v e r s i t y , S h a n g h a i 2 0 0 4 4 4 , C h i n a ;
J , ) .本工作引用文献[ 1 — 2 ] 中对于任意一个 四元
H ={ 口 0 +a l i +a 2 j+a 3 J =有 广 泛 的应 用 , 例 如 计 算数 学 、生 物 学 、工 程 学 、控 制 系 统 等. 很 多 专 家 学 者 都 对 此 做 出 了 重要 的贡 献[ 3 I 4 ] .Y u a n 等[ 5 ] 给 出 了矩 阵 方 程AXB + D = E两种特殊 的解 . H e 等【 6 ] 给 出了
i j k =一 1 , a o , a l , 3 2 , a 3 是实数) , 厶表示 T t 阶单位矩阵, r ( A ) 表示四元数除环上矩阵 A 的秩 , A 表 示矩阵 A 的共轭转置, G L ( 日) 表示四
元数除环 上全体可 逆的n 阶矩 阵, A叶 = 一 叼 A 叼 , 叩=
摘要 : 对 于四元数矩 阵方程组 AX A +By Bq = E, CY C' 7 +D ZD =F, 首先运用 4个矩 阵的奇异值 分解 , 给 出 四元数矩 阵方程 组有叩 一 H e r mi t i a n 解 的充要条件 ; 然后, 利用 该充要条件 给出矩 阵方 程组叼 一 He r mi t i a n 解
2.A c c o un t i ng a nd S t a t i s t i c s Sc ho ol o f Ma t he ma t i c s ,
glm 四元数转换矩阵-概述说明以及解释
glm 四元数转换矩阵-概述说明以及解释1.引言1.1 概述四元数(Quaternion)是数学中的一种扩展复数,广泛应用于3D计算机图形学和空间几何运算等领域。
它由一个实部和三个虚部组成,具有一些独特的性质和优点。
在图形学中,四元数被用于表示和计算物体的旋转,相比其他表示旋转的方法,如欧拉角和旋转矩阵,四元数具有更简洁和高效的计算方式。
本文将首先介绍球面线性插值(Spherical Linear Interpolation, 简称SLERP)的概念及其在计算机图形学中的应用。
接下来,我们将详细探讨四元数的定义和性质,包括四元数的运算法则、单位四元数的特点等。
最后,我们将重点讲解四元数与旋转矩阵之间的相互转换关系,包括如何将一个旋转矩阵转换为对应的四元数表示,以及如何从四元数恢复出旋转矩阵。
通过深入理解四元数与旋转矩阵之间的转换关系,我们可以更好地理解和应用四元数在3D图形学中的作用。
对于计算机图形学从业者来说,这是一个非常重要的基础知识。
此外,我们还将展望四元数在虚拟现实、计算机动画等领域的应用前景,并提出相关讨论和建议。
通过阅读本文,读者将能够理解四元数转换矩阵的原理和算法,并能够应用于实际问题中。
无论是从事计算机图形学研究还是从事相关行业工作的人士,本文的内容都将对他们的工作产生积极的影响和帮助。
总结起来,本文旨在为读者提供一份系统而全面的关于glm四元数转换矩阵的学习材料,并希望能够激发更多人对这一领域的兴趣和研究。
1.2文章结构文章结构部分的内容可以写成以下样式:2. 正文2.1 球面线性插值2.2 四元数的定义和性质2.3 四元数到旋转矩阵的转换在正文部分,我们将着重介绍GLM(OpenGL 数学库)中的四元数转换矩阵的相关知识。
首先,我们将会详细讨论球面线性插值算法的原理和应用,以便更好地理解四元数和矩阵之间的转换关系。
接下来,我们将会介绍四元数的定义和性质。
四元数是一种复数的扩展形式,具有独特的性质和运算规则。
实四元数体上矩阵方程(A *XA,B *XB)=(C,D)的自共轭半正定解及亚半正定解
Q+ p+ + A+ p-
…
0 0 0 0 / l
Q P P一 。= P Q
0 毒耋 2 )
。
[ ] 三] 量 = (善 0 耋兰 薹
Cl, 2 l Xl C1 , 3 2 X2 D2 , 3
定 理 1 设 矩 阵方程 组 ( ) 1 中的矩 阵对 [ , 的 D R分 解为 () () , 日] S 2 ,3 式 P一 ~, C C 及 Q Q Q Q, 1 D 0 分别 为 () ()( ) ()则 ( ) 自共轭 解 的充 要条 件是 D2 C2 C 6 ,7 ,8 和 9 , 1 有 2= 2, 2=0 C , 3:0 Dl , :0 : 12 3 . ( ,,)
阵, 记为 P ( ) .
2 四元数矩阵方程 ( X B B =( , )的 自共轭半正定解 A A, X ) C D
考虑矩阵方程组()其中A∈ 1,
设矩阵对[ , ] D R分解为 AB 的 S
, CE Q-, D∈Q2 ・ BE Q , “ 及 ? r “ :
20 08年 l 月 O
湘南学院学报
J u a fXi grn U i ri o r lo a t n v s y n n a e t
0c . 2 08 t.0 V0 . 9 No. I2 5
第 2 卷第 5 9 期
实 四元 数体 上矩 阵 方程 轭 ( X B* B)= ( D)的 自共 A* A, X C, 半 正 定解 及 亚 半 正 定 解
。
)
() Q 是任
意的.
弓
(
,, ,. 。 .. ,。.。 。。。.. .... . 。 ... .。.
李 小平 ,
四元数与旋转矩阵
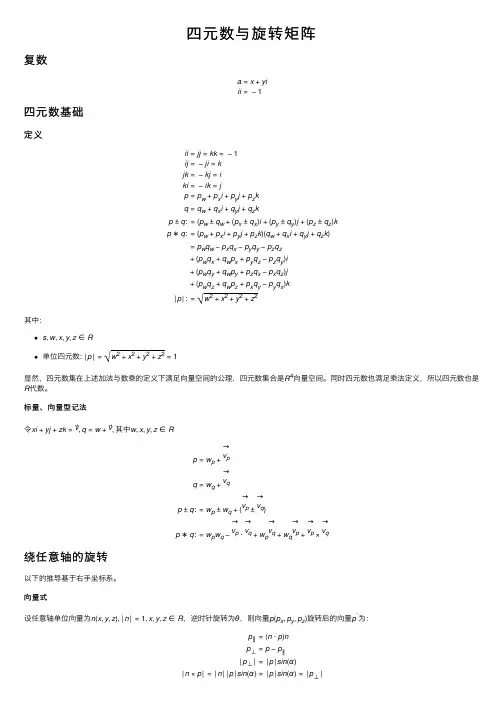
四元数与旋转矩阵复数a=x+yiii=−1四元数基础定义ii=jj=kk=−1ij=−ji=kjk=−kj=iki=−ik=jp=p w+p x i+p y j+p z kq=q w+q x i+q y j+q z kp±q:=(p w±q w+(p x±q x)i+(p y±q y)j+(p z±q z)kp∗q:=(p w+p x i+p y j+p z k)(q w+q x i+q y j+q z k)=p w q w−p x q x−p y q y−p z q z+(p w q x+q w p x+p y q z−p z q y)i+(p w q y+q w p y+p z q x−p x q z)j+(p w q z+q w p z+p x q y−p y q x)k|p|:=√w2+x2+y2+z2其中:s,w,x,y,z∈R单位四元数: |p|=√w2+x2+y2+z2=1显然,四元数集在上述加法与数乘的定义下满⾜向量空间的公理,四元数集合是R4向量空间。
同时四元数也满⾜乘法定义,所以四元数也是R代数。
标量、向量型记法令xi+yj+zk=→v,q=w+→v, 其中w,x,y,z∈Rp=w p+→v pq=w q+→v qp±q:=w p±w q+(→v p±→v q)p∗q:=w p w q−→v p⋅→v q+wp→v q+wq→v p+→v p×→v q绕任意轴的旋转以下的推导基于右⼿坐标系。
向量式设任意轴单位向量为n(x,y,z),|n|=1,x,y,z∈R,逆时针旋转为θ,则向量p(p x,p y,p z)旋转后的向量p′为:p∥=(n⋅p)np⊥=p−p∥|p⊥|=|p|sin(α)|n×p|=|n||p|sin(α)=|p|sin(α)=|p⊥|∴构成正交基,p'_⊥可由p_{\perp},n\times p线性表⽰:\begin{aligned} p'&=p'_{\perp}+p_{\parallel}\\ &=p_{\perp}cos\theta+(v\times p)sin\theta+p_{\parallel}\\ &=(p-p_{\parallel})cos\theta+(v\times p)sin\theta+p_{\parallel}\\ &=pcos\theta+p_{\parallel}(1-cos\theta)+(v\times p)sin\theta\\ &=pcos\theta+(n\cdot p)n(1-cos\theta)+(v\timesp)sin\theta \end{aligned}矩阵式由v\times p = \begin{pmatrix}0 & -z & y\\ z & 0 &-x\\ -y & x & 0 \end{pmatrix}p(n\cdot p)n= \begin{pmatrix}x^2 & xy & xz\\ xy & y^2 & yz\\ xz & yz & z^2 \end{pmatrix}p代⼊向量式可得:\begin{aligned} p'&=[cos\theta I_3+sin\theta\begin{pmatrix}0 & -z & y\\ z & 0 &-x\\ -y & x & 0 \end{pmatrix}+(1-cos\theta)\begin{pmatrix} x^2 & xy & xz\\ xy & y^2 & yz\\ xz & yz & z^2 \end{pmatrix}]p \\ &=\begin{pmatrix} cos\theta+x^2(1-cos\theta) & -zsin\theta+xy(1-cos\theta) &ysin\theta+xz(1-cos\theta)\\ zsin\theta+xy(1-cos\theta) & cos\theta+y^2(1-cos\theta) & -xsin\theta+yz(1-cos\theta)\\ -ysin\theta+xz(1-cos\theta) & xsin\theta+yz(1-cos\theta) & cos\theta+z^2(1-cos\theta) \end{pmatrix}p \end{aligned}从⽽得到绕\vec{n}轴旋转\theta的旋转矩阵R_n(\theta)=\begin{pmatrix} cos\theta+x^2(1-cos\theta) & -zsin\theta+xy(1-cos\theta) & ysin\theta+xz(1-cos\theta)\\ zsin\theta+xy(1-cos\theta) & cos\theta+y^2(1-cos\theta) & -xsin\theta+yz(1-cos\theta)\\ -ysin\theta+xz(1-cos\theta) & xsin\theta+yz(1-cos\theta) &cos\theta+z^2(1-cos\theta) \end{pmatrix}令c= cos\theta, s= sin\theta, n(n_x,n_y,n_z),代⼊上式得:R_n(\theta)=\begin{pmatrix} c+n_x^2(1-c) & -n_zs+n_xn_y(1-c) & n_ys+n_xn_z(1-c)\\ n_zs+n_xn_y(1-c) & c+n_y^2(1-c) & -n_xs+n_yn_z(1-c)\\ -n_ys+n_xn_z(1-c) & n_xs+n_yn_z(1-c) & c+n_z^2(1-c) \end{pmatrix}四元数与旋转设p=s+\vec{v}为单位四元数,则q^{-1}=s-\vec{v},令向量p(p_x,p_y,p_z)旋转后的向量p'为:\begin{aligned} p'&=q\vec{p}q^{-1}\\ &= (s+\vec{v}) \vec{p}(s-\vec{v})\\ &= (s\vec{p}-\vec{v}\cdot \vec{p}+\vec{v}\times \vec{p})(s-\vec{v})\\ &= s^2\vec{p}-\underline{s\vec{v}\cdot \vec{p}}+s\vec{v}\times \vec{p}+\underline{s\vec{p}\cdot \vec{v}}-+\underbrace{s\vec{p}\times \vec{v}}_{-s\vec{v}\times \vec{p}}+(\vec{v}\cdot \vec{p})\vec{v}+\underbrace{(\vec{v}\times \vec{p})\cdot\vec{v}}_0-\vec{v}\times \vec{p}\times\vec{v}\\&=s^2\vec{p}+2s(\vec{v}\times \vec{p})+(\vec{v}\cdot \vec{p})\vec{v}-\underbrace{\vec{v}\times \vec{p}\times\vec{v}}_{\vec{v}^2\vec{p}-(\vec{v}\cdot\vec{p})\vec{v}}\\ &=(s^2-\vec{v}^2)\vec{p}+2s(\vec{v}\times \vec{p})+2(\vec{v}\cdot \vec{p})\vec{v} \end{aligned}⽤单位向量表⽰v,令\vec{v}=t\vec{n},代⼊上式得p'=(s^2-t^2)\vec{p}+2st(\vec{n}\times \vec{p})+2t^2(\vec{n}\cdot \vec{p})\vec{n}四元数表达式与向量式之间的关系联⽴向量式p'=pcos\theta+(n\cdot p)n(1-cos\theta)+(v\times p)sin\theta和四元数表达式可得:\begin{cases} s^2-t^2=cos\theta \\ 2st=sin\theta\\ 2t^2 = 1-cos\theta \end{cases}解得:t=sin(\theta/2), s=cos(\theta/2),从⽽得到由任意轴单位向量为n(x,y,z),|n|=1,x,y,z\in R,逆时针旋转为\theta,的单位四元数:p=(s,t\vec{n})=(cos(\theta/2),(n_xsin\theta, n_ysin\theta, n_zsin\theta ))或\begin{cases} s=cos(\theta/2)\\ v_x=n_xsin(\theta/2)\\ v_y=n_ysin(\theta/2)\\ v_z=n_zsin(\theta/2) \end{cases}四元数表达式与矩阵式之间的关系利⽤旋转四元数中的分量w^2+v_x^2+v_y^2+v_z^2=1对旋转矩阵进⾏化简:\begin{aligned} cos(\theta/2)&=w\\ n_xsin(\theta/2)&=v_x=x\\ n_ysin(\theta/2)&=v_y=y\\ n_zsin(\theta/2)&=v_z=z\\c=cos\theta&=2cos^2(\theta/2)-1=2w^2-1\\ 1-cos\theta&=2sin^2(\theta/2)\\ n_x^2(1-cos\theta)&=2n_x^2sin^2(\theta/2)=2v_x^2\\ n_y^2(1-cos\theta)&=2n_y^2\sim =2v_y^2\\ n_z^2(1-cos\theta)&=2n_z^2\sim =2v_z^2\\ sin\theta&=2sin(\theta/2)cos(\theta/2)=2sin(\theta/2)w\\n_xsin(\theta)&=n_x2sin(\theta/2)w=2wv_x\\ n_ysin(\theta)&=n_y\sim=2wv_y\\ n_zsin(\theta)&=n_z\sim=2wv_z\\ n_xn_y(1-cos(\theta))&=2n_xn_ysin^2(\theta/2)=2v_xv_y\\ n_xn_z(1-cos(\theta))&=2n_xn_z\sim=2v_xv_z\\ n_yn_z(1-cos(\theta))&=2n_yn_z\sim=2v_yv_z\\ \end{aligned}\begin{aligned} R_n(\theta)&=\begin{pmatrix} c+n_x^2(1-c) & -n_zs+n_xn_y(1-c) & n_ys+n_xn_z(1-c)\\ n_zs+n_xn_y(1-c) & c+n_y^2(1-c) &-n_xs+n_yn_z(1-c)\\ -n_ys+n_xn_z(1-c) & n_xs+n_yn_z(1-c) & c+n_z^2(1-c) \end{pmatrix}\\ &=\begin{pmatrix} 2w^2+2x^2-1 & 2xy-2wz & 2xz+2wy\\ 2xy+2wz & 2w^2+2y^2-1 & 2yz-2wx\\ 2xz-2wy & 2yz+2wx & 2w^2+2z^2-1 \end{pmatrix}\\ &=\begin{pmatrix} 1-2y^2-2z^2 & 2xy-2wz & 2xz+2wy\\ 2xy+2wz & 1-2x^2-2z^2 & 2yz-2wx\\ 2xz-2wy & 2yz+2wx & 1-2x^2-2y^2 \end{pmatrix} \end{aligned}分开助记:\begin{aligned} R_n(\theta)&=[cos\theta I_3+sin\theta\begin{pmatrix}0 & -n_z & n_y\\ n_z & 0 &-n_x\\ -n_y & n_x & 0 \end{pmatrix}+(1-cos\theta)\begin{pmatrix} n_x^2 & n_xn_y & n_xn_z\\ n_xn_y & n_y^2 & n_yn_z\\ n_xn_z & n_yn_z & n_z^2 \end{pmatrix}]\\ &=(2w^2-1)\begin{pmatrix} 1 & 0 & 0\\ 0 & 1 & 0\\ 0 & 0 & 1 \end{pmatrix}+2w\begin{pmatrix} 0 & -z & y\\ z & 0 &-x\\ -y & x & 0\end{pmatrix}+\begin{pmatrix} 0 & 2xy & 2xz\\ 2xy & 0 & 2yz\\ 2xz & 2yz & 0 \end{pmatrix}\\ &=\begin{pmatrix} 2w^2-1 & 0 & 0\\ 0 & 2w^2-1 & 0\\ 0 & 0 & 2w^2-1 \end{pmatrix}+\begin{pmatrix} 0 & -2wz & 2wy\\ 2wz & 0 & -2wx\\ -2wy & 2wx & 0 \end{pmatrix}+\begin{pmatrix} 0 & 2xy & 2xz\\ 2xy & 0 & 2yz\\ 2xz & 2yz & 0 \end{pmatrix} \end{aligned}通过四元数,旋转矩阵⽤了竟然是(对⾓阵+反称矩阵+对称矩阵),神奇也优美!Loading [MathJax]/jax/element/mml/optable/MathOperators.js。
在matlab和pythontf中的旋转变换(四元数、欧拉角、旋转矩阵等)

在matlab 和pythontf 中的旋转变换(四元数、欧拉⾓、旋转矩阵等)⽬录1. 基本的认识空间中的坐标变换包括平移和旋转。
平移变换较为简单,只需要加上⼀个位置⽮量即可。
旋转变换常见的有三种表⽰⽅式:旋转矩阵、欧拉⾓、四元数。
注:由于博主本⼈知识有限以及篇幅的缘故,博⽂⼗分简略,阅读本篇博客前需要⼀定的知识基础,有问题欢迎⼀起交流讨论。
2. 变换矩阵根据《机器⼈学导论》,我们⽤平移算⼦A P BO 和旋转算⼦A B R 进⾏变换矩阵的计算。
A P14×1=AB RA PBO014×4B P 14×11. 平移算⼦A P BO平移将空间中的⼀个点沿着⼀个已知的⽮量⽅向移动⼀定距离。
A PBO=q x q yq z 3×12. 旋转算⼦A B R通常是绕坐标系的x 、y 、z 轴旋转⼀定⾓度的旋转算⼦,遵循右⼿旋转法则。
例如:绕z 轴旋转θ⾓度的算⼦:A B R=cos θ−sin θ0sin θcos θ13×3具体原理的话可以参考原书,也可以参考,。
3. 欧拉⾓欧拉⾓⽤三个数描述从⼀个坐标系到另⼀个坐标系的变换,每个数分别是绕某⼀个坐标轴转动的⾓度。
⽹上对于欧拉⾓对应坐标轴的名称不是很统⼀,这⾥参考,所指的欧拉⾓是偏航、俯仰和滚转(yaw, pitch and roll ),分别对应z,y,x 轴的转⾓。
通常的欧拉⾓是intrinsic rotations ,⼜称内在旋转,动态旋转等,每次旋转参照的坐标系是旋转后的新坐标系,也可以理解为刚体坐标系。
⽽还有⼀种欧拉⾓是extrinsic rotations ,⼜称固定⾓,外在旋转,静态旋转等,每次旋转参照的坐标系是原始的固定坐标系,两者存在⼀⼀对应的关系,以下摘⾃维基百科:三个基本旋转可以围绕原始坐标系的轴发⽣,它保持不动(extrinsic rotations ,外在旋转),或者围绕旋转坐标系的轴,在每次基本旋转后改变其⽅向(intrinsic rotations ,内在旋转)。
一四元数矩阵方程组的广义(反)反射解
在 P =s XP 限制下 的解 ,其 中 P为 一厄米 特对合 阵, s l 一 . 0 8 ,李、胡和张 = 或 1 20 年
数学物理学报
2 1,0 3: 372 00 A() 4— 5 3 7
ht: atms im. . tp /ca . p a c / w cn
一
四元数矩阵方程组 的广义 ( 反)反射解
张琴 王卿 文 常海 霞
( 上海大学数 学系 上海 2 0 4 ; 。上 海金 融学院 上海 2 10 ) 0 4 4 0 2 9
.
中 -, Cf  ̄ 称矩 阵和斜 中心 对 称矩 阵 的推广 ,文献 『 1 义 了反射 矩 阵和 反反射 矩 阵 :复矩 阵 x 1 定 6 称 为反射 ( 反反 射) 阵 ,如果 满 足 A = PA ( 矩 P A= 一 P) 其 中 P 是 厄米特 对合 矩 PA , 阵,即 J P满足 P =P, =I 19 P . 9 8年 ,陈 定 义 了广 义反射 和 广义反反 射矩 阵:复 矩 阵
收稿 日期:2 0 0 9 1 —0 2 0 — 23
E— a l m i :wqw8 8 ̄y hoo c m .a 5 a .o c
基金项 目:国家 自然科学基金 (07 10 66 26)、上海市教委创新基金 (9 1) 0YZ 3 和上海市教委重点学科建设项 目
关 键 词 :四元 数 ;四元 数 矩 阵 ; Mo r— e rs 逆 ;矩 阵 方 程 组 ;广 义 反射 矩 阵 . oeP n o e
M R( 0 0 2 0 )主题分类: 5 4 1 A3 ; 5 7 中图分类号: 5 .1 文献标识码: 1 A2 ; 5 3 1A5 O1 12 A 文章编号: 0 33 9 (0 00 —4— 0 1 0—9 8 2 1 )37 31
hamilton 四元数 矩阵型式
hamilton 四元数矩阵型式Hamilton 四元数是一种重要的数学概念,它在矩阵形式中具有特殊的表示方式。
四元数是一种具有四个实数分量的数学对象,它们通常用符号$a+bi+cj+dk$表示,其中$a$、$b$、$c$和$d$为实数,而$i$、$j$和$k$是单位虚数,满足$i^2=j^2=k^2=ijk=-1$。
四元数可以用矩阵形式表示,这种表示方式有助于进行四元数的运算和研究。
在矩阵形式中,四元数可以表示为一个$2\times2$的矩阵。
具体表示如下:$Q = \begin{pmatrix}a+bi & c+di \\-c+di & a-bi\end{pmatrix}$其中,$Q$是一个$2\times2$的矩阵,矩阵的元素由四元数的实部和虚部构成。
这种矩阵表示的四元数形式简洁明了,便于进行四元数的加法、减法、乘法和除法运算。
四元数的矩阵形式还可以进一步扩展到$4\times4$的矩阵,这种表示方式更加直观。
一个四元数$Q$可以表示为一个$4\times4$的矩阵$M$,具体表示如下:$M = \begin{pmatrix}a & -b & -c & -d \\b & a & -d &c \\c &d & a & -b \\d & -c & b & a\end{pmatrix}$这种$4\times4$矩阵形式的四元数表示在计算机图形学和机器人学等领域得到了广泛的应用。
通过矩阵形式的四元数表示,可以方便地进行四元数的线性变换和矩阵运算,为复杂的数学问题提供了简洁的解决方案。
总的来说,四元数的矩阵形式是一种重要的数学工具,它为数学研究和工程应用提供了便利。
通过矩阵形式的表示,四元数的运算和应用变得更加直观和高效,为解决实际问题提供了强大的数学工具。
希望通过学习和研究四元数的矩阵形式,可以更好地理解和应用这一重要的数学概念。
六个四元数矩阵方程公共解的最秩及其应用
六个四元数矩阵方程公共解的最秩及其应用一、介绍在数学领域中,四元数矩阵方程公共解是一个重要的概念。
解决四元数矩阵方程的共同解可以用于学习和理解很多数学和工程问题。
这个问题是当今数学科学中一个热门的研究领域,四元数矩阵方程公共解问题也是其中非常重要的一部分。
二、四元数矩阵方程四元数矩阵方程是指如下形式的方程组:AX = XB其中A、B、X均为四元数方阵,A和B的秩均为r,X为未知矩阵。
四元数矩阵方程与矩阵方程十分相似,但是因为多了一个四元数的维度,因此更加复杂。
三、公共解对于任意的四元数矩阵方程组,如果存在一个矩阵X满足AX=XB,那么称矩阵X是方程组的一个解。
如果多个方程组与一个X都有解,那么称X是这些方程组的公共解。
多个方程组的公共解通常称为它们的通解。
四、最秩公共解对于多个四元数矩阵方程组的公共解,它们的个数常常是无穷多的,因此需要寻找一种有效的方法来获得其中的重要解。
最秩公共解便是其中一种方法。
最秩公共解是指所有公共解中秩最小的一个。
它的出现使得方程组的研究变得更加简单和高效。
五、应用最秩公共解在工程中有着广泛的应用。
例如,在运动规划的问题中,需要求解多个物体的运动轨迹,此时就可以利用最秩公共解来求得多个轨迹的交点,以实现多个物体的合理运动。
同时,在机器人的运动控制中,也可以应用最秩公共解来实现机器人的多轮运动。
六、总结四元数矩阵方程公共解是一种重要的数学概念,它的发现和研究对于工程学科的发展起到了重要的作用。
在实际应用中,最秩公共解是一种非常有效的方法,可以有效地解决很多实际问题。
我们需要继续对这个问题进行深入的研究,并尽可能地将它应用到更多的领域。
旋转矩阵四元数
旋转矩阵四元数旋转矩阵可以用四元数来表示。
一个四元数由一个实部和三个虚部组成,可以表示为:q = s + xi + yj + zk其中,s为实部,x、y、z为虚部。
旋转矩阵通过四元数的虚部计算得到。
已知一个旋转矩阵R,可以用如下方法将其转换为四元数:1. 计算旋转矩阵的轴向量和角度:计算旋转矩阵的轴向量为(1,2)矩阵R的3行1、3行2,3行3的三个数值计算旋转矩阵的角度为 arccos((tr(R)-1)/2)2. 根据轴向量和角度计算对应的四元数:先将轴向量单位化为长度为1的向量u = (ux, uy, uz)然后将角度除以2得到θ = angle/2最后四元数可以表示为:q = cos(θ) + usin(θ)这样,通过给定的旋转矩阵,就可以计算对应的四元数。
反之,也可以通过给定的四元数计算出对应的旋转矩阵。
具体计算公式如下:1. 根据四元数计算旋转矩阵:给定四元数:q = s + xi + yj + zk可以计算得到对应的旋转矩阵:R = [1-2y^2-2z^2, 2xy-2sz, 2xz+2sy;2xy+2sz, 1-2x^2-2z^2, 2yz-2sx;2xz-2sy, 2yz+2sx, 1-2x^2-2y^2]2. 根据旋转矩阵计算对应的四元数:给定旋转矩阵R = [r11, r12, r13;r21, r22, r23;r31, r32, r33]可以计算得到对应的四元数:s = 0.5 * sqrt(1+r11+r22+r33)x = (r32 - r23) / (4s)y = (r13 - r31) / (4s)z = (r21 - r12) / (4s)四元数提供了一种更加简洁和高效的方式来表示旋转矩阵。
它们可以用于进行旋转变换,同时也可以进行插值和球面插值等操作。