
飞行器结构设计 第五章
飞机机翼结构设计的原始基本依据
机翼主要载荷参数
翼载
翼面积 机翼布局参数 展弦比 展长 根梢比
2005-4-24 21:51
p
Gc S
S
ny
反映了机翼 受载的大小
最大过载系数
翼型相对厚度 后掠角
C
外形布局参 数
4
4
为保护课件,只提供部分演示
2005-4-24 21:51
飞机气动力对结构刚度设计要求
飞机使用环境对结构的设计要求 飞机结构隐身对结构设计的要求
飞机操纵控制对结构的设计要求
飞机制造工艺对结构的设计要求 飞机使用维修对结构的设计要求
2005-4-24 21:51
1
本章要点
飞机结构设计概念 机翼结构受力型式的布局设计
机翼结构主要受力构件布置
机翼典型构件详细设计 尾翼及操纵面结构设计
第五章 机、尾翼结构综合设计
飞机总体设计对结构的设计要求 飞机载荷对结构的强度设计要求
(重量特性、寿命指标、几何装载) (静强度、疲劳性能、裂纹扩展) (形变刚度特性、静动气弹) (抗腐蚀性能、机体保护) (结构材料的吸波、散射特性) (气动伺服弹性性能) (工艺性、制造成本) (可检性、维修性、经济性) 1
2005-4-24 21:51
2
2
5.0 结构设计概念
结构设计的基本工作内容
结构承载布局型式设计; 结构主要受力构件布置设计;
理论打样设计
飞机结构的刚、强度计算分析; 飞机结构构件及其具体连接设计; 飞机结构关键细节部位的安全寿命及损伤容限设计;
飞机结构的实验验证。
详细设 计
3
3
2005-4-24 21:51
5
5
飞行器结构设计(打印版)
在弹体坐标系下,由受力平衡和力矩方程得
Ra Rb G cos Ral1 Gl2 cos 0 fRa Fa
两坐标轴方向过载为:
nx ( P Fa) / mg 0 ny ( Ra Rb) / mg 0
可得
nx P / mg 0 fGl2 cos / mg 0l1 ny G cos / mg0
M N Yi Ji Fj
——舱段剖面上的正应力;
M ——由弯矩 M 产生的正应力;
N ——由轴向力 N 产生的正应力;
M ——作用在舱段剖面上的弯矩; N ——作用在舱段剖面上的轴向力;
J i ——减缩剖面的惯性矩;
Yi ——第 i 个元件到减缩剖面中性轴的距离;
F j ——减缩剖面的面积。
可知,从 0 至 90 度,随 增大, nx 变大, n y 变小。 4 波动系数 K:反映当舵面偏角发生变化时,导弹的过载系数变化的程度。 第四次课(教材 23 页-35 页) 1 地空导弹典型弹道上所选的特征点有:最大推力点,导弹进入控制飞行的初始点,机动飞行段的速 压点,机动飞行的终点。 2 压心:作用在物体上空气动力合力的作用点。 3 刚心:一个剖面上,所有作用力的合力,只产生纯弯曲的作用点。 4 设计载荷:使用载荷乘以安全系数。 P des
R ——连接框外径;
q ——连接框的支反剪流。
第八次课(教材 52 页—61 页) 1 梁式翼面结构中,翼梁一般沿翼面最大厚度线布置或沿翼弦的等百分比线布置,翼肋按顺气流方向 排列或沿垂直于翼梁弹性轴方向布置。 2 玻璃钢蜂窝夹层结构中,弹翼主体上蜂窝纵向沿展向排列,翼前后缘蜂窝纵向沿翼弦方向排列。 3 展弦比:展向长/弦向长。 4 翼面的相对厚度:翼面最厚位置厚度/弦长长度。 第九次课(教材 62 页—70 页) 1 普通肋开减轻孔是因为腹板剩余强度一般较大,减轻孔边缘翻边是为提高腹板的抗弯能力。 2 铆缝设计与计算主要是确定铆钉的直径,间距,边距与排距。 第十次课(教材 70 页—76 页) 1 第一强度理论是最大拉应力准则; 第二强度理论是最大伸长线应变准则; 第三强度理论是最大剪应力准则; 第四强度理论是最大形变能准则。 2 夹层结构夹芯参数为格子形状,边长,箔厚与变密度格子。 第十一次课(教材 76 页—84 页) 1 在多榫式接头中,齿中部厚度小于齿厚,是为了减少齿的精加工面,齿外端厚度比齿根略小,装配 时外端起导向作用。 (教材 77 页图 3.44)
西工大飞行器结构力学电子教案

西工大飞行器结构力学电子教案第一章:飞行器结构力学概述1.1 飞行器结构力学的定义介绍飞行器结构力学的概念和基本原理。
解释飞行器结构力学的研究对象和内容。
1.2 飞行器结构的特点与分类讨论飞行器结构的特点,包括轻质、高强度、耐腐蚀等。
介绍飞行器结构的分类,包括飞行器壳体、梁、板、框等。
1.3 飞行器结构力学的基本假设阐述飞行器结构力学分析的基本假设,如材料均匀性、连续性和稳定性。
第二章:飞行器结构受力分析2.1 飞行器结构受力分析的基本方法介绍飞行器结构受力分析的基本方法,包括静态分析和动态分析。
2.2 飞行器结构受力分析的实例通过具体实例,讲解飞行器结构受力分析的过程和方法。
2.3 飞行器结构受力分析的计算方法介绍飞行器结构受力分析的计算方法,包括解析法和数值法。
第三章:飞行器结构强度分析3.1 飞行器结构强度理论介绍飞行器结构强度理论的基本原理,包括最大应力理论和能量原理。
3.2 飞行器结构强度计算方法讲解飞行器结构强度计算的方法,包括静态强度计算和疲劳强度计算。
3.3 飞行器结构强度分析的实例通过具体实例,展示飞行器结构强度分析的过程和方法。
第四章:飞行器结构稳定分析4.1 飞行器结构稳定理论介绍飞行器结构稳定理论的基本原理,包括弹性稳定理论和塑性稳定理论。
4.2 飞行器结构稳定计算方法讲解飞行器结构稳定计算的方法,包括解析法和数值法。
4.3 飞行器结构稳定分析的实例通过具体实例,讲解飞行器结构稳定分析的过程和方法。
第五章:飞行器结构动力学分析5.1 飞行器结构动力学基本原理介绍飞行器结构动力学的基本原理,包括振动理论和冲击理论。
5.2 飞行器结构动力学计算方法讲解飞行器结构动力学计算的方法,包括解析法和数值法。
5.3 飞行器结构动力学分析的实例通过具体实例,展示飞行器结构动力学分析的过程和方法。
第六章:飞行器结构疲劳与断裂分析6.1 飞行器结构疲劳基本理论介绍飞行器结构疲劳现象的基本原理,包括疲劳循环加载、疲劳裂纹扩展等。
第5章 飞行器的构造
第五章飞行器的构造本章介绍飞行器的构造,这里所说的飞行器构造不包括动力装置和机载设备,只是飞行器机体结构。
不同的飞行器机体的构成不同:对于飞机来说,机体包括机翼、机身、尾翼、起落架等;对于导弹来说,包括弹翼、弹身、舵面等;对于人造地球卫星来说,包括壳体、太阳能电池板等。
5.1 对飞行器结构的一般要求和常用的结构材料5 . 1. 1 对飞行器结构的一般要求不同的飞行器根据使用要求的差别,在结构上也有较大的不同。
但是飞行器结构的作用是相同的,就像房屋的骨架一样,结构组成了飞行器的各个部分的支撑构架,又将飞行器各个部分连成一个整体。
所谓飞行器结构就是飞行器各受力部件和支撑构件的总称。
结构要承受内部载重、动力装置和外部空气动力引起的载荷,装载内部人员和设备,并提供人员和设备的工作空间。
由于飞行器各部分的功用不同,因此对每个部分的要求也不同,其结构上也有各自的特点,但它们又都是某一整体的组成部分,也有许多共同的地方。
因此飞行器结构应满足以下共同的基本要求。
1 .空气动力要求飞行器结构满足飞行性能所要求的气动外形和表面质量。
飞行器的气动外形主要是根据飞行性能要求和飞行品质要求决定的。
如果飞行器结构达不到必要的空气动力要求,将导致飞行阻力增加、升力减小、飞行品质变坏。
不仅航空器要满足空气动力要求,而且穿过大气层飞行的导弹和航天器 (如弹道导弹、运载火箭、返回式卫星和航天飞机等 )也要满足空气动力要求。
2 .重量和强度、刚度要求在满足一定的强度、刚度和寿命的条件下,要求飞行器的结构重量越轻越好。
强度是指结构承受载荷时抵抗破坏的能力。
刚度是指结构在载荷作用下抵抗变形的能力。
强度不够会引起结构破坏,刚度不足不仅会因变形过大,破坏气动外形的准确性,还会在一定速度条件下发生危险的颤振现象。
寿命是指从开始使用到报废的时间。
增加强度、刚度和寿命都会增加结构重量,在总重量不变的情况下,结构重量增加就意味着有效载重妁减少,或飞行性能的下降。
现代飞行器的结构设计与分析

现代飞行器的结构设计与分析在人类追求飞行梦想的道路上,现代飞行器的出现无疑是一个巨大的突破。
从早期的简单航空器到如今高度复杂和先进的飞行器,其结构设计经历了漫长的演变和不断的创新。
飞行器的结构设计不仅关乎其飞行性能和安全性,还直接影响着其运营成本和使用寿命。
因此,深入了解现代飞行器的结构设计与分析具有重要的意义。
现代飞行器的结构主要包括机身、机翼、尾翼、起落架等部分。
机身是飞行器的主体结构,它承载着乘客、货物以及各种设备。
为了保证机身的强度和刚度,通常采用铝合金、钛合金等高强度材料,并采用先进的制造工艺,如整体加工和复合材料成型。
机翼是飞行器产生升力的关键部件,其形状和结构直接影响着飞行器的飞行性能。
现代机翼通常采用流线型设计,以减少空气阻力。
同时,机翼内部还会布置加强肋和桁条等结构,以增强其承载能力。
尾翼则主要用于控制飞行器的姿态和稳定性,包括垂直尾翼和水平尾翼。
起落架是飞行器在地面停放和起降时使用的部件,它需要承受巨大的冲击力,因此其结构设计必须十分坚固可靠。
在现代飞行器的结构设计中,力学原理起着至关重要的作用。
首先是静力学原理,用于分析飞行器在静止状态下各部件所承受的载荷,包括重力、惯性力等。
通过静力学分析,可以确定结构的尺寸和材料,以保证其能够承受这些载荷而不发生破坏。
其次是动力学原理,用于研究飞行器在运动过程中的振动、冲击等问题。
例如,在飞机起降过程中,起落架会受到强烈的冲击载荷,通过动力学分析可以优化起落架的减震结构,减少冲击对机身的影响。
此外,空气动力学原理也是飞行器结构设计中不可或缺的一部分。
飞行器在飞行过程中会受到空气的阻力和升力,通过合理的外形设计和结构布局,可以减小阻力、增大升力,提高飞行效率。
除了力学原理,现代飞行器的结构设计还需要考虑多种因素。
例如,为了提高飞行器的经济性,需要减轻结构重量。
这就要求在设计过程中采用轻量化的材料和结构形式,同时又要保证结构的强度和刚度。
另外,飞行器的结构还需要具备良好的可维护性和可靠性。
飞行器结构动力学_第1章_2014版 [兼容模式]

– 第四章:连续系统
• 杆的振动 轴的振动 • 梁的振动 薄板振动
– 第五章:结构动力学建模
• 有限元模型建立(第6章) • 结构模态分析(第7章)
第1章 概 论
第1章 概 论
现代有限元分析——结果
第1章 概 论
实验手段
地面静力实验
第1章 概 论
地面振动实验(Ground Vibration Test,GVT)
• 确保边界条件 • 激励方式
第1章 概 论
• 传感器布置 • 信号处理
F-16 GVT悬吊
第1章 概 论
风洞实验——颤振
第1章 概 论
NASA兰利
第1章 概 论
结构动力学建模(2)
• 原则 – 保持原有系统的动力学特性(或近似) – 必须和观察到的实际模型尽可能相似
• 初步设计阶段可采用一定简化,详细设计阶段 尽可能细化
• 方法 – 1.集中参数描述的离散系统 – 2.分布参数描述 – 3.两种方法的混合
• 例子: – 导弹在空中飞行;飞机在空中飞行
• 量子场理论(quantum field theory,QFT):具有很多自由度的量子一级
的问题 第1章 概 论
背景知识(续)
牛顿
• 牛顿三定律
– 奠定了经典力学基础 • 《自然哲学的数学原理》
– 对第2、3定律给出了合理的科学和数学描述 – 阐述了动量守恒和角动量守恒原理 • 万有引力定律 – 最先给出引力的科学、准确的表达式 • 牛顿运动定律和万有引力定律 – 对经典力学进行了最完整和最准确的描述 – 适用于日常物体和天体 • 发明了微积分 – 莱布尼茨发明了现在常用的求导和积分符号
第5章 飞机装配工艺(定位连接)-新
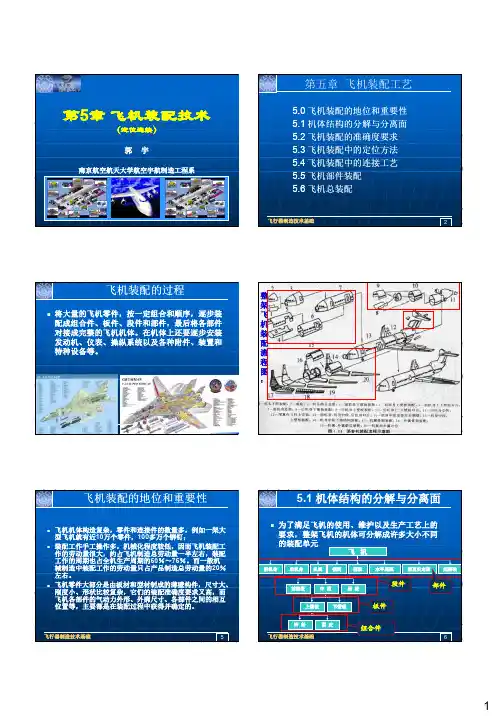
1-雷达天线罩 2-乘员(救生)舱 3-中机身前段 4-变后掠翼枢轴区 5-中机身后段 6-垂直安定面 7-水平安定面 8-后机身 9-吊舱 10-外翼 11-机翼贯串部分 12-前机身 13-低空飞行操纵舵
飞行器制造技术基础
10
工艺分离面
工艺分离面是由于生产上的需要。为了合 理地满足工艺过程的要求,按部件进行工 艺分解而划分出来的分离面。
而且划分出来的装配件,必须具有一定的 工艺刚度。这是在飞机结构设计过程中应 全面、周密考虑的主要问题之一,使所设 计的飞机不仅能满足构造和使用上的要求, 还必须同时满足生产工艺上的要求。
飞行器制造技术基础
7
飞机机体结构划分成许多装配单元后,两相邻装配单元间的 对接结合处就形成了分离面。一般可分为两类:
飞行器制造技术基础
23
总之,影响装配准确度的因素分为:
• 零件的制造准确度
• 装配工艺准确度:
零部件装配时定位、夹紧、连接过程本身以及工作 环境(温度变化)的影响而产生的变形等;
总装配时定位、夹紧、连接过程本身以及工作环境 (温度变化)的影响而产生的变形等
包括:蒙皮对缝间隙和阶差;连接处质量(包括铆 钉、螺钉、焊点处的局部凸凹缺陷)
• 由部件划分成的段件;
• 以及由部件、段件再进一步划分出来的板件和 组合件,这些都是工艺分离面。
工艺分离面之间一般都采用不可卸连接, 如铆接、胶接、焊接等,装配成部件 后.这些分离面就消失了。
飞行器制造技术基础
11
l-翼肋;2-翼肋前段;3-机翼前段;4-机翼前梁;5-机翼中段上、 下板件;6-机翼后梁;7-机翼中段; 8-机翼后段; 9-翼尖;10-机翼后部上、下板件;11-机翼后部纵墙;12-副翼; 13-副翼调整片;14-襟翼;15-翼肋后段;16-翼肋中段
飞行器结构动力学 第5章 弹性体振动
第5章 工程振动测试和实验
5.1
弦 的 振 动
例5-1 设张紧弦在初始时刻被拨到如图5-2所示的位置, 然后无初速度地释放。求弦的自由振动。
图5-2
例5-1示意图
l 6h l x , 0 x 6 解:按题设,有 y ( x, 0) 6h l (l x) , xl 6 5l
y ( x, 0) 0 t
第5章 工程振动测试和实验
5.1
故有
弦 的 振 动
i 1, 2,
Ai 0 ,
12h l 6 ix 12h l ix Bi 2 x sin dx 2 (l x) sin dx 0 l l 5l l 6 l 72h i sin , i 1, 2, 2 5(i ) 6
( x, t ) X ( x)(t )
且有
(t ) A sin t B cos t
X ( x) C sin
c
x D cos
c
x
第5章 工程振动测试和实验
5.3 轴的扭转振动
轴在固定端的边界条件为
X (0) 0
(a)
轴在l端截面处的扭矩应为
GI p (l , t ) x
因而弦的自由振动可表示为(只写出前4项):
y ( x, t )
72h 1 x sin cos 2 l l 5 2 1 3x 3 sin cos 9 l l T
T
t
0.866 2x 2 sin cos 4 l l T
T
t
0.866 4x 4 t sin cos 16 l l
dX dX (0) (l ) 0 dx dx
飞行器结构设计绪论
2021/6/18
飞行器结构设计绪论
22
1.3飞机设计方法与内容
3、结构的使用条件
(1)环境条件:指气象条件或周围介质条件(温度、 湿度、腐蚀、有害介质等)。
(2)起降场所条件:水、陆两栖;陆地:水泥、 土跑道。
(3)维修条件:外场维修;场站或基地维修。
2021/6/18
飞行器结构设计绪论
23
1.3飞机设计方法与内容
35
1.4 飞机结构材料
合金材料:铝合金、钛合金、高强度合金钢。 复合材料:玻璃纤维复合材料、碳纤维复合材料、
芳纶(KEVLAR)复合材料。
2021/6/18
飞行器结构设计绪论
36
1.4 飞机结构材料
表1-2 民用飞机结构用材料重量百分比
重量百分比
复合材料 铝合金 钛合金 钢
第1代 Boing707
2021/6/18
飞行器结构设计绪论
26
1.3飞机设计方法与内容
5、成本要求(经济性):
飞机的主要成本:设计、研制、制造和运营。
对军机而言,成本不应当是第一要求,重量与性能是 第一位的。对民用客机,成本是第一要求。
一般说,气动性能、使用要求是“前提性”要求,气 动外形、结构与强刚度设计技术是“前提”技术。
2021/6/18
飞行器结构设计绪论
1
1.1 人类飞行历史与原理
1903年美国莱特兄弟实现了人类 第一次动力飞行。
2021/6/18
飞行器结构设计绪论
2
1.1 人类飞行历史与原理
扑翼——鸟类
2021/6/18飞行器结构设计绪论3来自1.1 人类飞行历史与原理
固定翼——常见飞机
2021/6/18
2024年航空航天工程与飞行器制造与维修培训手册
机械师
维修飞行器机械部件
电子工程师
设计飞行器电子系统
航空航天工程技术突破
01 超音速飞行器
突破音速壁垒的飞行器
02 空间探索
探索宇宙、行星等空间
03 绿色航空技术
环保的飞行器设计
● 02
第2章 航空发动机技术
燃气涡轮发动机
燃气涡轮发动机是一 种常见的飞机发动机 类型,其工作原理是 通过燃烧燃油产生的 高温高压气体驱动涡 轮旋转,进而推动飞 机飞行。使用高温合 金材料可以提高发动 机的耐热性,涡轮叶 片的设计影响发动机 性能。
喷气发动机
工作原理
燃气涡轮发动机
推力调节
性能调优
超音速飞行
技术发展方向
涡轮螺旋桨发动机
01 原理与应用
传统动力来源
02 燃油效率
能源消耗
03 静音设计
减少噪音影响
未来发动机技术展望
电动飞行技术
环保节能 减少排放
氢燃料发动机
清洁能源 未来趋势
复合材料应用
轻量化设计 提升性能
● 03
第3章 飞行器设计与制造
参加培训课 程
提升专业技能和 知识水平
实践操作技能
维修技能
掌握维修工具的使用 识别飞行器故障并修复 检查飞行器各部件是否正 常
制造技能
熟练操作生产设备 遵守制造工艺流程 保障飞行器制造质量
安全意识
严格遵守安全操作规程 警惕飞行器潜在安全隐患 确保工作安全无事故
总结与展望
通过本手册的培训,希望能让大家更深入了解航 空航天工程与飞行器制造与维修的相关知识,提 升自身技能水平。未来的发展趋势需要我们不断 学习提高,保持对行业动态的关注,参与培训和 持续学习,以适应行业的发展变化,迎接挑战。
飞控系统的设计与实现
飞控系统的设计与实现第一章绪论飞控系统是无人机重要的控制系统之一,负责控制飞行器的方向、姿态、高度等参数,在飞行中保证飞行器安全、稳定地完成各项任务。
本文将对飞控系统的设计与实现进行详细的介绍。
第二章飞控系统的结构飞控系统的结构包括硬件结构和软件结构两部分。
硬件结构包括传感器模块、信号调理模块、计算模块和执行模块。
软件结构包括底层固件、中间件和应用程序。
传感器模块是飞控系统的核心部分,能够感知飞行器当前的姿态、方向和高度。
主要包括加速度计、陀螺仪、磁力计和气压计等模块。
信号调理模块负责将传感器的输出信号进行滤波、去噪和校准等处理,以确保传感器模块输出的数据准确可靠。
计算模块是飞控系统的控制中心,负责运算和控制逻辑的处理。
该模块集成了处理器、存储器和外部接口,可以接收传感器模块输出的数据,然后进行分析、计算和控制。
执行模块是飞行器的执行机构,主要负责控制飞行器的运动,包括电机、舵机等组件。
底层固件主要负责控制硬件的初始化和引导作用,为软件提供底层的硬件接口。
中间件是软件结构中的核心部分,负责采集和处理传感器的数据,计算飞行器的姿态和位置,并进行动态控制。
应用程序则是用户系统的入口,提供飞控系统的控制界面和任务执行功能。
第三章飞控系统的工作原理飞控系统的工作原理主要分为传感器数据采集、数据处理、导航控制和飞行执行四个部分。
传感器数据采集模块通过传感器模块采集当前姿态、方向和高度等数据,然后将数据传送给信号调理模块进行滤波、去噪和校准等处理。
数据处理模块将信号调理模块输出的数据进行计算和处理,得出飞行器的姿态、位置和速度等信息。
此外,还根据飞行控制算法进行运算和反馈控制。
导航控制模块通过计算飞行器的位置和速度,确定下一步的飞行方向和轨迹,并通过控制执行模块来实现飞行器的运动。
飞行执行模块是飞行器的执行机构,它通过控制电机、舵机等组件来实现飞行器的转向、前进、加速等功能。
第四章飞控系统的设计飞控系统的设计是一个复杂的过程,需要考虑诸多因素。