
洁净机械手手臂柔顺度计算方法
洁净机械手手臂柔顺度计算方法
摘要:该文以SCARA型手臂作为研究对象,构建轴承受力计算模型,利用赫兹接触理论计算负载引起的轴承变形量。
将结果与手臂有限元分析结果叠加,最终求出机械手手臂柔顺度。
通过实验值和理论计算值对比,计算值误差仅为3%,计算方法满足机械手手臂柔顺度产品开发需要。
关键词:轴承变形量SCARA型机器人手臂柔顺度
随着科技进步和社会发展,搬运的负载越来越大,只有设计出更大负载能力的机械手,才能在国际高端市场占有一定立足之地。
许多单位和学者对机械手手臂柔顺度展开了研究。
常治斌在长臂机械手手臂结构设计中,除考虑强度问题外,还要考虑刚度问题,即机械手在抓起工件后,手臂受力会产生变形[1]。
要使机械手满足位置精度要求,必须控制机械手手臂在受力后的变形值,使它在允许范围内。
采用梁单元的有限元法,着重介绍了截面尺寸不同的长臂机构手手臂的静、动态特性分析程序设计及计算实例。
林异捷等人对全液压铅残极板移载机械手提升手臂装置进行运动学分析[2]。
通过对移载机械手提升机构进行建模并实现简化,采用正向运动学和逆向运动学的分析方法,建立起支撑杆的位移、速度、加速度与对应液压缸的位移、速度、加速度之间的关系。
通过仿真软件对所得的运动学方程进行了验证,提高最终结果的准确性。
利用所得到的研究结果,可以
为移载机械手的动力学分析、运动轨迹规划和控制系统及液压系统的设计提供重要依据。
杨振针对手臂模型未知和动态环境下的仿人机器人手臂柔顺性控制算法[3],根据不同任务研究了在线控制仿人机器人手臂的柔性。
通过仿真研究表明,合理的调整阻抗参数在实际力控制过程中至关重要,它可以有效地减少机械手与环境接触时的冲击力。
同时对基于神经网络逆系统的阻抗控制算法作了仿真研究,仿真结果表明该算法的效果较理想。
本文计算由球轴承引起的手臂下垂量使用的是赫兹接触理论。
赫兹理论做了以下的假设[4]。
对于滚动轴承内部的接触问题来说,这些假设基本上是成立的。
材料是均匀的;
接触区的尺寸远远小于物体的尺寸;
作用力与接触面垂直(即接触区内不存在摩擦);
变形在弹性极限内进行。
使用赫兹接触理论可以计算出接触面的尺寸和应力。
当钢与钢接触时最大赫兹接触应力可简化为平均赫兹接触应力
其中Q是接触载荷。
本研究使用的软件是SolidWorks Simulation[5]。
SolidWorks
Simulation 是一个与SolidWorks完全集成的设计分析系统。
所涉及的具体内容有:线性静态分析、频率分析、动态分析、线性化扭曲分析、热分析、非线性分析、跌落测试分析、疲劳分析、压力容器设计和横梁和桁架。
该软件采用了有限元方法(FEM)。
FEM是一种用于分析工程设计的数字方法。
FEM由于其通用性和适合使用计算机来实现,因此已被公认为标准的分析方法。
SolidWorks Simulation节省了搜索最佳设计所需的时间和精力,可大大缩短产品上市时间。
通过减少产品开发周期数量来缩短产品上市时间。
快速测试许多概念和情形,然后做出最终决定,这样,就有更多的时间考虑新的设计,从而快速改进产品。
洁净机器人手臂主要应用于半导体、硬盘、平面显示器和太阳能产业中的晶片搬运,机器人手臂的刚度必须满足不同工位、有无负载所引起的末端高度下垂量要求,即为柔顺度定义。
机器人柔顺度计算包括两部分:第一部分是轴承变形量的计算;第二部分是对手臂进行有限元分析,得出末端下垂量。
本文以SCARA 型三关节机器人手臂作为计算对象,每个转动关节选用两个深沟球轴承作为选择支撑。
SCARA型机器人手臂受力分析如图1所示[6]。
1 轴承变形引起的下垂量计算
首先,利用机器人手臂的三维模型,分别对三个关节进行质量和质心位置评估后可得到手臂各关节承受的力矩。
然后,通过受力分析,计算出各个轴承所受到的载荷力。
计算辅助变量
其中:1-I,1-II与2-I,2-II,分别为包含两接触物体1和2的主曲率的平面,为曲率。
计算出后,查赫兹接触系数表,可得出。
当钢与钢接触时,弹性趋近量计算公式可简化为:
其中:Q为轴承所受载荷力。
最后,将机器人手臂有负载和无负载时轴承引起的末端下垂量做差,可得到负载引起的末端下垂量为3.691?mm。
2 机器人手臂变形引起的下垂量计算
通过SolidWorks Simulation软件对手臂有负载和无负载两种情况
进行有限元分析。
将有负载和无负载的手臂最前端变形量做差,即为不考虑轴承变形作用下的手臂变形量。
此时计算出的手臂变形量为3.324?mm。
3 结语
本计算方法以SCARA型机器人手臂为例,计算结果7.015?mm 与实验值6.795?mm误差仅为3%。
因此,这种计算方法可以满足洁净机械手产品柔顺度的计算要求。
参考文献
[1] 常治斌,方炜镖,孙传琼,等.长臂机械手手臂结构的有限元分析[J].湖北汽车工业学院学报,1996(2).
[2] 林异捷,袁锐波,衡杨,等.移载机械手提升手臂装置的运动学分析[J].机床与液压,2012(19).
[3] 杨振.基于阻抗控制的机器人柔顺性控制方法研究[C]//东南大学自动控制系统论文集,2004.
[4] 冈本纯三.球轴承的设计计算[M].黄志强,译.北京:机械工业出版社,2003.
[5] 陈超祥.SolidWorks Simulation高级教程[M].北京:机械工业出版社,2011.
[6] KARL MATHIA.Robotics for Electronics Manufacturing[M]. Cambridge University Press,2010.。
七自由度柔性机械臂机构说明.
七自由度柔性机械臂机构说明设计目标由于人工成本的不断提升,人们的刚性需求也不断的扩大,生产自动化越来越被人们所重视。
也是社会发展的必然。
让机器人去完成一些高危、肮脏、重复、精度高的工作。
由此,设计一款高精度,高灵活性的机器臂显得更为重要。
设计的目标:高精度仿人工业机器人。
运用先进的仿生理论与柔性设计为基础,设计开发用二次式运动反馈来实现其高精度控制,合理的仿人机构来完成动动。
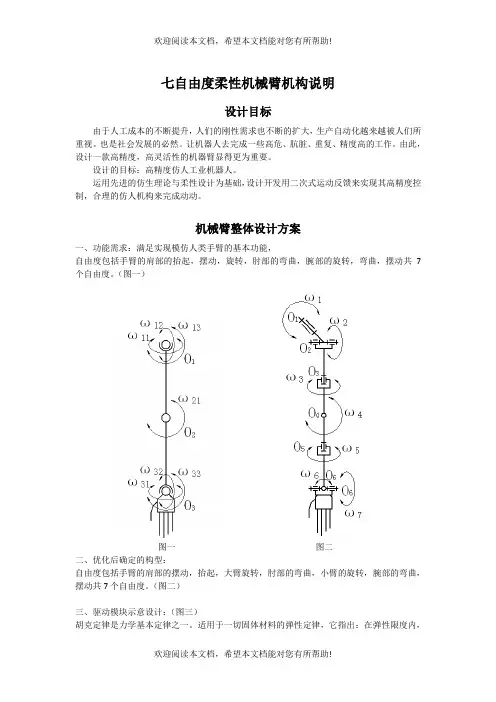
机械臂整体设计方案一、功能需求:满足实现模仿人类手臂的基本功能,自由度包括手臂的肩部的抬起,摆动,旋转,肘部的弯曲,腕部的旋转,弯曲,摆动共7个自由度。
(图一)图一图二二、优化后确定的构型:自由度包括手臂的肩部的摆动,抬起,大臂旋转,肘部的弯曲,小臂的旋转,腕部的弯曲,摆动共7个自由度。
(图二)三、驱动模块示意设计:(图三)胡克定律是力学基本定律之一。
适用于一切固体材料的弹性定律,它指出:在弹性限度内,物体的形变跟引起形变的外力成正比。
这样增加了力的反馈测量。
在弹性材料在弹性限度内形变时,测得其形变量,从而计算出受力与关节下方所处的位置。
1.先进行测试图三四、机械臂的具体设计方案,(图四)五、各关节的受力分析:基本尺寸图(图五)图五L1=426mm,L2=293mm,L3=108mm,L4=442mm。
六、马达的初选谐波减速器的优点:Harmonic减速器结构简单,体积小,重量轻、啮合的齿数多、承载能力大、运动精度高、运动平稳、间隙可以调整、传动效率高、同轴性好、可实现向密闭空间传递运动及动力。
瑞士Maxon电机优点:轴向窜动和径向跳动小、温度范围大、回差小等,并且电机型号全编码器与抱闸与控制器配套全面。
瑞士Maxon电机与日本Harmonic谐波减速器选型需求示例图片:图六马达1:EC90flat 90W扭力:4.67 nm 0.387nm;转速:3190rpm;重量:648g减速器1:CSG-25-160 减速比:1:160;最大扭力:314nm;正常:176nm;重量:420g马达2:EC-4pole max30 200W 扭力:3.18 nm 0.112nm;转速:17000rpm;重量:300g减速器2:CSG-25-160 减速比:1:160;最大扭力:314nm;正常:176nm;重量:420g马达3:EC max40 170W 扭力:2.66nm0.16nm;转速:9840rpm;重量:580g减速器3:CSG-17-120 减速比:1:120;扭力最大:112nm;正常:70nm;重量:150g马达4:EC45flat 70W 扭力:0.82nm0.13nm;转速:4840rpm;重量:110g减速器4:CSG-20-160 减速比:1:160;最大扭力:191nm;正常:120nm;重量:280g马达5:EC-4pole max30 100W 扭力:1.24nm 0.0 63nm;转速:17800rpm;重量:210g减速器5:CSD SHD-17-100 减速比:1:100;最大扭力:71nm;正常:37nm;重量:100g 马达6:EC45flat 70W 扭力:0.13 nm 0.17nm;转速:4840rpm重量:110g减速器6:CSF-11-100 减速比:1:100;最大扭力:25nm;正常:11nm;重量:50g马达7:EC-4pole max30 100W 扭力:1.24nm 0.0 63nm;转速:17800rpm;重量:210g减速器7:CSF-11-100 最大扭力:25nm;正常:11nm;重量:50g说明:EC45flat 70W要更换为EC-I40 70W+MR七、受力分析:有效扭力计算公式:(堵转-连续)*0.3+连续质量分配:设大臂小臂均为,外径D=110mm,假设主体为外壁壁厚为L=5mm的铝壳,长度为H=250mm,则体积为:412cm3,铝的密度2.7g/cm3,外壳质量为1.1kg大臂部分质量有马达3(580g)减速器(150g),外壳(1.1kg);小臂部分有马达4567(110g,210g,110g,210g),减速器4567(280g,100g,50g,50g),外壳(1.1kg);手部主要是灵巧手的质量设为1kg;外加假设载荷6kg。
关于机械臂操作柔顺控制方法研究

对于每一个弹性体单元 ,不论其在整个柔性梁上所处的位置如何 , 它们都存在一定的弯曲和振动 ,而在每一个弹性体单元 内部任意一点的 挠度和转角都可以利用结点位移的插值 函数来表示 ,这样就可以推导各 单元的动能 、势能的表达式 ,进而利用分析力学中的拉格朗 日 方程得到 整个柔性梁 的数学模 型。柔性梁在所有 结点处的挠度 与转 角组成 的向 量,便成为系统模型中描述柔性梁振动的广义坐标。图4 为弹性体单元的 示 意图,图中只有一个弹性体单元 ,它与左 右两端的另外两个 弹性体单 元 ( 图中省略未画出 ) 共享左右两端 的两个节点 ,弹性体单元 的轴线与X 轴重合 ,而y 与弹性体单元轴线方 向垂直 。图中y, 0分别代表单Y 2 轴 j i r d 端结点的挠度与转角,而y J i ,0 分别代表单元右端结 的挠度与转角。
张蟊
应用科学
1 0 7
关于机械臂操作柔顺控制 方法研究
刘 彦 成 ,苟 文
( 四川农业 大学信 息与. 工程技术学院 ,四川雅 安 6 50 ) 200
摘 要 用机械 臂替代人工完 成这类任务 ,不但可 以提 高效率 ,而且 可以提 高生 产过程 中的加 工精度 。在造船 ,航 天 , 核工业等部 门 ,用 机器人取 代人还 可以大大提高安 全性 ,这又 间接产生经 济上的效益 。用机械臂操 作柔性负载 与操作刚性 负载的控制方 法有很大 的不 同。对
3 柔性梁沿着纵 向 ( ) 也就是沿着柔性梁 中心轴线 的方 向 )的长度 变化以及弹性振动忽略不计。 4 柔性梁 的振动仅仅考虑为在其运动的二维平面 内部的简单横 向 ) 运动 ( 即垂直于柔性梁 中心轴线 的方向 )。 5)不考虑负载形状以及负载加工误差所导致的负载密度不 同,假 设整个柔性负载的线密度在任何点皆为同一常数 。 在对柔性负载进行建模时 ,首先 ,要将 整个柔性梁分成n 个弹性体 单元,单元与单元在其各 自的端点处相互连接 ,这些连接点称为结点 , 任意两个弹性体单元之间 , 都有一个共同的节点 ,这样 , 相邻 的弹性体 单元在这一节点就有相同的边 界条件。而在整个柔性梁端点处 的两个弹 性体单元的边界条件 ,则要取决于整个柔性梁的边界条件 。根据边界条 件的不同 ,大致上可以将柔性梁模型分为三大类 ,分别 为:悬臂梁模 型 ( )、自由梁模型 ( 图1 图2)、简支梁模型 ( 图3)。
机械手手部的设计计算

机械手手部的设计计算1.1 手部设计基本要求(1)应具有适当的夹紧力和驱动力。
应当考虑到在一定的夹紧力下,不同的传动机构所需的驱动力大小是不同的。
(2)手指应具有一定的张开范围,手指应该具有足够的开闭角度(手指从张开到闭合绕支点所转过的角度)γ∆,以便于抓取工件。
(3)要求结构紧凑、重量轻、效率高,在保证本身刚度、强度的前提下,尽可能使结构紧凑、重量轻,以利于减轻手臂的负载。
(4)应保证手抓的夹持精度。
1.2 典型的手部结构(1)回转型包括滑槽杠杆式和连杆杠杆式两种。
(2)移动型移动型即两手指相对支座作往复运动。
(3)平面平移型。
1.3 机械手手抓的设计计算1.1.1 选择手抓的类型及夹紧装置本设计是设计平动搬运机械手的设计,考虑到所要达到的原始参数:手抓张合角γ∆=060,夹取重量为60Kg。
常用的工业机械手手部,按握持工件的原理,分为夹持和吸附两大类。
吸附式常用于抓取工件表面平整、面积较大的板状物体,不适合用于本方案。
本设计机械手采用夹持式手指,夹持式机械手按运动形式可分为回转型和平移型。
平移型手指的张开闭合靠手指的平行移动,这种手指结构简单, 适于夹持平板方料, 且工件径向尺寸的变化不影响其轴心的位置, 其理论夹持误差零。
若采用典型的平移型手指, 驱动力需加在手指移动方向上,这样会使结构变得复杂且体积庞大。
显然是不合适的,因此不选择这种类型。
通过综合考虑,本设计选择二指回转型手抓,采用滑槽杠杆这种结构方式。
夹紧装置选择常开式夹紧装置,它在弹簧的作用下机械手手抓闭和,在压力油作用下,弹簧被压缩,从而机械手手指张开。
1.1.2 手抓的力学分析下面对其基本结构进行力学分析:滑槽杠杆 图1.1(a )为常见的滑槽杠杆式手部结构。
(a)(b)图1.1 滑槽杠杆式手部结构、受力分析1——手指 2——销轴 3——杠杆在杠杆3的作用下,销轴2向上的拉力为F ,并通过销轴中心O 点,两手指1的滑槽对销轴的反作用力为F 1和F 2,其力的方向垂直于滑槽的中心线1oo 和2oo 并指向o 点,交1F 和2F 的延长线于A 及B 。
多自由度机器人机械手腕关节柔顺控制方法

多自由度机器人机械手腕关节柔顺控制方法夏细明【摘要】针对传统机械手腕关节控制方法稳定性低和灵活性差的弊端,提出一种新的多自由度机器人机械手腕关节柔顺控制方法.介绍了多自由度机器人关节系统,按动力学系统组建机械手腕关节的动力学模型,采用拉格朗日方法获取动力学方程.介绍了PD手腕关节位置控制方法,在此基础上通过改进纯积分力控制方法实现多自由度机器人机械手腕关节柔顺控制.分析了机械手腕关节混合位置/力矩控制过程,通过差动机构控制两个驱动器,使其完成机械手腕关节外展/内收和伸展/翘曲两个自由度,提高机械手腕控制灵活性.实验结果表明,所提方法控制精度和稳定性高,能够保证机械手腕关节的灵活性.【期刊名称】《科学技术与工程》【年(卷),期】2018(018)020【总页数】6页(P275-280)【关键词】多自由度;机器人;机械手腕;关节;柔顺控制【作者】夏细明【作者单位】南京工程学院工业中心创新学院,南京 211167【正文语种】中文【中图分类】TP24.320世纪80年代后,随着科技的发展,多自由度机器人机械手腕关节的灵活度成为新的研究领域,末端执行器在这一领域发挥巨大作用;并使机器人智能化水平得到极大提高[1]。
其中NASA手、DLR手、Gifu II手等都是有划时代意义的技术成果。
在执行抓握等精确动作时,多自由度机器人需要具备较高的柔软性及分析能力,在执行相对自由的动作时,机器人需要具备较强的刚劲度及控制力[2]。
这就要求机器人在不同的环境下产生柔顺性,也就是对各种环境都具有高度的顺应能力。
多数机器人机械手腕关节应用集中式控制系统,即它的灵活度由一个微处理器掌控。
高精度和稳定性是多自由度机器人机械手腕柔顺控制系统必备条件,因此柔顺控制方法应拥有更小的计量单位和时效性[3]。
本文提出一种新的多自由度机器人机械手腕关节柔顺控制方法,以提高机器人手腕关节灵活度。
1 多自由度机器人关节系统描述多自由度机器人的运动系统与关节系统息息相关,图1描述的是一款常见的机械臂系统,该系统通过控制两关节(A点和B点)的驱动器使关节转动设定的弧度,从而使机械臂上的末端执行器(C点)运行到指定操作点[4]。
三自由度机械手腕的设计

目录摘要 ..................................................................................................................... 1Abstract ........................................................................................... 错误!未定义书签。
1绪论 .. (2)1.1工业机器人简介 (2)1.2 工业机器手简介 (2)2工业机器人手腕的总体设计 (3)2.1机器人手腕总体设计概述 (3)2.2腕部的结构特点 (5)2.2.1 概述 (5)2.2.2单自由度手腕 (5)2.2.3二自由度手腕 (6)2.2.4三自由度手腕 (6)2.2.5柔顺手腕结构 (7)2.3 腕部的驱动机构 (8)2.4设计要求 (9)3 机器人手腕的机械系统设计 (10)3.1三个自由度的实现 (10)3.2传动机构的设计 (12)3.3手腕内部其他结构的设计 (13)4三维造型的绘制 (15)4.1 造型软件简介 (15)4.2典型零件的绘制 (18)结论 (44)摘要在工业上,机器人有着广泛的应用,尤其是在高温,高压,粉尘,噪音,以及带有放射性和污染的场合。
而工业机器人是相对较新的电子设备,它正开始改变现代化工业面貌。
手腕是连接末端执行器和手臂的关键,是联接手部与臂部的部件,它的作用是调整或改变工件的方位。
本设计为三自由度工业机器人手腕,可以在两个方向上旋转在一个方向上弯转。
三维造型采用的造型软件为Pro/ENGINEER, Pro/ENGINEER Wildfire野火版2.0以其易学易用、功能强大和互连互通的特点,推动了整个产品开发机构中个人效率和过程效率的提高。
它既能节省时间和成本,又能提高产品质量。
洁净机械手手臂柔顺度计算方法

2 机 器人手 臂变 形 引起 的 下垂 量计 算
通过 S o l i d Wo r k s S i mu l a t i o n 软 件对
手 臂 有负 载 和 无 负 载 两 种 情 况 进 行有 限 元
Si m ul at i on So l i dW or ks Si m ul a t i o n
式可 简化 为 :
6 = e 厕
( 1 . 2 )
是 一 个与 S o l i d Wo r k s 完 全 集 成 的 设 计分
所 涉 及 的 具体 内容 有 : 线 性 静 态分 许 多单 位 和 学 者 对 机 械手 手 臂 柔 顺 度 析 系统 。 展 开 了研 究 。 常 治 斌 在 长 臂 机 械 手 手 臂 结 析、 频率 分 析 、 动态 分 析、 线 性 化 扭 曲分析 、
其 中: Q 为轴 承 所 受载 荷 力。 最后 , 将 机 器人手 臂 有负载 和 无 负载 时 轴 承 引起 的末 端 下垂 量做 差 , 可得 到 负载 引 起 的末 端 下垂 量 为3 . 6 9 1 mm。
构设计中, 除 考 虑 强度 问题 外 , 还 要 考 虑 刚 热 分 析 、 非线性 分析、 跌落测试 分析、 疲 劳
度问题, 即机 械 手 在 抓 起 工件 后 , 手 臂 受 力 分析 、 压 力容 器设 计 和横 梁 和 桁架 。 会 产生 变 形 … 。 要 使 机 械 手 满 足位 置精 度 要 该 软 件 采 用 了有 限 元 方 法 ( FE M) 。 求, 必 须 控 制 机 械 手 手 臂 在 受 力 后 的 变 形 F EM是 一 种 用 于 分 析 工 程 设 计 的 数 字 方 F E M 由于其 通 用 性 和 适 合 使 用 计 算 机 值, 使 它 在 允 许范 围内 。 采 用梁 单 元 的 有 限 法 。 元法, 着 重介 绍 了截 面尺 寸不 同的 长 臂 机 构 来实 现 , 因此 已被 公认 为标 准 的分 析方 法。 手手 臂的静、 动 态 特 性 分 析 程 序 设 计 及 计 载 机 械手 提 升手 臂 装置 进 行运 动 学分 析 。
柔顺控制
第七章 机器人柔顺控制
§7.1 概述—柔顺控制目的
测量和控制机器人末端与环境的表面接触力是提高位置有效精度的有 效方法。 – 与位置控制系统不同的是,接触力的测量是相对的,而不需要绝对的
位置误差测量。 – 当部件间具有一定刚度接触时,小的相对位置误差会产生大的接触力,
所以力的控制对位置控制精度还有很大帮助。
第七章 机器人柔顺控制
§7.2 作业约束—自然约束
机器人的工作任务可根据机器人末端与工作环境间的不同接触状态 而划分为系列子任务,对于每一个子任务定义相应的约束集,称为自然约 束,来源于子任务构型的机械和几何性能约束。
– A hand in contact with a stationary, rigid surface is not free to move through that surface; hence, a natural position constrains exist.
– If the surface is frictionless, the hand is not free to apply arbitrary forces tangent to the surface, thus, a natural force constraint exist.
基于触觉感知的双臂护理机器人柔顺控制方法
05
结论与展望
研究成果与贡献
提出了一种基于触觉感知的双臂护理机器人柔顺控制方法,实现了对护理对象的 准确识别和柔顺交互。
通过对双臂机器人的协调控制,实现了对护理对象的稳定、安全、舒适的护理。
研究成果在理论上证明了基于触觉感知的柔顺控制方法在双臂护理机器人中的应 用可行性。
研究不足与展望
1
当前研究仅针对双臂护理机器人的基础柔顺控 制方法进行了研究,尚未考虑多场景、复杂环 境下的应用问题。
研究方法
详细介绍本研究采用的技术路线和方法,包括触觉传感器设计、信号处理方法、控制算法设计和实验 测试等。
02
双臂护理机器人概述
双臂护理机器人的的上肢结构,能够实现类似人类手臂的弯曲、伸展、旋转等动作,从而在操 作过程中具有高度的灵活性。
2
在触觉感知方面,仍存在感知精度、稳定性和 鲁棒性等方面的不足,需要进一步研究和改进 。
3
在未来的研究中,可以进一步拓展该方法在多 场景、复杂环境下的应用,提高双臂护理机器 人的适应性和实用性。
未来研究方向和计划
研究适用于不同场景、复杂环 境下的双臂护理机器人柔顺控 制方法。
针对触觉感知技术进行深入研 究,提高感知精度、稳定性和 鲁棒性等方面的性能。
基于触觉感知的双臂护理机 器人柔顺控制方法
2023-11-07
contents
目录
• 引言 • 双臂护理机器人概述 • 基于触觉感知的柔顺控制方法 • 实验与验证 • 结论与展望
01
引言
研究背景与意义
随着人口老龄化,护理机器人成为照顾老年人的 一种有效解决方案。
触觉感知在护理机器人中具有重要作用,可以提 高机器人的操作精度和安全性。
机械臂计算说明书
一、我步进电机选型:
0、定义:
负载简化:(1)、摆动相负载:将全部负载折合成作用于手指尖部的
M=2.5kg静负载
(2)、转动相:两个转动相负载(小臂、手腕转动)折合成J=0.003kg*m2 名词定义:
肩前摆Ssf 肩侧摆Sss 肩转动Sr
肘摆动Es
腕摆动Ws 腕转动Wr
1、摆动相计算:
图1-1
如图1-1,腕摆动Ws负载力矩:
M1=F×L1=25×0.15=3.75Nm
图1-2
如图1-2, 肘摆动Es负载力矩:
M2=F×(L1+L2)+Gm1×L2=8.75+2=10.75Nm
Gm1为腕关节两个电机质量和
图1-3
如图1-3, 肩前摆Ssf;肩侧摆Sss负载力矩:
M3=F×(L1+L2+L3)+Gm1×(L2+L3)+ Gm2×L3=15+4.5+7.5=27Nm
Gm2为肘关节电机与肩转Sr电机的和
2、转动相计算
腕转动Wr负载力矩
肩转动Sr负载力矩
以上两个转动相,由于转动惯量小,角加速度也很小,因此负载力矩非常小,但是需要承受给电机的轴向力,所以防止电机损坏必须加减速器,承受轴向力。
减速器的速比通过步进电机的最小工作转速确定。
#2、速度设定:
Ssf:40°/s
Sss:40°/s
Sr:40°/s
Es:30°/s
Ws:20°/s
Wr:90°/s
统计表格
黑体字的值可以依据情况减小,转速为最低转速,应该考虑满足启动,所有电机根据要求使用内置编码器。
二、电机选择与购买。
机械臂 解算 -回复
机械臂解算-回复机械臂解算是指根据给定的输入参数和约束条件,计算机械臂在操作过程中需要达到的目标位置和姿态。
机械臂解算是机器人领域的关键技术之一,广泛应用于制造业、物流业、医疗领域等各个行业。
一、机械臂解算的基本概念1. 机械臂的运动自由度:机械臂可以在空间中做多少个独立的运动,即机械臂的自由度。
常见的机械臂一般有3至6个自由度。
2. 机械臂的关节变量:机械臂的运动自由度由每个关节的关节变量决定。
每个关节的关节变量可以是旋转角度或平移距离,根据机械臂结构的特点有所不同。
二、机械臂解算的方法1. 正解算法:正解算法是指根据机械臂的关节变量计算末端执行器的位置和姿态。
正解算法一般通过运动学模型实现,根据机械臂的结构和关节变量之间的关系,计算机械臂的正解。
正解算法的步骤如下:- 确定机械臂的结构和关节变量的定义。
- 建立机械臂的运动学模型,包括关节变换矩阵、位姿转换矩阵等。
- 根据机械臂的结构和关节变量之间的关系,计算机械臂的正解位置和姿态。
2. 逆解算法:逆解算法是指根据机械臂末端执行器的位置和姿态,计算机械臂关节变量的值。
逆解算法是机械臂解算中的重要部分,常用于机械臂路径规划和轨迹控制。
逆解算法的步骤如下:- 确定机械臂的结构和关节变量的定义。
- 建立机械臂的运动学模型,包括关节变换矩阵、位姿转换矩阵等。
- 根据机械臂的结构和末端执行器的位置和姿态之间的关系,计算机械臂的逆解关节变量。
三、机械臂解算的应用1. 路径规划:机械臂解算可以用于确定机械臂在工作空间中的轨迹和姿态,实现预先给定的路径或目标位置和姿态的精确控制。
2. 障碍物避让:机械臂解算可以根据预先设定的路径规划和障碍物信息,计算机械臂绕过障碍物的最优路径和姿态。
3. 精确定位:机械臂解算可以帮助机械臂实现对小尺寸物体的精确定位,提高操作精度和生产效率。
4. 多机械臂协调控制:机械臂解算可以用于复杂的多机械臂协调控制,实现多个机械臂的精确协同作业。