
摄影与空中摄影学
遥感定义:不直接接触物体本身,而是通过电磁波来探测地球和其他星体的物体特性及特点的一门综合性探测技术。
遥感技术过程:获取原始数据(模拟图像、数字图像)、数据预处理(放大、复制;纠正、除噪声)、信息提取(几何、物理信息)。
感光度:感光材料对光敏感的程度。
s感光测定:定量的研究光对感光层的作用,并以数量表示其特性的一种方法。
感光特性:感光度s、反差系数γ、宽容度L、灰雾密度D。
、感色性。
微观特性:分辨率R、清晰度A、颗粒度RMS、调制传递函数MTF。
意义:正确选择感光材料、控制曝光和摄影处理条件、评定影像质量、遥感影像的摄影处理。
发光强度:单位立体角发出的光通量。
光通量:单位时间光源辐射的能量。
照度:单位面积上所受的光通量。
亮度:光源在一定方向的发光强度与同一方向所见的发光面积之比。
曝光量:感光材料的乳剂层在曝光时间内单位面积所受的光通量总和。
光学密度:感光材料经曝光显影后变黑的程度。
宽容度:感光材料能够按比例记录景物亮度的曝光量范围。
分辨率:感光材料能够清晰表达被摄影景物微小细部的能力。
感光材料特性曲线的含义:为了研究密度与曝光量之间的关系,以密度值为纵坐标,以它对应的曝光量对数值为横坐标绘图,便得到一条形似S的曲线,这条曲线十分精确地表示出感光材料的基本特性,因而称之为感光材料的特性曲线。
灰雾部分、趾部(曝光不足部分)、直线部分(曝光正确部分)、肩部(曝光过度部分)、反转部分显影动力学曲线的意义:S、γ、D0随显影时间而变化的曲线叫作显影动力学曲线。
它的意义是指导曝光和冲洗。
第四章空中摄影技术航空摄影的分类:竖直航空摄影、倾斜**;面积航空摄影、线状地带、独立地块**;大比例尺、中、小**。
重叠度:同一条航线内相邻像片之间的重叠度称为航向重叠度qx,相邻航线之间的重叠度称为旁向重叠度。
基高比:摄影基线B与航高之比。
说明:基高比与立体观测精度有关,基高比越大,立体观测精度越高。
垂直夸大:V=垂直方向的比例尺/水平方向的比例尺。
坡度夸大(S):设地面本身的坡度为α,立体模型的坡度为α’,则S=α’/α.速高比:H/W,地物在成像面上的显示速度。
图像比(K):K=m/M.成图比例尺与摄影比例尺之比。
K=2R平*Ms (Ms:内业加密点所规定的平面位置中误差)高程量测精度<平面量测精度R高=fKM/(lx*m△h)焦距的选择原则:综合法测图应该选择长焦距物镜,使由于地形起伏引起的投影差最小。
立体测图时,平坦地区选择较短焦距,可以提高基高比,从而提高立体量测精度。
丘陵、山区选择长焦距,减少摄影死角的影响;减少像片的数量;改善立体观测条件。
旋偏角K:相邻像片的驻点连线与像幅沿航线方向的两框标连线之间的夹角。
航线弯曲度:最大弯曲矢距δ与航线长度L之比。
假彩色航空摄影的实用意义:调查植物的生长情况、军事上揭露伪装、水系污染调查。
小像幅航空摄影的优缺点:优点(对机场设施无要求、摄影处理设备简单、成本低);缺点(航线长度有限、像幅小、无压平板)。
无人驾驶飞行器:通过无线电遥控设备或机载计算机程控系统进行操控的不载人飞行器。
特点:通过动力系统机翼的滑行起降和飞行;遥控飞行和程控飞行;抗风能力比较强。
直升机特点:定点起飞降落、对起降场地要求不高、飞行通过无线电遥控或机载计算机实现程控、结构复杂,操控难度较大。
飞艇特点:通过艇囊中填充的的气体产生浮力提供飞行的动力、操控容易、安全性好。
地面采样距离(GSD):在扫描成像过程中,一个像元通过摄影系统投影在地面上的边长。
辐射分辨率:指影像的灰度采样级数,以比特表示。
DMC与UCX数码相机的差异:相同点(都是由4个相机构成大幅面黑白影像+4个多光谱=大幅面彩色影像)。
数码航空相机的优缺点:优点(影像清晰、分辨率高、无需扫描);缺点(传统光学航空相机几何关系简单、像对数多,增加模型接边工作量、高程精度低)航天摄影:以卫星和其他航天飞行器为遥感平台,对地球或月球表面进行摄影的技术。
遥感平台:遥感器的运载工具。
遥感器:接收地面物体、大气、海洋等电磁波辐射的仪器。
重复周期:卫星经过一定的天数以后,所有轨道又严格的重复运行,该天数称为重复周期。
多光谱成像技术:通过一次成像就能同时获取同一时刻、同一地区几个波段的图像,有利于提取更多的信息。
多光谱摄影与多光谱扫描的比较:多光谱摄影(直观的模拟图像、构像质量和几何精度高、图像处理简单、感色范围400-900nm)多光谱扫描(离散的数字图像、**差、数据量大,需小块面积处理后拼接、波普敏感范围宽广,感受整个大气窗口、计算机图像处理灵活、波段可分得很窄)。
空间分辨率IFOV(瞬时视场):一个光敏元件通过光学系统后,投影在地面上的长度。
IFOV=HS/f. 辐射分辨率:记录一个亮度值所用的比特数。
时间分辨率:重复周期。
波普分辨率:多光谱成像系统中最窄波段的宽度。
多光谱图像的波普特征空间:在多光谱成像中,任何一个地物在各个波段的亮度值B之全体构成了该地物的一个波普特征向量,这种多光谱图像的量度空间即为**说明:该特征空间维数等于成像时的波段数。
集群:地物在特征空间的聚类统计特性。
信道:地物信号传输存储的一个介质。
信道容量:一幅图像中含有信息的数据量。
信道特点:允许哪些电磁波谱段通过、电磁波普段在信道内传输过程中受到信号噪声的干扰,信号变弱或变形。
判读图像特征:影像大小、形状、色调、阴影、纹理、图案结构、物体间的相关特征。
信息量:表示随机变量的不肯定度。
意义:可以作为压缩数据、选择波段图像的依据。
彩色合成:将多光谱黑白图像合成彩色图像,合成后的图像颜色与景物本身的天然颜色并不要求相同,人为赋予的。
颜色三特征:色别(物体反射光线的相对含量)、明度(反射光谱总能量)、饱和度(彩色成分与消色成分之比)。
GPS在航空摄影中的应用:测定地面控制点、航摄飞行导航、GPS辅助空中三角测量中的导航与定位、用于传感器的定位和姿态测定、IMU/DGPS辅助航空摄影测量。
航摄中选择摄影比例尺的原则:从判读的角度:通常K=1/2R~1/4R;从测图的角度分析:图像比与测绘一幅地形图所需要的立体模型数有关,N∝1/k2;航摄资料的质量(R)能否满足图像比(K)的要求:从平面量测精度考虑,R平=K/2M s;从高程量测精度考虑,R高=f*K*M/(l x*mΔh)。
1、航摄技术计算H摄=f*mh平=1/2(h最高+h最低)Δh= h最高- h平H绝=H摄+ h平; H低=H绝-H最大q x=q x’+(1-q x’)*Δh/H; q y=q y’+(1-q y’)*Δh/H摄影基线:Bx=Lx*(1-qx)=lx*m*(1-qx);航线间距:By=Ly*(1-qy)=lx*m*(1-qy)每一条航线的像片数:N1=摄影分区长度/Bx+1+2分区航线数:N2=分区的宽度/By+1摄影分区总像片数:N=N1*N2允许最长曝光时间:t≤δmax*H低/(w*f)2、航空摄影和航天摄影在q x、q y的保持上的区别qx的保持:航空摄影:τ=B/W=(1-qx)*lx*m/W=H/W*(1-qx)*lx/f航天摄影:由于轨道不是圆形的,航高H是变化的,因此,H必须由Ht代替,必须不断测轨,且地速应考虑地球自转的影响qy的保持:航空摄影:根据用户qy,确定By,可画出航线航天摄影:由于D=(1-qy)*Ly,得到qy=(Ly-D)/Ly,因此要先求轨道周期P,再求D,最后得到qy五章遥感图像的质量评定图像的几何质量:表示遥感器所构成的像点与其相对应的理想像点在几何位置上的差异。
(如畸变差、变形、压平精度)图像的构像质量:表示产生影像细节反差的能力。
(如感光特性、显微特性)遥感图像质量评价的意义:通过对图像质量的评价,为某种产品可供使用的范围提供了理论依据;了解在遥感器产生图像的全过程中,影响图像质量的各个薄弱环节,然后针对性的改善图像的物理过程,以提高图像质量;评价遥感器的质量;评价影像的最终目的,是尽可能的恢复原始景物。
清晰度:表示影像边沿清晰的程度。
颗粒度:表示乳剂颗粒的平均尺寸及其分布情况。
逼真度:表示解压图像相对原始图像几何失真度。
峰值信噪比:表示解压图像相对于原始图像灰度的偏离程度。
空间周期:正弦形觇板相邻两条白线(或黑线)的距离。
MTF的物理意义:调制传递函数就是各个空间频率的正弦波影像,经过成像系统后调制损失的百分比。
比特分割:就是将取样区域内量化后的数据分成不同的比特位,将每个比特位上的0和1分别形成八幅独立的二值图像。
调制传递函数(MTF):就是线扩散函数傅里叶变换的模。
线扩散函数:线像沿x方向的光强分布就称为线扩散函数。
第二章空中摄影物理基础电磁波谱:将各种电磁波在真空中的波长按其长短,依次排列制成的图表。
空中蒙雾亮度:散射使天空发光,其亮度称为**。
大气窗口:能够穿过大气层的电磁波谱段。
大气屏障:无法穿过**空中蒙雾亮度对航天航空摄影的影响:航空景物的亮度比同一景物在地面上的亮度大;航空景物总的反差受到了压缩;阴影部分相邻景物的反差比明亮部分相邻景物的反差压缩得多,即航空景物的亮度受到了非线性压缩。
解决方法:适当缩短曝光时间;冲洗时采用硬性感光材料,反差系数一般大于1;必须附加滤光片,浅黄色或黄色;选择晴天无云,太阳高度角大于20°时进行摄影。
地物波谱反射特性:地物反射电磁波能力的特征。
地物波谱特征空间:在多光谱成像中,任何一个地物在各波段的亮度值B之全体构成了该地物的一个波谱特征向量,这种多光谱图像的量度空间称之为地物的波谱特征空间。
波谱反射率的一般规律:地物的波谱反射率差异大;粗糙物体的反射率<光滑物体的反射率;同一物体,湿的<干的;不同物体可能具有相同的反射率。
波谱反射率的重要意义:对景物本身而言,决定景物反差的是r;为多光谱成像技术提供了理论依据,从而可以提取大量的地物信息;为自然资源和环保提供了可供使用的电磁波谱段。
大气对太阳辐射吸收与散射的区别:吸收(水,二氧化碳吸收红外,臭氧吸收紫外,尘埃非选择性吸收;改变了太阳辐射的内能,使直射阳光的辐射能降低;仅降低大气透射率,航空景物反差不变)、散射(散射强度取决于大气中气体分子的含量;只改变太阳辐射的方向;会产生空中蒙雾亮度,降低航空景物反差)。
辐射方程给出的三个要素:航摄仪质量、地物、大气条件第三章航摄仪像移:航空摄影时,由于飞机的飞行速度很快,即使曝光时间很短,在航摄仪成像面上的地物构像也将在沿着航线方向上产生移动,这个移动称为影像位移(像移),像移将使影像模糊。
像移值δ=f*W*t/H=W*t/m座架功能:避震、整平、改正偏流。
检影望远镜:气泡—整平、改正偏流、调整重叠度。
航摄仪特点:像幅大、焦平面有贴附框、有系列焦距和滤光片、暗匣有压平装置且容量大、具有整平、避震、改正偏流功能、具有重叠度调整器。
第二章摄影与空中摄影
黑白负片感光材料的结构见P.13 Fig.2-10。
感光材料的片基为感光材料的基础,是感光乳剂 层的支持体。
乳剂层是感光材料获得景物影像的感光层。感光 乳剂的成分主要是卤化银和明胶。
卤 化
溴化银:感光性能最灵 氯化银:感光作用较慢
敏 ,适合于制造相纸的低
感光度乳剂
银 碘化银:感光作用最慢 ,常与另两种配合使用
孔径大都小于1,改用相对孔径的倒数来说明进入
物镜的光通量较为方便。相对孔径的倒数称为光圈
号数,以k =f /δ表示。构像的亮度与相对孔径成
正比,与光圈号数成反比。
摄影时欲在感光材料的单位面积上取得一 定值的曝光量H,因曝光量H等于照度E与曝光时
间t的乘积,即H = E t,故有:
H
E1 t1 t2
正透镜和负透镜的像散情况是相反的。因此, 像散也可以利用正透镜和负透镜并选择其曲率半 径 、折射率、厚度以及间距等加以适当组合的办 法来修正。
像散是最难消除的一种像差,只有当其他像 差都消除得相当好的时候,再精密地修正像散, 才有较好的效果。
像场弯曲:一个透镜组在消除了球面像差、彗形像差 以及像散以后,两个像面可以重合在一个新曲面上。在这 曲面上,成像情况最好,但由于是曲面,故在摄影上实用 意义不大。这一缺陷我们称为像场弯曲。像场弯曲随着像 散增加而增加,并与入射光线与主光轴的倾角有关;但像 场弯曲与物距无关。修正像散和像场弯曲的物镜称为正光 物镜。
D1
HD H D
D2
HD H D
(2-8) (2-9)
景深公式则为: D.F. 2HD 2 (2-10) H 2 D2
五、像场和像场角
视场:将物镜对光于无穷远,在焦面上会看 到一个照度不均匀的明亮圆。这个直径为ab 的明亮圆的范围称为视场
【测绘课件】第二章 摄影的基本知识与航空摄影测量对摄影的基本要求精品资料
按照摄影测量要求,像片比例尺分母的相对误差一般不应超过5 %。因此,空中摄影测量飞行航高H的变换量也称航高差应限 制为:
另外,测量规范还规定同一航带内最大航高与最小航高 之差不得大于30m;摄影区域内实际航高与设计航高 之差不得大于50m。
5、摄影机快门
摄影机快门是控制曝光时间的机件装置,它是摄影机 的重要部件之一。快门从打开到关闭所经历的时间称 为曝光时间,或称快门速度。常用的快门有中心快门 和帘式快门。
中心快门的特点是打开快门之后,感光材料就能满幅 同时感光。
帘式快门的特点是感光材料各部分的曝光量相同,且 这种机构设计可以做到曝光时间很短,如1/500秒或 1/1000秒。
这里的航高是指摄影飞机在摄影瞬间相对某一水准面的 高度,从该水准面起算向上为正号。根据所取基准面 的不同,航高可分为相对航高和绝对航高。
相对航高是指摄影机物镜相对于某一基准面的高度, 常称为摄影航高。它是相对于被摄区域内地面平均高 程基准面的设计航高。是确定航摄飞机飞行的基本数 据,按H=mf计算得到.
2:摄影机像面框架有无框标标志,是作为区分量测用 摄影机和非量测用摄影机的重要标志。
3:摄影机主光轴与像平面的交点称为像片主点,摄影 机物镜后节点到像片主点的垂距称为摄影机主距,也 叫像片主距,一般用宇母f表示。摄影机结构设计时要 求像片主点应与框标坐标系原点重合。由于制造技术 上的误差.常常是达不到完全重合的要求,但是必须 精确地测定像片主点在框标坐标系中的坐标值x0,y0,把 f,x0,y0就称为像片的内方位元素,内方位元素是否已 知也是量测用摄影机的特点。
摄影比例尺及其选择
严格地讲,摄影比例尺是指航摄像片上一线段长为l与 地面上相应线段的水平距离L之比。但由于摄影像片有 倾角,地形有起伏,所以摄影比例尺处处不等。我们 一般指的摄影比例尺,是把摄影像片当作水平像片, 地面取平均高程,这时像片上的一线段l与地面上相应 线段的水平距离L之比, 称为摄影比例尺1/m。即 : 1/m=l/L=f/H
无人机航测技术与应用课件:航空摄影测量基础
航摄像片的特点
当像片倾斜、地面起伏时,地面点在航摄像片上构像相对于理想 情况下的构像所产生的位置差异称像点位移
航摄像片与地形图的区别 1)投影方式的不同:地形图为正射投影,航摄像片为中心投影
AC B
c ab
c ba S
B
A
C
2)航片存在两项误差:像片倾斜引起的像点位移,地形起
伏引起的像点位移
s
5.2双像解析摄影测量
5.2.1共线方程 4共线方程
X
Y
Z1
X A X s YA Ys Z A Zs
X
Y
Z
1
X A
YA ZA
Xs Ys Zs
X x a1 a2 a3 x
Y Z
R y f
bc11
b2 c2
b3 c3
y f
5.2双像解析摄影测量
y
RT
Y
a2
b2
c2
Y
f Z a3 b3 c3Z
其中R是一个正交矩阵,它由9个方向余弦构成
5.2双像解析摄影测量
5.2.1共线方程 3空间直角坐标系的旋转变换
a1 a2 a3 cos Xx cos Xy cos Xz
R b1
b2
b3
c
osYx
cosYy
第03讲-空中摄影基本要求与中心投影--2010测绘定单
航片旋转角:
本航线中相邻像片主点的连线与同方向像片边框 方向的夹角称为航片旋偏角,航片旋偏角一般不得大 于6o
6
0
3、航空摄影的技术计划
航摄任务书(用户与航空摄影作业单位的合同) 航摄技术计划的拟订 航空摄影
3、航空摄影的技术计划 航摄任务书
1、划定航摄区域范围(用经纬度将摄区范围标出来), 并附一张摄区略图。 2、规定航空摄影比例尺(与成图比例尺有关)。 3、规定航摄仪类型和焦距。 4、规定航空摄影的技术要求。 5、完成任务的期限和成果上交的次序。 6、应交的航摄资料(负片、像片、航摄质量鉴定表、 航摄仪技术数据表、GPS记录)。
2、透视变换及其特别点、线、面 2.1透视变换定义
P
两个平面之间 的中心投影变换, 称为透视变换。
S
E
2、透视变换及其特别点、线、面 2.2透视变换中的特别面
特殊面(2): 主垂面(W) 真水平面( Es )
S
hc T J n (V) v N c hi P Es v
ho
i W o hi
ho hcC
S iab hi hi
a tab T A
b
T
B
迹点
2、透视变换及其特别点、线、面 2.6透视变换作图
已知E平面上有AB直线,在像平面上作对应的像ab hi P 1)找迹点 2)找合点i1 3)连T1i1与SA, 交点为a, 连T1i1与SB, 交点为b V B A
S
a
i v
i1 hi
T1
V E v
b
2、透视变换及其特别点、线、面 2.6透视变换作图
相邻航线之间的重叠称为 旁向重叠。 Ly py І-1
py py% 100 % Ly
测绘航空摄影考点解析
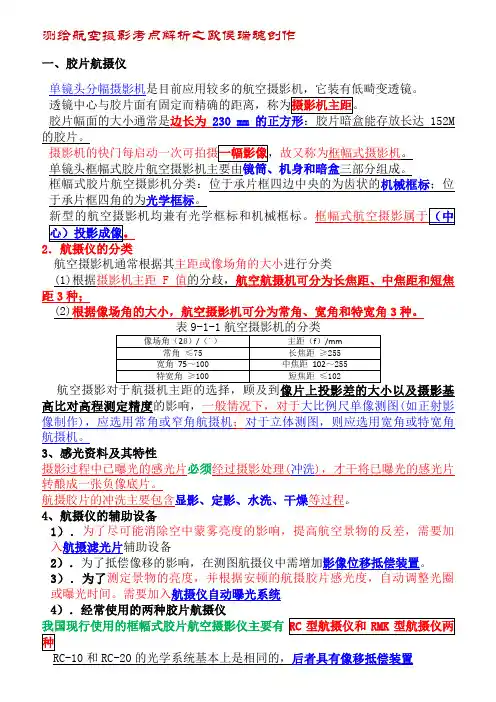
测绘航空摄影考点解析之欧侯瑞魂创作一、胶片航摄仪单镜头分幅摄影机是目前应用较多的航空摄影机,它装有低畸变透镜。
胶片幅面的大小通常是边长为230 mm的正方形:胶片暗盒能存放长达152M 的胶片。
故又称为框幅式摄影机。
单镜头框幅式胶片航空摄影机主要由镜筒、机身和暗盒三部分组成。
框幅式胶片航空摄影机分类:位于承片框四边中央的为齿状的机械框标;位于承片框四角的为光学框标。
航空摄影机通常根据其主距或像场角的大小进行分类(1)根据摄影机主距F值的分歧,航空航摄机可分为长焦距、中焦距和短焦距3种;(2)根据像场角的大小,航空摄影机可分为常角、宽角和特宽角3种。
航空摄影对于航摄机主距的选择,顾及到像片上投影差的大小以及摄影基高比对高程测定精度的影响,一般情况下,对于大比例尺单像测图(如正射影像制作),应选用常角或窄角航摄机;对于立体测图,则应选用宽角或特宽角航摄机。
3、感光资料及其特性摄影过程中已曝光的感光片必须经过摄影处理(冲洗),才干将已曝光的感光片转酿成一张负像底片。
航摄胶片的冲洗主要包含显影、定影、水洗、干燥等过程。
4、航摄仪的辅助设备1).为了尽可能消除空中蒙雾亮度的影响,提高航空景物的反差,需要加入航摄滤光片辅助设备2).为了抵偿像移的影响,在测图航摄仪中需增加影像位移抵偿装置。
3).为了测定景物的亮度,并根据安顿的航摄胶片感光度,自动调整光圈或曝光时间。
需要加入航摄仪自动曝光系统4).经常使用的两种胶片航摄仪我国现行使用的框幅式胶片航空摄影仪主要有RC-10和RC-20的光学系统基本上是相同的,后者具有像移抵偿装置新一代的RC-30航空摄影系统组成:RC-30航摄仪、陀螺稳定平台和飞行管理系统组戌,功能:像移抵偿装置、自动曝光控制设备,GPS辅助导航的航空摄影。
二、数字航摄仪数字航摄仪可分为框幅式(面阵CCD)和推扫式(线阵CCD)两种现有的商业化大像幅框幅式数字航摄仪主要有DMC、ULTRACAM-D和SWDC系列航摄仪等,而推扫式数字航摄仪主要有ADS40。
第02讲 摄影与空中摄影.

镜头: 是相机的成像部分,影像的质量 主要取决于镜头的光学质量,镜 头由多片球面或非球面光学玻璃 透镜组成,镜头的像距通过调焦 环来改变,使得构像清晰。
光圈: 用于调整通过镜头的光线,光圈大小以相对孔径 (光圈直径/镜头焦距)来标识;相机的快门控制 胶片的曝光时间长短,以实际曝光时间的倒数为 标志;光圈大小和快门速度配合控制正确的曝光 量,得到满意的影像质量。
DMC优点与不足:
可直接代替航空胶片摄影机/扫描仪 内部关系稳定 辐射测定优秀 地面分辨率可达5厘米 电子位移补偿装置 可用传统的空三加密程序 数据可在标准的处理系统中处理 使用于大比例尺的测图和工程应用 需要适当的后处理时间
线阵航摄 仪优点与 不足
800线/秒
下视推帚成像 可获取长条无逢影像 行与行间有变形 数据重建时依靠GPS/IMU 没有位移补偿 许多系统不能提供彩色立体图像 较低的扫描速度限制了飞行 不能用于大比例尺应用(1:15000) 不能沿用传统的空三程序 分辨率最小为20cm 整个系统后处理时间长 用于遥感和中等比例尺的正射影像 不适合于大比例尺的应用
二、航摄技术计划的拟订
1、划分摄影分区
2、航摄技术计算
区域太大 航线太长 地形变化大
三、航空摄影的整个技术过程
航高 重叠度 航摄基线长度 航线间隔 摄影时间
搜集和分析摄区的地理环境和气象条件,选择合适的 飞机、航摄仪、摄影材料,并作出计划和安排。选择 好天气进行摄影,获得质量合格的负片和像片。 (什么是合适的天气)
按像幅分: 小像幅(18*18) 正常像幅(23*23) 大像幅(30*30)
按像场角分:
窄角( 2 <50) 常角(50< 2 <75) 宽角(75< 2 <100) 特宽角(100< 2 <120) 超宽角(120< 2 )
摄影的基本知识与航空摄影测量对摄影的基本要求
A
1l f mLH
E
f为摄影机主距,H为航高
测
mb c mk
图
航摄比例尺分
比
母
测图比例尺分 母
例 尺
比例尺类型 大比例尺 中比例尺 小比例尺
航摄比例尺 1:2000 ~1:3000 1:4000 ~1:6000 1:8000 ~1:12000 1:15000~1:20000 1:10000~1:35000 1:20000~1:30000 1:35000~1:55000
测图比例尺 1:500 1:1000 1:2000, 1:5000 1:5000 1:10000 1:25000 1:50000
把一条航线的航摄像片根据地物影像拼接起 来,各张像片的主点连线不在一条直线上, 而呈现为弯弯曲曲的折线,称航线弯曲
航
线
弯
曲
l
L
航线弯曲度:航 线最大弯曲矢量 与航线长度之比 的百分数。要求 航线弯曲度<3%
不受像片倾斜影响
已知 E 平面上有 A 点,在像平面上作对应的像 a
主合点
中
心
S
投
影
T
作
图
v
T1
迹点
T
P
i
a v
AE
作图步骤:
1)找迹点T1 2)找主合点i
3)连T1i与SA, 交点为a
已知 E 平面上有 AB 直线,在像平面上作对应的像 ab
中
心
投
影
作
图
v
迹点
主合点
P
S
i
T
a
T1 b
B
T
i1
v AE
一张像片上相邻主点连线与同方向框
掌握航空摄影测量的基本流程与技巧
掌握航空摄影测量的基本流程与技巧航空摄影测量是一种通过摄影机和航天器从空中拍摄地面物体,利用摄影测量技术来获取地理空间信息的方法。
它具有快速、高效、广覆盖等优点,被广泛应用于地理勘测、资源调查、城市规划等领域。
本文将介绍航空摄影测量的基本流程与技巧。
一、航空摄影测量的基本流程航空摄影测量的基本流程包括航摄准备、航摄任务、摄影测量和制图等环节。
1. 航摄准备航摄准备是保证航空摄影测量工作顺利进行的重要环节。
在航摄准备阶段,需要确定航线、摄影参数和待测区域的特点等。
首先,根据需要获取的地理空间信息,确定最佳的航线,以确保相片的覆盖面积和重叠度。
其次,根据摄影机的参数、环境条件和预期结果等因素,确定合适的摄影参数,如焦距、快门速度和光圈大小等。
最后,通过地物调查和预分析,了解待测区域的地形、地貌和地物特点,为后续的摄影测量做好准备。
2. 航摄任务航摄任务是指飞行器按照确定的航线和摄影参数进行航空摄影工作。
在航摄任务中,需要确保摄影机的稳定性和图像的清晰度。
飞行器可以是无人机、飞艇、飞机等,根据实际需要选择相应的航天器。
在航摄过程中,要注意飞行器的平稳和相片的连续性,避免出现飞机轨迹交叉或遗漏的情况。
同时,要控制好飞行器与地面之间的距离,以保证摄影的清晰度和分辨率。
3. 摄影测量摄影测量是利用航空摄影所获取的影像数据,进行测量和解译的过程。
在摄影测量中,需要进行内定向、外定向和像点坐标的测量等环节。
首先,内定向是指通过摄影参数和气象数据等,对航空摄影影像进行校正,使其符合几何特征的过程。
然后,外定向是通过解算飞行器的轨迹和姿态参数,确定每张相片与地面坐标系的空间关系。
最后,利用内定向和外定向的参数,通过像点的测量和解算,获得地物在影像上的坐标位置。
4. 制图制图是利用摄影测量结果,绘制成地图或平面图的过程。
在制图过程中,需要进行地物辨识、地形分析和地貌绘制等环节。
首先,地物辨识是根据摄影测量结果和地物特征,对影像进行解译和分类的过程。
摄影测量学航带法空中三角测量61页PPT
谢谢
11、越是没有本领的就越加自命不凡。——邓拓 12、越是无能的人,越喜欢挑剔别人的错儿。——爱尔兰 13、知人者智,自知者明。胜人者有力,自胜者强。——老子 14、意志坚强的人能把世界放在手中像泥块一样任意揉捏。——歌德 15、最具挑战性的挑战莫过于提升自我。——迈克尔·F·斯特利
摄影测量学航带法空中三角测量
11、获得的成功越大,就越令人高兴 。野心 是使人 勤奋的 原因, 节制使 人枯萎 。 12、不问收获,只问耕耘。如同种树 ,先有 根茎, 再有枝 叶,尔 后花实 ,好好 劳动, 不要想 太多, 那样只 会使人 胆孝懒 惰,因 为不实 践,甚 至不接 触社会 ,难道 你是野 人。(名 言网) 13、不怕,不悔(虽然只有四个字,但 常看常 新。 14、我在心里默默地为每一个人祝福 。我爱 自己, 我用清 洁与节 制来珍 惜我的 身体, 我用智 慧和知 识充实 我的头 脑。 15、这世上的一切都借希望而完成。 农夫不 会播下 一粒玉 米,如 果他不 曾希望 它长成 种籽; 单身汉 不会娶 妻,如 果他不 曾希望 有小孩 ;商人 或手艺 人不会 工作, 如果他 不曾希 望因此 而有收 益。-- 马钉路 德。
3摄影测量基础知识
Photogrammetry,2004
Photogrammetry & Remote Sensing-----Survey & Mapping Engineering
y
P S
S
a
a0
f
f
o
c
y0
P0
A
h
x x0
像片倾斜引起像点位移
A0
地形起伏引起像点位移
• 航摄像片只要消除像片倾斜与地形起伏引起的像点位移,就 能将中心投影变换为正射投影。要使这种投影具有成图比例尺
Photogrammetry & Remote Sensing-----Survey & Mapping Engineering
(n)oa0 a S
H
A
h
B A0 ( N )O
Photogrammetry,2004
Photogrammetry & Remote Sensing-----Survey & Mapping Engineering
• 航高:指摄影飞机在摄影瞬间相对于某一水准面 的高度,从该水准面起算向上为正。航高分为相对 航高和绝对航高。
Photogrammetry & Remote Sensing-----Survey & Mapping Engineering
相对航高是指摄影机物镜相对于某一基准面的高度,常称 为摄影航高。它是相对于被摄区域内地面平均高程基准面的 设计航高。
3、倾斜误差性质
➢等比线上的点不存在像片倾斜引起的像点位移; ➢当00 1800, a 0,则rc0 rc ,像点朝向等角点位移; ➢当 1800,a 0 ,则rc0 rc ,像点背向等角点位移; ➢当 90、270,sin 1,即在向径相等的情况下,位 于主纵线上的像点的倾斜误差最大。