
显式算法和隐式算法的介绍与比较ppt课件
因此如果网格是相对均匀的,随着模型尺寸的增长,显式方法表明比 隐式方法更加节省计算成本。
我们在求解问题的时候应先根据我们的问题类型来决定 是采用显式求解方法还是隐式求解方法。如果是采用显式 求解法,默认是单点积分,如果产生了沙漏并影响了结果, 则应改用全积分。
(5)
U t t
Ut
Utt
[(1 2
)Ut Utt ]t2
ห้องสมุดไป่ตู้
(6)
将(5)(6)代入(1)中,得:
KˆUtt Rˆtt
其中:
Kˆ
1
t 2
M
t
C
K
(有效刚度矩阵)
Rˆtt
Rtt
1
M
[ t
2
Ut
1 t
Ut
(1 2
1)Ut ]
C[ t
U
t
(
1)Ut
( 2
1)tUt ](有效载荷矢量)
6
可以看出,解当前 Utt,需要用到当前时刻 的 Rtt ,因此为隐式算法,需要用迭代实现。
特点:
当参数 0.5 , 0.25(0.5 )2 时,Newmark法是无 条件稳定的,即 t 的大小不影响数值的稳定性。 此时时间步长的选择主要根据解的精度确定。
7
显式算法
总结
动态显式算法采用动力学方程的一些差分格式,不用直接求解切线 刚度,不需要进行平衡迭代,计算速度快,时间步长只要取的足够小, 一般不存在收敛性问题。因此需要的内存也比隐式算法要少。并且数值 计算过程可以很容易地进行并行计算,程序编制也相对简单。
10
Thank you
11
4
LS-DYNA中中心差分法的步长控制
1D杆、梁单元:
t L
C
2D板、壳单元:
t Lmin C
3D单元:
t
Q
Le (Q2
C 2 )1/2
其中:
Q
C1C C0Le 0(kk 0)
kk
(kk
0)
5
Newmark法(隐式)
结构动力学方程: MU CU KU Rt
(1)
Utt Ut [(1 )Ut Utt ]t
显式算法和隐式算 法的介绍与比较
Speaker:白云山 Partner:唐明
1
中心差分法
结构动力学方程:
MU CU KU Rt
Ut
1 t 2
(Utt
2Ut
Utt )
Ut
1 2t
(U tt
Utt )
将(2)(3)代入(1)得:
(1) (2)
(3)
MˆUtt Rˆt
(4)
式(4)中
Mˆ
1 t 2
无阻尼时: tstable 2 / wmax
系统的最高频率 临界阻尼比
有阻尼时: tstable 2 / wmax *( 1 2 )
实际中,想要准确的确定系统的最高频率并不容易。代替的 办法是应用一个有效的、保守的简单估算。
tstable Le / Cd
其中: Cd E /
单元长度
材料波速
在求解非线性问题时,块质量矩阵需要简单的转置;方程非耦合, 可以直接求解;无须转置刚度矩阵,所有的非线性问题(包括接触)都 包含在内力矢量中;内力计算是主要的计算部分;但保持稳定状态需要 小的时间步。特别适用于求解需要分成许多的时间增量来达到高精度的 高速动力学时间,诸如冲击、碰撞和爆破等高度非线性问题。
M
1 2t
C
(有效质量矩阵)
Rˆt
Rt
(K
2 t 2
M )Ut
(
1 t 2
M
1 2t
C )U t t
(有效载荷矢量)
2
中心差分法不是自起步算法,t=0时,要知道Ut ,才能 算出 Ut ,在t=0时,由(2)(3)式得:
特点:
U t
U0
tU0
t 2 2
U0
中心差分法在求解 t t 瞬时的位移 Utt 时,只需t t 时刻以前
8
隐式算法
在每一增量步内都需要对静态平衡方程进行迭代求解,并且每 次迭代都需要求解大型的线性方程组,这个过程需要占用相当数 量的计算资源、磁盘空间和内存。该算法中的增量步可以比较大, 至少可以比显式算法大得多,但是实际运算中上要受到迭代次数 及非线性程度的限制,需要取一个合理值。
在处理线性问题时是无条件稳定的,可以用相对大的时间步。 在求解非线性问题时,则通过一系列线性逼近(Newton- Raphson)来求解;要求转置非线性刚度矩阵[k];收敛时候需要 小的时间步;对于高度非线性问题无法保证收敛。 Newmark法,Newton-Raphson法为隐式算法。
的状态变量U t 和 Utt ,然后计算出有效质量矩阵 Mˆ ,有效载荷矢
量 Rˆt ,即可求出Utt ,故称此解法为显式算法。
时间步长的选择直接关系到数值算法的稳定性和计算时间。中心 差分法的实质是用差分代替微分,并且对位移和加速度采用线性外 插,这就限制了步长不可能过大,否则结果可能失真。
3
步长的控制: t tstable
9
求解时间比较
使用显式方法,计算成本消耗与单元数量成正比,并且大致与最小 单元的尺寸成反比;分析中最消耗CPU的一项就是单元的处理。由于 CPU时间与积分的个数成正比,采用简化积分的单元便可极大地节省 数据存储量和运算次数,进而提高运算效率。但单点积分容易出现零 能模型且应力结果精确度与积分点相关。
隐式求解与显式求解.

大多数非线性动力学问题一般多是采用显式求解方法,特别是在求解大型结构的瞬时高度非线性问题时,显示求解方法有明显的优越性。
下面先简要对比一下隐式求解法和显示求解法。
动态问题涉及到时间域的数值积分方法问题。
在80年代中期以前,人们基本上采用纽曼法进行时间域的积分。
根据纽曼法,位移、速度和加速度有着如下关系:u(i+1)=u(i)+△t*v(i)[(1—2p)a(i)+2p*a(i+1)] (1)v(i+1)=V(i)+△t[(1-2q)a(i)+2qa(i+1)] (2)上面式子中 u(i+1),u(i)分别为当前时刻和前一时刻的位移,v(i+1)和V(i)为当前时刻和前一时刻的速度,a(i+1)和a(i)为当前时刻和前一时刻的加速度,p和q为两个待定参数,△t为当前时刻与前一时刻的时问差,符号 * 为乘号。
由式(1)和式(2)可知,在纽曼法中任一时刻的位移、速度、加速度都相互关联,这就使得运动方程的求解变成一系列相互关联的非线性方程的求解,这个求解过程必须通过迭代和求解联立方程组才能实现。
这就是通常所说的隐式求解法。
隐式求解法可能遇到两个问题。
一是迭代过程不一定收敛,二是联立方程组可能出现病态而无确定的解。
隐式求解法最大的优点是它具有无条件稳定性,即时间步长可以任意大。
如果采用中心差分法来进行动态问题的时域积分,则有如下位移、速度和加速度关系式:u(i+1)=2u(i)-u(i-1)+a(i)(△t)^2 (3)v (i+1)=[u (i+1)-u (i-1)]/2(△t) (4)式中u(i-1),为i -1时刻的位移。
由式(3)可以看出,当前时刻的位移只与前一时刻的加速度和位移有关,这就意味着当前时刻的位移求解无需迭代过程。
另外,只要将运动过程中的质量矩阵和阻尼矩阵对角化,前一时刻的加速度求解无需解联立方程组,从而使问题大大简化,这就是所谓的显式求解法。
显式求解法的优点是它既没有收敛性问题,也不需要求解联立方程组,其缺点是时间步长受到数值积分稳定性的限制,不能超过系统的临界时间步长。
abaqus显式与隐式的区别

ABAQUS显式与隐式的区别ABAQUS中动态分析包括两大类基本方法:振型叠加法:用于求解线性动态问题;直接积分法:主要用于求解非线性动态问题。
ABAQUS显式(explicit)和隐式(standard)算法分别对应着直接积分法中的中心差分法(显式)和Newmark(隐式)法等。
比较两种算法,显式中心差分法非常适合研究波的传播问题,如碰撞、高速冲击、爆炸等。
显式中心差分法的M与C矩阵是对角阵,如给定某些有限元节点以初始扰动,在经过一个时间步长后,和它相关的节点进入运动,即U中这些节点对应的分量成为非零量,此特点正好和波的传播特点相一致。
另一方面,研究波传播的过程需要微小的时间步长,这也正是中心差分法的特点。
而Newmark法更加适合于计算低频占主导的动力问题,从计算精度考虑,允许采用较大的时间步长以节省计算时间,同时较大的时间步长还可以过滤掉高阶不精确特征值对系统响应的影响。
隐式方法要转置刚度矩阵,增量迭代,通过一系列线性逼近(Newton-Raphson)来求解。
正因为隐式算法要对刚度矩阵求逆,所以计算时要求整体刚度矩阵不能奇异,对于一些接触高度非线性问题,有时无法保证收敛。
下面分别介绍这两种算法。
1 显式算法(中心差分法)假定0,1t ,2t ,…,n t 时刻的节点位移,速度与加速度均为已知,现求解)(t t t n ∆+时刻的结构响应。
中心差分法对加速度,速度的导数采用中心差分代替,即为:)(21)2(12t t t t t t t t t t t U U tU U U U t U ∆-∆+∆+∆--∆=+-∆= (1) 将(1)式代入运动方程后整理得到tt t R U M ˆˆ=∆+(2) 式(2)中C tM t M ∆+∆=211ˆ2(3) t t t t t U C tM t U M t K R R ∆-∆-∆-∆--=)211()2(ˆ22(4) 分别称为有效质量矩阵,有效载荷矢量。
显式与隐式算法区别
显式(explicit)和隐式(implicit)这两个词在有限元分析中大家可能经常看到,特别是涉及到动力学分析时。
但其实广义的说他们分别对应着两种不同的算法:显式算法(explicit method)和隐式算法(implicit method)。
所以不论在动力学或者静力学中都有涉及到。
显式算法:不直接求解切线刚度,不进行平衡迭代,计算速度快,时间步长只需要足够小,一般不存在收敛问题,需要的内存也小。
隐式算法:每一增量步都需要对静态方程进行平衡迭代,且每次迭代需要求解大量的线性方程组,这一特点使之占用大量的资源。
但该算法增量步可以很大,至少比显式算法大的多,实际计算中会受到迭代次数及非线性程度的影响我们都知道有限元分析FEA在计算微分方程(differential equations)时,由于计算本身的局限,比如计算机储存的位数有限,以及方程本身的复杂性,计算机运用的是数值算法(numerical algorithm)来逼近真实解的。
有限元分析中数值算法的基础是欧拉法(Euler method),欧拉法又分为forward Euler method 和backward Euler method,这两种方法被简称为显式法(explicit method)和隐式法(implicit method)。
中心差分法:(动力学分析)用有限差分代替位移对时间的求导,将运动方程中的速度与加速度用位移的某种组合来标示,这样就将常微分方程组的求解问题转化为代数方程组的求解问题,并假设在每个小的时间间隔内满足运动方程。
首先我们来看看这两种算法的区别。
显式算法(explicit method )(forward Euler method )考虑常微分方程:初始条件:设为每一步的时间步长, 在Tn 时刻,. (n=0,1,2,3...),在T(n+1)时刻有:所以在显式算法中,T(n+1)时刻的值由T(n)时刻决定,也就是说当前时刻的值由上一时刻的值决定。
显式&隐式求解
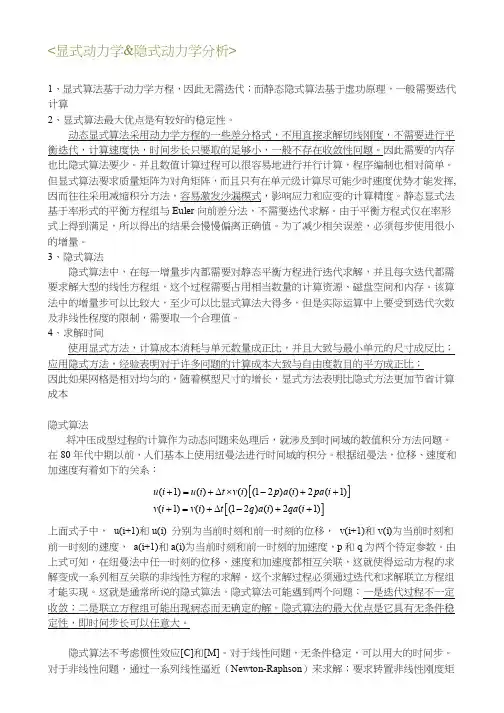
通过(03)(09)可以得到两种方法的计算特点,显式算法是每一步求解为矩阵乘法,时间步 选择为条件稳定;隐式算法是每一步求解为线性方程组求解,时间步选择为无条件稳定。 下面主要分析两种方法的应用范围。 在求解动力学问题时,将方程在空间上采用有限元法(或其他方法)进行离散后,变为 常微分方程组
C u K u f M u
只不过,在显示动力分析中最消耗 CPU 的一项就是单元的处理。由于积分点的个数与 CPU 时间成正比,采用简化积分的单元便可以极大的节省数据存储量和运算次数,进而提高 运算效率。除节省 CPU 外,单点积分单元在大变形分析中同样有效,Ansys/ls-dyna 单元能承 受比标准 Ansys 隐式单元更大的变形。因此,每种显示动力单元确省为单点积分。但单点积 分有两个缺点:1.出现零能模型(沙漏模态);2.应力结果精确度与积分点相关。为了控制沙 漏,可以采用全积分单元。 总结一下,显示算法、隐式算法与单点积分、全积分不是一个层次上的概念。 我们在求解问题的时候应先根据我们的问题类型来决定是采用显示算法还是隐式算法。 如果是采用显示算法,默认是单点积分,如果产生了沙漏,改用全积分。
u (i 1) 2u (i ) u (i 1) a (i )(t )2 v(i 1) u (i 1) u (i 1) 2t
由上式可以看出,当前时刻的位移只与前一时刻的加速度和位移有关,这就意味着当前时刻 的位移求解无需迭代过程。另外,只要将运动方程中的质量矩阵和阻尼矩阵对角化,前一时 刻的加速度求解无需解联立方程组,从而使问题大大简化,这就是所谓的显式算法。显式算 法的优点是它即没有收敛性问题,也不需求解联立方程组,其缺点是时间步长受到数值积分 稳定性的限制,不能超过系统的临界时间步长。 显式算法是 ansys/ls-dyna 中主要的求解方法,用于分析大变形、瞬态问题、非线性动力 学问题等。 对于非线性分析, 显示算法有一些基本的特点, 如: 块质量矩阵需要简单的转置; 方程非耦合,可以直接求解;无须转置刚度矩阵,所有的非线性问题(包括接触)都包含在 内力矢量中;内力计算是主要的计算部分;无效收敛检查;保存稳定状态需要小的时间步。 显式算法和隐式算法, 有时也称为显式解法和隐式解法, 是计算力学中常见的两个概念, 但是它们并没有普遍认可的定义,下面收集的一些理解。先看看一般对两种方法的理解和比 较 ============================================================= 显式算法 隐式算法 ----------------------------------------------------------------------------------(01)适用问题 动力学(动态) 静力学(静态) (02)阻尼 人工阻尼 数值阻尼 ----------------------------------------------------------------------------------(03)每步求解方法 矩贮量 小 大 (06)每步计算速度 快 慢 (07)迭代收敛性 无 有 (08)确定解 有确定解 可能是病态无确定解 ----------------------------------------------------------------------------------(09)时步稳定性 有条件 无条件 (10)时间步 小 大 (11)计算精度 低 高 ============================================================= (01)是明显不对的, 只是对两种方法的初级理解, (02)也是同样。 下面要详细讨论这两点。 (03)是每一步求解的方法,(04)(05)(06)(07)(08)是由(03)所决定的,它们不是两种方法的基本 特点。同样,(09)是时间步选择的方法,(10)(11)是由(09)所决定的。
显式求解方法和隐式求解方法对比
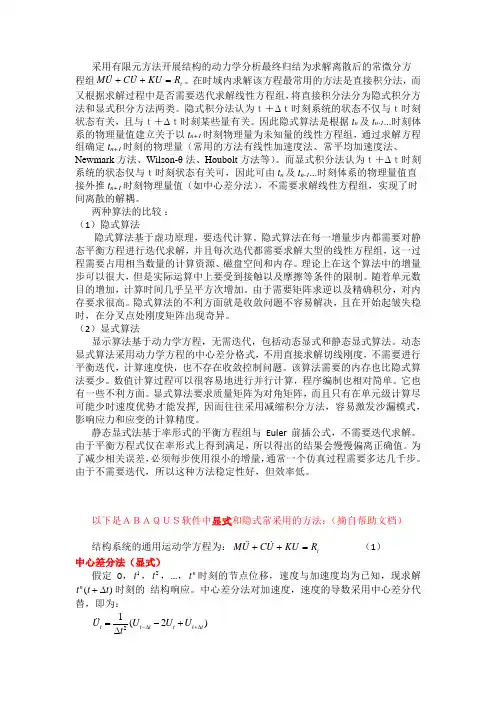
采用有限元方法开展结构的动力学分析最终归结为求解离散后的常微分方程组tR KU U C U M =++ 。
在时域内求解该方程最常用的方法是直接积分法,而又根据求解过程中是否需要迭代求解线性方程组,将直接积分法分为隐式积分方法和显式积分方法两类。
隐式积分法认为t+Δt时刻系统的状态不仅与t时刻状态有关,且与t+Δt时刻某些量有关。
因此隐式算法是根据t n 及t n-1...时刻体系的物理量值建立关于以t n+1时刻物理量为未知量的线性方程组,通过求解方程组确定t n+1时刻的物理量(常用的方法有线性加速度法、常平均加速度法、Newmark 方法、Wilson-θ法、Houbolt 方法等)。
而显式积分法认为t+Δt时刻系统的状态仅与t时刻状态有关可,因此可由t n 及t n-1...时刻体系的物理量值直接外推t n+1时刻物理量值(如中心差分法),不需要求解线性方程组,实现了时间离散的解耦。
两种算法的比较 :(1)隐式算法隐式算法基于虚功原理,要迭代计算。
隐式算法在每一增量步内都需要对静态平衡方程进行迭代求解,并且每次迭代都需要求解大型的线性方程组,这一过程需要占用相当数量的计算资源、磁盘空间和内存。
理论上在这个算法中的增量步可以很大,但是实际运算中上要受到接触以及摩擦等条件的限制。
随着单元数目的增加,计算时间几乎呈平方次增加。
由于需要矩阵求逆以及精确积分,对内存要求很高。
隐式算法的不利方面就是收敛问题不容易解决,且在开始起皱失稳时,在分叉点处刚度矩阵出现奇异。
(2)显式算法显示算法基于动力学方程,无需迭代,包括动态显式和静态显式算法。
动态显式算法采用动力学方程的中心差分格式,不用直接求解切线刚度,不需要进行平衡迭代,计算速度快,也不存在收敛控制问题。
该算法需要的内存也比隐式算法要少。
数值计算过程可以很容易地进行并行计算,程序编制也相对简单。
它也有一些不利方面。
显式算法要求质量矩阵为对角矩阵,而且只有在单元级计算尽可能少时速度优势才能发挥, 因而往往采用减缩积分方法,容易激发沙漏模式,影响应力和应变的计算精度。
显示算法与隐式算法

以下内容转自abaqus版面的总结:显式一般用于动态问题的分析, 对于大型问题, 或复杂的接触情况可能需要几百万的增量步的计算, 所用时间可能是几天或更长. 而隐式的增量步长要长得多, 一般用于静态问题的求解.显式算法别explicit method use direct iterative method, which has small cost in eachtime increment but require relatively small increment. Abaqus pre-determinethe time increment based on wave propagation speed and minimum meshsize. This method could be efficient for highly nonlinear and contact problem.For quasi-static problem, properly adjust model parameter as density and totaltime is important to achieve good computation time.standard-隐式算法Implicit method use newton method for iteration, which means high cost foreach time increment but could mean large time increment. Convergencecould be a problem in this case. It could be efficient for linear and some nonlinear problem. More materials, elements and procedures are available in standard.所谓显式和隐式,是指求解方法的不同,即数学上的出发点不一样。
显式与隐式积分
显式与隐式积分这是ansys里面的两种求解方法。
大多数非线性动力学问题一般多是采用显式求解方法,特别是在求解大型结构的瞬时高度非线性问题时,显示求解方法有明显的优越性。
下面先简要对比一下隐式求解法和显示求解法。
动态问题涉及到时间域的数值积分方法问题。
在80年代中期以前,人们基本上采用纽曼法进行时间域的积分。
根据纽曼法,位移、速度和加速度有着如下关系:u(i+1)=u(i)+△t*v(i)[(1—2p)a(i)+2p*a(i+1)] (1)v(i+1)=V(i)+△t[(1-2q)a(i)+2qa(i+1)] (2)上面式子中u(i+1),u(i)分别为当前时刻和前一时刻的位移,v(i+1)和V(i)为当前时刻和前一时刻的速度,a(i+1)和a(i)为当前时刻和前一时刻的加速度,p和q 为两个待定参数,△t为当前时刻与前一时刻的时问差,符号* 为乘号。
由式(1)和式(2)可知,在纽曼法中任一时刻的位移、速度、加速度都相互关联,这就使得运动方程的求解变成一系列相互关联的非线性方程的求解,这个求解过程必须通过迭代和求解联立方程组才能实现。
这就是通常所说的隐式求解法。
隐式求解法可能遇到两个问题。
一是迭代过程不一定收敛,二是联立方程组可能出现病态而无确定的解。
隐式求解法最大的优点是它具有无条件稳定性,即时间步长可以任意大。
如果采用中心差分法来进行动态问题的时域积分,则有如下位移、速度和加速度关系式:u(i+1)=2u(i)-u(i-1)+a(i)(△t)^2 (3)v(i+1)=[u(i+1)-u(i-1)]/2(△t) (4)式中u(i-1),为i-1时刻的位移。
由式(3)可以看出,当前时刻的位移只与前一时刻的加速度和位移有关,这就意味着当前时刻的位移求解无需迭代过程。
另外,只要将运动过程中的质量矩阵和阻尼矩阵对角化,前一时刻的加速度求解无需解联立方程组,从而使问题大大简化,这就是所谓的显式求解法。
显式求解法的优点是它既没有收敛性问题,也不需要求解联立方程组,其缺点是时间步长受到数值积分稳定性的限制,不能超过系统的临界时间步长。
显式与隐式方法对比
显式与隐式方法对比显式与隐式方法对比:隐式时间积分——不考虑惯性效应([C]and[M])。
——在t+△t时计算位移和平均加速度:{u}={F}/[K]。
——线性问题时,无条件稳定,可以用大的时间步。
——非线性问题时,通过一系列线性逼近(Newton-Raphson)来求解;要求转置非线性刚度矩阵[k];收敛时候需要小的时间步;对于高度非线性问题无法保证收敛。
显式时间积分——用中心差法在时间t求加速度:{a}=([F(ext)]-[F(int)])/[M]。
——速度与位移由:{v}={v0}+{a}t,{u}={u0}+{v}t——新的几何构型由初始构型加上{X}={X0}+{U}——非线性问题时,块质量矩阵需要简单的转置;方程非耦合,可以直接求解;无须转置刚度矩阵,所有的非线性问题(包括接触)都包含在内力矢量中;内力计算是主要的计算部分;无效收敛检查;保存稳定状态需要小的时间步。
关于文件组织:jobname.k——lsdyna输入流文件,包括所有的几何,载荷和材料数据jobname.rst——后处理文件主要用于图形后处理(post1),它包含在相对少的时间步处的结果。
jobname.his——在post26中使用显示时间历程结果,它包含模型中部分与单元集合的结果数据。
时间历程ASCII文件——包含显式分析额外信息,在求解之前需要用户指定要输出的文件,它包括:GLSTAT全局信息,MATSUM材料能量,SPCFORC节点约束反作用力,RCFORC接触面反作用力,RBDOUT刚体数据,NODOUT节点数据,ELOUT单元数据……在显式动力分析中还可以生成下列文件:D3PLOT——类似ansys中jobname.rstD3THDT——时间历程文件,类似ansys中jobname.his关于单元:ANSYS/LSDYNA有7中单元(所有单元均为三维单元):LINK160:显式杆单元;BEAM161:显式梁单元;SHELL163:显式薄壳单元;SOLID164:显式块单元;COMBI165:显式弹簧与阻尼单元;MASS166:显式结构质量;LINK167:显式缆单元显式单元与ansys隐式单元不同:——每种单元可以用于几乎所有的材料模型。
显式与隐式方法对比
显式与隐式方法对比:
隐式时间积分
——不考虑惯性效应([C]and[M])。
——在t+△t时计算位移和平均加速度:{u}={F}/[K]。
——线性问题时,无条件稳定,可以用大的时间步。
——Viscoelastic:定义玻璃类材料。需输入G0,G,K等参数。
塑性:
——有11中塑性模型,模型选择取决于要分析的材料和可以得到的材料参数。要得到好的分析结果,需要使用精确的材料参数。
——塑性模型可分为3大类
——位于不同的类别内的材料模型之间区别很大,但在一个类别内的材料模型差别不大,通常只是可获得的材料参数不同。
——每种显式动力单元缺省为单点积分。
——不具备额外形函数和中间节点的单元以及P单元。
——单元支持ansys/lsdyna中所有的非线性选项。
简化积分单元的使用:一个简化积分单元是一个使用最少积分点的单元,一个简化积分块单元具有在其中心的一个积分点;一个简化壳单元在面中心具有一个积分点。全积分块与壳单元分别具有8个
——可以通过solution>loading options。。得到载荷的参考号。
——初始速度(EDIVELO)与刚体定义(EDMP,RIGID)是显式分析所独有的。
——施加载荷时,如果不定义时间与载荷轴,可以使用预先定义的载荷曲线LCID(via EDCURVE)来定义载荷。
——可以使用SCALE系数对载荷数据进行放缩。
——定义完载荷曲线后,可以用EDPL画一下确认。
——所有3个模型可以用于大多数工程金属材料。
——BKIN与BISO模型之间的唯一区别是硬化假设,随动硬化假定二次屈服在2σy时出现,而等向硬化出现在2σmax。它们输入参数类似:DENS,EX,NUXY,Yield Stress(σy),Tangent Modulus(Etan)
显式算法与隐式算法的区别
显式算法与隐式算法得区别1、显式算法最大优点就是有较好得稳定性。
动态显式算法采用动力学方程得一些差分格式(如广泛使用得中心差分法、线性加速度法、Newmark法与wilson法等),不用直接求解切线刚度,不需要进行平衡迭代,计算速度快,时间步长只要取得足够小,一般不存在收敛性问题。
因此需要得内存也比隐式算法要少。
并且数值计算过程可以很容易地进行并行计算,程序编制也相对简单。
但显式算法要求质量矩阵为对角矩阵,而且只有在单元级计算尽可能少时速度优势才能发挥。
因而往往采用减缩积分方法,容易激发沙漏模式,影响应力与应变得计算精度。
静态显式法基于率形式得平衡方程组与Euler向前差分法,不需要迭代求解。
由于平衡方程式仅在率形式上得到满足,所以得出得结果会慢慢偏离正确值。
为了减少相关误差,必须每步使用很小得增量。
2、隐式算法隐式算法中,在每一增量步内都需要对静态平衡方程进行迭代求解,并且每次迭代都需要求解大型得线性方程组,这以过程需要占用相当数量得计算资源、磁盘空间与内存。
该算法中得增量步可以比较大,至少可以比显式算法大得多,但就是实际运算中上要受到迭代次数及非线性程度得限制,需要取一个合理值。
3、求解时间t使用显式方法,计算成本消耗与单元数量成正比,并且大致与最小单元得尺寸成反比;应用隐式方法,经验表明对于许多问题得计算成本大致与自由度数目得平方成正比;因此如果网格就是相对均匀得,随着模型尺寸得增长,显式方法表明比隐式方法更加节省计算成本。
所谓显式与隐式,就是指求解方法得不同,即数学上得出发点不一样。
并不就是说显式只能求动力学问题,隐式只能求静力学问题,只就是求解策略不通。
显式求解就是对时间进行差分,不存在迭代与收敛问题,最小时间步取决于最小单元得尺寸。
过多与过小得时间步往往导致求解时间非常漫长,但总能给出一个计算结果。
解题费用非常昂贵。
因此在建模划分网格时要非常注意。
隐式求解与时间无关,采用得就是牛顿迭代法(线性问题就直接求解线性代数方程组),因此存在一个迭代收敛问题,不收敛就得不到结果。