
计算方法第三章
f(x0) xk+λksk
:
存储量小,适用于维数较高 缺点
f(xk) xk +γ k1s k1)
=
f (xk ) H(xk1)sk1
T T sk1H(xk1)sk1
数值稳定性不如变尺度法。
阻尼牛顿法 sk= H(xk)1f(xk)
f (x),并用g(x)的极小点去近 极小点。 +(xxk)TH(xk)(xxk)/2
的基本思想: 的基本思想:通过不断地压 极小点存在的区间来确定最
区间缩短率E1=L1/L0 En=Ln/L0
f(x)
x) L0
L1
0
x1
x2
b0 x
0
a0
x1
x2
思想: 思想:按照对称、稳定的选点 将区间进行分割,进而按固定 确定保留区间。
X L
LX
1.00
黄金分割示意图
分割:X=0.618L 分割: x2 0.382 0.382 a1
择D0=I可保证D0的正定性,只要 k精确,则当Dk正定时,Dk+ 只要λ 当初始矩阵D0选为对称正定时, ,DFP算法将保证以后的所有迭 称正定的,即使将DFP算法用于非二次函数也是如此 算法用于非二次函数也是如此,因此算 降的,但在实际应用中,由于计算机在计算时舍入误差的影响 由于计算机在计算时舍入误差的影响 搜索不精确的影响,在计算λk时可能出现数值误差 时可能出现数值误差,可能要破 正定性,从而导致算法失效。为保证的正定性 为保证的正定性,采取以下两条 后若有f(x )≥f(x )
≤ε
f(xk+λkf(xk))=minλf(xk+
能够在有限迭代步达到问题的最 :某种算法所产生的点列{xk}能够在有限迭代步达到问题的最
点列{xk}收敛于最优解x*,且满足 lim 且满足
xk+1 x *
k →∞
xk x *
p
=c
数,c>0为与k无关的常数,称点列{xk}为p阶收敛。 c>0 k 称点列{x 称点列 }为p阶收敛 阶收敛。
的范数取为
矩阵 Q为对称正定矩阵
点x处在范数||||Q意义下的最速下降方向就是 1f(x) 意义下的最速下降方向就是Q
(x) = xTQx+bTx+c
k
阵 Dk
→H(xk)1
阵:Dk 1 →H (xk)
xk处在范数 || ||Dk1意义下的最速下降方向就是 kf(xk),即牛顿 意义下的最速下降方向就是D
x2(1)
b1
用一个低次多项 :将目标函数f(x)用一个低次多项 )来逼近,并将P(x)的极小点来近 的极小点来近 x2)|>ε 数f(x)的极小点。
知x1<x2<x3和f1, f2, f3,且满足f1>f2<f3 )<f(x2),x2, xm , x3,[x1, x3]→[x2, x3] P(x)= a,0+a, +a2,xx ] →[x , x ] x [x 2 ,x1, x2 xm 1 1 3 1 m
3.3 引言 一维最优化方法
黄金分割法 二次插值法
多元函数最优化方
梯度法 最速下降法 牛顿法 变尺度法 单纯形法 3.3.1.1 3.3.1.3 3.3.1.4
3.3.1
1
2
3.3.1.2 共轭梯度法
3.2.1 3.2.2
3.3.2
直接法
3.3.2.1
3.3.2.2 鲍威尔法
单峰性质与多峰性质
x2
x*
同心椭圆簇的重要特性: 重要特性: 重要特性
任意两条平等切线的切点的 必通过其椭圆中心,而这个 中心,就是二次函数的极值
同心椭圆簇的特点
x1
一个算法若对于二次函数比 效,就可望对一般函数(至 极值点附近)也有极好的效
设Q为n×n阶对称正定矩阵,n维空间中 维空间中m个非零向量s0 , 1,…sm1为矩阵Q共轭是指: siTQsj=0 siTsj=0 (i≠j) (i≠j)
梯度法: 梯度法 求解过程中不但要计算目标函数 而且还需要计算目标函数的 最优化 (解析法) 值,而且还需要计算目标函数的 导数值,以利用其梯度信息来确 以利用其梯度信息来确 程是否 定搜索方向。 定搜索方向 算目标 导数 直接法: 直接法 只需计算目标函数值而不必计算 其导数的值,故函数端点或不连 其导数的值 续点的存在,不会给计算增加困 续点的存在
k+λksk)=minλ f(xk+λsk)
1=xk+λksk
一维搜索后一定收敛于函数f(x)的极小点 的极小点。
k
代点xk处的负梯度f(x)与sk1 合来确定。 优点: 优点:
一个任意的具有二阶连续可微 (x),若f(x)和海森矩阵H(x)易 一初始点x0,
收敛速度是较快的,同于超 或更高一些。 计算简单
x3 x4
1
x
单峰性质: 单峰性质:函数在给定区间内仅有一 多峰性质: 多峰性质:函数在求解区间内具有不 极小点,这时利用最优化方法求得的 极小点 函数的某个局部极小值点,而非全局 函数的某个局部极小值点 特别是局部收敛的最优化方法,其找 特别是局部收敛的最优化方法 极值点还是最优值点就依赖于初始点 为了解决这一问题,目前有两种途径 为了解决这一问题 (1)寻求全局极值的计算方法 寻求全局极值的计算方法; (2)从理论上找出对于那些局部极值就 从理论上找出对于那些局部极值就 极值的情况。 极值的情况 一般解决的办法是从多个初始点 得到多个极小点,然后选出对应目标 得到多个极小点 最小者,从实际意义看认为比较满意 最小者
(0)
式: x1(k) = ak + 0.618(bk ak) x2(k) = bk 0.618(bk ak) (n≥2)
0.618 a0
0.3
x1(1)
x1(0)
0.61
缩短率 0.618(n1)
:区间缩短率与计算次数呈指 系,因而收敛较快,对函数形 特殊要求,计算简单
0.382 0.236
(x)=f(xk)+ f(xk)T(xxk)
xk+1= xk+λksk= xk λkH(xk
0,得x= xk H(xk)1f(xk)
法的迭代公式 = xkH(xk)1f(xk)
xk+1
牛 顿 g(x) =g(xk) 法 几 何 示
优点 收敛速度快 缺点 1) 需要求目标函数的海森矩阵 它的逆矩阵。 它的逆矩阵。 2) 计算工作量和占用计算机的 间都比较大。 间都比较大。 3) H(x)必须是非奇异的。 必须是非奇异的。 必须是非奇异的 4) 即使 即使H(x)是非奇异的,也不 是非奇异的, 是非奇异的
函数中自变量数目
无约束最优化:自变量可任意取值 函数中自变量的取 无约束最优化 是否有限制 有约束最优化:自变量取值须满足一定约 有约束最优化 约束问题的最优化可以将它转化为一系列无约束问题来求解 或通过参数变换引进辅助参数使之化为无约束问题来求解
{ {
多元函数的最优化:目标函数为多元函数 多元函数的最优化
且0<c<1时,称点列{xk}线性收敛 线性收敛; 称点列{xk}超线性收敛; 称点列{xk}二阶收敛。
是否具有二次收敛性是判别算法好坏的另一个指标。 是否具有二次收敛性是判别算法好坏的另一个指标 一个算法用于具有对称正定矩阵的二次函数,经有限次迭 性:一个算法用于具有对称正定矩阵的二次函数 小点。 与二阶收敛之间无必然的联系。 。一般说来,具有二次收敛性的 线性以上的收敛速度,因此属于较好的算法 因此属于较好的算法。
f "x1 f "x1x2 f "x1xn f "x2x1 f "x2 f "x2 xn )= f "xn x1 f "xn x2 f "xn
(充分条件)
x x* =
=0,求出x*
搜索方向 k的选择应遵循的 搜索方向s (1) f(x)Tsk<0; (3) 计算量不能太大。 步长λk的选择 步长λ (1) 定步长,即取λk =C。
数f(x) =
xTQx/2+bTx+c
x0
s0
f(x 1) x1
极小点所必须满足的条件
x* 1 s
Qs1=0
个互相共轭的方向,对于具有n阶对 :在n维空间中可以找到m个互相共轭的方向 称二次函数,从任意初始点出发 从任意初始点出发,顺次沿m个共轭方向作m次搜 标函数的极小点。
零向量s0, s1, …sm1为正定二次函数 为正定二次函数f(x)=xTQx/2+bTx+c的矩阵Q 则从任何一点出发,相继以s0, s1, …sm1为搜索方向的算法:
若Q为单位矩阵,
2 1 ,向量(1, 1)T和( 1)T (1, 如:Q = 1 2 2 1 1 1 (1, 1) (1, 1) = 0 1 = 0 1 2 1
向量(1, 0)T和(1, 2)T仅为Q共轭, ,不正交。
对同一个矩阵共轭的m个非零向量是线性无关的 个非零向量是线性无关的。
f f (x) = x1 f f x2 xn
T
ksk)=minf(xk+λsk)
xk+λksk
f 2 f 2 || f (x) ||= ( ) + ( ) + x1 x2
迭代公式 xk+1= xk λkf(xk) / ||f(xk)||
计算简单
x2
计算机内存空间少
点选择要求不高 x1
0 x1 x* x2 xm
三点等距,x2x1=x3x2=h x
h( f1 f3 ) x2 + 2( f1 2 f 2 + f3 )
二次插值法示意图
3.3.1.1 梯度法
吉林大学工程数学计算方法(第三章习题答案)
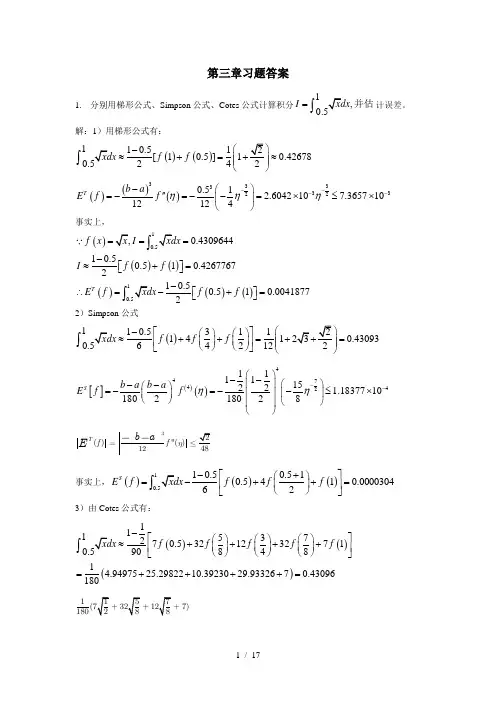
第三章习题答案1.分别用梯形公式、Simpson公式、Cotes公式计算积分1,I=⎰并估计误差。
解:1)用梯形公式有:()()110.51[10.5]10.42678242f f⎛-≈+=+≈⎝⎭⎰()()()333333220.512.6042107.36571012124Tb aE f fηηη-----⎛⎫''=-=--=⨯≤⨯⎪⎝⎭事实上,()()()()()()110.430964410.50.510.4267767210.50.510.00418772Tf x II f fE f f f===-≈+=⎡⎤⎣⎦-∴=-+=⎡⎤⎣⎦⎰⎰2)Simpson公式()110.53111410.43093 642122f f f⎛-⎡⎤⎛⎫⎛⎫≈++=+=⎪ ⎪⎢⎥⎝⎭⎝⎭⎣⎦⎝⎭⎰[]()()44744211111522 1.1837710180218028Sb a b aE f fηη--⎛⎫--⎪⎛⎫--⎛⎫=-=--≤⨯⎪ ⎪⎪⎝⎭⎝⎭⎪⎝⎭3122()''()48T f fb aE事实上,()()()10.510.50.510.5410.000030462SE f f f f-⎡+⎤⎛⎫=-++=⎪⎢⎥⎝⎭⎣⎦⎰3)由Cotes公式有:()() ()111537270.5321232719084814.9497525.2982210.3923029.9332670.43096180f f f f f-⎡⎤⎛⎫⎛⎫⎛⎫≈++++⎪ ⎪ ⎪⎢⎥⎝⎭⎝⎭⎝⎭⎣⎦=++++=⎰15732127)18088()6116211294522 2.697410945464C E f η--⎛⎫⨯ ⎪⎛⎫=-⨯-≤⨯ ⎪ ⎪⎝⎭⎪⎝⎭7(6)945*42()()82Cf b aEf事实上,()0.0000003C E f =2.证明Simpson 公式()2.8具有三次代数精度。
计算方法(3)第三章 线性代数方程组的解法

“回代”解得
xn
bn ann
xk
1 akk
[bk
n
akj x j ]
j k 1
其中aii 0 (i 1,2,......, n)
(k n 1, n 2, ,1)
返回变量
函数名
function X=backsub(A,b) 参数表
%Input—A is an n×n upper- triangular nonsingullar matrix % ---b is an n×1 matrix
x1
xi
b1 / a11
i 1
(bi aik
k 1
xk ) / aii
(i
2,3,
, n)
如上解三角形方程组的方法称为回代法.
二. 高斯消元法(Gaussian Elimination)
高斯消元法的求解过程,可大致分为两个阶段:首先, 把原方程组化为上三角形方程组,称之为“消元”过 程;然后,用逆次序逐一求出上三角方程组(原方程组的 等价方程组)的解,称之为“回代”过程.
符号约定:
1. (λEi )(Ei ): 第i个方程乘以非零常数λ。 2. (Ei +λEj )(Ei ): 第j个方程乘以非零常数λ
加到第i个方程。
3.(Ei )(Ej ): 交换第i个方程与第j个方程。
a11 x1 a12 x2 ... a1n xn b1
a21
x1 4 x4 x2 4 1 2 1
故解为(x1,x2 ,x3 ,x4 )T (1,2,0,1)T
A=[1 1 0 1;0 -1 -1 -5;0 0 3 13;0 0 0 -13] b=[4;-7;13;-13] X=backsub(A,b)
计算方法第三章(插值法)解答

Aitken(埃特肯)算法 N 0,1,,k , p ( x) L( x) N 0,1,,k ( x)
N 0,1,,k 1, p ( x) N 0,1,,k ( x) x p xk
Neville(列维尔)算法
( x xk )
Ni ,i 1,,k ( x) L( x) Ni ,i 1,,k 1 ( x) Ni 1,i 2,k ( x) Ni ,i 1,,k 1 ( x) xk xi ( x xi )
( x0 , y0 ), ( x1 , y1 )
容易求出,该函数为:
x x0 x x1 y y0 y1 x0 x1 x1 x0
一般插值问题:求过n+1个点
( x0 , y0 ), ( x1 , y1 ),,( xn , yn )
的不超过n次多项式 Ln ( x )。
Ln ( x) yi li ( x )
例子:求方程 x3-2x-5=0 在(2 , 3)内的根 思路: 设 y = f(x) =x3-2x-5 ,其反函数为 x=f -1(y),则 根为x* =f -1(0) 。先用3= f -1(16), 2= f -1(-1)插值,得 N0,1 (y) ≈f -1(y), 计算N0,1 (0)= 2.058823, f(2.058823) = -0.39 ,以-0.39为新的节点,继续……
第三章 插值法
第一节 插值多项式的基本概念
假设已经获得n+1点上的函数值
f xi yi , i 0,1,, n,
即提供了一张数据表
x
y f x
x0
y0
x1
y1
x2
xn
y2
计算方法第三章习题答案
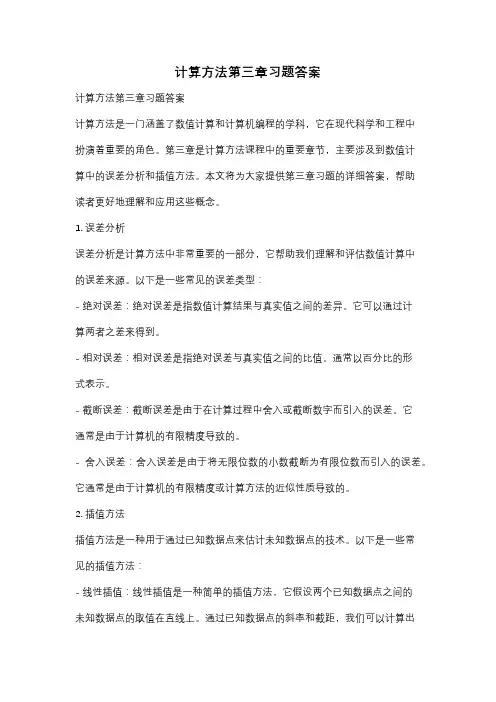
计算方法第三章习题答案计算方法第三章习题答案计算方法是一门涵盖了数值计算和计算机编程的学科,它在现代科学和工程中扮演着重要的角色。
第三章是计算方法课程中的重要章节,主要涉及到数值计算中的误差分析和插值方法。
本文将为大家提供第三章习题的详细答案,帮助读者更好地理解和应用这些概念。
1. 误差分析误差分析是计算方法中非常重要的一部分,它帮助我们理解和评估数值计算中的误差来源。
以下是一些常见的误差类型:- 绝对误差:绝对误差是指数值计算结果与真实值之间的差异。
它可以通过计算两者之差来得到。
- 相对误差:相对误差是指绝对误差与真实值之间的比值。
通常以百分比的形式表示。
- 截断误差:截断误差是由于在计算过程中舍入或截断数字而引入的误差。
它通常是由于计算机的有限精度导致的。
- 舍入误差:舍入误差是由于将无限位数的小数截断为有限位数而引入的误差。
它通常是由于计算机的有限精度或计算方法的近似性质导致的。
2. 插值方法插值方法是一种用于通过已知数据点来估计未知数据点的技术。
以下是一些常见的插值方法:- 线性插值:线性插值是一种简单的插值方法,它假设两个已知数据点之间的未知数据点的取值在直线上。
通过已知数据点的斜率和截距,我们可以计算出未知数据点的值。
- 拉格朗日插值:拉格朗日插值是一种使用多项式来逼近已知数据点的方法。
它通过构造一个满足通过已知数据点的多项式来估计未知数据点的值。
- 牛顿插值:牛顿插值是一种使用差商来逼近已知数据点的方法。
它通过构造一个满足通过已知数据点的差商多项式来估计未知数据点的值。
3. 习题答案以下是一些第三章习题的答案,供大家参考:- 习题1:已知函数f(x)在区间[a, b]上连续,且在[a, b]上的导数存在且连续,证明存在一点c∈(a, b),使得f(b) - f(a) = (b - a)f'(c)。
这是拉格朗日中值定理的一个特例,根据定理的条件,我们可以得到上述结论。
- 习题2:已知函数f(x)在区间[a, b]上连续,且在(a, b)内可导,证明存在一点c∈(a, b),使得f'(c) = (f(b) - f(a))/(b - a)。
计算方法 第三章曲线拟合的最小二乘法20191103
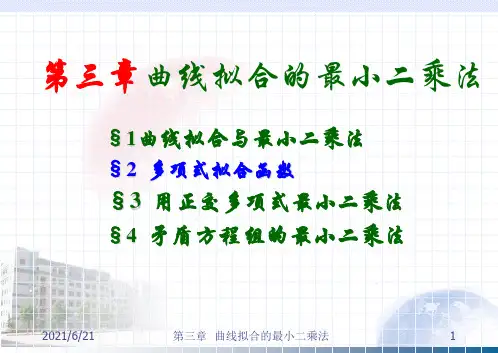
§2 多项式拟合函数
例3.1 根据如下离散数据拟合曲线并估计误差
x 1 23 4 6 7 8 y 2 36 7 5 3 2
解: step1: 描点
7
*
step2: 从图形可以看出拟
6 5
*
合曲线为一条抛物线:
4
y c0 c1 x c2 x2
3 2 1
* *
* * *
step3: 根据基函数给出法
法
18
定理 法方程的解是存在且唯一的。
证: 法方程组的系数矩阵为
(0 ,0 ) (1 ,0 )
G
(0
,1
)
(1 ,1 )
(0 ,n ) (1 ,n )
(n ,0 )
(
n
,
1
)
(n ,n )
因为0( x),1( x), ...,n( x)在[a, b]上线性无关,
所以 G 0,故法方程 GC F 的解存在且唯一。
第三章 曲线拟合的最小二乘法
2
最小二乘拟合曲线
第三章 曲线拟合的最小二乘
2021/6/21
法
3
三次样条函数插值曲线
第三章 曲线拟合的最小二乘
2021/6/21
法
4
Lagrange插值曲线
第三章 曲线拟合的最小二乘
2021/6/21
法
5
一、数据拟合的最小二乘法的思想
已知离散数据: ( xi , yi ), i=0,1,2,…,m ,假设我们用函
便得到最小二乘拟合曲线
n
* ( x) a*j j ( x) j0
为了便于求解,我们再对法方程组的导出作进一步分析。
第三章 曲线拟合的最小二乘
第三章 起重机械的计算载荷与计算方法

M Q——起升载荷折算到计算零件的静力矩;
6 ——动态试验动载系数,6 12 / 2 ;
其他零件:M Imax (1.3 ~ 1.4)M n ③平衡变幅机构
制动器后的零件: M Imax M j 其他零件: M Imax (1.3 。~ 1.4)M n
m—2—额定起重量。
0 ——在额定起升载荷作用下,取物装置的位移量,
单位:m。0 0.0029H
—y0—在额定起升载荷作用下,物品悬挂处的结构静变
位量,单位:m。对桥架型起重机,y0 L /(700 ~;10对00 )
臂架型起重机,y0 R /(200 。~ 250 )
的2初步估算公式: 使用轻闲的安装用臂架型起重机, 2 1;0.17v
Ⅱ类载荷组合,是基本载荷加附加载荷。
③ Ⅲ类载荷组合(非工作最大载荷组合或验算载荷组 合):主用于验算起重机在非工作状态下整体抗倾覆稳 定性,安全装置、支承零部件和金属结构的静强度、稳定性 和可靠性。它包含基本载荷加特殊载荷。
注意:一般,载荷组合Ⅱ对起重机任何部分都应计算满 足,但载荷组合I和Ⅲ只部分零件才必须计算。
—8 —刚性动载系数, 1.2 ,8 2.0 8 / 1
J,II / JI , M q / M n M j / M n J—I —主动侧转动惯量; J—II —被动侧转动惯量;
M—q —驱动力矩; M—j —阻力矩。
②起升和非平衡变幅机构
(2)强度计算载荷
①运行和回转机构: M II max 58M n
—5 —弹性振动增大系数, 5 2, / 1。.1 5 1.7
②起升和非平衡变幅机构
计算方法 第三章 最小二乘法与曲线拟合
j1 i1
i1
称(2)为(1)的正规方程组(法方程组)。 (2)的解即为(1)的解,称此方法为最小二乘法。
例:利用最小二乘法求矛盾方程组:
2x+4y=11
3x 5y 3 x 2 y 6
4x 2 y 14
解:将原方程组改写为
4
1 2x 4 y 11 2 3x 5y 3 3 x 2 y 6
记
Q
n
i2
n
m
2
(aij x j bi ) (求Q的最小值)
i 1
i1 j1
Q
xk
n i 1
2
m
(aij x j
j 1
bi )aik
n
2
i 1
m
(aij x j
j 1
bi )aik
0
即
m
n
aij aik
x
j
n
aik bi
(k 1, 2,
, m)
——(2)
注:拟合时尽量使i 0
2. 常用方法:
m
m
(1)使偏差绝对值之和最小,即 | i | | (xi ) yi |最小。
i 1
i 1
(2)
使偏差最大绝对值最小,即max 1im
|
i
|
max
1im
|
( xi
)
yi
|
最小。
m
m
(3)使偏差平方和最小,即 i2 [(xi ) yi]2最小。
解得:x 2.977,y 1.226
§3.2 曲线拟合
一、已知 x x1 x2 xn
y y1 y2
yn
n-1的多项式 Q(x) a0 a1x
第三章-能带的计算方法
第三章 能带的计算方法周期场中的单电子波动方程除了少数几种简单的理想模型外,都只能用近似方法求解。
目前,主要的近似方法有:准自由电子近似,紧束缚近似,原胞法,正交化平面波法,赝势法和P K•法等。
每一种近似方法都有其优点,也有其局限性,只能用于一定的情况。
在这一章中简单介绍两种。
§3-1准自由电子近似法在这种近似方法中假设原子的外层电子在晶体的周期性势场中运动,且势能的周期性变化部分很小,可作为微扰来处理。
这种处理,电子的运动一方面和自由电子相近,另一方面又能反映出周期场中运动的电子所具有的周期性特征。
这种方法较粗糙,适用于金属中的电子。
一.一维情况设周期为a 、长度为L 的线状晶体沿x 方向。
电子波动方程为)()()](2[222x E x x V dxd m ψψ=+- (3-1) 式中,∑∑≠≠+=+=02000)(m ax mi m m x iK m eV V e V V x V m π (m aK m π2=为任意倒格矢)具有晶格的周期性,V 0是电子在晶体中的平均势能。
由于V(x)为实数,故有*m m V V =-令:W(x)为势函数中周期性变化部分,则 ∑≠=02)(m ax mi meVx W π (3-2)于是波函数可改写为)()()](2[0222x E x x W V dxd m ψψ=++- (3-3) 根据准自由电子近似的基本假设,W(x)很小,可当作微扰。
从而可先求解无微扰的电子波动方程)()(]2[0000222x E x V dxd m k k ψψ=+- (3-4) 其解为平面波ikx k e Lx 1)(0=ψ (3-5)相应的能量谱值02202)(V mk k E += (3-6) 这里,k 是平面波的波矢量。
在周期性边界条件下,k 只能取断续值:l Lk π2=, ,3,2,1,0±±±=l 这些满足周期性边界条件的平面波彼此正交并归一化'''',,0)(20)(11l l k k L Lxl l i L x k k i dx e Ldx eL δδπ===⎰⎰-- (3-7)当存在周期性变化的微扰W(x)时,波动方程的零级能量谱值为E 0(k)。
重量分析沉淀重量法 计算方法
Your company slogan
LOGO
14、下列条件中违反了非晶形沉淀条件的 ( )。 A、沉淀在较稀的热溶液中进行 B、沉淀析出后宜加入大量的热水进行稀释 C、不断搅拌下迅速加入沉淀剂 D、沉淀完毕应放置过夜使之熟化 E、沉淀完毕应加适量电解质溶液,防止胶 体溶液形成
Your company slogan
和(
)。
Your company slogan
LOGO
6、AgCl沉淀为( )沉淀,洗涤时常使用加入少
量硝酸的洗涤液洗涤,为的是(
),而硝酸
可在( )时除去。
7、引起共沉淀的原因有( )、( )和( )。
二、选择题
1、按照中华人民共和国药典规定的标准,恒重是指
二次称量之差不超过( )。
A、±0.1mg B、±0.2mg C、±0.3mg
Your company slogan
第五节 应 用
药物含量测定 中药芒硝Na2SO4测定
药物纯度检查 干燥失重测定、灰分测定
LOGO
Your company slogan
重量分析常用仪器
LOGO
Your company slogan
小结
LOGO
沉淀法过程:
同 离 子 效 应
沉淀的过滤、洗涤、干燥或灼烧 将沉淀形式转化成称量形式
沉淀法中的计算
mA
aM dM
计算方法第三章
2
k 2
k
0
k
k
0
k
0 0
1 1
n 1 n1
0
k 0
0
k 1 1 1
k n1 n1 n1
•
~ 由于 v k 各分量的绝对值不断增大而造成运算 ~ 进行规格化。即用 溢出。因此,有必要对 v k ~ ~~ u k = A v k 1 ,k=0,1,… • ~ u ~ v ~ || • || u ~ ~ ~v ~ || ( u ) ( u ) v A • 来代替 = 。其中|| u 。
k k k 2
~ ~ ~v v A 在用式 k = k 1进行递推计算过程中,可能会
k
k 1
k
2
(k ) 0
2
(k ) n 1
2
~ ~ • 显然有 A v ~ v ~ ~ || A v || • • 从而得到 ~ ~ A v ~ ~ Av ~ u ~ ~ • || A v || • 其中 ~ k 1~ k 1 ~ k 1 ~ k 1 ~ A v x x 0 0 0 0 1 1 1 n 1 n1 xn1 • ~ ~ ~ x • = x x ~k ~ k~ k ~ ~ • A v0 0 k x x 0 0 1 1 1 n1 n1 xn1 ~ ~ • = ~ x x x
第3章 矩阵的特征值与特征向量
3.1 关于矩阵特征值与特征向量的基本概念
• 在有平凡解的情况下,系数矩阵 是非奇异 的。如果 奇异,则解是非平凡的,但存在 无穷多个解,因为 的秩小于未知数的个数 。一个特殊类型的齐次方程组是 ~~ ~ x A • = x • 或 ~ ~) ~ = ~ • (A - I x 0 ~ 是数量. • 其中, I 是单位矩阵,