
一种新型工业抛光机器人设计
(JiangSu Automation Research Institute of CSIC,LianYunGang,222006,China) Abstract:For plate making,artificial polishing process produces a large number of the stain and is unable to ensure the consistency problem in polishing layout,the paper designs a set of automatic polishing system with 60kg six axis joint industrial robots as actuator.The robot unit drives the jig according to the preliminary design teaching sequence.The system can realize the polishing for different types of plate.The system not only can complete polishing work efficiency,but also can ensure the consistency of the polishing sheet,reduce heavy cleaning work in the original process and improve production efficiency. Key Words:plate polishing;six axis joint industrial robots;automatic polishing
• 71 •
ELECTRONICS WORLD・探索与观察
用西门子S7-300系列产品,性能稳定可靠。 ■抛光液喷洒单元:对抛光板材的抛光面喷洒抛光液,抛光液流
量可调。 ■漂洗单元:对抛光板材的抛光面进行漂洗,漂洗液流量可调。 ■吸附平台:可适应不同规格型号版材的安装固定,电磁吸附压
图1 组成结构图 各部件主要功能如下: ■机器人单元:采用60kg六关节机器人,机器人根据预先设计 好的示教轨迹顺序完成抛光工作区走位,机器人单元带动工装夹具 按照设定的轨迹运行,可实现对不同规格型号的板材进行抛光。 ■抛光执行单元:主要由柔性调节机构和电主轴组成,柔性调节 机构可实现恒压闭环调节功能,可按照设定的压力对板材进行抛光, 电动单元由西门子变频器和电主轴组成,可以有效的对转速进行调 节。恒压调节机构采用奥地利,变频器采用西门子成熟产品,性能稳 定、可靠,电主轴选用德国电主轴,性能参数满足抛光要求。 ■主控制柜单元:主控制柜单元是控制核心,主控PLC按照抛 光工艺对系统设备进行控制,确保抛光工艺有效实现,主控PLC选
统出现故障情况下执行停机指令,并发生报警信号。
2 系统设计
2.1 系统组成 制版自动化抛光系统采用功能单元的方式进行设计,主要由工业
机器人单元、抛光执行单元、吸附平台、漂洗单元、抛光液喷洒单元 和主控制柜单元等部分组成,制版自动化抛光系统组成框图见图1。
1 系统功能
系统主要功能如下: ■实现板材固定:抛光板材采用人工方式进行上/下料,在靠近 机器人一侧的有一个板材定位装置,人工上料后须将板材与定位装 置对齐进行板材定位,板材放置完成后启动电磁吸盘,调节电磁吸 附力,对板材进行固定,如为铜板则采用快速工装进行压边固定。 ■实现抛光路径重复定位:采用60kg六轴关节工业机器人做为执 行机构,机器人按照设定的轨迹运行,确保抛光轨迹能满足工作要 求,不同规格型号的板材抛光轨迹不同,同一型号的板材含有三个运 行轨迹,分别抛光液喷洒轨迹、自动抛光轨迹和漂洗液喷洒轨迹。 ■抛光执行单元:抛光执行单元可按照设定的压力值对板材进 行抛光,抛光压力可实现压力闭环,确保对板材进行恒压抛光,抛 光压力与转速均可设定。抛光压力通过上位机的界面进行设定, PLC将相关参数命令发送到柔性调节机构的控制器,控制器对压力 进行闭环控制,实现恒压控制。PLC控制变频器按照设定的转速控 制电主轴运行,带动抛光盘对板材表面进行抛光。 ■实现抛光液自动喷洒:依照机器人设定轨迹,PLC控制抛光液 喷洒泵对抛光面自动喷洒抛光液,抛光液流量可通过参数进行设定; ■实现对抛光面进行自动漂洗:依照机器人设定轨迹对抛光面进 行漂洗,漂洗液流量可调,漂洗液可通过废液回收回路统一收集。 ■具有系统运行状态监控和显示功能,具有故障检测能力,系
0 引言
抛光是用装在抛光机上且涂油抛光膏的抛光轮对零件表面进行 加工的过程,抛光的目的是进一步降低零件表面的粗糙度或祛除氧 化层,获得光亮的外观。抛光一般是在平整的表面上进行的,对基 材没有明显的磨耗。目前中钞制版抛光均为人工抛光。制版抛光首 先需要用煤油对抛光面进行清洗,用手持式抛光工具配以固态抛光 膏进行人工抛光,抛光后会产生大量的抛光污渍,难以清洗,耗费 大量的人力物力,同时无法确保抛光版面的一致性。因此,考虑设 计一套自动抛光系统,不仅能够高效完成抛光工作,而且可以保证 整版抛光的一致性,通过新抛光工艺的引入,采用抛光液作为抛光 介质,减轻原有工序中繁重的清洗工作,提高生产效率。
ELECTRONICS WORLD・探索与观察
一种新型工业抛光机器人设计
中国船舶重工集团公司江苏自动化研究所 葛佳佳 居广次
பைடு நூலகம்
【摘要】针对制版抛光工艺中人工抛光产生大量的抛光污渍与无法确保抛光版面的一致性问题,设计一套自动抛光系统,以60kg六轴关节工 业机器人做为执行机构,机器人单元带动工装夹具根据预先设计好的示教轨迹顺序运行,可实现对不同规格型号的板材进行抛光。该系统不 仅能够高效完成抛光工作,而且可以保证整版抛光的一致性,减轻原有工序中繁重的清洗工作,提高生产效率。 【关键词】制版抛光;六轴关节工业机器人;自动抛光
机器人打磨抛光智能控制系统研究与开发探讨
机器人打磨抛光智能控制系统研究与开发探讨作者:周营平来源:《工业设计》2017年第04期摘要:本文结合机器人打磨抛光项目,对机器人打磨抛光系统模块进行了阐述,并对机器人智能打磨抛光控制系统进行了研究与探讨。
论述了当今机器人打磨抛光现状,总结出以恒力打磨抛光装置和分布式控制方式提高工件打磨抛光质量的方法,为机器人智能打磨抛光的应用提供借鉴参考。
关键词:机器人;恒力打磨抛光;智能系统;探讨研究引言提高产品质量、提升生产率、降低生产成本,改善人工作业环境是机器人智能打磨抛光控制系统的出发点。
综合考虑市场环境和行业的需要,进行打磨抛光机器人智能控制系统研究与开发探讨是必要的。
1工业打磨抛光市场环境1.1工业打磨抛光现状传统制造行业,抛光打磨是最基础的一道工序,但是其成本占到总成本的30%。
打磨抛光件不但品种繁多而且绝大部分外观复杂,通常工业打磨抛光作业均由人工操作完成,作业劳动强度大,工作效率低,作业环境极差。
市场对少部分规则工件研发的抛光打磨专机仅能完成单一的工艺任务,基本完成不了除原始工艺之外的其他任务,开发过程繁琐且柔性利用性很差,成本昂贵。
1.2打磨抛光机器人需求工业机器人是面向工业领域的多关节、多自由度的机械一体化自动机械装备和系统,它可以接受人类指挥,可以按照预先编排的程序运行,也可根据人工智能技术制定的纲领行动,结合生产线组成单机或多机自动化系统,完成制造过程中某些操作任务,实现无人化作业。
随着人口红利的消失、产品成本降低和产品质量提高等要求因素,高工产研机器人研究所预计未来四年中国抛光打磨市场规模平均增速将超过30%。
使用机器人打磨抛光有如下优点:(1)提高打磨质量和产品光洁度,保证其一致性;(2)提高生产率,一天可24小时连续生产;(3)改善工人劳动条件,可在有害环境下长期工作;(4)降低对工人操作技术的要求;(5)缩短产品改型换代的周期,减少相应的投资设备;(6)可再开发性,用户可根据不同样件进行二次编程。
哈工大成功研制出四种新型工业机器人
龙源期刊网
哈工大成功研制出四种新型工业机器人
作者:
来源:《工业设计》2013年第01期
四种新型工业机器人最近在哈尔滨研制成功。
专家们认为这标志着我国已经掌握了第一代工业机器人的生产技术,新的机器人产业已经在我国诞生。
近日,四种新型工业机器人诞生,分别是哈尔滨工业大学和哈尔滨风华机器厂等单位研制的华宇Ⅱ型弧焊机器人,华宇Ⅰ型点焊机器人,哈尔滨工业大学与航天部811厂等单位联合研制的东方1号喷漆机器人和国营星光机器厂研制的星光Ⅰ型直角坐标点焊机器人。
这四种机器人都是示教再现型的第一代机器人,即只要操作人员手把“手”示范一次,它就能准确地重复再现出了故障能自动停机报警。
普通工人经过短期培训即可熟练使用。
华宇Ⅱ型弧焊机器人的技术性能也达到八十年代国际同类产品水平。
星光Ⅰ型直角坐标点焊机器人则具有简单实用、可靠性高、造价低廉的特点,比较适合我国使用。
东方1号喷漆机器人采用我国自行设计的“挠性手腕”、分离活塞油缸、功能齐全的控制软件等三项国内首创技术,使这个具有六个自由度的喷漆机器人处于国内领先地位。
华宇1型点焊机器人是第一个投入生产过程的国产机器人。
它消除了点焊过程中的喷溅现象,技术性能先进。
据悉,哈尔滨星光机器厂将在年底安装完毕我国第一条国产工业机器人汽车焊接生产线。
随着机器人产业的发展壮大,机器人将逐步进入汽车生产线。
UR06六自由度工业机器人说明书

(3)搬运任务
工作对象:笨重物品;
工作任务:定点搬运;
要求:定位精度要求高,对其承载能力和定位精度有较高要求。
工作对象:轻巧物品;
工作任务:定点搬运;
要求:轻拿轻放且定位精度要求高,对机器人的速度稳定和定位精度有较高要求。
学生姓名:
Ⅰ 毕业设计(论文)题目
中文:UR-06六自由度工业机器人设计
英文:UR-06 Six Degrees Freedom of Industrial Robot
Ⅱ 原始资料
1.设计要求一份
2.三维软件一套;
3.相关文献资料若干。
Ⅲ 毕业设计(论文)任务内容
1、课题研究的意义
通过对家用机器人机构设计,希望学生熟悉机电一体化系统的设计过程,以及掌握利用AUTO CAD或UG来绘制二维图形或创建三维实体的能力。毕业设计环节是教学计划中综合性最强的实践教学环节,对培养学生的思想、工作作风及实际能力、提高毕业生全面素质具有很重要的意义。同时,对所学知识的全面总结和综合应用,又为今后走向社会的实际操作应用铸就了一个良好的开端
对人的研究,国外侧重于对人行走时的步态分析,通过对人脚形状的分析,得出具有圆形截面的脚趾和脚后跟以及具有扁平截面的连接脚趾和脚后跟的中间部分具有最佳的动力学性能。
对动物的研究则表现为对诸如蛇、鱼的结构以及运动性能的研究。仿蛇机器人不仅可以作为管道检测装置也可以作为地震或矿难探索装置,更可以当作极地探测器来进行科研活动。
本次设计完成的主要内容是UR-06六自由度工业机器人结构设计,以及初步运动仿真。在设计过程中,我初步参考了实验室机器人的结构设计理念,后经过老师提供现实产品的结构参考,完善焊、点焊、装配、搬运、喷漆、检测、码垛、研磨抛光和激光加工等复杂作业,其各种优异的功能使其在现代工业生产中更是具有及其重要的地位。
机器人打磨抛光实训系统技术方案(纯方案,9页)
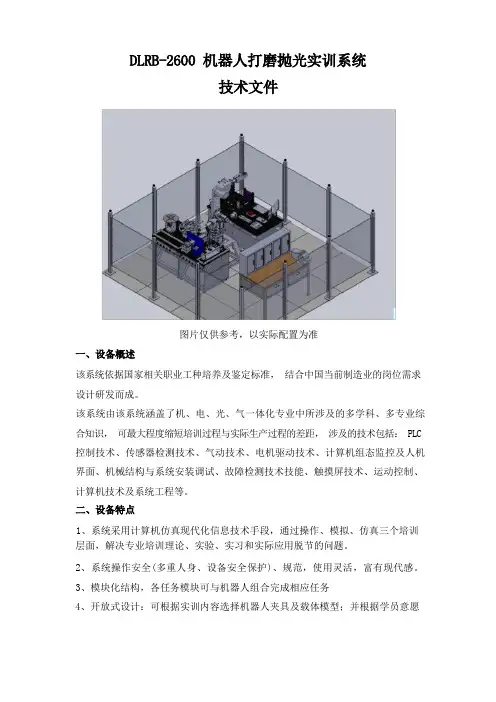
图片仅供参考,以实际配置为准该系统依据国家相关职业工种培养及鉴定标准,结合中国当前制造业的岗位需求设计研发而成。
该系统由该系统涵盖了机、电、光、气一体化专业中所涉及的多学科、多专业综合知识,可最大程度缩短培训过程与实际生产过程的差距,涉及的技术包括: PLC 控制技术、传感器检测技术、气动技术、电机驱动技术、计算机组态监控及人机界面、机械结构与系统安装调试、故障检测技术技能、触摸屏技术、运动控制、计算机技术及系统工程等。
1、系统采用计算机仿真现代化信息技术手段,通过操作、模拟、仿真三个培训层面,解决专业培训理论、实验、实习和实际应用脱节的问题。
2、系统操作安全(多重人身、设备安全保护)、规范,使用灵活,富有现代感。
3、模块化结构,各任务模块可与机器人组合完成相应任务4、开放式设计:可根据实训内容选择机器人夹具及载体模型;并根据学员意愿选择在实训平台的安装位置及方向;且具有很好的延伸型,客户可根据自己的需求开发新模型及夹具。
1、三相四线380V±10% 50HZ2、工作环境:温度-10℃-+40℃,相对湿度<85%(25℃),无水珠凝结海拔<4000m3、电源控制:自动空气开关通断电源,有过压保护、欠压保护、过流保护、漏电保护系统。
4、输出电源:(1)三相四线 380V±10% 50HZ(2)直流稳压电源: 24V/5A,7、机器人: ABB IRB26001、实训台实训台体采用优质钢板(板厚 1.2mm)制作,表面喷涂处理;实训台面采用型材结构搭建,可任意安装机器人或其它执行机构;并有不锈钢网孔电气安装板 (板厚 1.5mm),用于安装控制器件与电源电路;实训台上配有相应的操作面板,采用内嵌按钮和指示灯,分别为“启动”、“停止”、“复位”,并且具备急停功能;可编程逻辑控制器安装于电气网孔板上,实现机器人与各任务模块的组合;实训台底脚上安装有脚轮,能够方便移动与定位。
抛光机器人示教控制系统设计
Doi 0 3 6 / . s . 0 -0 4. 0 1 7 -) 0 :1 . 9 9 J i n 1 9 1 s 0 3 2 1 . (I . 2 -
表 1 L 变量定义表 P C
变量名
VB 0 / VB 0 90 9l VB92 0 VB 0 / VB 0 93 94
匐 化
B C校验码 计算程 序 : C
BYTE c =0; bc
fr n 1 < 2 ; + b c wr h[ ; o( t= ; = 9i ) c = t r ] i i i + C i
摘
( 北京航空航天大学 机械工程及 自动化学院,北京 1 0 9 ) 0 1 1 要 :本示教控制系统专 门针对抛 光机器人系统设计 ,具有示教 ,补偿 ,监控 ,文件管理 ,程序编
译 ,错误提示 等功 能 ;示教器 以嵌入式系统为硬 件基 础 ,P O 制交流 变频 电机 ,监 控机 器 L控 人状 态 ;并以P a 运 动控制卡控制伺服驱动系统。以示教器为控制核心 ,合理的任务分配 , mc 高效 可靠的通讯协议 , 确保系统的实时性和可靠性。
0 引言
传统 的专 业 磨 抛设 备 和工 艺 方 法 缺 乏 柔性 ,
拟量 输 出模 块E 3 以 电压 形 式控 制西 门子M4 0 M2 2 4
型变 频 器 实 现抛 光 轮 电 机 调 速 ,再 以模拟 量 输 入 模 块E 3 从 M4 0 频 器 获 得 交 流 电机 电枢 电 M2 1 4变
基于工业机器人的轮式抛光技术

汇报人:2023-11-25 Nhomakorabea目录
引言工业机器人基础轮式抛光技术原理及工艺基于工业机器人的轮式抛光系统设计
目录
系统实验及性能分析基于工业机器人的轮式抛光技术应用前景及挑战结论与展望
01
CHAPTER
引言
工业机器人技术的快速发展
随着工业机器人技术的不断发展,其在制造业中的应用越来越广泛,本研究旨在探索工业机器人抛光技术的应用。
通过抛光轮的高速旋转,使得磨粒和工件表面产生摩擦,从而实现对工件表面的磨削和抛光。
工件固定
抛光轮安装
磨料选择
抛光参数设置
01
02
03
04
将待抛光的工件固定在抛光机的工作台上。
将抛光轮安装在抛光机的轴上,并调整抛光轮的位置和角度。
根据待抛光的工件材质和要求,选择合适的磨料。
设置抛光机的转速、进给速度等参数,开始进行抛光。
表面质量的检测
02
目前对于抛光后的表面质量检测主要依靠人工观察和检测,缺乏自动化和智能化的检测手段。未来可以研究如何通过机器视觉、深度学习等技术实现自动化和智能化的表面质量检测。
抛光工艺的优化
03
目前的抛光工艺还有许多可以优化的空间,例如抛光轮的设计、抛光路径的规划、抛光压力的调整等。未来可以通过引入先进的控制算法和优化策略,实现抛光工艺的进一步优化。
定义
组成
功能
一般由机械系统、控制系统、感知系统和人机交互系统组成。
具有搬运、焊接、装配、喷涂、加工、检测等作业能力。
03
02
01
根据结构和应用场景,工业机器人可分为垂直多关节型、水平多关节型、平面关节型和SCARA型等。
新型工业机器人传动系统设计
新型工业机器人传动系统设计随着现代工业的快速发展,工业机器人作为一种新型的生产技术,越来越广泛地应用于各个领域。
而传动系统作为工业机器人的重要组成部分,其设计与研发,会直接影响到机器人的性能与效率。
本文主要分析了新型工业机器人传动系统的设计要求及其优化方案,并探讨了传动系统在工业机器人中的作用和意义。
一、新型工业机器人传动系统的设计要求1、高效性:由于工业机器人使用的时间一般会比传统机器更长,因此传动系统设计必须保证高效、稳定和耐用。
2、精度:精密的传动系统可以使工业机器人准确定位和运行,使机器人能够更精细地完成各种操作。
3、可靠性:传动系统的可靠性是机器人稳定性的重要因素,保障正常运转同时也能降低机器人运行故障率。
4、适应性:不同工业机器人有着不同的应用场景和工作条件,因此传动系统的设计必须兼顾不同环境的适应性,以满足不同需求。
二、新型工业机器人传动系统优化方案1、采用高精度齿轮传动方式:机器人的准确度是由它的传动系统决定的,现代工业机器人往往采用精度更高的齿轮传动方式来取代传统的传动方式,优化传动效果。
2、选用高性能电机:新型工业机器人传动系统中的电机是一个关键的元件,不仅需要选择高转矩的小型电机,还要考虑到选用功耗尽量低,转矩尽量大的电机,以保证工业机器人的高效性。
3、合理布局减速装置:传动系统中的减速装置,是一种重要的解决方案,可以减少机器人的工作噪音,在机器人操作中,合理布局减速装置的作用更为显著,同时不影响机器人整体结构的可用性。
4、引入行星摆线减速器:行星摆线减速器由于其结构设计的特殊性,在机器人传动装置中应用比较广泛,它可以大幅度提高机器人整体效率和准确度,降低整体成本。
三、传动系统在工业机器人中的作用和意义1、提高生产效率:传动系统在工业机器人中,担负着控制机器运动的角色,为工业机器人的高效生产提供了有力的动力支撑。
2、优化机器性能:传动系统对机器人的性能有着直接的影响,通过适当的优化,可以提高机器的工作速度、负载能力和准确度,以满足不同领域之间的应用要求。
基于ARM的研磨抛光机器人运动控制器的设计
o o it s i r t u e . x e me ts o t th t o t l e t rb ton o i naei rd c d E p d n h w a emoinc nrlr y ral j p t o no s h t o o e ma g y
e u t r a kn o n i a dp l i r o, rd c eerr frc i f d dn n oihn b ti rv p e fon nrl e h oot g g g s go mpo es e do it t j c o o
De i n o o i n c to l ro i di g an l h n ob tb s d o s g n m to on r l f n n d po i i g r o a e n ARM e gr s W ANG ia g Ru- n ’, L U Ln , XU F n 。 f I i a g
1 研磨抛光机器人 系统
f . en a g Isi t f r n uia gn er g, io n e y g, 0 6, ia; Sh n an rr f De i 1Sh y n n t ue o o a t l t Ae c En ie i La nig Sh n an 1 1 n 1 3 Chn 2. e y g Ai a sgn& c t
磨 抛光机器人的位置跟踪误差 ,提高了关节控制的计算及处理 能力 ,易于扩展和维护 。
关键 词 :机 器人 ;AR M;研磨抛光 ;控制器 ;/ / S I  ̄ O -I C
中图分类号 :T 4 P2
文献标识码 :B
文章编号 :1 0 — 14 2 0 ) 7 0 9 —0 9 0 ( 0 7 0 — 0 0 3 0 3
抛光打磨机器人简介介绍
THANKS
感谢观看
航空航天
抛光打磨机器人能够在航空航 天领域对复杂曲面结构件进行 精密加工和表面处理。
其他领域
包括电子、珠宝、医疗器械等 行业,也广泛应用抛光打磨机 器人进行精细的表面处理工作
。
抛光打磨机器人的优势
高效率
高精度
抛光打磨机器人可以实现连续、高速的工 作,极大提升表面处理效率。
机器人具备高度的定位精度和重复定位精 度,确保表面处理的一致性和精度。
03
CATALOGUE
抛光打磨机器人工作流程
抛光打磨机器人工作流程
• 抛光打磨机器人是一种用于自动化抛光和打磨工作的先进机器人。它结合了机器人技术、计算机视觉、控制理论和材料科 学等多个领域的知识,实现了高效、精确的抛光打磨过程。抛光打磨机器人在制造业中发挥着重要作用,特别是在汽车、 航空航天、家具和电子产品等行业中。
降低成本
改善环境
长期使用抛光打磨机器人可以降低人力成 本、管理成本和材料浪费成本。
抛光打磨过程可能产生粉尘、噪音等污染 ,使用机器人可以减少对人工环境的影响 ,提升工作环境质量。
02
CATALOGUE
抛光打磨机器人技术原理
抛光打磨机器人技术原理
• 抛光打磨机器人是一种用于自动化抛光和打磨工作的先进机器 人。它结合了机器人技术、抛光打磨工具与技术以及传感器与 智能化控制技术,实现了高效、精确的抛光打磨过程。
抛光打磨机器人 简介介绍
汇报人: 日期:
目录
• 抛光打磨机器人概述 • 抛光打磨机器人技术原理 • 抛光打磨机器人工作流程 • 抛光打磨机器人应用案例 • 抛光打磨机器人市场前景
01
CATALOGUE
抛光打磨机器人概述
《2024年新型轮腿式机器人的设计与仿真》范文
《新型轮腿式机器人的设计与仿真》篇一一、引言随着科技的不断发展,机器人技术已经成为现代工业、军事、医疗等多个领域的重要应用。
其中,移动机器人技术更是机器人领域的重要研究方向。
传统轮式和腿式机器人各有优缺点,为了充分发挥两者的优势,本文提出了一种新型轮腿式机器人的设计与仿真。
该机器人具有轮式和腿式的双重特性,能够适应不同的地形环境,提高移动性能和作业效率。
二、新型轮腿式机器人的设计1. 结构设计新型轮腿式机器人采用模块化设计,主要包括底盘、轮腿模块、驱动系统等部分。
底盘采用轻量化材料制作,减轻了整体重量。
轮腿模块包括轮式和腿式两种形态,可以根据需要进行切换。
驱动系统采用电机驱动,实现了对机器人的精确控制。
2. 运动机制设计新型轮腿式机器人采用轮腿混合运动机制,在平坦地面上采用轮式运动,提高了移动速度和稳定性;在复杂地形环境下采用腿式运动,提高了机器人的越障能力和适应能力。
此外,机器人还具备一定程度的自主导航和避障能力,能够根据环境变化自动调整运动策略。
三、仿真实验与分析为了验证新型轮腿式机器人的性能,我们进行了仿真实验。
仿真实验主要包括运动学仿真和动力学仿真两部分。
1. 运动学仿真运动学仿真主要验证了机器人的运动性能。
我们在仿真环境中设置了不同的地形场景,包括平坦路面、坡道、障碍物等。
通过仿真实验,我们发现新型轮腿式机器人在各种地形环境下均能实现稳定的运动,且越障能力较强。
此外,我们还对机器人的运动速度、加速度等性能指标进行了分析,发现机器人具有较好的运动性能。
2. 动力学仿真动力学仿真主要验证了机器人的驱动力和耗能情况。
我们通过仿真实验测得了机器人在不同负载、不同地形条件下的驱动力和耗能情况。
实验结果表明,新型轮腿式机器人在轻负载条件下具有较低的能耗,且在复杂地形环境下仍能保持较高的驱动力。
此外,我们还对机器人的散热性能进行了分析,发现机器人的散热系统能够有效地降低工作温度,保证机器人的稳定运行。