
数字信号处理 线性系统的时域分析法
2.稳定的充要条件
当r(t)(t)时, 要求 lim k(t ) 0
t
C(s) G (s) 设 : (s) R (s) 1 G (s) H(s)
b 0s m b1s m 1 b m 1s b m a 0s n a 1s n 1 a n 1s a n
c(t)
0
c(t)
动态过程 稳态过程
0
0
c(t)
t
t
动态性能:
延迟时间 上升时间 峰值时间 调节时间 td tr tp ts
超调量σ%:
%
h(t p ) h() h ( ) 100%
稳态性能------稳态误差ess
3-2 稳定性分析
1.稳定的概念和定义 定义:在扰动发生后,系统的过渡过程是衰减的(即系统能 回到平衡状态)则该系统是稳定的.
0
如果要求闭环系统的极点全部位于s=-1垂线之左,问 K1值范围又应 取多大? 可令s=s1-1,代入原特征方程,得到如下新特征方程: (s1-1)3+34.6 (s1-1)2+7500 (s1-1)+7500K1=0 整理得 3 2
s1 31.6s1 7433.8s1 (7500 K1 7466.4) 0
辅助方程:F(s)=s4-3s2-4=(s2-4)(s2+1)=0
3)劳思稳定判据的应用 例:设比例-积分(PI)控制系统如图所示.其中,K1为与积分器 时间常数有关的待定参数. G(s)=ωn2 / s(s+2ξωn) 已知参数ζ=0.2及ωn=86.6,试用劳思稳定判据确定使闭 环系统稳定的K1取值范围.
K (s z i )
i 1 m
n m
M (s) D(s)
(s s ) (s
j j1 k 1
q
r
2
2 k k s k )
q 2r n
2
特征方程 D(s)=0
实根 Si ; 共轭复根 k k j 1 2 k k
特征根:
实根 Si ; 共轭复根 k k j 1 2 k k
G(S)H(S)=5/(s(5s+1)+5×0.8s) =1/s(s+1)
∵v=1∴一型系统
∵v=1∴一型系统
阶跃输入r(t)=1(t): kp=∞ ; 斜坡输入r(t)=Rt: kv=k=1 ; 加速度输入r(t)=t2/2: Ka=0 ; ess=0 ess=r/kv=1; ess=∞
e(t)
第三章 线性系统的时域分析法
在典型输入信号作用下,任何一个控制系统的时 间响应都由动态过程和稳态过程两部分组成. (1)动态过程:又称过渡过程或瞬态过程, (2)稳态过程:当时间t趋于无穷时,系统输出量的 表现方式.
r(t) 控制器 r(t) 1 测量元件 t 1 c(t) 1 t c(t) 1 0 t 1 0 电炉
t 0
2
特征根实部
全负 稳定 0 lim k ( t ) 1个为正 不稳定 t c或振荡 1个为零其余为负 临界稳定
r(t) 0
c(t)
0 j × × ×
t
t c(t)
s
× × × 0 × × × 0
t c(t)
特征根全部位于左半S平面
0
t
稳定判据
n n 1 D ( s ) a s a s an1s an 0 设: 0 1
相应的劳思表为 s13 1 7433.8 s12 31.6 7500K1-7466.4 s11 (31.6×7433.88- 7500 K1+7466.4)/31.6 0 s10 7500 K1-7466.4 令劳思表中第一列各元为正, 即使得全部闭环极点位于s=-1垂线之 左的K1的取值范围: 1<K1<32.3
令N(s)=1/s essn=- G2(0) H(0)/[1+ G1(0) G2(0) H(0)]
若G1(0) G2(0) H(0)>>1 essn=-1/ G1(0) 减小及消除的essn方法 1. G1(0) = K1 essn 2. G1(s)=k1/s essn=lims/k1=0
例:系统如图所示。图 中R(s)=R0(s)/s为阶 跃输入信号;M为比例 控制器输;N(s)=n0/s 为阶跃扰动.试求系统 的稳态误差.
R/(1+Kp)
∞
R/Kv
∞
∞
R/Ka
0 0 0
0 0
0
在系统误差分析中,只有当输入信号是阶跃函 数、斜坡函数和加速度函数或者是三种函数的线性 组合时,静态误差系数才有意义。
c(t) R 0 t
r(t)
c(t)
r(t)
c(t)Biblioteka 0t0t
位置误差
速度误差
加速度误差
例:位置随动系统如图所示,求r(t)分别为1(t), t和Rt2/2时,系统的稳态误差。
(3)抛物线输入 若r(t)= Rt2/2 则R(s)=R/s3 ess= lim(sR/s3)/(1+G(s)H(s))=limR/(s2+s2GH) =R/lims2GH 令Ka=lims2GH=limk/sv-2 (加速度误差系数)
ess=R/Ka ∞, v=0,1 ess= R/k=常数, v=2 0, v≥3 例:如果系统承受的输入信号是多种典型函数的组合,如 r(t)=R0·1(t)+R1t+1/2(R2t2) 则根据线性叠加原理,可将每一输入分量单独作用于系统,再 将各稳态误差分量叠加起来,得到 ess= R0/(1+Kp)+ R1/Kv+ R2/Ka
Ⅱ.劳思表中出现全零行. 例:已知系统特征方程为 D(s)=s6+s5-2s4-3s3-7s2-4s-4=0 试用劳思判据判断该系统的稳定性.
s6 1 -2 -7 -4 s5 1 -3 -4 s4 1 -3 -4 (辅助方程F(s)=0系数) s3 0 0 0 用全零行前一行系数构造辅助方程: F(s)=s4-3s2-4=0 辅助方程对s求导,得: 4s3-6s=0
用导数方程的系数取代全零行相应的元得到:
s6 s5 s4 s3 s2 s1 s0
1 1 1 4 -1.5 -16.7 -4
-2 -3 -3 -6 -4 0
-7 -4 -4 0 -4 0 (dF(s)/d(s)=0 系数)
由于劳思表第一列数值有一次符号变化,故系统不稳定,且 有一个正实部根.其特征根是±2, ±j,(-1±j√3)/2
c(t)
0
t
0
t
r(t)
0
t
4、扰动作用下的稳态误差
G1(S)
G2(S)
令R(s)=0 E(s)/N(s)=-G2(s)H(s)/[1+ G1(s) G2(s)H(s)]
essn=limsE(s)=lim[- s G2(s)H(s)N(s)]/[1+ G1(s) G2(s)H(s)] 令N(s)=1/s essn=- G2(0) H(0)/[1+ G1(0) G2(0) H(0)]
ess=
∞, v≥1 R/(1+Kp)=常数, v=0
0, v≥1
(静态位置误差)
(2)斜坡输入 若r(t)=Rt 则R(s)=R/s2 ess=lim(sR/s2)/[1+G(s)H(s)]=limR/[s+sG(s)H(s)] =R/limsG(s)H(s)
令Kv=limsG(s)H(s)=limk/sv-1 (Kv为静态速度误差 系数) ess=R/Kv (ess为速度误差) 0型系统: v=0 Kv=0 ess=∞ Ⅰ型系统: v=1 Kv=k ess=R/k=常数 Ⅱ型及Ⅱ型系统: v≥2 Kv=∞ ess=0
阶跃输入 斜坡输入 系 静态误差 系数 r(t)=R·1(t) r(t)=Rt 统 类 位置误差 速度误差 别 Kp Kv Ka e =R/(1+K ) e =R/K ss p ss v
加速度输入 r(t)=Rt t2/2 加速度误差 ess=R/Ka
0 k 0 0
Ⅰ ∞ k 0 Ⅱ ∞ ∞ k Ⅲ ∞ ∞ ∞
由图(a)变换为下图
E(s)=R(s)- B(s)= R(s)- H(s)C(s) E’(s)=R’(s)-C(s)=R(s)/H(s)- C(s) ∴ E’(s)= E(s)/H(s)
e(t)=L-1[E(s)]=ets(t)+ ess(t)
e(t)
0
t
稳态误差:
e ss lim e( t ) lim sE (s)
解:令扰动N(s)=0. ∵Ⅰ型系统∴系统对阶跃输入信号的稳态 误差为零. 令R(s)=0,扰动作用下误差信号为 K2 E n (s) C n (s) N(s) s(T2s 1) K1K 2 系统在阶跃扰动转矩作用下的稳态误差 n0 essn lim sE n ( s ) K1 s 0
稳定充分必要条件 C1,j >0 (j=0,1…n+1)
a6 a7 c43 c44 c45 … … … … …
S2
S1
C1,n-1
C1,n
C2,n-1
S0
C1,n+1=an
例:设系统特征方程为 s4+2s3+3s2+4s+5=0试用劳思判 据判断该系统的稳定性. 解: 该系统劳思表为 s4 1 3 5 s3 2 4 0 s2 (2×3-1×4)/2=1 5 0 s1 (1×4-2×5)/1=-6 s0 5 由于劳思表的第一列系数有两次变号,故该系统不稳定, 且有两个正根. 2)劳斯稳定判据的特殊情况 Ⅰ. 劳思表中某行的第一列项为零,而其余各项不为零,或 不全为零.
数字信号处理知识点总结

数字信号处理知识点总结《数字信号处理》辅导一、离散时间信号和系统的时域分析 (一) 离散时间信号(1)基本概念信号:信号传递信息的函数也是独立变量的函数,这个变量可以是时间、空间位置等。
连续信号:在某个时间区间,除有限间断点外所有瞬时均有确定值。
模拟信号:是连续信号的特例。
时间和幅度均连续。
离散信号:时间上不连续,幅度连续。
常见离散信号——序列。
数字信号:幅度量化,时间和幅度均不连续。
(2)基本序列(课本第7——10页)1)单位脉冲序列 1,0()0,0n n n δ=⎧=⎨≠⎩2)单位阶跃序列 1,0()0,0n u n n ≥⎧=⎨≤⎩3)矩形序列 1,01()0,0,N n N R n n n N ≤≤-⎧=⎨<≥⎩ 4)实指数序列 ()n a u n5)正弦序列 0()sin()x n A n ωθ=+ 6)复指数序列 ()j n n x n e e ωσ= (3)周期序列1)定义:对于序列()x n ,若存在正整数N 使()(),x n x n N n =+-∞<<∞ 则称()x n 为周期序列,记为()x n ,N 为其周期。
注意正弦周期序列周期性的判定(课本第10页)2)周期序列的表示方法: a.主值区间表示法 b.模N 表示法 3)周期延拓设()x n 为N 点非周期序列,以周期序列L 对作()x n 无限次移位相加,即可得到周期序列()x n ,即()()i x n x n iL ∞=-∞=-∑当L N ≥时,()()()N x n x n R n =当L N <时,()()()N x n x n R n ≠(4)序列的分解序列共轭对称分解定理:对于任意给定的整数M ,任何序列()x n 都可以分解成关于/2c M =共轭对称的序列()e x n 和共轭反对称的序列()o x n 之和,即()()(),e o x n x n x n n =+-∞<<∞并且1()[()()]2e x n x n x M n *=+-1()[()()]2o x n x n x M n *=--(4)序列的运算 1)基本运算2)线性卷积:将序列()x n 以y 轴为中心做翻转,然后做m 点移位,最后与()x n 对应点相乘求和——翻转、移位、相乘、求和定义式:1212()()()()()m y n x m x n m x n x n ∞=-∞=-=*∑线性卷积的计算:A 、图解B 、解析法C 、不进位乘法(必须掌握)3)单位复指数序列求和(必须掌握)/2/2/2/2/2/21/2/2/2/2/2/2(1)/21()()/(2)1()()/(2)sin(/2)sin(/2)j N j N j N j N j N j N j N N j nj j j j j j j n j N e e e e e e e j ee e e e e e e j N e ωωωωωωωωωωωωωωωωωω------------=-----===---=∑如果2/k N ωπ=,那么根据洛比达法则有sin(/2)(0)(0)(()())sin(/2)N N k N N k N ωδδω===或可以结合作业题3.22进行练习(5)序列的功率和能量能量:2|()|n E x n ∞=-∞=∑功率:21lim |()|21NN n NP x n N →∞=-=+∑(6)相关函数——与随机信号的定义运算相同(二) 离散时间系统1.系统性质 (1)线性性质定义:设系统的输入分别为1()x n 和2()x n ,输出分别为1()y n 和2()y n ,即1122()[()],()[()]y n T x n y n T x n ==统的输对于任意给定的常数a、b ,下式成立1212()[()()]()()y n T ax n bx n a y n by n =+=+则该系统服从线性叠加原理,为线性系统,否则为非线性系统。
数字信号处理 实验作业:离散LSI系统的时域分析
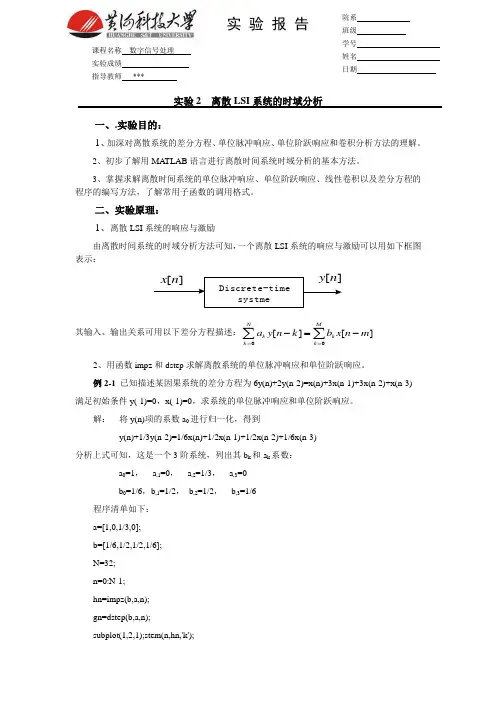
实验2 离散LSI 系统的时域分析一、.实验目的:1、加深对离散系统的差分方程、单位脉冲响应、单位阶跃响应和卷积分析方法的理解。
2、初步了解用MA TLAB 语言进行离散时间系统时域分析的基本方法。
3、掌握求解离散时间系统的单位脉冲响应、单位阶跃响应、线性卷积以及差分方程的程序的编写方法,了解常用子函数的调用格式。
二、实验原理:1、离散LSI 系统的响应与激励由离散时间系统的时域分析方法可知,一个离散LSI 系统的响应与激励可以用如下框图表示:其输入、输出关系可用以下差分方程描述:[][]NMkk k k ay n k b x n m ==-=-∑∑2、用函数impz 和dstep 求解离散系统的单位脉冲响应和单位阶跃响应。
例2-1 已知描述某因果系统的差分方程为6y(n)+2y(n-2)=x(n)+3x(n-1)+3x(n-2)+x(n-3) 满足初始条件y(-1)=0,x(-1)=0,求系统的单位脉冲响应和单位阶跃响应。
解: 将y(n)项的系数a 0进行归一化,得到y(n)+1/3y(n-2)=1/6x(n)+1/2x(n-1)+1/2x(n-2)+1/6x(n-3)分析上式可知,这是一个3阶系统,列出其b k 和a k 系数: a 0=1, a ,1=0, a ,2=1/3, a ,3=0 b 0=1/6,b ,1=1/2, b ,2=1/2, b ,3=1/6程序清单如下: a=[1,0,1/3,0]; b=[1/6,1/2,1/2,1/6]; N=32; n=0:N-1; hn=impz(b,a,n); gn=dstep(b,a,n);subplot(1,2,1);stem(n,hn,'k');课程名称 数字信号处理 实验成绩 指导教师 ***实 验 报 告院系 班级学号 姓名 日期title('系统的单位序列响应'); ylabel('h(n)');xlabel('n');axis([0,N,1.1*min(hn),1.1*max(hn)]); subplot(1,2,2);stem(n,gn,'k'); title('系统的单位阶跃响应'); ylabel('g(n)');xlabel('n');axis([0,N,1.1*min(gn),1.1*max(gn)]); 程序运行结果如图2-1所示:102030系统的单位序列响应h (n )n1020300.20.30.40.50.60.70.80.911.11.2系统的单位阶跃响应g (n )n图2-13、用函数filtic 和filter 求解离散系统的单位序列响应和单位阶跃响应。
第二章 时域离散信号和系统(数字信号处理)

第二章 时域离散信号和系统
6. 复指数序列
x(n)=e(σ+jω0)n 式中ω0为数字域频率,设σ=0,用极坐标和实部虚 部表示如下式: x(n)=e jω0n
x(n)=cos(ω0n)+jsin(ω0n)
由于n取整数,下面等式成立: e j(ω0+2πM)n= e jω0n, M=0,±1,±2…
第二章 时域离散信号和系统
图1.2.5 正弦序列
第二章 时域离散信号和系统
则要求N=(2π/ω0)k,式中k与N均取整数,且k的取
值要保证N是最小的正整数,满足这些条件,正弦序列 才是以N为周期的周期序列。
正弦序列有以下三种情况:
(1)当2π/ ω0为整数时,k=1,正弦序列是以2π/ ω0 为周期的周期序列。例如sin(π/8)n, ω0 =π/8,2π/ ω0 =16,该正弦序列周期为16。
例 设x(n)=R4(n),h(n)=R4(n),求y(n)=x(n)*h(n)。
解 按照公式,
y (n )
m
R ( m) R ( n m)
4 4
上式中矩形序列长度为4,求解上式主要是根据矩
形序列的非零值区间确定求和的上、下限,R4(m)的非
令n-k=m,代入上式得到
u( n )
n
( m)
n
第二章 时域离散信号和系统
u(n) 1 „ n 0 1 2 3
单位阶跃序列
第二章 时域离散信号和系统
3. 矩形序列RN(n) 1, RN(n)= 0, 0≤n≤N-1 其它n
上式中N称为矩形序列的长度。当N=4时,R4(n)的
第二章 时域离散信号和系统
第2章 时域离散信号和系统
数字信号处理(第三版)-课后习题答案全-(原题+答案+图)
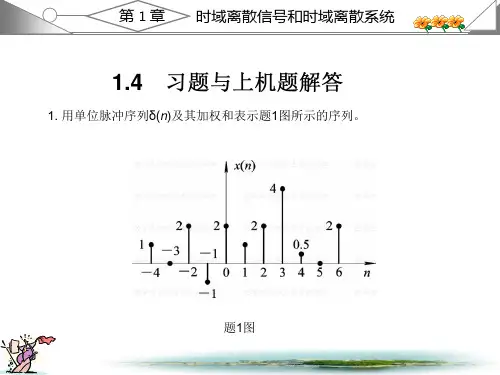
将x(n)的表示式代入上式, 得到 1 y(n)=-2δ(n+2)-δ(n+1)-0.5δ(2n)+2δ(n-1)+δ(n-2)
+4.5δ(n-3)+2δ(n-4)+δ(n-5)
第 1 章 时域离散信号和时域离散系统
8. 设线性时不变系统的单位脉冲响应h(n)和输入x(n)分别有以下三种情况,
第 1 章 时域离散信号和时域离散系统
(3) 这是一个延时器, 延时器是线性非时变系统, 下面证明。 令输入为
输出为
x(n-n1)
y′(n)=x(n-n1-n0) y(n-n1)=x(n-n1-n0)=y′(n) 故延时器是非时变系统。 由于
T[ax1(n)+bx2(n)]=ax1(n-n0)+bx2(n-n0) =aT[x1(n)]+bT[x2(n)]
(5)y(n)=x2(n)
(6)y(n)=x(n2)
(7)y(n)=
n
(8)y(n)=x(n)sin(ωxn(m) )
m0
解: (1) 令输入为
输出为
x(n-n0)
y′(n)=x(n-n0)+2x(n-n0-1)+3x(n-n0-2) y(n-n0)=x(n-n0)+2x(n—n0—1)+3(n-n0-2)
x(m)h(n-m)
m
第 1 章 时域离散信号和时域离散系统
题7图
第 1 章 时域离散信号和时域离散系统
y(n)={-2,-1,-0.5, 2, 1, 4.5, 2, 1; n=-2, -1, 0, 1, 2, 3, 4, 5}
(完整版)数字信号处理实验二

y = filter(num,den,x,ic);
yt = a*y1 + b*y2;
d = y - yt;
subplot(3,1,1)
stem(n,y);
ylabel('振幅');
title('加权输入: a \cdot x_{1}[n] + b \cdot x_{2}[n]的输出');
subplot(3,1,2)
%扫频信号通过2.1系统:
clf;
n = 0:100;
s1 = cos(2*pi*0.05*n);
s2 = cos(2*pi*0.47*n);
a = pi/2/100;
b = 0;
arg = a*n.*n + b*n;
x = cos(arg);
M = input('滤波器所需的长度=');
num = ones(1,M);
三、实验器材及软件
1.微型计算机1台
2. MATLAB 7.0软件
四、实验原理
1.三点平滑滤波器是一个线性时不变的有限冲激响应系统,将输出延时一个抽样周期,可得到三点平滑滤波器的因果表达式,生成的滤波器表示为
归纳上式可得
此式表示了一个因果M点平滑FIR滤波器。
2.对线性离散时间系统,若y1[n]和y2[n]分别是输入序列x1[n]和x2[n]的响应,则输入
plot(n, y);
axis([0, 100, -2, 2]);
xlabel('时间序号 n'); ylabel('振幅');
数字信号处理实验报告
一、实验目的1. 理解数字信号处理的基本概念和原理。
2. 掌握离散时间信号的基本运算和变换方法。
3. 熟悉数字滤波器的设计和实现。
4. 培养实验操作能力和数据分析能力。
二、实验原理数字信号处理(Digital Signal Processing,DSP)是利用计算机对信号进行采样、量化、处理和分析的一种技术。
本实验主要涉及以下内容:1. 离散时间信号:离散时间信号是指时间上离散的信号,通常用序列表示。
2. 离散时间系统的时域分析:分析离散时间系统的时域特性,如稳定性、因果性、线性等。
3. 离散时间信号的变换:包括离散时间傅里叶变换(DTFT)、离散傅里叶变换(DFT)和快速傅里叶变换(FFT)等。
4. 数字滤波器:设计、实现和分析数字滤波器,如低通、高通、带通、带阻滤波器等。
三、实验内容1. 离散时间信号的时域运算(1)实验目的:掌握离散时间信号的时域运算方法。
(2)实验步骤:a. 使用MATLAB生成两个离散时间信号;b. 进行时域运算,如加、减、乘、除等;c. 绘制运算结果的时域波形图。
2. 离散时间信号的变换(1)实验目的:掌握离散时间信号的变换方法。
(2)实验步骤:a. 使用MATLAB生成一个离散时间信号;b. 进行DTFT、DFT和FFT变换;c. 绘制变换结果的频域波形图。
3. 数字滤波器的设计和实现(1)实验目的:掌握数字滤波器的设计和实现方法。
(2)实验步骤:a. 设计一个低通滤波器,如巴特沃斯滤波器、切比雪夫滤波器等;b. 使用MATLAB实现滤波器;c. 使用MATLAB对滤波器进行时域和频域分析。
4. 数字滤波器的应用(1)实验目的:掌握数字滤波器的应用。
(2)实验步骤:a. 采集一段语音信号;b. 使用数字滤波器对语音信号进行降噪处理;c. 比较降噪前后的语音信号,分析滤波器的效果。
四、实验结果与分析1. 离散时间信号的时域运算实验结果显示,通过MATLAB可以方便地进行离散时间信号的时域运算,并绘制出运算结果的时域波形图。
数字信号处理中的时域与频域分析
数字信号处理中的时域与频域分析数字信号处理(Digital Signal Processing,简称DSP)是一门研究如何对数字信号进行处理和分析的学科。
在DSP中,时域分析和频域分析是两个重要的方法。
时域分析主要关注信号的时间特性,而频域分析则关注信号的频率特性。
本文将从理论和应用的角度,探讨时域与频域分析在数字信号处理中的重要性和应用。
一、时域分析时域分析是对信号在时间上的变化进行分析。
通过时域分析,我们可以了解信号的振幅、相位、周期以及波形等特性。
其中,最常用的时域分析方法是时域图和自相关函数。
时域图是将信号的振幅随时间的变化进行绘制的图形。
通过观察时域图,我们可以直观地了解信号的周期性、稳定性以及噪声等特性。
例如,在音频信号处理中,通过时域图我们可以判断一段音频信号是否存在杂音或者变调现象。
自相关函数是用来描述信号与其自身在不同时间点的相关性的函数。
通过自相关函数,我们可以了解信号的周期性和相关性。
在通信系统中,自相关函数常常用来估计信道的冲激响应,从而实现信号的均衡和去除多径干扰。
二、频域分析频域分析是将信号从时域转换到频域进行分析。
通过频域分析,我们可以了解信号的频率成分、频率分布以及频谱特性等。
其中,最常用的频域分析方法是傅里叶变换和功率谱密度。
傅里叶变换是将信号从时域转换到频域的数学工具。
通过傅里叶变换,我们可以将信号分解为不同频率成分的叠加。
这对于分析信号的频率特性非常有用。
例如,在音频信号处理中,我们可以通过傅里叶变换将音频信号分解为不同频率的音调,从而实现音频合成和音频特效处理。
功率谱密度是描述信号在不同频率上的功率分布的函数。
通过功率谱密度,我们可以了解信号的频率分布和频谱特性。
在通信系统中,功率谱密度常常用来估计信道的带宽和信号的功率。
同时,功率谱密度还可以用于噪声的分析和滤波器的设计。
三、时域与频域分析的应用时域与频域分析在数字信号处理中有着广泛的应用。
以下是一些常见的应用领域:1. 音频信号处理:时域与频域分析在音频信号处理中起着重要的作用。
数字信号处理实验离散时间 LTI 系统的时域分析与 Z 域分析
实验一离散时间LTI系统的时域分析与Z域分析一、实验目的1、掌握用MATLAB求解离散时间系统的零状态响应、单位脉冲响应和单位阶跃响应;2、掌握离散时间系统系统函数零极点的计算方法和零极点图的绘制方法,并能根据零极点图分析系统的稳定性。
二、实验原理1、离散时间系统的时域分析(1)离散时间系统的零状态响应离散时间LTI系统可用线性常系数差分方程来描述,即MATLAB中函数filter可对式(1-1)的差分方程在指定时间范围内的输入序列所产生的响应进行求解。
函数filter的语句格式为:y=filter(b,a,x)其中,x为输入的离散序列;y为输出的离散序列;y的长度与x的长度一样;b与a分别为差分方程右端与左端的系数向量。
(2)离散时间系统的单位脉冲响应系统的单位脉冲响应定义为系统在 (n)激励下系统的零状态响应,用h(n)表示。
MATLAB求解单位脉冲响有两种方法:一种是利用函数filter;另一种是利用函数impz。
impz函数的常用语句格式为impz(b,a,n),其中b和a的定义见filter,n表示脉冲响应输出的序列个数。
(3)离散时间系统的单位阶跃响应系统的单位阶跃响应定义为系统在ε(n)激励下系统的零状态响应。
MATLAB求解单位脉冲响应有两种方法:一种是利用函数filter,另一种是利用函数stepz。
stepz函数的常用语句格式为stepz(b,a,N)其中,b和a的定义见filter,N表示脉冲响应输出的序列个数。
2、离散时间系统的Z域分析(1)系统函数的零极点分析离散时间系统的系统函数定义为系统零状态响应的z变换与激励的z变换之比,即如果系统函数H(z)的有理函数表示式为那么,在MATLAB中系统函数的零极点就可通过函数roots得到,也可借助函数tf2zp得到。
roots的语法格式为:Z=roots(b)%计算零点b=[b1b2…bmbm+1]P=roots(a)%计算极点a=[a1a2…anan+1]tf2zp的语句格式为[Z,P,K]=tf2zp(b,a)其中,b与a分别表示H(z)的分子与分母多项式的系数向量。
数字信号算法
数字信号算法数字信号算法是指用于数字信号处理的各种计算方法和技术。
数字信号是在离散时间和离散幅度上进行表示和处理的信号,与连续信号相对。
数字信号算法是对数字信号进行处理和分析的关键步骤,为实现信号的提取、滤波、特征提取、压缩等操作提供了基础。
数字信号算法的发展得益于计算机技术的不断进步和数字信号处理理论的不断完善。
随着计算机性能的提升和算法的优化,数字信号算法在各个领域得到了广泛的应用。
下面将介绍几种常见的数字信号算法。
1.时域分析算法时域分析是对信号在时间域上进行分析的方法。
常用的时域分析算法有时域平均法、自相关法、相关法等。
时域平均法通过对信号进行多次采样和平均来降低噪声的影响,提高信号的可靠性。
自相关法可以用于信号的频率测量和周期估计。
相关法可以用于信号的相位测量和信号的匹配等应用。
2.频域分析算法频域分析是对信号在频率域上进行分析的方法。
常用的频域分析算法有傅里叶变换、功率谱估计、滤波器设计等。
傅里叶变换可以将信号从时域转换到频域,得到信号的频谱信息。
功率谱估计可以对信号的能量分布进行估计,用于信号的频率分量分析。
滤波器设计可以通过对信号的频谱进行调整,实现对信号的滤波和增强等操作。
3.小波分析算法小波分析是一种时频分析方法,可以同时提供信号的时域和频域信息。
小波分析算法通过将信号与一组小波函数进行卷积,得到信号在不同尺度和频率上的分解系数。
常用的小波分析算法有连续小波变换、离散小波变换等。
小波分析算法在信号的压缩、降噪、特征提取等方面有广泛的应用。
4.自适应滤波算法自适应滤波是一种根据输入信号的特性自动调整滤波器参数的方法。
自适应滤波算法通过建立滤波器的误差函数,并使用最优化算法来迭代调整滤波器参数,以实现对信号的滤波和去噪。
常用的自适应滤波算法有最小均方误差算法、递归最小二乘算法等。
自适应滤波算法在通信系统、雷达信号处理等领域有重要的应用。
5.压缩算法压缩算法是将信号的冗余信息进行压缩,以减少存储空间和传输带宽的方法。
数字信号处理时域信号与频域分析
数字信号处理时域信号与频域分析数字信号处理(Digital Signal Processing,简称DSP)是指对连续时间信号进行采样和量化后,利用数字技术进行处理和分析的过程。
在数字信号处理中,时域信号与频域分析是两个重要的概念和方法。
时域信号是指信号在时间上的变化情况,常用的表示方法是信号的波形图。
时域信号的分析可以得到信号的幅度、频率、相位等信息。
频域分析则是将时域信号转换为频域信号,常用的方法有傅里叶变换、快速傅里叶变换等。
傅里叶变换是将一个时域信号转换为频域信号的方法之一。
通过傅里叶变换,我们可以将信号的频域特性直观地表示出来,从而更好地理解信号的频谱分布。
傅里叶变换可以将时域信号分解为一系列的正弦和余弦函数,并得到每个频率分量的振幅和相位信息。
快速傅里叶变换是一种高效的傅里叶变换算法,它可以在较短的时间内计算出信号的频域特性,并广泛应用于数字信号处理领域。
快速傅里叶变换通过利用信号的周期性和对称性,通过递归的方式将计算量降低到了较小的程度,从而提高了计算效率。
频域分析可以帮助我们了解信号的频谱特性、频率成分以及不同频率成分之间的相互关系。
通过频域分析,我们可以对信号进行滤波、降噪、频率检测等处理操作。
同时,频域分析也可以用于信号的压缩和编码。
在实际应用中,时域信号与频域分析常常相辅相成。
通过时域分析,我们可以观察信号的波形、脉冲特性等,并确定信号的基本特征。
而频域分析则可以进一步研究信号的频率分量、频段分布等,对信号进行更深入的理解。
总结起来,数字信号处理的时域信号与频域分析是不可分割的两个方面。
时域分析能够提供信号的时间特性和波形信息,而频域分析则可以揭示信号的频谱特性和频率成分。
通过综合应用时域信号与频域分析的方法,可以对数字信号进行更全面、准确的处理和分析,为各类应用提供支持与依据。
这些方法和技术在音频处理、图像处理、语音识别等领域得到了广泛的应用和发展,为我们的生活和工作带来了诸多便利与创新。