
关于机器人与焊钳连接详解图
(完整版)焊接机器人示教
7.3 焊接机器人的作业示教
点焊作业示教
程序点
示教方法
① 按第 3 章手动操纵机器人要领移动机器人到原点。
程序点 1 直线轨迹开始点
程序点 4 直线轨迹结束点
程序点 2 焊接开始点
程序点 3 焊接结束点
————
焊接区间
焊空 接走 点点
直线轨迹区间
直线运动轨迹
7.3 焊接机器人的作业示教 直线程轨序迹点开1始点 焊程接序开点始2点
直线程轨序迹点结4束点 焊程接序结点束3点
焊接区间 直线轨迹区间
———— 焊空 接走 点点
一般设置在焊枪尖头,而激光焊接机器人 TCP 设置在激光 焦点上 。
弧焊机器人工具中心点
7.3 焊接机器人的作业示教
TCP 点确定: 实际作业时,需根据作业位置和板厚调整焊枪角度。
以平(角)焊为例,主要采用前倾角焊(前进焊)和后倾 角焊(后退焊)两种方式。
a ) 前倾角焊
b ) 后倾角焊
前倾角焊和后倾角焊
程序点 3 (焊接结束点)
① 将机器人移动到焊接结束点。 ② 将程序点属性设定为“空走点”,插补方式选“直线插补”。 ③ 确认保存程序点 3 为焊接结束点。
程序点 4 (直线轨迹结束
点)
① 将机器人移动到直线轨迹结束点。 ② 程序点属性设定为“空走点”,插补方式选“直线插补”。 ③ 确认保存程序点 4 为直线轨迹结束点。
登录程序点 5
登录程序点 3
登录程序点 4
焊接机器人使用方法【干货技巧】
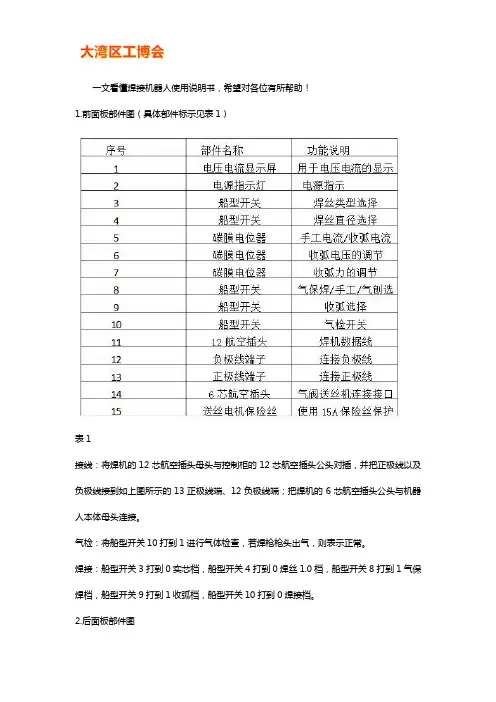
一文看懂焊接机器人使用说明书,希望对各位有所帮助!1.前面板部件图(具体部件标示见表1)表1接线:将焊机的12芯航空插头母头与控制柜的12芯航空插头公头对插,并把正极线以及负极线接到如上图所示的13正极线端、12负极线端;把焊机的6芯航空插头公头与机器人本体母头连接。
气检:将船型开关10打到1进行气体检查,若焊枪枪头出气,则表示正常。
焊接:船型开关3打到0实芯档,船型开关4打到0焊丝1.0档,船型开关8打到1气保焊档,船型开关9打到1收弧档,船型开关10打到0焊接档。
2.后面板部件图1、接线:把电源线380V连接起来2、启动开关3、二氧化碳加热器必须要接控制柜使用说明书1、电源开启关闭步骤(图一)机器人控制柜前面板图示1.1电源开启步骤面板开关是控制柜电源总开关。
面板开关旋转至(ON),指示灯“CRP电源”灯亮,CRP 控制器有电。
后钥匙开关旋转至(开启),按下(启动电源)按钮,听见电气柜内交流接触器吸合的声音,电源指示灯亮,电气柜完全通电。
电源开启完毕。
1.2电源关闭步骤在电气柜完全通电,钥匙开关旋转至(关闭),听见电气柜内交流接触器断开的声音,电源指示灯熄灭。
控制柜一次电路断电,二次电路仍然有电。
面板开关旋转至(off),电气柜内完全断电。
面板开关是电气柜的总电源开关。
1.3急停按钮使用急停按钮是在紧急情况或机器人威胁到工作人员生命安全时,紧急按下急停按钮,电气柜一次电路断电,机器人紧急停止。
在非紧急情况下,禁止使用急停按钮。
或对本体结构,或伺服电机造成不可挽回的伤害。
2、变压器接线说明变压器入线段接入三相380(+10/-10)电源,电源不能有缺相,三相不平衡等情况。
以上情况可能造成机器人不可预估的故障,请核实后再接入。
(如下图)CRP示教器简要使用说明书1. 按键说明配图说明,可以更直观理解CRP的具体操作方法,方便记忆,以便为您提供更好的服务。
2. 模式选择说明3. 安全开关使用说明4. 手动各关节和坐标5.手动示教运行机器人6.示教编程步骤通过以上步骤,该实例程序创建完成。
工业机器人点焊工作站的系统设计

《工业机器人工作站系统集成》
《工业机器人工作站系统集成》
常州机电
知识准备
二、电阻焊接控制装置IWC5-10136C IWC5-10136C电阻焊接控制装置为逆变式焊接电源,采用微电脑控制,具备高性 能和高稳定性的特点,可以按照指定的直流电流进行定电流控制,具有步增机 能以及各种监控及异常检测机能。 1.IWC5焊接电源的技术参数
《工业机器人工作站系统集成》
常州机电
知识准备
2) 焊接变压器小型化 焊接变压器的铁芯截面积与输入交流频率成反比, 故中频输入可减小变压器铁芯截面积,减小了变压器的体积和重量。尤其适合 点焊机器人的配套需要,焊机轻量化,减小机器人的驱动功率,提高性价比。
3) 电流控制相应速度提高 1kHz左右频率电流控制响应速度为1ms,比工频 电阻焊机响应速度提高20倍,从而可以方便地实现焊接电流实时控制,形成多 种焊接电流波形,适合各种焊接工艺需要,飞溅减少,电极寿命提高,焊点质 量稳定。
表3-10 IWC5-10136C电阻焊接控制装置技术参数
额定电压及周波数
额定电压 焊接电源周波、415V、440V、480V±15% 50Hz/60Hz(自动切换) 在控制器内部从焊接电源引出 约80VA(无动作时) 强制式空气冷却
冷却条件
IGBT 单元
《工业机器人工作站系统集成》
常州机电
知识准备
2) 恒定热量控制 在点焊中,随着焊点数的增加,电极顶端的直径就会增大 ,以及电极的氧化,导致电极间的电压下降。通过恒定热量控制,使焊接电流 随着电极的损耗而逐步加大,保证两者乘积也就是功率的值不变。 恒定热量控制与定电流控制相比,其优点是发生的飞溅比较少。但是恒定热量 控制方式无法像定电流控制方式一样直接设定焊接电流,因此使用比较麻烦。 6.IWC5焊接电源系统连接 (1) IWC5焊接电源的配线 IWC5焊接电源的配线如图3-25所示。
焊接机器人工作原理PPT课件
焊接机器 人工作站
1. 示教器 2. 机器人控制柜 3. 焊接电源 4. 平衡装置 5. 送丝机 6. 机器人 7. 焊丝盘 8. 外部急停 9. 机器人底座 10. 焊枪
焊接机器 人
制系统方 案
制系统结 构
器整体结 构图
焊接设备
电焊机就是一个特殊的变压器。所不同的是变 压器接负载时电压下降小,电焊机接负载时电压下降 大.这主要是通过调解磁通和串联电感的电感量来实 现的。因为电路是闭合的使得在整个闭合电路中电 流处处相等;但各处的电阻是不一样的,特别是在 不固定接触处的电阻最大,根据电流的热效应定律 可知,电流相等,则电阻越大的部位发热越高,电 焊在焊接时焊条的触头与被接的金属体的接触处的 接触电阻最大,则在这个部位产生的电热自然也就 最多,焊条又是熔点较低的合金,自然的容易熔化 了,熔化后的合金焊条芯沾合在被焊物体上后经过 冷却,就把焊接对象粘合在一块了。
实习报告体和 控制柜(硬件和软 件)两部分组成。
1
焊接机器人
2
焊接设备
而焊接装备,以弧焊及点 焊为例,则由焊接电源,( 包括其控制系统)、送丝机( 弧焊)、焊枪(钳)等部分组 成。
焊接机器 人简介
焊接机器人是从事焊接(包括切割与喷涂)的工业 机器人。根据国际标准化组织(ISO)工业机器人术语标 准焊接机器人的定义,工业机器人是一种多用途的、 可重复编程的自动控制操作机(Manipulator),具有三 个或更多可编程的轴,用于工业自动化领域。为了适 应不同的用途,机器人最后一个轴的机械接口,通常 是一个连接法兰,可接装不同工具或称末端执行器。 焊接机器人就是在工业机器人的末轴法兰装接焊钳或 焊(割)枪的,使之能进行焊接,切割或热喷涂。
写在最后
经常不断地学习,你就什么都知道。你知道得越多,你就越有力量 Study Constantly, And You Will Know Everything. The More
机器人与焊机的连接
机器人与焊机的连接使用机器人专用焊接电源时,接口盒是安装在其内部的,所以机器人与焊机的连接是很简单的,如果不是这样的话,则在连接进要有接口盒。
1.1 焊接的时序利用机器人的指令进行焊接时,有关的时序如下图所示。
为了充分发挥焊机的功能和机器人的作用,必须了解机器人与焊机之间都在进行哪些信号交互。
图1.1 焊接时序参考:机器人专用焊接电流CPV AS-350(Almega autoⅡ350) CPV AS-500(Almega autoⅡ350) CPDA-350(Almega fuzzy auto 350)1.2 与焊接接口的连接E5624型焊接电源接口图1.2 E5624型焊接电源接口例子1.3 从机器人的输出(1) 电流值设定信号这是一个从机器人送往焊机的焊接电流指令值,相当于半自动焊时的遥控盒的电流调整按钮,通过示教盒输入的电流值在控制装置(接口)内被变换,向焊机输出,焊机一般以直流电压的0V~+15V作为最大输出,所以机器人输出信号是DC 0V~+15V的模拟信号,由于示教盒输入的值是实际的焊接电流值,所以必须预先设定焊机的型号和焊丝直径等条件,具体的设定方法由下一章进行介绍。
此外,这个端子也是在焊丝点动时或后退时向传送电机输出指令电压的端子。
(2) 电压值设定信号与电流值设定方法相同,通过这个端子从机器人向焊机传送电弧电压指令,相当于半自动焊接时遥控盒的电压调整按钮,从机器人输出的这个信号也是DC 0V~+15V的模拟信号,焊接机器人有自动电压设定功能,只要输出电流值就能方便地显示电压值,为了得到和输入示教盒的电压值相同的电弧电压,必须预先设定焊机的型号等条件,将在下一章进行介绍。
(3) 焊丝点动开关这是利用示教盒进行焊丝的点动和后退操作时所输出的信号,通过设定用户参数值,可设定低速和高速两种点动速度,关于点动和后退信号的流向是这样的,通过示教盒输入的信号通过控制装置传送给图1.2所示的E5624型接口,进行点动时,CR22和CR23开始动作起动焊机的焊丝传送电机(在机器人本体上),进行后退操作时,CR22和CR23开始动作把输入电机的电压,完成后退功能,点动和后退的速度可通过调整用户参数设定的电机速度来进行。
机器人焊接工作站接线图
1#模块
数字量输入模块:32bit
型号:CJIW-ID231
启动按钮
暂停按钮
报警复位
G1夹紧按钮
G1松开按钮
G2夹紧按钮
G2松开按钮
G2右就绪
1#模块接线图DI
图号
BF-0800 天耐克
= +
焊接机器人工作站
版本 设计室 室主任 组 长 日期 审 核 设 计 制 图
7
2013-12-14
+
6 8
沈阳百帆自动化设备有限公司
7
日期 校对. 审核 原始项目
9 EPLAN 带 GB 标识结构的项目模板
替换 替换人
EPLAN Software & Service GmbH & Co. KG
= +
GB_tpl001 页数 页数 8 37
修改
日期
姓名
0
0
1
1
2
2
3
3
4
4
5
5 6
6
7
7
8
8
9
9
G1就绪暂停操作盒
13 13 13
G2就绪暂停操作盒
替换 替换人
EPLAN Software & Service GmbH & Co. KG
= +
GB_tpl001 页数 页数 1 37
修改
日期
姓名
0
0
1
1
2
2
3
3
4
4
5
5 6
6
7
7
8
8
9
9
目录表
页 工厂代号 安装位置 页描述 版本 日期 设计
ABB机器人配置伺服焊枪的步骤
1
表 5.1
运行测试程序
使用 IndGunMove 指令,运动足够距离保证达到最大速度。 IndGunMove 指令使枪进入自动模式,节结束后通过 IndGunMoveReset 指令复位。 波形图如图 5.1。
图5.1 A speed_ref B speed C Markers placed on the peak values. 如果不能达到最大速度,在软件中检查转矩限制,如果转矩在最高速度明显减小,表 明已达到最大速度。 Stress Duty Cycle-Speed Absolute Max 设置最大速度。 如果转矩达到限制,保证电机偏移正确,减小加速度。 设置加速度 Acceleration Data。 调节时注意转矩太大时枪的压力也大。 如果速度波形小于 30rad/s OK ,如果太高电机转矩不稳定。 减小 KV 值 Lag Control Master。 完成后使用 IndGunMoveReset 指令复位
Kinematics (测量) transmission Gear ratio(设置减速比) 操作方法:把枪打开约 5 ㎜,将示教器上的显示值即为 A__Jog__Screen ,然 后用游标卡尺测量两个电极帽之间的距离,即为 A__measured,按照上述方法, 把枪打开约 15 毫米,将示教器上的值即为 B_Jog_Screen,游标卡尺显示的值 即为 B__ measured,新的减速比计算公式为:
2. 参考手册 Application manual - Additional axes and stand alone controller
3. Position
Fine clibration (零点校准) 当一把枪的参数配置完成之后,就可以手动操 作焊枪了,首先要进行零点的校准。手动移动焊钳,使焊枪动臂和静臂上的电极帽 刚刚接触,然后步骤如下:ABB--选择要校准的焊枪----电机 clibrate parments – 点击 Fine calibration---calibeate 做完上述的操作,焊钳的零点校准就完成了。
ABB机器人配置伺服焊枪的步骤
设置 Close Position Adjust 为 0.001 重启系统. 再次调整最大转矩
方法同上 校准压力
使用例行程序 ManForceCalib 来测量力和力矩的关系 设定压力校准数据:至少两次标定,设定最大转矩,设定测压力仪器厚度,测量力时 时间足够长(2s) 1.1 调整加速度减速度 打开 Test Signal Viewer 修改Nominal Acceleration Nominal Deceleration - Acceleration-Data 使转矩波形的峰值达到最大 如图5.7
4. Basic verification(确认基本参数)
参考手册Application manual - Additional axes and stand alone
添加枪数组,运行例行程序 ManAddGunName
使用 Test Signal Viewer 定义测试信号,见下表:
Signal Recommended
2. 定义伺服枪的伺服电机参数(极对数、极对数、最大电流、相电压、电阻、 电感、Stall torque(失速转矩)
1.1 伺服电机参数设置 :
极对数(pole pairs):获取方法有两种;一般可以找焊钳生产厂商索取,或者根据
经验尝试,一般为2、3、4、5、6中的一个值。
最大电流(Max Current):根据电机上铭牌值写入即可,也可以找焊钳厂家索取。
B_Jog_Screen A__Jog__Screen ×old_transm_joint
B__ measured A__measured
将所得到的新减速比输入
到 transmission Gear ratio 中即可。 !注意:如果焊钳是 X 型焊钳,由于焊钳的动作路径不是线性的,所以打开的值不宜
安川点焊机器人操作说明
2.示教(伺服焊钳)
焊接通/断:
[联锁]+[焊接通/断] 进行焊接通/断信号的打开/关闭。
小开:
按下一次后,会显示小开位置设定画面。 在显示小开画面时按下此键后,就会进行小开位置选择编号的 切换。 [联锁]+[小开] 活动侧的电极会向所选的小开位置移动, 在编程等其他页面时,可以切换外部轴到S1后,进行[联锁]+[小开]也可操作。
三.进行伺服焊钳的自动调整 四.转矩~压力更换数据的设定
伺服焊枪的系统配置
点焊伺服焊钳与焊机机器人的信号通讯图
一.伺服焊钳自动调整的准备工作:
1)伺服焊钳的系统设定
1.确定设定硬件接线。
2.启动进入维护模式(开启电源后,按住[主菜单]键进入), 并在管理模式(主菜单—系统—安全模式,输入指令ID进入)下 进行追加操作。
按下数值键中的[0/手动条件],打开手动加压画面。
手动焊接:
1. 按下数值键中的[0/手动条件],打开手动加压画面 2. 同时按下[联锁]+[. / 焊接]–进行焊接,在经过设定时间后动作结束。 在显示手动加压画面时按下这两个按键后,就会进行手动焊接。 手动焊接会根据手动加压画面中所设条件进行动作。
6. 选择“是” –进行伺服焊钳的自动调整。 7)提示结束后 1).若伺服焊钳的自动调整正常结束后,提示‘焊钳自动调整完成’对话框。 2).若伺服焊钳的自动调整结果异常,会提示‘焊钳自动调整异常’并显示“焊钳的摩擦转矩过高,有可能发生了 接触误测”。 请检测焊钳是否有问题。若无问题,请将接触压力设定为摩擦转矩以上的数值。然后重新再进行伺服焊钳的自动 调整。 8. 选择“登录” –实施状态由“未完成”变为“完成”,登录实施日期。
1).安装新电极 2).清空磨损检出量基准位置 3).进行空打接触动作,登录基准位置(固定侧)
焊接机器人基本操作及应用PPT课件
强化学习在焊接机器人中的应用
通过强化学习算法让机器人在不断试错中学习和优化焊接策略,提高自主决策能力。例如,利用强化学习算法训练机 器人学习复杂的焊接轨迹规划和控制策略。
智能感知与决策技术在焊接机器人中的应用
结合先进的传感器技术和智能决策算法,实现机器人对环境的实时感知和自适应决策。例如,利用视觉
传感器和深度学习算法实现焊缝的自动识别和跟踪,同时根据实时检测信息进行自适应焊接参数的调整
焊接质量不稳定
可能原因包括焊接参数设置不当、焊枪磨损 、工件定位不准确等。
2024/1/25
机器人运动异常
可能原因包括电机故障、传动部件磨损、编 码器故障等。
机器人报警或故障提示
可能原因包括传感器故障、程序错误、安全 保护装置触发等。
21
故障排除方法与技巧
对于机器人无法启动的故障,首先检查电源是否正常 ,然后检查控制系统各部件是否损坏,最后检查急停
轨道交通
在轨道交通领域,焊接机器人可 应用于地铁车厢、高铁车体的自
动化焊接生产线。
2024/1/25
电力设备
焊接机器人在电力设备制造中,可 实现变压器、开关柜等设备的自动 化焊接。
石油化工
在石油化工行业,焊接机器人可应 用于管道、阀门等设备的自动化焊 接生产线。
28
06
总结与展望
2024/1/25
实现步骤
构建三维模型、设置工艺参数、生成机器人运动轨迹、验证程序可行性、导出机器人程序 。
应用案例
在汽车制造、航空航天等领域,离线编程技术已广泛应用于复杂构件的焊接、切割等作业 。
15
焊缝跟踪技术
01 02
定义与原理
焊缝跟踪技术是指通过传感器实时检测焊缝位置和形状,将检测信息反 馈给控制系统,实现机器人对焊缝的自动跟踪和精确焊接。其原理主要 包括视觉传感、激光传感等。