
模态参数识别及稳态图
蔡辉 2012年3月4日
基本介绍
设由观察得到关于物理量x和y的一组 数据为:
������1, ������1 , ������2, ������2 ⋯ ������������, ������������ 人们希望通过这些数据,找出函数������ = ������ ������ , 使得它能最好的反映������和������它之间的依赖关 系,即找到拟合数据 ������������, ������������ (i=1,2,…,m)的最 佳拟合曲线。
包含固有频率和阻尼。
Curve-fitting:model of N degrees of freedom
然而以上是基于被测结构是三自由
度的假设提出的数学模型。实际结构
可认为有N自由度,其频响函数的数
学模型为(可理解为N次多项式数学
模型):
Hij
j
N
k 1
aijk j Pk
求解的数学模型的阶次;水平轴表示极点频率。图中既能显示所有测点的FRF之和, 也能同时显示某一个FRF。因为某个测点可能处于某阶模态的节点上,则单个FRF可能 不会出现对于那阶模态的峰值,造成模态的遗漏。而所有FRF之和则能显示出所有模 态峰值,有利于全面的认识结构的模态。
观察所有蓝色竖线处,其所指示的极点随着模型阶次的增大趋于稳定,表示该极 点是结构的某一物理极点而非计算极点。“稳定”是指不同阶次数学模型所计算出的
出来,模态参数识别即告结束。
以上就是稳态图的含义和用法
如有疑惑随时可以向李老师解释!
j Pk*
其基本过程是:
从零阶的数学模型开始,不断地增加模型 的阶次,并用各阶的数学模型拟合实测的FRF 数据,即用实测的FRF数据确定各阶模型中的 未知参数:留数������������������������、���������∗���������������和极点������������、���������∗��� 。最 终由留数可计算出振型,由极点计算出固有频 率和阻尼。因此每一阶模型都会计算出各自的 极点和留数(固有频率、阻尼和振型)。
问题是:谁说测力计一定要用一阶线性 函数y=mx+b的数学模型来表达 ?这里 我们也可以用一个三次函数的数学模型 来更精确地描述测量得到的数据!
当然,当采用不同的多项式数学模型来 描述一组数据时,将求解得到不同的多 项式系数。
Curve-fitting:modal parameter estimation
a* ijk
j Pk*
同理剩下的工作,就是通过实测 得的频响函数数据确定上式中的未知 参数。但问题是,这里的N如何选择? 即模型的定阶问题:以多少阶的数学 模型去拟合实测的FRF数据?
Curve-fitting: stabilization diagram
在结构动力学中,模型的阶数通常 被设得很高以减少估计偏差并捕捉结构 所有相关的特性(还记得第一页说的 “最佳拟合曲线”否?),即使存在大 量的测量噪声。
假如我们通过实验测得了某一结 构的频响函数如图,并假设被被测结 构是具有三自由度,于是根据振动理 论我们得到此结构的频响函数表达式 (可理解为三次多项式数学模型)为:
Hij
3j Leabharlann k 1aijk j Pk
a* ijk
j Pk*
接下来我们要做的就是通过实
验测得的数据确定上式中的未知参数: 留数������������������������ 、���������∗��������������� 和极点������������ 、���������∗��� ,即曲线 拟合。其中留数包含振型信息,极点
固有频率、阻尼和振型在一个限定的范围内变动。典型的稳定准则是:固有频率在1% 之内变化;阻尼5%;振型2%。图中,“o”表示从某阶数学模型开始出现极点;“v” 表示极点的频率和振型稳定;“d”表示频率和阻尼稳定;“s”表示所有都稳定。
如前所述,稳态图是用来通过观察极点的分布从而将结构的物理极点从计算极 点中区分开来。例如,图中各蓝色竖线上的极点才对应机构的某一阶模态。但对应这 阶模态,每个阶次的数学模型都会计算出一个极点(图中的每个“s”),并且各极 点的频率、阻尼和振型可能会波动(但波动范围满足稳定准则)。那么到底如何确定 某一阶模态的极点呢?即到底选取哪阶数学模型计算出的极点作为该阶模态的极点?
例:小明手中有一个弹簧测力计,上面 的刻度模糊不清,老师给小明7个的砝码, 每个重力为1N,让小明标定测力计的刻 度!小明将通过实验得到了加所砝码个 数y和弹簧伸长量x的数据,如下图:
用下面测力计校准数据进行说明!
小明发现这组数据近似成线性关系, 于是他假定其满足一次函数关系 y=kx+b,并利用这组数据得到了函数 中的斜率k和截距b。
针对上述问题,人们提出了不同准则,其中常用是选取极点开始稳定的较低阶次 的数学模型计算出的极点作为该模态的极点,如图中的蓝色“s”(注意图中第一条 蓝色线上有两个蓝色“s”表明在该频率附件有两个紧密耦合的模态,FRF在该处有两 个峰也说明了这一点)。确定每一阶模态的极点后,固有频率、阻尼和振型皆可计算
而大量的经验证明,结构的物理极点不会 随计算模型阶次的变化而变化(同一阶模态极 点会在同一个频率处出现),而计算极点则会 随计算模型阶次的变化在整个频带内弥散分布。
稳态图就是把各阶数学模型所计算出的极 点放在一张图上,通过观察极点的分布即可找 出结构的物理极点。
稳态图通常都是双边图,即有两个纵坐标轴,左边表示频响函数幅值,右边表示
然而其计算结果不仅会包含结构的 物理极点还会出现一些与结构无关的计 算极点(包括数据处理和噪声引入的极 点)。
为了将结构真实的物理极点与计算 极点区分开,就引入了stabilization diagram,即稳态图的概念。
Hij
j
N
k 1
aijk j Pk
a* ijk
模态参数识别原理

模态参数识别原理
模态参数识别是一种结构动力学分析技术,它是通过对结构系统进行激励和响应的测量,来估计结构系统的振动特性。
模态参数识别的目的是确定结构体系的固有频率、阻尼和振动模态(模态形状),这些参数可以用来评估结构的稳定性、安全性和可靠性。
模态参数识别的原理是通过结构系统的振动响应,采用最小二乘法、奇异值分解法、支持向量机、神经网络等数学方法,来计算结构系统的固有频率、阻尼和振动模态。
在实际应用中,结构系统的振动响应可以通过传感器、激励器和信号分析仪等设备来获取,这些设备可以分别安装在结构系统的不同位置,通过测量响应信号的时程和频谱特征,来计算结构系统的模态参数。
模态参数识别的应用领域非常广泛,包括工程结构的监测、损伤诊断、结构优化设计等方面。
在实际应用中,由于结构系统的复杂性和多变性,模态参数识别存在一定的难度和挑战,因此需要结合实际情况选用合适的方法和技术,来保证识别结果的准确性和可靠性。
机械系统的模态测试与参数辨识方法

机械系统的模态测试与参数辨识方法机械系统的模态测试与参数辨识是一个重要的工程问题,它涉及到机械系统的动力学特性和性能优化。
本文将介绍机械系统模态测试与参数辨识方法的基本概念和原理,通过实例分析来说明其应用。
一、模态测试模态测试是指对机械系统进行激励,通过测量得到其振型和固有频率的一种方法。
通过模态测试可以了解机械系统的固有振动特性,包括固有频率、振型和阻尼比等。
模态测试主要有两种方法:自由衰减法和强迫振动法。
自由衰减法是将机械系统从初始位置轰击一下,然后观察其在无外力作用下的自由振动过程。
在自由振动过程中,通过加速度传感器和振动传感器等测量设备记录下机械系统的振型和振动信号。
通过分析振动信号,可以得到机械系统的固有频率和振型。
强迫振动法是对机械系统施加外力激励,通过测量响应信号来获取机械系统的模态参量。
常见的强迫振动法有频率扫描法和自适应法。
在频率扫描法中,系统受到一系列单频率的正弦激励,通过测量输出信号频谱,可以得到系统的固有频率和阻尼比。
自适应法是指对机械系统施加伪随机激励,通过随机信号处理方法得到系统的模态参数。
二、参数辨识参数辨识是指通过实验数据来确定机械系统的数学模型中的未知参数。
机械系统的数学模型可以是线性模型或非线性模型。
参数辨识可以借助系统辨识理论和方法,将实验数据与数学模型进行匹配,得到最佳参数值。
在参数辨识中,常用的方法有:频域方法和时域方法。
频域方法是指利用频谱分析和频率响应函数,通过最小二乘拟合等数学方法,来识别系统的动力学特性。
时域方法是指利用系统的时间响应和统计特性,通过系统辨识算法来进行参数辨识。
三、实例分析为了更好地理解机械系统的模态测试与参数辨识方法,我们以一个简单的弹簧质量系统为例进行分析。
假设有一个弹簧质量系统,我们希望从实验数据中获取其固有频率和阻尼比等模态参数。
首先,我们可以使用自由衰减法进行模态测试。
通过将弹簧质量系统置于初始位置,然后释放,观察其自由振动过程,并使用加速度传感器和振动传感器记录振动信号。
模态分析的相关介绍
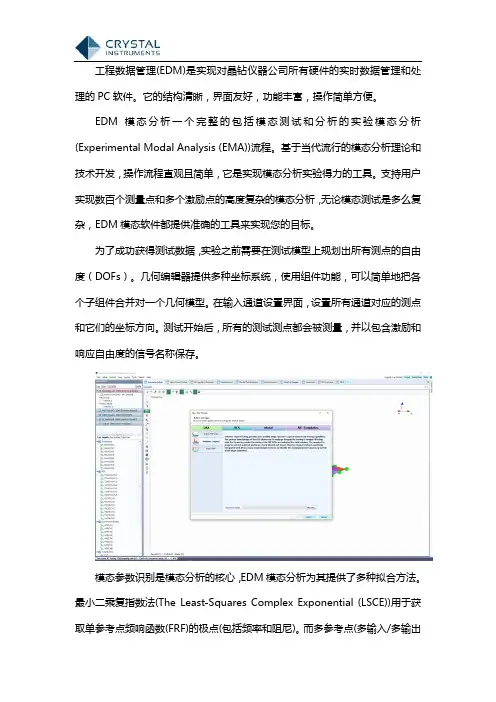
工程数据管理(EDM)是实现对晶钻仪器公司所有硬件的实时数据管理和处理的PC软件。
它的结构清晰,界面友好,功能丰富,操作简单方便。
EDM模态分析一个完整的包括模态测试和分析的实验模态分析(Experimental Modal Analysis (EMA))流程。
基于当代流行的模态分析理论和技术开发,操作流程直观且简单,它是实现模态分析实验得力的工具。
支持用户实现数百个测量点和多个激励点的高度复杂的模态分析,无论模态测试是多么复杂,EDM模态软件都提供准确的工具来实现您的目标。
为了成功获得测试数据,实验之前需要在测试模型上规划出所有测点的自由度(DOFs)。
几何编辑器提供多种坐标系统,使用组件功能,可以简单地把各个子组件合并对一个几何模型。
在输入通道设置界面,设置所有通道对应的测点和它们的坐标方向。
测试开始后,所有的测试测点都会被测量,并以包含激励和响应自由度的信号名称保存。
模态参数识别是模态分析的核心,EDM模态分析为其提供了多种拟合方法。
最小二乘复指数法(The Least-Squares Complex Exponential (LSCE))用于获取单参考点频响函数(FRF)的极点(包括频率和阻尼)。
而多参考点(多输入/多输出或者MIMO)测试,则使用相应的多参考时域分析法(Poly-Reference Time Domain,PTD)。
动画模块是为了动态展示模态振型的模块,允许用户通过3D动画显示模态振型到几何模型。
通过不同颜色标识动画的振动幅度。
自由变形(FFT)提供增强模式的动画,比点动画更平滑更逼真。
使用同一个几何模型,工作变形分析(ODS)可动画显示所选择的时域和频域响应数据到几何模态。
EDM模态支持的应用如下:●几何模型的创建/编辑/导入/导出/动画●工作变形分析(ODS)●锤击法模态实验●单个或多个模态激振器模态试验●单参考点模态分析●多参考点模态分析●导出测试报表到Word几何模型编辑(Geometry)EDM模态几何模型编辑/ODS/动画三个模块是EDM模态分析软件的基础模块,包含在每个EDM模态系统。
动力总成刚体模态试验研究

4. 试验结果分析
如表 2 所示为最终的得到的动力总成刚体模态结果。将模态参数识别结果进行动画显
示,并参照各测点的频响函数,即可确定处各阶刚体模态振型图。如图 12a~图 12f 所示,
模态振型图中绿线模型为动力总成静止的初始状态,红线模型为对应频率下的振型。试验结
果表明动力总成系统的 6 阶刚体模态都在 30Hz 以下,且系统结构阻尼比都在 2%~4%之间,
k13 k23 k33 k43 k53 k63
k14 k24 k34 k44 k54 k64
k15 k25 ⎤
k26
⎥ ⎥
k36 k46
⎥ ⎥ ⎥
k56
⎥ ⎥
k66 ⎥⎦
⎡c11 c12 c13 c14 c15 c16 ⎤
⎢⎢c21
c22
c23
c24
c25
c26
图 2 模态试验流程
动力总成模态试验过程如图 2 所示,首先建立动力总成模态测试系统,选择结构支撑方 式,确定激振方式、建立几何模型;然后预试验确定试验频率带宽和分辨率,并对激励点和 响应点做适当调整;最后正式试验得出频响函数和模态参数识别,并对试验结果进行验证。
3.1 试验系统 如图 3 所示,动力总成模态试验系统主要由电磁激振系统、传感器和数据采集分析系统
图 5 1#激励点布局示意图
图 6 2#激励点布局示意图
图 7 动力总成几何模型
3.4 试验测点布置和参数设置 测点布置以能反映整个动力总成的轮廓以及易于安装传感器为原则,同时为便于各阶模
态的判断,分别在发动机和变速箱上布置26个测点,每个测点各测x、y、z三个方向上的振 动响应。其建立的几何模型如图7所示。
“稳定极点”初步选择极点。如图 11 所示的模态参数稳态图,如果得到的极点和留数都基 本不变,则在频率处注上符号“s”(stable);如果只有模态频率不变,则注上“f”;只 模态阻尼比不变,则注上“d”;只留数不变,则注上“v”;只有稳定“s”的频率才可确 定是真实的模态频率,按照上述方法,系统识别出动力总成的 6 阶刚体模态,如图 11 所示 中曲线峰值位置。
BBM培训_ME'scope模态参数识别

利用鼠标右键,配合键 盘快捷键,实现图形的快 速修改,复制,删除,拖 拽,旋转,放大,缩小等 一系列操作功能(详情参 阅ME'scope 使用手册第二 卷)
米勒贝姆振动与声学系统(北京)有限公司
12
PAK SUPPORT
2009
导入测试数据
选择导入格式为MEscope ActiveX,直接可以启动 ME'scope并导入测试数据 选择要导入的通道
可以显示动画(Sine Dwell), 振型(Stationary Dwell)或扫频动 画(Sweep)。
可以选择显示方式是否叠加原 始形状,是否显示彩色云图
可以将动画定格拷贝成图片, 或转化为视频文件,进行保存以 及回放
米勒贝姆振动与声学系统(北京)有限公司
29
PAK SUPPORT
2009
识别结果检查
MAC和CoMAc (模态置信准则)检查
同一个Shape Table中两个不同 阶次模态之间计算MAC 不同Shape Table中的两个模态 计算CoMAC MAC或者CoMAC=1,说明两 个模态是同一个模态 MAC或者CoMAC>0.9,说明 两个模态近似模态
PAK SUPPORT2来自09MÜLLER-BBM PAK培训
—ME’scope模态参数识别
米勒贝姆振动与声学系统(北京)有限公司
1
PAK SUPPORT
2009
培训内容 ME’scope软件介绍
模态参数识别步骤
几何模型建立 测试数据导入 模态参数识别 识别准确度检验 结果动画显示
建线:
米勒贝姆振动与声学系统(北京)有限公司
10
模态分析——精选推荐
1. 什么是模态分析?模态分析是研究结构动力特性一种近代方法,是系统辨别方法在工程振动领域中的应用。
模态是机械结构的固有振动特性,每一个模态具有特定的固有频率、阻尼比和模态振型。
这些模态参数可以由计算或试验分析取得,这样一个计算或试验分析过程称为模态分析。
这个分析过程如果是由有限元计算的方法取得的,则称为计算模态分析;如果通过试验将采集的系统输入与输出信号经过参数识别获得模态参数,称为试验模态分析。
通常,模态分析都是指试验模态分析。
振动模态是弹性结构的固有的、整体的特性。
如果通过模态分析方法搞清楚了结构物在某一易受影响的频率范围内各阶主要模态的特性,就可能预言结构在此频段内在外部或内部各种振源作用下实际振动响应。
因此,模态分析是结构动态设计及设备的故障诊断的重要方法。
模态分析最终目标在是识别出系统的模态参数,为结构系统的振动特性分析、振动故障诊断和预报以及结构动力特性的优化设计提供依据。
2. 模态分析有什么用处?模态分析所的最终目标在是识别出系统的模态参数,为结构系统的振动特性分析、振动故障诊断和预报以及结构动力特性的优化设计提供依据。
模态分析技术的应用可归结为以下几个方面:1. 评价现有结构系统的动态特性;通过结构的模态分析可以求得各阶模态参数(模态频率、模态振型以及模态阻尼),从而评价结构的动态特性是否符合要求,并校验理论计算结构的准确性。
2. 在新产品设计中进行结构动态特性的预估和优化设计;3. 诊断及预报结构系统的故障;近年来,结构故障技术发展迅速,而模态分析已成为故障诊断的一个重要方法。
利用结构模态参数的改变来诊断故障是一种有效方法。
例如,根据模态频率的变化可以判断裂纹的出现;根据振型的分析可以确定断裂的位置;根据转子支承系统阻尼的改变,可以诊断与预报转子系统的失稳等。
4. 控制结构的辐射噪声;结构噪声是由于结构振动所引起的。
结构振动时,各阶模态对噪声的“贡献”并不相同,对噪声贡献较大的几阶模态称为“优势模态”。
模态参数辨识方法
模态参数辨识方法
一、基于离散时间数据的方法:
1.自相关法:基于自相关函数的方法,通过自相关函数的峰值位置估计模态参数。
2.频率法:通过频率域上的峰值提取方法,估计模态参数。
3.时域法:通过观察结构的动态响应曲线,提取相关的信息计算模态参数。
二、基于连续时间数据的方法:
1.基于有限元模型的方法:通过有限元模型与观测数据拟合,利用最小二乘法估计模态参数。
2.系统辨识方法:利用系统辨识理论,将结构动力学模型视为线性时不变系统,通过观测数据建立结构的状态空间模型,再通过参数辨识算法估计模态参数。
3.压缩感知方法:利用稀疏表示理论,将结构动力学模型表示为稀疏信号,通过压缩感知算法估计模态参数。
在实际应用中,以上方法可以相互结合以提高模态参数辨识的准确性和可靠性。
此外,值得一提的是,模态参数辨识方法的选择也需要根据具体的实验条件和数据特点进行合理的选择。
总之,模态参数辨识方法是结构动力学领域中常用的方法,可以通过使用合适的辨识方法和合理的实验设计,从实验数据中准确地获取结构的模态参数,为结构动力学分析和结构设计提供有力支持。
模态参数识别的单模态法,模态参数识别的导纳圆法
一.模态参数识别的单模态法常见的单模态识别有三种方法:直接读数法(分量分析法)、最小二乘圆拟合法和差分法。
所谓单模态识别法,是指一次只识别一阶模态的模态参数,所用数据为该阶模态共振频率附近的频响函数值。
待识别的这阶模态称为主导模态,余模态称为剩余模态,剩余模态的影响可以全部忽略或简化处理。
1. 直接读数法(分量分析法) 1)基本公式所谓分量分析法就是讲频响函数分成实部分量和虚部分量来进行分析。
N 自由度结构系统结构,p 点激励l 点响应的实模态频响函数可表示如下:2222222111()(1)(1)Nr rlp r err r r r g H j K g g ωωωω=⎡⎤--=+⎢⎥-+-+⎣⎦∑(1.1) 其中rer lr prK K φφ=,为第二阶等效刚度/r r ωωω=g 2r r rζω= ,为第r 阶模态结构阻尼比当ω趋近于某阶模态的固有频率时,该模态起主导作用,称为主导模态或者主模态。
在主模态附近,其他模态影响较小。
若模态密度不是很大,各阶模态比较远离,其余模态的频响函数值在该模态附近很小,且曲线比较平坦,即几乎不随频率而变化,因此其余模态的影响可以用一个复常数来表示,第r 阶模态附近可用剩余模态表示成: 222222211()()(1)(1)R Ir r lp C C err r r r g H j H H K g g ωωωω⎡⎤-=-++⎢⎥-+-+⎣⎦(1.2) ()lp H ω的实部和虚部可分别表示如下: 222211()(1)R Rr lpC err r H H K g ωωω⎡⎤-=+⎢⎥-+⎣⎦ (1.3) 2221()(1)I Ir lp C err r g H H K g ωω⎡⎤-=+⎢⎥-+⎣⎦(1.4)R CH 和I C H 分别是剩余模态的实部和虚部。
2)实频图和虚频图由于剩余模态与ω无关,故其相当于是在实频图和虚频图上上下平移一段距离。
此平行线又称为剩余柔度线。
模态分析入门教程ppt课件
定义
图解
是一种坐标变换。目的在于把原在物理坐标系统中描述的响应向 量,放到所谓“模态坐标系统”中来描述。运用这一坐标的好处是:利用各特征向量之间的正交特性,可使描述响应向量的各个坐标互相独立而无耦合。换句话讲,在这一坐标系统中,振动方程是一组互无耦合的方程,每一个坐标均可单独求解。
实验梁的力锤敲击信号:
(5)数据预处理 调节采样数据 采样完成后,对采样数据重新检查并再次回放计算频响函数数据。一通道的力信号加力窗,在力窗窗宽调整合适。对响应信号加指数窗。设置完成后,回放数据重新计算频响函数数据。
力信号加力窗
响应信号加指数窗
启动回放
(6)模态分析 l 几何建模:自动创建矩形模型,输入模型的长宽参数以及分段数;打开结点信息窗口,编写测点号;
DHMA模态软件分析方法及应用领域
应用
大型建筑物:
大型桥梁:
DHMA模态分析软件功能
几何建模 读入CAD平面图形、ANSYS有限元模型文件;可以直接在界面上完成部件、结点、连线的填加、删除、移动、复制、粘贴以及参数修改等;可自动生成规则模型;为了更接近实际结构,测点之间可插入非测量结点,软件自动根据周围测点数据编写非测点的约束方程。对模型可以进行平移、旋转、放大缩小、线条颜色修改、背景颜色修改、四视图单独或同时显示;
(2)仪器连接 仪器连接如下图所示,其中力锤上的力传感器接动态采集分析仪的第一通道,DH201加速度传感器接第二通道。
(3)打开仪器电源,启动DHDAS控制分析软件, 选择分析/频响函数分析功能。
实验梁平面图
在菜单“ 分析(N) ”选择分析模式“单输入频响”。 在新建的四个窗口内,分别单击右键,在“信号选择”对话框中设定四个窗口依次为:频响函数数据、1-1通道的时间波形、相干函数数据和1-2通道的时间波形,如下图。
车身典型结构模态识别方法
车身典型结构模态识别方法模态是结构的一个重要特性,主要包括频率、振型和阻尼。
在许多情况下,像一些大型装配体,由于结构局部模态的影响,往往很难准确定位所关注的模态振型,通常需要借助工具进行辅助识别。
本期我们根据模态原理,采用频响函数的方法进行模态识别研究。
目前模态识别方法主要有如下:(1)四点法(2)十点法(3)二十四点法1四点法该方法在实际应用较为广泛,如车身或TB整体弯曲及扭转模态识别,其原理是在车身的纵梁前后对称位置分别选取4个点,如下图1所示。
在选取点施加单位载荷,计算这四个加载点的响应,通过四点响应来辅助判断车身一阶弯曲和扭转模态。
载荷的大小和方向如下表1所示。
图1 载荷加载点的选取表1 载荷和方向设置(正负可自由选择,保证对角同向)2四点法计算设置1、点1激励载荷如下所示(其余3点设置同点1)。
2、定义弯曲识别载荷集(四点同向)。
3、定义扭转识别载荷集(对角同向)。
4、定义横摆识别载荷集(前两点同向)。
5、定义弯曲工况6、定义扭转工况7、定义横摆工况8、定义输出,可选择输出幅值相位或实部虚部。
在后处理中若选择幅值相位,则幅值达到最大,相位通过90度;若选择实部虚部,则实部通过零,虚部达到最大,据此可判定所关注的模态频率。
其中set为定义的四个激励点,也即响应点。
图2 幅值相位识别结果图3 实部虚部识别结果如上图对某传动轴进行模态识别,通过幅值相位和实部虚部识别结果可以看出,该传动轴一阶弯曲模态为147Hz,不管采用哪种结果识别方法,均可得到所想要的结果。
3四点法结果输出1、在四点法的弯曲模态识别曲线上可以看到在53Hz有非常明显的峰值,根据这个峰值,在计算模态结果中进行判断和定位。
通过分析该53Hz即为车身一阶弯曲模态。
图4 弯曲工况识别结果2、在四点法的扭转模态识别曲线上可以看到在35Hz和52Hz有非常明显的峰值,但是35Hz中后3点、4点幅值较前两点幅值明显大很多,在计算模态结果中进行判断该模态为背门框扭转模态,52Hz即为车身一阶整体扭转模态。