
步进电机对测量角度的定位与控制
字节位置
1 2 3 4 5 6 7
数据
0xaa 0x55 AnalogX_H AnalogX_L AnalogY_H AnalogY_L CheckSum
说明
数据帧的字头 数据帧的字头 X 轴倾角编码值高 8 位 X 轴倾角编码值低 8 位 Y 轴倾角编码值高 8 位 Y 轴倾角编码值低 8 位 校验位
线和粉线 是 一 对,红 线 是 这 两 组 线 圈 抽 头 的 公 共 线。 蓝线和黄线、橙线和粉线接控制脉冲输出,所以只需要 4 个输出接口。通过内部逻辑程序的管脚分配,选用 的是驱 动 芯 片 的 前 4 个 管 脚,输 出 管 脚 即 OUT1 ~ OUT4 。红线接 + 5 V 的直流电源。 2. 2 步进电机工作原理
选用的传感器量程为 - 90° ~ 90°。倾角传感器产 生的是二进制数据,解码方式如下。
① 接收的 16 位整数≤32 768 时,倾角值 = 16 位 整数 × 90 /32 768( 正角) 。
② 接收的 16Biblioteka 位整数 > 32 768 时,倾角值 = ( 16 位 整数 - 65 535) × 90 /32 768( 负角) 。
图 4 计算器和脉冲分配器逻辑程序顶层图 Fig. 4 Top layer of the logical program of calculator and pulse distributor
3. 1. 1 计算器 计算模块连接通信的主要引脚的功能如下。 clk 表示时钟信号,使模块 正 常 工 作 的 时 钟。rst
关键词: 倾角传感器 步进电机 FPGA VHDL 异步串行 实时监测
中图分类号: TP391
文献标志码: A
Abstract: According to the driving mode and working principle of the stepping motor,by effectively combining the stepping motor and tilt
数据通过 RS-232 接口异步串行进入 FPGA。通过 FPGA 内部逻辑运算和处理,将实际测量角度反馈给 上位机进行实时 监 测。 上 位 机 下 发 定 位 角 度,将 角 度 转换的脉冲数通过脉冲分配器输出; 再经电机驱动芯 片的功率放大后给 到 电 机 上,使 电 机 旋 转 到 设 定 的 位 置,并在当前位置保持动态平衡。
由于 16 位数每变化一位,角度值也会随之变化, 所以倾角传感器的精度理论值为( 1 /32 768) °。 2. 2. 3 角度与脉冲个数的转换
由上述分析可知,步进电机的精度为 0. 088°。为 便于底层逻辑程序编写时换算,将这个角度表示为 N; 倾角传感器的精度为( 1 /32 768) °,将这个角度表示为 n,N / n 约等于 32。所以当倾角传感器产生的数据变 化约 32 个精度单位时,电机变化一个精度单位,即将 产生的角度数据转化成整数与 32 循环作差。当数据 减到小于 32 时,停止作差循环。通过计数器将“32 ” 的个数进行累加,即为实际输出的脉冲数。对于实际 位置偏离参考面的上下两侧,则通过控制步进电机的 旋转方式来实现调整要求[8]。
以上信号中,除 cntoutX 为输出信号外,其余均为 输入信号。 3. 1. 2 脉冲分配器
脉冲分配模块连接通信的主要引脚的功能如下。 clk32 表示时 钟 信 号,驱 动 准 备 时 钟 1. 25 MHz。 rst 表示复位信号,低电平有效。复位后脉冲分配器处 于初始状态。cntin 表示脉冲个数信号,接收计算器给 出的脉冲个数及旋转方向。busy 表示忙碌等待信号, 脉冲分配器产生,当脉冲分配器处于忙碌状态时,输出 为高电平。data 表示执行信号,脉冲分配器输出给步 进电机时电机正常运转的执行脉冲。 以上信号中,除 data 为输出信号外,其余均为输 入信号。 3. 2 算法实现 为了直观显示,全面地表示出算法实现的过程,这 里以 45°所在的平面为参考平面,详细介绍了算法的 运用与实现。角度示意图如图 5 所示。
表示复位信号,低 电 平 有 效。 复 位 后 计 算 器 处 于 初 始 状态。datain 表示倾角传感器下发的数据,计算器内 部进行运算处理。wrin 表示写数据信号,每发生一次 由低到高的变化就写入一组数据。busy 表示忙碌等 待信号,脉冲分配 器 反 馈 给 计 算 器 的 信 号 。 当 脉 冲 分 配器处于 工 作 执 行 状 态 时,计 算 器 停 止 数 据 的 下 发。 cntoutX 表示脉冲个数信号( 最高位控制旋转方向,剩 下的为数据位) ,由计算器内部计算转换产生,输出给 脉冲分配器,再由脉冲分配器分配启动脉冲,最终由步 进电机执行相应的步数。
图 3 驱动电路 Fig. 3 Driving circuit 本设计选用的步进电机型号为 24BYJ48-5V,共有 4 对磁极 即 4 相,5 根 线 依 次 为 红、橙 ( A ) 、黄( B) 、 粉( C) 、蓝( D) 五种颜色。其中蓝线和黄线是一对,橙 《自动化仪表》第 34 卷第 2 期 2013 年 2 月
步进电机对测量角度的定位与控制 杨海光,等
步进电机对测量角度的定位与控制
Positioning and Control for Angle Measurement Implemented by Stepping Motor
杨海光1,2 刘文怡1,2 朱思敏1,2 张会新1,2
( 电子测试技术重点实验室1 ,山西 太原 030051; 中北大学仪器科学与动态测试教育部重点实验室2 ,山西 太原 030051)
图 2 RS-232 串口通信原理图 Fig. 2 Principle of RS-232 serial port communication 通过对底层逻辑程序的编写,对串行进入 FPGA 内部的倾角数据进 行 采 集、编 码、计 算,最 终 将 倾 角 数 据转化为脉冲个数,并 根 据 电 机 工 作 原 理 重 新 分 配 输 出。FPGA 将处理后的数据经 ULN2003 电机驱动芯片 输出给步进电机。 驱动电路如图 3 所示。
本文将倾角传感 器 镶 嵌 在 步 进 电 机 的 转 轴 上 ,控 制计算机下发定位角度; 通过 FPGA 将定位角度与当 前实际角度进行对 比 运 算,以 控 制 输 出 脉 冲 个 数 的 方 式来控制角位移量,从而达到准确定位的目的; 并将倾 角传感器的实际测量值反馈给上位机进行实时监测, 进而达到对电机转轴偏转水平面角度的测量。
表 1 中,X 轴方向表示横滚角,Y 轴方向表示俯仰 角,本设计选用的是 X 轴方向的角度数据实现测量与
46
PROCESS AUTOMATION INSTRUMENTATION Vol. 34 No. 2 February 2013
步进电机对测量角度的定位与控制 杨海光,等
定位的控制。经试验证明,Y 轴方向的控制与 X 轴的 原理相同。
1 系统总体结构
本设计主要可分为 5 个部分,分别为数据产生单 元———外接 的 数 字 式 倾 角 传 感 器、主 控 单 元——— FPGA、控 制 终 端———上 位 机、驱 动 单 元———功 率 放 大 器( 步进电机驱动芯片) 、执行单元———永磁式减速型
国家自然科学基金重点资助项目( 编号: 51075375) 。 修改稿收到日期: 2012 - 03 - 02。 第一作者杨海光( 1987 - ) ,男,现为中北大学测试计量技术及仪器 专业在读硕士研究生; 主要从事传感器与数据采集方面的研究。
Keywords: Tilt sensors Stepping motor FPGA VHDL Asynchronous serial Real time monitoring
0 引言
步进电机。系统总体结构框图如图 1 所示。
随着航空航天和 飞 行 武 器 的 快 速 发 展 ,物 体 姿 态 的控制精度和反应速度成为精确与快速打击的关键因 素。本文基于快速与 精 确 调 整 设 备 姿 态 的 目 的 ,采 用 步进电机配合倾角传感器[1 -2],实现了简易精确的姿 态角度测量控制系统,为低成本、高精度测控系统的发 展提供了参考。
2 硬件电路设计与工作原理
2. 1 硬件设计 外部电源给传感器供电,供电电压为 12 V。传感
器上电后下发倾角数据,通过串口逐位进入 MAX3232 中。MAX3232 将 12 V 的电平数据转化为 5 V 的电平 数据后串 行 进 入 FPGA。RS-232 串 口 通 信 原 理 图 如 图 2所示。
图 1 系统总体结构框图 Fig. 1 The overall structure of system
ROB100 上电( 12 V) 即工作,并立刻通过 RS-232 串口输出倾角数据,波特率为 57 600 bit / s,输出的数 据格式为每帧 7 个字节。数据帧格式如表 1 所示。
表 1 数据帧格式 Tab. 1 Format of the data frame
sensor,and with PC as terminal device,the closed loop controllable system is structured. In the system,the XC2S50 chip of sparten2 series
from XILINX is used as the main control unit,ROB100 digital dual axle tilt sensor and 24BYJ48-5V permanent magnet deceleration type
摘 要: 根据步进电机的驱动方式及工作原理,将步进电机与倾角传感器有效结合,采用控制计算机作为终端设备,构成了一个闭环
可控系统。系统以 XILINX 公司 sparten2 系列的 XC2S50 芯片为主控单元,以 ROB100 型数字式双轴倾角传感器和 24BYJ48-5V 永磁式
步进电机控制原理
步进电机控制原理步进电机是将电脉冲信号转变为角位移或线位移的开环控制元步进电机件。
在非超载的情况下,电机的转速、停止的位置只取决于脉冲信号的频率和脉冲数,而不受负载变化的影响,当步进驱动器接收到一个脉冲信号,它就驱动步进电机按设定的方向转动一个固定的角度,称为“步距角”,它的旋转是以固定的角度一步一步运行的。
可以通过控制脉冲个数来控制角位移量,从而达到准确定位的目的;同时可以通过控制脉冲频率来控制电机转动的速度和加速度,从而达到调速的目的。
一、步进电机的工作原理该步进电机为一四相步进电机,采用单极性直流电源供电。
只要对步进电机的各相绕组按合适的时序通电,就能使步进电机步进转动。
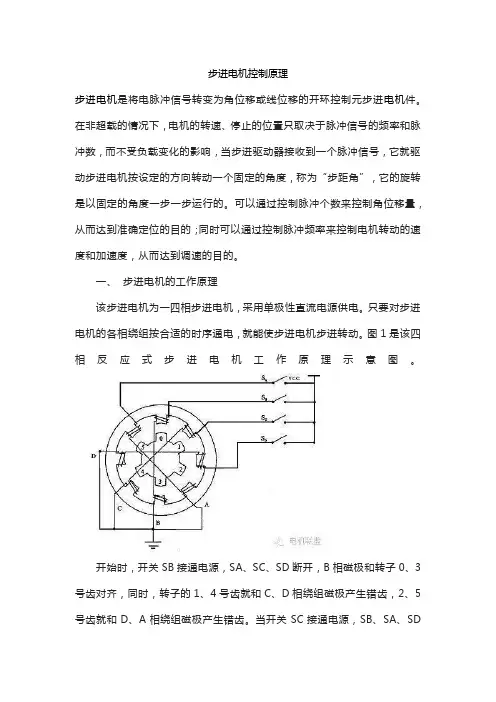
图1是该四相反应式步进电机工作原理示意图。
开始时,开关SB接通电源,SA、SC、SD断开,B相磁极和转子0、3号齿对齐,同时,转子的1、4号齿就和C、D相绕组磁极产生错齿,2、5号齿就和D、A相绕组磁极产生错齿。
当开关SC接通电源,SB、SA、SD断开时,由于C相绕组的磁力线和1、4号齿之间磁力线的作用,使转子转动,1、4号齿和C相绕组的磁极对齐。
而0、3号齿和A、B相绕组产生错齿,2、5号齿就和A、D相绕组磁极产生错齿。
依次类推,A、B、C、D 四相绕组轮流供电,则转子会沿着A、B、C、D方向转动。
四相步进电机按照通电顺序的不同,可分为单四拍、双四拍、八拍三种工作方式。
单四拍与双四拍的步距角相等,但单四拍的转动力矩小。
八拍工作方式的步距角是单四拍与双四拍的一半,因此,八拍工作方式既可以保持较高的转动力矩又可以提高控制精度。
单四拍、双四拍与八拍工作方式的电源通电时序与波形分别如图2.a、b、c所示:a. 单四拍b. 双四拍c八拍51单片机驱动步进电机的方法:驱动电压12V,步进角为7.5度. 一圈360 度, 需要48 个脉冲完成!该步进电机有6根引线,排列次序如下:1:红色、2:红色、3:橙色、4:棕色、5:黄色、6:黑色。
步进电机对测量角度的定位与控制

I N2 l
0UT,
CONs ULNl
『 『
位置偏离参考面 的上下两侧 , 则通过 控制 步进 电机的 旋转方式来实现调整要求 ] 。
图 3 驱 动 电路
F i g . 3 D r i v i n g c i r c u i t
3 逻辑程序设计与算法实现
步进电机是纯粹的数 字控 制 电动 机 , 是将 电脉 冲 信号转换成 角位移的执行元 件。步进 电机转子 的转 角 与输入 的电脉 冲数 成正 比 , 其 转速 与输入 的脉 冲频率 成正 比 , 而 电动 机 的旋 转 方 向则 由脉 冲的 分 配顺 序
决定 。
2 . 2 . 1 步 进 电 机 技 术 指 标
蓝线和黄线 、 橙线和粉线接控制脉冲输 出, 所以只需 要 4个输 出接 口。通 过 内部逻 辑程 序 的管脚分 配 , 选 用
的是驱 动 芯 片 的 前 4个 管 脚 , 输 出管脚 即 O U T ~ O U T 。红线接十 5 v的直流电源 。 2 . 2 步进 电机 工作原 理
3 . 1 逻辑程序设计
本设计选 用的步进 电机 型号为 2 4 B Y J 4 8 _ 5 V, 共有
4对磁极 即 4相 , 5根 线 依 次 为 红 、 橙( A) 、 黄( B ) 、
《自动化仪表》 第3 4卷第 2期 2 0 1 3年 2月
本设计 应用 V H D L作 为逻 辑程序 编辑语 言 . 在此
数据通过 R S - 2 3 2接 口异 步串行 进入 F P G A。通 过 F P G A内部逻辑 运算 和处 理 , 将 实 际测 量 角度 反馈 给 上 位机进行实时监 测。上位 机下 发定位 角度 , 将角 度 转换 的脉冲数通过脉 冲分配 器输 出 ; 再经 电机 驱动 芯 片的功率放大后给到 电机上 , 使 电机旋转 到设 定的 位 置, 并在 当前位置保持动态平衡 。
步进电机控制方法

步进电机控制方法步进电机是一种将电脉冲信号转换为角位移的执行器,广泛应用于打印机、数控机床、纺织机械、包装设备等自动控制系统中。
步进电机控制方法的选择对于系统的性能和稳定性具有重要影响,下面将介绍几种常见的步进电机控制方法。
1. 开环控制。
开环控制是最简单的步进电机控制方法之一,通过给步进电机施加一定的脉冲信号来控制其旋转角度。
这种方法简单直接,但无法对步进电机的运动状态进行实时监测和调整,容易出现失步现象,适用于对精度要求不高的场合。
2. 半闭环控制。
半闭环控制是在开环控制的基础上增加了位置传感器反馈的控制方法。
通过位置传感器实时监测步进电机的位置,将反馈信息与设定值进行比较,从而实现对步进电机位置的闭环控制。
这种方法相比于开环控制能够更好地提高系统的稳定性和精度,但仍然存在一定的失步风险。
3. 闭环控制。
闭环控制是最为精确的步进电机控制方法,通过在步进电机上增加编码器等位置传感器,实时反馈步进电机的位置信息,并对其进行精确控制。
闭环控制能够及时调整步进电机的运动状态,减小失步风险,提高系统的稳定性和精度,适用于对位置精度要求较高的场合。
4. 微步进控制。
微步进控制是一种通过改变步进电机相序激励方式,使步进电机在每个步距内分成多个微步距的控制方法。
微步进控制能够提高步进电机的分辨率,减小振动和噪音,提高系统的平稳性和精度,适用于对步进电机运动要求较高的场合。
总结。
在实际应用中,步进电机控制方法的选择应根据具体的控制要求和系统性能需求来确定。
不同的控制方法各有特点,开环控制简单直接,但精度较低;半闭环控制提高了系统的稳定性和精度,但仍存在失步风险;闭环控制精度最高,但成本较高。
微步进控制能够提高步进电机的平稳性和分辨率,但相应的控制电路较为复杂。
因此,在选择步进电机控制方法时,需要综合考虑系统的实际需求和成本因素,选择最合适的控制方法来实现系统的稳定运行和高精度控制。
步进电机定位控制
02
反应式步进电机
03
混合式步进电机
转子为软磁材料,结构简单、步 矩角小、精度较高,但动态性能 较差。
结合了永磁式和反应式的优点, 具有较高的精度和动态性能,但 结构复杂、成本较高。
步进电机的主要应用领域
01 数控机床:用于工件的精确加工和定位。
02 机器人:用于机器人的关节驱动和定位控 制。
03
自动化生产线:用于自动化生产线的物料 搬运和定位控制。
04
打印机、复印机等办公设备:用于纸张的 进给和定位控制。
02
CHAPTER
步进电机定位控制系统
定位控制系统的基本组成
控制器
用于接收输入的定位指令,并按照控制算法 生成驱动脉冲信号。
驱动器
将控制器输出的脉冲信号放大,驱动步进电 机转动。
步进电机
步进电机定位控制的软件实现
软件实现概述
软件实现是实现步进电机定位控制的 重要组成部分,主要包括脉冲发生、 运动控制和通信等功能。
脉冲发生
根据控制算法输出的控制信号,生成 相应的脉冲信号,驱动步进电机运动。
运动控制
实时监测步进电机的运动状态,根据 反馈信息调整控制信号,确保电机按 照预定轨迹运动。
通信功能
工作原理:步进电机内部通常由一组带有齿槽的转子构成,定子上有多相励磁绕组。当给定一个脉冲信号时,定子上的励磁 绕组会按一定的顺序通电,从而在转子上产生一个磁极,该磁极与定子上的齿槽对齐时,转子会转动一个步进角。步进角的 大小取决于转子的齿数和通电的相数。
步进电机的种类与特点
01
永磁式步进电机
结构简单、成本低、步矩角大, 但精度较低。
接受驱动器发出的脉冲信号,按照设定的步 数和方向转动。
步进电机角度控制设计教程

步进电机角度控制设计教程步进电机是一种常用的电动机,它的运动可以被精确地控制。
步进电机的角度控制设计是指如何精确地控制电机的旋转角度。
本教程将介绍步进电机角度控制的基本原理和设计方法。
一、步进电机的基本原理步进电机由定子和转子组成,定子由电磁线圈组成,转子上有几个磁性极对。
当电流通过定子线圈时,会产生磁场,与磁性极对相互作用,从而引起转子的运动。
步进电机的运动分为两种模式:全步进和半步进。
全步进模式下,电机每次运动一个步距角度,而半步进模式下,电机每次运动一半步距角度。
根据需要,可以选择使用全步进模式或半步进模式。
二、步进电机角度控制设计方法1.确定步距角度首先,要确定所需的步距角度。
步进电机一般有1.8度、0.9度或0.45度等常见步距角度。
根据应用需要,选择合适的步距角度。
2.驱动电路设计步进电机需要一个驱动电路来控制电流的大小和方向,以实现精确的角度控制。
常用的驱动电路有单相和双相驱动电路。
单相驱动电路适合全步进模式,双相驱动电路适合半步进模式。
驱动电路一般由功率电路和控制电路组成。
功率电路负责控制电流的大小和方向,控制电路负责接收控制信号并产生相应的驱动信号。
3.控制信号设计控制信号是控制步进电机运动的关键。
通常使用微控制器或其他控制器来产生控制信号。
控制信号的频率和波形决定了电机的运动方式。
在全步进模式下,控制信号的频率应为电机的旋转频率,控制信号的波形为方波。
在半步进模式下,控制信号的频率是全步进模式的一半,控制信号的波形为方波和脉冲。
4.位置检测和反馈控制为了实现精确的角度控制,通常需要在步进电机上添加位置检测和反馈控制。
位置检测可以使用光电编码器、磁编码器等位置传感器实现,反馈控制可以根据位置检测结果对控制信号进行调整。
三、步进电机角度控制实例下面以一个步进电机角度控制实例来说明设计方法的具体步骤。
假设需要控制一个1.8度步距角度的步进电机,使用双相驱动电路和微控制器产生控制信号。
步进电机角度控制设计教程
3.3.2
ULN2003是高耐压、大电流达林顿陈列,由七个硅NPN达林顿管组成。ULN2003是高压大电流达林顿晶体管阵列系列产品,具有电流增益高、工作电压高、温度范围宽、带负载能力强等特点,适应于各类要求高速大功率驱动的系统。ULN2003A管脚如图3-8所示。
判断是否有键按下的方法是:向所有的列线I/O口输出低电平,然后将行线的电平状态读入累加器中,若无键按下,行线仍保持高电平状态,若有键按下,行线至少应有一条为低电平。当确定有键按下后,即可进行求键码的过程。其方法是:依次从一条列线上输出低电平,然后检查各行线的状态,若全为高电平,说明闭合键不在该列;若不全为1,则说明闭合键在该列,且在变为低电平的行的交点上。
关键词:步进电机C语言AT89C51ULN2003A转动角度
1
1.1
设计制作和调试一个由8086组成步进电机角度测控系统。通过这个过程学习熟悉键盘控制和七段数码管的使用,掌握步进电机的角度控制和角度显示方法。
1.2
1.在显示器上显示任意四位十进制数
2.将8个键定义键值为0~7,按任意键在显示器上显示对应键值
3.实现:
(1)定义键盘按键:5个为数字键1~5;3个功能键:设置SET、清零CLR、开始START;
(2)显示器上第一位显示次数,后三位显示每次行走的角度;
(3)通过键盘的按键,设置步进电机各次的角度值;第一位设置次数,后三位设置角度值。
(4)按START键启动步进电机开始转动,按SET键停止;按CLR键清零。
(6)P3口:P3口管脚是8个带内部上拉电阻的双向I/O口,可接收输出4个TTL门电流。当P3口写入“1”后,它们被内部上拉为高电平,并用作输入。作为输入,由于外部下拉为低电平,P3口将输出电流(ILL)这是由于上拉的缘故。
步进电机调试驱动器设置与步进角度调整
步进电机调试驱动器设置与步进角度调整步进电机是一种常用的电机类型,广泛应用于各种自动化设备和机械系统中。
在使用步进电机时,我们需要进行步进电机的调试、驱动器设置以及步进角度的调整。
本文将详细介绍这些方面的内容以及相应的操作步骤。
一、步进电机调试步进电机调试是为了确保电机正常工作,并且能够按照要求准确地运动。
步进电机调试的主要步骤如下:1. 连接电机和驱动器:根据电机和驱动器的接线图,将步进电机与驱动器正确连接。
2. 设置驱动器参数:根据步进电机和驱动器的规格参数,对驱动器的一些参数进行设置。
如电流、细分、加速度等。
3. 调试控制信号:连接控制器和驱动器,通过控制信号来控制步进电机的运动。
4. 运动测试:通过控制器发送指令,检查步进电机是否按照预期进行旋转或运动。
5. 调整参数:根据测试结果,逐步调整驱动器的参数,直至步进电机能够稳定工作。
二、驱动器设置驱动器是控制步进电机运动的关键设备,正确的驱动器设置可以确保步进电机的正常运行。
下面是一些常见的驱动器设置内容:1. 电流设置:根据步进电机的额定电流和电机负载的情况,设置驱动器的电流。
过大的电流会导致电机发热,过小的电流则会导致电机无法正常运转。
2. 细分设置:细分是指将电机的旋转角度分为若干小份,使电机的运动更加平滑。
根据应用的要求,设置驱动器的细分参数,一般细分设置越大,电机的分辨率越高,但是会增加驱动器的计算和处理压力。
3. 加速度设置:根据步进电机的工作环境和应用要求,设置驱动器的加速度参数。
加速度设置的好坏直接影响到电机的运动质量,合理的加速度能够提高步进电机的定位精度和运动速度。
4. 步进角度设置:步进电机的步进角度是电机一次运动所转过的角度。
根据步进电机的型号和应用需求,设置驱动器的步进角度参数。
步进角度设置不当会导致电机无法准确运动或者定位失效。
三、步进角度调整步进电机的步进角度是其最基本的特性之一,一旦步进角度设置不准确,将会影响到电机的运动和定位。
基于步进电机的角度测量及其在帆板控制系统中的应用
满 足 系 统 设 计 需 要 。 步 进 电 机 的 四个 绕 组 线 端 A、B、 、 分 别 接 U N 0 3 达林 顿 管 输 出 L 20 的 脚 O1 2 3 4 、0 、0 、0 ,对应 的输 入 脚 I N1一I4 N 分 别 由微 处理 器 的四个 I / 控制 发组 合脉 冲 ,实 现 O脚 前进 或 后 退步 进 。设 计 中采取 两 相 同 时通 电 的 四 拍 循 环模 式 ( B B A — A一 一 1 3 A—A B,其 中 A B表示 对 A端 和 B端 同 时施加 高 电平 脉 冲 )实 现
YU Jn d n i— o g
( und n o s ut nV ct nlntu ,G aghu 4 0 hn ) G ag ogC nt ci oa oa Istt r o i i e unzo 5 0 4 ,C ia 1
Ab t a t Thsp p rd sg san w n l a u n e ie i ih tep oo lcrcsnsr x do h tp e traec n rl d sr c : i a e ein e a geme s r gd vc , nwhc h h tee t e osf e ntese p rmoo r o tol i i i e
生 光 电流 引 起 电平 变 化 ,经 微处 理 器 检得 后 实 现
个 大 电阻分 压 ,将 中点 电位 送 入 比较器 整 形 成
帆板 位 置 锁 定并 持 续 追 踪 ,传感 器 和测 量装 置 结
图 3 角度测量装置电路原理 图
应 用
高 、低电平送人微处理器的I / 0口。其中比较器运
基于步进电机和角度传感器的线控制动装置及控制方法
基于步进电机和角度传感器的线控制动装置及控制方法1. 引言1.1 概述本篇文章旨在介绍基于步进电机和角度传感器的线控制动装置及其控制方法。
线控制动装置是一种能够实现线性运动的设备,可广泛应用于工业自动化系统、机械加工、仪器仪表等领域。
1.2 文章结构本文共分为五个部分。
首先是引言部分,对文章的主题进行了概述并介绍了整个文章的结构。
之后是正文部分,包括步进电机和角度传感器的介绍以及线控制动装置设计与实现。
然后是控制方法部分,对开环控制方法和闭环控制方法进行了详细说明,并讨论了控制器选择与调试的相关内容。
接下来是实验与结果分析部分,描述了实验设置和过程,并对结果数据进行了分析和讨论。
最后是结论部分,总结了主要工作并展望了未来研究方向。
1.3 目的本文旨在全面介绍基于步进电机和角度传感器的线控制动装置及其控制方法,并通过实验和结果数据进行验证和分析,以期为相关领域的研究人员提供参考和借鉴。
本文将重点讨论开环控制方法和闭环控制方法的优缺点、适用性以及控制器的选择与调试方法,为读者提供相关技术方案的参考依据。
同时,本文还将深入探讨实验过程中可能遇到的问题,并提出改进方向,为今后研究提供指导思路。
通过本文的阐述,读者将能够全面了解基于步进电机和角度传感器的线控制动装置及其控制方法,并能够在实际应用中进行合理选择和设计。
2. 正文:2.1 步进电机介绍:步进电机是一种转换电能为机械运动的装置,它是一种递次式驱动器,通过在特定的顺序下控制电流来实现旋转。
步进电机通常由一个固定的转子和一个可以旋转的转子组成。
其工作原理基于磁场相互作用。
当电流通过驱动器中的线圈时,产生的磁场会引起转子朝着一个特定的角度移动。
步进电机具有精确定位、高速度以及良好的力矩特性等优点,广泛应用于各种位置控制和运动控制系统。
2.2 角度传感器介绍:角度传感器是一种用于测量物体角度位置的装置。
角度传感器可以通过不同的原理来实现,例如光学、磁性或者电容等方式。
用PLC实现步进电机的快速精确定位_
用PLC实现步进电机的快速精确定位步进电机是一种将电脉冲转化为角位移的执行机构。
当步进驱动器接收到一个脉冲信号时就驱动步进电机按设定的方向转动一个固定的角度(称为“步距角”),其旋转以固定的角度运行。
可以通过控制脉冲个数来控制角位移量以达到准确定位的目的;同时也可以通过控制脉冲频率来控制电机转动的速度和加速度而达到调速的目的。
步进电机作为一种控制用的特种电机,因其没有积累误差(精度为100%)而广泛应用于各种开环控制。
1 定位原理及方案1.1 步进电机加减速控制原理步进电机驱动执行机构从一个位置向另一个位置移动时,要经历升速、恒速和减速过程。
当步进电机的运行频率低于其本身起动频率时,可以用运行频率直接起动并以此频率运行,需要停止时,可从运行频率直接降到零速。
当步进电机运行频率fb>fa(有载起动时的起动频率)时,若直接用fb频率起动会造成步进电机失步甚至堵转。
同样在fb频率下突然停止时,由于惯性作用,步进电机会发生过冲,影响定位精度。
如果非常缓慢的升降速,步进电机虽然不会产生失步和过冲现象,但影响了执行机构的工作效率。
所以对步进电机加减速要保证在不失步和过冲前提下,用最快的速度(或最短的时间)移动到指定位置。
步进电机常用的升降频控制方法有2种:直线升降频(图1)和指数曲线升降频(图2)。
指数曲线法具有较强的跟踪能力,但当速度变化较大时平衡性差。
直线法平稳性好,适用于速度变化较大的快速定位方式。
以恒定的加速度升降,规律简练,用软件实现比较简单,本文即采用此方法。
1.2 定位方案要保证系统的定位精度,脉冲当量即步进电机转一个步距角所移动的距离不能太大,而且步进电机的升降速要缓慢,以防止产生失步或过冲现象。
但这两个因素合在一起带来了一个突出问题:定位时间太长,影响执行机构的工作效率。
因此要获得高的定位速度,同时又要保证定位精度,可以把整个定位过程划分为两个阶段:粗定位阶段和精定位阶段。
粗定位阶段,采用较大的脉冲当量,如0.1mm/步或1mm/步,甚至更高。