
ansys非线性分析蠕变 2解析
September 30, 2001 Inventory #001491 4-3
隐式和显式蠕变
... 显式蠕变过程
Training Manual
Advanced Structural Nonlinearities 6.0
• 可以使用命令或通过 GUI 定义一个显式蠕变模型(在下面的幻灯片 中讨论)。
E节
显式蠕变
隐式和显式蠕变
E. 显式蠕变过程
• 本节讨论进行显式蠕变分析的过程。
Training Manual
Advanced Structural Nonlinearities 6.0
• 前已述及由于隐式蠕变方法比显式蠕变更有效和精确而成为首选方 法。
– 显式蠕变使用需要非常小的时间步的Euler向前法, 因此会有很多次迭 代。 – 与隐式蠕变不同, 塑性计算不是同时进行的。首先进行塑性分析, 然后 是蠕变计算(叠加),该时间步的塑性应变等不进行重新调整。 – 只要可能, 都应使用隐式蠕变,然而, 有些情况下采用的蠕变法则或单 元类型需要使用显式蠕变。
• 显式蠕变没有与温度有关的常数。
– 由蠕变方程说明温度相关性。
• 显式蠕变常数定义并输入为 C1, C2 等等, 其中C1为第一个常数, C6 为第六个常数等。
– 不必定义所有的常数,需要使用的常数数目与选择的蠕变方程有关。
September 30, 2001 Inventory #001491 4-4
September 30, 2001 Inventory #001491 4-2隐ຫໍສະໝຸດ 和显式蠕变... 显式蠕变过程
• 显式蠕变材料支持的单元类型:
Training Manual
Advanced Structural Nonlinearities 6.0
– “核心”单元: PLANE42, SOLID45, PLANE82, SOLID92 和 SOLID95
• 下表为可用的显式蠕变法则,其方程将在下面的幻灯片说明。
Creep Equation Description Strain Hardening Time Hardening Generalized Exponential Annealed 304 Stainless Steel Annealed 316 Stainless Steel Annealed 2.25 Cr - 1 Mo Low Alloy Steel Power Function Creep Law Sterling Power Function Creep Law Annealed 316 Stainless Steel Rational Polynomial Exponential Form Norton 20% Cold Worked 316 SS (Irradiation-Induced) User Creep Type Primary Primary Primary Both Both Both Primary Both Both Both Secondary Secondary Both Explicit C6/C12 value C6=0 C6=1 C6=2 C6=9 C6=10 C6=11 C6=12 C6=13 C6=14 C6=15 C12=0 C12=1 C66=5 C6=100
September 30, 2001 Inventory #001491 4-5
隐式和显式蠕变
... 定义显式蠕变模型
如下的材料GUI中可以 选择所有的显式蠕变模 型: Structural > Nonlinear > Inelastic > Rate Dependent > Creep 确保首先定义必需的线 弹性材料属性 (EX 和 PRXY)。
• 当选择合适的显式蠕变模型后, 出现一个独立的对话框显示需要的 输入项。
– 下面例子中, 已经定义了一个蠕变方程, 提示用户输入各种蠕变常数。
September 30, 2001 Inventory #001491 4-7
隐式和显式蠕变
... 可用的显式蠕变模型
Training Manual
Advanced Structural Nonlinearities 6.0
Training Manual
September 30, 2001 Inventory #001491 4-6
Advanced Structural Nonlinearities 6.0
隐式和显式蠕变
... 定义显式蠕变模型
Training Manual
Advanced Structural Nonlinearities 6.0
隐式和显式蠕变
... 显式蠕变过程
Training Manual
Advanced Structural Nonlinearities 6.0
• 当通过命令定义显式蠕变时, 使用TB,CREEP 命令, TBOPT=0 (或 保留空白)。
– TB, CREEP, mat, ntemp, npts
– TBDATA 定义实际的常数。 – 通常用 C6 常数指定第一阶段蠕变(选择C6 =0到 15),若C1 0 或T + Toffset 0, 则不计算第一阶段蠕变。
– 用 C12 常数选择第二阶段蠕变(C12=0 或 1),第一阶段蠕变方程 C6=9-11, 13-15 已经包括第二阶段蠕变效应, 所以第二阶段蠕变 C12 常数被忽略,若C7 0 或 T + Toffset 0, 则不计算第二阶段蠕变。
– 用C66常数指定辐射感应蠕变, C6=0 至11时使用该方程,若C55 0 且 C61 0, 或T + Toffset 0, 则不计算第二阶段蠕变。
– 其它单元: LINK1, PLANE2, LINK8, PIPE20, BEAM23, BEAM24, SHELL43, SHELL51, PIPE60, SOLID62 和 SOLID65
– 注意 18x 系列单元不支持显式蠕变。
• 显式蠕变支持的塑性基本模型:
– 任何使用中的单元类型所支持的塑性模型都可以与显式蠕变相结合 (如 BISO, MISO, BKIN, KINH/MKIN, DP)。 – 前已述及, 这是塑性和蠕变的非同时性模拟(首先进行塑性计算, 然后 是蠕变计算)。
ANSYS非线性分析指南
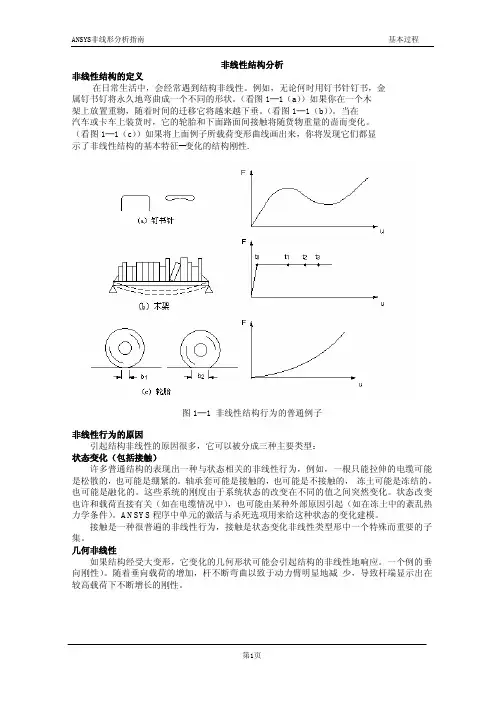
非线性结构分析非线性结构的定义在日常生活中,会经常遇到结构非线性。
例如,无论何时用钉书针钉书,金属钉书钉将永久地弯曲成一个不同的形状。
(看图1─1(a))如果你在一个木架上放置重物,随着时间的迁移它将越来越下垂。
(看图1─1(b))。
当在汽车或卡车上装货时,它的轮胎和下面路面间接触将随货物重量的啬而变化。
(看图1─1(c))如果将上面例子所载荷变形曲线画出来,你将发现它们都显示了非线性结构的基本特征--变化的结构刚性.图1─1 非线性结构行为的普通例子非线性行为的原因引起结构非线性的原因很多,它可以被分成三种主要类型:状态变化(包括接触)许多普通结构的表现出一种与状态相关的非线性行为,例如,一根只能拉伸的电缆可能是松散的,也可能是绷紧的。
轴承套可能是接触的,也可能是不接触的,冻土可能是冻结的,也可能是融化的。
这些系统的刚度由于系统状态的改变在不同的值之间突然变化。
状态改变也许和载荷直接有关(如在电缆情况中),也可能由某种外部原因引起(如在冻土中的紊乱热力学条件)。
ANSYS程序中单元的激活与杀死选项用来给这种状态的变化建模。
接触是一种很普遍的非线性行为,接触是状态变化非线性类型形中一个特殊而重要的子集。
几何非线性如果结构经受大变形,它变化的几何形状可能会引起结构的非线性地响应。
一个例的垂向刚性)。
随着垂向载荷的增加,杆不断弯曲以致于动力臂明显地减少,导致杆端显示出在较高载荷下不断增长的刚性。
图1─2 钓鱼杆示范几何非线性材料非线性非线性的应力──应变关系是结构非线性名的常见原因。
许多因素可以影响材料的应力──应变性质,包括加载历史(如在弹─塑性响应状况下),环境状况(如温度),加载的时间总量(如在蠕变响应状况下)。
牛顿一拉森方法ANSYS程序的方程求解器计算一系列的联立线性方程来预测工程系统的响应。
然而,非线性结构的行为不能直接用这样一系列的线性方程表示。
需要一系列的带校正的线性近似来求解非线性问题。
ANSYS非线性分析

t1
t2 “Time”
t1
t2
“Time”
新施加的载荷在载荷步的开始从
零渐变到载荷步结束时的全值
在下一个载荷步载荷保持其值不变
非线性分析技术
ANSYS非线性分析
载荷历史的管理(续):
载荷 载荷 重新施加 删除
t1
t2
“时间” 时间”
t1
t2
“时间” 时间”
当重新定义载荷时,其值从前 一个载荷步结束时开始渐变
1.0 2.0
外载
“时间"
非线性分析技术
ANSYS非线性分析
• ANSYS 在一个载荷步内的所有子步线性插值载荷 • 对简单常值载荷必须用多载荷步来定义载荷历史
载荷 L3 L4 L2 L1
LS1 LS2 LS3 LS4
t1
t2
t3
t4
“时间” 时间”
非线性分析技术
ANSYS非线性分析
• 理解ANSYS如何管理多载荷步分析的载荷历史
– ||{R}|| 残差的矢量范数 (范数是减少矢量到一个标量值的算子 范数是减少矢量到一个标量值的算子) 范数是减少矢量到一个标量值的算子 • 残差的L1 范数 残差的 : ||{R}||1 = Σ|Ri| • 残差的 (SRSS) 范数 : 残差的L2 ||{R}||2 = (ΣR2i)1/2 Σ • 残差的无限范数 : ||{R}||∞ = max(|Ri|) – (εR Rref) 是力收敛准则 ε • εR 容差因子 Rref是参考力值 容差因子, – Rref可以是所施加力和反力的范数 ||{F}|| (自动缩放准则到载荷 可以是所施加力和反力的范数, 自动缩放准则到载荷 幅值) 幅值
– 考虑几何非线性 – 管理非线性求解中产生的大量数据 – 指定所用求解器 – 设定重启动控制 – 定义收敛容差 – 控制平衡方程的数目 – 增强求解收敛 – 当不收敛时控制程序的行为
ansys几何非线性+塑性+接触+蠕变
除去蠕变,这个模型的结果可靠性是不错的。
作了一系列接触问题,通过试验验证符合的很好。
模型解释:(1)一个弹性结构受压(接触)变形,到发生塑性变形。
(2)拿开压缩板,结构回弹,但不会回到原始位置。
(3)这时计算蠕变,释放掉应力。
(4)再压弹性结构到开始压缩位置。
比较这四步的接触力。
结果:第二,三步当然没有接触力,(若没有应力释放,第一、第四步接触力应一样,)有了应力释放,第四步接触力比第一步减小。
这个模型中的蠕变没用太好。
用的是隐式6号蠕变方程,蠕变是时间和应力的函数,参数是乱定的(应力释放太快)。
想请教有关蠕变方面的资料,尤其是材料蠕变方程选用及参数方面的资料。
/prep7!------------CuSn8----------ET,1,182,,,3mp,ex,1,115e9mp,prxy,1,0.3r,1,0.3TB,BKIN,1TBDA TA,1,470E6,0tm=100*SET,C1,1.5625E-14 !ASSIGN VALUE*SET,C2,1.5 !ASSIGN V ALUE*SET,C3, !ASSIGN V ALUE*SET,C4,0 !ASSIGN V ALUETB,CREEP,1,,,6 !ACTIV ATE DA TA TABLETBDA TA,1,C1,C2,C3,C4 !DEFINE DATA FOR TABLE!-----------contact-----------------ET,9,169ET,10,171R,9,,,0.1,0.1,,!RMORE,,,1.0E20,0.0,1.0,!RMORE,0.0,0,1.0,0,0,0.5!RMORE,,,1.0,0.0MP,MU,9,0.0!----------------geometryk,,2k,,2,0.2k,,,0.2k,,-0.2k,,-0.2,1.2k,,,1k,,2,1.2k,,1,1k,,1.25,1k,,2,1L,8,9,k,,1.5,1.2k,,1.75,1.45L, 1, 2 L, 1, 4 L, 4, 5 L, 5, 11larc,7,12,11,0.25 larc,11,12,7,0.25L, 7, 10 L, 10, 9 L, 8, 6 L, 6, 3 L, 3, 2LFILLT,11,10,0.3, ,!*LFILLT,4,5,0.5, ,!*LFILLT,11,12,0.3, ,!*LFILLT,4,3,0.5, ,FLST,2,16,4 FITEM,2,12 FITEM,2,15 FITEM,2,11 FITEM,2,13FITEM,2,10FITEM,2,1FITEM,2,9FITEM,2,8FITEM,2,7FITEM,2,6FITEM,2,5FITEM,2,14FITEM,2,4FITEM,2,16FITEM,2,3FITEM,2,2AL,P51Xrect,1,3,1.45+0.001,1.5type,1mat,1esize,0.05amesh,all!---------contact------------ allstype,10mat,9real,9lsel,s,,,6,7nsll,s,1esln,s,0esurf,alltype,9mat,9real,9lsel,s,,,17nsll,s,1esln,s,0esurf,all!------boundarylsel,s,,,3nsll,,1d,all,uxd,all,uylsel,s,,,19nsll,,1cp,11,uy,allcplgen,11,ux*get,nmin,node,,num,min d,nmin,uxksel,s,,,10nslk*get,ndis,node,,num,minfini/soluantype,staticnlgeom,onautots,onallssaverate,offtime,1e-8d,nmin,uy,-0.3nsub,20outres,all,allsolve*get,rf1,node,nmin,rf,fy *get,dis1,node,ndis,u,ytime,2e-8d,nmin,uy,0.0nsub,20outres,all,allsolve*get,rf2,node,nmin,rf,fy*get,dis2,node,ndis,u,y!BFUNIF,TEMP,90rate,onTIME,tm!NSUBST,10OUTPR,BASIC,10 ! PRINT BASIC SOLUTION FOR EVERY 10TH SUBSTEP OUTRES,ESOL,1 ! STORE ELEMENT SOLUTION FOR EVERY SUBSTEP SOLVE*get,rf3,node,nmin,rf,fy*get,dis3,node,ndis,u,yrate,offtime,tm+1e-8d,nmin,uy,-0.3nsub,20outres,all,allsolve*get,rf4,node,nmin,rf,fy*get,dis4,node,ndis,u,y/EOFtime,11d,nmin,uy,-0.0nsub,20outres,all,allsolve*get,rf11,node,nmin,rf,fy*get,dis11,node,ndis,u,y/eoffini/post1*get,rf2,node,nmin,rf,fy fini/eof。
ANSYS非线性命令解析

ANSYS非线性命令解析〔1ANSYS应用基于问题物理特性的自动求解控制方法,把各种非线性分析控制参数设置到合适的值。
如果用户对这些设置不满意,还可以手工设置。
下列命令的缺省设置已进行了优化处理:AUTOTS PRED MONITORDELTIM NROPT NEQITNSUBST TINTP SSTIFCNVTOL CUTCONTROL KBCLNSRCH OPNCONTROL EQSLVARCLEN CDWRITE LSWRITE这些命令及其设置在将在后面讨论。
参见《ANSYS Commands Reference》。
如果用户选择自己的设置而不是ANSYS的缺省设置,或希望用以前版本的ANSYS的输入列表,则可用/ SOLU 模块的SOLCONTROL ,OFF命令,或在/ BATCH 命令后用/ CONFIG ,NLCONTROL,OFF命令。
参见SOLCONTROL 命令的详细描述。
ANSYS对下面的分析激活自动求解控制单场的非线性或瞬态结构以及固体力学分析,在求解自由度为UX、UY、UZ、ROTX、ROTY、ROTZ 的结合时;单场的非线性或瞬态热分析,在求解自由度为TEMP时;注意-- 本章后面讨论的求解控制对话框,不能对热分析做设置。
用户必须应用标准的ANSYS求解命令或GUI来设置。
2.2 非线性静态分析步骤尽管非线性分析比线性分析变得更加复杂,但处理基本相同。
只是在非线形分析的过程中,添加了需要的非线形特性。
非线性静态分析是静态分析的一种特殊形式。
如同任何静态分析,处理流程主要由以下主要步骤组成:建模;设置求解控制;设置附加求解控制;加载;求解;考察结果。
2.2.1 建模这一步对线性和非线性分析基本上是一样的,尽管非线性分析在这一步中可能包括特殊的单元或非线性材料性质,参考§4《材料非线性分析》,和§6.1《单元非线性》。
如果模型中包含大应变效应,应力─应变数据必须依据真实应力和真实<或对数>应变表示。
ansys非线性瞬态结构分析重要命令

Nonlinear Kinematic Hardening Material Model非线性随动硬化模型
Bilinear Isotropic Hardening Material Model双线性各向同性硬化模型
双线性各向同性硬化模型(TB,BISO)选项使用von Mises 屈服准则耦合各向同性硬化假设。该选项优先用于大形变(large strain)分析。BIOS选项可以结合Chaboche, creep, viscoplastic, and Hill anisotropy等选项来仿真复杂材料模型。
Multilinear Isotropic Hardening Material Model多线性各向同性硬化模型
Multilinear Kinematic Hardening
Nonlinear Kinematic Hardening
Bilinear Isotropic Hardening
Multilinear Isotropic Hardening
Nonlinear Isotropic Hardening
Anisotropic
其他:
Anisotropic Material Model 各向异性材料模型;Hill Anisotropy Material Model 希尔各向异性材料模型;Drucker-Prager Material Model德鲁克 - 普拉格材料模型,用于颗粒材料(土壤、岩石、水泥);Gurson Plasticity Material Model高森塑性材料模型,用于多孔金属材料;Gurson-Chaboche Material Model高森-沙博什材料模型,用于多孔金属材料;Cast Iron Material Model铸铁材料模型。
ANSYS非线性分析

11.2 结构(jiégòu)非线性分析
➢ (4) Nonlinear标签
➢ Nonlinear标签局部(bù fen)选项及界面如表11-2及图11-4所示 。
第十六页,共204页。
11.2 结构(jiégòu)非线性分析
• 1.进入求解(qiú jiě)控制对话框 • GUI:【Main Menu】/【Solution】/【Analysis Type】/【Sol'n
Controls】 • 弹出求解(qiú jiě)控制对话框,如图11-1所示。此时的求解(qiú jiě)
用途 指定方程求解器 对于多重启动指定参数
第二十三页,共204页。
11.2 结构(jiégòu)非线性分析
图11-3 Sol'n Options标签(biāoqiān)界面
第二十四页,共204页。
11.2 结构(jiégòu)非线性分析
• ANSYS的自动求解控制在大多数情况下,激活稀疏矩阵直接求解器,即缺 省的求解器,其他选项包括(bāokuò)直接求解器和PCG求解器。对于在三 维模型中实体单元使用PCG求解器可能更快。假设用PCG求解器,而且是 小应变静力或完全瞬态分析,可以考虑用MSAVE命令降低内存应用。其他 情况,可用刚度矩阵的总体安装来求解。对于符合上述条件的结构,用 MSAVE,ON 可能可节省70%的内存,但求解时间可能增加,这与计算机的 配置和CPU速度有关。稀疏矩阵求解器是一个健壮的求解器。虽然PCG求 解器能够求解同样的矩阵方程,但在它碰到一个病态矩阵时,求解器将反 复指定的迭代数目,并在收敛失败时停止。在发生这种问题时,它触发二 分。在完成二分后,求解器继续求解,如果结果矩阵是良态的话,最后可 以求解整个非线性载荷步。稀疏矩阵求解器在梁、壳或者梁、壳、实体结 构,病态问题,不同区域材料特性相差巨大的模型以及位移边界条件缺乏 的情况下可得到满意解;PCG求解器在三维结构且自由度数相对较大时使 用。
ansys级非线性分析蠕变
September 30, 2001 Inventory #001491 4-5
隐式和显式蠕变
... 蠕变背景
Training Manual
Advanced Structural Nonlinearities 6.0
• 当计算弹性、塑性和蠕变应变时, ANSYS使用附加的应变分量: 应力-应变 附加分量
cr e
应力相关性
Q RT
式中Q为激活能, R为普适气体常数, T为绝对温度。
– 蠕变应变通常也与应力有关, 尤其是位错蠕变。Norton 法则为:
cr n
对上述幂定律的常见修正如下:
cr eC
September 30, 2001 Inventory #001491 4-16
implicitcreepequationdescriptiontypetboptvaluestrainhardeningprimarytimehardeningprimarygeneralizedexponentialprimarygeneralizedgrahamprimarygeneralizedblackburnprimarymodifiedtimehardeningprimarymodifiedstrainhardeningprimarygeneralizedgarofalohyperbolicsinesecondaryexponentialformsecondarynortonsecondary10timehardeningboth11rationalpolynomialboth12generalizedtimehardeningprimary13usercreep100advancedstructuralnonlinearities60trainingmanual应变强化tbopt1第一阶段蠕变时间强化tbopt2第一阶段蠕变广义指数tbopt3第一阶段蠕变广义grahamtbopt4第一阶段蠕变advancedstructuralnonlinearities60trainingmanual广义blackburntbopt5第一阶段蠕变修正的时间强化tbopt6第一阶段蠕变修正的应变强化tbopt7第一阶段蠕变rtcradvancedstructuralnonlinearities60trainingmanual广义garofalotbopt8第二阶段蠕变指数形式tbopt9第二阶段蠕变10nortontbopt10第二阶段蠕变advancedstructuralnonlinearities60trainingmanual可用的隐式蠕变模型11时间强化tbopt11第一阶段第二阶段12有理多项式tbopt12第一阶段第二阶段13广义时间强化tbopt13第一阶段蠕变1211ptcptcrteadvancedstructuralnonlinearities60trainingmanual练习请参考附加练习题
ANSYS讲义非线性分析
t1
t2
时间 t
XJTU
自动时间步(续)
• 自动时间步算法是 非线性求解控制 中包含的多种算法的一种。
(在以后的非线性求解控制中有进一步的讨论。) • 基于前一步的求解历史与问题的本质,自动时间步算法或者增加
或者减小子步的时间步大小。
XJTU
5) 输出文件的信息
在非线性求解过程中,输出窗口显示许多关于收敛的信息。输出 窗口包括:
子步
时间 ”相关联。
“时间
两个载荷步的求解 ”
XJTU
在非线性求解中的 “ 时间 ”
• 每个载荷步与子步都与 “ 时间 ”相关联。 子步 也叫时间步。
• 在率相关分析(蠕变,粘塑性)与瞬态分析中,“ 时间 ”代表真实 的时间。
• 对于率无关的静态分析,“ 时间 ” 表示加载次序。在静态分析中, “ 时间 ” 可设置为任何适当的值。
最终结果偏离平衡。
u 位移
XJTU
1) Newton-Raphson 法
ANSYS 使用Newton-Raphson平衡迭代法 克服了增量
求解的问题。 在每个载荷增量步结束时,平衡迭代驱 使解回到平衡状态。
载荷
F
4 3 2
1
u 位移
一个载荷增量中全 Newton-Raphson 迭代 求解。(四个迭代步如 图所示)
XJTU
非线性分析的应用(续)
宽翼悬臂梁的侧边扭转失 稳
一个由于几何非线性造 成的结构稳定性问题
XJTU
非线性分析的应用(续)
橡胶底密封 一个包含几何非线 性(大应变与大变 形),材料非线性 (橡胶),及状态 非线性(接触的例 子。
XJTU
非线性分析的应用(续)
Ansys Workbench蠕变分析
Workbench蠕变分析
1.问题描述:一方形实体,尺寸为5mX1mX1m,在200MPa压力,温度分别为20℃、100℃、500℃下蠕变分析。
边界条件如下图所示。
2.新建static structure模块,如图所示,分别对应20℃、100℃、500℃。
3.双击Engineering Data,定义材料蠕变特性,本示例使用Time Hardening模型(关于蠕变的模型选择请自行补脑)。
4.关闭Engineering Data,进入到Mechnical Systems,划分网格,施加边界条件。
5.对于A5、B5、C5温度分别为22℃、100℃、500℃。
6.对A5模块定义载荷步,分两次加载(示例仅计算9秒的蠕变).载荷步详细见下图。
7.同样的,对B5、C5做相同的载荷步设置。
并进行求解。
完成后如下图所示。
上图图中显示的是22℃下的蠕变。
在200MPa载荷下,变形为2.5E-3m(第一个载荷步的结果,时间点为1秒),保持载荷不变,持续9秒,变形达到0.034m(第二个载荷步,时间点为10s)。
100℃、500℃的蠕变如下图所示
100℃
500℃
PS:本例重在分享Workbench中进行蠕变分析的过程,请忽略其结果的合理性。
By问道真人
2015/11/27。
非线性2【ANSYS非线性分析】
1几何非线性分析随着位移增长,一个有限单元已移动的坐标可以以多种方式改变结构的刚度。
一般来说这类问题总是是非线性的,需要进行迭代获得一个有效的解。
大应变效应一个结构的总刚度依赖于它的组成部件(单元)的方向和单刚。
当一个单元的结点经历位移后,那个单元对总体结构刚度的贡献可以以两种方式改变变。
首先,如果这个单元的形状改变,它的单元刚度将改变。
(看图2─1(a))。
其次,如果这个单元的取向改变,它的局部刚度转化到全局部件的变换也将改变。
(看图2─1(b))。
小的变形和小的应变分析假定位移小到 足够使所得到的刚度改变无足轻重。
这种刚度不变假定意味着使用基于最初几何形状的结构刚度的一次迭代足以计算出小变形分析中的位移。
(什么时候使用“小”变形和应变依赖于特定分析中要求的精度等级。
相反,大应变分析说明由单元的形状和取向改变导致的刚度改变。
因为刚度受位移影响,且反之亦然,所以在大应变分析中需要迭代求解来得到正确的位移。
通过发出NLGEOM ,ON (GUI 路径Main Menu>Solution>Analysis Options),来激活 大应变效应。
这效应改变单元的形状和取向,且还随单元转动表面载荷。
(集中载荷和惯性载荷保持它们最初的方向。
)在大多数实体单元(包括所有的大应变和超弹性单元),以及部分的壳单元中大应变特性是可用的。
在ANSYS/Linear Plus 程序中大应变效应是不可用的。
图1─11 大应变和大转动大应变处理对一个单元经历的总旋度或应变没有理论限制。
(某些ANSYS单元类型将受2到总应变的实际限制──参看下面。
)然而,应限制应变增量以保持精度。
因此,总载荷应当被分成几个较小的步,这可以〔NSUBST ,DELTIM ,AUTOTS 〕,通过GUI 路径 Main Menu>Solution>Time/Prequent)。
无论何时当系统是非保守系统,来自动实现如在模型中有塑性或摩擦,或者有多个大位移解存在,如具有突然转换现象,使用小的载荷增量具有双重重要性。