
第三章应变状态理论
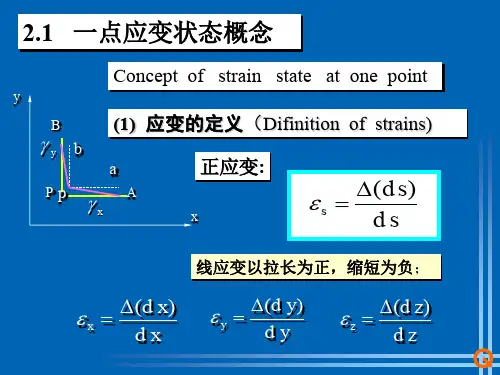
如果各点(或部分点)间的相对距离 发生变化,则物体发生了变形。这种变 形一方面表现在微线段长度的变化,称 为线应变;一方面表现在微线段间夹角 的变化,称为切应变。
2020/8/20
7
dx dx
我们从物体中取出x方向上长dx的线段PA,变形后
为P‘A’,P‘点的位移为(u,v),A’点
x方向的位移为
如物体中一点M的形变分量为
x y z x y y z zx
则相对位移张量(非对称)可分解为应变张量与转动 张量。
2020/8/20
19
3.3 转轴时应变分量的变换
设在坐标轴oxyz下,物体内某一点的6个应变
分量为 x,y,z,x,yyz,z。x现使坐标轴旋转一
个角度,新老坐标的关系为:
r x l2 y m 2 z n 2 y m z n x ln z x lm y
2020/8/20
3
3.1 位移分量与应变分量 -几何方程
2020/8/20
在外力作用下,物 体整体发生位置和形状 的变化,一般说来各点 的位移不同。
5
2020/8/20
如果各点的位移完 全相同,物体发生刚体 平移;
如果各点的位移不 同,但各点间的相对距 离保持不变,物体发生 刚体转动等刚体移动。
有时用张量分量
xy
1 2
v x
u y
11
这样,平面上一点的 变形我们用该点x方向上 的正应变、y方向上的正 应变和xy方向构成的直角 的变化来描述,称为应变 分量,也就是所说的几何 方程。
从几何方程可见,当 物体的位移分量完全确定 时,形变分量即完全确定。
x
u x
y
v y
xy
1 2
v x
u y
第三章 应变状态理论
外力(或温度变化)作用下,物体内部各部 分之间要产生相对运动。物体的这种运动形态, 称为变形。
本章任务有两个:
1、分析一点的应变状态;
2、建立几何方程和应变协调方程。
2020/8/20
2
3.1 位移分量与应变分量-几何方程 3.2 一点的形变状态 形变张量 3.3 转轴时应变分量的变换 3.4 主形变 形变张量不变量 3.5 体应变 应变协调方程
思考题:当形变分量完全确定时,位移分量 是否能完全确定。
2020/8/20
12
2020/8/20
同样,空间一 点的变形我们用该
点x、y、z方向上的 正应变和xy、yz、
zx方向构成的直角 的变化-切应变来
描述。
张量形式为
ij
1 ui 2 xj
uj xi
13
2020/8/20
空间的应变分量共九 个分量,是一个对称张量, 和应力张量一样,它们遵 从坐标变换规则,同样存 在着三个互相垂直的主方 向,对应的主应变值是该 张量的特征值。这些互相 垂直的主方向构成的直角 在该应变张量的变形时, 角度不变,由主平面组成 的单元体,由正方体变为 直角长方体。在主方向构 成的坐标系中,张量分量 构成对角阵,切应变分量 为零。
u u d x x
y方向上的位移为
v v d x x
2020/8/20
8
dx
α
dx
PA的正应变在小变形时是由x方向的位移所 引起的,因此PA正应变为
x
uux dxu dx
u x
PA的转角为
v
v x
dx
v
v
dx
xБайду номын сангаас
2020/8/20
9
我们从物体中取出y方向
上长dy的线段PB,变形后为
P'B',B'点y方向的位移为
同理,可求其它五个应变分量。经整理可得:
x ' x l 1 2 y m 1 2 z n 1 2 y m 1 z n 1 x l 1 n z 1 x l 1 m y 1
2020/8/20
22
张量式表示为
n n i'j'
ij i 'i j'j
同理,可以给出某一点沿任意方向微分线段的伸 长率
由此,可将相对位移张量分解为两个张量:
u
x
v
x
w
x
u
y v
y w
y
u
z
v
z
w
z
=
x
1 2
xy
1 2
xz
1 2
yx
y
1 2
yz
1 2
xz
1 2
yz
z
+
0
1 2
z
1
2
y
1 2
z
0
1 2x
1 2
y
1 2
x
0
2020/8/20
18
上式,等号右边第一项为对称张量,表示微 元体的纯变形,称为应变张量,第二项为反对称 张量,它表示微元体的刚体转动,即表示物体变 形后微元体的方位变化。
x
y
z
x'
l1
m1
n1
y'
l2
m2
n2
z'
l3
m3
n3
其中 li,mi,ni(i1,2,3)表示新坐标轴对老坐标轴的 方向余弦。
2020/8/20
20
位移矢量在新坐标系中的3个分量 u',v',w' 分别为:
u' v'
Ue1' Ue2'
ul1 ul2
vm1 w vm2 w
nn12
w' Ue3' ul3 vm3 wn3
引入
u u u
x y z
v v v
x
y
z
w w w
x y z
U
其中
e1
xe2
ye3z
为那勃勒算子,U是位移矢量,不难
算得的3个分量为:
2020/8/20
17
x y z
w y
v
z
u z
w
x
v x
u y
这里的称为转动矢量,而 x, y , z 称为转动分量。
其中为3个新坐标轴的单位矢量。
利用方向导数公式:
( )coss,x()( )coss,y()( )coss,z)(( )
s
x
y
z
(l mn)( ) x y z
2020/8/20
21
于是新坐标系中的应变分量为
x'
u'
x'
(l1xm1yn1z)u ( 1lvm 1w1n)
u xl12vym12w zn12(w yvz)m1n1(u zw x)l1n1(vxuy)l1m1
14
物体除形变外,还存在转动、刚体位移: (a)均匀形变:u、v、w是线性函数,称为均匀形变; (b)刚体位移:“形变为零”时的位移,即是“与形变
无关的位移”; (c)纯形变:形变分量不等于零,而转动分量等于零。
2020/8/20
15
3.2 一点的形变状态,形变张量
相对位移张量 6个应变分量是通过位移分量的9个一阶偏导,即:
v v d y y
x 方向上的位移为
u u d y y
PB的正应变在小变形时是由y方向的
位移所引起的,因此PB正应变为:
y
v y
PB的转角为: u
y
2020/8/20
10
2020/8/20
A
PA B
线段PA的转角是 线段PB的转角是
v
x
u y
于是,直角APB的改变量为
xyxvuy
第三章 变形几何理论
弹塑性力学
第三章 变形几何理论 (续1)
第三章概述与学习指导: ★ 第三章概述与学习指导:
本章介绍了弹塑性力学基本理论中的几何变形 的应变理论。 的应变理论。 在应变理论的研究过程中, 在应变理论的研究过程中,仅在连续性假设和 小变形的前提条件下研究变形, 小变形的前提条件下研究变形,而没有涉及到材料 具体的变形性质。 具体的变形性质。 因此, 因此,几何变形的应变理论是对固体力学各分 支学科普遍适用的理论。 支学科普遍适用的理论。 本章应变理论的学习可分成以下三部分进行学 习:
◆ 考察单元体在xy平面上投影 ABCD 的变形。 考察单元体在xy平面上投影 的变形。 xy ◆ 当微分体
变形并出现位 移后, 移后,其在xoy 平面上的投影
ABCD 就移至
新的位置: 新的位置:
A′B′C ′D′
如图所示。 如图所示。
弹塑性力学
位移、应变、应变状态、几何方程、 §3-1 位移、应变、应变状态、几何方程、应变张量 (续5)
位移
{
刚性位移:反映物体整体位置的变动; 刚性位移:反映物体整体位置的变动; 变形位移:反映物体的形状和尺寸发生变化; 变形位移:反映物体的形状和尺寸发生变化;
研究物体在外力作用下的变形规律, 研究物体在外力作用下的变形规律,只 需研究物体内各点的相对位置变动情况, 需研究物体内各点的相对位置变动情况,即 研究变形位移。 研究变形位移。
弹塑性力学
位移、应变、应变状态、几何方程、 §3-1 位移、应变、应变状态、几何方程、应变张量 (续1)
通常物体内各点的位移应是点的位置坐标函数, 通常物体内各点的位移应是点的位置坐标函数, 坐标即为: 参照 oxyz 坐标即为:
u = u (x , y , z) ; v = v (x , y , z) ; w = w (x , y , z)
第三章 应变状态理论

ε x ε y ε z ε xy ε yz ε zx
则相对位移张量(非对称) 则相对位移张量(非对称)可分解为应变张量与转 动张量。 动张量。
2010-11-10 19
3.3 转轴时应变分量的变换
设在坐标轴oxyz下,物体内某一点的 个应 下 物体内某一点的6个应 设在坐标轴 变分量为 εx ,ε y ,εz ,γ xy,γ yz,γ zx 。现使坐标轴旋 转一个角度,新老坐标的关系为: 转一个角度,新老坐标的关系为: x y z
∂ ∂ ∂ ∂
∂ ∂
v z w x u y
ω ω 称为转动分量。 称为转动矢量, 这里的ω 称为转动矢量,而ω x, y , z 称为转动分量。 由此,可将相对位移张量分解为两个张量: 由此,可将相对位移张量分解为两个张量:
∂u ∂x ∂v ∂x ∂w ∂x ∂u ∂y ∂v ∂y ∂w ∂y ∂u ∂z ∂v ∂z ∂w ∂z
x
+ε
y
+εz)
则体应变为
V * −V θ = = εx +εy +εz V
2010-11-10 27
又可表示为: 又可表示为:
∂u ∂v ∂w θ = + + ∂ x ∂ y ∂z
对于某一初始连续的物体,按某一应变状态变形 后必须保持其整体性和连续性,即物体既不开裂,又 不重叠,此时所给定的应变状态是协调的,否则是不 协调的。
2010-11-10 30
εij应变张量各分量满足的应变协调条件: 应变张量各分量满足的应变协调条件:
2 2 ∂ 2ε x ∂ ε y ∂ γ xy + 2 = 2 ∂y ∂x ∂x∂y
第三章应变理论课件

Venant)1797年生于法国,
1886年逝世。1825年毕业于
巴黎桥梁公路学校,后从事
工程设计工作,1837年回该
校任教,1868年当选为法国
科学院院士。在弹性力学、
塑性力学、流体力学等方面
做出了贡献。他的力作用的
局部思想被称为“圣维南原 理”。
圣维南
(A.J.Saint-Venant)
§3-5 变形协调方程
§3-3 转动张量
如图4设过点 从物体中任意取出
一微元线段 。若令点 的坐标
为
,则点 的坐标为
变形后, 变成 的位移为
。令点 的位移为
于是
图4
, 则点
§3-3 转动张量
§3-3 转动张量
其中
若令
则
表示位移矢量 的旋度,
则分别表示物体
内微元体绕相应的坐标轴的旋转分量,而
则代
表微元体的刚性转角。
§3-3 转动张量
应变协调方程的物理意义: ➢ 物体变形后每一单元体都发生形状改变,如变形不满
足一定的关系,变形后的单元体将不能重新组合成连 续体,其间将产生缝隙或出现相互嵌入现象。 ➢ 为使变形后的物体保持连续体,应变分量必须满足一 定的关系。 注:应变协调方程是变形连续的必要和充分条件!
例题
例1. 设物体变形时产生的应变分量为
在略去二阶及更高阶的微量以后简化为 线段 的正应变是
(3)
§3-2 小应变张量(几何方程)
由于位移是微小的, 方向的位移所引起的线段 的伸缩,是更高一阶微小的,略去不计。同样线段
的正应变是 (4)
求出线段 与 之间的直角改变,也就是剪应 变 ,用位移分量来表示。
§3-2 小应变张量(几何方程)
deform_等效应变_和_von_mises_应变_解释说明

deform 等效应变和von mises 应变解释说明1. 引言1.1 概述在工程力学和材料科学领域,应变是衡量物体变形程度的重要参数之一。
在研究中,我们经常遇到两种常见的应变:Deform等效应变和Von Mises应变。
这两种应变概念被广泛应用于材料力学分析、结构设计和工程实践中。
1.2 文章结构本文将着重介绍Deform等效应变和Von Mises应变的概念、计算方法及其在实际中的应用。
此外,还将探讨这两种应变之间的关系,并比较它们之间的区别与联系。
1.3 目的本文旨在向读者解释说明Deform等效应变和Von Mises应变这两个概念,帮助读者理解它们各自的特点和适用范围。
通过深入理解这些概念,并了解它们如何相互关联,读者能够更好地运用这些知识进行材料力学分析和工程设计,在实践中获取更准确的结果并提高工作效率。
以上为“1. 引言”部分内容撰写示例,请根据需要进行适当修改完善。
2. Deform等效应变:2.1 概念解释:Deform等效应变是一种材料力学中常用的衡量物体形变程度的指标。
它表示物体在外加载荷下所发生的相对位移和角度变化。
通常,物体在受力作用下会产生各种形式的应变,如拉伸、剪切、压缩等。
而Deform等效应变则将这些不同方向上的应变转化为一个综合的量,以便更准确地描述物体的整体形变情况。
2.2 计算方法:计算Deform等效应变有多种方法,其中最常用的是通过张量分析来计算。
张量是一个数学工具,可以表示物理量与坐标系选择有关的性质。
利用张量分析,可以将各个方向上的应变值进行统一处理,并求取Deform等效应变。
2.3 应用场景:Deform等效应变广泛应用于工程领域和材料科学研究中。
在机械设计中,通过计算和评估Deform等效应变,可以帮助工程师确定结构零件是否能够承受外界加载,并预测其性能和寿命。
同时,在材料科学领域,研究人员也采用Deform 等效应变来分析材料的可塑性和变形特性,以便优化材料的制备方法和应用。
第三章 应变理论

位移梯度张量 对称张量 反对称张量
ui, j 分解
T = Tji ij
Tij = −Tji
1 1 ui , j = (ui , j +u j ,i ) + (ui , j −u j ,i ) 2 2 =D+ R 1 D = (u , j +u j ,i ) 变形张量 i 2 1 转动张量 R= (u , j −u j ,i ) i 2
o
x2
定义角应变(工程应变) 定义角应变(工程应变)
γ
γ12
同理有
∂u2 ∂u1 =α + β = + = 2ε12 ∂x1 ∂x2
γ 23
∂u3 ∂u2 = + = 2ε23 ∂x2 ∂x3
∂u1 ∂u3 γ 31 = + = 2ε31 ∂x3 ∂x 1
应变分量
∂u1 ε11 = ∂x1 ∂u2 ε22 = ∂x2 ∂u3 ε33 = ∂x3
" '
∂u β= 1 ∂x2
x1
o x3
A
α
dx1
∂u2 dx1 ∂x1
∂u2 α= ∂x 1
x1
x1 x 2
平面内的转动位移
21
即绕 x 3 轴的转动位移 ω x2
C
D''
C
''
β
ωZ
D
1 ∂u2 ∂u1 ω21 = ω3 = ( − ) 2 ∂x1 ∂x2
B
B
''
oA
x3
α
x1
同理有绕 x 1 x 2 轴的转动位移ω 32
u1, j u2 , j u3, j 称为位移梯度。 称为位移梯度 位移梯度。
l组合变形应变状态理论
strain ordinary is three-dimensional state .
一般
A
三向应变状态
平面应力状态
x
E
yx
2
0
xy
2
y
0
0
0
z
2.2 平面(双向)应变状态分析
y Two-dimentional analysis of
1 2
(
x
y
)
x
2
y
2
xy
2
2
z
For the isotropic materials , the principal stress directions and principal strain directions are just same .
xy yx yz zy zx xz
材料力学的问题一般是平面应力问题,所以其应变状 态通常是三向应变状态.
In Mechanics of Materials all the problems
ordinary are plane state of stress , so their state of
类似一点应力状态的描述,一点应变状态可以用一 个矩阵确定,该矩阵称为应变状态矩阵.
Like the state of stress at one point , the state of strain can be determined by a matrix . It is called strain state matrix .
应变效应的原理及应用
应变效应的原理及应用应变效应是指物体在受到外界力作用下发生形变的现象。
它是材料力学中研究物体受力后产生形变的基本概念,具有广泛的应用。
下面将对应变效应的原理及其应用进行详细介绍。
1. 应变效应的原理应变(Strain)是指物体在受力作用下相对变形的程度,是形变量相对于初始状态的变化率。
应变效应是指物体受到外力作用后产生的应变现象。
在材料力学中,应变效应的原理主要涉及弹性变形和塑性变形两个方面。
弹性变形是指在物体受到一定的外力作用后,发生的可逆变形。
即物体在去除外力后能够恢复到初始状态。
弹性变形的原理是应力(Stress)与应变之间的线性关系,即胡克定律。
胡克定律可以表示为:σ = Eε其中,σ表示应力(单位面积上的力),E表示杨氏模量(反映了材料的刚度),ε表示应变(单位长度上的形变)。
塑性变形是指物体在受到外力作用后发生的不可逆变形。
塑性变形的原理是由于物体内部存在的晶格缺陷和材料本身的塑性行为。
当应力超过一定的临界值时,物体发生塑性变形,应变随应力的增加而不再保持线性关系。
2. 应变效应的应用应变效应在工程科学和技术领域有着广泛的应用。
下面将介绍其中几个常见的应用:2.1 材料力学研究应变效应是材料力学研究的基础。
通过测量物体在受力作用下产生的应变,可以了解材料的性质和行为,从而为材料的设计和应用提供理论依据。
例如,材料的弹性模量、屈服强度和断裂韧性等参数都与应变效应有关。
通过研究这些参数,可以优化材料的性能,提高产品的质量和可靠性。
2.2 应变测量技术应变效应的应用还包括应变测量技术,即通过测量物体在受力作用下产生的应变,来评估材料的性能和结构的稳定性。
常用的应变测量方法有应变片法、光栅法和光纤传感器等。
这些技术可以应用于结构工程、机械工程、航空航天等领域,用于监测和评估不同结构的变形和应力情况。
2.3 工程应力分析应变效应的应用还在工程应力分析中起到重要作用。
通过测量和分析物体在受力作用下的应变情况,可以得出物体受力的情况,并进一步评估和优化结构的设计。
弹性力学课件第三章应变理论
有限差分法
01
有限差分法是一种基于离散化的数值分析方法,通过将连续的时间或 空间离散化为有限个差分,建立差分方程进行求解。
02
在弹性力学中,有限差分法常用于求解波动问题和热传导问题等偏微 分方程。
03
有限差分法的优点在于简单直观,易于编程实现,特别适合处理规则 区域的问题。
应变分析在断裂力学中的应用对于评估材料的安全性和可靠性具有重要意义,特别是在 航空航天、石油化工和核能等领域的高强度材料中尤为重要。
流体力学中的应变分析
01
流体力学是研究流体运动规律和流体与固体相互作用的一门学科。 在流体力学中,应变分析是研究流体流动状态和流体机械性能的 基础。
02
应变分析在流体力学中主要关注流体在不同压力、温度和 剪切力等条件下的流动行为。通过测量流体的应变响应, 可以评估流体的流动特性和机械性能,为流体机械的设计 和优化提供依据。
应变理论在处理大变形和塑性变形时存在困难,需要 引入更复杂的模型和理论。
应变理论在处理多相材料和复合材料时,难以准确描 述材料的复杂行为。
应变理论的新发展
发展了高阶应变理论,以更准确地描述材料的复杂 变形行为。
引入了有限变形理论,对应变和应力进行更全面的 描述。
结合数值计算方法,如有限元法,对应变进行数值 模拟和分析。
弹性力学课件第三章应变理论
目
CONTENCT
录
• 应变理论概述 • 应变理论基础 • 应变分析方法 • 应变理论应用 • 应变理论发展前景
01
应变理论概述
应变定义与测量
应变定义
物体在外力作用下发生的形状和尺寸 的相对变化。
弹性力学 本构方程 刚度矩阵 柔度矩阵
弹性力学本构方程刚度矩阵柔度矩阵弹性力学本构方程刚度矩阵柔度矩阵中文名称:弹性力学英文名称:theory of elasticity其他名称:弹性理论定义:研究弹性体在荷载等外来因素作用下所产生的应力、应变、位移和稳定性的学科。
所属学科:水利科技(一级学科) ;工程力学、工程结构、建筑材料(二级学科) ;工程力学(水利)(三级学科)弹性力学也称弹性理论,主要研究弹性体在外力作用或温度变化等外界因素下所产生的应力、应变和位移,从而解决结构或机械设计中所提出的强度和刚度问题。
在研究对象上,弹性力学同材料力学和结构力学之间有一定的分工。
材料力学基本上只研究杆状构件;结构力学主要是在材料力学的基础上研究杆状构件所组成的结构,即所谓杆件系统;而弹性力学研究包括杆状构件在内的各种形状的弹性体。
弹性力学是固体力学的重要分支,它研究弹性物体在外力和其它外界因素作用下产生的变形和内力,也称为弹性理论。
它是材料力学、结构力学、塑性力学和某些交叉学科的基础,广泛应用于建筑、机械、化工、航天等工程领域。
弹性体是变形体的一种,它的特征为:在外力作用下物体变形,当外力不超过某一限度时,除去外力后物体即恢复原状。
绝对弹性体是不存在的。
物体在外力除去后的残余变形很小时,一般就把它当作弹性体处理。
弹性力学的发展大体分为四个时期。
人类从很早时就已经知道利用物体的弹性性质了,比如古代弓箭就是利用物体弹性的例子。
当时人们还是不自觉的运用弹性原理,而人们有系统、定量地研究弹性力学,是从17世纪开始的。
发展初期的工作是通过实践,探索弹性力学的基本规律。
这个时期的主要成就是R.胡克于1678年发表的弹性体的变形与外力成正比的定律,后来被称为胡克定律。
第二个时期是理论基础的建立时期。
这个时期的主要成就是,从1822,1828年间,在A.-L?柯西发表的一系列论文中明确地提出了应变、应变分量、应力和应力分量概念,建立了弹性力学的几何方程、平衡(运动)微分方程,各向同性和各向异性材料的广义胡克定律,从而为弹性力学奠定了理论基础。
第三章几何非线性
在大应变问题中,对数应变并不能自动适应任意大的旋转。
October 17, 2000
几何非线性 – 5.7版本
3-19
真实应力或 Cauchy 应力
与对数应变 l 共轭的一维应力是真实应力 ,真实应力的计算是当 前的力 F 除以当前(或变形的)面积 A :
F A
真实应力通常也称为 Cauchy 应力。
1 G U T U I 2
这种应变在计算时直接忽略了旋转矩阵 的形式写出,如下式所示:
。 G 可以变形梯度
R
u u T u T u G X X X X
几何非线性 – 5.7版本
u
Y
X
X
x
• 如果我们观察物体上一个点的运动,它的初始位置是 X ,最终 位置是 x ,它运动的量 u 为
u x X
October 17, 2000
几何非线性 – 5.7版本
3-24
变形梯度
变形梯度是物体变形多少的一个度量,它的定义是:
变形梯度 F 包含的信息有:
October 17, 2000
几何非线性 – 5.7版本
3-22
将非线性应变定义扩展至一般的三维情况
• 在二维或三维问题中,当物体承受大应变变形时,不只长度发生 改变,而且厚度、面积与体积都发生改变。
A0 A
P
October 17, 2000
几何非线性 – 5.7版本
3-23
运动与变形
• 当物体承受一些外载时,它将移动和变形。
l l0