
机械工程控制基础第六版课后习题答案
1 / 1
机械工程控制基础(第六版)课后题目答案
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
1 / 1
《机械工程控制基础》课后答案.docx
目录
第一章
A-/r -4-4- 自动控制系统的基本原理
第一e 控制系统的工作原理和基本要求
第—节 控制系统的基本类型
弟二e 典型控制信号
第四节 控制理论的内容和方法
第一章 控制系统的数学模型
d -4-4-
第 e 机械系统的数学模型
第—卩 液压系统的数学模型
第二卩 电气系统的数学模型
第四节 线性控制系统的卷积关系式
第一章 拉氏变换
第 "P 傅氏变换
------- M-
第—R 拉普拉斯变换
------- M-
第二e 拉普拉斯变换的基本定理
第四节 拉普拉斯逆变换
第四章传递函数
第一e 传递函数的概念与性质
第—节 线性控制系统的典型环节
--------------- H- 弟二e 系统框图及其运算
第四节 多变量系统的传递函数
第五章时间响应分析
4^7 -4-4-
第一e 概述
第—节 单位脉冲输入的时间响应
4^7 4-4-
弟二"P 单位阶跃输入的时间响应
第四节 高阶系统时间响应
第六章 频率响应分析
第一节 谐和输入系统的定态响应
第二节 频率特性极坐标图
第三节 频率特性的对数坐标图
第四节 由频率特性的实验曲线求系统传递函数
第七章 控制系统的稳定性
第一节 稳定性概念
第二节 劳斯判据
第三节 乃奎斯特判据
第四节 对数坐标图的稳定性判据
第八章 控制系统的偏差 第一节 控制系统的偏差概念 第—节 输入引起的定态偏差
— -M- 弟二e 输入引起的动态偏差
第九章控制系统的设计和校正
第一e 综述
第—节 希望对数幅频特性曲线的绘制
— -M- 弟二e 校正方法与校正环T
第四节 控制系统的增益调整
第五节 控制系统的串联校正
A-Ar^A_-4-l-
弟八e 控制系统的局部反馈校正
第七节 控制系统的顺馈校正
第一章 自动控制系统的基本原理
走义:在没有人的直接参与下,利用控制器使控制对象的某一物理量准确地按照预期的 规律运行。
《机械工程控制基础》课后答案
《建设工程造价咨询合同》示范文本
.1
目录
第一章 自动控制系统的基本原理
第一节 控制系统的工作原理和基本要求
第二节 控制系统的基本类型
第三节 典型控制信号
第四节 控制理论的内容和方法
第二章 控制系统的数学模型
第一节 机械系统的数学模型
第二节 液压系统的数学模型
第三节 电气系统的数学模型
第四节 线性控制系统的卷积关系式
第三章 拉氏变换
第一节 傅氏变换
第二节 拉普拉斯变换
第三节 拉普拉斯变换的基本定理
第四节 拉普拉斯逆变换
第四章 传递函数
第一节 传递函数的概念与性质
第二节 线性控制系统的典型环节
第三节 系统框图及其运算
第四节 多变量系统的传递函数 《建设工程造价咨询合同》示范文本
.2 第五章 时间响应分析
第一节 概述
第二节 单位脉冲输入的时间响应
第三节 单位阶跃输入的时间响应
第四节 高阶系统时间响应
第六章 频率响应分析
第一节 谐和输入系统的定态响应
第二节 频率特性极坐标图
第三节 频率特性的对数坐标图
第四节 由频率特性的实验曲线求系统传递函数
第七章 控制系统的稳定性
第一节 稳定性概念
第二节 劳斯判据
第三节 乃奎斯特判据
第四节 对数坐标图的稳定性判据
第八章 控制系统的偏差
第一节 控制系统的偏差概念
第二节 输入引起的定态偏差
第三节 输入引起的动态偏差
第九章 控制系统的设计和校正
第一节 综述
第二节 希望对数幅频特性曲线的绘制 《建设工程造价咨询合同》示范文本
.3 第三节 校正方法与校正环节
第四节 控制系统的增益调整
第五节 控制系统的串联校正
第六节 控制系统的局部反馈校正
第七节 控制系统的顺馈校正
机械控制工程课后习题解答
1 / 31 机械控制工程基础答案提示
第二章 系统的数学模型
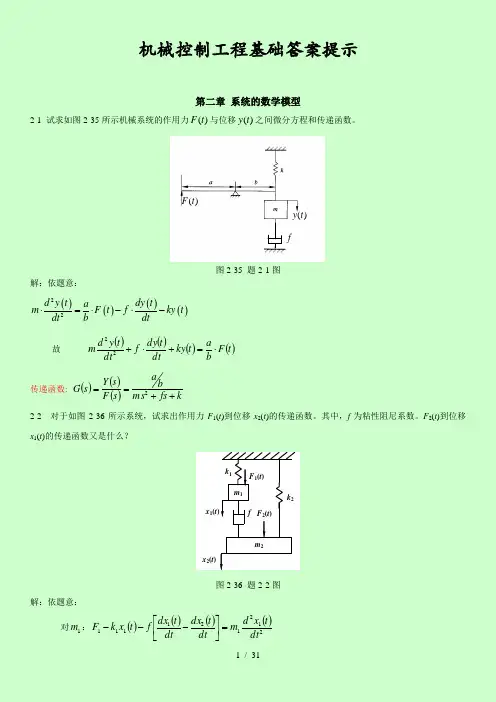
2-1 试求如图2-35所示机械系统的作用力)(tF与位移)(ty之间微分方程和传递函数。
)(tF)(tyf
图2-35 题2-1图
解:依题意:
22dytdytamFtfkytdtbdt
故 tFbatkydttdyfdttydm22
传递函数: kfsmsbasFsYsG2
2-2 对于如图2-36所示系统,试求出作用力F1(t)到位移x2(t)的传递函数。其中,f为粘性阻尼系数。F2(t)到位移x1(t)的传递函数又是什么?
m2 m1 k1
f k2 F1(t)
F2(t)
x2(t) x1(t)
图2-36 题2-2图
解:依题意:
对1m:212121111dttxdmdttdxdttdxftxkF 2 / 31 对两边拉氏变换:sXsmssXssXfxksF12121111①
对2m:222222212dttxdmtxkdttdxdttdxftF
对两边拉氏变换:sXsmsxkssxssxfsF22222212②
故: SFsxkfssmsfsxsFsfsxsxkfssm222221121121
故得:22221212212122222121222211fskfssmkfssmkfssmsFsfsFsxfskfssmkfssmsfsFkfssmsFsx
故求tF1到tx2的传递函数令:02sF
《机械工程控制基础》课后答案 2
目录
第一章 自动控制系统的基本原理
第一节 控制系统的工作原理和基本要求
第二节 控制系统的基本类型
第三节 典型控制信号
第四节 控制理论的内容和方法
第二章 控制系统的数学模型
第一节 机械系统的数学模型
第二节 液压系统的数学模型
第三节 电气系统的数学模型
第四节 线性控制系统的卷积关系式
第三章 拉氏变换
第一节 傅氏变换
第二节 拉普拉斯变换
第三节 拉普拉斯变换的基本定理
第四节 拉普拉斯逆变换
第四章 传递函数
第一节 传递函数的概念与性质
第二节 线性控制系统的典型环节
第三节 系统框图及其运算
第四节 多变量系统的传递函数
第五章 时间响应分析
第一节 概述
第二节 单位脉冲输入的时间响应
第三节 单位阶跃输入的时间响应
第四节 高阶系统时间响应
第六章 频率响应分析
第一节 谐和输入系统的定态响应
第二节 频率特性极坐标图
第三节 频率特性的对数坐标图
第四节 由频率特性的实验曲线求系统传递函数
第七章 控制系统的稳定性
第一节 稳定性概念
第二节 劳斯判据
第三节 乃奎斯特判据
第四节 对数坐标图的稳定性判据
第八章 控制系统的偏差
第一节 控制系统的偏差概念 第二节 输入引起的定态偏差
第三节 输入引起的动态偏差
第九章 控制系统的设计和校正
第一节 综述
第二节 希望对数幅频特性曲线的绘制
第三节 校正方法与校正环节
第四节 控制系统的增益调整
第五节 控制系统的串联校正
第六节 控制系统的局部反馈校正
第七节 控制系统的顺馈校正
第一章 自动控制系统的基本原理
定义:在没有人的直接参与下,利用控制器使控制对象的某一物理量准确地按照预期的规律运行。
第一节 控制系统的工作原理和基本要求
一、 控制系统举例与结构方框图
例1. 一个人工控制的恒温箱,希望的炉水温度为100C°,利用
表示函数功能的方块、信号线,画出结构方块图。
机械控制工程基础课后答案
机械控制工程基础课后答案(廉自生)(同名43)(总34页)
--本页仅作为文档封面,使用时请直接删除即可--
--内页可以根据需求调整合适字体及大小-- 2-1什么是线性系统其最重要特性是什么
答:如果系统的数学模型是线性的,这种系统就叫做线性系统。线性系统最重要的特性,是适用于叠加原理。叠加原理说明,两个不同的作用函数(输入),同时作用于系统所产生的响应(输出),等于两个作用函数单独作用的响应之和因此,线性系统对几个输入
量同时作用而产生的响应,可以一个一个地处理,然后对它们的响应结果进行叠加。
2-2 分别求出图(题2-2)所示各系统的微分方程。
)()(tftykm(a)
)(ty)(tf21kkm(b)
cc12mxxio(c)
1k2koixxc(d)
1k2kxixoc(e)
解:)(a)()()(tftkytym
)(b)()()()(21tftykktym
02010))((xcxmcxxci
212110)()()()(KKsKKccsKsXsXdi
02010)())((xKcxxKxxeii
2-3 求图(题2-3)所示的传递函数,并写出两系统的无阻尼固有频率n及阻尼比的表达式。 33 xixockm(a) CuuoiLR(b)
解:图)(a有:mksmcsmksG2)( mkn mkC2
图)(b有:idtCVidtCRLViii110
∴
LCsLRsLCsG11)(2 LCn1 LCR2
2-4 求图(题2-4)所示机械系统的传递函数。图中M为输入转矩,mC为圆周阻尼,J为转动惯量。(应注意消去,及)
机械设计基础第六版课后习题答案(杨可桢程光蕴李仲生版)

机械设计基础第六版课后习题答案(杨可桢程光蕴李仲生版)
机械设计基础第六版课后习题答案(杨可桢程光蕴李仲生版)
第一章:机械工程的基本概念和设计方法
1.1 机械工程的发展历程
机械工程是一门应用科学,研究设计、制造和使用机械设备的学科。它的发展历程可以分为以下几个阶段:
- 手工阶段:人们利用简单的工具和手工劳动进行生产。
- 动力机械阶段:发明了使用动力的机械设备,例如水车、风车等。
- 工业革命阶段:蒸汽机的发明和应用推动了机械工程的进一步发展。
- 现代机械工程阶段:随着科学技术的不断发展,机械工程的研究内容和设计方法也得到了极大的拓展。
1.2 机械设计的基本原则
机械设计的基本原则包括以下几个方面:
- 安全性原则:机械设备的设计必须保证使用过程中的安全性,避免事故和人身伤害的发生。
- 可靠性原则:机械设备需要具备良好的可靠性,保证其长时间、稳定的运行。 - 经济性原则:机械设备的设计应考虑成本问题,尽量降低成本并提高性能。
- 实用性原则:机械设计必须符合实际应用要求,满足用户的需求。
- 先进性原则:机械设计应尽量采用先进的技术和材料,保持与时俱进的状态。
第二章:机械零部件的设计与计算
2.1 常用标准零部件
在机械设计中,常常需要使用一些标准零部件,这些零部件具有标准化的尺寸和规格,便于设计和制造。常见的标准零部件包括螺栓、螺母、轴承、键、联轴器等。
2.2 零部件的选用与设计计算
在机械设计中,零部件的选用和设计计算至关重要。需要考虑的因素包括受力情况、工作环境、材料性能等。根据具体情况,选择合适的零部件,并进行相应的设计计算,确保零部件能够满足使用要求。
第三章:机械传动与变速机构的设计
3.1 机械传动的基本概念
机械传动是指通过机械装置将动力、转矩或者运动传递给另一个装置的过程。常见的机械传动方式包括齿轮传动、带传动、链传动等。
3.2 变速机构的设计 变速机构是指能够改变输入和输出之间速度比的机构。常见的变速机构包括齿轮变速机构、滑块变速机构等。在设计变速机构时,需要考虑输入和输出的速度要求,同时满足变速机构的可靠性和运行平稳性。
机械工程控制基础(第六版)课后习题答案62606
.X801 KOC02.
例 I. 2 m G例 !. 2.=》刃 _ -恒祐的温虑拴初系址■试分倂越十.双统的衍动 冊远梶》右饥
,闪垃个豕眈"寸锄"5 诳、$命人X、立? WJ何却扰动乐各足令卜么亠
m < m ■・ 2. k >
f» 住锻 乘佻 •戶tn 淤尔T JJ的 总直Jfr 制安磁蚣他]・IR止匕.恒淘祁 为叔支舞呦刃#尿,tti湖*A C9 纠呼 海B?刃2丹初R C疥统舲榆出姙》.诳刃 N。< G》.话钗旳g逊湘ig迦位丹孕七fcg俶人:》C如金: 佰》,迄沿 7". < C> |力U :«♦电电公丹4金助半为绘血坍* $而 W.淘杓 MK秒_« 为來址旳丸动皿。
恒沁恋f ”湘应足rtl S电g庖圧饰吁*zx 和珞电#*输e rte压佶号 “0 之RJ A寸伽主 H, — *父1& M e勺"申 厂。< C7 > — ‘厂、C C? > tnr •": - <“ = O •以卩伽 为毋・“匕小孑毎忧干工仆 ■炖湘初的iffil应停杪 & * 笑 e 沁反上. 当夕卜界凶胃C弓]甩豹5 C舛iMQC空乂匕RJ,伽池(占号 -I —MjKo.伽左缭 H±I3i:fM0j來 6fc 大 盾.蚀:电杪I•的辛专注不P衣网址空改空■ 顾辿* 2* 驶筒谑动问空4W 心动加氏八闿湖应倔?《日寸■动 M 头冋*r 曲少桓诚旳右)切卷动■皮之力口 夬电况t ■ a 矽j ta 应 辽s矽」待妙:作1刃止。 承少t 和fM :zr 松朗 女口 HM <厉示.
习題与瞬咎
1- i 机加工程住制论e研刘餵祁任势F ft-么2
解 仪也枷.工也绘幽!论次辰上足研穴和I#戒工超■门广之不统的廿力学何J磁。尉体地*论・E 切彌
旳绘讥磁工桎垃用• P M亡乂 琅血性—炮Q勺夕t•外%r的< UP他人攻磁阪■ 3灰吗夕卜力口舞伽J幻列.加1干
扰〉作用下,从疾绽的…念旳初始状态岀发,所総历的山只内部的固育特性《即由系统的縮构与瘻 数所决定的待性〉所决定的莖个动态丙科■研究:这一系统及其瑜入•输出三老之问的动态关系。
机械工程控制基础部分习题答案
1 / 29
1.7 习题与解答
1-1 工程控制论的研究对象和任务是什么?
解 : 工程控制理论实质上是研究工程技术中广义系统的动力学问题。具体地说,研究的 是工程技术中的广义系统在一定的外界条件 (即输入或激励, 包括外加控制与外加干扰) 作 用下, 从系统一定的初始状态出发, 所经历的有其内部的固有特性 (即系统的结构与参数所 决定的特性) 所决定的整个动态历程: 同时研究这一系统、 输入和输出三者之间的动态关系。 工程控制理论的研究内容
就系统、 输入、 输出三者之间的动态关系而言, 工程控制论的研究内容大致可以归纳为 如下五个方面:
(1) 当系统已定、 输入已知时, 求系统的输出, 并且通过输出研究系统本身有关的问题, 即系统分析问题。
(2) 当系统已定时,求系统的输入,并且所确定的输入应使输出尽可能符合给定的最佳 要求,即最优控制问题;
(3) 当输入已知时, 确定系统, 并且所确定的系统应使输出尽可能符合给定的最佳要求, 即最优设计问题;
(4) 当输出已知时,系统已定时,识别输入或输入中的有关信息,即滤波与预测问题;
(5) 当输入与输出均已知时,求系统的结构和参数,以建立系统的数学模型,即系统识 别或者系统辨识问题。
1-2 组成典型控制系统的主要环节有那些?它们各起到什么作用? 典型反馈控制系统的基本组成:给定环节、测量环节、比较环节、放大运算环节、执行 环节,组成了这一控制系统的控制部分,目的是对被控制对象实现控制。
给定环节:作用是给出输入信号的环节,用于确定被控制对象的“目标值” (或成为给 定值),给定环节可以用各种形式(电量、非电量、数字量、模拟量等)发出信号。
测量环节: 用于测量被控量, 并把被控制量转换为便于传送的另外一个物理量。 如电位 计将机械转角转换为电压信号。
比较环节: 输入信号和测量环节测量的被控制量的反馈量相比较, 得到偏差信号, 其中 比较包括幅值比较、相位比较和位移比较等。
机械原理与机械设计复习资料
1 绪论
一、机器和机构
机器和机构的区别:从功能上讲,机器能完成有用的机械功或完成能量形式的转换,机构不能。
二、构件和零件
构件:组成机械的各个相对运动的实物称为构件,构件是机械中运动的单元体。
零件:机械中的制造单元体。
第一章 平面机构的自由度
§1—1 平面机构的组成
一、构件的自由度 构件的自由度是构件可能出现的独立运动。
二、约束与运动副
这种使两构件直接接触并能产生一运动的联接,称为运动副。
根据组成运动副两构件之间的接触特性,运动副可分为低副和高副。
三、运动副及其分类
1.低副
两构件以面接触的运动副称为低副。根据它们之间的相对运动是转动还是移动,运动副又可分为转动副和移动副。
平面机构中的低副引入两个约束,仅保留一个自由度。
2. 高副
两构件以点或线接触的运动副成为高副。
平面机构中的高副引入一个约束,保留了两个自由度。
§1—2 平面机构的自由度
一、自由度公式 若机构的自由度,以F表示,F=3n—2PL—PH
二、计算平面机构的自由度应注意的事项
1.复合铰链
由K个构件在一起组成复合绞链,实际上存在K-1个转动副
2.局部自由度
3.虚约束
三、构件系统具有确定的条件
构件系统成为机构的充分必要条件为:构件系统的自由度必须大于零,且原动件的数目必须等于自由度数。
第二章 平面连杆机构
§2—1 铰链四杆机构的基本型式
铰链四杆机构共有三种基本型式:曲柄摇杆机构、双曲柄机构、双摇杆机构。
§2—2 平面四杆机构的基本特性
一、铰链四杆机构存在曲柄条件
(1) 满足最短杆+最长杆≤其余两杆长度之和
(2) 连架杆和机架必有一杆为最短杆 321
2 (3) 若满足杆长条件,则以最短杆为机架,为双曲柄机构;以最短杆的邻边为机架,为曲柄摇杆机构,以最短杆的对边为机架,为双摇杆机构。
二、急回特性
从动件反回程速度比进程速度快。这个性质称为机构的急回特性。
机械工程控制基础部分习题答案 2
1.7习题与解答
1-1工程控制论的研究对象和任务是什么?
解: 工程控制理论实质上是研究工程技术中广义系统的动力学问题。具体地说,研究的是工程技术中的广义系统在一定的外界条件(即输入或激励,包括外加控制与外加干扰)作用下,从系统一定的初始状态出发,所经历的有其内部的固有特性(即系统的结构与参数所决定的特性)所决定的整个动态历程:同时研究这一系统、输入和输出三者之间的动态关系。
工程控制理论的研究内容
就系统、输入、输出三者之间的动态关系而言,工程控制论的研究内容大致可以归纳为如下五个方面:
(1) 当系统已定、输入已知时,求系统的输出,并且通过输出研究系统本身有关的问题,即系统分析问题。
(2) 当系统已定时,求系统的输入,并且所确定的输入应使输出尽可能符合给定的最佳要求,即最优控制问题;
(3) 当输入已知时,确定系统,并且所确定的系统应使输出尽可能符合给定的最佳要求,即最优设计问题;
(4) 当输出已知时,系统已定时,识别输入或输入中的有关信息,即滤波与预测问题;
(5) 当输入与输出均已知时,求系统的结构和参数,以建立系统的数学模型,即系统识别或者系统辨识问题。
1-2组成典型控制系统的主要环节有那些?它们各起到什么作用?
典型反馈控制系统的基本组成:给定环节、测量环节、比较环节、放大运算环节、执行环节,组成了这一控制系统的控制部分,目的是对被控制对象实现控制。
给定环节:作用是给出输入信号的环节,用于确定被控制对象的“目标值”(或成为给定值),给定环节可以用各种形式(电量、非电量、数字量、模拟量等)发出信号。
测量环节:用于测量被控量,并把被控制量转换为便于传送的另外一个物理量。如电位计将机械转角转换为电压信号。
比较环节:输入信号和测量环节测量的被控制量的反馈量相比较,得到偏差信号,其中比较包括幅值比较、相位比较和位移比较等。
放大运算环节:对偏差信号进行必要运算,然后进行功率的放大,推动执行环节。常用的放大类型有电流放大、液压放大等。