
基于Cortex_M3的XJ128喷头驱动控制研究_蔡锦达
XJ128 喷头[14-15]包含有 128 个由压电晶体材料构 成的通道驱动器,內置油墨过滤器及驱动控制电路,整 体安裝在一金属块骨架上。喷头上有 128 个喷嘴,每 个喷嘴都是以“二态”方式运作,因而可以按需喷射单
一大小的墨点。其电气接口共有 30 个引脚,但是其中 有 10 个是没有连接的保留接口,9 个为电源和接地引 脚,其他 11 个引脚为信号引脚。其主要功能引脚如表 1 所示。
表 1 XJ128 喷头的主要引脚
插脚 信号名称
1
nSS2
2 nFAULT
3 nRESET
4 MOSI
5
SCK
6
nSS1
7 READY
8
PHO
9 nFIRE
10 MISO
11 CLK
插脚类型 输入 输出 输入 输入 输入 输入 输出 输入 输入 输出 输入
功能 MOSI / MISO 芯片选取-芯片 2
信号都有各自要求的频宽,因此可以通过在调用延时 子程序时改变函数参数来实现。Cortex-M3 的系统时
第 10 期
蔡锦达,等: 基于 Cortex-M3 的 XJ128 喷头驱动控制研究
·1359·
钟频率为 24 MHz,而复位( nRESET) 信号的最小频宽 为 500 ns,点火( nFIRE) 信号的频宽为 1 μs ~ 120 μs, 而且点火( nFIRE) 信号必须在准备就位( READY) 信 号 被 激 活 的 状 态 才 有 效,而 传 输 过 程 中 准 备 就 位 ( READY) 信号的活跃脉宽的标准值为 58 μs,因此延 时函数不应设定过长。 2. 2 基于边沿中断的喷印数据传输
LPC1752 是 基 于 Cortex-M3 内 核 的 微 控 制 器,其 CPU 操作频率可高达 100 MHz,外设包含一个高达 64 K 的 Flash 存储器和 16 K 的数据存储器,可以实现高速、 高效的喷头数据传输及控制; 其次,LPC1752 还有一个 外部 中 断 输 入,可 以 快 速 读 取 喷 头 的 状 态; 最 后, LPC1752 上有 42 个管脚可以配置为边沿检测中断,这 有利于提高程序的实时性,使对时间敏感的程序可以 在规定 时 间 内 完 成。因 此,LPC1752 是 首 选 的 控 制 XJ128 喷头的微控制器。
机电工程
第 32 卷
动控制板和数据传输板及独立的喷头控制板实现喷墨 控制,这些系统的布线都比较复杂,因此喷头一般不能 移动,否则会使控制台混乱并在拖行过程中引起较大 的机械振动,不能满足医疗等行业对控制台微振动要 求。而且每增加一个喷头都需要增加相应的模块,这 不仅使线路更加复杂,而且提高了生产成本。
蔡锦达,郭振云
( 上海理工大学 机械工程学院,上海 20ห้องสมุดไป่ตู้093)
摘要: 为了解决喷印行业中独立的喷头控制模块所带来的控制环境及成本问题,将喷印技术应用于对控制环境要求比较高的医疗
等行业中。对 Cortex-M3 系列微处理器的性能及价格进行了调查总结,对 XJ128 喷头的电气管脚及数据传输要求作了简要分析,设
0引言
喷墨技术能在衬底上逐渐沉积具有不同化学和物 理性质的材料,这使其成为工业和家庭使用的一项重 要的技术[1]。由于喷墨技术具有操作简单、成本低等 优点,它已广泛应用于太阳能电池板、平板显示器中电 子电路板砂、低成本的金属涂层等多个行业的制造过 程中。基于喷墨打印机机械原型的应用程序在医学领 域已经用于打印 DNA 结构,使人造皮肤喷射细胞[2]。
高温误差信号 驱动芯片逻辑复位 串口数据输入选取 数据运作时钟-“闪发数据” MOSI / MISO 芯片选取-芯片 1 “准备就位”时序信号
相位序列信号 点火触发信号 串口数据输出选取 系统定律时钟-“数据运作时钟”
XJ128 喷头的内部有两个 64 位的数据移位寄存 器,当准备就位( READY) 信号变为低电平时,分别选 中片选信号 nSS1 和 nSS2 后,利用数据时钟( SCK) 的 上升沿时刻,MOSI 将 64 位数据有序地装载进入相应 的移位暂存器。数据装载完毕后准备就位( READY) 信号跳到非活跃状态,数据就可以转载进入移位暂存 器。在此时刻,喷头就可使用这组数据控制喷头。然 后触发点火( nFIRE) 信号按照设定数据启动“点火”射 出所加载的液体。
因此本研究在文献[7]的研究的基础上设计基于 Cortex-M3 处理器对 XARR 公司生产的 XJ128 喷头的 控制系统,该系统中间无需复杂的控制卡,不仅布线比 较少,成本也比较低,而且通过实验可发现该控制系统 也能快速控制喷头进行喷液。
1 硬件系统的组成
1. 1 微处理器的选择
Cortex-M3 处理 器 是 ARM 公 司 设 计 的 最 新 一 款 32 位处理器系列,目的是全面替代目前的 8 /16 位单 片机[8]。据调查,其有望成为 32 位 MCU 中 8051[9]。 在指令方式方面,Cortex-M3 采用 thumb-2 技术并兼容 显存的 ARM 解决方案,这比纯 ARM 代码少使用 31% 的内存,同时能提供比 thumb 技术高 38% 的性能[10]; 在中断方面,Cortex-M3 的嵌套向量中断控制器提供了 工业领先的中断处理性能,控制器不仅可以控制多达 255 个中断,而且它用简单的 6 个周期的取指取代了 传统的串行堆栈需要超过 30 个时钟周期的 push-pop 操作才能完成的动作,使从中断发生到进入服务减少 70% 的周 期 数[11]; 在 价 格 方 面,目 前 最 便 宜 的 基 于 Cortex-M3 内核的单片机售价为 1 美元[12],由此可见 Cortex-M3 适用于高性能、低功耗、实时应用及具有竞 争性价格于一体的嵌入式领域[13]。
关键词: XJ128 喷头; 驱动程序; Cortex-M3
中图分类号: TP311; TH39
文献标志码: A
文章编号: 1001 - 4551( 2015) 10 - 1357 - 05
Drive system for XJ128 nozzle based on Cortex-M3
CAI Jin-da,GUO Zhen-yun
第 32 卷第 10 期 2015 年 10 月
机电工程
Journal of Mechanical & Electrical Engineering
DOI: 10. 3969 / j. issn. 1001 - 4551. 2015. 10. 018
Vol. 32 No. 10 Oct. 2015
基于 Cortex-M3 的 XJ128 喷头驱动控制研究*
收稿日期: 2015 - 04 - 02 基金项目: 上海市科学技术委员会科研计划资助项目( 14440502600) 作者简介: 蔡锦达( 1963 - ) ,男,上海人,副教授,硕士生导师,主要从嵌入式系统开发和医疗器械研发方面的研究. E-mail: cjd6309@ 126. com
·1358·
由于移位暂存器拥有双缓冲个体,系统允许喷头 在喷液进行的同时裝载下一组数据。当喷头开始打印 最后一个相位的数据时,准备就位( READY) 信号就会 转跳到停顿状态,喷头就可以加载下一组数据。其装 载时序如图 1 所示。
图 1 XJ128 喷头的控制时序
2 喷头控制程序设计
2. 1 喷头点火程序的设定 由图 1 可以看出复位( nRESET) 信号和点火( nFIRE)
XJ128 喷头的 MOSI 引脚内的移位暂存器是 64 位 的,而 Cortex-M3 上 SPI 每次最多只能发 16,因此系统 需要发送 4 次才能完成对一个芯片的数据装载,为了 方便数据的传输,本研究把预先设定的数据存放在数 组中,这样后面使用就比较方便。其次 XJ128 芯片的 喷头由两个 64 位的移位暂存器分别控制前 64 位和后 64 位,只 有 两 个 芯 片 全 都 装 载 完 数 据 后 准 备 就 位 ( READY) 信号才会变成活跃状态,之后点火( nFIRE) 信号才能控制喷头进行喷射。
数据传输的程序既可以在查询中完成,也可以在 中断中完成。由于中断不仅可以提高 CPU 的工作效 率,还具有实时处理的功能,能对控制系统中的各种参 数和状态做出 快 速 响 应、及 时 处 理[16],本 研 究 选 择 中 断处理的方式。而目前可有两个中断入口: 一个是 Cortex-M3 上 SPI 的数据传输完成中断,由图 1 可以看 出只有在准备就位( READY) 信号处于低电平的情况 下才能激活片选( nss( x) ) 信号,故另外一个中断入口 是准备就位( READY) 信号的边沿中断。数据传输完 成后 SPI 的传输完成标志位会立即复位,而准备就位 ( READY) 信号则在 XJ128 喷头接收完数据后还需执 行两相喷射才能被激活。也就是说准备就位( READY) 信号的激活等待时间要比 SPI 复位的等待时间长, 即准备就位( READY) 信号才是最终决定是否传输下 一组数据。因此本研究选择准备就位( READY) 信号 的下降沿做为中断入口。
计了一种基于 ARM Cortex-M3 的内核单片机的 XJ128 喷头的驱动控制系统,该系统通过 ARM Cortex-M3 LPC1752 开发板直接驱动
喷头动作。研究与试验结果表明,该程序符合 XJ128 喷头的控制要求,能控制喷头按照要求驱动相应的喷嘴进行喷液,并且能长时
间、快速进行喷液,具有很高的稳定性。
目前市场对于高质量、快速并且更节省能源的专业喷 头及控制 的 需 求 更 激 烈[3],因 此,研 究 各 种 喷 头 的 控 制程序具有重要意义。
目前国内大多数喷码机不仅依赖于价格高昂的进 口产品,而且它们大多数采用分离的喷头控制器,具有 体积大、操作繁琐等缺点,完全没有发挥微处理器和内 嵌操作系统结合产品的操作简便、远程传输、接口丰富 的优点[4]。例如文献[5]采用多个的嵌入式 RIP 处理 卡来单独控 制 每 一 喷 头,文 献[6]分 别 采 用 单 独 的 运
机械工程论文题目机械论文题目选题大全开题报告文献综述

基于 MATLAB 与 ADAMS 联合 仿真的双臂机器人协调技术研究 基于 RFID 图书盘点机器人结构设计与仿真 新型渐开线少齿差行星减速器的优化设计研究 用于制冷压缩机的直线振荡电机优化设计 基于 ADAMS 仿真分析的模块化弹簧操作机构优化设计 烤烟移栽机取苗方式研究及其栽植器的设计 岩石热损伤微观机制与宏观物理力学性质演变特征研究 旋流式无堵塞泵优化设计与内流场 PIV 试验研究 柔性空间机器人操作大挠性航天器的动力学与振动控制 回转式膜上辣椒钵苗移栽机构的优化设计与试验研究 膨润土基有机复合相变材料性能研究 氧化锌/碳纤维/聚醚醚酮复合材料的制备及性能研究 纤维素/聚乳酸复合材料的制备及其性能研究 电传动轮式装载机的试验样机搭建与控制策略研究 电力机械无级变速器优化设计与特性研究 基于 LabVIEW 的水轮机振动信号分析 挖掘机履带链轨节刚柔耦合仿真及疲劳失效分析 基于工作流引擎的办公自动化管理系统的设计与实现 洗衣粉污染土工程性质劣化机理及改良方法研究 基于物联网的提升机制动装置故障诊断系统及方法研究 方捆捡拾装载车的设计及捡拾机构固定夹臂的优化
大型焦炉推焦设备振动机理研究 大流量液控单向阀动态特性分析与流场仿真 对旋局部通风机振动与噪声研究 提升设备远程监测与故障诊断试验系统开发 提升设备工况监测与故障诊断网络试验平台 TA2 在溴化锂溶液中的空化腐蚀行为研究 振动/回转复合式滚磨光整加工装置的结构分析与实验验证 脉冲电流处理 ZK60 镁合金的组织演变、机械性能及其细化机理的研究 游乐设备挑臂梁设计及其结构优化与仿真分析 多功能茶叶包装机的设计研究 清香型酒曲制曲机设计及其性能研究 基于称重法的烟尘浓度在线监测系统的工程设计及实现 基于实时特征值的风机振动状态监测与数据挖掘的故障诊断研究 偏心轮推杆行星传动运动学仿真及设计研究 基于零空间追踪的机械故障诊断方法研究 基于分数阶时频分析的机械故障诊断方法研究 行星齿轮传动的故障动力学研究 泳池自动升降系统设计与控制研究 可升降泳池平台结构设计及力学特性研究 轴流泵马鞍区运行特性研究 气液两相条件下离心泵内部流动特性数值计算和试验研究 基于 MED-EMD 和切片双谱的齿轮箱故障诊断研究
生物芯片喷印机控制系统设计

第39卷第2期2021年4月轻工机械Ligh rndustry MachineryV/.99No.2Apr.2021[自控•检测]DOI:19.3969/j.issu.1095-2895.2921.92.912生物芯片喷印机控制系统设计李晓全,蔡锦达*(上海理工大学出版印刷与艺术设计学院,上海200093)摘要:为了获取生物微阵列中承载的生物信息而设计生物芯片喷印机,课题组设计一套基于ARM和DSP双核心的生物芯片喷印机控制系统,完成了生物芯片喷印机的ARM端主控制系统和DSP端从控制系统的设计及软件实现,提出了基于SiymoiP函数的S型加减速算法,使用MATLAB对算法进行了仿真。
仿真结果表明:在使用加减速算法后,电机从启动到稳定过程中保持光滑过渡,使运动过程具有更小的机械冲击和磨损速度。
该系统满足了生物芯片喷印机高精度、高效率的控制策略需求。
关键词:生物芯片;ARM芯片;DSP处理器;SiymoiP函数;加减速算法中图分类号:TH788.9;R318.24文献标志码:A文章编号:1025-2895(2221/22-0256-06Desine of Coetrct System for Biochip PrinterLI Xiaoyuad,CAI Jinda*(Colleqe of CommunicatOu and Ao Desiyn,University of SPanghai for Scieoce and Techdodyp,SPanghai220093,China)Abstrcch:Aiming at tha disaPvantapas of high cost and complex system of cprre/i fooa-frea drap coxt/l metiohs,a fooaA/a coxt/l methoP base/on sp/f loop compensation,which is suitaPia far drap demonstration of small mechanicpl arms,was p/posef.Base/on tha linear relatioxsPip b/w/n tha excitation cprre/i of tha se/a motvr and tha tor/ua,tha cprre/i detection was use/ta re/laco tha complex tor/ua se/svr,and tha f/sibidty of this alteoadva was veOfied by expeOme/ts.Au expeOme/tai methoP far simulating a single-joint motvr tiat is drappef by a human hand was desipnef,and tha coxt/Oef vaOaPia methoP was use/O stuUp tha relationsPip b/w/n tha joint motvr sp/f and tha excitation cprre/i undar exteoal too.Tha expeOme/tai results sPow tiat when tha external fooa is constant,there is a sp/f ta minimiza tha excitation cprre/i valua,which cocesponds ta tha minimum drap fooa.Tha f/siPi2ta of U oo-for coxt/l methoP base/on tha sp/f loop is veOfief and a new ibex far fooof/coxt/l is povibef.KeywrrCs:biochip;ARM chip;DSP(Digital Sipnai Processing);SiymoiP function;2ccaleratioh and suUtractioh algorithm生物芯片IT是一种将微量的生物样品(如蛋白质、DNA等活性生物液)有序排列在固相载体(如硅片、玻璃片等)所形成的微阵列,以其高通量、微型化和自动化的特点,能够在很短时间内分析微阵列中承载的大量生物分子,获取其中的生物信息;相比于传统生物检测模式,采用生物芯片的检测效率更加快速、方便。
三维打印机中XJ-128喷头驱动控制设计
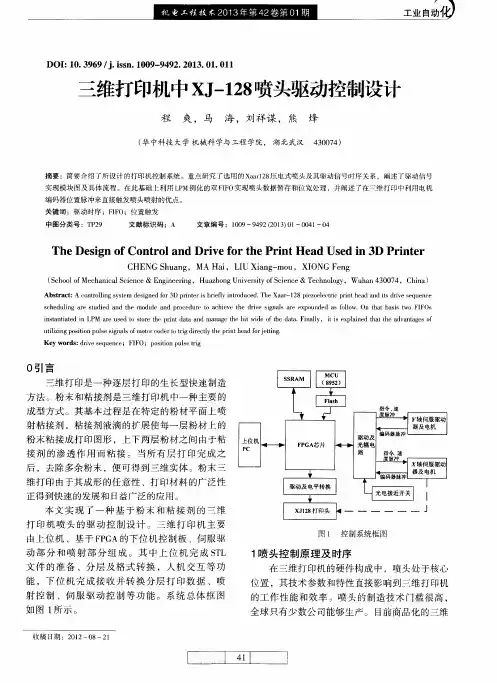
摘要 :简要介绍 了所设计 的打印机控制 系统 。重点研究 了选 用的 X a a r 1 2 8 压 电式 喷头及 其驱动信 号时序关 系 ,阐述了驱动信号 实现模块 图及具体流 程。在此基础上 利用 L P M例化 的双 F I F O 实现喷 头数据暂存和化宽处 理 ,并阐述 了 在 维打 印中利用 电机 编码器位置脉 冲来直接触发 喷头喷射的优点。 关键词 :驱动时序 ;F I F 0 ;位置触 发
粉 末 粘 接 成 打 印 图形 ,上 下 两 层 粉 材 之 间 由于粘
接 剂 的渗透 作用 而粘 接 。当所有 层 打印完 成之 后 ,去除多余 粉末 ,便可得到三维实体 。粉末三 维打 印由于其 成形 的任意性 、打印材料 的广泛性 正 得 到快速 的发展 和 日益 广泛 的应 用 。
Abs t r a c t : A c o n t r o l l i n g s y s t e m d e s i g ne d f o r 3 D p r i n t e r i s b r i e ly f i n t r o d u c e d . T h e Xa a r 一1 2 8 p i e z o e l e c t r i c p r i n t h e a d a n d i t s d iv r e s e q u e n c e s c h e d u l i n g a r e s t u d i e d a n d t he mo d u l e a n d p r o c e d u r e t o a c h i e v e t h e d r i v e s i g n a l s a r e e x p o un d e d a s f o l t o w.On t h a t b a s i s t wo F I F Os i n s t a n t i a t e d i n L PM a r e u s e d t o s t o r e t h e p r i n t d a t a a n d ma n a g e t h e b i t wi d e o f t h e da t a .F i n Nl y, i t i s e x p l a i n e d t h a t t h e a d v a n t a g e s o f
XJ128喷头在WinCE下驱动程序的设计与实现

XJ128喷头在WinCE下驱动程序的设计与实现
王宏文;董苗;梁彦彦
【期刊名称】《计算机测量与控制》
【年(卷),期】2014(22)2
【摘要】针对国内大多喷码机依赖于价格高昂的进口产品,且靠单片机系统控制,具有体积大、操作繁琐等缺点,提出设计了具有便携、人机交互简单、价格低廉等众多优点的喷码机;采用Windows CE嵌入式操作系统作为软件支持,以S3C2440核心板作为硬件支持,通过深入分析相关硬件的工作原理及软件的运行机制,设计出了XJ128喷头与S3C2440核心板的硬件连接和驱动程序的软件实现;通过分析示波器测量出的SPI管脚信号波形,符合XJ128喷头的时序逻辑,实验验证此程序运行稳定,能正确控制喷头,为国内喷码机行业的发展提供了技术性的支持.
【总页数】4页(P620-623)
【作者】王宏文;董苗;梁彦彦
【作者单位】河北工业大学控制科学与工程学院,天津300130;河北工业大学控制科学与工程学院,天津300130;河北工业大学控制科学与工程学院,天津300130【正文语种】中文
【中图分类】TP23
【相关文献】
1.基于WinCE下NDIS小端口驱动程序的设计与实现 [J], 石启国
2.基于WinCE环境的CAN适配卡驱动程序的设计与实现 [J], 杨军波;须文波
3.基于WinCE环境的CAN适配卡驱动程序的设计与实现 [J], 杨军波;须文波
4.基于WinCE环境的CAN总线扩展卡驱动程序的设计与实现 [J], 杨清华
5.WinCE下Mifare射频卡读写模块驱动程序的设计与实现 [J], 魏瑞瑞; 伍岳庆; 史承毅
因版权原因,仅展示原文概要,查看原文内容请购买。
近期报刊部分文章题录
一 一
电气传动 ( 月刊) 2 年第1期 ∞9 0
种 新 的 不平 衡 控 制策 略的 研 究 胡 文 华 等 3 源 逆 变 器 光伏 并 网 控 制策 略 研 究 张 先 飞 等 8 M 硝 量控 制 系统 的精 确 仿 真研 究 杨 明等 1 s矢 4 三 相 一 两相 矩 阵 变换 器 的双 电压合 成 策 略 方 永 丽 等 2 3 删 整 流 器 无 电 网 电压传 感 器 控 制策 略研 究 曹 振 宁 等 2 7 基 于 滑模 电压 控 制 的P 整 流器 研 究 张 志 等 3 嗍 5 种 改进 控 制 方 法 在三 电平 逆 变 器 中的 应 用 谭 王 东等 3 8 基 于 自校 正 的 伺 服 系统 速 度 控 制器 吴 国荣 , 肖磺 4 7 基于偏差解藕矢量控制 的地铁牵引试验台设计 胡文斌等 5 1 重 复 补偿 P D I控制 在 交 流 伺服 系 统 中 应用 詹 习生 ,张 先鹤 5 5 电弧 炉 电极 阻 抗控 制器 的研 究 与应 用 马 岛等 5 9 基 于 无线 数 传 的海 上 采 油 平 台监 控 系 统 魏 克 新 等 6 7 地址 :天 津津 塘路 14 (01o 电话 :028369 7号 3o8 ) 2_4711
器 麦用庄
电气传动 ( 月刊) 2 o年第9 09 期
永磁 同步 电机 无 速 度传 感 器 控 制 综 述 李 永东 ,朱 吴 3 矩 阵变 换 器 一 永磁 同步 电机 调 速 系 统研 究 马 星 河 等 1 1 感应 电机 变增 益 P 速 度控 制 器 的 设 计 盛 洁波 等 1 l 4 基于 滞 环 空 间 矢量 三相 PI整 流 器 的研 究 魏 克新 等 3 1 I f M 3 转 矩 预 测 在三 电平 直接 转 矩 控 制 中 的仿 真 研 究 陈 杰 , 金 德 3 陈 7 模糊 控 制 算法 在 异 步 电机 节 电器 中 的应 用 董 爱 华 , 付 永丽 4 9 基于D P s 的直线感应电机矢量控 制研究 郑惠超等 5 2 无轴承同步磁 阻电机解藕集成控制策略 张汉年,张涛 5 6 包钢 特 钢 分公 司大 棒材 控 制 系 统 改 造方 案 谭 云 等 6 4 热连 轧 层 流冷 却 智 能模 型 的 设 计 与优 化 弥春 霞 , 单传 东 7 1
XAAR-128喷头堵塞现象解析

信息主页留言Email好友复制引用楼主XAAR-128喷头堵塞现象解析在喷绘界最常听到的一句话是“我的喷头堵了” 喷头真的“堵”了吗?要想认定喷头是否堵塞,我们首先得明确“堵塞”这个概念。
如果直接理解的话,喷头堵塞即是喷头喷孔不通了。
实际情况也确实有喷头堵塞现象出现。
这种情况可能与墨水、环境、静电等有关。
为什么呢?这得从喷头堵塞得原因上找答案。
实际上喷头堵塞的原因通常并不是我们所认为的那样是墨水中墨粉颗粒过大造成的。
且不说墨粉颗粒的大小,让我们先了解一下喷头和设备供墨系统的结构来分析一下这种说法正确与否。
现有采用XAAR-128喷头的喷绘设备,普遍配有过虑直径小于10 μ m的过滤器,而喷头中有一层过虑直径小于8 μ m的过虑网。
很显然墨水在正常情况下就算有大一点的颗粒也会被二层过虑虑掉,是不会进入喷头而堵塞喷头的,更何况据本人所知,油墨生产厂家基本上都采用1μ m的过滤器来过虑墨水。
那么为什么会出现喷头堵塞现象呢?原来是因为以前的墨水易产生沉淀。
墨水虽经过了过虑,但在喷头腔内产生的沉淀足以堵塞喷孔。
但现在市面上销售的墨水在这方面已有了很大改进。
所以喷头堵塞的现象也已极少见了。
下面就温湿度、喷绘机的控制系统、静电以及喷头的清洗等方面对喷头和墨水的影响做一下分析。
温湿度的急剧变化对喷头和墨水的影响喷绘机在出厂时各个喷绘机的厂家都会对喷绘设备的使用环境有一个具体的温湿度限定,为什么会有这种限定呢?由于墨水的稳定性决定了喷绘机喷头的使用情况,而墨水的稳定性又是由墨水的粘度、表面张力、挥发性、流动性等因素决定的,而直接影响这些指标的并不完全是生产工艺决定的,储存及使用环境的温湿度也在墨水的正常使用中起到了决定性的作用。
如果高或过低的温度会使墨水粘稠度下降或升高许多,从而打破了墨水原有状态。
致使在喷画过程中出现经常断线甚至喷出来的画面虚散等现象。
另一方面,如果环境湿度过低而温度相对较高会导致墨水挥发性高,墨水易干结在喷头表面形成固化物,影响喷头的正常工作。
基于Sigmoid函数的S型加减速控制方法研究
第35卷第9期2018年9月机㊀㊀电㊀㊀工㊀㊀程JournalofMechanical&ElectricalEngineeringVol.35No.9Sep.2018收稿日期:2018-05-28基金项目:国家重点研发计划资助项目(2016YFD0500603)作者简介:方佳伟(1993-)ꎬ男ꎬ上海人ꎬ硕士研究生ꎬ主要从事嵌入式系统开发㊁机电一体化方面的研究ꎮE ̄mail:fangjiawei1007@163.com通信联系人:蔡锦达ꎬ男ꎬ教授ꎬ硕士生导师ꎮE ̄mail:cjd6309@126.comDOI:10.3969/j.issn.1001-4551.2018.09.006基于Sigmoid函数的S型加减速控制方法研究∗方佳伟1ꎬ蔡锦达2∗ꎬ姚㊀莹2ꎬ张大伟3(1.上海理工大学机械工程学院ꎬ上海200093ꎻ2.上海理工大学出版印刷与艺术设计学院ꎬ上海200093ꎻ3.上海理工大学教育部光学仪器与系统工程中心ꎬ上海200093)摘要:针对机械设备运动的平稳性问题ꎬ提出了基于Sigmoid函数的S型加减速控制方法ꎬ以减小机械设备启停阶段的抖动以及抖动时间ꎮ从位移㊁速度㊁加速度以及加加速度等方面论证了该控制方法的可行性ꎻ采用非等时离散化的时间规划方法对加减速的时间分段进行了优化与改进ꎻ采用时间与速度数组遍历查询的方法进行了程序设计ꎻ通过基于ARM9微控制器的龙门式点样仪进行了实验测试ꎻ利用激光跟踪仪对实验进行了测量ꎮ研究结果表明:基于Sigmoid函数的S型加减速控制方法相比于阶跃信号控制方法可降低机械设备启停阶段62.5%的抖动ꎬ相比于7段加减速控制方法可降低33.3%的抖动时间ꎮ关键词:Sigmoid函数ꎻS型加减速ꎻ时间规划ꎻARM9ꎻ龙门式点样仪中图分类号:TH112.4ꎻTP29㊀㊀㊀㊀文献标志码:A文章编号:1001-4551(2018)09-0933-06S ̄typeaccelerationanddecelerationcontrolmethodbasedonSigmoid ̄functionFANGJia ̄wei1ꎬCAIJin ̄da2ꎬYAOYing2ꎬZHANGDa ̄wei3(1.SchoolofMechanicalEngineeringꎬUniversityofShanghaiforScienceandTechnologyꎬShanghai200093ꎬChinaꎻ2.SchoolofPrintingScienceAndArtisticDesignꎬUniversityofShanghaiforScienceandTechnologyꎬShanghai200093ꎬChinaꎻ3.OpticalinstrumentsandsystemsengineeringresearchcenteroftheMinistryofEducationꎬUniversityofShanghaiforScienceandTechnologyꎬShanghai200093ꎬChina)Abstract:AimingatthemotionstabilityformechanicalequipmentꎬanS ̄shapeaccelerationanddecelerationcontrolmethodbasedonSig ̄moid ̄functionwasproposedtoreducethejitterandjittertimeꎬduringthestartandstopofmechanicalequipment.Thefeasibilityofthecon ̄trolmethodwasdemonstratedfromtheaspectofdisplacementꎬvelocityꎬaccelerationjerkꎬetc.Thetime ̄planningmethodofnon ̄isochronousdiscretizationwasusedtooptimizeandimprovethetime ̄divisionofaccelerationanddeceleration.Programwasdesignedbyusingtimeandspeedarraytraversalandquery.Theexperimentwascarriedoutbythegantry ̄typespottingdevicebasedonARM9microcontrollerꎬandthelasertrackerwasusedformeasurement.TheresultsindicatethatcomparedwithunitstepsignalcontrollingmethodꎬtheS ̄shapeaccelerationanddecelerationcontrollingmethodbasedonSigmoid ̄functioncanreducethejitterduringthestart ̄stopphaseoftheequipmentby62.5%.Comparedwith7 ̄sectionaccelerationanddecelerationcontrollingmethodꎬtheS ̄shapeaccelerationanddecelerationcontrollingmethodbasedonSigmoid ̄functioncanreducethejittertimeduringthestart ̄stopphaseoftheequipmentby33.3%.Keywords:Sigmoid ̄functionꎻS ̄shapeaccelerationanddecelerationꎻtimeplanningmethodꎻARM9ꎻgantry ̄typespottingdevice0㊀引㊀言为减小机械设备在启停阶段的冲击㊁失步㊁超程或振荡ꎬ必须设计专门的加减速控制规律ꎬ使加给电机的输入(脉冲频率或电压)按照这个规律变化ꎬ从而使设备在各种工况下都能快速㊁准确地停留在给定的位置上(这种控制称为加减速控制)ꎮ目前S型加减速控制方法已经被广泛应用于实际工程当中ꎮ文献[1]提出了基于位移的7段加减速方法ꎬ这种方法通过位移求解速度ꎬ通过多项式拟合生成S型曲线ꎬ运算量大ꎬ设备加减速阶段冲击时间长ꎮ本文将提出基于Sigmoid函数的S型加减速控制方法ꎬ从位移㊁速度㊁加速度以及加加速度等方面论证该控制方法的可行性ꎻ采用非等时离散化的时间规划方法对加减速的时间分段做优化与改进ꎻ采用时间与速度数组遍历查询的方法进行程序设计ꎻ通过基于ARM9微控制器的龙门式点样仪进行实验ꎬ利用激光跟踪仪进行测量ꎬ以验证基于Sigmoid函数的S型加减速控制方法的有效性ꎮ1㊀基于Sigmoid函数的S型加减速控制方法㊀㊀设备在启停阶段若未使用加减速ꎬ会产生明显的抖动ꎬ对精度造成影响ꎮ所以在设备启停阶段必须使用加减速来减小抖动ꎮ常见的加减速曲线有直线型加减速㊁指数型加减速和S型加减速[2]ꎮ龙门式点样仪使用S型加减速控制方法来减小启停阶段的抖动ꎮ1.1㊀控制方法的模型分析典型的S型加减速控制方法ꎬ大多使用多项式函数或者分段函数ꎬ函数的表达式为构造函数ꎬ完成S型的拟合ꎬSigmoid函数本身就为平滑的S型曲线ꎬ表达式为:S(x)=11+e-x(1)式中:S Sigmoid函数应变量ꎻx Sigmoid函数自变量ꎮ由于Sigmoid函数关于(0ꎬ0.5)中心对称ꎬ而时间为非负数ꎬ所以将式(1)中的x用时间t-0.5n替换ꎬS用速度v替换ꎬ那么式(1)就转换为速度-时间的函数:v(t)=11+e(t-0.5n)(2)式中:v 设备运动速度ꎻt 设备运动时间ꎻn 加速阶段或者减速阶段完成的时间周期数ꎮ式(2)中ꎬ为了使得设备在最短的时间内ꎬ零点处减小阶跃信号的影响ꎬ并且保证步进电机不出现抱死现象(频率小于250Hz)ꎬ保证加减速末端线性度(斜率小于0.005)ꎬ则须满足:limΔtң1v(0+Δt)-v(0)Δt>4ˑ10-3limΔtң1v(n)-v(n-Δt)Δt<5ˑ10-3ìîíïïïï(3)式中:v 设备运动速度ꎻt 设备运动时间ꎻn 加速阶段或者减速阶段完成的时间周期数ꎮ通过式(3)可以求得n=6ꎮ将式(2)积分可以得到位移d关于时间t的函数式:d(t)=ln(et-6+1)(4)式中:d 设备运动距离ꎻt 设备运动时间ꎮ将式(2)求一阶导数和二阶导数分别可以得到加速度a和加加速度j关于时间t的函数式:a(t)=e-(t-6)(1+e-(t-6))2(5)式中:a 设备运动加速度ꎻt 设备运动时间ꎮj(t)=e-2(t-6)-e-(t-6)(1+e-(t-6))3(6)式中:j 设备运动加加速度ꎻt 设备运动时间ꎮ式(3~6)的函数图像如图1所示ꎮ通过几何法得出ꎬ图1(a)中S型曲线未使用分段函数进行拟合ꎬ直接通过超越函数即可得到S型的曲线ꎮ图1(b)位移-时间图像末端取点可得:当t-6>3ms时ꎬ距离-时间公式可近似为:d(t)=k t(7)式中:d 设备的运动距离ꎻk 匀速运动时的速度ꎻt 设备运动时间ꎮ式(7)证明了该加减速控制方法的末端线性度好ꎬ能够平滑地从加速阶段过渡到匀速阶段ꎮ通过几何法分析图1(c)加速度-时间图像可以得出当t-6=0时ꎬ加速度达到最大值ꎬ即加速度的最大值为:amax=0.25 m(8)式中:amax 加速度最大值ꎻm 达到匀速状态之前ꎬ加速度的最大设定值ꎮ式(8)中表示当m的值取值越大ꎬ加速阶段加速度越大ꎬ会产生步进电机抱死现象[3]ꎬ后文中通过时间分段的非等时离散化设计解决该问题[4]ꎮ439 机㊀㊀电㊀㊀工㊀㊀程第35卷图1㊀基于Sigmoid函数的S型加减速控制方法的函数图像㊀㊀通过解析法ꎬ对式(6)求导可得:djdt=-4e-2(t-6)+e-(t-6)-e-3(t-6)(1+e-(t-6))4(9)式中:j 设备运动加加速度ꎻt 设备运动时间ꎮ式(9)中:当djdt=0时ꎬ可以计算求得ꎬ加加速度的最大值:jmax=0.09623mm/ms3ꎮ加加速度的最大值反应了系统的柔性ꎬ值越大ꎬ则冲击越大ꎻ值越小ꎬ则加减速时间长[5]ꎮ文献[6]中7段加减速的控制方法加速阶段的速度-时间公式:v(t)=vs+12jᶄt2㊀0ɤt<t1ꎬ当t=t1时ꎬv1=vs+12jᶄt21v1+12jᶄt1t㊀t1ɤt<t2ꎬ当t=t2时ꎬv2=v1+jᶄt1(t2-t1)v2+jᶄt1t-12jᶄt2㊀t2ɤt<t3ꎬ当t=t3时ꎬv3=v2+12jᶄt21v3㊀t3ɤt<t4ꎬ当t=t4时ꎬv4=v3ìîíïïïïïïïïïïïïïïïïï(10)式中:v 速度ꎻvs 初速度ꎻjᶄ 加加速度ꎻ0~t1ꎬt2~t3 加速阶段中加速度变化的阶段ꎻt1~t2 加速阶段加速度不变的阶段ꎮ式(10)中ꎬ在两种加减速控制方法的加减速时间相同(t=12ms)的情况下设:vs=0ꎬv4=1mm/msꎬ可得:当t2-t1<1.065ms时ꎬjᶄ>jmax式(10)中ꎬ在两种加减速控制方法的最大加加速度相同(jᶄ=jmax=0.09632mm/ms2)的情况下设:vs=0ꎬv4=1mm/msꎬt2-t1=0ꎬ可得:(t1+t2+t3)min=6.444ms由上结论可知:当7段加减速控制方法与基于Sigmoid型S型加减速控制方法的加减速时间相同时ꎬ7段加减速的匀加速阶段时间必须小于整体时间的1/12ꎮ当7段加减速控制方法与基于Sigmoid型S型加减速控制方法的加加速度最大值相同时ꎬ7段加减速的时间短ꎬ但7段加减速的加加速度为定值ꎬ所以冲击值为常量ꎬ对精度影响大ꎮSigmoid型加减速的最大冲击值为瞬态值ꎬ对精度影响小ꎮ减速阶段与加速阶段对称ꎮ1.2㊀控制方法的时间分段规划通过几何法将图1(a)等时离散化以及非等时离散化后ꎬ如图2所示ꎮ539第9期方佳伟ꎬ等:基于Sigmoid函数的S型加减速控制方法研究图2㊀基于Sigmoid函数的S型加减速的时间离散化散点图㊀㊀通过几何法可知图2(a)中ꎬ当-2<t-6<2时ꎬΔv/Δt的值大于其余时间段ꎮ为使加减速运动更为平滑ꎬ通过式(11)将等时离散化转换成非等时离散化:T(t)=k1 t0<tɤ44+k2 t4<tɤ88+k1 t8<tɤ12ìîíïïï(11)式中:T 等分时间段ꎻt 设备运动时间ꎻk1ꎬk2 非等时分段系数ꎮ式(11)中ꎬ根据需要选择:k1=0.5ꎬk2=0.25ꎬ其结果如图2(b)所示ꎮ通过图2(a)和图2(b)的对比ꎬ可以得出:非等时离散化方法相比于等时离散化所得到的时间分段ꎬ将时间分段从原先的12段等分时间段转换成了16段非等分时间段ꎬ使得Δv/Δt的最大值减小ꎬ运动更加平稳ꎮ2㊀S型加减速的程序设计综合上述分析可知ꎬ对于ARM9嵌入式微控制器的程序设计主要过程是根据外部传入的速度参数以及时间参数计算出步进电机所需要的频率以及改变频率的时间点[7]ꎮ根据图2可知速度参数和时间参数的数量较多ꎬ为了提高程序的执行效率ꎬ本研究采用数组查询的方式设计程序[8]ꎮ2.1㊀时间数组的建立必须先建立时间数组才能够通过时间数组建立速度数组ꎮ根据外部传参分段数n㊁加速时间T㊁非等时分段系数k1ꎬk2ꎬ通过图2(b)以及式(11)可以设计出求时间数组time[n]的流程图ꎬ如图3所示ꎮ图3㊀时间数组规划流程图通过图3计算得出时间数组之后ꎬ可以迅速遍历数组得到数组中的值进行判断以及运算ꎮ2.2㊀速度数组的建立与运动控制流程步进电机由脉冲信号进行控制的ꎬARM9嵌入式微控制器有两种脉冲控制模式ꎬ一种是通过PWM生成波形ꎬ另一种是通过对GPIO的控制输出波形[9]ꎮ两种方式的原理均为重载定时器中TCNT寄存器的值来改变脉冲的频率以获得所需步进电机的转速[10]ꎮ根据外部传参速度V以及2.1节求解出的时间数组ꎬ求解出速度数组v[n]ꎬ并通过ARM9控制器的脉冲生成原理设计整体控制流程ꎬ如图4所示ꎮ基于Sigmoid函数的S型加减速控制方法是超越函数ꎬ非普通多项式函数ꎬ计算成本高ꎬ无法在运动的同时计算所需数值ꎬ所以必须事先完成相关数值计算ꎮ在计算机中ꎬ通过数组形式对数值进行存放㊁遍历ꎬ此种方法速度快㊁效率高ꎬ是一种高效的S型加减速处理方法[11 ̄12]ꎮ如图4所示ꎬ基于Sigmoid函数的S型加减速控制方法的时间离散化可通过Timer1定时器的定时时间time1确定ꎬ脉冲发生的频率通过Timer2定时器TCNT2进行重装载ꎮ其减速阶段与加速阶段对称ꎮ639 机㊀㊀电㊀㊀工㊀㊀程第35卷图4㊀速度数组建立及控制流程图3㊀实验及结果分析本文使用龙门式生物芯片点样仪作为实验设备ꎮ生物芯片对于点样精度的要求高ꎬ所以生物芯片的生产设备在精度上要优于普通设备ꎬ且步进电机启停阶段的抖动会影响设备精度[13]ꎮ因此本研究利用激光跟踪仪对设备启停阶段的抖动进行测量ꎬ验证基于Sigmoid函数的S型加减速控制方法的有效性ꎮ3.1㊀实验设备龙门式点样仪的机械系统主要由点样仪机械平台㊁点样基质工作平台组成ꎬ如图5所示ꎮ图5㊀龙门式点样仪装置图5中龙门式点样仪机械平台采用托盘固定的龙门式直角坐标结构ꎮX轴的两根支撑导轨设计在龙门的两侧ꎬX轴滑块在两根导轨上作直线运动ꎬY轴滑块沿龙门方向作Y向运动ꎬ点样仪的点样喷头模块固定在Z轴上ꎬ可以在X-Y平面内运动ꎬ也能在Z轴方向上实现升降ꎮ这种方案以刚度㊁强度都较大的两侧固定支撑导轨作为连接两个运动机构的桥梁ꎬ将点样工作区域置于X向两根支撑导轨之间ꎬ既能保障机械结构的刚度㊁精度和速度ꎬ又合理利用空间ꎮ由于托盘固定不动ꎬ芯片基质不会发生移动影响点样精度ꎮ本研究利用APIT3激光跟踪仪对实验设备精度进行测量ꎮ激光跟踪仪可以在短时间内采集多个样点进行误差分析ꎮ3.2㊀实验结果分析本文对龙门式点样仪使用基于Sigmoid函数的S型加减速控制方法的运动控制与使用阶跃信号的控制方法㊁使用7段加减速控制方法进行对比实验ꎬ其实验结果如图6所示ꎮ图6㊀实验结果图6(a)中采用了基于Sigmoid函数的加减速控制算法之后ꎬ启停动阶段产生最大跟踪误差小于0.045mmꎬ持续的时间短ꎮ运动开始时ꎬ由于在加速或减速阶段的加加速度的绝对值有两处最大处ꎬ测量结果在加减速阶段各出现两个跟踪误差峰值ꎮ图6(b)中可得:使用阶跃信号控制算法时ꎬ启动阶段速度突变大ꎬ加速度以及加加速度大ꎬ产生0.12mm的跟踪误差ꎬ持续的时间短ꎮ图6(c)中可得:使用7段加减速控制算法时ꎬ启停动阶段产生最大跟踪误差小于0.045mmꎬ持续时间长ꎮ由于激光测量仪动态跟踪性能好ꎬ其跟踪误差可作为判别设备启停阶段抖动的依据ꎮ739 第9期方佳伟ꎬ等:基于Sigmoid函数的S型加减速控制方法研究实验结果表明:使用基于Sigmoid函数的S型加减速控制方法ꎬ利用激光跟踪仪采集的点的抖动均小于0.045mm并且持续的时间短ꎻ使用阶跃信号控制方法的抖动的最大为0.12mmꎬ持续时间短ꎻ使用7段加减速控制方法的抖动均小于0.045mmꎬ持续时间长ꎮ所以基于Sigmoid函数的加减速控制方法相比于阶跃信号的控制方法可降低设备启停阶段62.5%的抖动ꎬ基于Sigmoid函数的加减速控制方法相比于7段加减速控制方法可降低设备启停阶段33.3%的抖动时间ꎮ4㊀结束语本研究提出了基于Sigmoid函数的S型加减速控制方法ꎬ并分析了该控制方法的位移㊁速度㊁加速度以及加加速度与时间的关系ꎬ论证了该控制方法的可行性ꎻ对加减速的时间分段方法做了优化与改进ꎬ论证了非等时离散化的时间规划方法的有效性ꎬ并采用时间与速度数组遍历查询的方法进行程序设计ꎻ通过基于ARM9微控制器的龙门式点样仪进行了实验ꎬ利用激光跟踪仪进行了测量ꎮ实验结果表明:基于Sigmoid函数的S型加减速控制方法要优于阶跃信号的控制方法以及7段加减速控制方法ꎬ这为以后的研究提供了重要参考依据ꎮ参考文献(References):[1]㊀许良元ꎬ桂贵生ꎬ彭丹丹.高速加工中的加减速控制[J].CAD/CAM与制造业信息化ꎬ2005(9):66 ̄67. [2]㊀蔡锦达ꎬ郭振云ꎬ许㊀智.基于Cortex ̄M3的S型加减速[J].控制工程ꎬ2016ꎬ22(2):207 ̄210[3]㊀ROUChi ̄weiꎬSHIHCLꎬLEEWY.PlanningS ̄curvesinthecoordinatedPTPmotionofmultiple ̄axismachinesundervelocityacceleractionandjerkconstrains[J].JournaloftheChineseInstituteofElectricalEngineeringꎬ2003ꎬ10(3):221 ̄234[4]㊀赵㊀巍ꎬ王太勇ꎬ万淑敏.基于NURBS曲线加减速控制方法研究[J].中国机械工程ꎬ2006ꎬ17(1):1 ̄3. [5]㊀潘海鸿ꎬ杨㊀微ꎬ陈㊀琳ꎬ等.全程S曲线加减速控制的自适应分段NURBS曲线插补算法[J].中国机械工程ꎬ2010ꎬ21(2):190 ̄195[6]㊀郭新贵ꎬ李从心.S曲线加减速算法研究[J].机床与液压ꎬ2002(5):60 ̄62[7]㊀杨亮亮ꎬ许守金ꎬ史伟民ꎬ等.始末速度不为零的S型加减速时间规划算法研究[J].机械工程学报ꎬ2016ꎬ52(23):200 ̄206[8]㊀王㊀勇ꎬ王㊀伟ꎬ杨文涛.步进电机升降速曲线控制系统设计及其应用[J].控制工程ꎬ2008ꎬ15(5):556 ̄559[9]㊀MUHHꎬZHOUYF.Profilegenerationalgorithmandim ̄plementationforhighaccuracymotion[C].Proceedingsofthe2006IEEEInternationalConferenceonRoboticsandBi ̄omineticsꎬKunming:IEEEꎬ2006.[10]㊀ZHOULꎬMISAMAEA.Vibrationsuppressioncontrolprofilegenerationwithbothaccelerationandvelocitycon ̄straints[C].ProceedingsoftheAmericanControlConfer ̄enceꎬPortland:IEEEꎬ2005.[11]㊀刘宝志.步进电机的精确控制方法研究[D].济南:山东大学计算机学院ꎬ2010.[12]㊀李玉顺ꎬ马文彬ꎬ吕明亮ꎬ等.数字阀步进电机异常反转机理分析[J].液压气动与密封ꎬ2018(2):9 ̄12. [13]㊀MECKLPHꎬARESTIDESPB.Optimizedcurveofmotionprofilesforminimumresidualvibration[C].ProceedingsoftheAmericanControlConferenceꎬPhiladelphia:IEEEꎬ1998.[编辑:周昱晨]本文引用格式:方佳伟ꎬ蔡锦达ꎬ姚㊀莹ꎬ等.基于Sigmoid函数的S型加减速控制方法研究[J].机电工程ꎬ2018ꎬ35(9):933-938.FANGJia ̄weiꎬCAIJin ̄daꎬYAOYingꎬetal.S ̄typeaccelerationanddecelerationcontrolmethodbasedonSigmoid ̄function[J].JournalofMechanical&Elec ̄tricalEngineeringꎬ2018ꎬ35(9):933-938.«机电工程»杂志:http://www.meem.com.cn 839 机㊀㊀电㊀㊀工㊀㊀程第35卷。
基于嵌入式工业触摸屏的提花横移控制系统
基于嵌入式工业触摸屏的提花横移控制系统蔡锦达;黄帅【摘要】文中介绍了基于嵌入式工业触摸屏的提花横移控制系统的控制原理、系统组成、硬件和软件的设计.硬件主要由工业触摸屏和伺服系统组成,其中工业触摸屏采用嵌入式技术,以S3C2416 ARM9芯片为核心,集成了输入输出口,是功能丰富的一体控制器.软件由触摸屏人机界面和底层程序构成,分别由HMI软件和ADS1.2应用软件设计完成.实际应用表明:系统自动化程度高、人机交互性好、可靠性高.【期刊名称】《仪表技术与传感器》【年(卷),期】2014(000)008【总页数】4页(P70-73)【关键词】触摸屏;嵌入式;ARM9;横移控制;伺服控制【作者】蔡锦达;黄帅【作者单位】上海理工大学机械工程学院,上海200093;上海理工大学机械工程学院,上海200093【正文语种】中文【中图分类】TP2730 引言提花是地毯生产中的一道重要工序,由于我国地毯工业起步较晚,多数地毯生产装备依赖进口,制约了地毯工业的发展,研发新技术和新产品重要而紧迫。
提花横移控制系统是地毯生产装备的重要组成部分,在传统的技术和生产过程中,织针或底布的横动是通过凸轮机构来实现的。
为提升生产效率和自动化水平,开始采用伺服控制技术。
在运动控制方案中,多数设备采用工控机和运动控制卡对伺服系统进行控制。
工控机运行稳定,但成本较高。
文中提出将以ARM9为内核的工业触摸屏运用到横移控制系统中,对原本由机械装置实现相关功能的设备进行改造,提高其自动化控制程度及可靠性和稳定性。
工业触摸屏的嵌入式硬件系统结构精简、内核小、成本低,能保证程序执行的实时性和可靠性,应用前景广阔。
1 提花横移控制原理及要求提花横移在具体操作中一般分为两种:底布的横移;织针的横移。
文中介绍的控制系统采用伺服驱动技术控制底布的横移,织针由主轴带动做上下垂直运动。
控制系统的工作流程是:横移伺服电机驱动滚珠丝杠带动底布进行横向移动,完成底布额定长度的横移运动后,纵移伺服电机通过减速箱驱动一滚子带动底布纵向移动一距离,纵向移动完成后,横移伺服电机驱动滚珠丝杠带动底布做反向横移,如此往复运动,其工作示意图如图1所示。
STM32控制的智能辅助植物培育机器人
S T M 32控制的智能辅助植物培育机器人*张程,何超盛,陈启航,徐祯基(吉林大学珠海学院,珠海519041)*基金项目:广东省本科高校高等教育教学改革项目(2017008);广东省大学生创新创业训练计划项目(201713684006);吉林大学珠海学院创新能力培育工程项目(2017X J C Q 010);吉林大学珠海学院教学质量工程项目(Z L G C 20170701)㊂摘要:设计了一种基于S TM 32的智能辅助植物培育履带式移动机器人,能够自动检测土壤电导率㊁土壤湿度及光照等植物培育关键参数并实时显示,自动喷洒浇灌用水和营养液,以达到智能辅助植物生长的功能㊂主要介绍了移动机器人的系统设计及功能实现,包括S TM 32控制端设计㊁电机驱动设计㊁多传感器检测设计㊁机械臂作业设计及无线远程控制设计等并完成实物设计,具有一定的科学性及可行性㊂关键词:移动机器人;S TM 32;多传感器中图分类号:T P 242 文献标识码:AI n t e l l i g e n t A u x i l i a r y Pl a n t C u l t u r e R o b o t B a s e d o n S T M 32Z h a n g C h e n g ,H e C h a o s h e n g ,C h e n Q i h a n g ,X u Z h e n ji (Z h u h a i C o l l e g e ,J i l i n U n i v e r s i t y,Z h u h a i 519041,C h i n a )A b s t r a c t :I n t h e p a p e r ,a d e s i g n o f t r a c k e d m o b i l e r o b o t f o r i n t e l l i g e n t a u x i l i a r y pl a n t c u l t i v a t i o n b a s e d o n S TM 32i s i n t r o d u c e d .I t c a n d e -t e c t t h e s o i l c o n d u c t i v i t y ,s o i l m o i s t u r e a n d l i g h t p l a n t c u l t i v a t i o n o f k e y p a r a m e t e r s a u t o m a t i c a l l y a n d r e a l -t i m e d i s p l a y ,a n d c a n s p r a yi r -r i g a t i o n w a t e r a n d n u t r i e n t s o l u t i o n a u t o m a t i c a l l y i n o r d e r t o a c h i e v e t h e i n t e l l i g e n t a u x i l i a r y p l a n t g r o w t h f u n c t i o n .T h e s y s t e m d e s i gn a n d f u n c t i o n r e a l i z a t i o n o f t h e m o b i l e r o b o t a r e i n t r o d u c e d ,i n c l u d i n g S TM 32c o n t r o l t e r m i n a l d e s i g n ,m o t o r d r i v e d e s i g n ,m u l t i -s e n s o r s d e s i g n ,m a n i p u l a t o r d e s i g n a n d w i r e l e s s r e m o t e c o n t r o l d e s i gn .I t i s s c i e n t i f i c a n d f e a s i b l e .K e y wo r d s :m o b i l e r o b o t ;S TM 32;m u l t i -s e n s o r 引 言随着人们对于观赏性植物的需求日益增长,园林植物培育逐渐呈现蓬勃发展的姿态,并逐步向着专业化㊁自动化㊁智能化的方向发展[1]㊂传统的培育方式依赖于人工作业,极易由于培育人员的经验不足或人为疏忽造成植物培育不当,且由于人工费用的限制难以扩大生产[1-2]㊂目前,机器人行业飞速发展,将机器人技术应用至园林培育领域,可以避免上述弊端,达到园林培育的高标准化并提高产量,以促进现代园林培育行业的进一步发展㊂本文设计了一种基于S T M 32的智能辅助植物培育履带式移动机器人,以常见的花卉植物培育研究为例,自动检测植物培育关键参数并实时显示,自动喷洒浇灌用水和营养液进行科学培育㊂该机器人系统实现了智能辅助植物培育功能,为机器人技术应用于园林培育行业提供了可行性技术方案㊂1 系统组成及结构设计1.1 系统组成本系统由S TM 32控制器㊁多轴机械臂㊁履带式移动底盘㊁多传感器组及无线传输模块等部分组成㊂系统总体结构如图1所示㊂图1 系统总体结构本系统选择以C o r t e x -M 3为内核的S TM 32F 1控制器作为主控制芯片,其具有外设资源多㊁浮点运算快㊁运算速度快㊁超快数据传送㊁多定时器和通信接口等优点[3-4]㊂控制器根据既定模式及无线传输模块所发出的指令,输出P WM 波以控制电机,实现移动底盘在任意方向上的自由移动㊂多传感器组精确测量出目标植物的各项植物培育关键参数并显示,再将检测数据传送至S TM 32控制器,控制器根据数据发送指令驱动机械臂作业,进行喷洒浇灌用水和营养液㊂1.2 多轴机械臂设计机械臂是系统的主要执行机构,通过对其舵机的控制实现机械臂的姿态及运动控制㊂本系统采用数字舵机MG 995,相比传统的模拟舵机,数字舵机内嵌M C U 微控制器,反应速度更快㊁无反应区范围小㊁定位精度高㊁抗干扰能力强[5]㊂机械臂末端载有土壤电导率传感器和土壤湿度传感器,通过驱动机械臂插入至土壤,以达到测量植物土壤相关数据的功能㊂此外,在机械臂上固定软水管,用于喷洒浇灌用水和营养液㊂机器人进行培育作业时,首先移动机械臂至目标植物,检测土壤数据,以土壤湿度为例,当检测到植物土壤湿度低于设计最低阈值时,控制器控制继电器和水泵,喷出浇灌用水提高土壤湿度㊂1.3 多传感器模块设计为辅助植物的科学生长,并随时获取植物的生长状态,系统设计载有多传感器组,包括土壤电导率传感器㊁土壤湿度传感器㊁光照传感器㊁C O 2传感器㊁光电传感器㊁空气温湿度传感器㊁超声波传感器和红外传感器等㊂以土壤电导率指标为例分析,其目的是获取植物的含盐量参数,是植物培育中的一项非常重要指标㊂土壤浸出液中各种盐类一般以离子的形式存在,总盐量也可以表示为土壤浸出液中各种阳离子的量和各种阴离子的量之和,故可以通过测量土壤的电导率反映出植物混合盐的含量㊂在实际检测中,电导率与盐分大致呈线性关系,以温度25ħ为基准,其比例关系为:E c =K ㊃S a (1)其中,E c 为电导率(μs /c m ),S a 为盐度(m g /l ),K 为比例系数(s ㊃m 2/k g),取值范围为0.055~0.075㊂在其它温度下,则需加以校正,即温度每变化1ħ,其含盐量大约变化1.5~2%㊂在温度高于25ħ时用负值,温度低于25ħ时用正值,求盐度公式如下:S a =1KE c (1+ξ)(2)其中ξ为校正系数,ξ=k (25-T ),k =1.5~2%㊂据此可根据电导率估算盐分㊂利用土壤电导率传感器测量土壤电导率㊁温度的换算关系如表1所列(电压输出范围为0~2V )㊂表1 土壤电导率㊁温度的换算关系表参 数范 围换算关系温度-40~80ħ温度=60.0ˑ电压-40电导率0~5000μs /c m电导率=2500ˑ电压1.4 无线通信设计本系统的无线通信链路如图2所示,用于移动机器人手动模式作业下的遥控操作㊂采用P S 2无线操作方式,其具有传输速度快㊁操作简单的优点㊂通过操控P S 2的控制键,发射指令到信号接收模块,该接收模块再与控制器相通信,以实现机器人的移动㊁浇灌和检测等功能㊂图2 无线通信链路1.5 喷灌及监测设计喷灌装置位于机器人底板上,在机械臂上固定软水管,用于喷洒浇灌用水和营养液㊂通过控制舵机㊁继电器和水泵实现喷洒功能㊂系统侧位搭载了光电传感器,在机器人移动过程中,可以检测到花盆位置并自动停住进行作业㊂此外,机器人上载有摄像头和W i F i 模块,可以通过A n d r o i d 手机端A P P 实时观测植物[6]㊂2 作业方式及运动控制设计2.1 作业方式设计本系统实现自动和手动两种作业方式,系统工作流程如图3所示㊂在自动模式下,机器人按照预定的工作循迹自动行驶,根据光电传感器检测的植物位置信息自动前进或停止,在工作点位置进行植物生长信息的自动检测,并根据测量结果驱动电机和机械臂上的舵机,完成作业任务㊂当机器人在起始点位置时候,启动自动模式,向着工作点1位置行驶㊂到达工作点1位置时,通过传感器感应到花盆的位置,机器人自动停下,插入传感器检测并判断是否需要喷洒水和营养液,完成任务后往工作点2位置行驶,进入下一个任务目标继续工作,依次循环㊂在手动模式下,工作人员可以通过无线传输,将控制信号发送至机器人驱动电机和舵机,完成移动机器人的运动状态㊁检测显示及喷灌培育等作业操作㊂2.2 运动控制设计本系统采用履带式移动底盘方式实现机器人的移动,通过S TM 32输出P WM 波控制电机和舵机[7-8],调节左右两个电机的正反转带动履带的转动,以带动底盘移动㊂在机械臂控制方面,通过对舵机的控制实现机械臂的姿态及图3 工作流程示意图运动控制㊂通常控制器直接输出的电流较小,无法直接驱动电机和舵机,故采用电机驱动模块L 298N 以放大电流,加强单片机驱动负载的能力,其优点在于有过电流保护功能,当出现电机卡死时,可以保护电路和电机㊂3 数据采样及通信设计3.1 采样算法设计为提高数据获取的准确性,本系统采用两种数字滤波算法:温湿度数据采用限幅滤波法(程序判断滤波法)㊁土壤电导率A /D 转换采用中位值滤波法[9]㊂其中,温湿度数据采用限幅滤波法的基本思路是:确定两次采样允许的最大偏差值(设e r r o r _A D ),每次检测到新值时进行判断,如果本次值与上次值之差v a l u e _n e w-v a l u e ɤe r r o r _A D ,则本次值有效,如果本次值与上次值之差v a l u e _n e w-v a l u e >e r r o r _A D ,则本次值无效,放弃本次值,取上次值代替本次值㊂该算法的优点是能有效克服因偶然因素引起的脉冲干扰㊂土壤电导率检测的中位值滤波法的基本思路是:连续采样N _A D 次(N _A D 取奇数),将N _A D 次采样值按大小排列,取中间值为本次有效值㊂该算法的优点是能有效克服因偶然因素引起的波动干扰,对温度㊁液位等变化缓慢的被测参数有良好的滤波效果㊂相应程序设计如下:#d e f i n e N _A D 11c h a r f i l t e r(){ c h a r v a l u e _b u f [N _A D ]; c h a r c o u n t ,i ,j ,t e m p; f o r {c o u n t =0;c o u n t <N _A D ;c o u n t ++} {v a l u e _b u f [c o u n t ]=g e t _a d (); d e l a y();}f o r (j =0;j <N _A D-1;j ++){ f o r (i =0;i <N _A D-j;i ++){ i f (v a l u e _b u f [i ]>v a l u e _b u f [i +1]){ t e m p=v a l u e _b u f [i ]; v a l u e _b u f [i ]=v a l u e _b u f [i +1]; v a l u e _b u f [i +1]=t e m p;}}}r e t u r n v a l u e [(N _A D-1)/2]}3.2 无线通信设计本系统的无线通信功能设计主要考虑通信控制端和S TM 32之间的通信链路[10],具体通信流程如图4所示,S TM 32控制器和P S 2控制端首先创建连接模式,然后控制器处于等待接收的状态,即等待控制端发出连接请求,在其接收到控制端的连接请求后,S TM 32响应并与之连接,进入数据接收模式并判断接收请求的状态,之后进行控制端发送数据和S TM 32接收数据之间的交互,根据控制数据,由S TM 32执行相应的控制程序㊂图4 通信流程图4 植物培育机器人系统实现根据上述设计,实现智能辅助植物培育履带式移动机器人系统的实物如图5所示,主要包括机械臂㊁控制器㊁履带式底盘㊁无线模块㊁摄像头和多传感器组等部分㊂图5 系统实物图实际作业情况如图6所示㊂机器人移动过程中,如检测到花盆会自动停下,图6为机器人自动检测到目标点1的花盆并停下检测,机械臂带动土壤湿度传感器和土壤电导率传感器插入土壤中以检测相关数据,当实测值低于设定值时,通过水泵和导管进行喷洒用水或营养液㊂该目标点1的任务执行完毕后,机器人收回机械臂,继续行驶至下一目标点2继续作业,并以此方式逐一完成全部目标点作业㊂系统搭载摄像头,通过A n d r o i d 手机端A P P 可以实时监测机械臂工作过程,通过P S 2控制端可以远距离人工控制机器人实施作业㊂通过系统实际测试及调整后,能够完成上述园林培育作业任务要求㊂图6 实际作业情况图结 语本文从对利用机器人技术改进植物培育的角度出发,设计了基于S TM 32控制器的智能辅助植物培育机器人㊂通过控制器与多轴机械臂㊁多传感器组㊁无线遥控端及继电器等实时配合,达到可在作业区间移动㊁测量土壤数值㊁喷灌用水及营养液和遥控监测等功能㊂实物设计及调试过程以简单盆栽为目标进行,在实际应用时,还应考虑花卉㊁花盆等的种类及大小不同,以此调整机械臂插入土壤的深度㊂本设计方案可以运用于各种植物培育的实践中,降低了人工培育成本,有助于提高花卉培育过程的标准化,具有一定的科学性及可行性㊂参考文献[1]毕志兼.广东花卉产业发展现状及应对策略分析[D ].南宁:广西大学,2012.[2]童琥.园林花卉种植与设计探讨[J ].绿色科技,2015(9):107108.[3]周江.S TM 32单片机原理及硬件电路设计研究[J ].数字技术与应用,2015(11):1.[4]L i u P X ,C h e n Y J ,J i a n g B H ,e t a l .D e s i gn o f T h e D a t a A c -q u i s i t i o n S ys t e m B a s e d o n S TM 32[C ]//I n t e r n a t i o n a l C o n f e r -e n c e o n C o m p u t a t i o n a l S c i e n c e a n d E n g i n e e r i n g,2016.[5]张祥,蔡景,林海彬,等.基于S TM 32的温湿度监测系统设计[J ].中国仪器仪表,2013(7):6265.[6]闫晓俊.基于S TM 32的W I F I 视频传输的研究与设计[D ].太原:中北大学,2016.[7]J i n H ,S u n X ,J i n H ,e t a l .D e s i gn o f t h e B r u s h l e s s D C M o t o r D r i v i n g S y s t e m B a s e d o n S TM 32[J ].O p e n A c c e s s L i b r a r yJ o u r n a l ,2017,4(6):3703.[8]周永龙,雷金奎.基于S TM 32的数字舵机控制系统的设计[J ].计算机测量与控制,2011,19(1):6668.[9]杜佳良,丁亚东,赵俊杰.基于S TM 32的A D 采集与S D 卡数据存储[J ].电脑知识与技术,2016,12(12):235237.[10]刘磊,孙晓菲,张煜.基于S TM 32的可遥控智能跟随小车设计[J ].电子测量技术,2015(6):3133.张程(讲师),主要研究方向为机器人控制系统㊂(责任编辑:薛士然 收稿日期:2018-04-17)e 络盟供应教学开发套件助力青少年编码教育e 络盟宣布推出一系列开发套件和支持服务,以帮助年轻人学习基本的编码技能,培养下一代数字工程师㊂该系列开发套件涵盖全球最丰富的教育辅助工具之一,专为培养未来编码员和应用开发人员,其中包括C o d e B u g ㊁B B C m i c r o :b i t ㊁R a s p b e r r y Pi 和新发布的A r d u i n o C T C 101课堂套件等产品㊂C o d e B u g 是面向7+岁学生的小型编码器㊂C o d e B u g 拥有酷似瓢虫的外形,提供了一种非常有趣且极具吸引力的交互式设备开发方式㊂该器件包含25个L E D 灯㊁2个控制按钮和6条腿 ,可用于连接鳄鱼夹㊁香蕉插头甚至进行缝制㊂B B C m i c r o :b i t 适合11+岁的学生使用㊂尺寸为4厘米ˑ5厘米,设计有趣且易于使用,有多种颜色可选㊂尽管B B C m i c r o:b i t 比C o d e B u g 具有更丰富的功能,例如运动检测㊁内置指南针和蓝牙技术等,学生仍然无需具备任何计算知识就能像使用C o d e -B u g 一样使用BB C m i c r o :b i t 来编写代码㊂B B C m i c r o :b i t 的这些丰富功能可让青少年编码人员接触周边世界现有的技术,从而进一步挑战并提升他们的技能水平㊂e 络盟最近还推出了多款B B C m i c r o :b i t 扩展板,以支持编码学习并增加其趣味性㊂这些扩展板包括m i :n o d e 和M B I TW E A R I T 开发套件,前者旨在向青少年传授物联网架构的基础知识,因为互联性已成为他们日常生活的一部分;后者是m i c r o :b i t通用外壳,专门用于开发针对腕带㊁钥匙环或挂绳的移动应用㊂。
基于STM32的点位运动控制器设计
0 引 言
运动控制技 术是在 电机驱 动技 术研究 的基 础上 ,随
控制器非常适合用来作为点位运动控制器 。 1 硬 件 设 计
点 位运动 控 制 器 ( 简称 控 制 器 ) 主要 完 成 的 功能
着科学技术 的发展而形 成 的一 门综合性 多学 科 的交 叉技