
渐开线齿轮无侧隙啮合方程推导
需要的公式: 任意圆齿厚: si s 任意圆齿距: pi 分度圆齿厚: s
p
2
ri 2ri(inv i inv ) r
p cos m cos cos i cos i
2xm tan
m
2
2xm tan
则任意圆齿槽宽:
因为 s1, (
, e2
m
2
2x 1m tan )
cos cos mz1 (inv , inv ) , cos i cos
m cos m cos cos ( 2x 2 m tan ) mz 2 (inv , inv ) , , 2 cos i cos cos
化简得无侧隙啮合方程:
inv
2 x 1 x 2 ) tan ( inv , z1 z 2
ei
,故任意圆齿槽宽为:
m cos m cos cos ( 2xm tan ) mz (inv i inv ) cos i 2 cos i cos i
无侧隙啮合的条件是: 齿轮 1 的节圆齿厚等于齿轮 2 的节圆齿槽宽;齿轮 1 的节圆齿槽宽
, , 等于齿轮 2 的节圆齿厚。即: s1, e2 或者 s2 e1,
ei pi si
m cos r s i 2ri(inv i inv ) cos i r
m cos m r ( 2xm tan ) i 2ri(inv i inv ) cos i 2 r
又: ri cos i r cos
代
(
入
条
件
中
即
可
求
得
:
m
2
2x 1m tan )
cos cos mz 1 (inv , inv ) , cos i cos
Байду номын сангаас
m cos m cos cos ( 2x 2 m tan ) mz 2 (inv , inv ) , , 2 cos i cos cos
渐开线直齿圆柱齿轮啮合传动设计

1 设计应满足的条件1. 正确啮合条件一对渐开线齿廓能保证定传动比传动,但这并不表明任意两个渐开线齿轮都能搭配起来正确啮合传动。
为了正确啮合,还必须满足一定的条件。
图示一对渐开线齿轮同时有两对齿参加啮合,两轮齿工作侧齿廓的啮合点分别为K和K'。
为了保证定传动比,两啮合点K和K'必须同时落在啮合线N1N2上;否则,将出现卡死或冲击的现象。
这一条件可以表述为。
和分别为齿轮1和齿轮2相邻同侧齿廓沿公法线上的距离,称为法向齿距,用pn1、pn2表示。
因此,一对齿轮实现定传动比传的正确啮合件为两轮的法向齿距相等。
又由渐开线性质可知,齿轮法向齿距与基圆齿距相等,则该条件又可表述为两轮的基圆齿距相等,即将和代入上式得式中m1、m2和α1、α2分别为两轮的模数和压力角。
由于齿轮的模数和压力角都已标准化,要使上式成立,可以取来保证两轮的法向齿距相等。
因此,渐开线直齿圆柱齿轮的正确啮合条件最终表述为:两轮的模数和压力角分别相等。
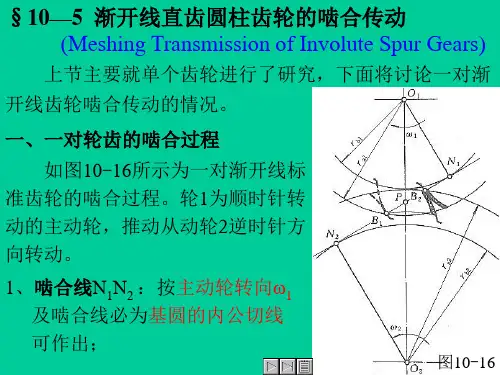
2. 连续传动的条件(1)啮合传动过程齿轮传动是通过其轮齿交替啮合而实现的。
图所示为一对轮齿的啮合过程。
主动轮1顺时针方向转动,推动从动轮2作逆时针方向转动。
一对轮齿的开始啮合点是从动轮齿顶圆η2与啮合线N1N2的交点B2,这时主动轮的齿根与从动轮的齿顶接触,两轮齿进入啮合。
随着啮合传动的进行,两齿廓的啮合点将沿着啮合线向左下方移动。
一直到主动轮的齿顶圆η1与啮合线的交点B1,主动轮的齿顶与从动轮的齿根即将脱离接触,两轮齿结束啮合,B1点为终止啮合点。
线段为啮合点的实际轨迹,称为实际啮合线段。
当两轮齿顶圆加大时,点B1、B2分别趋于点N1、N2,实际啮合线段将加长。
但因基圆内无渐开线,故点B1、B2不会超过点N1、N2,点N1、N2称为极限啮合点。
线段是理论上最长的实际啮合线段,称为理论啮合线段。
2)连续传动条件连续传动条件为保证齿轮定传动比传动的连续性,仅具备两轮的基圆齿距相等的条件是不够的,还必须满足≥Pb。
§10—5渐开线直齿圆柱齿轮的啮合传动
3、啮合角α′ 、啮合角 齿轮传动的啮合角 啮合角:是指啮合线N1N2与两节圆公切线 啮合角 tt之间所夹的锐角。它的大小标志着啮合线的倾斜程度。 啮合角恒等于节圆的 压力角,统一用α′表示 。 在图上常用∠N1O1P和 ∠N2O2P来度量,即: ∠N1O1P=∠N2O2P=α′。 cosα′= rb1/r1′= rb2 /r2′ 标准安装时: 标准安装时: r′= r ,△=0 , α′=α,a′= a
图10-12
pb1= pb2 ∴πm1 cosα1=πm2 cosα2 ∴ m1 cosα1= m2 cosα2 式中m1 、m2 和α1、α2分别为 两轮的模数和压力角。 ∵ 模数和压力角都是标准值,不 能任意选取,所以要满足上式, 必须使: m1 = m2 = m,α1=α2=α ∴ 渐开线齿轮正确啮合的条件 正确啮合的条件是:两 正确啮合的条件 轮的模数和压力角应分别相等。 ◆ 传动比:i12=ω1 /ω2= r2′/r1′= rb2/ rb1 = r2 cosα2 / r1 cosα1= r2 / r1=m2z2/m1z1=z2/z1
5、分析讨论——重合度与齿轮基本参数之间的关系 、分析讨论 εα= [z1(tgαa1 - tgα′) ± z2 (tgαa2 - tgα′)] /(2π) 1)εα与m无直接关系; 2)z↑→εα↑(∵ z↑→ r↑→ra ↑→ B1B2↑→εα ↑) z→∞时,εα →εαmax=1.982 3)ha *↑→ ra ↑→αa↑→εα↑; 4)a′↑→α′↑→εα ↓。 例题10-1,P185——自学。
1、标准安装: 、标准安装 齿轮的分度圆与齿条的分度线相切。 此时齿轮的节圆与分度圆重合,齿条的节线与分度线 重合。则: r1′= r1,α′=α
2、非标准安装: 、非标准安装: 齿条沿径向线O1P 远离齿轮。 ∵ 不论齿条沿径向线 O1P如何移动,齿条的 直线齿廓总是平行于 原始位置时的齿廓, 并且啮合线N1N2始终 垂直于齿条的齿廓。 ∴ 啮合线N1N2的位置总是不变的,则α′=α。 ∴ 节点P的位置也不变。则齿轮节圆的大小也不变,恒与 分度圆重合,即r1′= r1。
渐开线球齿轮齿廓曲面方程的推导

摘 要: 介绍了一种新发明的球齿轮机构, 建立了新型球 齿轮齿廓 曲面的参数 方程。推导了 渐开线齿 廓 曲线的通用表达式, 对其进行旋转变换得到了球 齿轮机构中齿 轮的环形齿 面方程。利用 双自由度 啮合理论, 进一步推导出新型球齿轮的啮合方程, 最后推导 出渐开线球齿轮共轭齿廓曲面方程。理论结果证明了渐开线 环面齿廓的共轭齿廓曲面仍然是渐开线环形曲面。
p y = - [ sin2 ( 1- cos ) + cos ] [ ( 1+ i ) x cos + Ai sin sin ]
( 25)
+ cos sin ( 1- cos ) [ ( 1+ i ) x sin - A cos sin ]
p z= cos sin [ ( 1+ i ) x sin - A cos sin ] + [ sin2 ( 1- cos ) + cos ] [ ( 1+ i ) y - Ai cos ]
第 26 卷第 4 期
国防科技大学学报 JOURNAL OF NATIONAL UNIVERSITY OF DEFENSE TECHNOLOGY
文章编号: 1001- 2486( 2004) 04- 0093- 06
Vol. 26 No. 4 2004
渐开线球齿轮齿廓曲面方程的推导
潘存云, 温熙森
( 国防科 技大学机电工程与自动化学院, 湖南 长沙 410073)
3 啮合方程
齿轮 1 转动的角速度 1 为:
1= 1+ 1= 1 i1+ 1k1
( 14)
角速度 1 也可以在坐标系 C1 中表示为:
1 = x1 i 1 + y1 j 1 + zkk1
渐开线标准齿轮的啮合

r’1 = r1 r’2 = r2
定义:N1N2 线与Vc 之间的夹角,称为啮合角α’, O1 即节圆压力角。 标准安装时节圆与分度圆重合。 因此有:α’=α 且: rb1+rb2= a cosα
ω1 rb1 N1
C rb2 a
α’
N2
ω2 O2
小结(4-2—4-5中易混淆的内容)
一.注意: 就单个齿轮而言 就一对齿轮而言 有 分度园d 节圆d' 压力角 啮合角' 当标准齿轮正确安装时,才有: d'=d '= 二.齿轮的主要参数及几何尺寸计算
O1 ra1
c=c*m
ω1 rb1 r1 N1
P r2 rf2
ra1
c a rf2
N2 此时有: a=ra1+ c +rf2 rb2 *m =r1+ha*m +c + r2-(ha*m+c*m) =r1+ r2 =m(z1+z2)/2
a =r1+ r2
标准中心距
O2
ω2
标准安装
两轮节圆总相切: a=r’1+ r’2 =r1+ r2 两轮的传动比: i12 = r’2 / r’1 = r2 / r1
pb
2
O2
O1
1
N1 B2 B1 N2 C 法向齿距pn
基圆齿距pb
2
pn = pb
O2
1 B1B2= pb,正好满足连续传动。 实际啮合线 B1 N2 N1 B2 C
O1
pb
O2
2 2
B1B2> pb,前对轮齿在终止
实际啮合线B1 B2 O1 1 N1 B1 N2 C pb 2 O2 基圆齿距 (法向齿距) B2
渐开线齿轮的侧隙公式

中 ,无侧隙啮合方程式 (15) 的推导 ,都是从下述前提出
发的 ,即平行轴传动的两齿轮啮合时 , 两节圆互相滚
动 ,两齿轮的节圆齿距相等 。无侧隙啮合时 ,齿轮 1 的
节圆齿厚等于齿轮 2 的节圆齿槽宽
sw1 = ew2
(17)
由于 sw2 + ew2 = pw , 前提式 (17) 即两齿轮的节圆
5 径向侧隙
按照 ISO/ TR10064 - 2 : 1996 和 GB/ Z18620. 2 2002 标准 ,径向侧隙 jr 的定义是 :将两个相配齿轮的 中心距缩小 ,直到左侧和右侧齿面都接触时的缩小量 。
sbn1 = sb1cosβb , sbn2 = sb2cosβb , 式中下面的负号用
于内啮合 。
20 世纪 50 年代末 , 大连工学院刘健老师把基圆
半径和基圆螺旋角称为渐开螺旋面的本质参数 , 一个
渐开螺旋面完全由本质参数确定 。加上基圆齿距和两
齿轮的基圆齿厚 ,可称为一对渐开线齿轮的固有参数 。 从式 (20) 可以看出 , 其中除啮合角 αwt 与中心距有关 外 ,其余都是不变的固有参数 。所以 , 当中心距确定
(10) 还可写成
jbt = pb - ( sb1 + sw2cosαt2) + 2 rb1invαt2
(12)
侧隙基本式 (1) 、式 (10) 的推导是直接的 , 直观清
晰的 。从式 (1) 和式 (10) 的推导可知 , 接触点 K 是啮
合线上的任意一点 ,侧隙的表达式 (9) 中除了与中心距
式中下面的负号用于内啮合 。
1. 3 齿轮齿条啮合
图 3 齿轮齿条啮合的端面齿廓法向侧隙
从图 3 可知 KP + PM = ew2cosαt2 αwt =αt2
齿轮渐开线方程图解

齿轮渐开线方程渐开线的形成原理:渐开线就像一个有破断点的圆形展开成一条直线的过程中,圆上的破断点运动的轨迹,如图所示,从破断点A展平到K点,运动轨迹AK就是渐开线的一段,继续展平可至B点或更远。
随着ω不断增大,渐开线曲率会越来越小,渐开线会越来越平直,如图所示。
渐开线方程的推理过程:如图所示,圆O为渐开线AB的基圆,半径为Rb,K为渐开线AB上的任一点;展平段KN为渐开线AB的发生线。
根据渐开线形成的原理可知,NO⊥NK,NK= N⌒A, ONK构成一个直角三角形。
以下过程将滚动角α(rad)作为已知变量进行推导:根据渐开线的形成原理可得N⌒A = NK,圆心角ω所对应的弧长:N⌒A =Rb*ω* PI /180, R=Rb/COS(α)。
先计算出OK与OX的夹角θ,根据渐开线函数公式θ=TAN(α)-α。
因为TAN(α)是N⌒A与Rb之比,相当于弧度值,所以此时α应换算为弧度值。
用PRO/E绘制方程曲线时,应将其转换为十进制角度。
即:θ=TAN(α)*180/PI-α,在PRO/E极坐标表示的方程中,θ用THETA表示。
A. 设α为压力角参数,将α用个人习惯的字母符号代替,如FAI。
设定一个参数值,如45°,即可写成:1. 压力角为参数“极坐标”表示的渐开线方程:FAI=T*45Rb=DB/2R=Rb/COS(FAI)THETA=TAN(FAI)*180/PI-FAIZ=0以上方程式是以压力角∠α作为变量参数。
若想使渐开线的长度控制在齿轮外径DW以内,就必须使渐开线K点与齿轮外径DW的边缘共线约束,可用∠α来控制。
因为齿轮的外径等于2*R=DW,基圆直径等于2*Rd=DB,渐开线K点与R的端点重合。
所以∠α应等于DB/DW的反余弦函数,即:∠α=ACOS(DB/DW),此角就可使渐开线K点落在齿顶圆边缘的位置。
将其作为变量代入方程,即可写成:2. 齿顶圆压力角为参数控制的“极坐标”表示的渐开线方程A:以ACOS(DB/DW)作为已知变量进行推导,方程如下:FAI=T*ACOS(DB/DW)Rb=DB/2R=Rb/COS(FAI)THETA=TAN(FAI)*180/PI-FAIZ=0如果方程式是以滚角∠ω作为变量参数。
creo齿轮渐开线曲线方程
creo齿轮渐开线曲线方程介绍齿轮是机械传动中常见的一种元件,用于传递动力和转速。
在齿轮设计中,渐开线曲线是一种常用的曲线形状,它能够实现平稳的传动和减小齿轮的噪声。
本文将介绍creo软件中齿轮渐开线曲线的方程以及相关的设计原理和应用。
渐开线曲线的定义渐开线曲线是一种特殊的曲线形状,它的特点是齿轮齿面与传动方向垂直时,齿面上任意一点的切线与传动方向的夹角保持不变。
这种曲线形状能够实现平稳的传动和减小齿轮的噪声。
渐开线曲线方程的推导在creo软件中,我们可以通过一些参数来定义齿轮的渐开线曲线。
这些参数包括齿轮的模数、齿数、压力角等。
根据这些参数,我们可以推导出渐开线曲线的方程。
具体推导过程如下:1.首先,我们需要确定齿轮的基圆半径R。
基圆半径是齿轮齿面的中心线与齿轮齿面的交点到齿轮中心的距离。
2.接下来,我们可以根据齿轮的模数m和齿数z来计算齿轮的分度圆半径Rd。
分度圆半径是齿轮齿面的中心线与齿轮齿面的交点到齿轮中心的距离。
3.然后,我们可以根据齿轮的压力角α来计算齿轮的齿顶圆半径Rt和齿根圆半径Rb。
齿顶圆半径是齿轮齿面的最高点到齿轮中心的距离,齿根圆半径是齿轮齿面的最低点到齿轮中心的距离。
4.最后,我们可以根据齿轮的齿顶高度h和齿根高度c来计算齿轮的齿顶圆弧半径Rta和齿根圆弧半径Rba。
齿顶圆弧半径是齿轮齿面的最高点到齿轮中心的距离,齿根圆弧半径是齿轮齿面的最低点到齿轮中心的距离。
通过以上推导,我们可以得到齿轮渐开线曲线的方程。
渐开线曲线的设计原理渐开线曲线的设计原理是为了实现平稳的传动和减小齿轮的噪声。
在传动过程中,齿轮齿面上任意一点的切线与传动方向的夹角保持不变,这样可以减小齿轮的冲击和噪声。
此外,渐开线曲线还能够提高齿轮的传动效率和工作寿命。
渐开线曲线的应用渐开线曲线在齿轮设计中有着广泛的应用。
它可以用于各种类型的齿轮,如圆柱齿轮、锥齿轮、螺旋齿轮等。
渐开线曲线的应用可以提高齿轮传动的平稳性、减小齿轮的噪声、提高齿轮的传动效率和工作寿命。
齿轮啮合原理
' r2
2
3、中心距的变化不影响角速比
•渐开线齿廓啮合的中心距 可变性——— 当两齿轮 制成后,基圆半径便已确 定,以不同的中心距(a或 a')安装这对齿轮,其传动 比不会改变。 t t' ω 1
P p'
N2
i12 =
' i12
ω2
1
=
2
o1P
' o2 p'
=
b2
* NM ≥ ha m
由图中可看出
NM = PN sin α = OP sin 2 α =
带入上式得
NE = PN sin α = OP sin 2 α =
mz sin 2 α 2
mz sin 2 α 2
* * 2ha 2ha 即 z min = 整理后得 z ≥ 2 sin 2 α sin α
* 当 α = 20°、ha = 1 时
∴ ∴ ∴ ∴
m
1 1
= m = α
2 2
= m = α
返回
α
r1' • 无侧隙啮合传动 一个齿轮齿厚的两侧齿 廓与其相啮合的另一个齿轮 a 的齿槽两侧齿廓在两条啮合 a' b' b 线上均紧密相切接触。 • 无侧隙啮合传动条件 一齿轮轮齿的节圆齿厚 r2' 必须等于另一齿轮节圆齿槽 ' ' ' ' 宽。 s1 = e2 s2 = e1 •正确安装中心距 无侧隙啮合的中心距称为正确安装中心距。
t t'
rb1
rb 2 ω1 = ' = = ω 2 o1 p' rb1
' N2
o2 o'2 '
渐开线齿轮几何参数学习总结
渐开线齿轮几何参数学习总结一.渐开线1.1 渐开线的形成一条动直线(发生线)沿着一个固定圆(基圆)作纯滚动时,和该动直线固连点的轨迹线称渐开线。
由图一可知,固连点在动直线上的位置可分为A ,B ,C 三种情况。
A 点的轨迹线称缩短渐开线;C 点的渐开线称延伸渐开线;若C 点与基圆圆心重合,则延伸渐开线演变成了阿基米德螺旋线;B 点的轨迹线称圆的渐开线,简称渐开线。
三种渐开线总称广义渐开线。
A BC发生线基圆图一 基圆的形成现在工业上常用的渐开线齿轮齿形是圆的渐开线。
如未特别说明,下面提到的渐开线均指此类渐开线。
1.2 与渐开线有关的各种名称(1) 基圆—直线在其上滚动的定圆称为渐开线的基圆。
基圆的半径与直径分别用b r ,b d 表示。
(2) 发生线—沿基圆作纯滚动的直线称为渐开线的发生线(3) 压力角—渐开线齿形上任意一点K 的受力方向线与速度方向线之间的夹角称为K 点的压力角(4) 渐开角—渐开线上任意一点K 的向量半径与渐开线的起点的向量半径之间的夹角1.3 渐开线的性质(1) 发生线沿基圆滚过的长度,等于基圆上被滚过的圆弧长度。
即:⌒AN KN(2) 渐开线上任一点的法线一定是基圆的切线。
(3) 同一基圆所生成的任意两条反向渐开线间的公法线处处相等。
(4) 发生线与基圆的切点N 是渐开线K 点曲率中心,而发生线NK 是渐开线上K 点的曲率半径。
渐开线离基圆越圆的部分,其曲率越小,即渐开线越平直,渐开线越靠近基圆,其曲率越大,即渐开线越弯曲,曲率半径越小。
(5) 渐开线的形状与基圆大小有关。
基圆半径相等则渐开线完全相同,基圆半径越小,则渐开线越弯曲,基圆半径越大,则渐开线越平直,基圆半径为无穷大时,则渐开线变为一条直线。
(6) 基圆内无渐开线。
A1A2B1B2N1N212图二 渐开线的公法线 1.4 渐开线的方程 (1) 渐开线的极坐标方程k k k inv k kb r kαααθα-===tan cos r(2)渐开线的直角坐标方程αθααθcos cos cos sin x b r kinv y b r ===图三1.5 基于MATLAB 的渐开线齿轮齿廓建模 (1)程序流程图:输入ra,m,z,x,alpha将每个齿形视为三部分求出每部分极角范围采用极坐标分别绘制每段齿形采用循环绘制Z个齿(2)源程序function y=getinvolute(ra,m,z,x,alpha)rb=m*z*cosd(alpha)/2;for theta=0:0.1:2*pipolar(theta,rb);endhold onalpha1=acos(rb/ra);theta1=tan(alpha1)-alpha1;for i=0:zfor alpha2=0:0.01:alpha1theta2=tan(alpha2)-alpha2;rx=rb/cos(alpha2);polar(theta2+2*i*pi/z,rx);endendhold onfaib=(pi+4*x*tand(alpha))/z+2*(tand(alpha)-alpha/180*pi); x1=ra*cos(theta1);y1=ra*sin(theta1);x2=ra*cos(faib-theta1);y2=ra*sin(faib-theta1);k=(y2-y1)/(x2-x1);b=y1-k*x1;for i=0:zfor theta3=theta1:0.001:(faib-theta1)rzx=b/(sin(theta3)-k*cos(theta3));polar(theta3+2*i*pi/z,rzx);hold onendendfor i=0:zfor alpha4=0:0.01:alpha1theta4=faib-(tan(alpha4)-alpha4);rx2=rb/cos(alpha4);polar(theta4+2*i*pi/z,rx2);endendhold onaxis tightend(3)渐开线生成实例利用程序绘制的齿数为20,齿顶圆半径为22,模数为2,变位系数为0,20的齿轮齿廓曲线如下:压力角为二.渐开线标准直齿圆柱齿轮的基本参数及几何计算2.1 齿轮的基本参数h,径向间隙齿轮的基本参数为:齿数Z,模数m,压力角α,齿顶高系数*a系数*c,根据上述基本参数可推算出齿轮的几何尺寸。
齿轮啮合的基本条件公式
齿轮啮合的基本条件公式
1. 齿轮正确啮合条件。
- 对于标准安装的渐开线齿轮,正确啮合条件是两轮的模数和压力角分别相等。
- 设齿轮1的模数为m_1,压力角为α_1;齿轮2的模数为m_2,压力角为α_2,则正确啮合条件公式为:
- m_1 = m_2=m(模数相等)
- α_1=α_2 = α(压力角相等),对于标准齿轮,α = 20^∘。
2. 连续传动条件。
- 齿轮连续传动的条件是重合度varepsilon≥slant1。
- 重合度varepsilon的计算公式为varepsilon=(1)/(2π)[z_1(tanα_a1-tanα') +
z_2(tanα_a2-tanα')],其中z_1、z_2分别为两齿轮的齿数,α_a1、α_a2分别为两齿轮齿顶圆压力角,α'为啮合角。
- 齿顶圆压力角α_a的计算公式为cosα_a=(r_b)/(r_a),其中r_b为基圆半径,r_a为齿顶圆半径。
对于标准齿轮,r_b = rcosα(r为分度圆半径),r_a=r + h_a^*m (h_a^*为齿顶高系数,对于标准齿轮h_a^*=1)。