
智能小车制作详细过程
构建小车的成员
连接扣
有四种长度 分别为: 10.5mm 14mm 21mm 28mm
弹性垫圈
弹性垫圈 用于构件 的连接。 有三种规 格: 单孔 双孔 三孔
Hale Waihona Puke 连杆上述为直板连杆,有:13孔、 11孔、9孔、7孔、5孔。
智能小车的装配
1、小车底部装配 2、小车前部装配 3、万向轮装配 4、电机变速箱装配、车轮装配 5、喇叭架装配 6、电池盒与控制主板的装配 7、传感器装配 8、控制电路连接 9、整车美化整理
小车底部装配
取出连接扣的技巧
小车前部的装配
万向轮装配
电机变速箱装配
车轮装配
喇叭架装配
电池盒及电路主板装配
传感器的装配
发光二极管装配
控制电路连接
从机械到电路教你做智能小车
X-SHARK 智能小车V1.0 设计参考手册西安电子科技大学测控技术与仪器教研中心2006-05-091.概述X-SHARK智能巡线小车模型是一辆完全由PCB拼装的小车。
所有的机械结构和零部件都安装固定在电路板上。
因此完全不需要机械加工,非常适合业余机器人爱好者自制。
本文简述了X-SHARK智能巡线小车的设计思路和实现过程。
包括小车的机械结构、电路、软件、控制算法、调试方法等。
可作为一般的设计参考。
小车的左右后轮分别由2只6V直流减速电机提供动力;前导向轮是一只万向轮。
430单片机的PWM发生器产生2路占空比可变的方波,经三极管扩流后分别驱动后轮左右电机。
控制2路PWM的比例,不仅可以调节小车向前运动的速度,还可通过2路PWM占空比的差异,改变小车运动方向。
10只反射式红外传感器位于小车前方,垂直探测地面的黑线。
由传感器采回的数据求出黑线偏移量,由PID算法计算出转弯量,再计算PWM发出两轮的速度差,控制小车沿轨迹行驶。
小车离意外开黑线时,传感器无数据,还有相应的错误处理和寻线程序。
2.机械结构2.1 后轮(驱动轮)两块2mm厚的PCB板通过2支沉头螺栓定为一体,构成了后轮的主体。
用小锉刀沿两板夹缝,挫一道V型槽,上一条O型橡胶圈,就构成一只轮胎。
后轮的固定采用过盈配合。
轮的中心孔为2.8mm,比电机轴略小0.2mm。
PCB板挖空2个圆孔,并用狭缝和中心孔贯通,构成一个有弹性的“卡缝”。
将电机轴用力推入轮中心孔,PCB由于弹性形变会略微扩张,弹力将轴紧紧抱死。
改进:现在的缺点是O型圈容易脱落,可用704硅橡胶固定。
另外为了固定O型圈,需要用挫加工V型槽。
可改为3块PCB构成轮子,中间一块半径略小2mm。
2.2 前轮(导向轮)前轮是决定小车能否灵活拐弯的关键部分。
这辆小车和汽车不同,不是靠前轮摆舵控制转弯,而是靠左右后轮速度差来实现转弯控制。
这样前轮实际上是从动轮。
下图中,当左轮速度高于右轮时,小车右转弯;前轮的速度可以分解为前进的速度和水平侧移的速度。
智能循迹小车详细制作过程
第二届“飞思卡尔”杯全国大学生智能汽车邀请赛技术报告目录第一章引言 (1)1.1 智能车制作概述 (1)1.2 参考文献综述 (1)1.3 技术报告内容与结构 (1)第二章设计方案概述 (3)2.1 总体设计 (3)2.2 具体方案 (3)2.2.1 道路识别模块 (3)2.2.2 速度检测模块 (4)第三章模型车整体设计 (5)3.1 机械部分的调整 (5)3.2 传感器设计与安装 (5)3.2.1 光电管安装: (5)3.2.2 摄像头安装: (6)3.2.3 测速装置 (7)第四章硬件电路设计 (9)4.1 整体介绍 (9)4.2 各模块电路介绍 (10)第五章控制算法实现 (15)5.1 总体软件设计 (15)5.2 路径识别算法 (16)5.2.2 基于光电管的模糊控制算法 (16)5.2.2 基于CMOS的算法 (18)5.2.3 两者的结合 (20)5.3 速度控制算法 (20)第六章调试及主要问题解决 (23)6.1 调试工具 (23)6.2 调试过程 (24)6.3 主要技术参数说明 (25)第七章结论 (27)附录A 参考书目 (I)附录B 部分程序...................................................................................... I I第一章引言1.1 智能车制作概述本队在小车制作过程中,先对比赛内容,要求与规则进行了详细分析,然后按照要求制订了几种设计方案,并对几种方案进行比较敲定最后方案。
根据方案完成小车的总体设计和详细设计(包括底层硬件设计和总体软件设计),在完成了车模组装和改造后,完成了各个模块的硬件电路设计与安装,并进行了控制算法的设计和软件实现,最后进行了整车的调试和优化。
1.2 参考文献综述方案设计过程中参考了一些相关文献,如参考文献所列。
例如文献 1 与 2 单片机嵌入式系统在线开发方法。
智能小车制作详细过程详解
小车底部装配
取出连接扣的技巧
小车前部的装配
万向轮装配
电机变速箱装配
车轮装配
喇叭架装配
电池盒及电主板装配
传感器的装配
发光二极管装配
控制电路连接
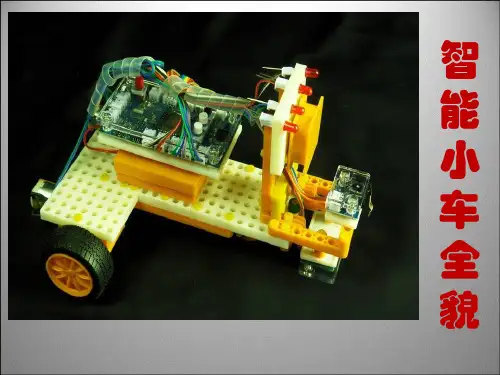
智 能 小 车 全 貌
构建小车的成员
连接扣
有四种长度 分别为: 10.5mm 14mm 21mm 28mm
弹性垫圈
弹性垫圈 用于构件 的连接。 有三种规 格: 单孔 双孔 三孔
连杆
上述为直板连杆,有:13孔、 11孔、9孔、7孔、5孔。
智能小车的装配
1、小车底部装配 2、小车前部装配 3、万向轮装配 4、电机变速箱装配、车轮装配 5、喇叭架装配 6、电池盒与控制主板的装配 7、传感器装配 8、控制电路连接 9、整车美化整理
使用树莓派制作智能小车

使⽤树莓派制作智能⼩车电影⾥,时不时地可以看到⼀些这样的场景,⼀辆⼩车,上⾯装有摄像头,这辆⼩车可以通过电脑或都是⼿机进⾏远程遥控,车上摄像头拍到的画⾯,可以实时地显⽰在电脑或⼿机上,就像下图这样。
没有接触过这⽅⾯的朋友或许会觉得这是⼀门很⾼⼤上的技术活,其实,并不然,这种⼩车做起来其实很简单。
那么,这样⼦的⼩车,需要怎么去做呢?其实,我们只需要准备⼀块控制⼩车的电路板(开发板),2到4个电机(马达)、⼩车架⼦⼀个、摄像头以及摄像头云台⼀个,以上这些基础配件,然后对开发板进⾏编程、控制就可以了,整体硬件成本加起来不到500块钱。
开发板:开发板有很多种,⽐如51单⽚机、树莓派、STM32、Arduino、micro:bit等等,都可以做为⼩车的控制板,我使⽤的是树莓派开发板,然后,可持树莓派有很多版本、型号,最便宜的树莓派zero 68元就可以买到,不过不建议买这种,没有⽹卡,需要另外买⽹线模块,我使⽤的是树莓派3B,价格220元,带有⽆线和有线⽹卡,还带有蓝⽛。
⼩车架⼦:某宝上有很多这种车架⼦,各式各样的,只需要在某宝上搜索“智能⼩车”就能找到,带上马达⼀整套,也就五六⼗块钱。
摄像头+云台:某宝上也是⼀搜⼀⼤堆,⽐如我下⾯⽤的那个,45块钱。
配件准备好了,就是给⼩车的开发板装系统,然后对⼩车进⾏编程控制。
⼩车的控制最主要有两⽅⾯的控制,⼀个是⼩车的前后左右的运动控制,⼀个是摄像头的拍摄、上下左右转运的控制。
#-*- coding:UTF-8 -*-import RPi.GPIO as GPIOimport time#⼩车电机引脚定义LeftIn1 = 20LeftIn2 = 21LeftSpeed = 16RightIn1 = 19RightIn2 = 26RightSpeed = 13#设置GPIO⼝为BCM编码⽅式GPIO.setmode(GPIO.BCM)#忽略警告信息GPIO.setwarnings(False)#电机引脚初始化操作def car_init():global pwm_LeftSpeedglobal pwm_RightSpeedglobal delaytimeGPIO.setup(LeftSpeed,GPIO.OUT,initial=GPIO.LOW)GPIO.setup(LeftIn1,GPIO.OUT,initial=GPIO.LOW)GPIO.setup(LeftIn2,GPIO.OUT,initial=GPIO.LOW)GPIO.setup(RightSpeed,GPIO.OUT,initial=GPIO.LOW)GPIO.setup(RightIn1,GPIO.OUT,initial=GPIO.LOW)GPIO.setup(RightIn2,GPIO.OUT,initial=GPIO.LOW)#设置pwm引脚和频率为2000hzpwm_LeftSpeed = GPIO.PWM(LeftSpeed, 2000)pwm_RightSpeed = GPIO.PWM(RightSpeed, 2000)pwm_LeftSpeed.start(0)pwm_RightSpeed.start(0)#⼩车前进def run(delaytime):GPIO.output(LeftIn1, GPIO.HIGH)GPIO.output(LeftIn2, GPIO.LOW)GPIO.output(RightIn1, GPIO.HIGH)GPIO.output(RightIn2, GPIO.LOW)pwm_LeftSpeed.ChangeDutyCycle(80)pwm_RightSpeed.ChangeDutyCycle(80)time.sleep(delaytime)#⼩车后退def back(delaytime):GPIO.output(LeftIn1, GPIO.LOW)GPIO.output(LeftIn2, GPIO.HIGH)GPIO.output(RightIn1, GPIO.LOW)GPIO.output(RightIn2, GPIO.HIGH)pwm_LeftSpeed.ChangeDutyCycle(80)pwm_RightSpeed.ChangeDutyCycle(80)time.sleep(delaytime)#⼩车左转def left(delaytime):GPIO.output(LeftIn1, GPIO.LOW)GPIO.output(LeftIn2, GPIO.LOW)GPIO.output(RightIn1, GPIO.HIGH)GPIO.output(RightIn2, GPIO.LOW)pwm_LeftSpeed.ChangeDutyCycle(80)pwm_RightSpeed.ChangeDutyCycle(80)time.sleep(delaytime)#⼩车右转def right(delaytime):GPIO.output(LeftIn1, GPIO.HIGH)GPIO.output(LeftIn2, GPIO.LOW)GPIO.output(RightIn1, GPIO.LOW)GPIO.output(RightIn2, GPIO.LOW)pwm_LeftSpeed.ChangeDutyCycle(80)pwm_RightSpeed.ChangeDutyCycle(80)time.sleep(delaytime)#⼩车原地左转def spin_left(delaytime):GPIO.output(LeftIn1, GPIO.LOW)GPIO.output(LeftIn2, GPIO.HIGH)GPIO.output(RightIn1, GPIO.HIGH)GPIO.output(RightIn2, GPIO.LOW)pwm_LeftSpeed.ChangeDutyCycle(80)pwm_RightSpeed.ChangeDutyCycle(80)time.sleep(delaytime)#⼩车原地右转def spin_right(delaytime):GPIO.output(LeftIn1, GPIO.HIGH)GPIO.output(LeftIn2, GPIO.LOW)GPIO.output(RightIn1, GPIO.LOW)GPIO.output(RightIn2, GPIO.HIGH)pwm_LeftSpeed.ChangeDutyCycle(80)pwm_RightSpeed.ChangeDutyCycle(80)time.sleep(delaytime)#⼩车停⽌def brake(delaytime):GPIO.output(LeftIn1, GPIO.LOW)GPIO.output(LeftIn2, GPIO.LOW)GPIO.output(RightIn1, GPIO.LOW)GPIO.output(RightIn2, GPIO.LOW)pwm_LeftSpeed.ChangeDutyCycle(80)pwm_RightSpeed.ChangeDutyCycle(80)time.sleep(delaytime)摄像头控制有两部分,⼀是拍摄、⼆是云台转动。
机器人智能小车制作与编程
机器人智能小车制作与编程
一、智能小车的制作
1、准备材料:电机、智能小车及其相关的板、轮子、电池、杜邦线、螺丝刀、钳子、电钻、活动榫头、把手以及其他相关材料。
2、连接电机与电池:将电机与电池连接起来,用杜邦线将正极引脚
连接到电机的正极,负极引脚连接到电机的负极,确保电池与电机之间的
稳定连接和电路的正确性。
3、安装电机:将电机安装在智能小车的底盘上,使用螺丝刀将电机
固定在底盘上,确保电机的稳定性和牢固性。
4、连接轮子:将轮子连接到电机上,将活动榫头连接到轮子上,再
将把手连接到活动榫头上,以保证轮子与电机之间的稳定连接。
5、安装智能小车板:将智能小车板安装在轮子上,使用螺丝刀将其
固定在轮子上,以保证智能小车板的稳定性和牢固性。
二、智能小车的编程
2、配置参数:将智能小车的电机、电池、摄像头等硬件连接到计算
机上,打开Arduino IDE软件,根据硬件的设置进行参数配置,确保硬件
参数的正确性。
3、编写代码:根据智能小车的功能,利用Arduino IDE进行软件编写,编写完成后,将代码上传到智能小车板上。
智能小车制作详细教程
智能小车制作详细教程智能小车是一种具有自主导航和智能决策能力的机器人车辆。
它可以通过传感器感知周围环境,并根据程序进行自主控制,实现不同场景下的导航、避障和定位等功能。
下面将为你介绍如何制作一辆智能小车的详细教程。
首先,我们需要准备以下材料和设备:1. 一个底盘,它可以是一个具有轮子的坚固平台,也可以是一个注重设计的小车模型。
2. 两个直流电机,用于驱动车辆的轮子。
3. 一个电源,例如锂电池,用于给电机和电子设备供电。
4. 一个主控制器,如Arduino板或Raspberry Pi,用于处理传感器数据和执行控制程序。
5. 一套传感器,例如超声波传感器、红外线传感器和摄像头,用于感知周围环境。
6. 一些导线、电路板和螺丝等连接和固定材料。
7. 一个电脑,用于程序开发和调试。
接下来,我们可以开始制作智能小车:1. 首先,将直流电机连接到主控制器上,确保它们可以通过电源进行驱动。
2. 通过编程,编写一个基本的控制程序,使电机可以运行并控制车辆的前进、后退、左转和右转等行为。
3. 安装传感器模块,例如超声波传感器或红外线传感器,用于检测障碍物和测量距离。
4. 根据传感器的数据,更新控制程序,使车辆能够在遇到障碍物时自动停下或转向避开障碍物。
5. 如果需要进行定位和导航,可以添加一个GPS模块或采用视觉识别技术,例如使用摄像头检测道路标志或地标。
6. 调试程序并优化车辆的导航和控制性能。
7. 最后,将所有组件和电子设备固定在底盘上,确保它们牢固可靠。
通过以上步骤,我们可以制作出一辆基本的智能小车。
当然,实际制作中可能会遇到一些困难和挑战,需要更深入的知识和技能来解决。
不过,这个简单的教程可以为初学者提供一个入门指南,让他们了解智能小车制作的基本流程和方法。
希望这个教程对你有所帮助!。
手把手教做智能小车
手把手教做智能小车我们学习完51单片机入门之后,一定要多做一些有意思的小制作,才能将单片机知识理解的更加深刻,而智能小车不失为一个不错的选择,今天将全程介绍智能小车的制作过程。
一般而言,常见的智能小车分为:蓝牙遥控、超声波避障、光电寻迹等。
这次主要介绍蓝牙遥控和超声波避障。
1.蓝牙遥控小车1.1功能要求使用手机串口软件和小车上的蓝牙芯片进行通信,控制小车转向、前进、后退、停止、启动等。
1.2元器件准备STC89C52单片机一片(其他型号的51同样可以,注意要有配套的下载器或者开发板,下载程序比较方便);L298N驱动模块两个;亚克力板车架一个(淘宝有卖,配有电机、轮胎);蓝牙模块一个(型号HC06);电池盒、电池(建议两节18650电池);杜邦线若干;上述所有的原材料淘宝均有卖,请自行选购。
1.3小车拼装购买齐备上述原材料之后,可以查看卖家提供的说明或者相应芯片的Datasheet,并使用杜邦线将各部分电路连接起来。
既然选择学习单片机和电子制作,就要有一定的探索精神和钻研精神,小车拼装过程比较简单,就不再一一赘述,拼装完如下:这是我几年之前做的,比较简陋,刚开始使用的是四节小电池,动力不够强劲,后来改成两节18650就跑的飞起。
1.4程序设计部分小车的基本功能要求有了,主体也实现了,接下来当然是程序设计了。
下面以STC89C52单片机为例,以KEIL2为开发软件,程序如下,比较简单,自行理解:#includesbit IN1=P1^0;sbitIN2=P1^1;sbit IN3=P1^2;sbit IN4=P1^3;sbit IN5=P1^4;sbit IN6=P1^5;sbit IN7=P1^6;sbit IN8=P1^7;#define left_go {IN1=1,IN2=0,IN3=1,IN4=0;}//P1:0-3控制左边#defineleft_back {IN1=0,IN2=1,IN3=0,IN4=1;}#define left_stop {IN1=0,IN2=0,IN3=0,IN4=0;}#define right_go{IN5=1,IN6=0,IN7=1,IN8=0;}//P1:4-7控制右边#define right_back {IN5=0,IN6=1,IN7=0,IN8=1;}#define right_stop {IN5=0,IN6=0,IN7=0,IN8=0;}#define uchar unsignedchar#define uint unsigned intvoid run();void backrun();void leftrun();void rightrun();void stoprun();void delay(uchar time);void init();uchar flag,com;void main(){ init(); while(1) { if(flag==1) { switch(com) { case 1: run(); break; case 2: backrun(); break; case 3: leftrun(); break; case 4: rightrun(); break; case 5: stoprun(); break; default: break; } }RI=1; }}void init(){ TMOD=0x20; TH1=0xfd; TL1=0xfd;TR1=1; REN=1; SM0=0; SM1=1; EA=1; ES=1;flag=0;}void run(){ left_go; right_go;}voidbackrun(){ left_back; right_back;}void leftrun(){ left_back; right_go;}void rightrun(){ left_go; right_back;}voidstoprun(){ left_stop; right_stop;}void ser() interrupt 4{ RI=0; com=SBUF; flag=1;} 几年前初学单片机写的C51程序,献丑了!1.5 完成至此,蓝牙小车就初步完成,在网上找一个串口软件,连上小车上的蓝牙芯片,就可以实现相应的功能。
小车的制作方法
小车的制作方法简介制作一个小车是一个有趣而有挑战性的项目。
无论是作为学习电子技术的工具,还是为了让孩子们体验科学与工程的乐趣,制作一个小车都是一个很好的选择。
本文将介绍如何使用一些基本的材料和组件来制作一个简单但功能强大的小车。
材料准备在开始制作小车之前,您需要准备以下材料:•一个 Arduino 微控制器•一个电池盒•两个直流电机•一个电机驱动模块•一个车轮套件•杜邦线•一个面包板•螺丝刀和螺栓步骤1. 组装底盘第一步是组装小车的底盘。
将电机和车轮安装在底盘上,并将它们固定。
确保车轮能够自由旋转,并且电机的位置对称。
2. 连接电机驱动模块将电机驱动模块连接到 Arduino 微控制器。
根据驱动模块的说明书将其正确地连接到 Arduino 的数字引脚上。
使用杜邦线将电机驱动模块连接到 Arduino 上。
3. 连接电池盒将电池盒连接到 Arduino 微控制器,以为其提供电源。
根据电池盒和 Arduino的规格,选择正确的电源连接方法。
4. 编写控制程序使用 Arduino 编写程序来控制小车的移动。
您可以使用 Arduino 的开发环境来编写并上传程序。
在程序中,您需要定义电机的引脚,并编写代码以控制电机的速度和方向。
以下是一个简单的例子,用于控制小车前进、后退、左转和右转:#define MOTOR_A1_PIN 2#define MOTOR_A2_PIN 3#define MOTOR_B1_PIN 4#define MOTOR_B2_PIN 5void setup() {pinMode(MOTOR_A1_PIN, OUTPUT);pinMode(MOTOR_A2_PIN, OUTPUT);pinMode(MOTOR_B1_PIN, OUTPUT);pinMode(MOTOR_B2_PIN, OUTPUT);}void loop() {// 前进digitalWrite(MOTOR_A1_PIN, HIGH);digitalWrite(MOTOR_A2_PIN, LOW);digitalWrite(MOTOR_B1_PIN, HIGH);digitalWrite(MOTOR_B2_PIN, LOW);delay(2000); // 2秒钟// 后退digitalWrite(MOTOR_A1_PIN, LOW);digitalWrite(MOTOR_A2_PIN, HIGH);digitalWrite(MOTOR_B1_PIN, LOW);digitalWrite(MOTOR_B2_PIN, HIGH);delay(2000); // 2秒钟// 左转digitalWrite(MOTOR_A1_PIN, LOW);digitalWrite(MOTOR_A2_PIN, HIGH);digitalWrite(MOTOR_B1_PIN, HIGH);digitalWrite(MOTOR_B2_PIN, LOW);delay(2000); // 2秒钟// 右转digitalWrite(MOTOR_A1_PIN, HIGH);digitalWrite(MOTOR_A2_PIN, LOW);digitalWrite(MOTOR_B1_PIN, LOW);digitalWrite(MOTOR_B2_PIN, HIGH);delay(2000); // 2秒钟}5. 测试小车上传程序到 Arduino 微控制器并将其连接到电源。
科技小发明制作简易遥控汽车
科技小发明制作简易遥控汽车在科技飞速发展的今天,遥控汽车已经成为孩子们喜爱的玩具之一。
然而,市面上的遥控汽车价格不菲,且缺乏自己动手制作的乐趣。
今天,就让我们一起探索如何亲手制作一辆简易遥控汽车,感受科技与创意的奇妙结合。
一、所需材料要制作一辆简易遥控汽车,我们需要准备以下材料:1、一块小型电路板2、一个直流电机3、一组电池(可选用干电池或充电电池)4、一个遥控器(可以购买现成的遥控模块)5、一些电线6、一个塑料或木质的车架7、四个车轮8、螺丝、螺母等固定零件9、电钻、剪刀、钳子等工具二、制作步骤1、首先,我们需要搭建车架。
可以使用塑料板或者木板,根据自己的设计剪出合适的形状,然后用螺丝和螺母将其固定成一个框架。
确保车架足够坚固,能够承受汽车运行时的震动和冲击。
2、接下来,安装车轮。
将四个车轮通过轴安装在车架的四个角落,并确保车轮能够自由转动。
3、把直流电机固定在车架上,通常可以选择在车架的后部中间位置。
使用螺丝将电机固定牢固,然后用电线将电机的正负极与电池盒连接起来。
4、在车架上合适的位置安装电池盒,将电池放入其中,并连接好电线,为整个电路提供电源。
5、关键的一步是安装电路板。
将电路板固定在车架上一个便于操作和保护的位置。
然后,根据电路板的说明书,将电机、电池和遥控器的接收模块与电路板进行正确的连接。
6、完成电路连接后,我们需要对遥控汽车进行调试。
打开遥控器和汽车电源,测试电机的转动方向和速度是否正常。
如果电机转动方向不正确,可以通过调换电机的正负极电线来解决。
三、原理介绍简易遥控汽车的工作原理其实并不复杂。
遥控器发出特定频率的信号,汽车上的接收模块接收到这个信号后,将其传递给电路板。
电路板根据接收到的信号指令,控制电机的转动方向和速度,从而实现汽车的前进、后退、左转和右转等动作。
在这个过程中,直流电机起到了将电能转化为机械能的作用,它带动车轮转动,使汽车能够行驶。
而电池则为整个系统提供了所需的电能。
小学科学活动制作简易电动小汽车
小学科学活动制作简易电动小汽车首先,让我们一起来动手制作一个简易的电动小汽车。
通过这个活动,孩子们可以学习到有关电动力、电路和机械动力的基本原理,并且在实践中培养动手能力和解决问题的能力。
材料准备:1. 一个小塑料杯2. 两个金属纸夹3. 两根铜线4. 一个电池盒(能容纳两颗5号电池)5. 两颗5号电池6. 一个小电动机7. 胶带8. 剪刀步骤:1. 首先,将电池盒中的两颗5号电池插入,确保正负极正确连接。
2. 将电池盒和电动机用胶带固定在小塑料杯的底部,确保电动机的轴与杯子的中心垂直。
3. 将一根铜线的一端固定在电动机的正极上,再将另一端固定在一个金属纸夹上。
使用胶带或夹子将金属纸夹固定在杯子的一侧。
4. 将另一根铜线的一端固定在电动机的负极上,再将另一端固定在另一个金属纸夹上。
同样地,使用胶带或夹子将金属纸夹固定在杯子的另一侧。
5. 确保电池、电动机和金属纸夹之间的线路连接良好,没有断开或松动的地方。
完成以上步骤后,我们的简易电动小汽车就制作完成了。
现在,我们来看看它是如何工作的。
当开关打开时,电池中的正电荷流经一根铜线,进入电动机的正极,然后通过电动机传导到负极。
这种流动产生的磁场会引起电动机转动,使轴带动轮子。
同时,电池中的负电荷通过另一根铜线,进入电动机的负极,然后返回电池的正极,形成了一个闭合电路。
这个简易电动小汽车的制作过程中涉及了电路的基本概念。
正电荷的流动形成了一个电流。
电流通过电动机产生的磁场,转换为机械动力,从而驱动轮子转动。
这就是电动小汽车运行的基本原理。
通过这个活动,孩子们可以在实践中学习到电路的基础知识,了解电流和磁场的关系,并且培养动手实践的能力。
同时,他们还可以进一步探索和改进这个简易电动小汽车,例如通过改变电池数量或线路连接方式来提高速度或转向等。
总结:通过制作简易电动小汽车的科学活动,孩子们可以在实践中学习到电路和机械动力的基本原理,培养动手能力和解决问题的能力。