
基于机器视觉的零部件尺寸测量
机器视觉的零件轮廓尺寸测量系统设计

机器视觉的零件轮廓尺寸测量系统设计万子平;马丽莎;陈明;刘剑霄【摘要】In the paper ,a new machine vision based on precision measurement system for parts contour size is proposed .The hardware and software of the system are designed ,and the key technologies of the measurement system are introduced .The LabVIEW is used as a plat-form to develop system software ,and the improved Canny algorithm is used to recognize the edges of the image ,so that the measurement speed is faster and the extraction efficiency of the contour information of the parts is higher .%提出了一种新的基于机器视觉的零件轮廓尺寸精密测量系统,设计了系统的硬件和软件部分,并介绍了测量系统的关键技术.利用LabVIEW为平台开发系统软件,采用改进的Canny算法识别图像边缘,使得测量速度更快,零件轮廓信息提取效率更高.【期刊名称】《单片机与嵌入式系统应用》【年(卷),期】2017(017)012【总页数】4页(P32-34,58)【关键词】机器视觉;Canny算法;图像处理;LabVIEW【作者】万子平;马丽莎;陈明;刘剑霄【作者单位】湖南云箭集团有限公司,长沙 410100;国防科学技术大学;上海工程技术大学;湖南云箭集团有限公司,长沙 410100;湖南云箭集团有限公司,长沙 410100【正文语种】中文【中图分类】TP391.4当前,制造业的自动化程度越来越高,测量作业作为制造业中至关重要的环节也在不断发展,如何提高测量的效率和精度一度成为制造业发展的重点问题。
机器视觉第5章 尺寸测量技术
直线拟合的哈夫变换方法
直线函数:y=px+q
图像空间XY:(x, y) 参数空间PQ:(p, q)
Y (x2, y2)
(x1, y1)
O
X
Q
q=-x1p+y1
q’
q=-x2p+y2
O
p’
P
点--线对偶性:
图像空间中共线的点,对应在参
数空间中相交的线。
参数空间中相交于一点的所有直
Hough变换的基本思想:依次检查图像上的每个棋子(特定 像素)。对每个棋子,找到所有包含它的容器(直线),并 为每个容器的计数器加1。遍历结束后,统计每个容器 所包含的棋子数量。当图像上某个直线包含的特定像素 足够多时,就可以认为直线存在。
第5章 尺寸测量技术
L4
A L1
B L8
L6
L7
L2
L3
Hough变换时,依次对像素A、B进行处理
像素A的处理结果:L1、L2、L3、L4等直线的计数器加1; 像素B的处理结果:L2、L6、L7、L8等直线的计数器加1; 最终结果:除L2外,其余直线区域的计数器值均为1。
根据图像大小设定阈值T,规定若某个直线计数器内包含 的特定像素数量>T,则认为此直线存在。
第5章 尺寸测量技术
5.5 角度测量
在工业零件视觉检测的应用中,经常需要对工件中的一些 角度进行测量。
螺母正视图中每条边相互的夹角大小及是否相等 零件底面与侧面的垂直度检测
角度检测的关键是对所测角度的两条边线的提取,然后利 用斜率计算公式得到两条线的夹角。
可采用以上介绍的方法,得出两条直线方程
第5章 尺寸测量技术
Hough算法的改进
基于机器视觉的机械零部件尺寸测量技术研究
基于机器视觉的机械零部件尺寸测量技术研究导言近年来,随着机械工业的不断发展,对机械零部件尺寸测量技术的要求也越来越高。
传统的人工测量虽然能够满足一定的需求,但其存在的主观性和不稳定性仍然是主要问题。
为了解决这一问题,基于机器视觉的机械零部件尺寸测量技术应运而生。
本文将探讨基于机器视觉的机械零部件尺寸测量技术的研究现状和未来发展趋势。
一、技术原理基于机器视觉的机械零部件尺寸测量技术是利用计算机和摄像设备对机械零部件进行图像采集和处理,通过图像处理算法获取零部件的尺寸信息。
其技术原理主要分为图像采集、图像处理和尺寸测量三个步骤。
图像采集是基于机器视觉的机械零部件尺寸测量技术的第一步。
通过高分辨率摄像设备对机械零部件进行拍摄,获取清晰的图像。
高分辨率的摄像设备能够提供更多的图像信息,有助于提高尺寸测量的准确性。
图像处理是基于机器视觉的机械零部件尺寸测量技术的核心步骤。
通过图像处理算法对采集到的图像进行分析和处理,去除图像中的噪声和干扰,提取出零部件的边缘特征。
常用的图像处理算法包括边缘检测、二值化、轮廓提取等。
尺寸测量是基于机器视觉的机械零部件尺寸测量技术的最终目标。
通过对图像处理后的图像数据进行尺寸计算,得到机械零部件的尺寸信息。
常用的尺寸测量方法包括长度测量、宽度测量、直径测量等。
二、研究现状基于机器视觉的机械零部件尺寸测量技术已经在工业领域得到广泛应用。
目前,研究人员主要集中在算法改进、设备优化和测量系统的智能化方面进行研究。
在算法改进方面,研究人员提出了许多新的图像处理算法和尺寸测量方法。
例如,基于边缘检测和霍夫变换的尺寸测量方法可以提高测量的准确性和稳定性。
另外,利用深度学习技术进行图像处理和尺寸测量也成为研究热点。
这些算法的出现极大地推动了基于机器视觉的机械零部件尺寸测量技术的发展。
在设备优化方面,研究人员致力于提高摄像设备的性能和精度。
高分辨率、高帧率的摄像设备能够提供更多的图像信息,从而提高尺寸测量的准确性。
基于机器视觉技术的工件尺寸测量实训教学项目设计
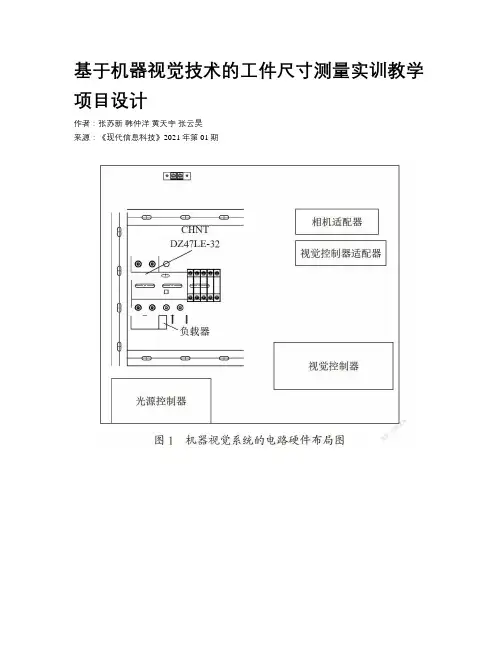
基于机器视觉技术的工件尺寸测量实训教学项目设计作者:张苏新韩仲洋黄天宇张云昊来源:《现代信息科技》2021年第01期摘要:通过对机器视觉硬件电路的设计,同时使用VisionPro软件进行工件尺寸测量的编程设计,完成了工件尺寸测量实训教学项目的设计,具体完成了工件的长度、角度、孔径和直径的尺寸测量。
该实训项目包含了工件测量的常用测量变量,对于通过VisionPro软件进行工件测量的教学具有良好的教学效果,能够让学生更好地掌握机器视觉检测的应用。
关键词:机器视觉;实训教学项目;VisionPro中图分类号:TP391.41 文献标识码:A 文章编号:2096-4706(2021)01-0149-04Design of Practical Teaching Project of Workpiece Dimension MeasurementBased on Machine Vision TechnologyZHANG Suxin,HAN Zhongyang,HUANG Tianyu,ZHANG Yunhao(Suzhou Vocational University,Suzhou 215104,China)Abstract:By the means of designing of machine vision hardware circuit,and making the programming design of workpiece dimension measurement by VisionPro software,the design ofpractical teaching project of workpiece dimension measurement is completed. For more,the dimension measurement of the length,angle,aperture and diameter of the workpiece are completed. The training project includes the common measurement variables of the workpiece measurement. Which has good teaching effect for the teaching to measure the workpiece through VisionPro software,and can make students better master the application of machine vision detection.Keywords:machine vision;practical teaching project;VisionPro0 引言传统的工件尺寸测量都是检测技术员借助仪器仪表完成的。
基于机器视觉的微米级2D零件自动检测系统

2 5 (0 0 0 5 0万 ) 像素 。
( ) 机 :i2 0 —7 m( 国 b s r 1相 pA 4 01 g 德 al ) e
主要 参 数如 下 , 辨率 5 0万 ( 4 8×2 5 ) 芯 分 0 24 00 , 片 :oy I X 2 , 行 C D, 面 尺 寸 : / ”( = Sn C 6 5 逐 C 靶 23 W 8 8 m, 6 6 m) 像 素 尺寸 :. 5 . r H= . m a , 3 4 m× . 5 3 4 m。 () 2 镜头 镜 头 选 用 日本 C mp t A 工 业 自动 化 镜 头 o ua F r ( 0 8 MP , 格 为 2 3 , 传 感 器 相 配 。焦 距 M5 1 一 ) 规 / ” 和 5 mm, 圈 1 81 C, 平 视角 1 . 。 0 光 . —6 水 05 。 视 场大 小及 镜头 到 被 摄取 物 体 的距 离 的计 算 如
a u tt @ h t i. O 。 t ioo oma[ C r n
21 0 2年 9月
赵 文辉 , : 于机 器视 觉 的微 米级 2 等 基 D零 件 自动检 测 系统
・ 3・ 5
理, 提取测 量 对象 的几 何 信 息 , 合 光 学 系统 的变 换 结
特 性 , 算 出 被 测 尺 寸 。 计
第 9期 21 0 2年 9月
组 合 机 床 与 自 动 化 加 工 技 术
M o ul r M a h ne To l& Aut m a i a f c u i g Te hn qu d a c i o o tc M nu a t r n c i e
No. 9 Se p.2 2 01
线缆 进行 快 速 图像 传 输 , 能 在 不 同厂 商 的 软 、 件 还 硬
基于机器视觉在轴类零件检测中的应用

机器视觉第5章 尺寸测量技术 PPT
直线拟合的最小二乘法
直线函数:y=ax+b,a、b是待定常数。
记:i=yi-(axi+b)
i反映计算值y与实际值yi的偏差,可正可负。 用i的平方反映估计值与实际值的偏差。
n
对拟合直线上的若干点,当它们的偏差平方和
2 i
最小,
决定的直线上所拥有的像素数。 初始化时,矩阵M置为0。
直线拟合的哈夫变换方法
2. 遍历图像,对像素(xi, yi) ,将的所有量化值和像素坐
标(xi, yi),依次代入直线的极坐标方程,计算r的值, 根据当前r、,将对应的累加器加1,即: M[r][]=M[r][]+1。
第5章内容
长度测量 面积测量 圆测量 线弧测量 角度测量
5.1 长度测量
长度测量是尺寸测量技术中应用最广泛的一种测量, 基于机器视觉的长度测量发展迅速,技术比较成熟。特 别是测量精度高、速度快,对在线有形工件的实时 NG(No Good)判定、监控分检方面应用广泛。
直线间距离测量 线段长度测量
直线拟合的哈夫变换方法
点--线对偶性:
1. 图像空间XY中共线的点,对应在参数空间PQ中相交的线。 2. 参数空间PQ中相交于一点的所有直线,在图像空间XY里
都有共线的点与之对应。
结论:在PQ平面上相交直线最多的点,对应在XY平面上 的直线就是解。
问题:在XY平面中用斜率描述的直线存在斜率P无穷大(即 直线垂直)的情况,会给计算带来不便,一般采用点-正 弦曲线对偶。
它通过将源图像上的点映射到用于累加的参数空间, 实现对已知解析式曲线的识别。
由于Hough变换利用了图像全局特性,所以受噪声和 边界间断的影响较小,比较鲁棒(Robust)。
基于机器视觉的大型零件尺寸测量技术研究
( 沈 阳理工大学 , 沈阳 I 1 0 1 5 9 )
摘
要: 针对传统 的接触式测量方法存在需要 和零件接触 以及测量时间和人为因素等局 限性 , 研 发出基于机器视觉 的大型
零件尺寸测量系统 , 从而满足产品的非接触 、 测 量速度快 、 测量精度高 、 实时显示等测量要求 。在基于机器视觉 的大型零件尺寸
o n ma c h i n e v i s i o n h a s b e e n d e v e l o p e d t o me e t t h e n o n — c o n t a c t , f a s t me a s u r e me n t s p e e d , h i g h me a s u r e me n t p r e c i —
作者简介 : 李雪娇 ( 1 9 9 1 一 ) , 女, 河北保定人 , 硕士研究生 , 主要研究方向为图像处理
第2 期
李雪娇等 : 基 于机器视觉 的大型零件尺寸测量技术研究
4 5
要 求 测量 环 境 比较 高 且价 格 比较 昂贵 等 问题 。非
接 触 测 量 就是 不 和物 体 表 面进 行接 触 利用 光 电 、 电 磁 等技 术 进 行 测 量 。典 型 的非 接 触 测 量 方 法 如 激
a n t f e a t u r e t r a n s f o r ma t i o n( S I F T ) a l g o r i t h m i s s e l e c t e d f o r i ma g e r e g i s t r a t i o n , t h e we i g h t e d a v e r a g e f u s i o n a l g o —
基于机器视觉的高精度工业尺寸测量系统研究
mm,可 部 分 取 代 三 坐 标 测 量 机 在 工 业 高 精 度 尺 寸 测 量 中的应 用 。 关 键 词 :机 器 视 觉 ;测 量 系统 ; 工 业尺 寸 测 量
坐 标测 量机 配合夹 具 、 棱 镜才 能 够完成 , 该 方法 费 时费 力, 自动化程 度低 。因此 , 本 文提 出一 种基 于 多工业 智 能 相机L 4 的非接 触 式 高精 度 三 维 尺 寸 测 量 系统 , 该 系 统 自动化 程度 高 、 成本较低 、 测量速度快 , 可 部 分 取 代 价 格 昂贵 的三 坐标测 量机 在工 业 高精度 尺 寸测 量 中的 应用 。 1 高精 度三维 尺寸 测量 系统 研究 如图 1 所示 为待 检 测 工 件 , 其 具 有 两 条水 平 的边 框 以及两个 轴线 水平 的 圆孔 , 根 据 生产要 求 , 需要 测量 出这 两个 轴 线 水 平 的 圆 孔 中心 至 两 边 框 中 分 线 的距 离 。由于边 框 中分面 和 圆孔 不 处于 同一 平面 , 因此 , 涉 及 到 三维尺 寸 的测 量 。 本 文设 计 的高 精 度 三 维 尺 寸 测 量 系 统 如 图 2所 示, 该 系统包 括机架 、 两 个相 机 支 撑 架 、 位 于两 个 相 机 支 撑架 之 间且 其 上 带 有 多 个标 记 点 的 待 测 工 件 定 位 座, 以及 用 于带动待 测 工 件定 位 座 在机 架 上 平 移 的 气 缸和 3 个 工业 智能 相机 , 待 测工 件 定 位 座 上 还 设 有将 待 测工件 上 的两个 水平 圆孔 折 射 至 竖 直 方 向 的棱 镜 ,
基于机器视觉的零件尺寸检测与测量
基于机器视觉的零件尺寸检测与测量导语:随着制造业的快速发展,零件的精确尺寸检测与测量成为了生产过程中的关键环节。
传统的尺寸检测方法往往需要人工参与,并且效率低下且不够精确。
而基于机器视觉的零件尺寸检测与测量则提供了一种快速、准确且可靠的解决方案。
一、机器视觉技术在零件尺寸检测中的应用随着机器视觉技术的迅猛发展,其在零件尺寸检测方面的应用也逐渐成为一种趋势。
机器视觉系统能够通过摄像机获取零件的影像信息,并通过图像处理算法来实现尺寸的检测与测量。
这种非接触式的测量方式在一定程度上消除了人为因素对结果的影响,大大提高了测量的准确性。
二、基于机器视觉的零件尺寸检测与测量的优势1. 自动化:基于机器视觉的零件尺寸检测与测量可以实现自动化,无需人工操作,从而提高了生产效率。
2. 高精度:机器视觉系统通过高分辨率的摄像机和精确的算法,能够实现对零件尺寸的亚毫米级别的准确度。
3. 实时监控:机器视觉系统可以实时监控零件的尺寸变化,及时发现生产过程中的异常情况并进行调整,提高了生产质量。
4. 多样性:基于机器视觉的零件尺寸检测与测量可以适用于不同形状、大小和材质的零件,具有较大的适应性。
三、基于机器视觉的零件尺寸检测与测量的实施步骤1. 系统设计:根据具体的生产需求,设计适合的机器视觉系统,包括选择合适的摄像机、光源和图像处理算法。
2. 数据采集:通过摄像机采集零件的图像数据,并传输至图像处理系统进行处理。
3. 图像处理:通过图像处理算法对采集到的图像进行处理,提取出零件的特征与边界,并计算出其尺寸。
4. 尺寸分析:根据所得到的尺寸数据进行分析,判断是否符合要求,并生成结果报告。
5. 反馈控制:根据分析结果,及时反馈给生产线控制系统,进行相应的调整和控制,确保生产过程的稳定性。
四、机器视觉技术在零件尺寸检测中的挑战与解决方案1. 光照条件:不同的光照条件可能对图像质量产生影响,需要选择适当的光源和光照方式,或者采用图像增强算法进行处理。