
等效变换自动控制原理
•环节的合并 •信号引出点和/或综合点的移动
1
一、结构图的等效变换法则
1、环节的合并
(1) 串联连接 特点:前一环节的输出量就是后一环节的输入量。
R(s)
D(s)
C(s)
G1(s)
G2 (s)
R(s)
C(s)
G1(s)G2 (s)
(a)
(b)
图2-35 串联连接的等效变换
D(s)=G1(s)R(s) C(s)=G2(s)D(s)
2.3 结构图的等效变换
等效变换的目的
1、改变结构图的形式,便于分析某些环节在系统 中所占的地位或所起的作用;
2、改变结构图的形式,便于求出任一对输入输出 变量之间的传递函数。
等效变换原则
变换前后有关部分的输入量、输出量之间的数 学关系(传递函数)保持不变。
三种基本连接形式:串联、并联、反馈
两种等效变换方式:
C(s) +
17
R(s) -
(b) -
1/ G1 G1 G2
G3 G4 / G2
C(s) +
R(s) -
(c) -
1/ G1 G1 G2
G3 G4 / G2
C(s) +
18
R(s) -
(c) -
1/ G1 G1 G2
G3 G4 / G2
C(s) +
R(s) -
1/ G1
G1G2 1 G1G2
G3 G4 / G2
C(s)
± R2(s)± R3(s)
± R3(s)± R2(s)
(a)
(b)
C(s)=R1(s)±R2(s)±R3(s)
± R3(s)
(c)
(6) 相邻引出点位置的交换
R(s)
R(s)
R(s)
R(s) R(s)
R(s)
R(s)
R(s)
(a)
(b)
8
二、结构图等效变换举例
例 试化简如图所示系统结构图,求出传递函数 Φ(s)=C(s)/R(s)。
(c)
H1
C(s)
G2 H2
R(s)
G1
-+
H1
(d)
H1H 2
C(s)
G2
13
R(s)
G1
-+
H1
(d)
ห้องสมุดไป่ตู้H1H 2
C(s)
G2
R(s)
-
(e)
G1G2
C(s)
1 G1H1
H1H 2
14
R(s)
-
(e)
G1G2
C(s)
1 G1H1
H1H 2
R(s)
G1G2
C(s)
1 G1H1 G1G2H1H 2
(f)
(s) C(s)
G1G2
R(s) 1 G1H1 G1G2H1H2
15
简化系统结构图的步骤: 1、确定系统的一个输入量与一个输出量。 对于多个输入量或输出量,保留其中一个; 2、移动引出点和/或综合点以便消除交叉 连接; 3、多回路无交叉连接时,应从内回路开 始,从里向外进行变换。
在移动引出点和/或综合点时,应遵循以下 两条原则:
G1(s)
G2
(s)
n
(n为相并联的环节
G(s) Gi (s) 数,包括“-”的情
i1
况)
结论:环节并联的 等效传递函数等于 所有并联环节传递 函数的代数和。
3
(3) 反馈连接
R(s)
E(s)
C(s)
G(s) ± B(s) H (s)
R(s)
G(s)
C(s)
1 G(s)H (s)
(a) 图2-37 反馈连接的等效变换 (b)
C(s)
(d)
19
R(s) -
1/ G1
G1G2 1 G1G2
G3 G4 / G2
C(s)
(d)
R(s)
G1(G2G3 G4 )
C(s)
1 G1G2 G2G3 G4
(e)
(s) C(s) G1(G2G3 G4 )
R(s) 1 G1G2 G2G3 G4
20
R(s)
G1(s) C1(s) G2 (s) C2(s)
C(s)
R(s)
C(s)
±
G1(s) G2 (s)
(b)
(a) 图2-36 并联连接的等效变换
C1(s)=G1(s)R(s) C2(s)=G2(s)R(s)
C(s)=C1(s)+C2(s) =[G1(s)+G2(s)]R(s)
G(s)
C(s) R(s)
“-”对应正反馈 “+”对应负反 馈
闭环传递函数
前向通道传递函数 1 前向通道传递函数 反馈通道传递函数4
符号的移动
R(s)
E(s)
G(s)
± B(s) H (s)
(a)
C(s) R(s)
E(s)
C(s)
G(s)
+ B(s) 1
H (s)
(b)
单位反馈
R(s) ±
E(s)
G(s)
C(s)
R(s) G(s) C(s)
R(s) -
G1
+
G2
C(s)
G3
(a)
H
R(s) -
G1 G2
C(s)
G3
(b)
H
9
R(s)
-
(c)
C(s)
(G1 G2 )G3 H
R(s) (G1 G2 )G3
C(s)
(d)
1 (G1 G2 )G3H
(s) C(s) (G1 G2 )G3
R(s) 1 (G1 G2 )G3H
10
特点:输入信号R(s)有与反馈信号B(s)在综合点代 数相加,所得信号作为前向通道G(s)方框的输入信号。
C (s)=G (s)E(s)
E(s)=R(s)±B(s) C(s)= G (s)[R(s)±H(s)C(s)]
B(s)=H(s)C(s)
结论:
(s) C(s) G(s)
R(s) 1 G(s)H (s)
C(s)=G2(s) G1(s)R(s)
G(s)
C(s) R(s)
G1(s)G2 (s)
结论:环节串联的等效 传递函数等于各串联连
n
G(s) Gi (s)
i1
(n为相串联 的环节数)
接传递函数的乘积。
2
(2) 并联连接
特点:各环节的输入信号是相同的,均为R(s), 输出C(s)为各环节的输出之和。
1、变换前后有关回路中各方框传递函数 的乘积应保持不变;
2、变换前后有关前向通道中各方框传递 函数的乘积应保持不变。
16
例2-11 试化简如图所示系统结构图,求出 传递函数Φ(s)=C(s)/R(s)。
R(s)
-
(a)
-
G1
C(s)
G2
G3
+
G4
R(s) -
(b) -
1/ G1 G1 G2
G3 G4 / G2
1 G(s)
(a)
(b)
图2-38 单位反馈连接的等效变换
5
1、 综合点(相加点、比较点、汇交点)
和/或引出点(分支点、分叉点)的移动
(1) 综合点前移 综合点从方框的输出端移到输入端
R(s)
G(s)
C(s)
R(s)
± X(s) ±
(a)
(b)
C(s)
G(s)
1 X(s) G(s)
C(s)= R(s)G (s)±X(s)= [R(s)±X(s)/G (s)]G (s)
R(s)
C(s)
G(s)
C(s)
C(s)
G(s)
(a)
(b)
(4) 引出点后移 引出点从方框的输入端移到输出端
R(s)
C(s)
G(s)
R(s)
G(s)
R(s)
(a)
(b)
C(s) R(s)
1 G(s)
7
(5) 相邻综合点位置的交换与合并
± R2(s)
R1(s)
C(s) R1(s)
C(s) R1(s)
(2) 综合点后移 综合点从方框的输入端移到输出端
R(s)
C(s)
R(s)
C(s)
G(s)
G(s)
± X(s)
(a)
X(s)
±
G(s)
(b)
C(s)=[R(s)±X(s)]G(s)=R(s)G (s)±X(s)G (s) 6
(3) 引出点前移 引出点从方框的输出端移到输入端
R(s)
C(s)
G(s)
例 试化简如图所示系统结构图,求出传递函数 Φ(s)=C(s)/R(s)。
R(s) -
(a)
G1
+
H1
C(s)
G2 H2
R(s) -
(b)
C(s)
G1
G2
H1
+
H1 H2
11
R(s) -
(b)
C(s)
G1
G2
H1
+
H1 H2
R(s)
G1
-+
H1
(c)
H1
C(s)
G2 H2
12
R(s)
G1
-+
H1
合集下载
自动控制原理第二章 控制系统的数学模型4
x
G
y
x
G
y
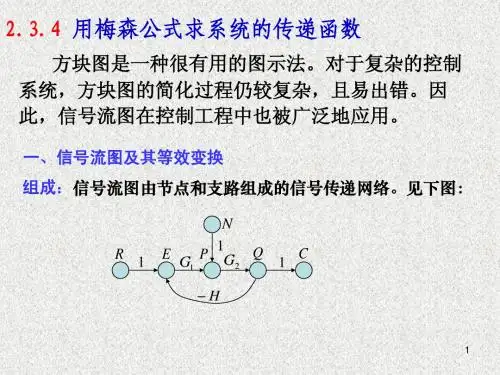
上图中, 两者都具有关系: 上图中, 两者都具有关系 y(s) = G(s)x(s)。支路对节点x 来说 是输出支路,对输出节点y来说是输入支路 来说是输入支路。 是输出支路,对输出节点 来说是输入支路。
2
信号流图的术语
[几个术语]: 输入节点(源点 : 输入节点 源点):只有输出支路 源点 的节点。 的节点。如: R,N。 , 。 输出节点(阱点 : 输出节点 阱点):只有输入支路 阱点 的节点。 的节点。如: C
4
信号流图的等效变换
串联支路合并: 串联支路合并:
a
b
ab
x3
x1
x2
a
x1
x3
并联支路的合并: 并联支路的合并:
x1
b
x2
x1
a+b
x2
b a 1 m bc
回路的消除: 回路的消除:
a
b
±c
x1 x2
x3
x1
x2
x3
5
信号流图的等效变换
混合支路的清除: 混合支路的清除:
x4 ad b
c
x4
ad bd
18
梅逊公式||例5 梅逊公式 例
[例5]:使用 例 :使用Mason公式计算下述结构图的传递函数 公式计算下述结构图的传递函数
G4
C ( s) E ( s) , R( s) R( s)
R
-
E G 1
H1
+
G2
+ -
G3
C
H2
[解]:在结构图上标出节点,如上。然后画出信号流图,如下: 解 :在结构图上标出节点,如上。然后画出信号流图,如下:
自动控制原理结构图及等效变换.概要

G1G2 1 G1G2 H
输出量为: G1G2 C ( s) R( s) 1 G1G2 H
上式中,G1 (s)G2 (s) 称为前向通道传递函数,前向通道指从输入 端到输出端沿信号传送方向的通道。前向通道和反馈通道的乘 积称为开环传递函数 G1 (s)G2 (s) H (s) 。含义是主反馈通道断开时 从输入信号到反馈信号B( s)之间的传递函数。
Y ( s)
N ( s) G( s)
Saturday, January 12, 2019
8
信号相加点的移动和互换
把相加点从环节的输出端移到输入端:
X 1 ( s)
X 2 ( s)
G (s)
Y ( s)
X 1 ( s)
X 2 ( s)
N (s)
G (s)
Y ( s)
N ( s) ? Y ( s) X 1 ( s)G ( s) X 2 ( s), Y ( s) X 1 ( s)G ( s) X 2 ( s) N ( s)G ( s), 1 N ( s) G (s)
u g ( s ) ue ( s )
u f ( s)
K1
u1 ( s)
K 2 (s 1)
u2 ( s )
K3
ua ( s )
Ku TaTm s Tm s 1
-
( s )
Kf
在结构图中,不仅能反映系统的组成和信号流向,还能表 示信号传递过程中的数学关系。系统结构图也是系统的数学模 型,是复域的数学模型。
Saturday, January 12, 2019
9
信号分支点的移动和互换
②信号分支点的移动: 分支点从环节的输入端移到输出端
等效变换自动控制原理课件
等效变换自动控制原理课 件
本课件介绍了等效变换自动控制原理的基本概念和原理,探讨了等效变换在 自动控制中的广泛应用,并讨论了等效变换的优点和局限性。
通过数学方法和计算过程的详细说明,结合实例分析,帮助大家全面理解等 效变换在自动控制中的重要性。
最后,通过总结和结论,我们对等效变换自动控制原理进行了进一步的讨论 和思考。
等效变换在自动控制中的应用
等效变换在自动控制中有着广泛的应用,包括系统建模、系统分析和控制器设计等方面。 通过将系统转化为等效模型,可以更好地理解系统的动态特性、稳定性和性能。 等效变换还可以用于解决多变量系统的控制问题,提高系统的控制效果和鲁棒性。
等效变换的优点和局限性
优点
等效变换可以简化系统分析和设计过程,提高 工程效率。
等效变换的概念和原理
等效变换是一种在自动控制中广泛使用的数学方法,通过将复杂的系统转化 为等效的简化模型,简化了分析和设计过程。
等效变换的原理是通过变换系统的输入和输出,将系统转化为具有特定特性 的等效模型,从而更好地理解和控制系统的行为。
等效变换的概念和原理对于自动控制工程师和研究人员来说是非常重要的基 础知识。
等效变换实例分析
1
步骤 2
2
通过等效变换方法,将机械振动系统转
化为等效的电路模型。
3
步骤 1
选择一个复杂的系统,例如一个机械振 动系统。
步骤 3
分析和设计电路模型的控制器,以实现 对振动系统的良好控制。
总结和结论
通过本课件的学习,我们深入了解了等效变换自动控制原理的基本概念、原理和应用。 我们了解了等效变换的优点和局限性,并学会了使用数学方法和计算过程进行等效变换的分析和设计。 通过实例分析,我们进一步理解了等效变换在自动控制中的重要性和实际应用。 希望这些知识能够对大家在自动控制领域的学习和工作有所帮助。
本课件介绍了等效变换自动控制原理的基本概念和原理,探讨了等效变换在 自动控制中的广泛应用,并讨论了等效变换的优点和局限性。
通过数学方法和计算过程的详细说明,结合实例分析,帮助大家全面理解等 效变换在自动控制中的重要性。
最后,通过总结和结论,我们对等效变换自动控制原理进行了进一步的讨论 和思考。
等效变换在自动控制中的应用
等效变换在自动控制中有着广泛的应用,包括系统建模、系统分析和控制器设计等方面。 通过将系统转化为等效模型,可以更好地理解系统的动态特性、稳定性和性能。 等效变换还可以用于解决多变量系统的控制问题,提高系统的控制效果和鲁棒性。
等效变换的优点和局限性
优点
等效变换可以简化系统分析和设计过程,提高 工程效率。
等效变换的概念和原理
等效变换是一种在自动控制中广泛使用的数学方法,通过将复杂的系统转化 为等效的简化模型,简化了分析和设计过程。
等效变换的原理是通过变换系统的输入和输出,将系统转化为具有特定特性 的等效模型,从而更好地理解和控制系统的行为。
等效变换的概念和原理对于自动控制工程师和研究人员来说是非常重要的基 础知识。
等效变换实例分析
1
步骤 2
2
通过等效变换方法,将机械振动系统转
化为等效的电路模型。
3
步骤 1
选择一个复杂的系统,例如一个机械振 动系统。
步骤 3
分析和设计电路模型的控制器,以实现 对振动系统的良好控制。
总结和结论
通过本课件的学习,我们深入了解了等效变换自动控制原理的基本概念、原理和应用。 我们了解了等效变换的优点和局限性,并学会了使用数学方法和计算过程进行等效变换的分析和设计。 通过实例分析,我们进一步理解了等效变换在自动控制中的重要性和实际应用。 希望这些知识能够对大家在自动控制领域的学习和工作有所帮助。
(自动控制原理)2.4控制系统的结构图及其等效变换
实例二:复杂控制系统的等效变换
总结词
通过等效变换简化复杂控制系统的结构图,便于分析。
详细描述
以一个包含多个回路和元件的液压控制系统为例,介绍如何 通过等效变换简化其结构图。通过合并、化简等步骤,将复 杂的结构图简化为易于分析的形式,以便更好地理解系统的 工作原理和控制性能。
实例三:实际应用中的控制系统等效变换
控制系统的性能指标
总结词
控制系统的性能指标是用来评估控制系统性能优劣的一系列参数。常见的性能指标包括稳定性、快速 性、准确性等。
详细描述
稳定性是指控制系统在受到扰动后能够恢复到原来的平衡状态的能力。快速性是指控制系统对于输入 信号的响应速度。准确性是指控制系统对于输入信号的跟踪精度。这些性能指标可以通过数学分析和 实验测试等方法进行评估。
不断调整和完善结 构图,确保其准确 反映系统的工作原 理。
结构图的基本元件及其作用
控制器
根据设定值与实际值的偏差, 计算出控制量并输出给执行器。
被控对象
需要被控制的设备或系统,如 温度、压力、流量等。
传感器
用于检测被控对象的参数变化, 并将检测到的信号转换为电信 号或数字信号输出。
执行器
根据控制器输出的控制量,驱 动被控对象进行相应的动作或 调节。
课程背景
自动控制原理是自动化专业的一门核心课程,主要介绍控制系统的基本原理、分 析和设计方法。
本节内容是该课程的重要章节之一,通过学习结构图及其等效变换,学生可以深 入理解控制系统的组成和动态行为,为后续章节的学习打下基础。
02 控制系统的基本概念
控制系统的定义
总结词
控制系统的定义是指通过一定的控制装置,对被控对象施加控制作用,从而使 被控对象的输出量按照预期的规律变化的过程。
自动控制原理2.4 结构图及其等效变换1.4 结构图及其等效变换
u R1
i1
u R1 R1
ur
i2
C
duR1 dt
uc iR2 (i1 i2 )R2
R1
R2
uc
结构图(续)
第二章 数学模型
U R1 (s) U r (s) U c (s) 1
I1 (s) R1 U R1 (s)
I 2 (s) CSU R1 (s) I(s) I1(s) I2(s) U c (s) R2 I (s)
-
(s)
Kf
三、结构图的等效变换:
第二章 数学模型
建立结构图的目的是求系统传递函数,对系统性能
进行分析。所以对于复杂的结构图就需要进行运算
和变换,设法将其化为一个等效的方框,其中的数
学表达式即为总传递函数。这一步骤相当于对方程
消元。
R
C
G
总传递函数
等效原则:
变换前后,输入输出总的数学关系应保持不变
Uc (s)
则
1
U ( s)
I(s)) 1
I(s)
R
R
及U c (s)
1 Cs
I(s)
(3)
I(s)
1 Uc (s) Cs
结构图(续)
第二章 数学模型
1.定义:由具有一定函数关系组成的、并标明信号 传递方向的系统方框图称为动态结构图。
2.组成:4个基本单元。
①信号线:带箭头的直线,表示信号传递的方向,
线上标注信号所对应的变量,信号传递
具有单向性。 X
②引出点:信号引出或测量的位置,从同一信号线
自动控制原理第二章2-2
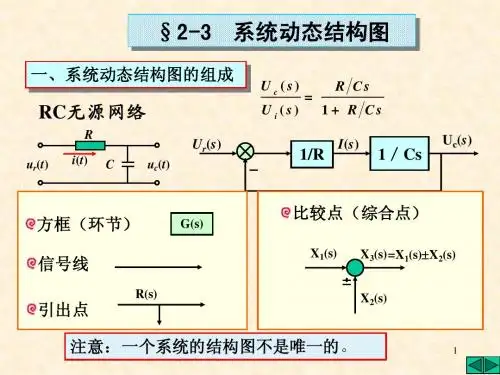
Uc(s)
超前校正装置
4
“由内而外”化简
R(s)
-
-
G1 H1
G2
H4
G3 H2 H3
G4
C(s)
思考:是否能用基本等效法则进行简化? H3 R(s) C(s) G1 G2 G3 G4 -
-
H1 H4
“支路交错”
H2
5
H2(s)
R(s) G1(s) G2(s) G3(s) G4(s) C(s)
H3(s)
E ( s) 1 Ger ( s ) = = R( s ) 1 + G1 ( s )G2 ( s ) H ( s)
- G2 ( s ) H ( s ) E( s) Gen ( s ) = = N ( s ) 1+ G1 ( s )G2 ( s ) H ( s )
24
第二章
d = s dt
小结
微分方程
干扰信号下的闭环传递函数 【令R(s)=0】
G2 ( s ) C ( s) GBN ( s ) = = N ( s ) 1 + G1 ( s )G2 ( s ) H ( s )
22
N(s) R(s) E(s)
G1(s) H(s)
C(s)
N
G2(s)
R
1
1 E
G1
1
G2
1
C
-H
二、系统误差传递函数
G2(s)
1
R 1
G1
G2
1
C
-H
E
一、系统开环传递函数
GK ( s) = G1( s)G2 ( s) H ( s)
21
N(s) R(s) E(s)
N C(s) 1 R 1
自动控制原理02结构图及其等效变换
e)
R( s )
G 1 G 2 G3G 4 C (s) 1 G 1 G 2 G3G 4 G 2 G3 H 1 G3G 4 H 2
f)
2.3 控制系统的结构图及等效变换
2.3.4 系统传递函数
典型闭环控制系统
N (s)
R( s )
E ( s)
G1 (s)
结构图。
2.3.2 结构图的建立
例2-7 RLC电路网络的结构图
解: U (s) U (s) U (s) U (s) i R L 0
U R ( s) RI ( s)
U L ( s) LsI ( s)
{
I ( s)
U i ( s) U 0 ( s ) U R ( s ) U L ( s )
C 传输到 ( s)
单位反馈: H ( s) 1 开环传递函数:
G( s) H ( s)
2.3.3 结构图的等效变换和简化
(4)比较点的移动
R1 (s)
G(s)
R2 ( s )
a)
C (s)
R2 ( s )
R1 (s)
G(s)
C (s)
1/ G(s)
b)
R1 (s)
R2 ( s )
a)
G(s)
C (s) G(s) ( s) R( s) 1 G ( s) H ( s )
2.3.3 结构图的等效变换和简化
反馈连接中的术语:
R( s)
E (s)
G (s)
H (s)
C (s)
B( s)
前向通道:信号从 R( 传输到 s) 反馈通道:信号从
的通道 C ( s) 的通道 R( s )
R(s)
R( s )
G 1 G 2 G3G 4 C (s) 1 G 1 G 2 G3G 4 G 2 G3 H 1 G3G 4 H 2
f)
2.3 控制系统的结构图及等效变换
2.3.4 系统传递函数
典型闭环控制系统
N (s)
R( s )
E ( s)
G1 (s)
结构图。
2.3.2 结构图的建立
例2-7 RLC电路网络的结构图
解: U (s) U (s) U (s) U (s) i R L 0
U R ( s) RI ( s)
U L ( s) LsI ( s)
{
I ( s)
U i ( s) U 0 ( s ) U R ( s ) U L ( s )
C 传输到 ( s)
单位反馈: H ( s) 1 开环传递函数:
G( s) H ( s)
2.3.3 结构图的等效变换和简化
(4)比较点的移动
R1 (s)
G(s)
R2 ( s )
a)
C (s)
R2 ( s )
R1 (s)
G(s)
C (s)
1/ G(s)
b)
R1 (s)
R2 ( s )
a)
G(s)
C (s) G(s) ( s) R( s) 1 G ( s) H ( s )
2.3.3 结构图的等效变换和简化
反馈连接中的术语:
R( s)
E (s)
G (s)
H (s)
C (s)
B( s)
前向通道:信号从 R( 传输到 s) 反馈通道:信号从
的通道 C ( s) 的通道 R( s )
R(s)
方框图等效变换和信号流图——《自动控制原理-理论篇》第2
G1 G2
x2
x1
G1 1 G1G2
x2
一个方框的输出信号输入到另一个方框后,得 到的输出再返回到这个方框的输入端,构成输入 信号的一部分。这种连接形式称为反馈连接。
反馈分正反馈和负反馈两种。 当G2(s)=1时,称为单位反馈系统。
(4)分支点(引出点)的移动:
分支点前移:
x1
G1
G2 G3
(6)各分点或合点之间互移
x
x1
x2 x3
x x
x
x x
x4
x1
x3 x2
x4
相邻分点可互换位置、可合并 相邻合点可互换位置、可合并
方框图等效变换基本规律
1、分点前移则函数相乘;分点后移则函数相除; (信息取出点等效变换) 2、而合点前移则函数相除;合点后移则函数相乘; (信息注入点等效变换)
方框图等效变换和信号流图
——《自动控制原理-理论篇》第2.5节
自动化工程学院自动控制原理课程组制
2015年11月
一、方框图的组成和绘制
方框图表示法是一种图解分析方法。 “方框”是对加到方框上的输入信号的一 种运算函数关系,运算结果用输出信号表 示。元件的传递函数,通常写在相应的方 框中,并且 用标明信号流向的箭头将这些 方框链接起来。这样,控制系统的方框图 就清楚地表示了系统中各个元件变量间关 系。
4. 按照系统中信号的传递顺序,依次将各元部件的 结构图连接起来,便可得到系统的结构图。
方框图的特点
能更直观更形象地表示系统中各环节的功能和相 互关系,以及信号的流向和每个环节对系统性能 的影响。更直观、更形象是针对系统的微分方程 而言的。 ② 方框图的流向是单向不可逆的,也没有负载效应。 ③ 方框图不唯一。由于研究角度不一样,传递函数 列写出来就不一样,方框图也就不一样。 ④ 线性叠加性:多个输入同时作用的结果等于各个 输入单独作用得到的结果之和;输入增加多少倍, 输出也相应的增加同样的倍数。
自动控制原理02结构图及其等效变换课件
G1 (s)
N (s)
G2 (s)
C (s)
B(s) H (s)
(1)R(s)作用下的系统闭环传递函数
此时, N(s) 0
R(s) E(s)
G1 (s)
B(s)
G2 (s) C1(s)
(s) C1(s) R(s)
H (s)
C1
(s)
(s)R(s)
1
G1 (s)G2 (s) G1 (s)G2 (s)H
d)
2.3.3 结构图的等效变换和简化
例2-9 R(s)
G2G3G4
C(s)
G1
1 G2G3H1 G3G4H 2
e)
R(s)
G1G2G3G4
C(s)
1G1G2G3G4 G2G3H1 G3G4H 2
f)
2.3 控制系统的结构图及等效变换
2.3.4 系统传递函数
典型闭环控制系统 的结构图:
R(s) E(s)
I (s)
1 Ls U L (s)
U0
(s)
1 Cs
I (s)
Ui (s)
UL (s) UR (s)
Uo (s)
a)
UR (s) 1/ R I (s)
b)
UL (s) 1/ Ls I (s)
c)
I (s) 1 / Cs U o (s)
d)
2.3.2 结构图的建立
例2-7 按照信号的流向将以上各个环节连接起来。就构成了 系统的动态结构图。
(6)多个比较点与引出点的交换与合并
R(s)
C(s)
G(s)
B1(s) B2(s) a)
R(s)
C(s)
G(s) R(s)
R(s)
N (s)
G2 (s)
C (s)
B(s) H (s)
(1)R(s)作用下的系统闭环传递函数
此时, N(s) 0
R(s) E(s)
G1 (s)
B(s)
G2 (s) C1(s)
(s) C1(s) R(s)
H (s)
C1
(s)
(s)R(s)
1
G1 (s)G2 (s) G1 (s)G2 (s)H
d)
2.3.3 结构图的等效变换和简化
例2-9 R(s)
G2G3G4
C(s)
G1
1 G2G3H1 G3G4H 2
e)
R(s)
G1G2G3G4
C(s)
1G1G2G3G4 G2G3H1 G3G4H 2
f)
2.3 控制系统的结构图及等效变换
2.3.4 系统传递函数
典型闭环控制系统 的结构图:
R(s) E(s)
I (s)
1 Ls U L (s)
U0
(s)
1 Cs
I (s)
Ui (s)
UL (s) UR (s)
Uo (s)
a)
UR (s) 1/ R I (s)
b)
UL (s) 1/ Ls I (s)
c)
I (s) 1 / Cs U o (s)
d)
2.3.2 结构图的建立
例2-7 按照信号的流向将以上各个环节连接起来。就构成了 系统的动态结构图。
(6)多个比较点与引出点的交换与合并
R(s)
C(s)
G(s)
B1(s) B2(s) a)
R(s)
C(s)
G(s) R(s)
R(s)
方框图等效变换和信号流图——《自动控制原理-理论篇》第2
x1
x2
x1
x2x3 x3x1源自x3合点分点互移所需要的变换规则很麻烦,不 易记。所以最好避开合点分点的互移。只用分点 前移或后移及合点前移和后移的变换处理。
(6)各分点或合点之间互移
x
x
x
x
x
x
x1
x4
x2
x3
x1
x4
x3
x2
相邻分点可互换位置、可合并 相邻合点可互换位置、可合并
方框图等效变换基本规律
公式中: Δ……信号流图的特征式; n……输入节点到输出节点前向通道的总条数; Pk……从输入节点到输出节点第k条前向通路的增益;
La……为所有不同回路的增益和;
LbLc……为每两个互不接触回路的增益乘积之和; LaLbLc……为每三个互不接触回路增益乘积之和; k ……为在除去与第k条前向通路相接触的回路的
特点:并联环节的等效传递函数等于各个环节传递 函数的代数和。
即: G(S)= G1(S)+ G2(S)+…+ Gn(S)
(3)反馈
x1
x2
G1
G2
x1
G1
x2
1 G1G2
一个方框的输出信号输入到另一个方框后,得 到的输出再返回到这个方框的输入端,构成输入 信号的一部分。这种连接形式称为反馈连接。 反馈分正反馈和负反馈两种。 当G2(s)=1时,称为单位反馈系统。
1、分点前移则函数相乘;分点后移则函数相除; (信息取出点等效变换) 2、而合点前移则函数相除;合点后移则函数相乘; (信息注入点等效变换) 3、串联时函数相乘;并联时函数相加;反馈时分 子式为前向通道传函,分母式则为1减或加回路传 函,正反馈时为减,负反馈时为加。(环节合并等 效变换)