
人工智能 一般搜索原理---启发式搜索
7
283 714 65
7
5
123 8 4 765Fra bibliotek有序搜索树
123 784 65
7
第七讲一般搜索原理—启发式搜索
2.A算法 定义估价函数f使得在任意节点上其函数值 f(n)能估算出节点s到节点n的最小代价路径的代 价与从节点n到某一目标节点的最小代价路径的 代价之和. 称具有此估价函数的有序算法为A算法.
第七讲一般搜索原理—启发式搜索
一.有序搜索 1.估价函数(evaluation function) 用来估算节点希望程度的量度. 设:f表示估价函数,f(n)表示估价函数值. Nilsson:估价函数f是这样决定的,一个节点的希 望程度越大,其估价函数值就越小.
第七讲一般搜索原理—启发式搜索
2.算法流程图
第七讲一般搜索原理—启发式搜索
4 6 5 6
83 214 7 65 283 164 7 5 283 1 4 7 65 283 164 7 5
4
283 1 4 7 65 2 3 184 765 23 184 765 123 84 765
6
283 164 75 283 14 765
5 5 5
6
23 184 765
第七讲一般搜索原理—启发式搜索
4.总结 有序算法是利用启发信息,估价函数决定扩展下一 个最有希望的节点; A算法是有序算法的一种特殊形式,估价函数f由 g和h两项组成; A*算法是A算法的一种特殊形式,其中h(x)<= h*(x).
第七讲一般搜索原理—启发式搜索
5.A*算法例子----八数码难题 估价函数:f(n)=d(n)+w(n) g(n) h(n) 结果与有序搜索一样 估价函数: f(n)=d(n)+p(n) 其中: d(n)为节点n的深度,节点s的深度d(s)=0; p(n)为节点n与目标G比较,每一个棋子走到正 确位置步数之和.
7
7
G
7
第七讲一般搜索原理—启发式搜索
令:K(i,j): 为节点I和节点j之间最小代价路径的实 际代价. K(n ,ti):为从节点n到某目标ti,某一条最小代价 路径上的代价. h*(n): 为K(n,ti)中最小的一个,既从n到目标节 点最小代价路径的代价. g*(n)=K(s,n)
第七讲一般搜索原理—启发式搜索
人工智能及其应用
第七讲一般搜索原理—启发式搜索
启发式搜索
通过检测来决定合理的搜索顺序的有信息搜索.称这种信 息为启发信息.启发信息有三种用途: 1.用于决定扩展下一个节点; 2.在扩展一个节点的过程中,用于决定要生成哪几个后继节 点; 3.用于决定某些应该从搜索树中抛弃或修剪的节点. 采用第一种启发信息的搜索称为有序搜索,即:选择最有 “希望”的节点作为下一个被扩展的节点.
第七讲一般搜索原理—启发式搜索
搜索结果:
7
283 164 7 5
5 5
283 164 7 5 283 1 4 7 65 2 3 184 765 23 184 765 123 84 765 123 784 65 23 184 765
7
283 164 75 283 14 765
5 5 5 5
123 8 4 765
f*(n)=g*(n)+h*(n)
从起始节点到节点n 的最佳路径代价 从节点n到目标节点 的最佳路径代价
f是f*的一个估价,既: f(n)=g(n)+h(n) g是g*的估价, h是h*的估价,称为启发函数.
第七讲一般搜索原理—启发式搜索
3.A*算法 在A算法中是依据f(x)=g(x)+h(x)进行重排 OPEN OPEN表的. . 如果对所有的x存在h(X)<=h*(x),则称h(x) 为h*(x)的下界,采用h*(x)的下界h(x)为启发函 数的A算法称为A*算法.h=0时,A*算法就变为有 序搜索.
开始 把s放入OPEN中,计算f(s) OPEN=NIL? N Y
失败
选取OPEN表中f最小的节点i 放入CLOSED表中
i=G? N
Y
成功
扩展i得后继节点j,计算f(j),提供返回I 的指针,利用f(I)对OPEN表进行重排 调整亲子关系和指针
第七讲一般搜索原理—启发式搜索
3.例子八数码难题 估价函数: f(n)=d(n)+w(n) 其中: d(n)为节点n的深度,节点s的深度d(s)=0; w(n)为节点n与目标G比较,错放的棋子数目.
第二章 人工智能搜索
搜索法中的问题表示
• 对问题进行形式化描述,便于计算机处理。 • 描叙方法对搜索效率有很大的影响。 • 一般用状态空间来表示待求解的问题。
状态空间法(1)
• 找到一个数,该数大于等于13548并且能够被
• • •
13547整除。 问题的论域为【13548,+∞】,为了计算机处 理,可以选择一个足够大的数。 因此,问题的状态空间可以定义为【13548, 1E20】。所有的状态空间构成一个连续自然数序 列。 用状态空间表示法描叙问题时,要定义状态空间, 表示问题的全部可能状态和相互关系。
能找到 • 搜索的效率,避免生成或扩展无用的点。 • 控制开销。即控制策略的开销要尽可能小。
• 几个目标之间有冲突,在以上几个目标中
寻求平衡。
1.1 回溯策略
• 例:皇后问题
Q Q Q Q
()
Q ()
((1,1))
Q () Q
((1,1))
((1,1) (2,3))
Q ()
((1,1))
((1,1) (2,3))
搜索图与搜索树的比较
• 如果采用广度优先搜索算法,优点为实现
简单,但是有可能需要重复处理多次。 • 如果采用深度优先搜索算法,有可能陷入 死循环。需要采用一定的策略避免。 • 图搜索需要额外的计算去检查下一个节点 是否已经生成过。(可以使用广度或深度 优先来遍历图产生生成树)
搜索算法的衡量标准
• 搜索算法的完备性,即只要有解,就一定
– 盲目搜索 – 启发式搜索
• 关键问题:
如何利用知识,尽可能有效地找到问题 的解(最佳解)。
搜索问题(续2)
• 讨论的问题:
– 有哪些常用的搜索算法。 – 问题有解时能否找到解。 – 找到的解是最佳的吗? – 什么情况下可以找到最佳解? – 求解的效率如何。
《启发式图搜索》课件
剪枝策略:根据启发式函数 进行剪枝,减少搜索空间
剪枝方法:使用A*算法、 IDA*算法等
剪枝效果:提高搜索效率, 减少计算量
剪枝优化:根据问题特性进 行剪枝优化,提高搜索效果
启发式图搜索 的优化方法
优先队列:一种特殊的数据结构,可以快速找到队列中的最大值或最小值 优化搜索过程:在启发式图搜索中,使用优先队列可以快速找到最优路径 应用场景:在路径规划、任务调度等领域,使用优先队列优化搜索过程可以提高效率 优缺点:优点是可以快速找到最优路径,缺点是实现较为复杂,需要一定的编程技巧
启发式图搜索
汇报人:PPT
目 录
添加目录标题
什么是启发式图 搜索
启发式图搜索的 原理
启发式图搜索的 实现
启发式图搜索的 优化方法
启发式图搜索的 应用案例
添加章节标题
什么是启发式 图搜索
启发式图搜索是一种人工智能算法,用于解决复杂问题。 它通过构建一个图,将问题分解为多个子问题,然后使用启发式函数来指导搜索过程。 启发式图搜索的优点是可以快速找到问题的解,并且可以处理大规模问题。 它广泛应用于各种领域,如计算机视觉、自然语言处理、机器人控制等。
十字链表:用十字链表表示 图,适用于稀疏图
邻接多重表:用多重链表表 示图,适用于稀疏图
边集树:用树表示边,适用 于稠密图
路径评估:根据 启发式函数评估 当前路径的代价
节点扩展:根据启 发式函数选择下一 个节点进行扩展
启发式函数:用于 评估路径代价的函 数,通常与问题相 关
路径代价:从当前 节点到目标节点的 总代价,包括路径 长度、节点代价等
原理:通过计算每个节点的优先级,选择优先级最高的节点进行搜索 特点:可以快速找到最优解,但需要计算每个节点的优先级 应用场景:适用于解决路径规划、任务调度等问题 优缺点:优点是可以快速找到最优解,缺点是需要计算每个节点的优先级,计算复杂度较高
人工智能《启发式搜索》实验大作业
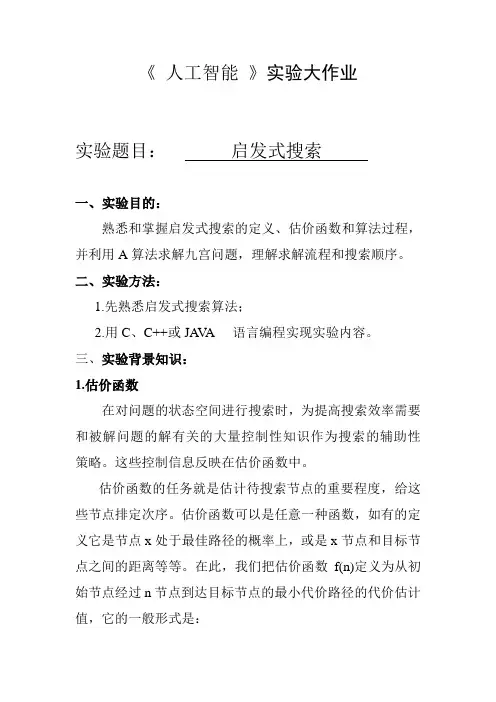
《人工智能》实验大作业实验题目:启发式搜索一、实验目的:熟悉和掌握启发式搜索的定义、估价函数和算法过程,并利用A算法求解九宫问题,理解求解流程和搜索顺序。
二、实验方法:1.先熟悉启发式搜索算法;2.用C、C++或JA V A 语言编程实现实验内容。
三、实验背景知识:1.估价函数在对问题的状态空间进行搜索时,为提高搜索效率需要和被解问题的解有关的大量控制性知识作为搜索的辅助性策略。
这些控制信息反映在估价函数中。
估价函数的任务就是估计待搜索节点的重要程度,给这些节点排定次序。
估价函数可以是任意一种函数,如有的定义它是节点x处于最佳路径的概率上,或是x节点和目标节点之间的距离等等。
在此,我们把估价函数f(n)定义为从初始节点经过n节点到达目标节点的最小代价路径的代价估计值,它的一般形式是:f(n) = g(n) + h(n)其中g(n)是从初始节点到节点n的实际代价,g(n)可以根据生成的搜索树实际计算出来;h(n)是从n到目标节点的最佳路径的代价估计,h(n)主要体现了搜索的启发信息。
2. 启发式搜索过程的特性(1)可采纳性当一个搜索算法在最短路径存在的时候能保证能找到它,我们就称该算法是可采纳的。
所有A*算法都是可采纳的。
(2)单调性一个启发函数h是单调的,如果a)对所有的状态n i和n j,其中n j是n i的子孙,h(n i )- h(n j )≤cost(n i,n j ),其中cost(n i,n j )是从n i到n j 实际代价。
b)目标状态的启发函数值为0,即h(Goal)=0.具有单调性的启发式搜索算法在对状态进行扩展时能保证所有被扩展的状态的f值是单调递增(不减)。
(3)信息性比较两个启发策略h1和h2,如果对搜索空间中的任何一个状态n都有h1(n) ≤h2(n),就说h2比h1具有更多的信息性。
一般而言,若搜索策略h2比h1有更多的信息性,则h2比h1考察的状态要少。
但必须注意的是更多信息性需要更多的计算时间,从而有可能抵消减少搜索空间所带来的益处。
浅谈人工智能中的启发式搜索策略
人工智能已经广泛应用于医疗、金融 、交通、军事等领域,为人类带来了 巨大的便利和效益。
人工智能发展历程
自20世纪50年代以来,人工智能已经 经历了漫长的发展历程,从最初的专 家系统到现在的人工神经网络、深度 学习等技术。
启发式搜索策略定义
启发式搜索策略定义
启发式搜索策略是一种基于启发式知 识的搜索策略,通过利用问题的启发 式信息来指导搜索方向,从而加速搜 索过程。
启发式搜索策略特点
启发式搜索策略具有高效性、灵活性 、自适应性等特点,能够根据问题的 不同特点选择合适的搜索策略,提高 搜索效率。
本文目的与结构
本文目的
本文旨在探讨人工智能中的启发式搜索策略及其应用,分析其优缺点,并提出改进方法。
本文结构
本文将分为引言、正文和结论三个部分。引言部分介绍人工智能和启发式搜索策略的基本概念;正文 部分详细介绍启发式搜索策略的原理、方法及应用;结论部分总结全文,并提出未来研究方向。
03
启发式搜索策略在人工智能中 的应用
机器学习中的启发式搜索策略
基于规则的搜索
利用已知规则进行搜索,减少搜 索空间,提高搜索效率。
基于模型的搜索
利用机器学习模型预测搜索方向 ,指导搜索过程,加速收敛速度 。
自然语言处理中的启发式搜索策略
基于语言模型的搜索
利用语言模型预测下一个词或句子的 可能性,指导搜索过程,提高文本生 成和理解的准确性。
知识推理
利用表达出来的知识进行推理,以指导搜索过程 。
3
知识更新
随着搜索的进行,不断更新知识库,以适应新的 情况。
基于搜索树的启发式搜索
搜索树构建
根据问题的特点,构建合适的搜索树。
启发式信息添加
(完整版)启发式搜索算法
人工智能基础实验报告实验名称:八数码问题姓名:张俊学号:2220092333指导老师:邓安生启发式搜索算法1. 实验内容:使用启发式搜索算法求解8数码问题。
⑴ 编制程序实现求解8数码问题A *算法,采用估价函数()()()()w n f n d n p n ⎧⎪=+⎨⎪⎩, 其中:()d n 是搜索树中结点n 的深度;()w n 为结点n 的数据库中错放的棋子个数;()p n 为结点n 的数据库中每个棋子与其目标位置之间的距离总和。
⑵ 分析上述⑴中两种估价函数求解8数码问题的效率差别,给出一个是()p n 的上界的()h n 的定义,并测试使用该估价函数是否使算法失去可采纳性。
2. 实验目的熟练掌握启发式搜索A *算法及其可采纳性。
3. 实验原理八数码问题是在3行和3列构成的九宫棋盘上放置数码为1到8的8个棋盘,剩下一个空格的移动来不断改变棋盘的布局,求解这类问题的方法是:给定初始布局(即初始状态)和目标布局(即目标状态),定义操作算子的直观方法是为每个棋牌制定一套可能的走步》上,下,左,右四种移动,再根据所定义的启发式搜索函数在搜索过程中选择最合适的操作算子,得到最优的路径。
4.源代码#include <iomanip>#include <stdlib.h>#include <time.h>#include <iostream>#include <stdio.h>#include <conio.h>#include <math.h>//以上为C++源文件using namespace std;static int space=0;int target[9];class EightNum//定义一个EightNum 类{public:int num[9];int f;//初始状态与目标状态相比,棋子错放个数int deap;//深度int evalfun;//状态的估价值EightNum *parent;//以下为类内成员函数的声明EightNum(int nnum[9]);int get_evalfun();int get_deapfun();void eval_func(int id);int Canspread(int n);void Spreadchild(int n);void getnum(int num1[9]);void setnum(int num1[9]);void show(void);int operator ==(EightNum& NewEightN);int operator ==(int num2[9]);int Shownum();};//-----------------------以下为EightNum类成员函数定义-----------------// class Stack{private:EightNum * eightnum;public:Stack * next;EightNum * Minf();EightNum * Belong(EightNum * suc);void Putinto(EightNum * suc);};EightNum::EightNum(int nnum[9]){//此函数功能为:初始化num[];for(int i=0;i<9;i++)num[i]=nnum[i];f=0;deap=0;parent=NULL;}int EightNum::get_evalfun(){return evalfun;}int EightNum::get_deapfun(){return deap;}void EightNum::eval_func(int id){//此函数为估价函数int i,qifa;qifa=0;switch(id){case 1:{for(i=0;i<9;i++){if(num[i]!=target[i])qifa++;}break;}case 2:{int j, h1,h2;for(i=0;i<9;i++){for(j=0;j<9;j++){if(num[j]==i)h1=j;if(target[j]==i)h2=j;}qifa+=(int)(fabs((double)(h1/3 - h2/3)) + fabs((double)(h1%3 - h2%3)));}break;}case 3:{int j, h1,h2;for(i=0;i<9;i++){for(j=0;j<9;j++){if(num[j]==i)h1=j;if(target[j]==i)h2=j;}qifa+=(int)(fabs((double)(h1/3 - h2/3)) + fabs((double)(h1%3 - h2%3)));}qifa=3*qifa;break;}default :break;}f=qifa;if(this->parent==NULL) deap=0;else deap=this->parent->deap+1;evalfun=deap+f;}int EightNum::Canspread(int n){//判断空格"0"可否移动int i,flag = 0;for(i = 0;i < 9;i++)if(this->num[i] == 0)break;switch(n){case 1:if(i/3 != 0)flag = 1;break;case 2:if(i/3 != 2)flag = 1;break;case 3:if(i%3 != 0)flag = 1;break;case 4:if(i%3 != 2)flag = 1;break;default:break;}return flag ;}void EightNum::Spreadchild(int n){//扩展child节点的子节点int i,loc,qifa;for(i = 0;i < 9;i++)this->num[i] = this->parent->num[i];for(i = 0;i < 9;i++)if(this->num[i] == 0)break;if(n==0)loc = i%3+(i/3 - 1)*3;else if(n==1)loc = i%3+(i/3 + 1)*3;else if(n==2)loc = i%3-1+(i/3)*3;elseloc = i%3+1+(i/3)*3;qifa = this->num[loc];this->num[i] = qifa;this->num[loc] = 0;}void EightNum::getnum(int num1[9]){ for(int i=0;i<9;i++)num1[i]=num[i];}void EightNum::setnum(int num1[9]){ for(int i=0;i<9;i++)num[i]=num1[i];}void EightNum::show(){//输出函数for(int i=0;i<9;i++){cout<<num[i]<<" ";if((i+1)%3==0)cout<<"\n";}cout<<"--------------------";}int EightNum::Shownum(){if(this == NULL)return 0;else{int n = this->parent->Shownum();this->show();cout<<endl;return n+1;}}int EightNum::operator ==(EightNum& NewEightN){int compere=1;for(int i=0;i<9;i++)if(num[i]!=NewEightN.num[i]){compere=0;break;}if(compere==0) return 0;else return 1;}//-----------------------以下为分函数的定义---------------------////判断是否有解的函数int solve(int num[9],int target[9]){int i,j;int num_con=0,tar_con=0;for(i=0;i<9;i++)for(j=0;j<i;j++){if(num[j]<num[i] && num[j]!=0)num_con++;if(target[j]<target[i] && target[j]!=0)tar_con++;}num_con=num_con%2;tar_con=tar_con%2;if((num_con==0 && tar_con==0)||(num_con==1 && tar_con==1))return 1;elsereturn 0;}EightNum * Stack::Minf(){Stack * qifa =this->next;Stack * min = this->next;Stack * minp = this;EightNum * minx;while(qifa->next != NULL){if((qifa->next->eightnum->get_evalfun()) < (min->eightnum->get_evalfun())){min = qifa->next;minp = qifa;}qifa = qifa->next;}minx = min->eightnum;qifa = minp->next;minp->next = minp->next->next;free(qifa);return minx;}//判断节点是否属于OPEN表或CLOSED表EightNum * Stack::Belong(EightNum * suc){Stack * qifa = this-> next ;if(qifa == NULL)return NULL;while(qifa != NULL){if(suc==qifa->eightnum)return qifa ->eightnum;qifa = qifa->next;}return NULL;}//把节点存入OPEN 或CLOSED 表中void Stack::Putinto(EightNum * suc){Stack * qifa;qifa =(Stack *) malloc(sizeof(Stack));qifa->eightnum = suc;qifa->next = this->next;this->next = qifa;}int BelongProgram(EightNum * suc ,Stack *Open ,Stack *Closed ,EightNum goal,int m ){EightNum * qifa = NULL;int flag = 0;if((Open->Belong(suc) != NULL) || (Closed->Belong(suc) != NULL)){if(Open->Belong(suc) != NULL) qifa = Open->Belong(suc);else qifa = Closed->Belong(suc);flag=1;}else{Open->Putinto(suc);suc->eval_func(m);}return flag;}//扩展后继节点总函数void Spread(EightNum * suc, Stack * Open, Stack * Closed, EightNum goal,int m){int i;EightNum * child;for(i = 0; i < 4; i++){if(suc->Canspread(i+1)){space++;child = (EightNum *) malloc(sizeof(EightNum));child->parent = suc;child->Spreadchild(i);child->eval_func(m);if(BelongProgram(child, Open, Closed, goal,m)) //判断子节点是否属于OPEN或CLOSED表free(child);}}}//执行函数EightNum * Process(EightNum * org, EightNum goal, Stack * Open, Stack * Closed,int m){while(1){if(Open->next == NULL)return NULL;EightNum * minf =Open->Minf();Closed->Putinto(minf);if((*minf)==goal)return minf;Spread(minf, Open, Closed, goal,m);}}//------------------------A*算法搜索函数----------------------//void A(int id,EightNum start,EightNum Target){EightNum * result;space=0;float time;Stack *Open = (Stack *) malloc(sizeof(Stack));Open->next = NULL;Stack *Closed = (Stack *) malloc(sizeof(Stack));Closed->next = NULL;clock_t startt,finisht;startt=clock();//开始时间start.eval_func(id);Open->Putinto(&start);result = Process(&start, Target, Open, Closed,id); //进行剩余的操作cout<<"\n搜索过程:\n"<<result->Shownum()<<endl;finisht=clock();time=(float)(finisht-startt);cout<<endl<<id<<"算法处理结果:所耗时间:";cout<<time;cout<<"ms, ";cout<<"所耗空间:";cout<<space;cout<<"块, "<<endl<<endl;}//-----------------------------主函数-----------------------------//int main(void)//主函数{int i,j;int flag;int num[9];int error;do{error=0;cout<<"请输入八数码问题的初始状态(0代表空格,“棋子”间用空格隔开):"<<endl;for(i=0;i<9;i++){flag=0;cin>>num[i];for(j=0;j<i;j++)if(num[j]==num[i])flag=1;if(num[i]<0||num[i]>8||flag==1){error++;}}if(error!=0)cout<<"输入数据错误!请重新输入!"<<endl;}while(error!=0);//输入八数码问题的初始状态(0代表空格,“棋子”间用空格隔开);int error1;do{error1=0;cout<<"请输入新的目标状态(用0代表空格,“棋子”间用空格隔开):"<<endl;for(i=0;i<9;i++){flag=0;cin>>target[i];for(j=0;j<i;j++)if(target[j]==target[i])flag=1;if(target[i]<0||target[i]>9||flag==1){error1++;}}if(error1!=0)cout<<"输入数据错误!请重新输入!"<<endl;}while(error1!=0);//输入八数码问题的目标状态(用0代表空格,中间用空格隔开);EightNum start(num),Target(target);int m=solve(num,target);//判断初始状态到目标状态是否有解,有解返回1,误解返回0;if(m==0){cout<<"此状态无解!"<<endl;return 0;}int id=0;while(id!=3){cout<<"1. 错放的棋子个数为;\n2.每个棋子与目标位置之间的距离总和为;"<<endl;cout<<"3.结束,退出程序!"<<endl;cout<<"\n请选择功能,分别输入“1”“2”“3”进行选择:"<<endl;cin>>id;switch(id){case 1:{cout<<"错放的棋子个数结果为:\n(以下逐一展示搜索过程:)"<<endl;A(1,start,Target);break;}case 2:{cout<<"每个棋子与其目标位置之间的距离总和为:\n(以下逐一展示搜索过程:)"<<endl;A(2,start,Target);break;}default: break;}}cout<<"啊啊….程序结束!!";}实验截图实验中遇到的问题1:开始程序只能运行一种方式即按照错位个数搜索,后经过查找相关资料,修改后可程序可进行选择,两种方法结合在一起根据选择运行。
人工智能搜索原理
扩展节点表中(简称OPEN表)。
(2) 建立一个叫做CLOSED的已扩展节点表(简称CLOSED表),其初始 为空表。
(3) LOOP:若OPEN表是空表,则失败退出。
人工智能搜索原理
人工智能搜索原理
人工智能搜索原理
3.2 启发式搜索
盲目搜索的不足:效率低,耗费过多的计算空间与时间。 分析前面介绍的宽度优先、深度优先搜索,或等代价搜索算法,其主要 的差别是OPEN表中待扩展节点的顺序问题。人们就试图找到一种方法 用于排列待扩展节点的顺序,即选择最有希望的节点加以扩展,那么, 搜索效率将会大为提高。 启发信息:进行搜索技术一般需要某些有关具体问题领域的特性的信 息,把此种信息叫做启发信息。 把利用启发信息的搜索方法叫做启发性搜索方法。
人工智能搜索原理
等代价搜索算法:
等代价搜索方法以g(i)的递增顺序扩展其节点,其算法如下: (1) 把起始节点S放到未扩展节点表OPEN中。如果此起始节点为一目标节点,则求得
一个解;否则令g(S)=0。 (2) 如果OPEN是个空表,则没有解而失败退出。 (3) 从OPEN表中选择一个节点i,使其g(i)为最小。如果有几个节点都合格,那么就要
人工智能搜索原理
宽度优先搜索算法如下: (1) 把起始节点放到OPEN表中(如果该起始节点为一目标节点,则求得 一个解答)。 (2) 如果OPEN是个空表,则没有解,失败退出;否则继续。 (3) 把第一个节点(节点n)从OPEN表移出,并把它放入CLOSED扩展节点 表中。 (4) 扩展节点n。如果没有后继节点,则转向上述第(2)步。 (5) 把n的所有后继节点放到OPEN表的末端,并提供从这些后继节点回 到n的指针。 (6) 如果n的任一个后继节点是个目标节点,则找到一个解答,成功退出; 否则转向第(2)步。
人工智能导论-第3章 搜索求解1 - 启发式搜索
节点在搜索树中却是不同结点,因为它们分别代
表了从初始状态出发到达城市 A 的三条不同路径。
这三个结点表示的路径分别为:A → B → A、
A → D → A和A → E → A。因此需要注意的是,在
搜索树中,同一个标号一定表示相同的状态,其
含义为智能体当前所在的城市,但是一个标号可
达每个状态(城市)的最短路径。在处理通向相同状态的不同路径时,算法会更新当前的
前驱状态。
图3.7 修改后图搜索A*算法扩展A→E→G结点,红色实线表示
当前搜索树中的边,虚线表示不在搜索树中的边
搜索算法:A*算法性能分析
图搜索A*算法满足最优性(方法二):
要求启发函数满足一致性
引理3.1:启发函数满足一致性条件时,给定一个从搜索树中得到的结点序列,每个结
ถ
=
+
评价函数 起始结点到结点代价
(当前最小代价)
B
5
5
3
D
4
I
C
A
5
7
6
4
E
4
H
G
J
3
3
3
F
7
K
5
6
L
()
ถ
结点到目标结点代价
(后续估计最小代价)
状态
A
h(n)
13 10 6 12 7 8 5 3 6 3 0 6
B C D
E F G H I J K L
A*算法
搜索算法:A*算法
搜索算法:启发函数与评价函数
贪婪最佳优先搜索
所求解问题之外、与所求解
问题相关的特定信息或知识。
启发式搜索算法
目录页
Contents Page
1. 启发式搜索算法定义 2. 启发式搜索算法分类 3. 启发式函数的设计与选择 4. A*算法的原理与实现 5. Dijkstra算法的原理与实现 6. 启发式搜索的应用场景 7. 启发式搜索的性能分析 8. 总结与未来展望
启发式搜索算法
启发式搜索算法定义
1.启发式搜索算法的时间复杂度取决于搜索空间的大小、启发 函数的计算复杂度以及搜索策略。 2.在一般情况下,启发式搜索算法的时间复杂度高于普通搜索 算法,因为需要计算启发函数值。 3.通过优化启发函数和搜索策略,可以降低启发式搜索算法的 时间复杂度。
▪ 启发式搜索算法的空间复杂度
1.启发式搜索算法的空间复杂度取决于搜索过程中需要保存的 信息数量。 2.在一般情况下,启发式搜索算法的空间复杂度高于普通搜索 算法,因为需要保存更多的节点和路径信息。 3.通过优化数据结构和搜索策略,可以降低启发式搜索算法的 空间复杂度。
A*算法的未来发展与趋势
1.随着人工智能和机器学习技术的不断发展,A*算法可以与这些技术相结合,进一步提高搜索效率 和精度。 2.未来A*算法的研究可以更加注重实际应用场景,针对具体问题进行优化和改进,提高算法的可靠 性和鲁棒性。 3.A*算法的发展趋势是向着更高效、更精确、更智能的方向发展,为各个领域的问题求解提供更加 优秀的解决方案。
启发式搜索算法分类
▪ 粒子群优化算法
1.粒子群优化算法是一种基于群体行为的启发式搜索算法,通 过粒子间的协作和竞争来寻找最优解。 2.该算法具有较快的收敛速度和较高的搜索效率,适用于处理 连续和多峰值问题。 3.粒子群优化算法需要合理设计粒子行为和更新规则,以提高 搜索性能和精度。
▪ 蚁群优化算法
3.3-启发式搜索(2)
8
例1:水壶问题
给定4L和3L的水壶各一个,水壶上没有刻 度,可以向水壶中加水。如何在4L的壶中 准确地得到2L水?
这里:用(x,y)—4L壶里的水有xL,3L壶里的水 有yL,n表示搜索空间中的任一节点。 则给出下面的启发式函数:
人工智能 丁世飞
9
例1:水壶问题
h(n) = 2 =4 =8 =10 如果0< x < 4并且0< y < 3 如果0< x < 4或者0< y < 3 如果 x = 0并且 y = 3 或者 x =4 并且 y= 0 如果 x = 0 并且 y = 0 或者 x1 引言 3.2 盲目搜索 √3.3 启发式搜索(2) 启发式搜索(2)
人工智能 丁世飞 1
通用图搜索算法( 算法 算法) 3.3.3 通用图搜索算法(A算法)
图搜索算法只记录状态空间中那些被搜索 过的状态,它们组成一个搜索图 搜索图G 过的状态,它们组成一个搜索图G。 搜索图G由两种节点组成: 搜索图G由两种节点组成:
人工智能 丁世飞 17
A*算法 算法
有了g*(n) 和h*(n) 的定义,如果对最好优先的 的定义,如果对最好优先的 有了 启发式搜索算法中的 中的g(n)和h(n)做如下的限制: 做如下的限制: 启发式搜索算法中的 和 做如下的限制
人工智能 丁世飞
3
图搜索算法( 算法)(P78:算法3.8) 图搜索算法(A算法)(P78:算法3.8) 算法
Procedure Graph-Search Begin 建立一个只含有初始节点S 的搜索图 , 放入OPEN表;计算 0)=g(S0)+h(S0); 建立一个只含有初始节点 0的搜索图G,把S0放入 表 计算f(S 假定初始时CLOSED表为空。 表为空。 假定初始时 表为空 While OPEN 表不空 do Begin 表中取出f值最小的节点 第一节点),并放入 表中.假设该节点 从OPEN表中取出 值最小的节点 第一节点 并放入 表中取出 值最小的节点(第一节点 并放入CLOSED表中 假设该节点 表中 的编号为n。 的编号为 。 If n是目标 则停止 返回 并根据 的反向指针指出的从初始节点到 的路径。 是目标,则停止 返回n,并根据 的反向指针指出的从初始节点到n的路径 是目标 则停止;返回 并根据n的反向指针指出的从初始节点到 的路径。 Else do Begin (1) 生成 的子节点集合 i},把mI作为 的后继节点加入到 中,并计算 生成n的子节点集合 的子节点集合{m 把 作为n的后继节点加入到 的后继节点加入到G中 并计算 f(mi)。 。 (2) If mi未曾在 中出现过 即未曾在 未曾在G中出现过 即未曾在OPEN和CLOSED表中出现过 中出现过(即未曾在 表中出现过),then 将 和 表中出现过 它们配上刚计算过的f值 设置返回到 的指针,并把它们放入 设置返回到n的指针 并把它们放入OPEN表中。 表中。 它们配上刚计算过的 值,设置返回到 的指针 并把它们放入 表中
第一章人工智能当中的搜索
状态空间、搜索图和解答路径的关系图
S0
问题全部状态空间
搜索空间 解路径
Sg
搜索问题(续)
• 讨论的问题: 有哪些常用的搜索算法。 问题有解时能否找到解。 找到的解是最佳的吗? 什么情况下可以找到最佳解? 求解的效率如何。
1.2 回溯策略
回溯策略是一种试探性策略,属于盲目搜索的一种。 它首先将规则给出一个固定的排序,在搜索时,对当 前状态(搜索开始时,当前状态是初始状态)依次检 测每一条规则,在当前状态未使用过的规则中找到第 一条可应用规则,应用于当前状态,得到的新状态重 新设置为当前状态,并重复以上搜索。如果当前状态 无规则可用,或者所有规则已经被试探过仍未找到问 题的解,则将当前状态的前一状态设置为当前状态。 重复以上搜索,直到找到问题的解,或者试探了所有 可能后仍找不到问题的解为止。
• 对任何一个状态,可使用的算符可能不止一个, 这样由一个状态所生成的后继状态就可能有多个。当 对这些后继状态使用算符生成更进一步的状态时,首 先应对哪个状态进行扩展呢?这取决于搜索策略,不 同的搜索策略的扩展顺序是不同的,这正是本章要讨
论的问题。
• 除了少数像“传教士与野人”这样的简单的问题 外,描述状态空间的图一般都很大,无法直观地画出, 只能将其视为隐含图,在搜索解答路径的过程中只画 出搜索时直接涉及到的节点和弧线,构成所谓的搜索 图。状态空间、搜索图和解答路径之间的关系,可以 用下图表示。
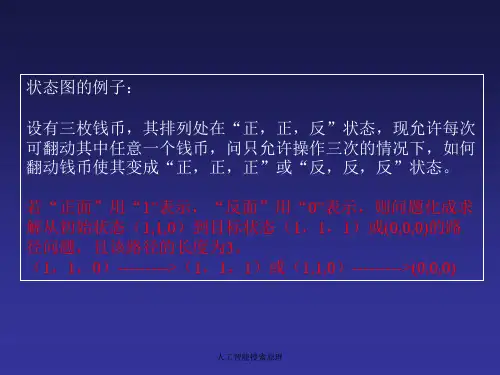
A(1,3)
(3,1) B(1,2) (3,2) A(3,2)
(3,3)
(1,3)
(1,2)
(2,2)
二阶梵塔的状态空间图
从初始节点(1, 1)到目标节点(2, 2)及(3, 3)的任何一条路径都是问题的一 个解。其中,最短的路径长度是3,它由3个操作组成。例如,从 (1, 1)开始, 通过使用操作A(1, 3)、B(1, 2)及A(3, 2),可到达 (2, 2)。