
北航现代控制理论作业(三)
Control law −K
Observer ˙ = Ax x ˜ ˜ + Bu + Ly ˜ y ˜ = y − Cx ˜ + −
C Compensator
Figure 1.
3
4. Consider the system represented in state variable form x ˙ = Ax+Bu y = Cx+Du where A= 1 2 −5 −10 ,B= −4 1 , C = ( 6 −4 ) and D = ( 0 ).
Verify that the system is observable and controllable. If so, design a full-state feedback law and observer by placing the closed-loop system poles at s1, 2 = −1 ± j and the observer poles at s1,2 = −10.
1
Name:
Number:
3. A system has a matrix differential equation ˙= x 0 1 2 0 x+ b1 b2 u
What values for b1 and b2 are required so that the system is controllable?
˙ = x
x +
u
2. Consider a system with state-space model given below. −3 1 0 1 ˙ = 0 −3 1 x + 0 u x 0 0 −3 1 a1 0 0 y = x 0 1 0 a) Is the system observable? Does it depend on a1? b) Find the range of values of a1 for which the system is observable? c) Is the system controllable? Does it depend on a1?
Design a full-state feedback gain matrix and an observer gain matrix to place the closed-loop system poles at s1,2 = −1.4 ± j 1.4, s3,4 = −2 ± j and the observer poles s1, 2 = −18 ± j 5, s3, 4 = −20. Construct the state variable compensator using Figure 1 as a guide and simulate the closed-loop system using Simulink. Select several values of initial states and initial state estimates in the observer and display the tracking results on an x, y -graph.
Name:
Number:
Modern Control Theory and Application - Homework 3 1. A state-space model of a system is given below. Is the model controllable? −2 1 0 0 0 0 −2 0 0 0 0 0 −1 0 0 0 0 0 −5 0 0 0 0 0 −4 0 2 1 1 2
2
e:
Number:
5. Consider the system in state variable form 0 1 0 0 0 0 1 0 x + ˙ = x 0 0 0 1 −2 −5 −1 −13 y = ( 1 0 0 0 )x+( 0 )u 0 0 u 0 1
现代控制理论大作业
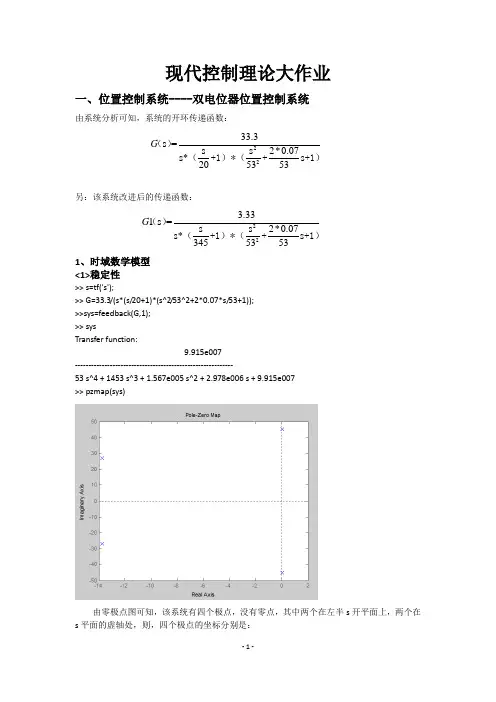
现代控制理论大作业一、位置控制系统----双电位器位置控制系统由系统分析可知,系统的开环传递函数:2233.3s =s s 2*0.07s*s 205353G()(+1)*(++1)另:该系统改进后的传递函数:223.331s =s s 2*0.07s*s 3455353G ()(+1)*(++1)1、时域数学模型<1>稳定性>> s=tf('s');>> G=33.3/(s*(s/20+1)*(s^2/53^2+2*0.07*s/53+1)); >>sys=feedback(G,1); >> sysTransfer function:9.915e007 -----------------------------------------------------------53 s^4 + 1453 s^3 + 1.567e005 s^2 + 2.978e006 s + 9.915e007>> pzmap(sys)由零极点图可知,该系统有四个极点,没有零点,其中两个在左半s 开平面上,两个在s 平面的虚轴处,则,四个极点的坐标分别是:>> p=pole(sys)p =0.0453 +45.2232i0.0453 -45.2232i-13.7553 +26.9359i-13.7553 -26.9359i系统的特征方程有的根中有两个处于s的右半平面,系统处于不稳定状态<2>稳态误差分析稳态误差分析只对稳定的系统有意义,系统(G)处于不稳定状态,所以不做分析。
改进后系统(G1)如下,求其特征方程的极点:>> s=tf('s');>> G1=3.33/(s*(s/345+1)*(s^2/53^2+2*0.07*s/53+1));>> sys2=feedback(G1,1);>>p=pole(sys2);p =1.0e+002 *-3.4492-0.0206 + 0.5258i-0.0206 - 0.5258i-0.0338可以看出,改进后的传递函数G1的四个极点都在s平面的右半开平面上,则系统G1是稳定的,故对此系统做稳态误差分析:由系统G1的开环传递函数在原点处有一个极点,故属于1型系统。
《现代控制理论》课后习题答案1.pdf

《现代控制理论》第一章习题解答1.1 线性定常系统和线性时变系统的区别何在? 答:线性系统的状态空间模型为:xAx Bu y Cx Du=+=+线性定常系统和线性时变系统的区别在于:对于线性定常系统,上述状态空间模型中的系数矩阵A ,B ,C 和中的各分量均为常数,而对线性时变系统,其系数矩阵D A ,B ,C 和中有时变的元素。
线性定常系统在物理上代表结构和参数都不随时间变化的一类系统,而线性时变系统的参数则随时间的变化而变化。
D 1.2 现代控制理论中的状态空间模型与经典控制理论中的传递函数有什么区别? 答: 传递函数模型与状态空间模型的主要区别如下:传递函数模型(经典控制理论)状态空间模型(现代控制理论) 仅适用于线性定常系统 适用于线性、非线性和时变系统用于系统的外部描述 用于系统的内部描述基于频域分析基于时域分析1.3 线性系统的状态空间模型有哪几种标准形式?它们分别具有什么特点?答: 线性系统的状态空间模型标准形式有能控标准型、能观标准型和对角线标准型。
对于阶传递函数n 1212101110()n n n n n n n b s b s b s b G s d s a s a s a −−−−−−++++=+++++"",分别有[]012101210100000100000101n n n xx ua a a a yb b b b x du−−−⎧⎡⎤⎪⎢⎥⎪⎢⎥⎪⎢⎥=+⎪⎢⎥⎨⎢⎥⎪⎢⎥⎪−−−−⎣⎦⎪=+⎪⎩"" ###%##"""⎡⎤⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎢⎥⎣⎦⑴ 能控标准型:[]0011221100010********001n n n b a b a xa x ub a b y xdu −−−⎧−⎡⎤⎡⎤⎪⎢⎥⎢⎥−⎪⎢⎥⎢⎥⎪⎢⎥⎢⎥=−+⎪⎢⎥⎢⎥⎨⎢⎥⎢⎥⎪⎢⎥⎢⎥⎪−⎣⎦⎣⎦⎪=+⎪⎩"" "######""⑵ 能观标准型:[]1212001001001n n p p x x up y c c c x du⎧⎡⎤⎡⎤⎪⎢⎥⎢⎥⎪⎢⎥⎢⎥=+⎪⎢⎥⎢⎥⎨⎢⎥⎢⎥⎪⎣⎦⎣⎦⎪⎪=+⎩"" ##%##""⑶ 对角线标准型: 式中的和可由下式给出,12,,,n p p p "12,,,n c c c "12121012111012()n n n n n n n n nb s b s b s bc c c G sd d s a s a s a s p s p s p −−−−−−++++=+=++++++−−−"""++能控标准型的特点:状态矩阵的最后一行由传递函数的分母多项式系数确定,其余部分具有特定结构,输出矩阵依赖于分子多项式系数,输入矩阵中的元素除了最后一个元素是1外,其余全为0。
现代控制理论大作业
现代控制理论直流电动机模型的分析姓名:李志鑫班级:测控1003学号:20100203030921直流电动机的介绍1.1研究的意义直流电机是现今工业上应用最广的电机之一,直流电机具有良好的调速特性、较大的启动转矩、功率大及响应快等优点。
在伺服系统中应用的直流电机称为直流伺服电机,小功率的直流伺服电机往往应用在磁盘驱动器的驱动及打印机等计算机相关的设备中,大功率的伺服电机则往往应用在工业机器人系统和CNC铣床等大型工具上。
[1]1.2直流电动机的基本结构直流电动机具有良好的启动、制动和调速特性,可以方便地在宽范围内实现无级调速,故多采用在对电动机的调速性能要求较高的生产设备中。
直流伺服电机的电枢控制:直流伺服电机一般包含3个组成部分:-图1.1①磁极:电机的定子部分,由磁极N—S级组成,可以是永久磁铁(此类称为永磁式直流伺服电机),也可以是绕在磁极上的激励线圈构成。
②电枢:电机的转子部分,为表面上绕有线圈的圆形铁芯,线圈与换向片焊接在一起。
③电刷:电机定子的一部分,当电枢转动时,电刷交替地与换向片接触在一起。
直流电动机的启动电动机从静止状态过渡到稳速的过程叫启动过程。
电机的启动性能有以下几点要求:1)启动时电磁转矩要大,以利于克服启动时的阻转矩。
2)启动时电枢电流要尽可能的小。
3)电动机有较小的转动惯量和在加速过程中保持足够大的电磁转矩,以利于缩短启动时间。
直流电动机调速可以有:(1)改变电枢电源电压;(2)在电枢回路中串调节电阻;(3)改变磁通,即改变励磁回路的调节电阻Rf以改变励磁电流。
本文章所介绍的直流伺服电机,其中励磁电流保持常数,而有电枢电流进行控制。
这种利用电枢电流对直流伺服电机的输出速度的控制称为直流伺服电机的电枢控制。
如图1.2Bm电枢线路图1.2——定义为电枢电压(伏特)。
——定义为电枢电流(安培)。
——定义为电枢电阻(欧姆)。
——定义为电枢电感(亨利)。
——定义为反电动势(伏特)。
现代控制理论大作业
2019/11/21
2
课题背景
系统工作原理
Accelerometer gyroscope 遥控器
电源
左轮 软件编码
AD 采样
滤波
MCU
驱动器1 驱动器2
无线模块
软件编码 右轮
减速机构 左电机
右电机 减速机构
2019/11/21
3
系统工作原理 前进(后仰)
后退(前倾)
2019/11/21
课题背景
后退(纠正后仰) 前进(纠正前倾)
Matlab计算程序:
pole=[-1,-2,-3,-4]; K=place(A,B,pole) A1=A-B*K; pole=[-3,-4,-5,-6]; K=place(A,B,pole) A2=A-B*K; pole=[-8,-9,-10,-11]; K=place(A,B,pole) A3=A-B*K;
figure; hold on; plot(curve1(:,2),'color','blue'); plot(curve2(:,2),'color','red'); plot(curve3(:,2),'color','green'); xlabel(‘时间(s)'); ylabel(‘摆动角度(rad)'); hold off
2019/11/21
N C,CA,CA2 ,CA3
计算结果:
rankc = 4 ranko = 4
结论: k(M)=4 系统完全能控 Rank(N)=4 系统完全能观
稳定性分析
运用Matlab解出矩阵A的特征值如下:
《现代控制理论》第三版_.习题答案
1 0 0 3 1 0 5 2 1 52 7 1 5 2 70 125 3 5 7 5 0 0 1 1 B 2 ; 2 5 5
1 0 a1 0 0 1 0 1 0 0 1 a2 3 7 5
0 B 0 1
C (b0 a0bn ) (bn1 an1bn ) 2 1 0
3 1 a 或者 2 2 1 a1 0 a0
e At I At 1 22 1 33 A t A t 2! 3! t2 t4 t6 t3 t5 1 4 16 64 , 4 16 t 2! 4! 6! 3! 5! 3 5 2 4 6 t t t t t t 4 16 64 , 1 4 16 64 3! 5! 2! 4! 6!
0 0 1 B M 1 0 0 0 0 1 M2
1 0 B 1 M1 B1 M2
1 B1 M1 B1 B2 M2
0
0 0 1 0 C 0 0 0 1
1-5. 根据微分方程, 写状态方程, 画模 拟结构图。
1 a2 a2 2 a1 3 2 a a a 1 2 2 a0
1 a2 a1
1 a2
12 b1 b0
b3 b 2 b1 1 b0
凯莱哈密顿法: 1,2 2 j
0 (t ) 1 1 e1t 1 2(e 2 jt e 2 jt ) (t ) 1 2t 4 2 jt 2 jt e j ( e e ) 2 1
现代控制理论1-8三习题库

信息工程学院现代控制理论课程习题清单正确理解线性系统的数学描述,状态空间的基本概念,熟练掌握状态空间的表达式,线性变换,线性定常系统状态方程的求解方法.重点内容:状态空间表达式的建立,状态转移矩阵和状态方程的求解,线性变换的基本性质,传递函数矩阵的定义.要求熟练掌握通过传递函数、微分方程和结构图建立电路、机电系统的状态空间表达式,并画出状态变量图,以及能控、能观、对角和约当标准型.难点:状态变量选取的非唯一性,多输入多输出状态空间表达式的建立。
预习题1。
现代控制理论中的状态空间模型与经典控制理论中的传递函数有何区别?2。
状态、状态空间的概念?3.状态方程规范形式有何特点?4。
状态变量和状态矢量的定义?5。
怎样建立状态空间模型?6.怎样从状态空间表达式求传递函数?复习题1.怎样写出SISO系统状态空间表达式对应的传递函数阵表达式2.若已知系统的模拟结构图,如何建立其状态空间表达式?3.求下列矩阵的特征矢量⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡--=2510221-1A4.(判断)状态变量的选取具有非惟一性。
5.(判断)系统状态变量的个数不是惟一的,可任意选取。
6.(判断)通过适当选择状态变量,可将线性定常微分方程描述其输入输出关系的系统,表达为状态空间描述。
7.(判断)传递函数仅适用于线性定常系统;而状态空间表达式可以在定常系统中应用,也可以在时变系统中应用。
8.如果矩阵A 有重特征值,并且独立特征向量的个数小于n ,则只能化为模态阵。
9.动态系统的状态是一个可以确定该系统______(结构,行为)的信息集合。
这些信息对于确定系统______(过去,未来)的行为是充分且必要的。
10.如果系统状态空间表达式中矩阵A, B, C, D中所有元素均为实常数时,则称这样的系统为______(线性定常,线性时变)系统.如果这些元素中有些是时间t 的函数,则称系统为______(线性定常,线性时变)系统。
11.线性变换不改变系统的______特征值,状态变量)。
《现代控制理论》第3版课后习题答案
《现代控制理论参考答案》第一章答案1-1 试求图1-27系统的模拟结构图,并建立其状态空间表达式。
11K s K K p +sK s K p 1+s J 11sK n 22s J K b -++-+-)(s θ)(s U 图1-27系统方块结构图解:系统的模拟结构图如下:)(s U )(s θ---+++图1-30双输入--双输出系统模拟结构图1K pK K 1pK K 1+++pK n K ⎰⎰⎰11J ⎰2J K b ⎰⎰-1x 2x 3x 4x 5x 6x系统的状态方程如下:u K K x K K x K K x X K x K x x x x J K x J x J K x J K x x J K x x x pp p p n pb1611166131534615141313322211+--=+-==++--===••••••令y s =)(θ,则1x y =所以,系统的状态空间表达式及输出方程表达式为[]⎥⎥⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎢⎢⎣⎡=⎥⎥⎥⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎢⎢⎢⎣⎡+⎥⎥⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎢⎢⎣⎡⎥⎥⎥⎥⎥⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎢⎢⎢⎢⎢⎣⎡-----=⎥⎥⎥⎥⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎢⎢⎢⎢⎣⎡••••••654321165432111111112654321000001000000000000010010000000000010x x x x x x y uK K x x x x x x K K K K K K J K J J K J K J K x x x x x x p p pp npb1-2有电路如图1-28所示。
以电压)(t u 为输入量,求以电感中的电流和电容上的电压作为状态变量的状态方程,和以电阻2R 上的电压作为输出量的输出方程。
R1L1R2L2CU---------Uc ---------i1i2图1-28 电路图解:由图,令32211,,x u x i x i c ===,输出量22x R y =有电路原理可知:•••+==+=++3213222231111x C x x x x R x L ux x L x R 既得22213322222131111111111x R y x C x C x x L x L R x u L x L x L R x =+-=+-=+--=•••写成矢量矩阵形式为:[]⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎢⎣⎡----=⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎣⎡32121321222111321000*********x x x R y u L x x x CCL L R L L R x x x 。
《现代控制理论》习题册
第一章 控制系统的状态空间描述1-1 求图示网络的状态空间表达式,选取C u 和i 为状态变量。
RL +1-2 已知系统微分方程,试将其变换为状态空间表达式。
(1)u y y y y 2642=+++(2)u u y yy 237+=++(3)u u u y y yy 23745++=+++(4)u u u u y y y y 81786116+++=+++1-3试画出如图所示系统的状态变量图,并建立其状态空间表达式。
1-4 已知系统的传递函数,试建立其状态空间表达式,并画出状态变量图。
(1)61161)(232+++++=s s s s s s G (2)6513)(22++++=s s s s s G(3))3()1(4)(2++=s s s s G (4)13332)(232+++++=s s s s s s G1-5 已知系统233)()(2+++=s s s s U s Y ,试求其能控标准型和对角标准型。
1-6 已知系统传递函数,试用并联法求其状态空间表达式。
(1)61161)(23+++=s s s s G (2)2545)(23+++=s s s s G1-7 试求下列状态方程所定义系统的传递函数。
⎪⎪⎩⎪⎪⎨⎧⎥⎦⎤⎢⎣⎡⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡⎥⎦⎤⎢⎣⎡⎥⎦⎤⎢⎣⎡+⎥⎦⎤⎢⎣⎡⎥⎦⎤⎢⎣⎡--=⎥⎦⎤⎢⎣⎡21212121211001101142510x x y y u u x x x x1-8 试将下列状态方程化为对角标准型。
(1)u(t)x(t)(t)x⎥⎦⎤⎢⎣⎡+⎥⎦⎤⎢⎣⎡--=106510(2)u(t)x(t)(t)x ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=1751326712203010(3)u(t)x(t)(t)x ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=01161161000101-9 试将下列状态方程化为约当标准型。
(1)u(t)x(t)(t)x⎥⎦⎤⎢⎣⎡+⎥⎦⎤⎢⎣⎡--=102112(2)u(t)x(t)(t)x ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡--=357213*********(3)u(t)x(t)(t)x ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-=100452100010第二章 线性控制系统状态空间表达式的解2-1 试求下列系统矩阵A 对应的状态转移矩阵。
现代控制理论大作业
现代控制理论大作业“现代控制理论”课本质上是一门工学理论基础课,它在电气工程领域众多研究工作中也有着广泛的应用,例如发电机励磁控制、发电机调速控制、电力电子装置控制等。
“现代控制理论”课立足于近年来控制理论与工程应用的最新进展,旨在实现以下两个目的:一是将控制与系统理论的前沿领域介绍给研究生,使之理解基本思想并掌握基本设计方法;二是在工程实践(主要是电力系统)与先进理论之间架设一座桥梁,使研究生能正确地运用有关理论和方法解决实际工程问题。
通过实现上述目标,本课程可拓宽研究生的专业基础知识,了解和掌握学科前沿动态,培养和提高研究生独立从事科研的能力。
课程内容本课程的教学理念是“用生动鲜活的例子诠释复杂的控制理论,用教师的研究经历点亮学生思考的火炬”。
“现代控制理论”立足于近年来控制理论与工程应用的最新进展,紧紧围绕鲁棒控制和非线性系统控制两个重点,主要讲述以下内容:①线性最优控制系统理论。
②非线性最优控制系统设计——微分几何方法。
③线性H∞控制设计原理。
④非线性控制系统H∞设计原理。
课程教学方式本课程采用教师讲授、学生课外阅读、习题练习和研究型大作业相结合的教学模式。
为加强理论联系实际,避免过分理论化,课程结合控制工程特别是电力系统工程实际,设置了下述专题研究:a. 汽轮机汽门开度系统非线性控制器设计b. 可控串联补偿鲁棒控制器设计c. 水轮机调速非线性鲁棒控制器设计d. 静止无功补偿器非线性控制器设计e. 直流输电系统非线性控制器设计f. 倒立摆控制器设计(购置2级和3级倒立摆各1台)g. 电力巡线机器人越障控制上述专题研究的目的是:在基本掌握现代控制理论主要设计方法的基础上,让研究生开展某一专题的研究,以培养学生的综合能力和素质。
这一部分内容可以代替课程的期末考试(笔试闭卷)。
教师事先就专题研究的要求、选题、难度等方面进行指导;专题研究一般由个人独立完成,内容较多的题目可以两个人作为一组来完成。
现代控制理论第三版课后答案
1-2有电路如图1-28所示。
以电压)(t u 为输入量,求以电感中的电流和电容上的电压作为状态变量的状态方程,和以电阻2R 上的电压作为输出量的输出方程。
L1L2U图1-28 电路图解:由图,令32211,,x u x i x i c ===,输出量22x R y =有电路原理可知:∙∙∙+==+=++3213222231111x C x x x x R x L ux x L x R 既得22213322222131111111111x R y x C x C x x L x L R x u L x L x L R x =+-=+-=+--=∙∙∙写成矢量矩阵形式为:[]⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎢⎢⎣⎡----=⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎣⎡32121321222111321000*********x x x R y u L x x x CCL L R L L R x x x 。
1-5系统的动态特性由下列微分方程描述u u u y y y y 23375)2(......++=+++列写其相应的状态空间表达式,并画出相应的模拟结构图。
解:令..3.21y x y x y x ===,,,则有[]⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=⎥⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎢⎣⎡321321321132100573100010x x x y u x x x x x x 。
相应的模拟结构图如下:1-7 给定下列状态空间表达式[]⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡----=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡321321321100210311032010x x x y u x x x x x x‘(1) 画出其模拟结构图(2) 求系统的传递函数 解:(2)⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+-+-=-=31103201)()(s s s A sI s W )1)(2)(3()3(2)3(2+++=+++=-s s s s s s A sI()⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡++---++-+++++=--)2)(1(150)3()3(2033)1)(2)(3(1)(21s s s s s s s s s s s s A sI ()⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+++++++=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡++---++-+++++=-=-)3)(12()3()3()1)(2)(3(1210)2)(1(150)3()3(2033)1)(2)(3(1)()(21s s s s s s s s s s s s s s s s s s s s B A sI s W ux[])1)(2()12()1)(2)(3(1)3)(12()3()3(100)()(1+++=+++⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡++++=-=-s s s s s s s s s s s B A sI C s W uy 1-10 已知两系统的传递函数分别为W 1(s)和W 2(s)⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡++++=2102111)(1s s s s s W ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+++=0114131)(2s s s s W试求两子系统串联联结和并联连接时,系统的传递函数阵,并讨论所得结果 解:(1)串联联结⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡++++++++++=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡++++⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+++==)2)(1(1)1(1)4)(3)(2(75)3)(1(121021110114131)()()(2212s s s s s s s s s s s s s s s s s s W s W s W(2)并联联结⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+++±⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡++++=±=01141312102111)()()(11s s s s s s s s W s W s W1-11 (第3版教材)已知如图1-22所示的系统,其中子系统1、2的传递函数阵分别为⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+-+=210111)(1s s s s W ⎥⎦⎤⎢⎣⎡=10012)s (W求系统的闭环传递函数 解:⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+-+=⎥⎦⎤⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+-+=2101111001210111)()(211s s s s s s s W s W ⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡++-++=⎥⎦⎤⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+-++=+2301121001210111)()(1s s s s s s s s I s W s W I []⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡++++++=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡++++++=+-320)3(1211212331)()(121s s s s s s s s s s s s s s s W s W I[]⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡+++-+=⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡+-+++++=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+-+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡++++++=+=-310)3(1211101)1)(2(3312111112012331)()()()(1121s s s s s s s s s s s s s ss s s s s s s s s s W s W s W I s W1-11(第2版教材) 已知如图1-22所示的系统,其中子系统1、2的传递函数阵分别为⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+-+=2121111s s s )s (W ⎥⎦⎤⎢⎣⎡=10012)s (W求系统的闭环传递函数 解:⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+-+=⎥⎦⎤⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+-+=212111100121211111s s s s s s )s (W )s (W⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡++-++=⎥⎦⎤⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+-+=+232112100121211111s s s s s s s s )s (W )s (W I []⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡++-+++++=+-1221232512111s s s s s s s )s (s )s (W )s (W I []⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡+++-++++++++-+++++=⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡++-++++-++++-++++++=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+-+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡++-+++++=+=-252)25)(2(66251)25()2()83()1(1121)2(222)2(1)2(32)2(325)1(2112112212325)1()()()()(222322222221111s s s s s s s s s s s s s s s s s s s s s s s s s s s s s s s s s s s ss s s s s s s s s s s s W s W s W I s W2-4 用三种方法计算以下矩阵指数函数At e 。