
机械原理运动分析
l4
l3
l3 cos
sin 3
3
w2l2 sin 2 w2l2 cos2
w3l3 sin w3l3 cos
3
3
w1l1 w1l1
sin 1 cos1
il1w12ei1
l2
ei1
2
il2w22ei2
l33ei3
il3w32ei3
l1w12 cos1 l2 2 sin2
l1w12
置时的速度多边形。
解题分析: 作机构速度多边形的关键应 首先定点C速度的方向。
定点C速度的方向关键是定 出构件4的绝对瞬心P14的位 置。
根据三心定理可确定构件4 的绝对瞬心P14。
3-4瞬心法和矢量方程图解法的综合运用(续)
解题步骤:
1. 确定瞬心P14的位置
vC的方向垂直 P14C
2. 图解法求vC 、 vD
w2
w 1 l 1 sin( 1 3 ) l 2 sin( 2 3 )
◆ 用矢量方程解析法作平面机构的运动分析(续)
5. 加速度分析 3l3et3 1l1e1t 2l2et2
求导 32l3e3n 3l3et3 12l1e1n 22l2en2 2 l2et2
用e2点积 w32l3e3n e2 3l3e3t e2 w12l1e1n e2 w22l2e2n e2
le l(i cos jsin )
杆矢单位矢 e e i cos jsin
切向单位矢
et e isin jcos i cos( 900) jsin( 900) e( 900) 法向单位矢:
en (et ) e i cos jsin e
◆ 矢量分析的有关知识(续) 相对速度
vC
vC vB vCB
d vD vC vDC
P14
c
e b
p 3、利用速度影像法作出vE
3-4瞬心法和矢量方程图解法的综合运用(续)
典型例题二:图示为由齿轮-连杆组合机构。原动齿轮2绕固 定轴线O转动,齿轮3同时与齿轮2和固定不动的内齿轮1相啮 合。在齿轮3上的B点铰接着连杆5。现已知各构件的尺寸,求
用e2点积
用e3点积
&1
L
1
e
t 1
e2
&3
L
3
e
t 3
e2
&1l 1e1t e3 &2l 2et2 e3 0
w3l3 sin(3 2 ) w1l1 sin(1 2 ) w1l 1 sin(1 3) w2l 2 sin(2 3)
w3
w1l
l3
1 sin( 1 2 ) sin( 3 2 )
第3章 平面机构的运动分析
温故知新
图解法
速度瞬心法
◆速度瞬心的定义 ◆机构中瞬心数目和位置的确定 ◆瞬心的应用
矢量方程图解法
◆矢量方程图解法的基本原理
◆同一构件上两点间的速度及 加速度的关系
◆两构件重合点间的速度和加 速度的关系
第3章 平面机构的运动分析
本讲教学内容 ◆瞬心法和矢量方程图解法的综合运用
e1 et2 sin( 2 1) e1 e2n cos(2 1);
◆ 用矢量方程解析法作平面机构的运动分析(续)
图示四杆机构,已知机构各构件尺寸及原动件1的角位移
θ1和角速度ω1 ,现对机构进行位置、速度、加速度分析。
分析步骤:
y
1. 建立坐标系
2. 标出杆矢量 3. 位置分析
列机构矢量封闭方程sin1源自l22cos
l2w
2 2
2 l2w
cos2 l33 sin3
2 2
sin 2
l3 3
cos
l3w
2 3
cos
3
3
l3w
2 3
sin 3
三、矩阵法
位置分析
利用复数法 的分析结果
A
B
Asin 3 B cos3 C 0
tg 3 A A2 B2 C2
2
BC
同理求2
◆ 用矢量方程解析法作平面机构的运动分析(续)
说明: 2及3均有两个解,可根据机构的初始安装情况和机
构传动的连续性来确定其确切值。
4. 速度分析
求导
l1 l2 l3 l4
(同vC=vB+vCB)
3l3et3 1l1e1t 2l2et2
机构在图示位置时构件6的角速度w6。
解:P13为绝对瞬心 P23为相对瞬心 vk vk3 vk 2 w2lOK
vC vB vCB
P13
b
a
k
P23
pc (o,d,e) g3
w6
vC lCD
m v
pc
(顺时针)
lCD
3-5 用解析法作机构的运动分析
一、矢量方程解析法
◆矢量分析的有关知识
杆矢量 l OA l
cos( 3
2)
二、复数法
y
杆矢量的复数表示:
l lei l(cos i sin )
机构矢量封闭方程为 位置分析
x
l1ei1 l2ei2 l4 l3ei3
求导
速度分析
l1w1ei1 l2w2ei2 l3w3ei3
求导 加速度分析
l1
cos
1
l1
sin
1
l2
cos2 l2 sin 2
◆机构运动分析的解析法
1、矢量方程解析法 2、复数法 3、矩阵法
为本讲重点
本讲教学目标
能够用解析法对平面二级机构进行运动分析。
3-4瞬心法和矢量方程图解法的综合运用
典型例题一:如图所示为一摇动筛的机构运动简图。这是一 种结构比较复杂的六杆机构(III级机构)。设已知各构件的尺
寸,并知原动件2以等角速度w2回转。要求作出机构在图示位
用e3点积 同理得
w32l3 cos(3 2 ) 3l3 sin(3 2 ) w12l1 cos(1 2 ) w22l2
2
w12l1
cos(1
3) w22l2 cos(2 l2 sin(2 3)
3)
w32l3
3
w12l1
cos(1
2 ) w22l2 w32l3 l3 sin(3 2 )
微分关系: dl l de l e l et
dt dt
vAO ω l et
相对加速度
d 2l dt2
l
e l
et
2
l
en
aAO
atAO
a
n AO
l
et
ω
2l
en
基本运算:
e1 e2 cos12 cos(1 2 )
e i ei cos
e j e j sin
e2 1
e et 0 e en 1
x
l1 l2 l3 l4
求解3 消去2
l2 l3 l4 l1
C
l22 l32 l42 l12 2l3l4 cos3 2l1l3 cos(3 1) 2l1l4 cos1
2l1l3 sin 1 sin 3 2l3l1 cos1 l4 cos3 l22 l32 l42 l12 2l1l4 cos1 0
机械原理第三章 运动分析

例3-4 含三副构件的六杆机构运动分析
例3-5 已知图示机构各构件的尺寸及原动件1的角速度1,求 C点的速度vc及构件2和构件3的角速度2及 3;求E点的速度 vE 加速度aE 。 解: 1) 列矢量方程,分析 各矢量大小和方向。 2) 定比例尺,作矢量 图。 3) 量取图示尺寸,求 解未知量。 2 C
vB 3 vB 2 vB 3B 2
⊥BC ⊥AB ? lAB1
v ?
m/s mm
1
A
1
B
2
方向: 大小: 定比例尺 作矢量图.
∥BC
?
3 C 4
vB3B 2 v b2b3
p b3 b2
vB 3 v pb3 3 lBC lBC
顺时针方向
2) 求构件3的角加速度3 列方程:
机械原理 第三章 平面机构的运动分析
§3-1 概述
§3-2 速度瞬心及其在平面机构速度分析中的应用 §3-3 平面机构运动分析的矢量方程图解法 §3-4 平面机构运动分析的复数矢量法 §3-5 平面机构运动分析的杆组法
§3-1 概述
1.机构运动分析的内容 机构尺寸和原动件运动规律已知时,求转动构件上某点 或移动构件的位移、速度、加速度及转动构件的角位移、 角速度、角加速度。 2.机构运动分析的目的
绝对速度相等的重合点。用Pij表示。
若该点绝对速度为零——绝对瞬心。 若该点绝对速度不为零——相对瞬心。 二、瞬心的数目 设N 为组成机构的构件数(含机架),K为瞬心数,则
2 K CN =N ( N 1) / 2
三、瞬心的位置 1.两构件组成转动副 P12
1 2
以转动副相联,瞬心在其中心处。
P12、P13 的位置(绝对瞬心),P23
机械原理介绍

机械原理介绍
机械原理是研究机械运动和力学性能的学科。
它研究力和运动之间的关系,以及通过机械传动装置将能量从一处转移到另一处的方式。
机械原理主要包括以下几个方面的内容。
一、力的分析:力是机械运动的基础,机械原理研究了力的大小、方向和作用点对机械系统的影响。
通过分析力的作用,可以确定机械系统的平衡条件和运动方式。
二、力的传递和转换:机械装置通过传递和转换力来实现能量的转移。
机械原理研究了不同类型的机械传动方式,如齿轮传动、皮带传动和链传动等,以及力的转换方式,如杠杆原理、滑块机构和凸轮机构等。
三、运动的分析:机械原理研究了机械系统的运动规律和运动学特性。
通过分析运动学参数,如速度、加速度和位移,可以确定机械系统的运动方式和运动轨迹。
四、平衡和稳定性:机械原理研究了机械系统的平衡和稳定条件。
通过分析系统的受力平衡条件,可以确定系统的平衡位置和平衡状态。
五、摩擦和磨损:机械原理研究了机械系统中的摩擦和磨损问题。
摩擦会使机械系统的能量损失,而磨损则会导致机械零件的损坏。
通过研究摩擦力和磨损机制,可以减少能量损失和零
件磨损,提高机械系统的效率和寿命。
总之,机械原理是机械工程的基础学科,它提供了研究和设计机械系统的理论和方法。
通过应用机械原理,可以解决机械系统的力学问题,提高机械系统的性能和可靠性。
机械原理-机构运动分析的解析法

l
1
φ θ
2
l
x
a2 x 2l cos al sin a2 y 2l sin al cos
已知:构件的长度L及运动参数角位置θ 、角速度ω 、 角加速度ε ,1点的运动参量。
求: 3点的运动参量。
解: P 3x P 1 x l cos( ) v3 x v1 x l sin( ) P v3 y v1 y l cos( ) 3y P 1 y l sin( )
运 动 副 点 号
要求赋值
构 件 号
构 件 长 度
角位置角速度角加速 度,位置 速度 加速 度 n1
r1
m>0——实线 M<=0——虚线
不赋值
已知: 外运动副N1的位置P、速度v、加速度a,导路上任意参考点 N2的位置P、 速度v、加速度a,构件1的长度及导路的角位置、角速度、角加速度。 求:内运动副N3的运动参量、构件①的运动参量、 r2、vr2、ar2
P 3x P 1x l1 cos 1 P 3y P 1 y l1 sin 1
P 3y P 2y 2 arctan P P 2x 3x
rrrk(m,n1,n2,n3,k1,k2,r1,r2,t,w,e,p,vp,ap)
装 配 模 式
n3 k1 k2 r2 n2 N3’
}
y
3
l
1
φ
l
2
θ
x
bark(n1,n2,n3,k,r1,r2,gam,t,w,e,p,vp,ap)
关 键 点 号 构 n n 件 1 1 号 n n ∠ n3 n1 2 3 间 间 n2 距 距 离 离 角位置角速度 角加速度,位 置 速度 加速度
考研机械原理第二讲 机构的运动分析
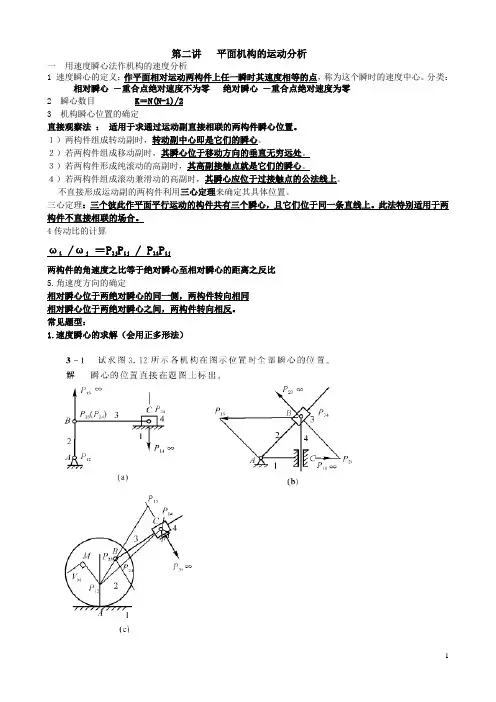
第二讲平面机构的运动分析一用速度瞬心法作机构的速度分析1 速度瞬心的定义:作平面相对运动两构件上任一瞬时其速度相等的点,称为这个瞬时的速度中心。
分类:相对瞬心-重合点绝对速度不为零绝对瞬心-重合点绝对速度为零2 瞬心数目 K=N(N-1)/23 机构瞬心位置的确定直接观察法:适用于求通过运动副直接相联的两构件瞬心位置。
1)两构件组成转动副时,转动副中心即是它们的瞬心。
2)若两构件组成移动副时,其瞬心位于移动方向的垂直无穷远处。
3)若两构件形成纯滚动的高副时,其高副接触点就是它们的瞬心。
4)若两构件组成滚动兼滑动的高副时,其瞬心应位于过接触点的公法线上。
不直接形成运动副的两构件利用三心定理来确定其具体位置。
三心定理:三个彼此作平面平行运动的构件共有三个瞬心,且它们位于同一条直线上。
此法特别适用于两构件不直接相联的场合。
4传动比的计算ωi /ωj=P1j P ij / P1i P ij两构件的角速度之比等于绝对瞬心至相对瞬心的距离之反比5.角速度方向的确定相对瞬心位于两绝对瞬心的同一侧,两构件转向相同相对瞬心位于两绝对瞬心之间,两构件转向相反。
常见题型:1.速度瞬心的求解(会用正多形法)2利用速度瞬心求解速度。
ωi /ωj =P 1j P ij / P 1i P ij例题:在图示四杆机构中,AB l =60mm ,CD l =90mm ,AD l =BC l =120mm ,2ω=10rad/s ,试用瞬心法求: (1)当ϕ=45°时,点C 的速度C v;(2)当ϕ=165°时,构件3的BC 线上(或其延长线上)速度最小的一点E 的位置及其速度大小;(3)当C v =0时,ϕ角之值(有两个解)。
P 13C(a)解:以选定的比例尺0.005/l m mm μ=作机构运动简图如图3-2所示。
(1)定瞬心P 13的位置,求v c 。
131331 6.07rad /AP DP l l s ωω==30.547/c l v CD m s μω==(2)如图(b )所示,定出构件2的BC 线上速度最小的一点E 位置及速度的大小。
机械原理第三章平面机构的运动分析

2 判定方法
通过违法副法、副移法或 推动法等方法进行判定。
3 应用举例
四连杆机构中的连杆2-连 杆3副是约束运动副。
运动副的数目
1
最大副数
运动副的最大数目取决于机构的自由度。
2
自由度
机构能够独立运动的最少块数。
3
计算方法
自由度 = 3 * (连杆总数 - 框架连杆数 - 3)
极迹法
极迹法是一种利用链接件的相对位置和运动方向进行运动分析的方法,通过 绘制链接件的轨迹,可以分析机构的运动特性。
机械原理第三章平面机构 的运动分析
平面机构是指运动发生在一个平面内的机械装置。本章将详细介绍平面机构 的分类、链接件运动、运动副的命名和判定以及优化设计等内容。
什么是平面机构
平面机构是运动发生在一个平面内的机械装置。它由链接件和运动副组成,可实现各种不同的运动效果。
平面机构的分类
四连杆机构
由四个连杆组成,可实现平面运动和转动。
由滑块和滑道组成的运动副。
键副
通过键配对组成的运动副。
独立运动副的判定
1 定义
独立运动副是能够单独实 现运动的副。
2 判定方法
通过遮挡法、违法副法或 推动法等方法进行判定。
3 应用举例
曲柄滑块机构中的曲柄-连 杆副是独立运动副。
约束运动副的判定
1 定义
约束运动副是通过其他副 的约束实现运动的副。
自由度的计算
自由度是机构能够独立运动的最少块数。通过计算机构的链接件数目和约束数目,可以确定机构的自由度。
平面机构的静力学分析
静力学分析是研究机构在静力平衡条件下的受力分布和力矩平衡的方法。通过分析机构的关节受力和连杆力矩, 可以确定机构的静力学特性。
机械原理平面机构的运动分析

机械原理平面机构的运动分析机械原理是研究机械结构的运动、力学性能和设计规律的一门学科。
而平面机构是机械原理中的一个重要概念,指的是在同一平面内运动的机构。
平面机构广泛应用于工程领域,例如各种机床、汽车、船舶等。
对平面机构的运动分析,可以帮助我们理解机构的运动性能以及设计出更加高效的机构。
平面机构的运动分析通常包括以下几个方面:1.机构的自由度和约束度分析:机构的自由度指的是机构在运动中能够独立自由变动的数量,约束度指的是机构在运动中受限制的数量。
自由度和约束度的分析可以帮助我们确定机构的运动特性和受力情况,从而进行更加准确的运动分析。
2.运动学分析:运动学分析是研究机构在运动中各个点的速度和加速度分布的过程。
通过运动学分析,可以确定机构在运动中的速度和加速度的大小和方向,进而计算出关键部位的动力学参数,如惯性力、跟随误差等。
3.强度和刚度分析:机构在运动过程中会受到一定的力学载荷,为了确保机构的正常工作和安全性,需要对机构的强度和刚度进行分析。
强度分析可以帮助我们确定机构的承载能力和应力状态,而刚度分析可以帮助我们确定机构的变形情况和运动精度。
4.动力学分析:动力学分析是研究机构在运动中产生的动力学特性的过程。
通过动力学分析,可以确定机构在运动中的力学响应和响应频率,进而验证机构的设计是否符合运动要求和预期的性能。
对于平面机构的运动分析,需要掌握以下基本方法和步骤:1.给定机构的几何结构和运动要求,确定机构的自由度和约束度。
2.建立机构的运动学模型,包括机构的运动副和约束副。
3.分析机构的运动学闭链,通过运动副和约束副的条件,建立运动学方程组,进而求解各个点的速度和加速度。
4.根据机构的几何结构和质量分布,建立机构的动力学模型,包括质点的质量和惯量矩阵。
5.根据运动学方程组和动力学模型,得到机构的动力学方程组,进而求解力学响应和响应频率。
6.对机构的强度和刚度进行分析,确定机构的设计是否满足要求。
机械原理_运动分析
2 C 3 4 D
υC1 = ω1lAC
υC2 =υC1 +υC2C1
√
? 方向: 方向: CD ⊥AC ∥AB ⊥
c2(c3)
(3)画速度图 画速度图 µυ =υC1 / pc1 ,(m/ s)/ mm
p c1
υC2 = pc2 iµv ω3 =υC3 / lCD (顺时针)
2 C 3 4 D
●依据原理 构件2的运动可以认为是随同构件1 构件2的运动可以认为是随同构件1的牵连运动 和构件2相对于构件1的相对运动的合成。 和构件2相对于构件1的相对运动的合成。
1.速度分析 【解】1.速度分析
B
C点为构件1、2、3的重合点 点为构件1 (1)求已知速度 求已知速度 (2)列方程 列方程
3.3 机构运动分析的矢量方程图解法
所依据的基本原理: ●所依据的基本原理: 运动合成原理
一构件上任一点( 一构件上任一点(C)的运动υC ,可以看作是随同该构 件上另一点( 的平动(牵连运动) 和绕该点的转动( 件上另一点(B)的平动(牵连运动)υB和绕该点的转动(相 对运动) 的合成。 对运动)υCB的合成。
ω1
A
υB ac
【解】 1.速度分析 速度分析 (1)求已知速度 求已知速度
E B 1 2 4 A 3 C
υB = ω1lAB
(2)列方程 列方程 方向 大小 (3)画速度图 画速度图
ω1
υB a c
υC =
?
υB + υCB
⊥ CB
? p c √
水 平 ⊥ AB
p ─ 速度极点。 速度极点。 µυ =υB / pb ,(m/ s) / mm
机械原理-机构的运动分析
3、加速度分析
aC aB aCB
a C a C aB a CB a CB
n t n t
a B 12l AB
F
1
1 A B 2 E C
大小 lCD32
?
→A
lCB22 C→B
? ⊥CB
·
G
3
方向 C→D ⊥CD
取极点p’ ,按比例尺a作加速度图
1
4
D
' aC a p 'c ' aCB a b 'cc´
思考题:
P44 3-1
作业:
P44 3-3、3-6、3-8(b)
§3-3 用矢量方程图解法作机构的运动分析
一、矢量方程图解法的基本原理及作图法
1、基本原理 —— 相对运动原理 B(B1B2) 1
B
A
同一构件上两点间的运动关系
2
两构件重合点间的运动方程
vB v A vBA
aB a A aBA aA a
c´
aC a G e´
aCB
n2 ´ n2
p´
n3
aF
b´
加速度图分析小结: 1)p‘点代表所有构件上绝对加速度为零的影像点。 2)由p‘点指向图上任意点的矢量均代表机构图中对应点 的绝对加速度。 3)除 p′点之外,图中任意两个带“ ′”点间的连线 均代表机构图中对应两点间的相对加速度,其指向与加 速度的角标相反。 4)角加速度可用构件上任意两点之间的相对切向加速度 除于该两点之间的距离来求得,方向的判定采用矢量平 aCB b ' c ' 移法。 5)加速度影像原理:在加速度图上,同一构件上各点的 绝对加速度矢量终点构成的多边形与机构图中对应点构 成的多边形相似且角标字母绕行顺序相同。 6)加速度影像原理只能用于同一构件。
机械原理第3章平面机构的运动分析
机构中构件 3 4 5 ……
总数
瞬心数 3 6 10 ……
p12 p13 p23
p12 p13 p14 p23 p24 p34
p12 p13 p14 p15 p23 p24 p25 p34 p35 p45
4
机械原理
§3-2 用速度瞬心法作机构的速度分析 3. 瞬心位置的确定
∴ω4
= ω2
P12 P24 P14 P24
两方构向件?的若角相速对度瞬与心其P绝24对在瞬两心绝对瞬心P12 、P14 至相对瞬的心延的长距线离上成,反比ω2、ω4 同向;若P24
在P12 、15P14之间,则ω2、ω4 反向。
机械原理
(2)求角速度 高副机构
已知构件2的转速ω2,求构件3的角速度ω3
θ3 = arctan a ± a2 +b2 −c2
(3)
2
b+c
* 正负号对应于机构的两个安装 模式,应根据所采用的模式确定 一个解。
此处取“+”
21
机械原理
22
机械原理
⎧⎨⎩ll22
cosθ2 sin θ 2
= =
l3 l3
cosθ3 − l1 cosθ1 + xD − xA sinθ3 − l1 sinθ1 + yD − yA
2 建立速度、加速度关系式 为线性, 不难求解。
3 上机计算, 绘制位移、速度、加速度线图. * 位移、速度、加速度线图是根据机构位移、速度、加速度
对时间或原动件位移的关系式绘出的关系曲线. ** 建立位移关系式是关键,速度、加速度关系式的建立只是求
导过程。
19
机械原理
机械原理02第三章运动分析
VB1 是牵连速度;VB2B1 为B2点相对 于B1点的相对速度 ,它的方向与导
路平行。
式为a:kB2B
为哥氏加速度,其计算公
1
ak B2B12ωVB2B1
动点B2的绝对加速度等于相对加速度 、牵连加速度与哥氏加速度三者的矢 量和,即
aB2 aB 1ak B2 Ba1r B2B1
其方向是将相对速度 VB2B1的矢量 箭头绕箭尾沿牵连角速度的方向转 过900
三心定理
用瞬心法作机构的速度分析
作平面运动的三个构件共有 三个瞬心,它们位于同一直 线上。 设构件1为机架,因构件2和 3均以转动副与构件1相联, 故P12和P13位于转动中心,如 图所示。为了使P23点的构件2 和3的绝对速度的方向相同, P23不可能在M点,只能与P13 和P12位于同一条直线上。
设机构中有N个(包括机架)构件,每两个进行组合,则该 机构中总的瞬心数目为
K= N(N-1) / 2
(4-1)
用瞬心法作机构的速度分析
机构中通过运动副直接相联的两构件瞬心位置的确定
1.两构件作平面运动时 :
如图4-1所示,作VA2A1 和VB2B1 两 相对速度方向的垂线,它们的交 点(图中的P21)即为瞬心。
2.两构件组成移动副:
因相对移动速度方向都平行于移动 副的导路方向(如图4-2 a所示),故 瞬心P12在垂直于导路的无穷远处。
图4-1
图4-2a
用瞬心法作机构的速度分析
3.两构件组成转动副: 两构件 绕转动中心相对转 动,故该转动副的中心便是 它们的瞬心
4.两构件组成纯滚动的高副 其接触点的相对速度为零,所 以接触点就是瞬心。
1. 图解法:形象、直观 ,但精度不高 ;