
第4章 导轨设计
机械工程系
第4章 导轨设计
③燕尾形导轨。
可以看成是三角形导轨的变形。 其磨损后不能自动补偿间隙,需用镶条 调整。两燕尾面起压板面作用,用一根 镶条就可调整水平、垂直方向的间隙。 导轨制造、检验和修理较复杂,摩擦阻 力大。当承受垂直作用力时,它以支承 平面为主要工作面,它的刚度与矩形导 轨相近;当承受颠覆力矩时,其斜面为 主要工作面,刚度较低。燕尾形导轨一 般用于要求高度小的多层移动部件。两 个导轨面间的夹角为55。
第4章 导轨设计
三、导轨的基本要求
影响精度保持性的主要因素是 导向精度 磨损。 精度保持性 影响因素:导轨的材料、热处 低速平稳性 理、加工的工艺方法、磨擦性 足够的刚度 质及受力情况(即导轨的比压、 结构工艺性好 润滑和防护)等有关。
第4章 导轨设计
三、导轨的基本要求
导向精度 精度保持性 低速平稳性 足够的刚度 结构工艺性好
滑动导轨
普通滑动导轨
第4章 导轨设计
滚动导轨
滚珠导轨 滚柱导轨 滚针导轨 滚动轴承导轨
两导轨面间 的摩擦性质 是滚动摩擦
在两导轨面间装有球、滚子或滚针等滚动元件,具 有滚动摩擦的性质,广泛地应用于进给运动导轨和 旋转主运动导轨。
第4章 导轨设计
2、按受力情况分
开式导轨
必须借助于外力才 能保证动、静导轨 面间的接触 闭式导轨 依靠导轨本身的几 何形状保证动、静 导轨面间的接触
被广泛应用于中、小型数控机床的运动导轨上。
第4章 导轨设计
(2)导轨软带的粘贴工艺
导轨软带使用工艺很简单,它不受导轨形式限制,各 种组合形式的滑动导轨均可粘贴。 粘贴的工艺过程是:先将导轨粘贴面加工至表面粗糙度
Ra3.2~1.6,将导轨粘贴面加工成0.5~1mm深的凹槽,然 后用汽油或金属清洁剂或丙酮清洗粘贴面,将已经切割成形 的导轨软带清洗后用胶粘剂粘贴,固化1~2h后,再合拢到 固定导轨或专用夹具上,施加一定的压力,在室温下固化
第4章 导轨设计
三、导轨的基本要求
导向精度 精度保持性 低速平稳性 足够的刚度 结构工艺性好
在可能的情况下,应尽量使导 轨结构简单,便于制造和维护。
对于刮研导轨,应尽量减少刮 研量。
对于镶装导轨,应做到更换容 易。
导轨的分类
按运动轨迹分类
直线运动导轨 圆周运动导轨 主运动导轨 进给运动导轨 移置导轨 滑动导轨 滚动导轨
移动精度的导向面。因N面磨损后 不能自动补偿间隙,所以需要有间 隙调整装置。
机械工程系
第4章 导轨设计
②三角形导轨
山形导轨及V形导轨均称三角形 导轨,当其水平布置时,在垂直载荷 作用下,导轨磨损后能自动补偿,不 会产生间隙,因此导向性好。但压板 面仍需要有间隙调整装置。导向性能 与顶角有关,顶角α越小,导向性越 好;α角加大,承载能力增加。大型 或重型机床,可取α=110°~120°精 密机床,常取α<90°。支承导轨为 凸三角形时,不易积存较大切屑,也 不易存润滑油。
特点
应用
普通精度的机床或重型 机床。
同左
用于同时作移动 一般用于要求高度小的 和转动的场合。 多层移动组合部件,广 如拉床、机械手 泛用于仪表机床。 等。
第4章 导轨设计
2)直线运动导轨的组合形式
从限制自由度的角度出发,采用一条导轨即可。 用一条导轨,移动部件无法承受颠覆力矩。 直线运动导轨一般由两条导轨组合。 重型机床,常用三条或三条以上导轨的组合。
其他 方面
第4章 导轨设计
(1)几何精度
反映了导轨在低速空载运动时的导向精度。
直线运动导轨的几何精度:
导轨在竖直平面
内的直线度 。 导轨在水平平面 内的直线度 。 两导轨面间的
平行度。
第4章 导轨设计
(2) 接触精度
磨削和刮研的导轨表面,接触精度按 JB2278的规定,采用着色法进行检查。用 接触面所占的百分比或25×25mm2面积内 的接触点数衡量。
第4章 导轨设计
3)圆周运动导轨
主要用于圆形工作台、转盘和转塔头架等旋转运动部件。
①平面圆环导轨 。
②锥形圆环导轨 。
③V形圆环导轨 。
第4章 导轨设计
4)数控机床常用的组合形式
数控机床常用直线运动滑动导轨的截面形状的组合 形式主要有:三角形一矩形、矩形一矩形。这两种导轨 的刚度高,承载能力强,加工、检验和维修方便。
第4章 导轨设计
工作台由一 条导轨的两 侧导向
由两条导 轨的内侧 导向
宽导轨导向面的距离较大,热膨胀时变形量大, 须留较大的侧向间隙,因而导向性不如窄式好。
第4章 导轨设计
五、数控机床常用的导轨 目前数控机床使用的导轨主要有3 种:塑料滑动导轨、滚动导轨和静压
导轨。
第4章 导轨设计 1除经济型数控
当动导轨作低速运动或微量位移时,
应保证导轨运动的平稳性,即不出现 爬行现象。 影响因素:导轨的结构、材料、润滑; 动、静摩擦系数的差值;运动部件的 质量;传动导轨运动的传动链的刚度 等。
第4章 导轨设计
三、导轨的基本要求
导向精度 精度保持性 低速平稳性 足够的刚度 结构工艺性好
导轨的刚度是机床工作质量的重 要指标,它表示导轨在承受动静 载荷下抵抗变形的能力,若刚度 不足,则直接影响部件之间的相 对位置精度和导向精度,另外还 使得导轨面上的比压分布不均, 加重导轨的磨损,因此导轨必须 具有足够的刚度
第4章 导轨设计
• (1)聚四氟乙烯导轨软带的特点:
• ①摩擦特性好 其摩擦因数小,且动、静摩擦因数差别很小,低速 时能防止爬行,使运动平稳和获得高的定位精度。 • ②减振性好 塑料的阻尼特性好,其减振消音性能对提高摩擦副 的相对运动速度有很大意义。
第4章 导轨设计 ③耐磨性好 塑料导轨有自润滑作用,材料中又含有青铜粉、二
机械工程系
第4章 导轨设计
④圆柱形导轨。
制造简单,内孔可珩磨,外圆
经过磨削可达到精密配合,但磨
损后调整间隙困难。为防止转动, 可在圆柱表面上开键槽或加工出
平面,但不能承受大的转矩。圆
柱形导轨主要用于受轴向载荷的 场合,适用于同时作直线运动和
转动的场合,如拉床、珩磨机及
机械手等。
不同截面形状导轨的特点
24h,取下清除余胶即可开油槽进行精加工。由于这类导轨
三角形一矩形组合导轨兼有导向性好、制造方便等优 点,应用最为广泛。常用于车床、磨床、精密镗床、滚齿 机等机床上。三角形导轨作主要导向面,导向性比双矩形
好。三角形导轨磨损后不能调整,对位置精度有影响。
第4章 导轨设计
2)直线运动导轨的组合形式
⑤平-平-三 角形组合
是用于重型龙门刨床工作台导轨的一种形式,三角形导轨主 要起导向作用,平导轨主要起承载作用,不需用镶条调整间隙。
1、滑动导轨 应用于对低速均匀性及定位精度要求不高的机床中。
③燕尾形导轨。
④圆柱形导轨。
机械工程系
第4章 导轨设计
①矩形导轨。
制造简便,刚度和承载能力大, 水平方向和垂直方向上的位移互不
影响,因此安装、调整都较方便。
M面是保证在垂直面内直线移动精 度的导向面,又是承受载荷的主要
支承面;N面是保证水平面内直线
第4章 导轨设计
3、校运动轨迹可分为直线运动和圆周运动导轨。
第4章 导轨设计
三、导轨的基本要求
导向精度 精度保持性 运动精度 足够的刚度 结构工艺性好
指动导轨运动轨迹的准确度。 它是 保证导轨工作质量的前提,是对导 轨的基本要求。
影响因素:导轨的几何精度和接触精
度、结构型式、装配质量、导轨与 支承件的刚度、热变形及油膜刚度
第4章 导轨设计
3、导轨的导向原理(保留一个移动自由度)
导轨的导向面
z
y x 棱柱面
圆柱面
第4章 导轨设计
二、导轨的分类
1、按摩擦性质分
静压导轨 :油膜压强靠液压泵建立,
两导轨面间的 摩擦性质是滑 动摩擦
两导轨面间有一层静压油膜,多用于 进给运动导轨。
动压导轨:当导轨面间的相对滑动
速度达到一定值后,液体的动压效应 使导轨油腔处出现压力油楔,把两导 轨面分开,从而形成液体摩擦。只能 用于高速的场合,故仅用作主运动导 轨。
第4章 导轨设计
2)直线运动导轨的组合形式
③双矩形组合。 这种导轨主要承受与主支承面相垂直的作用力。此外,
侧导向面要用镶条调整间隙,接触刚度低,承载能力大,
导向性差。双矩形组合导轨制造、调整简单,用于普通精 度机床,如升降台铣床、龙门铣床等。
第4章 导轨设计
2)直线运动导轨的组合形式
④ 三角形一矩形组合。
要求四个表面的刮削或磨削后接触,工艺性较差,床身与 运动部件热变形不一样时,不易保证四个面同时接触。这 种导轨用于龙门刨床与高精度车床。
第4章 导轨设计
2)直线运动导轨的组合形式
② V形一平导 轨组合。
不需要用镶条调整间隙,导向精度高,加工装配也较 方便,温度变化不会改变导轨面的接触情况,但热变形会 使移动部件水平偏移,通常用于磨床、精密镗床上。
机械制造装备设计
第4章 导轨设计
机械工程系丁金福
第4章 导轨设计
重点:导轨结构,导轨的验算 难点:导轨的验算
第4章 导轨设计
一、导轨的功用、分类和基本要求
1、功用:是起导向及支承作用,即保证运动部件在外力的作用下(运 动部件本身的重量、工件重量、切削力及牵引力等)能准确 地沿着一定方向的运动。 2、基本组成: 运动件、承导件 承导件 (静导轨) : 导轨副中设在支承构件上的,其导轨面为承导 面,比较长。支承和限制运动件,使其只能按 给定方向运动。 运动件(动导轨) : 设在运动件上的,导轨面一般较短。作直线 运动。
液体动压导轨 液体静压导轨 混合摩擦导轨 边界摩擦导轨
机械制造技术基础(第2版)第四章课后习题答案
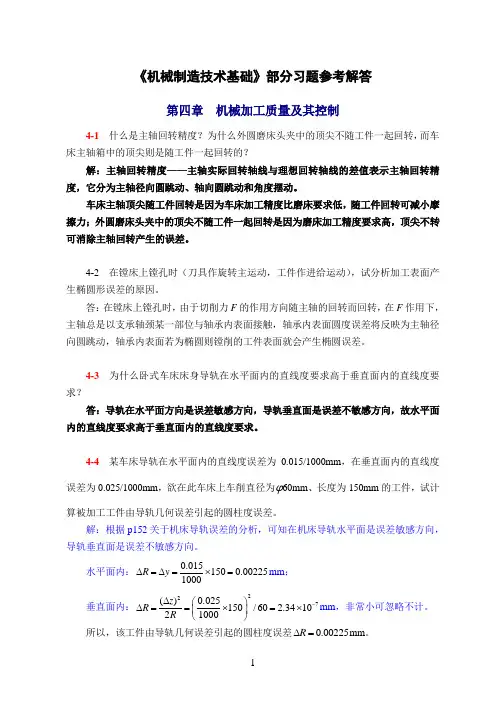
《机械制造技术基础》部分习题参考解答第四章机械加工质量及其控制4-1什么是主轴回转精度?为什么外圆磨床头夹中的顶尖不随工件一起回转,而车床主轴箱中的顶尖则是随工件一起回转的?解:主轴回转精度——主轴实际回转轴线与理想回转轴线的差值表示主轴回转精度,它分为主轴径向圆跳动、轴向圆跳动和角度摆动。
车床主轴顶尖随工件回转是因为车床加工精度比磨床要求低,随工件回转可减小摩擦力;外圆磨床头夹中的顶尖不随工件一起回转是因为磨床加工精度要求高,顶尖不转可消除主轴回转产生的误差。
4-2 在镗床上镗孔时(刀具作旋转主运动,工件作进给运动),试分析加工表面产生椭圆形误差的原因。
答:在镗床上镗孔时,由于切削力F的作用方向随主轴的回转而回转,在F作用下,主轴总是以支承轴颈某一部位与轴承内表面接触,轴承内表面圆度误差将反映为主轴径向圆跳动,轴承内表面若为椭圆则镗削的工件表面就会产生椭圆误差。
4-3为什么卧式车床床身导轨在水平面内的直线度要求高于垂直面内的直线度要求?答:导轨在水平面方向是误差敏感方向,导轨垂直面是误差不敏感方向,故水平面内的直线度要求高于垂直面内的直线度要求。
4-4某车床导轨在水平面内的直线度误差为0.015/1000mm,在垂直面内的直线度误差为0.025/1000mm,欲在此车床上车削直径为φ60mm、长度为150mm的工件,试计算被加工工件由导轨几何误差引起的圆柱度误差。
解:根据p152关于机床导轨误差的分析,可知在机床导轨水平面是误差敏感方向,导轨垂直面是误差不敏感方向。
水平面内:0.0151500.002251000R y∆=∆=⨯=mm;垂直面内:227()0.025150/60 2.341021000zRR-∆⎛⎫∆==⨯=⨯⎪⎝⎭mm,非常小可忽略不计。
所以,该工件由导轨几何误差引起的圆柱度误差0.00225R∆=mm。
4-5 在车床上精车一批直径为φ60mm 、长为1200mm 的长轴外圆。
2021_2022学年新教材高中物理第4章运动和力的关系2实验:探究加速度与力质量的关系课件新人教版

3.实验结论 (1)保持物体质量不变时,物体的加速度 a 与所受拉力 F 成正比。 (2)保持拉力 F 不变时,物体的加速度 a 与质量 m 成反比。
五、误差分析
偶然 误差
系统 误差
产生原因
减小方法
质量测量不准、计数点 多次测量求平均值
间距测量不准
①准确平衡摩擦力 小车所受拉力测量不准
②使细绳和纸带平行于木板
表 2 小车所受的拉力一定
四、数据分析 1.分析加速度 a 与力 F 的定量关系 由表 1 中记录的数据,以加速度 a 为纵坐标,力 F 为横坐标, 根据测量数据描点,然后作出 a-F 图像,如图甲所示,若图像是一 条通过原点的直线,就能说明 a 与 F 成正比。
甲
乙
2.分析加速度 a 与质量 m 的定量关系 由表 2 中记录的数据,以 a 为纵坐标,以m1 为横坐标,根据测量 数据描点,然后作出 a-m1 图像,如图乙所示。若 a-m1 图像是一条过原 点的直线,说明 a 与m1 成正比,即 a 与 m 成反比。
二、实验器材 小车、槽码、砝码、细绳、一端附有定滑轮的长木板、垫木、 打点计时器、交流电源、纸带、刻度尺、天平。
三、进行实验(以参考案例 1 为例) 1.用天平测出小车的质量 m,并把数值记录下来。 2.按如图所示的装置把实验器材安装好(小车上先不系细绳)。
3.补偿阻力:在长木板不带定滑轮的一端下面垫上垫木,反复 移动垫木位置,启动打点计时器,直到轻推小车使小车在斜面上运 动时可保持匀速直线运动为止(纸带上相邻点间距相等),此时小车重 力沿斜面方向的分力等于打点计时器对小车的阻力和长木板的摩擦 阻力及其他阻力之和。
4.用细绳绕过定滑轮系在小车上,另一端挂上槽码,保持小车 质量不变,改变槽码的个数,以改变小车所受的拉力,处理纸带, 测出加速度,将结果填入表 1 中。
4.1机床主要部件设计_主轴组件设计

第一节 主轴组件设计
用于切削力方向随主轴旋转而旋转的主轴,如镗床和镗铣加 工中心主轴,主轴支撑轴颈的某一条线或点间接的跟半径方向上 的外圆滚道表面对应的线或点接触,影响主轴旋转精度的因素为 轴承内圈的径向圆跳动度、滚动体的圆度误差、外圆的径向圆跳 动,由于轴承内圈滚道直径小,且滚道外表面磨削精度高,吟哦 误差较小,主要取决于“外圈的径向跳动ter”,即外圆滚道表面 相对于轴承外径轴线的同轴度。
主轴轴承应根据刚度、旋转精度和极限转速来选择。
轴承的刚度与轴承的类型有关,线接触的滚子轴承比点接触的 球轴承刚度高;双列轴承比单列轴承的刚度高;同等尺寸的轴承, 球轴承的极限转速高于滚子轴承,圆柱滚子高于圆锥滚子等。
第一节 主轴组件设计
2.选择滚动轴承选择的基本原则
1)转速较高,负载不大,而旋转精度要求较高,采用球轴承。 2)转速较低,负载大或有冲击负载,采用滚子轴承。 3)径向载荷和轴向载荷都较大时,如果转速高,采用角接触球 轴承。如果转速不高,采用圆锥滚子轴承。 4)轴向载荷比径向载荷大得多,但转速较低时,采用两种不同 类型的轴承组合,分别承受轴向和径向负载。 5)径向载荷比轴向载荷大得多,且转速较高,采用深沟球轴承。
当把轴承调整到不仅完全消除间隙,而且产生一定的过 盈量(或称负间隙)时,这就是滚动轴承的预紧。
第一节 主轴组件设计
• 预紧后滚动体和滚道接 触处产生一定的弹性变 形
• 接触面积加大 • 承载区逐渐扩大 • 各滚动体受力较均匀 • 抵抗变形的能力增大 • 刚度增加,寿命延长
第一节 主轴组件设计
三、主轴滚动轴承的精度选择
2)结构 陶瓷轴承的结构型式: 角接触式和双列短圆柱式, 轴承轮廓与钢制轴承相同。
第一节 主轴组件设计
电梯结构及原理-第4章-导向装置

t10
0.2
0.2
0.1
0.05
mm
榫和榫槽的垂直度
t13
—
0.16c
0.16c
0.16c
mm
导轨底部至导向面之间的连接部位的宽度的对称度
t18
0.4
0.2
0.2
0.1
mm
导向面顶面和侧面的垂直度
对导轨而言,基本的几何公差是与导向面相关。见图4-7,这些公差用于2.5m至5m的导轨,c值见表4-4和表4-6。
45
45
5
5
1
65
15
9
25
T50/A
50
50
5
5
1
75
25
9
30
公差
±1
±1
±1
±1
—
±1
±1
—
±1
注:l2g、l3g、d和b3与连接板的l21、l31、d和b3的尺寸及公差相同。
底部两面平行和导向面平行的冷拔导轨尺寸
4.2、T型导轨
T型导轨的基本规格
4.2.1
延迟符
延迟符
电梯结构及原理 第 4 章
连接板尺寸和极限偏差
4.3
4.3、对重和平衡重用空心导轨
3. 几何公差
电梯结构及原理 第 4 章
对重和平衡重用空心导轨的基本几何公差与导向面相关。导轨顶与导向面5m范围内沿导轨长度方向的扭曲度在两侧导向面上不应大于2.0mm,在顶面导向面上不应大于2.0mm。导轨导向面全长及任何间距为1m的相对扭曲度不应大于1.0mm
底部上表面倾斜的冷拔导轨
4.2、T型导轨
T型导轨的基本规格
导轨安装基准面设计
导轨安装基准面设计
1. 平整度,安装基准面必须保持平整,以确保导轨的安装和运
行不受到外部因素的影响。
可以通过平整度测量仪器进行检测,确
保基准面符合要求。
2. 垂直度,对于垂直导轨,安装基准面的垂直度非常重要。
必
须确保安装基准面与地面垂直,以避免导轨在运行过程中产生偏差,影响设备的精度。
3. 光洁度,安装基准面的光洁度也是需要考虑的因素。
表面粗
糙度和杂质都会影响导轨的安装和运行,因此在设计时需要选择光
洁度较高的材料,并在加工过程中保持基准面的清洁。
4. 刚性,安装基准面的刚性对于导轨的稳定性和精度同样至关
重要。
设计时需要选择合适的材料和结构,确保安装基准面具有足
够的刚性,不会因外部力的作用而产生变形。
5. 安装方式,最后,还需要考虑安装基准面的方式。
根据具体
的导轨类型和使用环境,选择合适的安装方式,确保基准面与导轨
之间的配合精度和稳定性。
综上所述,设计导轨安装基准面需要考虑平整度、垂直度、光洁度、刚性和安装方式等多个方面,以确保导轨的安装和运行达到预期的精度和稳定性要求。
3010805-导轨设计规范 20091223

Revision Log修改日志Revision 版本Date(yyyy-mm-dd)日期Description of Changes更改说明0 2007-03-27InitialIssue最初发布1 2007-11-14 Add anchor bolts details for turntable switch; Revise crossoverdetail给转盘式道岔增加锚栓;修改渡线细节2 2009-11-17W/R 2007324 Change tolerance on in section 6.2.1 and Figure 13to ¼” (6 mm) from 1/8” (3 mm); correct figure numbering andreferences in text.W/R 2007324把6.2.1以及图13上的公差由1/8” (3 mm)修改为¼”(6 mm);修正图号及在文中的参考。
3 2009-12-10W/R 2007401 Add Chinese TextW/R 2007401 增加中文翻译Table of Contents目录Section 章节Subject主题Page页码1Introduction导言5 2Alignment Design线型设计62.1General Alignment Criteria一般线型规范62.2Design Equations设计公式72.2.1Horizontal Curves水平曲线82.2.2Spiral Transitions螺旋过渡线92.2.3Vertical Curves垂直曲线 10 3Guideway Dimensional Criteria导轨尺寸标准 123.1Typical Guideway Dimensions典型轨道尺寸 123.2Guideway Superelevation导轨的超高 153.3Guideway Switches导轨道岔 163.3.1Turnout Switches道岔 163.3.1.1Pivot Switch支点式道岔 163.3.1.2Rotary Switch (Not Applicable)旋转道岔(不适用) 193.3.1.3Wye Switch (Not Applicable)Y型道岔(不适用) 193.3.2Crossover Switches交叉道岔 193.3.2.1Turntable Switch转盘式道岔 19 4CX-100 Vehicle Clearance Criteria CX-100车辆限界标准 224.1Clearance Along The Guideway (Condtion B) 沿轨道的限界(条件B)224.2Clearance At Station Platforms (Condition S) 车站站台限界(条件S) 23 5Construction Issues建构条件275.1Running Surface Concrete走行面混凝土275.2Expansion Joints in Running Surface走行面膨胀缝275.3Expansion Joints in Guidebeam导梁上的膨胀缝275.4Running Beam Height走行梁高度285.5Guidebeam Supports导梁支撑285.6Tunnel Ventilation Requirements隧道通风要求28 6Construction Tolerances建筑公差316.1Guidebeam and Running Surface Final Alignment Tolerances导梁和走行面最终线型公差316.2Local Profile Requirements局部轮廓要求326.2.1Running Surface走行面326.2.2Guidebeam导梁33 7Design Loads设计荷载387.1Dead Loads静荷载397.2Live Loads动荷载407.2.1Vehicle Axle Loads车辆轴荷载407.2.2Impact Loads冲击荷载427.2.3Centrifugal Force离心力427.2.4Acceleration/Deceleration Loads加速/减速荷载437.2.5Walkway Loads紧急走道荷载447.2.6Guidebeam Dynamic Loads导梁动荷载447.2.6.1Tangent Guideway直线轨道 447.2.6.2Curved Guideway曲线轨道 457.2.7Wind Load On Live Load动荷载的风荷载467.3Unusual Live Loads特殊动荷载477.3.1Emergency Deceleration紧急减速度477.3.2Seismic Loads地震荷载477.3.3Buffer Reactions车挡反作用力487.3.4Loads on Station Platforms车站站台荷载487.3.5Overturning Loads Applied to the Guidebeam作用于导梁的倾翻荷载487.3.6Loss of Air Pressure - Running Tires轮胎欠压— 运行轮胎487.3.7Locked Axle - Both Sides锁定轴—两侧497.3.8Locked Axle - One Side锁定轴—单侧49 8Deflections挠变498.1Live Load Deflections Outside of Stations车站外的动荷载挠变498.2Live Load Deflections In Stations车站内动荷载挠变50 9Camber起拱509.1Camber of Superstructure Outside of Stations车站外基础结构起拱509.2Camber of Superstructure In Stations车站内基础结构起拱50 10VIBRATIONS振动511 Introduction导言This document has been assembled for the purpose of conveying to engineers andarchitects, the guideway design requirements for the Bombardier Transportation (Holdings)USA, Inc. (herein referred to as Bombardier) CX-100 Automated Transit System. Theserequirements were established on, and relate directly to the operability, comfort and safetyof the system.本文件是为了将庞巴迪运输集团(控股)美国有限公司(以下简称为庞巴迪)CX-100自动运输系统的轨道设计要求信息提供给工程师和建筑设计师而编制。
工业机器人第四章-工业机器人结构设计
缺点
直接连结传动
直接装在关节上
结构紧凑
需考虑电机自重,转动惯量大,能耗大
远距离连结传动
经远距离传动装置与关节相连
不需考虑电机自重,平衡性良好
额外的间隙和柔性,结构庞大,能耗大
间接传动
经速比远>1的传动装置与关节相连
经济、对载荷变化不敏感、便于制动设计、方便一些运动转换
传动精度低、结构不紧凑、引入误差,降低可靠性
直接驱动
不经中间关节或经速比=1的传动装置与关节相连
传动精度高,振动小,传动损耗小,可靠性高,响应快
控制系统设计困难,对传感元件要求高,成本高
一 工业机器人总体设计
模块化结构设计 模块化工业机器人 由一些标准化、系列化的模块件通过具有特殊功能的结合部用积木拼搭方式组成的工业机器人系统。 模块化工业机器人的特点 经济性 灵活性 存在的问题 刚度比较差 整体重量偏重 模块针对性待提高
谐波齿轮传动是靠柔性齿轮(柔轮)所产生的可控弹性变形来实现传递运动和动力的。它的基本构件有:柔轮、波发生器和刚轮。三个构件中可任意固定一个,其余两个一为主动、一为从动,可实现减速或增速(固定传动比),也可变换成两个输入,一个输出 ,组成差动传动。
当刚轮固定,波发生器为主动,柔轮为从动时,柔轮在椭圆凸轮作用下产生变形,在波发生器长轴两端处的柔轮轮齿与刚轮轮齿完全啮合;在短轴两端处的柔轮轮齿与刚轮轮齿完全脱开;在波发生器长轴与短轴区间,柔轮轮齿与刚轮轮齿有的处于半啮合状态,称为啮入;有的则逐渐退出啮合处于半脱开状态,称为啮出。由于波发生器的连续转动,使得啮入、完全啮合、啮出、完全脱开这四种情况依次变化,循环不已。由于柔轮比刚轮的齿数少2 ,所以当波发生器转动一周时,柔轮向相反方向转过两个齿的角度,从而实现了大的减速比。
第三版机械制造工艺学第四章习题解答
机械制造工艺学部分习题解答4第四章:机械加工精度及其控制(第3版P226-228)4-1车床床身导轨在垂直平面内及水平面内的直线度对车削圆轴类零件的加工误差有何影响?影响程度各有何不同?答:导轨在垂直平面内的直线度引起的加工误差发生在被加工表面的切线方向上,是非敏感误差方向,对零件的加工精度影响小;导轨在水平面内的直线度引起的加工误差发生在加工表面的法线上是误差敏感方向,对加工精度影响大。
4-2试分析滚动轴承的外环内滚道及内环外滚道的形状误差(如图4-87题4-2图)所引起的主轴回转轴线的运动误差,对被加工零件精度有什么影响?答:轴承内外圈滚道的圆度误差和波度对回转精度影响,对工件回转类机床,滚动轴承内圈滚道圆度对回转精度的影响较大,主轴每回转一周,径向圆跳动两次。
对刀具回转类机床,外圈滚道对主轴影响较大,主轴每回转一周,径向圆跳动一次。
4-3试分析在车床上加工时,产生下述误差的原因:1)在车床上镗孔,引起被加工孔圆度误差和圆柱度误差;2)在车床三爪自定心卡盘上镗孔,引起内孔与外圆同轴度误差;端面与外圆的垂直度误差。
答:1)在车床上镗孔,引起加工孔的圆度误差是主轴圆跳动、刀杆刚度不足,圆柱度误差是车床导轨在水平面和垂直面的直线度误差。
2)在车床三爪卡盘上镗孔,工件同轴度误差原因可能是工件装夹误差、主轴圆跳动;端面垂直度误差原因是主轴轴向圆跳动(轴向窜动)。
4-4在车床两顶尖装夹工件车削细长轴时,出现4-88a,b,c,所示误差原因是什么?可以用什么方法来减少或消除?答:a)是属于工件在切削力的做用下发生变形(工件刚度不足),可以通过改变刀具的角度来减少径向切削分力、或者加装中心架或者跟刀架来减少变形。
b)是机床受力变形所致(机床主轴和尾座的刚度不足),可以通过提高机床各部件的刚度来改变。
c)由刀具磨损引起,可以采用耐磨刀具来切削,或较少单次切削深度来提高刀具耐磨性。
4-5试分析在转塔车床上将车刀垂直安装加工外圆(图4-89)时,影响直径误差的因素中,导轨在垂直面内和水平面内的弯曲,哪个影响大?与卧式车床比较有什么不同?为什么?答:如图4-89所示转塔车床的刀具安装在垂直面内,由于垂直面为误差敏感方向,所以导轨垂直面内的弯曲对工件直径误差影响较大。
第4章-几何公差(4、5、6)
`
Wang chenggang
2.方向误差、位置误差及其评定
(1)方向误差 定义:被测提取要素对一具有确定方向的拟合要素的变动量 ,拟合要素的方向由基准确定。 方向误差值用定向最小包容区域(简称定向最小区域)的宽度 或直径表示。 (2)位置误差 定义:被测提取要素对一具有确定位置的拟合要素的变动量 ,拟合要素的位置由基准和理论正确尺寸确定。对于同轴度和对称 度,理论正确尺寸为零。 位置误差值用定位最小包容区域(简称定位最小区域)的宽度 或直径表示。
`
Wang chenggang
4.6几何误差的检测
本节课主要有以下几个方面的内容: 1、几何误差及其评定 (1)形状误差及其评定 (2)方向误差、位置误差及其评定 (3)跳动误差及其评定 2、基准的建立和实现 (1)基准的建立 (2)基准的体现 3、几何误差的检测原则 (1) 与拟合要素比较原则 (2)测量坐标原则 (3)测量特征参数原则 (4)测量跳动原则控制实效边界原则 `
`
Wang chenggang
4.4.1 与公差原则有关的术语和定义
1.作用尺寸(Function Size) 包括体外作用尺寸和体内作用尺寸 (1)体外作用尺寸——在被测要素的给定长度上, 与实际内表面体外相接的最大理想面或与实际外表面 体外相接的最小理想面的直径或宽度。对于相关要素 ,该理想面的轴线或中心平面必须与基准保持图样给 定的几何关系。用Dfe表示内表面体外作用尺寸,用 dfe表示外表面体外作用尺寸。
(a)单一要素的理想边界
(b)关联要素的理想边界
`
Wang chenggang
理想边界分为下列四种:
(1)最大实体边界——尺寸为最大实体尺寸,且 具有正确几何形状的理想包容面。 (2)最小实体边界——尺寸为最小实体尺寸,且 具有正确几何形状的理想包容面。 (3)最大实体实效边界——尺寸为最大实体实效 尺寸,且具有正确几何形状的理想包容面。 (4)最小实体实效边界——尺寸为最小实体实效 尺寸,且具有正确几何形状的理想包容面。
第4章 城市轨道交通车辆
I位 II位 A车
I位
第一节 概述
四、车端 车侧 车门 座位标识 3、列车侧部
列车左右侧,是以司机驾驶列车的方位为参照,司机的右侧定 义为列车的右侧,另一侧则定义为列车的左侧
注意与车辆的左右侧区分
II位 C车
I位 II位 B车
I位 II位 A车
I位
第一节 概述
四、车端 车侧 车门 座位标识 4、车门编号
大多采用动拖组合,形成电动列车组
车辆编组时可采用贯通式和非贯通式 贯通式:全列车载客部分贯通 非贯通式:车辆与车辆间无通道贯通
第一节 概述
二、车辆形式与列车编组
贯 通 式
第一节 概述
二、车辆形式与列车编组
非 贯 通 式
第一节 概述
二、车辆形式与列车编组 2、列车编组 一般编组排列顺序:A-B-C-C-B-A; A-B-C-B-C-B-C-A。
广州地铁二号线车辆
第二节 车体
二、车内设备
1、客室车门
(2)客室车门的结构形式 内藏嵌入式 按开启方式 不同区分 外挂式 塞拉式 外摆式
第二节 车体
二、车内设备
1、客室车门
1
①内藏嵌入式车门
开关车门时门翼在车辆侧墙的 外墙与内护板之间的夹层内移动,传 动装臵设于车厢内侧车门的顶部,装 有导轮的门翼可在导轨上移动并与传 动装臵的钢丝绳或皮带相连接,借助 气缸或电动机驱动传动机构,从而使 钢丝绳或皮带带动门翼动作。
2位数 2位数 1:A型车
2:B型车
3:C型车
第一节 概述
二、车辆形式与列车编组 1、车辆形式 带司机室动车Mc 车 辆 形 式 动车 无司机室动车M
带司机室拖车Tc
拖车
无司机室拖车T