
差动变面积式电容传感器的静态及动态特性
差动变面积式电容传感器的静态及动态特性
【实验目的】
了解差动变面积式电容传感器的原理及其特性
【实验仪器】
电容式传感器、电容变换器、差动放大器、低通滤波器、JK-19型直流恒压电源、JK-20型频率振荡器、九孔实验板接口平台、万用表、示波器
【实验原理】
由C = S0/d得,电容式传感器可分为极距变化型、面积变化型、介质变化型三类,本仪器中差动变面积式。
传感器由两组定片和一组动片组成。
当安装于振动台上的动片上、下改变位置,与两组静片之间的重叠面积发生变化,极间电容也发生相应变化,称为差动电容。
如将上层定片与动片形成的电容定为C l,下层定片与动片形成的电容定为C2,当将C l和C2接入桥路作为相邻两臂时,桥路的输出电压与电容量的变化有关,即与振动台的位移有关。
【实验步骤】
旋钮初始位置:差动放大器增益旋钮置于中间,万用表置于2 V档。
1.将电容式动片固定在振动盘上,调整好动片与静片的位置,不能相互接触。
2.按图22-1接线。
把电容的增益拧至合适位置,万用表20 V档。
调节测微头,使输出为零,并读出其刻度值。
3.转动测微头,每次0.3 mm,记下此时测微头的读数及万用表的读数,直至电容动片与上(或下)静片覆盖面积最大为止。
X
(
)
mm
U
(
mV
)
退回测微头至初始位置,并开始以相反方向旋动,同上法,记下)
(
mV
U
mm
(
X及)值。
4.计算系统灵敏度S。
X
=(式中U
∆为电压变化,X
∆
U
/
S∆
∆为相应的两端位移变化),并作出X
U关系曲线。
~
5.卸下测微头,断开万用表,接通激振器,用示波器观察输出波形。
改变激振频率,测量3种波形的电压、频率和周期。
CSY型传感器系统试验仪试验指引

检测与传感器技术实验指导书目第一章CSY传感器说明书第二章实验指导一、应变式电阻传感器:单臂、半桥、全桥比较二、差动面积式电容传感器的静态及动态特性三、第三章附录附录一、电路原理图附录二、传感器安装示意图及面板示意图第一章 CSY传感器说明书一、CSY传感器实验仪简介实验仪主要由四部分组成:传感器安装台、显示与激励源、传感器符号及引线单元、处理电路单元。
传感器安装台部分:装有双平行振动梁(应变片、热电偶、PN结、热敏电阻、加热器、压电传感器、梁自由端的磁钢)、激振线圈、双平行梁测微头、光纤传感器的光电变换座、光纤及探头小机电、电涡流传感器及支座、电涡流传感器引线Φ3.5插孔、霍尔传感器的二个半圆磁钢、振动平台(圆盘)测微头及支架、振动圆盘(圆盘磁钢、激振线圈、霍尔片、电涡流检测片、差动变压器的可动芯子、电容传感器的动片组、磁电传感器的可动芯子)、扩散硅压阻式传感器、气敏传感器及湿敏元件安装盒,具体安装部位参看附录三。
备注:CSY系列传感器实验仪的传感器具体配置根据需方的合同安装。
显示及激励源部分:电机控制单元、主电源、直流稳压电源(±2V-±10V档位调节)、F/V 数字显示表(可作为电压表和频率表)、动圈毫伏表(5mV-500mV)及调零、音频振荡器、低频振荡器、±15V不可调稳压电源。
实验主面板上传感器符号单元:所有传感器(包括激振线圈)的引线都从内部引到这个单元上的相应符号中,实验时传感器的输出信号(包括激励线圈引入低频激振器信号)按符号从这个单元插孔引线。
处理电路单元:电桥单元、差动放大器、电容放大器、电压放大器、移相器、相敏检波器、电荷放大器、低通滤波器、涡流变换器等单元组成。
CSY实验仪配上一台双线(双踪)通用示波器可做几十种实验。
教师也可以利用传感器及处理电路开发实验项目。
二、主要技术参数、性能及说明<一>传感器安装台部分:双平行振动梁的自由端及振动圆盘下面各装有磁钢,通过各自测微头或激振线圈接入低频激振器V O可做静态或动态测量。
选择题(13)
第一章1、以下哪个不是传感器的组成()A、信号元件B、敏感元件C、转换元件D、信号转换电路正确答案: A2、下列属于按传感器的工作原理进行分类的传感器是)A、应变式传感器B、化学型传感器C、压电式传感器D、热电式传感器正确答案: B3、传感器的下列指标全部属于静态特性的是: A 线性度、灵敏度、阻尼系数B、幅频特性、相频特性、稳态误差C、迟滞、重复性、漂移D、精度、时间常数、重复性正确答案: C4、传感器能感知的输入变化量越小,表示传感器的()A、线性度越好B、迟滞越小C、重复性越好D、分辨率越高正确答案: D5、传感器的静态特性,是指当传感器输入,输出不随()变化时,其输出—输入的特性。
A、时间B、被测量C、环境D、地理位置正确答案: A 6、如果把计算机比作人的大脑,那么传感器可以比作()A、眼睛B、感觉器官C、手D、皮肤正确答案: B第二章1,属于传感感器静态指标的是( D)A 固有频率B 临街频率C 阻尼比D 重复性 2,全桥差动的电压灵敏度是单臂工作时的( C)A 不变B 2 倍C 4 倍D 8 倍 3,通用应变式传感器测量( C)A 温度B 密度C 加速度D 电阻 4,利用电桥进行温度补偿,补偿片的选择是( A)A 与应变片相邻,且同质的工作B 与应变片相邻,且异质的工作C 与应变片相对,且同质的工作D 与应变片相对,且异质的工作 5,影响金属导体材料应变灵敏系数 K 的主要因素是( B)A导体材料电阻率的变化B导体材料几何尺寸的变化C 导体材料物理性质的变化D导体材料化学性质的变化 6,电阻应变片的线路温度补偿的方法有( AB)A差动电桥补偿法B 补偿块粘贴应变片法C补偿线圈补偿法D恒流源温度补偿电路第三章1、电感式传感器的常用测量电路不包括()。
A.交流电桥B. 变压器式交流电桥C. 脉冲宽度调制电路D. 谐振式测量电路2、电感式传感器采用变压器式交流电桥测量电路时,下列说法不正确的是()。
实验6电涡流式传感器静态标定实验...
前言金属箔式应变片实验1金属箔式应变片:直流单臂、半桥、全桥比较实验2金属箔式应变片:交流全桥附:信号获取电路及电阻应变仪差动变压器式电感传感器实验3差动变压器性能测试实验4差动变压器零点残余电压的补偿实验5差动变压器的标定及应用应用例(1)、(2)电涡流式传感器实验6电涡流式传感器的静态标定实验7被测体材料对电涡流传感器特性影响霍尔式传感器实验8霍尔传感器的直流激励特性实验9霍尔传感器的交流激励特性压电式传感器实验10压电传感器的动态响应实验实验11压电传感器引线电容对电压放大器的影响、电荷发大器电容式传感器实验12差动变面积电容式传感器的静态及动态特性光电式传感器实验13 光纤位移传感器的静态测量实验14 光纤位移传感器的动态测量一实验15 光纤位移传感器的动态测量二半导体式传感器实验16扩散硅压阻式压力传感器实验实验17PN结温度传感器测温实验实验18热敏电阻演示实验实验19 气敏传感器实验实验20湿敏传感器实验综合性传感器应用实验实验21光敏电阻应用实验实验22光电传感器应用实验实验23集成霍尔传感器应用实验实验24气敏传感器应用实验传感器原理与应用试验指南前言《传感器实验指导》是针对测量与控制专业、电子仪器专业、应用电子技术专业、自动控制专业、机械自动化、机电工程、计算机技术应用与信息通信技术类等专业开设的“传感器检测技术”、“传感器原理及工程应用”等课程编写的一本实验教材。
为加强对学生实践能力的培养,使同学更好的理解实验原理,了解实验内容,并对实验过程和结果有所思考,本教材对传感器的基本工作原理进行了简要概述,并详细给出实验主要内容及要求和步骤。
实验不涉及太多的先进测量技术,而是着眼于理解最基本的测量原理,通过学习使学生建立扎实的学科基础。
为培养学生的独立思考和工作能力。
大部分实验中要求实验者拟定实际使用方案,有思考题让同学讨论。
实验教材的实验一至实验十七是针对浙江大学设计研制的CSY--传感器系统实验仪编写,仪器配用一台双踪示波器可以进行多项实验内容;实验十八至实验二十一是作者自行设计的综合性应用实验,实验中给定器件后同学可以根据实验要求自己动手设计、安装、调试,是一种实践性、综合性较强的实验方式。
实验六:差动变面积式电容传感器的静态及动态特性
实验六差动变面积式电容传感器的静态及动态特性一、任务与目的了解差动变面积式电容传感器的原理及其特性。
二、实验仪器所需单元及部件:电容传感器、电压放大器、低通滤波器、F/V表有关旋钮的初始位置:电压放大器增益旋钮置于中间,F/V表置于V表2V档,测微头调整为10mm(高度可根据实际情况略作改动),使电容器动片处在电容极板的中间位置。
测微头主尺(1mm);副尺(0.01mm),副尺转动一圈是0.5mm,副尺上一共有50个格,每格表示0.01mm。
三、原理(条件)电容式传感器有多种形式,本仪器中差动变面积式。
传感器由两组定片和一组动片组成。
当安装于震动台上的动片上、下改变位置,与两组静片之间的重叠面积发生变化,极间电容也发生相应变化,成为差动电容。
如将上层定片与动片形成的电容定为 Cx1 ,下层定片与动片形成的电容为 Cx2 ,当将 Cx1 和 Cx2 接入桥路作为相邻两臂时,桥路的输出电压与电容量的变化有关,即与振动台的位移有关。
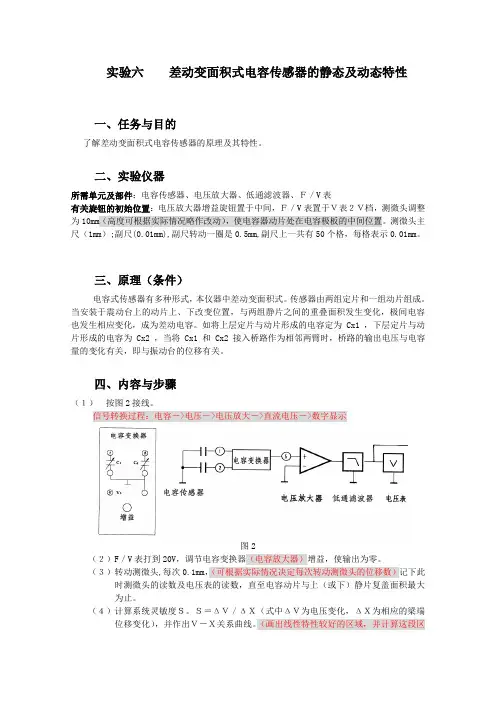
四、内容与步骤(1)按图2接线。
信号转换过程:电容->电压->电压放大->直流电压->数字显示图2(2)F/V表打到20V,调节电容变换器(电容放大器)增益,使输出为零。
(3)转动测微头,每次0.1mm,(可根据实际情况决定每次转动测微头的位移数)记下此时测微头的读数及电压表的读数,直至电容动片与上(或下)静片复盖面积最大为止。
(4)计算系统灵敏度S。
S=ΔV/ΔX(式中ΔV为电压变化,ΔX为相应的梁端位移变化),并作出V-X关系曲线。
(画出线性特性较好的区域,并计算这段区域的灵敏度值)五、数据处理(现象分析)退回测微头至初始位置。
并开始以相反方向旋动。
同上法,记下X(mm)及 V(mv)值。
(2)计算系统灵敏度S。
S=ΔV/ΔX(式中ΔV为电压变化,ΔX为相应的梁端位移变化),并作出V-X关系曲线。
(画出线性特性较好的区域,并计算这段区域的灵敏度值)图标如下,发现整条线性度都比较好,故选择所有数据区域进行计算计算系统灵敏度S=0.027 V/mm六、结论实验中可以发现当差动电容的动片位置上下移动时,与两组静片之间的重叠面积发生改变,从而引起极间电容发生改变使电路输出变化,实现传感功能,通过实验加深了对差动变面积式电容传感器的工作原理的理解,并且通过测得的实验数据进行分析整理,计算得到系统灵敏度为S=0.027 V/mm。
传感器实验报告
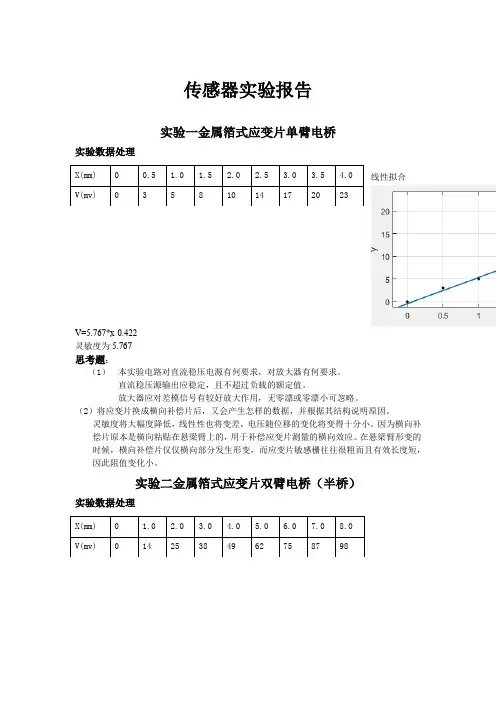
传感器实验报告实验一金属箔式应变片单臂电桥实验数据处理线性拟合V=5.767*x-0.422 灵敏度为5.767思考题:(1) 本实验电路对直流稳压电源有何要求,对放大器有何要求。
直流稳压源输出应稳定,且不超过负载的额定值。
放大器应对差模信号有较好放大作用,无零漂或零漂小可忽略。
(2)将应变片换成横向补偿片后,又会产生怎样的数据,并根据其结构说明原因。
灵敏度将大幅度降低,线性性也将变差,电压随位移的变化将变得十分小。
因为横向补偿片原本是横向粘贴在悬梁臂上的,用于补偿应变片测量的横向效应。
在悬梁臂形变的时候,横向补偿片仅仅横向部分发生形变,而应变片敏感栅往往很粗而且有效长度短,因此阻值变化小。
实验二金属箔式应变片双臂电桥(半桥)实验数据处理V=11.95*x+0.778灵敏度为11.95思考题:(1)根据应变片受力情况变化,对实验结果作出解释。
在梁上下表面受力方向相反的应变片相当于将形变放大两倍,,因此,ΔV/ΔX大约是实验一中的两倍。
(2)将受力方向相反的两片应变片换成同方向应变片后,情况又会怎样。
同方向的两片应变片相互抵消,输出为零。
(3)比较单臂,半桥两种接法的灵敏度。
在相同形变量下,半桥的灵敏度约是单臂的两倍。
实验三金属箔式应变片四臂电桥(全桥)的静态位移性能V=24.15*x+1.4灵敏度问24.15思考题:(1)如果不考虑应变片的受力方向,结果又会怎样。
对臂应变片的受力方向应接成相同,邻臂应变片的受力方向相反,否则相互抵消没有输出(2)比较单臂,半桥,全桥各种接法的灵敏度。
在相同形变量下,半桥灵敏度约是单臂的两倍,全桥灵敏度越是半桥的两倍,即约为全桥的四倍。
实验四金属箔式应变片四臂电桥(全桥)振动时的幅频性能实验数据处理思考题:(1)在实验过程中,观察示波器读出频率与频率表示值是否一致,据此,根据应变片的幅频特性可作何应用。
不一致。
可以根据这个原理反向测出梁的震动频率,利用应变片读出峰值,在找到对应的频率值即可。
传感器填空题1
1测量1.直接测量方法中,又分,和。
(零位法;偏差法;微差法)2.零位法是指与在比较仪器中进行,让仪器指零机构,从而确定被测量等于。
该方法精度。
(被测量;已知标准量;比较;达到平衡(指零);已知标准量;较高)3.偏差法是指测量仪表用相对于,直接指出被测量的大小。
该法测量精度一般不高。
(指针、表盘上刻度线位移)7.微差法是和的组合。
先将被测量与一个进行,不足部分再用测出。
(零位法;偏差法;已知标准量;比较;偏差法)8.测量仪表指示值程度的量称为精密度。
测量仪表指示值有规律地程度的量称为准确度。
(不一致;偏离真值)9.测量仪表的精确度简称,是和的总和,以测量误差的来表示。
(精度;精密度;准确度;相对值)10.显示仪表能够监测到被测量的能力称分辨力。
(最小变化)11.传感器一般由敏感元件、转换元件、转换电路三部分组成。
12.对一台确定的仪表或一个检测系统,最大引用误差是一个定值。
13.测量仪表一般采用最大引用误差不能超过的允许值作为划分精度等级的尺度。
14.某仪表的精度等级为0.1级,是表示在使用时它的最大引用误差不超过±0.1%;即在整个量程内它的绝对误差最大值不会超过其量程的±0.1%。
15.精度等级已知的测量仪表只有在被测量值接近满量程时,才能发挥它的测量精度。
16.静态特性表示传感器在被测量各个值处于稳定状态时的输入输出关系。
静态特性的主要技术指标有:线性度、迟滞特性、重复性、灵敏度、分辨力和阈值、稳定性和温度稳定性、漂移、静态误差等。
17.传感器的动态性能指标主要有:固有频率、阻尼系数、频响范围、频率特性、时间常数、上升时间、响应时间、过冲量、衰减率、稳态误差、临界速度、临界频率等。
18.分辨力(分辨率)指传感器能检测到的最小的输入增量,可用绝对值、也可用满量程的百分数表示。
19.阈值:自控系统中能产生一个校正动作的最小输入值。
20.分辨力说明了传感器的最小的可测出的输入变量;阈值说明传感器的最小可测出的输入量。
YL-9XX传感器实验仪实验(二)
可见,本实验测出的实际上是磁场情况,磁场分布为梯度磁场,位移测量的线性度,灵敏度与磁场分布有很大关系。
6、实验完毕后关闭主、副电源,各旋钮置初始位置。
注意事项:1、由于磁路系统的气隙较大,应使霍尔片尽量靠近极靴,以提高灵敏度。
2、一旦调整好后,测量过程中不能移动磁路系统。
3、激励电压不能超过2V,以免损坏霍尔片。
实验二十四霍尔式传感器的应用——电子秤之四一、实验目的:了解霍尔式传感器在静态测量中的应用。
二、需用器件与单元:霍尔片、磁路系统、差动放大器、直流稳压电源、电桥、砝码、F/V表(电压表)、主、副电源、振动平台。
三、旋钮初始位置:直流稳压电源置±2V档,F/V表置2V档,主、副电源关闭。
四、实验步骤:1、开启主、副电源,将差动放大器调零,关闭主、副电源。
2、调节测微头脱离平台并远离振动台。
3、按图23接线,开启主、副电源,将系统调零。
4、差动放大器增益调至最小位置,然后不再改变。
5、在称重平台上放上砝码,填入下表:W(g)V(v)6、在平台上放一个未知重量之物,记下表头读数。
根据实验结果作出V-W曲线,求得未知重量。
注意事项:1、此霍尔传感器的线性范围较小,所以砝码和重物不应太重。
2、砝码应置于平台的中间部分。
实验二十五霍尔式传感器的交流激励特性一、实验目的:了解交流激励霍尔片的特性。
二、所需单元及部件:霍尔片、磁路系统、音频振荡、差动放大器、测微头、电桥、移相器、相敏检波器、低通滤波器、主、副电源、F/V 表、示波器、振动平台。
三、旋钮初始位置:音频振荡器1KH Z ,放大器增益最大,主、副电源关闭。
四、实验步骤:1、开启主、副电源将差放调零,关闭主、副电源。
2、调节测微头脱离振动平台并远离振动台。
按图25接线。
开启主、副电源,将音频振荡器的输出幅度调到5V P-P 值,差动增益值最小。
根据实验七(3)的方法利用示波器和F/V 表(F/V 表置20V 档)。
按照实验十一的方法调整好W 1、W 2及移相器。
《检测与转换技术》课程标准
广州康大职业技术学院《检测与转换技术》课程标准一、基本信息适用对象:应用电子技术专业学生制定时间:2010年6月学分:3学时:56课程代码:所属系部:自动化系制定人:吴闽批准人:陶廷甫二、课程的目标1、专业能力目标(1)掌握检测技术的基本概念及基本知识,传感器的基本概念及主要特性参数。
(2)掌握工业检测中常用的传感器,如压力、流量、温度、物位等传感器的相关的电路、基本原理、结构特点,适用范围等。
(3)掌握常用传感器、近代新型传感技术及信号调制电路等内容。
2、方法能力目标(1)检测技术和装置是电子及自动化系统中不可缺少的组成部分,能够根据检测要求合理选用各种类型的传感器。
(2)能够运用所学知识设计、制作、简单测试基本检测单元模块电路等。
(3)通过本课程的学习,能够使用常用仪器检查各种传感器性能,判别其好坏,进行简单维护。
3、社会能力目标(1)初步具有检测和控制系统的使用的职业能力。
(2)提高动手能力、为后读课程学习和工程的实践技术打下基础。
(3)团队协作、勤奋敬业、吃苦耐劳等良好风貌;三、整体教学设计思路1、课程定位本课程是电子技术,电气自动化专业的一门专业基础课。
通过本课程的学习,使学生掌握压力、流量、温度、物位测量仪表的工作原理。
熟悉压力、流量、温度、物位测量仪表的发展状况。
熟练掌握各种压力、流量、温度、物位测量仪表的适用条件,工业检测中常用的传感器及相关的电路、基本原理、结构特点,适用范围,要求学生掌握较为扎实的传感器和自动检测的知识和技能。
因此,本课程要以能力培养为重,构建学生应用传感器知识和自动检测技术解决生产方面问题的实际能力,培养学生胜任职业岗位的相关技能、技艺。
2、课程开发思路为了使这门课程的教学达到预定的能力目标,课程设计思路是以传感器与检测系统的设计、制作过程为依据,整合、序化教学内容,作为训练学生职业岗位综合能力的主要载体;针对高职学生理论基础相对薄弱,理论学习时间相对较少,学习动力不足的特点,在课程教学内容的选取上,从传感器使用者的角度出发,坚持理论联系实际,以技术应用为主,着眼于提高学生选择正确的传感器、解决实际工程检测能力的目的来实施教学。
机械工程《传感器与检测技术》测试技术实验指导书
机械工程《传感器与检测技术》测试技术实验指导书机械工程测试技术实验指导书——传感器与检测技术罗烈雷编机械工程系机械工程测试技术实验指导书——传感器与检测技术一、测试技术实验的地位和作用《传感器与检测技术》课程,在高等理工科院校机械类各专业的教学打算中,是一门重要的专业基础课,而实验课是完成本课程教学的重要环节。
其要紧任务是通过实验巩固和消化课堂所讲授理论内容的明白得,把握常用传感器的工作原理和使用方法,提高学生的动手能力和学习爱好。
其目的是使学生把握非电量检测的差不多方法和选用传感器的原则,培养学生独立处理问题和解决问题的能力。
二、应达到的实验能力标准1、通过应变式传感器实验,把握理论课上所讲授的应变片的工作原理,并验证单臂、半桥、全桥的性能及相互之间关系。
2、通过差动变压器静态位移性能测试和差动变压器零点残余电压的补偿电路设计,把握理论课上所讲授的差动变压器的工作原理和零点残余电压的补偿措施。
3、通过电涡流式传感器的静态标定和被测体材料对电涡流式传感器特性的阻碍实验,把握理论课上所讲授的电涡流式传感器的原理及工作性能,验证不同性质被测体材料对电涡流式传感器性能的阻碍。
4、通过差动面积式电容传感器的静态及动态特性测试,了解差动面积式电容传感器的工作原理及其特性。
5、通过磁电感应式传感器的性能和霍尔式传感器直流静态位移特性的测试方法,把握磁电感应式传感器的工作原理及其性能和霍尔式传感器的工作原理及其特能。
6、通过压电式传感器的动态响应和引线电容对电压放大器与电荷放大器的阻碍实验,把握压电式传感器的原理、结构及应用和验证引线电容对电压放大器的阻碍,了解电荷放大器的原理和使用方法。
7、通过光敏三极管和光敏电阻的性能测试,把握光电传感器的原理与应用方法。
8、热电偶和热敏电阻的性能测试的方法,把握热电偶的原理和 NTC 热敏电阻的工作原理和使用方法,并对传感器灵敏度线性度进行分析。
9、通过差动放大器和低通滤波器设计和测试,把握差动放大器和滤波器的设计方法和性能测试方法。
电容式传感器工作原理、特点和测量电路
当
C C0
d d0
[ 1
1
d
]
d0
d / d0时,1则上式可按级数展开,故得
2
3
C C0
d d0
[1
d d0
d d0
d d0
...]
4.2 电容式传感器的灵敏度及非线性
由上式可见,输出电容的相对变化量ΔC/C与输
入位移Δd之间呈非线性关系。当 略去高次项,得到近似的线性:
d/d时0 ,可1
4.1电容式传感器的工作原理和结构
电容式传感器可分为变极距型、变面积型和变介 质型三种类型。
在实际使用时,电容式传感器常以改变改变平行 板间距d来进行测量,因为这样获得的测量灵敏度 高于改变其他参数的电容传感器的灵敏度。
改变平行板间距d的传感器可以测量微米数量级 的位移,而改变面积A的传感器只适用于测量厘米 数量级的位移。
4.1电容式传感器的工作原理和结构
当动极板相对于定极板延长度a方向平移Δx时,
可得:
CCC00drbx
式中 为
C0 0rb为a初d始电容。电容相对变化量
C x C0 a
很明显,这种形式的传感器其电容量C与水平位
移Δx是线性关系,因而其量程不受线性范围的限
制,适合于测量较大的直线位移和角位移。它的灵
当差动式平板电容器动极板位移Δd时,电容器C0的
间隙d1变为d0-Δd,电容器C2的间隙d2变为d0+Δd则
C1
C
0
1
1 d
d0
C2
C0
1 1 d
d0
4.2 电容式传感器的灵敏度及非线性
在 d/d时0 ,1则按级数展开:
C 1C 0[1 dd 0( dd 0)2( dd 0)3...]